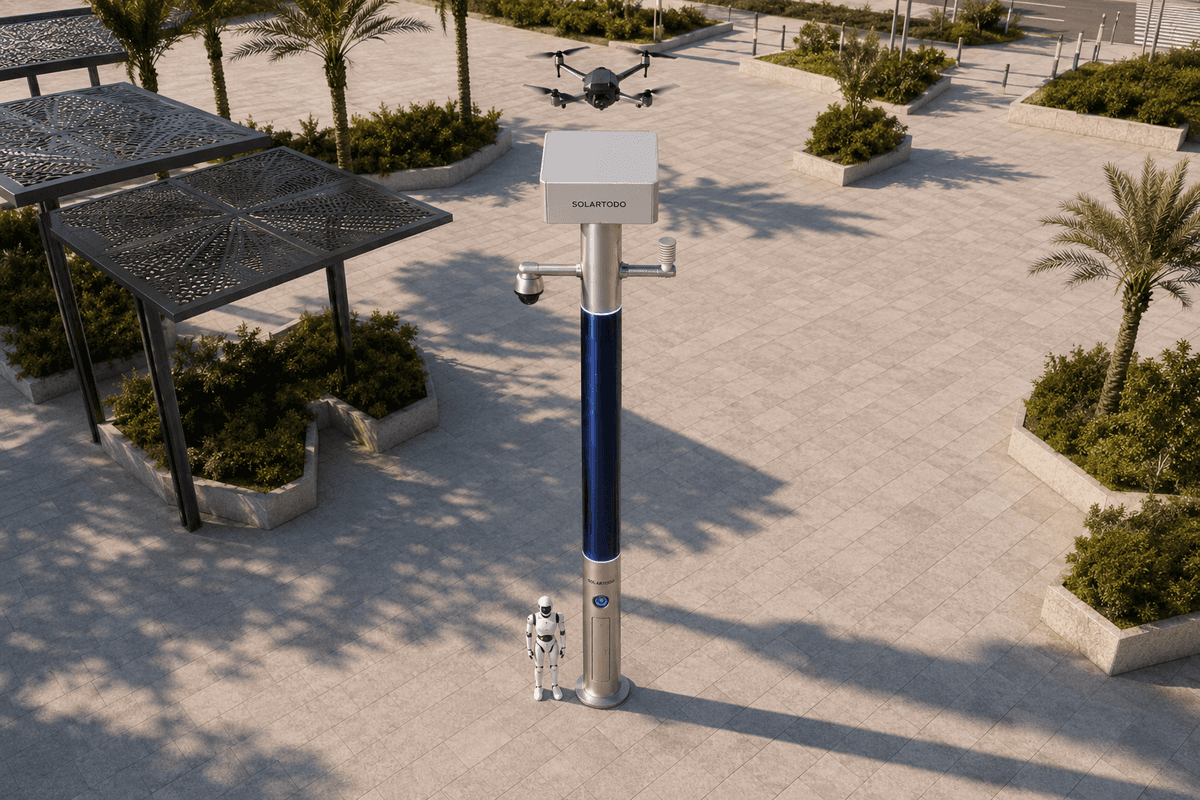
City AI Poleは、オフグリッド電力、ローカルコンピュート、センシング、ドローン運用、ロボット運用を1本の都市ポールに統合する、照明を持たないフィジカルAIエッジノードである。ナイロビで提案される本導入では、SOLARTODO Sentinel Sky Hubがデータをローカル処理し、承認済みの現場対応を調整することで、港湾ゾーンにおける洪水期イベント対応を支援する。
調達背景
ナイロビの港湾機能は海沿いの埠頭ではなく、コンテナヤード、保税倉庫、トラックゲート、産業道路、鉄道連結の貨物移動、都市交通が交わる内陸ロジスティクス環境である。洪水期には、大規模イベントがさらに圧力を加える。来訪者の移動、一時的な道路規制、物資配送、緊急アクセスを、ロジスティクスゾーンを分断された指令所の寄せ集めにせず調整しなければならない。
市管理にとっての調達課題は、単に「ドローンを購入する」または「カメラを増設する」ことではない。より難しい問題は、部門横断のサイロ摩擦である。交通チームは道路流動を監視し、緊急対応チームは洪水曝露を監視し、港湾・産業オペレーターはゲートとヤードを追跡し、セキュリティチームは外周を監視し、イベント運営は群衆とサービスルートを管理する。各グループは部分的な状況を把握している可能性があるが、ローカルセンシングを承認済みかつ記録済みの行動へ変換する単一のエッジベース現場ノードは存在しない。
本ケースは、ナイロビの港湾ゾーン運用セル1か所向けのcity-ai-pole調達品目として、SOLARTODO Sentinel Sky Hubの単一パイロット導入を位置づける。パイロットは洪水期の大規模イベント期間を対象に提案され、主なKPI群はカバレッジである。すなわち、巡回カバレッジ、ルートカバレッジ、ゲートおよび外周の観測カバレッジ、反復ソーティー全体でのカバレッジ継続性である。すべてのKPI値は、現地調査、航空許可、ローカル運用手順、ステークホルダー承認後の最終的なエンジニアリング確認を条件とする、目標評価入力として扱うべきである。
Sky Hubは照明システムを持たない純粋なスマートポールである。これはフィジカルAI都市エッジノードであり、完全オフグリッド、バッテリーバックアップ付きで、ポール本体に360度巻き付けたフレキシブルCIGS薄膜太陽電池により補給される。その役割は、ローカルインテリジェンス、自律型ドローン運用、地上ロボット支援、環境センシング、および市管理が1つの共通運用状況図から部門横断で判断・調整できる指令ビューをホストすることである。
単一パイロットの形態
提案される導入モードは意図的に控えめである。ナイロビ港湾ゾーンの運用境界内または隣接する高価値なロジスティクス観測地点にSky Hubを1基設置する。調達目的は、展開規模を拡大する前に、1つのフィジカルAIエッジノードが調整ギャップを削減できるかを検証することである。市全域のカバレッジ、全国展開規模、認証済みコンプライアンス、または達成済みの対応改善を主張するものではない。
設置場所は3つの理由で選定される。第一に、トラック待機列、歩行者のイベント移動、外周への接近道路、排水の影響を受けやすいアクセス車線など、複数の運用インターフェースを視認できること。第二に、制限空域や公共安全規則と衝突しない、承認済みのドローン離着陸経路を確保できること。第三に、地上ロボットがワイヤレス充電のために戻ることができ、保守アクセスを管理できる安全なポール基部を備えられること。
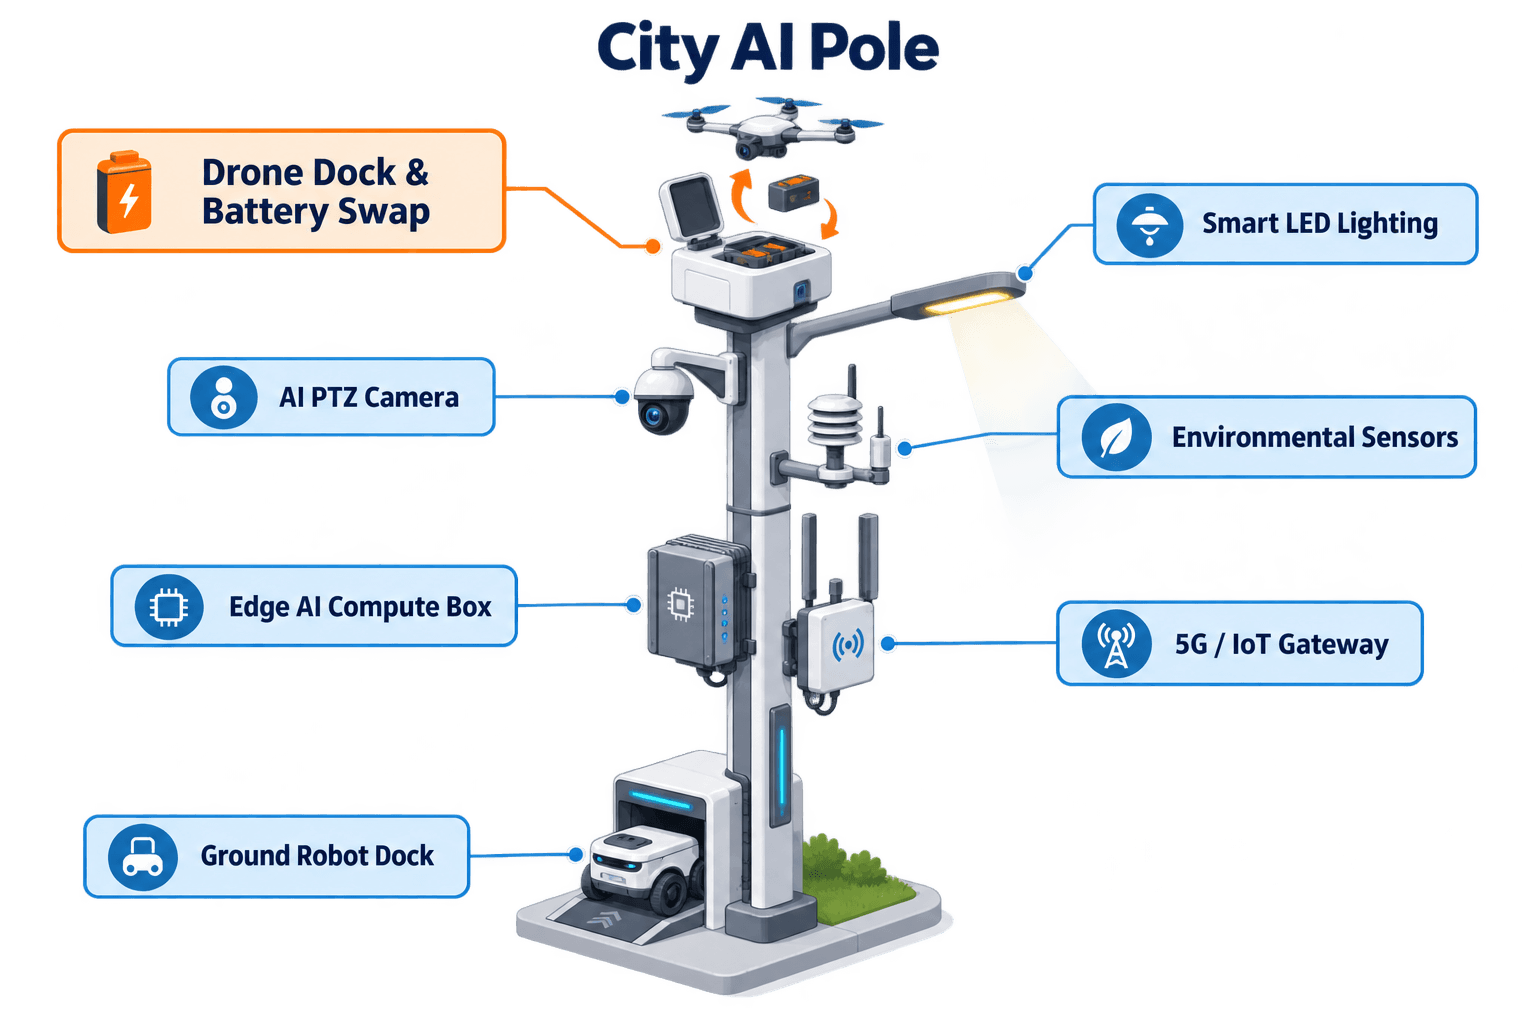
モジュールの重点は、ドローンネストとバッテリー交換ワークフローである。着陸したドローンはSky Hubへ戻り、後方サービスベイに位置合わせし、マルチベイ・バッテリーマガジンから充電済みパックの自動交換を受け、次の承認済みソーティーへ再発進する。ナイロビ市管理にとっての価値はカバレッジ継続性である。各ドローン飛行を個別の手動作業として扱うのではなく、ポールが巡回、点検、帰還、バッテリー交換、再配置を管理されたシーケンスへ変換する。
9-in-1の能力セットは、運用面で現実的に保たれている。PTZカメラは、匿名化された車両カウント、群衆密度、侵入、外周状況認識を支援する。環境モニタリングは、風速、風向、温度、湿度、大気圧、騒音、PM10、PM2.5、照度を取得する。Edge AI computeはローカル推論を実行し、ポール上でワークロードをスケジューリングする。生の映像およびセンサーデータはポール上に留まり、匿名化されたイベントまたはステータスメタデータのみがサイト向けノードから離れる場合がある。
大規模イベント運用
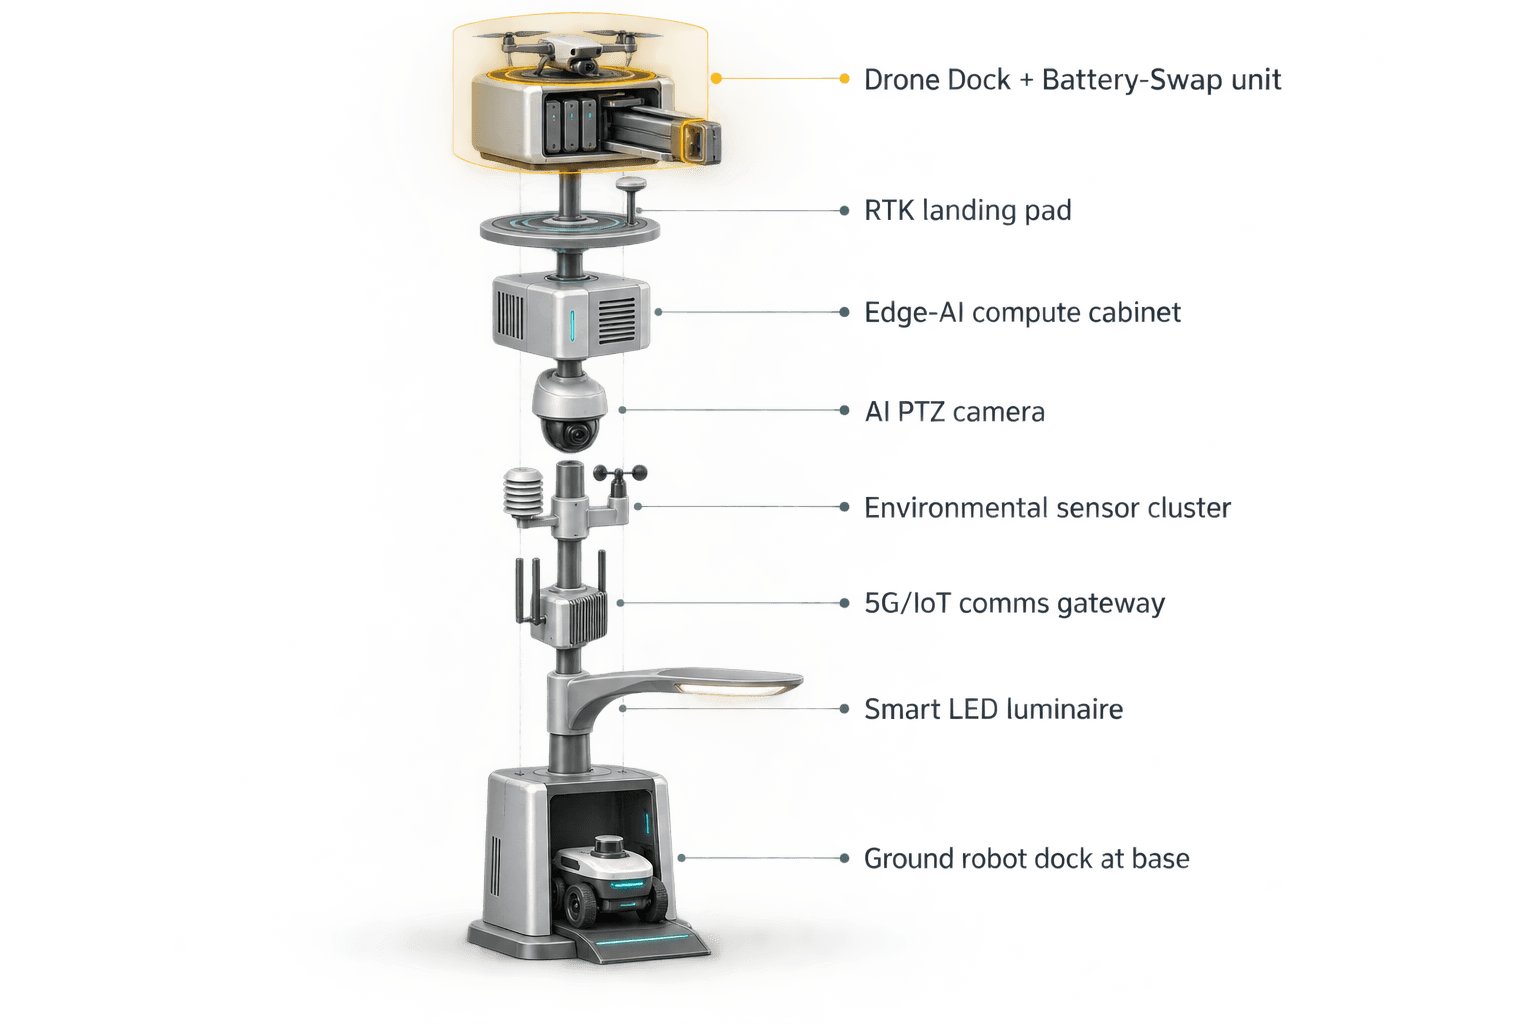
洪水期の大規模イベント中、市の任務は、貨物輸送、緊急アクセス、イベント移動、外周安全を、意思決定に十分な可視性で維持することである。運用ループは、センシング、承認済み評価と対応、エッジコンピュートのスケジューリング、現場運用および保守に従う。COP指令ビューでは、市管理がノード状態、ドローンタスクキュー、交換ステータス、ローカルアラート、環境測定値、ミッションログを1つの運用レイヤーとして確認できる。
典型的なシーケンスは、ポール上のPTZカメラまたは環境センサーが異常を検知するところから始まる。例として、ゲート付近での急な待機列増加、アクセス地点での群衆密度上昇、サービスルート付近の滞水リスク、制限外周ゾーン内の動きなどがある。エッジモジュールはイベントをローカルに分類・スコアリングする。その後、システムは匿名化されたステータスメタデータと推奨対応経路を承認済みオペレーターへ提示する。
空中確認が承認された場合、ドローンネストはタスクキューからソーティーを割り当てる。ドローンは発進し、ルートまたは外周セグメントを確認し、帰還してバッテリーホットスワップサイクルに入る。洪水期のイベント日は、単独飛行1回ではなく、連続した複数回の巡回を必要とする場合があるため、ここでマルチベイマガジンが重要になる。バッテリー交換機構は、主蓄電システムが高出力活動をバッファリングする間、反復的なカバレッジサイクルを支援する。
地上ロボット運用は空中レイヤーを補完する。ヒューマノイドまたはサービスロボットは、自律巡回、アラーム対応、近接点検、空地連携を実行し、ワイヤレス充電のためにポール基部へ戻ることができる。ロボットは人間の権限に代わるものではなく、混雑または浸水影響を受けた区域へスタッフを繰り返し派遣することが非効率な場合に、現場プレゼンスを拡張するものである。
Counter-UAS連携は厳格な境界内で扱われる。ポールは自らのセンシング、および利用可能な場合は任意のパートナーセンサー入力を通じて、未承認ドローンを検知・追跡できる。レーダーはポールに内蔵されていない。いかなる軽減措置も非致死かつ人間の承認がある場合のみであり、オペレーター承認後に、ノードが自らの友好的ドローンへソフトな空中ネット捕獲または近接接近による抑止を指令できる。
オフグリッド電力モデル
ナイロビ調達において、完全オフグリッド構成が重要なのは、ポールが導入地点で市、現場、または送電網の電力に依存すべきではないためである。Sky Hubは、バッテリー蓄電に加え、高さ約8メートル、幅0.6メートル前後の垂直円筒本体に、約15平方メートルの360度巻き付け型フレキシブルCIGS薄膜太陽電池補給を使用する。銘板範囲は約2.4から2.7 kWpである。
エネルギーに関する主張は慎重に解釈すべきである。垂直円筒は、巻き付け面全体で同時に直射日光を集めるわけではない。ある瞬間に強く寄与するのは、主に太陽方向を向いた投影部分である。高日射地域では、現実的な晴天時出力はおおむね0.8から1.1 kW DCピークで、通常は正午ちょうどではなく午前中頃または午後中頃にピークを迎え、1日あたり約6から9 kWhとなる。ナイロビでのエンジニアリングでは、日陰、雨季の雲量、サイト方位分析の後にローカル発電量前提を確認すべきである。
CIGSレイヤーは、バッテリーバックアップ付きマイクロステーションの補助的な補給レイヤーであり、無制限の純太陽光発電を約束するものではない。高出力のドローンおよびロボットワークロードは、5から20 kWhクラスの蓄電によりバッファリングされ、デューティサイクルで管理される。スケジューラーは、重要カバレッジを優先し、緊急性の低いソーティーを延期し、イベントピークまたは洪水アラートに備えて予備容量を保持できる。
そのため、調達KPIは「無制限の自律性」と表現すべきではない。より適切な目標はカバレッジレジリエンスである。すなわち、計画済み点検ウィンドウのうちいくつが利用可能なまま残るか、運用期間ごとにいくつのルートセグメントを確認できるか、安全なデューティサイクル内でバッテリー交換マガジンがいくつの連続ソーティーを支援できるか、追加タスクを承認する前にオペレーターが残存エネルギー範囲をどれほど明確に把握できるかである。
評価基準
単一パイロットは、単体ガジェットではなく、市管理の運用資産として評価すべきである。第一の評価項目はカバレッジである。Sky Hubは、選定された港湾ゾーンのルート、ゲート、待機列エリア、洪水に敏感なアクセス地点、一時的なイベント外周について、より信頼性の高い観測を生み出すか。第二は調整である。COPは、部門が個別ログ、フィード、現場報告を照合する時間を削減するか。第三は運用規律である。ドローンソーティー、バッテリー交換、ロボット巡回、アラート、保守アクションが、調達チームと運用チームが監査できる形で記録されるか。
提案される受入フレームワークは、達成済み結果の主張ではなく、目標計画指標を用いるべきである。市管理は導入前にカバレッジマップを定義し、優先観測セグメントをマーキングし、イベント運用ウィンドウを割り当て、承認済み対応の判断閾値を設定できる。その後、各ソーティー、バッテリー交換、ロボット派遣を目標マップに照らして記録できる。
データ取り扱いは、設計上PDPL/LGPD志向として説明すべきである。生の映像およびセンサーデータはポール上に留まり、ローカルに処理される。ノード外へ出る可能性があるのは、アラートカテゴリ、信頼度帯、タイムスタンプ、デバイス健全性、エネルギー状態、タスク完了状態など、匿名化されたイベントまたはステータスメタデータのみである。この姿勢はプライバシーを重視した調達を支援するが、別途検証されない限り、認証として表現すべきではない。
パイロット後の実務的な市調達判断では、単一ノードがさらなるエンジニアリングを正当化するほど共通運用状況図を改善したかを問うことになる。後に拡張を検討する場合は、文書化された現地調査、航空レビュー、ステークホルダー運用合意、エネルギーモデリング、受入試験に従うべきである。したがってナイロビパイロットは、洪水期の港湾ゾーン大規模イベントシナリオにおいて、ドローンネストのバッテリー交換カバレッジに焦点を当てた、1基のオフグリッドCity AI Poleという規律ある調達ケースとなる。
システム構成
| 項目 | 構成 |
|---|---|
| 導入タイプ | ナイロビ内陸港湾ゾーンの市管理運用向け単一パイロットSOLARTODO Sentinel Sky Hub |
| ポールカテゴリ | 照明システムを持たず、センシング、コンピュート、エネルギー、ドローン、ロボット運用をホストする純粋な非照明型City AI Pole |
| ドローンネスト | 発進、帰還、ミッションキューイング、健全性ログ記録、および後方サービス式の自動マルチベイ・バッテリーホットスワップ |
| Edge AI compute | Jetsonクラスのポール搭載推論モジュール、OrinまたはThorクラス、ローカル認識およびタスクワークロードをスケジューリング |
| セキュリティセンシング | 匿名化された車両カウント、群衆密度、侵入、外周状況認識向けAI PTZカメラ |
| 環境センシング | 風速、風向、温度、湿度、大気圧、騒音、PM10、PM2.5、照度 |
| エネルギーシステム | 約15 m²の巻き付け型フレキシブルCIGS補給と5-20 kWhクラス蓄電を備えた、完全オフグリッドのバッテリーバックアップ付きマイクロステーション |
仕組み
- ポール上のセンシングが、待機列、洪水ルート、群衆密度、または外周の異常を検知する。
- Edge AIがイベントをローカルに分類し、匿名化メタデータでCOPを更新する。
- 人間のオペレーターが、指令ビューからドローン、ロボット、または観測のみの対応を承認する。
- ドローンネストが発進、回収、バッテリーホットスワップを実行し、承認された場合は次のソーティーをキューに入れる。
- システムがミッションログ、エネルギー状態、交換状態、センサーサマリー、保守アクションを記録する。
計画前提(参考値)
購入者が再計算できる例示的な計画入力値であり、達成済みの結果ではなく目標指標です。最終的なエンジニアリング確認が前提です。
| 指標 | 計画前提 | 参考値 |
|---|---|---|
| カバレッジウィンドウ | ドローン巡回は、イベントピーク、洪水監視期間、ゲート混雑間隔に合わせてスケジューリングされる | 1日あたり約6-10件の計画カバレッジウィンドウを目標 |
| バッテリー交換の継続性 | マルチベイマガジンは、手動サービスが必要になる前に反復ソーティーを支援する | 約3-5回の連続ソーティーサイクルを計画 |
| 手動点検の代替 | 空中およびロボットによる確認により、選定ルートでの日常的な徒歩または車両点検を削減する | 週あたり約5-8回の巡回相当を目標 |
| 部門横断の可視性 | 交通、イベント、セキュリティ、緊急対応、港湾ゾーン運用が、1つの匿名化COPフィードを閲覧する | 約5つのステークホルダーグループを整合 |
| データ最小化 | 生の映像およびセンサーストリームはローカルに処理され、匿名化メタデータのみがノード外へ出る | 100%ローカル生データ処理を目標 |
導入機器
- 巻き付け型フレキシブルCIGS薄膜太陽電池を備えたSOLARTODO Sentinel Sky Hubポール本体
- 5-20 kWhクラス蓄電を備えたバッテリーバックアップ付きオフグリッド電源キャビネット
- 発進、着陸、後方サービス式バッテリーホットスワップ、マルチベイマガジンを備えたドローンネスト
- ローカル匿名認識および外周状況認識向けAI PTZカメラ
- 9パラメータ環境モニタリングパッケージ
- OTATODOを実行するJetsonクラスEdge AI computeキャビネット
- ポール基部の地上ロボット用ワイヤレス充電インターフェース
- 市管理の承認およびログ向けCOP運用コンソール
よくある質問
ナイロビSky Hubパイロットはスマート照明プロジェクトですか?
いいえ。提案されるSky Hubは、照明システムを持たない純粋なスマートポールであり、フィジカルAIエッジノードです。その目的は、港湾ゾーンのイベント環境における市管理カバレッジのために、ローカルコンピュート、センシング、オフグリッド電力、ドローン運用、バッテリーホットスワップ、地上ロボット支援、指令ワークフローをホストすることです。
なぜバッテリーホットスワップがこの調達ケースの中心なのですか?
ナイロビのシナリオは洪水期の大規模イベント期間であり、孤立したドローンソーティー1回よりも、反復的なカバレッジサイクルの方が有用です。マルチベイ・バッテリーマガジンにより、着陸したドローンは自動後方サービス交換を通じて充電済みパックを受け取り、各サイクルで現地オペレーターに依存せず、承認済みミッションキューの下で再発進できます。
ポールは生の映像または生のセンサーデータをクラウドシステムへアップロードしますか?
提案されるデータアーキテクチャでは、生の映像およびセンサーデータをローカル処理のためポール上に保持します。ノード外へ出る可能性があるのは、アラート種別、タイムスタンプ、タスク状態、バッテリー状態、デバイス健全性など、匿名化されたイベントまたはステータスメタデータのみです。これは設計上PDPL/LGPD志向であり、最終的な法務およびエンジニアリングレビューを条件とします。
市管理は結果を捏造せずにカバレッジをどのように評価すべきですか?
導入前に、購入者は目標ルートセグメント、ゲートエリア、外周ゾーン、イベントウィンドウ、洪水に敏感なアクセス地点を定義すべきです。パイロット中は、各ドローンソーティー、バッテリー交換、ロボット派遣、アラート、保守アクションをその目標マップに照らして記録できます。このケースは、裏付けのない達成済み主張ではなく、目標カバレッジ、継続性、調整品質に基づいて評価すべきです。
完全オフグリッド電力モデルは運用にどのように影響しますか?
ポールは、送電網、市、または現場電源なしで運用するよう設計されています。巻き付け型CIGS太陽電池がバッテリーバックアップ付きマイクロステーションを補給しますが、無制限の純太陽光発電を主張するものではありません。高出力のドローンおよびロボットタスクは、5-20 kWhクラス蓄電によりバッファリングされ、デューティサイクルでスケジューリングされます。ローカル発電量は、最終的なナイロビ現地エンジニアリングの対象です。
Counter-UAS連携の境界は何ですか?
ポールは未承認ドローンを検知・追跡し、人間の承認後に、自らの友好的ドローンをソフトな空中ネット捕獲または近接接近による抑止のために調整できます。レーダーはポールに内蔵されておらず、任意のパートナーセンサー入力としてのみ扱えます。軽減コンセプトは非致死であり、オペレーター承認を前提とします。
さらに詳しく
街路・キャンパス・公共空間で同様のフィジカルAI導入をご検討ですか? エンジニアリング相談を依頼する