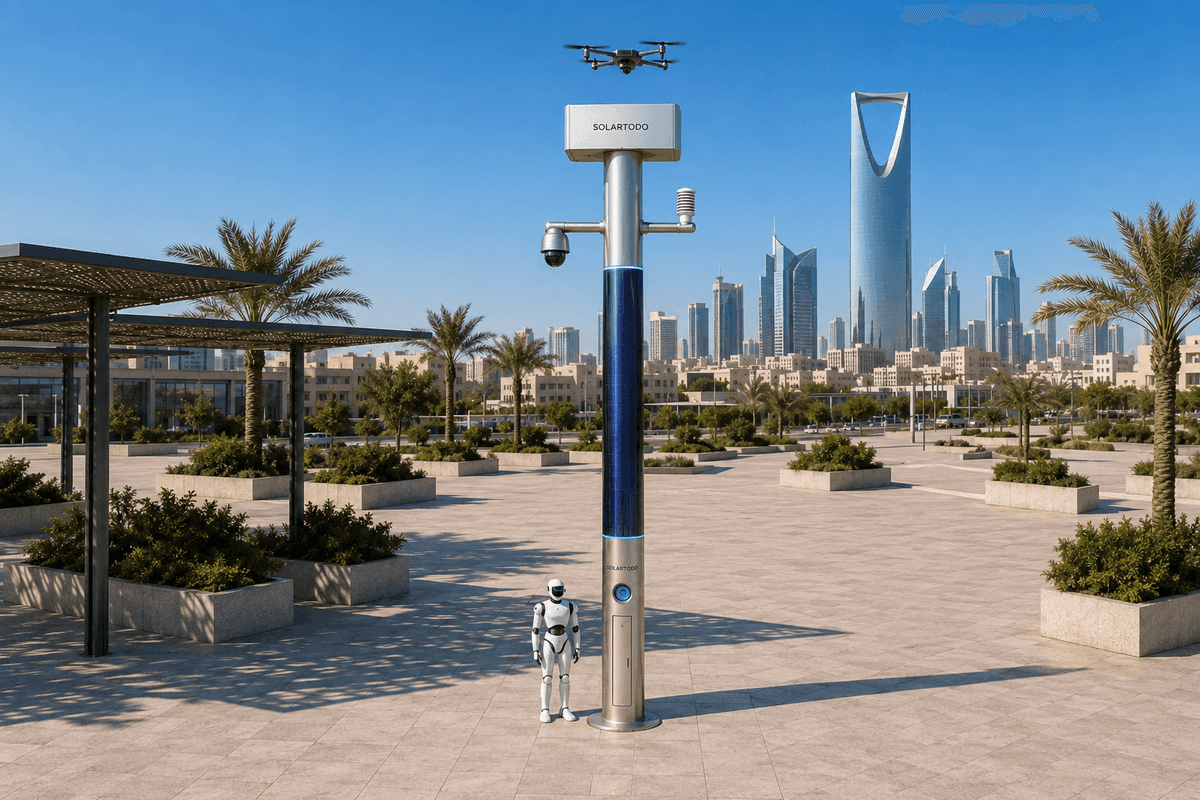
City AI Poleは、ローカルコンピューティング、センシング、バッテリー支援型の太陽光補充、ドローン運用、ロボット支援、インシデント調整を組み合わせた、照明を持たないオフグリッド型の物理AIエッジノードである。このサンパウロ港湾回廊構成では、SOLARTODO Sentinel Sky Hubが、ネットワーク障害時にもキャンパス外周の巡回、評価、対応承認、現場記録をローカルで継続稼働させる。
1. インシデント背景:スポーツイベントの負荷を受ける港湾回廊
想定される運用環境は、倉庫、税関支援ヤード、緊急アクセスレーン、外周ゲートを支える、サンパウロの物流および港湾隣接キャンパス回廊である。大規模スポーツイベントの週には、市内で通常とは異なる旅客移動、道路封鎖、臨時ベンダー活動、公共通信ネットワークへの需要増加が発生する。緊急管理チームにとっての問題は、市中心部の群衆密度だけではない。港湾関連貨物、サービス請負業者、警備巡回、緊急車両の移動を維持しなければならない輸送回廊に二次的な負荷がかかり、同時にセルラー回線の予測可能性が低下することである。
本ケーススタディは、最終的なエンジニアリング確認を前提とした、インシデントレビュー形式の提案構成として記述している。想定インシデントは、キャンパス外周全体で発生する部分的なネットワーク障害から始まる。カメラ、ハンドヘルドラジオ、中央ダッシュボードは接続されている範囲では有用なままだが、現場チームは継続的なリモート映像とライブタスク指示への信頼できるアクセスを失う。手動巡回はフェンスラインを徒歩または車両で確認できるものの、時間を要し、スタッフを回避可能な夜間作業にさらし、観測、判断、対応記録の間にギャップを生む。
そのため、緊急管理のステークホルダーは、この導入を労務代替と継続性の課題として位置づける。すなわち、バックホールが劣化している場合でも、定常的な外周点検、初期の異常評価、インシデント証跡ログを稼働させ続けることが目的である。これは照明プロジェクトや汎用的な監視アップグレードを構築することではない。目的は、回廊沿いに物理AIエッジノードを配置し、各ノードがローカルで検知し、ローカルで計算し、地上ロボットまたは友軍ドローンを調整し、リンクが利用可能な場合にのみ匿名化されたイベントまたはステータスメタデータを送信できるようにすることである。
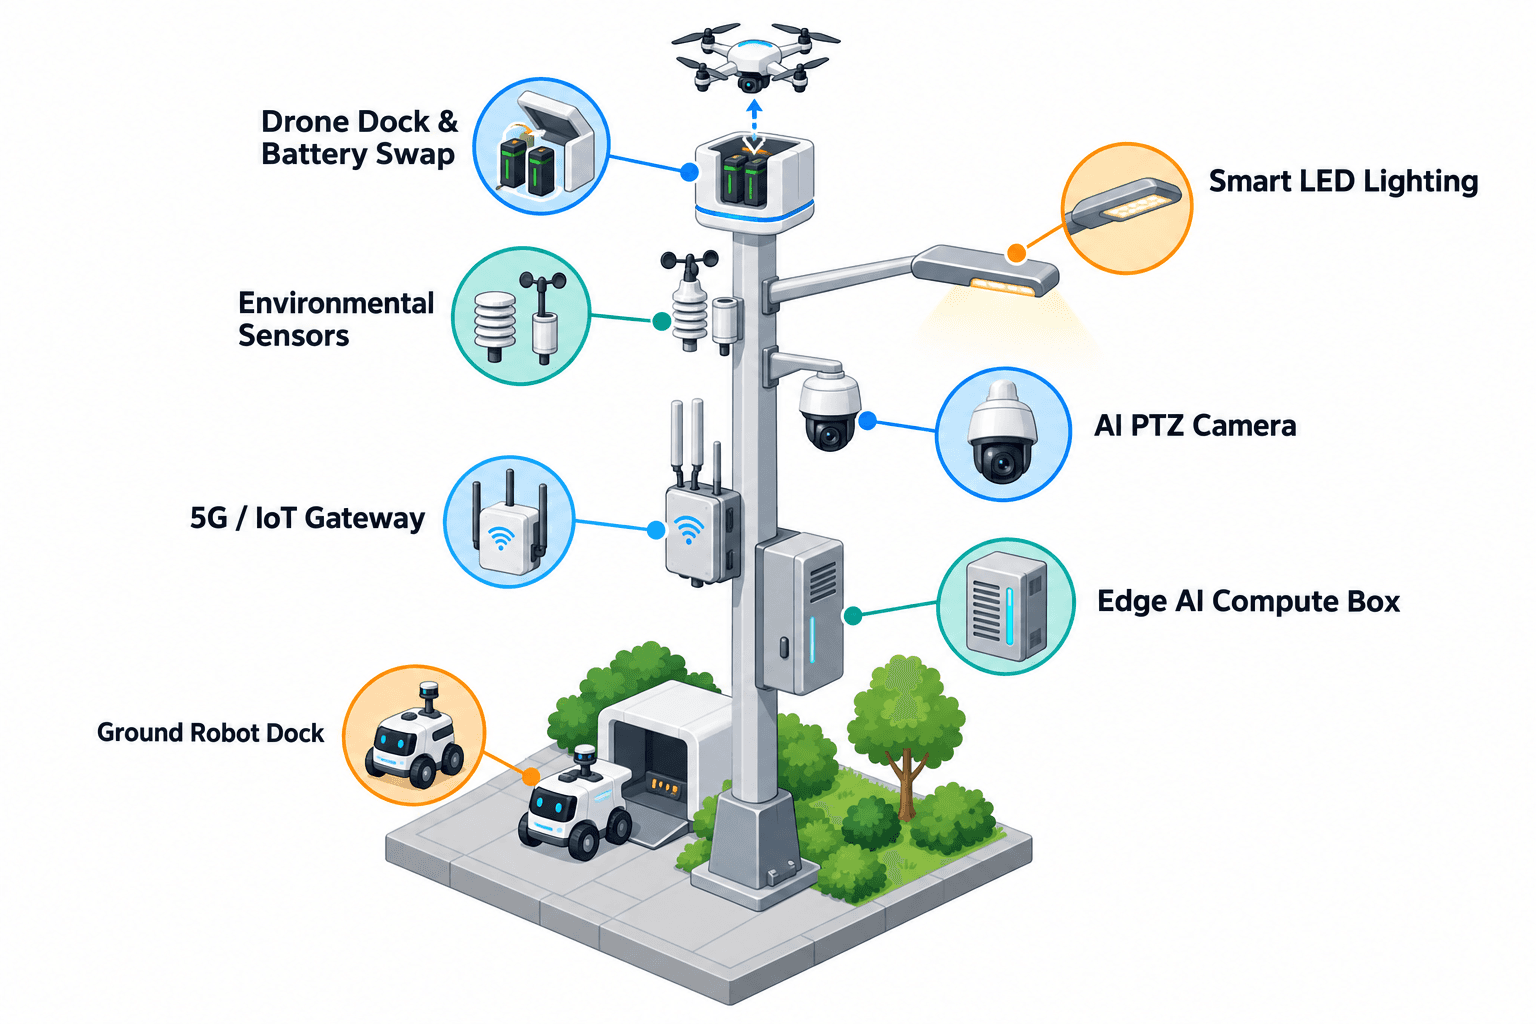
2. 回廊導入:キャンパス外周に沿った非照明型物理AIノード
提案導入では、SOLARTODO Sentinel Sky HubをシティAIポールシステムのポール形状として使用する。各Sky Hubは照明システムを持たない純粋なスマートポールである。センシング、エッジコンピューティング、エネルギー貯蔵、ドローン運用、ロボット充電調整、ローカルミッション管理を搭載する。完全なオフグリッド構成であり、バッテリー貯蔵に加え、ポール本体を360度包み込む柔軟なCIGS薄膜太陽光による補充を使用する。この太陽光層は、無制限の自給ではなく、補充として正直に扱われる。
計画上、ポール本体は高さ約8メートル、幅0.6メートルの円筒形ボディ上に、約15平方メートルの垂直巻き付けCIGS表面を備え、定格はおよそ2.4から2.7 kWpに相当する。垂直円筒は全周を同時に受光するのではなく、主に太陽に向いた投影面で直達日射を集めるため、高日射地域における現実的な晴天時出力は、およそ0.8から1.1 kW DCピーク、1日あたり約6から9 kWhである。サンパウロでのエンジニアリングでは、地域の日射量、遮蔽、塩害曝露、風、季節別デューティサイクルの確認が必要になる。高出力のドローンおよびロボット活動は、5から20 kWhクラスの蓄電と運用ポリシーによってバッファされ、スケジューリングされる。
回廊パターンでは、フェンスの全メートルに配置するのではなく、意思決定ポイントにノードを配置する。具体的には、ゲート進入部、死角となる曲がり角、コンテナ積みエリアの端、サービス道路の交差部、緊急集合区域である。各ノードは、自身の区間についてローカルの共通運用状況図ビューを維持する。ネットワークが停止した場合でも、ポールはローカル推論、イベントスコアリング、タスクキューイング、ミッションログ、ドローン交換シーケンス、ロボットの帰還充電ロジックを継続する。通信が復旧すると、ノードは生の連続映像や生センサーストリームではなく、匿名化されたサマリーとステータス記録を転送する。
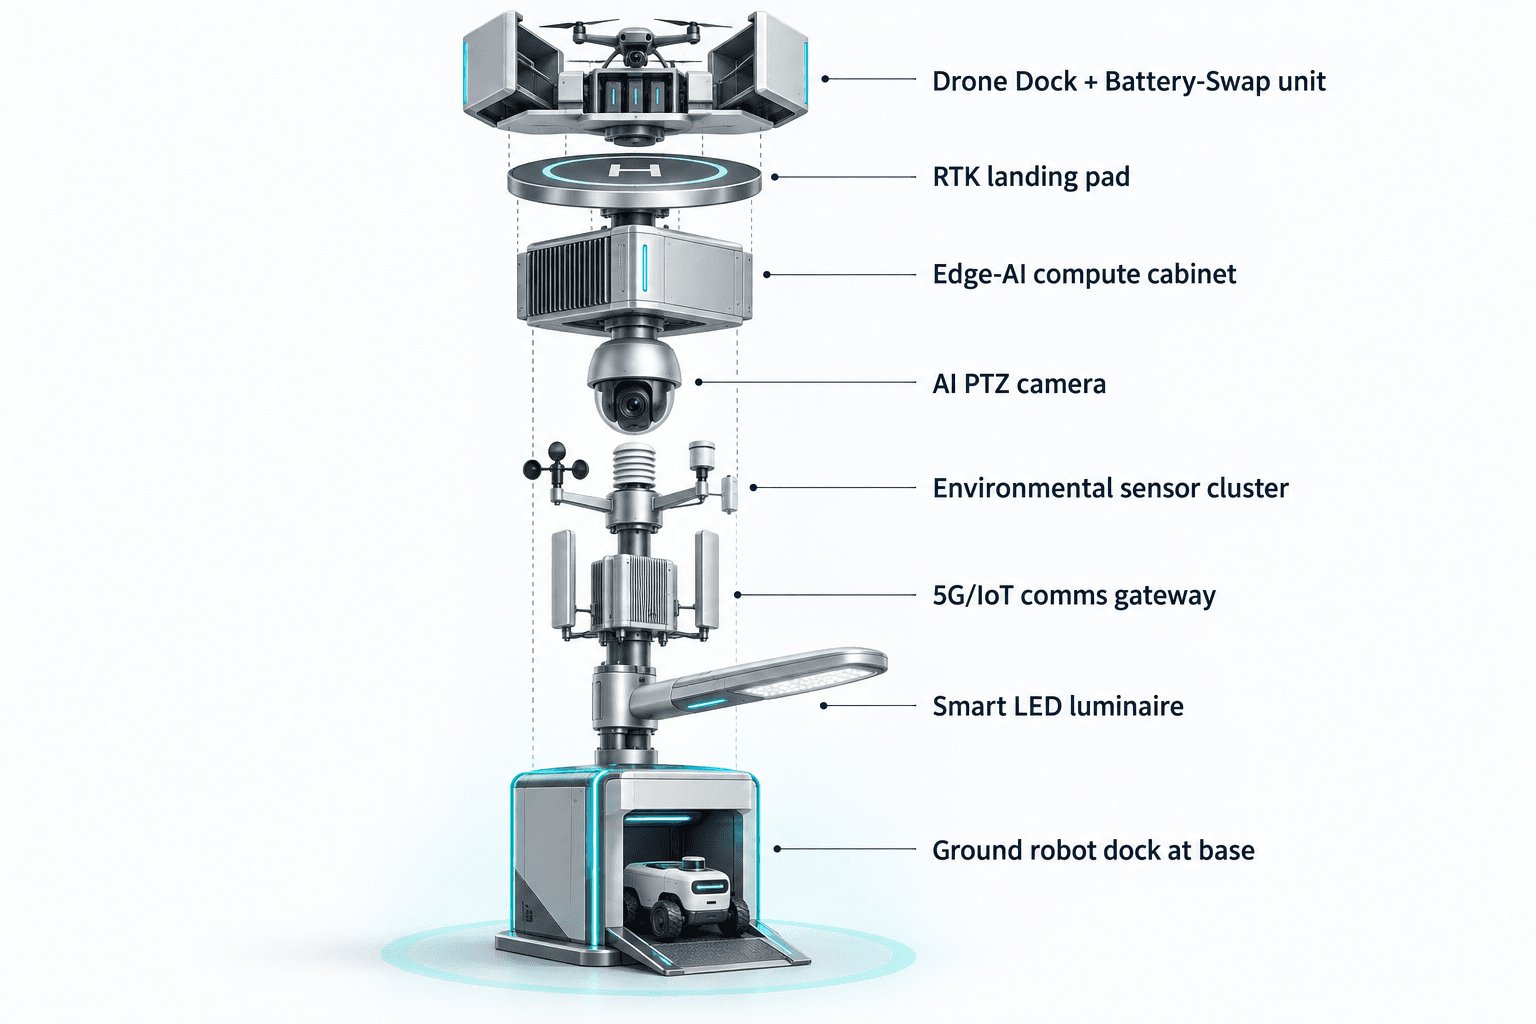
3. ネットワーク障害インシデント中にエッジノードが行うこと
インシデントレビューのシーケンスは、ポール搭載PTZカメラがサービスゲート付近で営業時間外の異常な外周移動を検知するところから始まる。ローカル認識は、そのイベントを侵入または外周認識として分類し、同時に匿名車両カウント、群衆密度、騒音、照度、風、温度、湿度、気圧、PM10、PM2.5のコンテキストも確認する。顔認識およびナンバープレート認識は、この有効な導入能力ステートメントには含まれない。
中央ネットワークが劣化しているため、エッジコンピュートモジュールが回廊区間の運用センターになる。能力としてOrinまたはThorクラスのJetsonクラスエッジモジュールが、ポール上で推論、ロボット派遣、ドローン準備、ストレージ予算、ミッション優先度をスケジューリングする。生映像とセンサーデータは、ローカル処理のためポール上に留まる。ポリシーに基づき、匿名化されたイベントおよびステータスメタデータのみがポール外に出る場合がある。このPDPL/LGPD志向のアーキテクチャにより、混乱した都市イベント中に機微資料を移動する必要性を低減しつつ、緊急管理者が必要とする監査証跡を保持する。
運用ループは、センシング、承認済みの評価と対応、エッジコンピュートのスケジューリング、その後の現場運用と保守という原則に従う。COPコマンドビューには、スコア化された異常、ローカルの天候と視界、バッテリー状態、ドローンマガジン状態、ロボット充電状態、利用可能な対応オプションが表示される。人間のオペレーターが次のアクションを承認する。その後ノードは、地上サービスロボットを送ってゲートラインを点検したり、友軍ドローンに短距離の地域巡回を開始させたり、人間の巡回要員を最寄りの安全なアクセスポイントへ誘導する間、待機したりできる。
無許可ドローンがポールのセンシングまたは任意のパートナーセンサー入力によって検知された場合、ポールはそれを追跡し、人間の承認がある場合に限り、ソフトな空中ネット捕獲や近接接近による抑止など、非運動的対応のためにノード自身の友軍ドローンを調整できる。レーダーはポールに内蔵されていない。この対応は撃墜ではなく、ジャミングでもなく、自律攻撃でもない。
4. ロボット中心の緊急管理:定常巡回労務を置き換え、人間の権限は置き換えない
このサンパウロ構成における主要KPIの位置づけは、反復的な点検と初動観測における労務代替である。地上ロボットは、外周巡回、アラーム後の確認、目視状態チェック、ポールへの帰還およびワイヤレス充電を担う。これは緊急管理者の権限を置き換えるものではない。騒音が多く混雑した回廊全体を人間のスタッフがゆっくり繰り返し移動し、得られる情報が少ない作業を置き換えるものである。
障害中、ロボットはポール基部から出発し、事前承認された区間を巡回し、ゲートキャビネットを点検し、バリアが開いているかを確認し、ローカルリンクを通じて調査結果をポールへストリーミングできる。エッジノードは、これらの結果をカメラ、環境、ドローン状態と融合する。ロボットが障害物を確認した場合、COPは匿名化されたイベントカードと保守タスクを表示する。ロボットが物理的侵害がないことを確認した場合、オペレーターは手動巡回チーム全体を派遣せずにイベントを格下げできる。
ドローン運用は、高度、速度、またはより広い視界が重要な場面でロボットを補完する。Sky Hubは、オペレーターがポールに立つことなく、自律出撃のための離陸、地域巡回、点検、帰還、タスク再展開を支援する。マルチベイ・バッテリーマガジンは、着陸したドローンに対して後方サービス方式の自動バッテリー交換を行い、蓄電とデューティサイクルポリシーが許す場合に複数回の連続出撃を可能にする。ドローン運用管理は、ルート計画、充電または交換状態、タスクキュー、フリート健全性、ミッションログを扱う。
この構造により、KPIの議論は人員数に関する主張から計画入力へと移る。買い手は、週あたり何回の手動夜間巡回をロボット巡回に置き換えられるか、何件の初期確認が車両からエッジ連携ドローン出撃へ移行できるか、インシデント記録がポール上で作成されるため何分のオペレーター時間を維持できるかをモデル化できる。これらは目標評価指標であり、達成済みの結果ではない。
5. レビュー結果:継続性、プライバシー、現場規律のための実用的構成
緊急管理の買い手にとって、提案価値は接続性が劣化した状況での継続性である。Sky Hubは港湾キャンパス回廊に対し、都市、送電網、またはサイト電源に依存せず、センシング、コンピューティング、ロボット巡回、ドローンタスク、インシデント記録を稼働状態に保てるオフグリッド物理ノードを提供する。この構成は、スポーツイベントによる急増時に通常の管制室が完全な帯域幅を持つと想定できない場所で最も強みを発揮する。
インシデントレビューからの教訓は、エッジノードを単なる製品データシートとして扱うべきではないという点である。それは現場規律のポイントである。外周沿いにローカルな意思決定セルを作り、生データをローカルに保持し、human-in-the-loopの対応を徹底し、反復的な巡回労務をスケジュール化されたロボットおよびドローン作業へ変換する。緊急管理者は引き続き判断し、承認し、エスカレーションする。ポールはローカル認識、バッテリー支援型自律性、監査可能なイベントパッケージを提供する。
最終エンジニアリングでは、回廊間隔、設置基礎、風荷重、太陽光発電量、蓄電容量、通信フェイルオーバー、ロボット経路ジオメトリ、ドローン運用ルール、現地の航空および公共安全承認、LGPD志向のデータ取扱ポリシーを確認することになる。本ケースは意図的に保守的である。すなわち、実名顧客、架空の導入数量、主張されたカバレッジエリア、検知率の主張、認証の主張、達成済み削減効果の主張は含まない。これは、ネットワークが最初に障害となる状況で、物理AIエッジノードポールが港湾キャンパス外周の運用をどのように維持できるかを評価するための、サンパウロ向け提案構成である。
システム構成
| 項目 | 構成 |
|---|---|
| ポールカテゴリー | City-ai-pole / 物理AI都市エッジノード。照明システムを持たない非照明型の純粋なスマートポール |
| エネルギーシステム | 360度巻き付け柔軟CIGS薄膜による補充を備えた、完全オフグリッドのバッテリー支援型マイクロステーション。デューティサイクル設計に応じた約5から20 kWhクラスの蓄電 |
| エッジAIコンピューティング | ポール搭載のJetsonクラス推論およびワークロードスケジューラー。OrinまたはThorクラスの能力を持ち、生映像とセンサーデータをローカル処理 |
| カメラとセンシング | 匿名車両カウント、群衆密度、侵入、外周認識のためのAI PTZ。風、天候、騒音、粒子、照度を含む9種類の環境入力 |
| ドローン運用 | 自律離陸、巡回、点検、帰還、タスク再展開、ミッションログ、マルチベイ後方サービス式バッテリーホットスワップマガジン |
| 地上ロボット運用 | ヒューマノイドまたはサービスロボットによる巡回、アラーム対応、点検、空地連携、ポール基部でのワイヤレス充電 |
| C-UAS連携 | 人間が承認する非運動的な友軍ドローン連携による検知と追跡。任意のパートナーセンサー入力のみで、内蔵レーダーはなし |
仕組み
- ポール搭載カメラと環境センサーが、キャンパス外周回廊沿いの異常をフラグする。
- エッジAIがイベントを分類し、緊急度をスコア化し、生映像とセンサーデータをローカルに保持する。
- COPが、人間の承認に向けてロボット、ドローン、エネルギー、通信の状態を提示する。
- 承認された対応として、地上ロボットを派遣する、友軍ドローンを発進させる、または人間の巡回を誘導する。
- ポールがミッションログを記録し、ポリシーと接続性が許す場合にのみ匿名化されたイベント/ステータスメタデータをエクスポートする。
計画前提(参考値)
購入者が再計算できる例示的な計画入力値であり、達成済みの結果ではなく目標指標です。最終的なエンジニアリング確認が前提です。
| 指標 | 計画前提 | 参考値 |
|---|---|---|
| 点検労務 | 選定された夜間およびイベントシフト時間帯において、ロボット巡回が定常的な手動外周歩行点検を置き換える | 週あたり約10から20回の巡回を自動化対象とする |
| 初期確認対応 | 車両巡回を派遣する前に、ドローンまたはロボットが低から中優先度のアラームを検証する | 初期確認の約50%をリモート現場確認の対象とする |
| オペレーター継続性 | 部分的なネットワーク障害中も、ポール上のCOPとローカルログが利用可能な状態を保つ | インシデント演習あたり約4から8時間の劣化リンク運用をモデル化 |
| ドローン出撃継続性 | 蓄電と気象ポリシーが許す場合、バッテリーマガジンが連続した短時間点検を可能にする | 計画入力として約3から6回の連続短時間出撃を使用 |
| 手動レポート作成 | 後の監督者レビューに向けて、イベントメタデータとミッションログがローカルで生成される | レポートあたり約20から40分の削減を対象とする |
導入機器
- SOLARTODO Sentinel Sky Hub 非照明型物理AIエッジノードポール
- 巻き付け柔軟CIGS補充を備えたバッテリー支援型オフグリッドエネルギーキャビネット
- ポール搭載Jetsonクラス・エッジコンピュートモジュールおよびローカルストレージ
- AI PTZカメラおよび環境モニタリングパッケージ
- マルチベイ後方サービス式バッテリーホットスワップマガジンを備えた自律ドローンベイ
- ポール基部の地上ロボット用ワイヤレス充電インターフェース
- OTATODOエッジ運用ロジックを実行するCOPコマンドビューソフトウェア
よくある質問
Sky Hubはサンパウロ市街向けのスマート街路灯または照明アップグレードですか?
いいえ。この構成では、Sky Hubは純粋な非照明型スマートポールであり、物理AIエッジノードです。照明製品ではなく、照明システムも含みません。導入目的は、センシング、エッジコンピューティング、ドローン運用、ロボット支援、オフグリッドエネルギーを用いた、港湾キャンパス外周回廊の緊急管理継続性です。
ネットワーク障害中、システムはどのように稼働を維持しますか?
ポールは映像とセンサー入力をローカル処理し、エッジコンピュートモジュール上でワークロードをスケジューリングし、ロボットとドローンのタスクキューを維持し、ミッションログをポール上に記録します。バックホールが劣化している場合でも、ローカルの共通運用状況図が承認済みの対応判断を支えます。接続が戻ると、ポリシーに基づき匿名化されたイベントおよびステータスメタデータのみがエクスポートされます。
巻き付け型の太陽光表面により、ポールのエネルギーは無制限になりますか?
いいえ。巻き付けCIGS層は、バッテリー支援型オフグリッドマイクロステーションの補充層であり、無制限の純太陽光運用を約束するものではありません。垂直円筒面には現実的な集光限界があるため、高出力のドローンおよびロボットタスクは、蓄電によってバッファし、デューティサイクル、天候、ミッション優先度、最終エンジニアリング確認に基づいてスケジューリングする必要があります。
インシデントレビューのシナリオで、地上ロボットはどのような役割を果たしますか?
ロボットは、人間の権限を置き換えるのではなく、反復的な初期確認点検タスクを置き換えます。事前承認された外周区間を巡回し、ゲートまたは障害物を点検し、ポールやドローンと連携し、ワイヤレス充電のためにポール基部へ戻ることができます。緊急管理者は引き続き、エスカレーション、対応態勢、規制対象となる行動を承認します。
どのような対UAS能力が含まれますか?
ポールは、自身のセンシングまたは任意のパートナーセンサー入力を通じて無許可ドローンを検知・追跡し、その後、ソフトな空中ネット捕獲や近接接近による抑止などの非運動的行動のために友軍ドローンを調整できます。いかなる対処も人間が承認します。システムは撃墜、ジャミング、拒否、ハードキル行動、自律攻撃を実行しません。
達成済み結果の主張なしに、買い手はどのようにROIを評価すべきですか?
適切な評価は、捏造された成功主張ではなく計画モデルです。サンパウロの買い手は、現在の手動巡回頻度、障害時対応時間、初期確認アラームの作業量、レポート作成工数、ロボット/ドローンのデューティサイクルを、目標自動化仮定と比較できます。最終結果は、回廊ジオメトリ、運用ルール、人員体制、エンジニアリング検証に左右されます。
さらに詳しく
街路・キャンパス・公共空間で同様のフィジカルAI導入をご検討ですか? エンジニアリング相談を依頼する