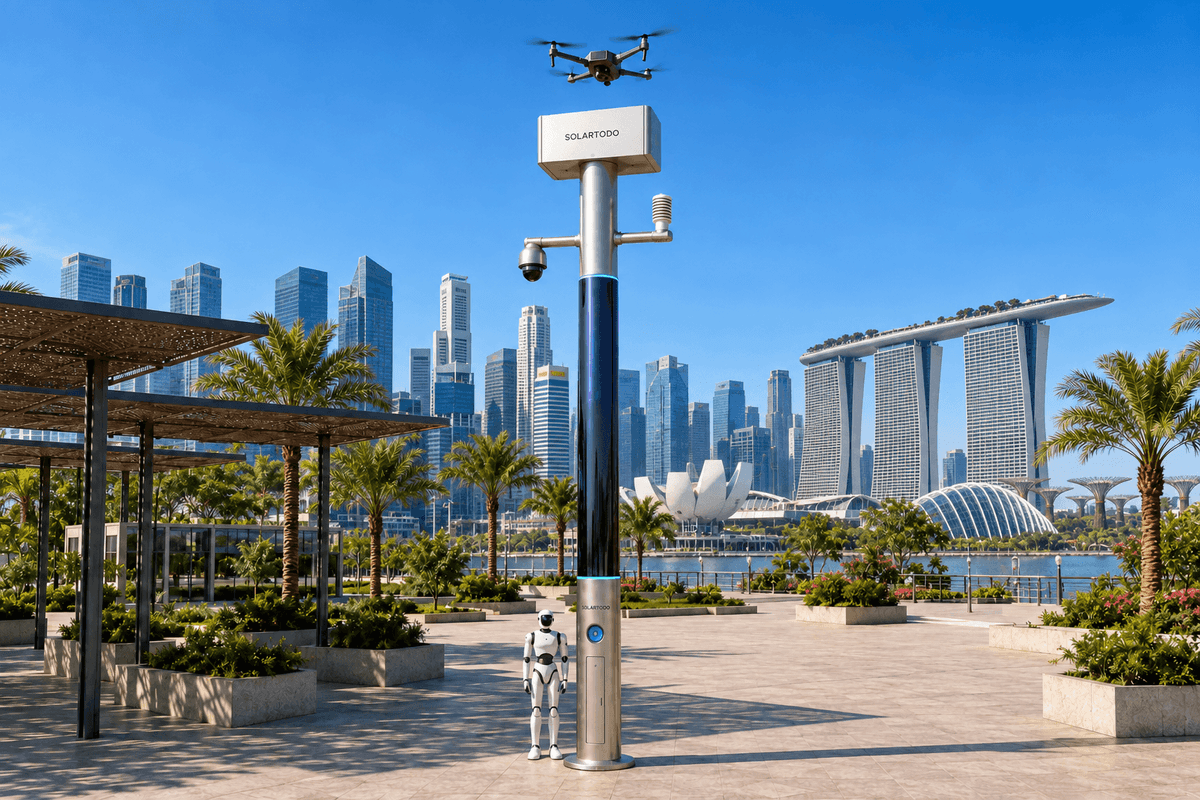
City AI Poleは、ローカルコンピューティング、センシング、自律型ドローンの支援、地上ロボットの運用を統合した、照明機能を持たないフィジカルAIのエッジノードです。SOLARTODO SentinelのSky Hub形態はOTATODOを実行し、蓄電池とポール搭載の太陽光発電による補充電を用いて、完全オフグリッドで稼働します。このシンガポール港向け導入案では、一時的なナイトタイムエコノミー関連イベントにおけるロボット巡回と、許可された低高度点検を連携させます。
1. 検討対象の事象:臨時のウォーターフロントイベントにおける巡回の空白
本検討は、仮想の事象から始まります。シンガポールの港湾関連交通接続エリアに隣接するウォーターフロントで夕方のイベントが開催されている際、業務用アクセス経路付近の仮設バリケードが移動しているように見えます。有人巡回の担当者は別の場所におり、指令卓では、その開口部に問題がないのか、通行が妨げられているのか、誰かが利用しているのかを直ちに確認できません。これは計画検討用の例示であり、実際の出来事、顧客への導入、達成済みの成果を報告するものではありません。
導入を検討する交通当局にとって、運用上の課題は、境界が変化するイベント会場を有人で巡回する際の対応の遅さです。旅客の移動、業務用アクセス、立入制限のある運用区域では、それぞれ異なる対応が必要です。判断のつかない観測のたびに要員を派遣すると、定期確認の間隔が長くなる可能性があります。地上ロボットは繰り返し観測を行うことができ、許可された低高度点検は、ロボットが走行経路から得られない上空視点での確認を支援できます。
シンガポールは港湾都市として適切な検討背景を提供しますが、提案するイベントの場所は意図的に特定していません。本事例は、ターミナル、政府プロジェクト、保護対象施設へのアクセスを示唆するものではありません。海上安全は別個の運用責任であり、シンガポール海事港湾庁は、港内で運航する港内艇およびプレジャーボート向けの指針を公開しています。MPA港内安全通達。
提案する対策は、ロボットの巡回経路とドローンネストを支援する、仮設のSOLARTODO Sentinel Sky Hubステーションです。Sentinelは運用中の製品として位置付けられていますが、このシンガポール向け構成は提案段階にあり、最終的な技術確認を要します。本検討では、許認可、エネルギー使用、証跡の取り扱いを明確にしたうえで、地上と空中の点検を連携させることにより、運用1時間当たりの巡回確認完了回数を増やせるかを問います。
2. 対応の再構成:ロボットが点検タスクを起票
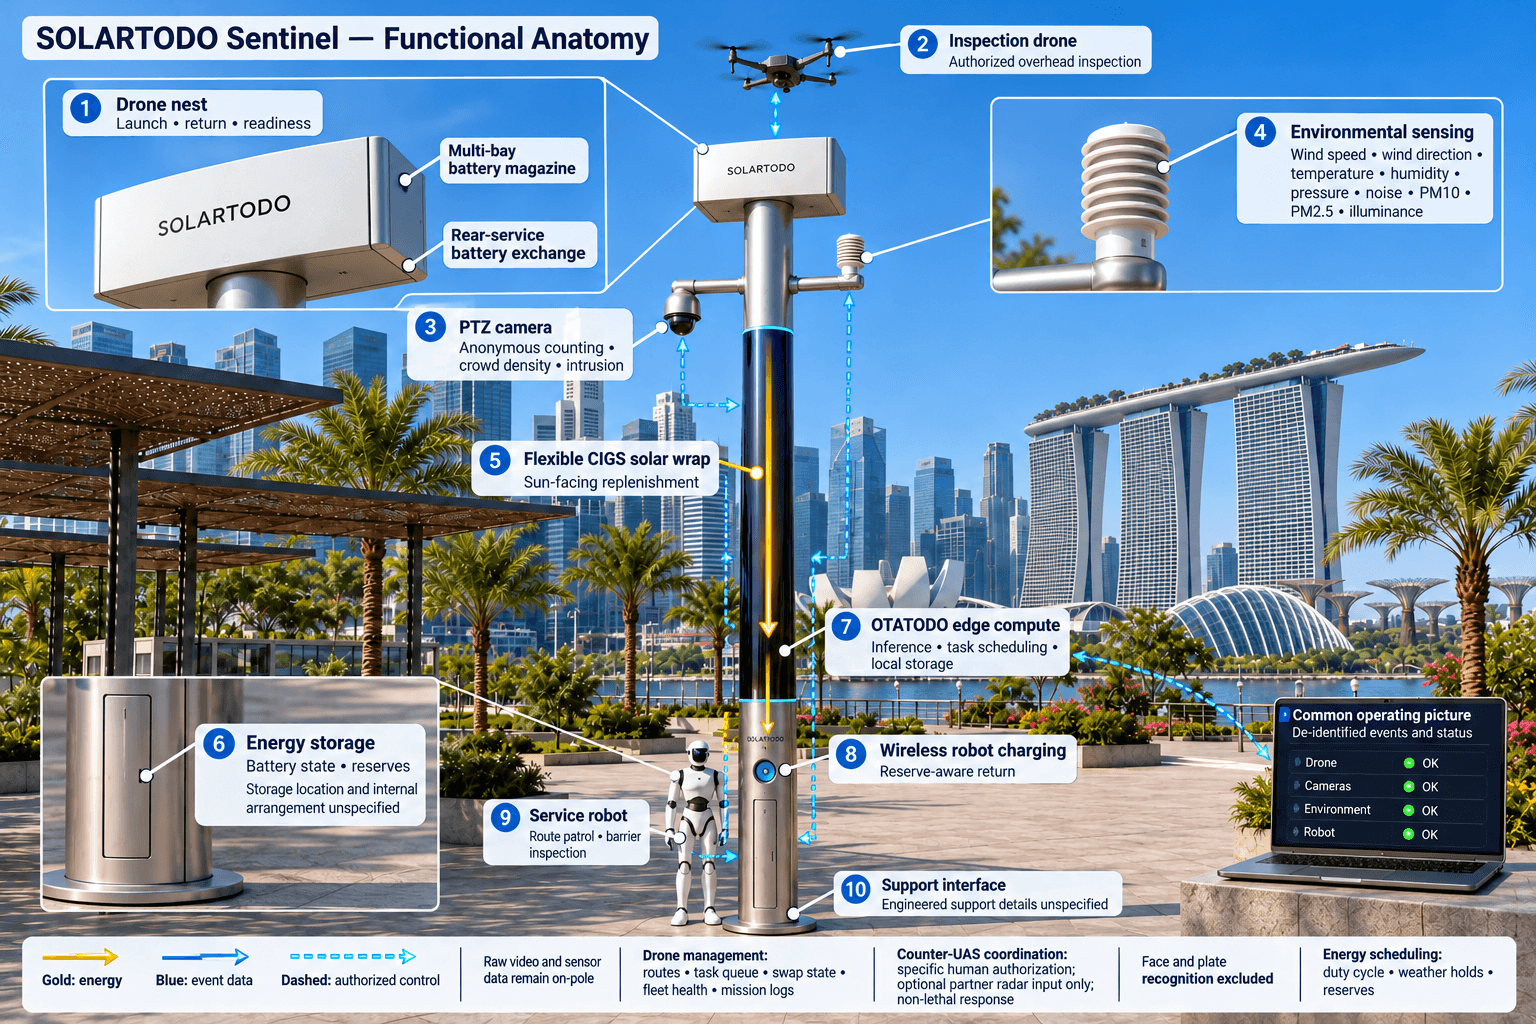
例示する流れでは、サービスロボットがイベント会場の陸側境界に沿った承認済み経路を走行します。ロボットは障害物を検知するか、ポールのPTZカメラからアラームを受信します。このカメラは、匿名での車両計数、群衆密度の評価、侵入検知、周界状況の把握に対応します。観測内容は位置情報付きの点検タスクになります。この構成には、顔認識およびナンバープレート認識は含まれません。
OTATODOはポール上で観測内容を処理し、共通状況図を用いた指令画面に非識別化されたイベントを表示します。確認担当者は、タスクの位置、ロボットの状態、ドローンの出動準備状況、バッテリーの利用可能状況、適用される運用制限を確認できます。生の映像とセンサーデータはポール内に保持されます。遠隔画面が受信するのは、非識別化されたイベントと状態のメタデータのみです。元データを詳細に確認するには、権限に基づく現地での手順が必要です。
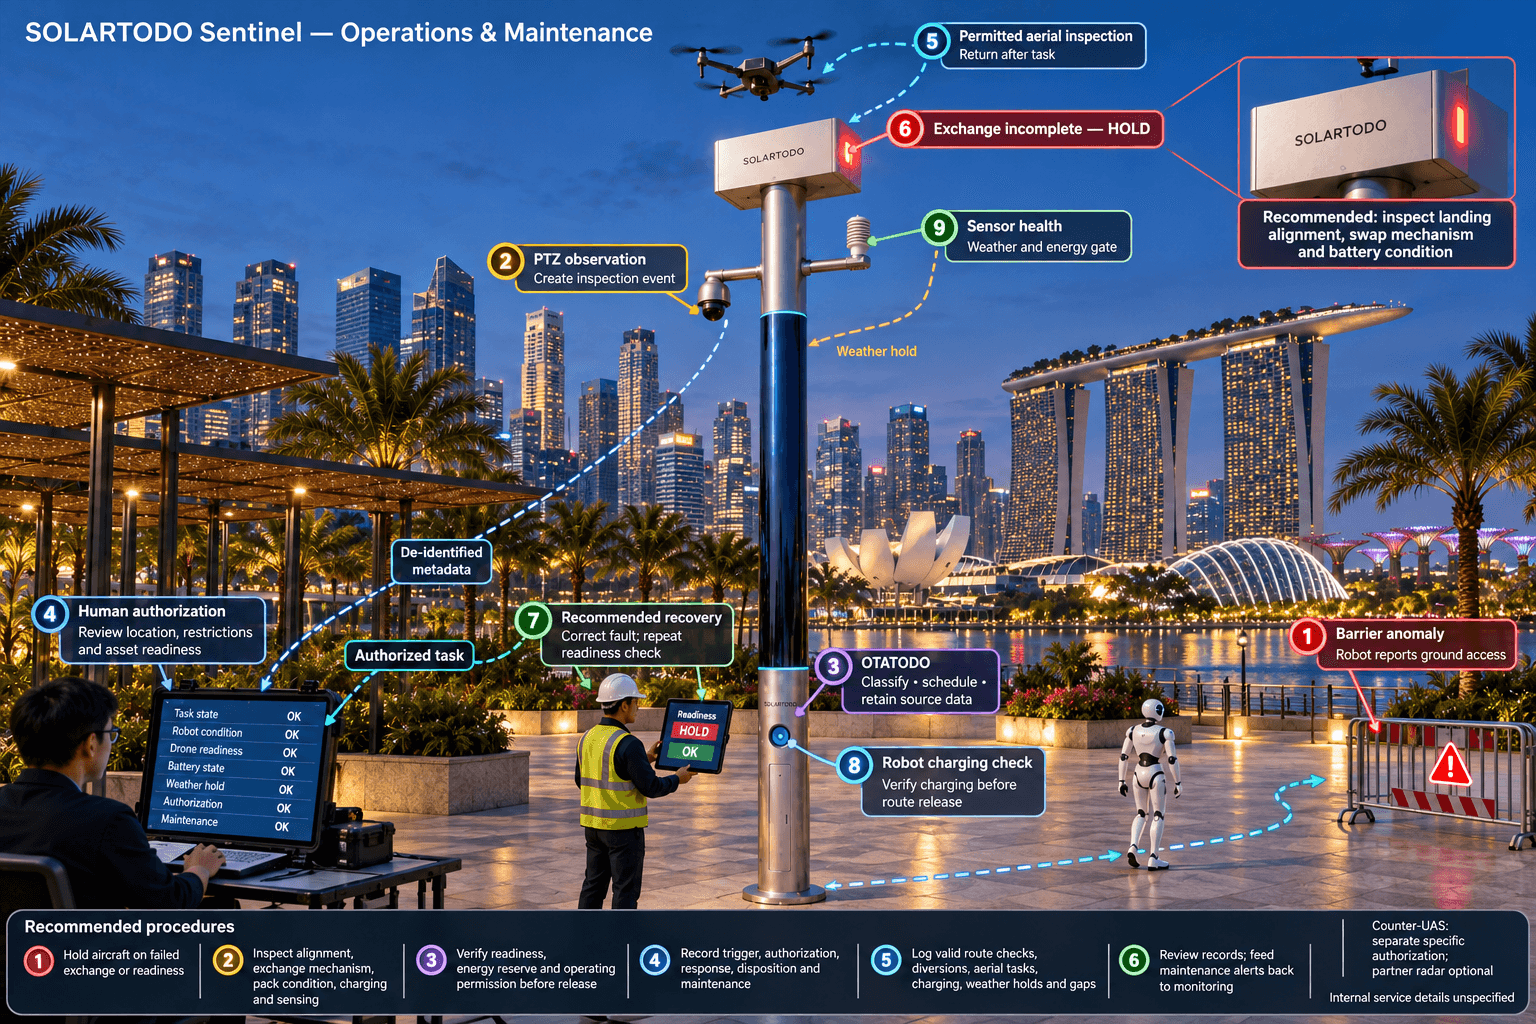
人間の監督者がイベントを評価し、適切な対応を承認します。ロボットは許可された経路に沿って接近し、バリケードを点検して、経路が引き続き通行可能かを報告できます。上空からの視点が妥当かつ許可される場合、監督者は低高度点検タスクの実行を承認します。現場の主力機器は引き続きロボットです。ドローンが補完的な視点を提供した後、ロボットが地上の状態を確認し、事案の終結を支援します。
自律出動では、ネストのそばに操縦者が立つ必要はありませんが、権限を持つ者による監督と承認済みの運用条件には引き続き従う必要があります。シンガポールの航空当局は、運航者許可および活動許可が、機体、目的、運用場所によって異なると説明しています。導入者は、飛行を計画する前に、適用される許可を確認する必要があります。CAASの運航者許可および活動許可。
この対応は、センシング、権限に基づく評価、エッジコンピューティングによるスケジューリング、現場の運用・保守を、1つの指令ワークフローで結びます。点検結果が返された時点で事案が自動的に終結するわけではありません。責任を持つ監督者が、処置内容と必要な保守のフォローアップを記録します。
3. ロボット主導の巡回でドローンネストが重要となる理由
ドローンネストは、空中確認の依頼から次の出動準備までの間に生じる空白に対応します。ドローンは許可された点検のために離陸し、割り当てられた区域を巡回して帰還した後、次のタスクへ再投入できる状態になります。着陸時には、複数ベイを備えたバッテリーマガジンが、機体後部から自動でバッテリーを交換します。機体には充電済みパックが装着されるため、再離陸のたびに消耗したパックの充電完了を待つ必要がありません。
複数のバッテリーベイにより、パックの利用可能状況、温度状態、機体点検、ステーションのエネルギー予算に応じて、複数回の連続出動に対応します。これは任務を繰り返し実施する能力であり、連続飛行を約束するものではありません。運用管理では、経路計画、充電・交換の状態機械、タスクキュー、フリートの健全性、ミッションログを管理します。交換が完了しない場合や出動準備確認に不合格となった場合は、機体を利用不可のままとし、監督者に通知します。
地上ロボットにとって、この出動準備状況はタスクの分担方法に影響します。ドローンが許可された上空視点から点検する間も、ロボットは予定された巡回とアラーム対応を継続します。連携後、ロボットはスケジュールと予備電力量の要件に応じてポール基部へ戻り、ワイヤレス充電を行います。評価では、空中支援が地上経路の巡回頻度を維持するのか、それとも待ち時間を別の工程に移すだけなのかを記録します。
支援ノードは、照明を持たないスマートポール、ドローン運用、自動バッテリー交換、ドローン管理、地上ロボット運用、セキュリティセンシング、環境モニタリング、エッジAIコンピューティング、対無人航空機システム(C-UAS)の連携という9つの機能群を統合します。環境モニタリングは、風速、風向、温度、湿度、気圧、騒音、PM10、PM2.5、照度を対象とします。これらの測定値は運用判断に用いられます。照度を測定することは、ポールに照明システムが搭載されていることを意味しません。
C-UASの連携は、人間による承認を必要とする別個のワークフローです。Sentinelは無許可のドローンを検知・追跡し、個別に承認された場合に限り、自陣営のドローンに指令を出して、ソフトな空中ネット捕獲または近接接近による抑止を実施できます。この対応は非致死的です。ポールにレーダーは内蔵されておらず、レーダー情報を利用する場合は、オプションのパートナー製センサー入力から取得します。イベントの承認だけで迎撃が許可されるわけではありません。
4. 夜間運用で明らかになる導入上の制約
臨時イベント用ステーションは、実際の設置場所とデューティサイクルに合わせて設計する必要があります。提案するSky Hubは、照明システムを持たないPUREスマートポールです。ポール搭載の太陽光発電による補充電と蓄電池を用いて完全オフグリッドで稼働し、電力系統、都市側設備、現場からの給電は使用しません。仮設という表現は設置期間を指します。高さ約8メートルの構造物には、仮設であっても、構造設計された支持設備、揚重作業のためのアクセス、安全な離隔、合意済みの撤去計画が必要です。
エネルギー設計では、高さ約8メートル、幅0.6メートルの円筒形本体に、約15 m²のフレキシブルCIGS薄膜を360度巻き付けます。設置される公称容量は約2.4–2.7 kWpです。ただし、直射日光が当たるのは円筒の太陽に面した投影部分であり、巻き付けた全面積に同時に当たるわけではありません。公称容量を、常時利用可能な充電電力として扱うことはできません。
参考として、サウジアラビアのような日射量の多い地域では、この形状から、晴天時のDCピーク出力でおよそ0.8–1.1 kW、1日当たり約6–9 kWhを得られる可能性があります。ピークは必ずしも正午ではなく、午前の中頃または午後に生じます。これらの数値はシンガポールの発電量予測ではありません。現地の遮蔽、雲量、天候、設置形状について、別途エネルギー評価が必要です。
ナイトタイムエコノミー関連の運用では、事前に蓄えたエネルギーを使用します。提案する5–20 kWh級の蓄電池は、コンピューティング、センシング、バッテリー交換、ロボット充電の負荷を緩衝します。OTATODOはデューティサイクルに基づいて高電力タスクをスケジュールし、定められた予備電力量を維持します。イベントのエネルギー計画には、曇天の連続、バッテリー損失、飛行可能時間帯を確保できない場合も織り込む必要があります。巻き付け型の太陽光発電は補助的な補充電であり、無制限の太陽光自給を意味しません。
ポール搭載のエッジモジュールが推論を実行し、ワークロードをスケジュールします。生の映像とセンサーデータはポール内に保持され、外部へ送信できるのは、非識別化されたイベントと状態のメタデータのみです。このアーキテクチャはローカル処理を前提に設計され、PDPL/LGPDを念頭に置いていますが、認証取得やシンガポールでの適合性確立を主張するものではありません。交通当局は、適用されるプライバシー上の義務、保存期間の設定、アクセス制御を別途確認する必要があります。
5. 検討結果:調達前に巡回頻度を評価
事象の検討から得られるのは、達成済みの成果ではなく、評価すべき問いです。ドローンネストが許可された空中点検とバッテリー交換による再出動準備を担うことで、ロボットは予定された確認をより多く完了できるでしょうか。巡回頻度は、合意された経路またはチェックポイントについて、運用1時間当たりに完了した有効な確認回数と定義すべきです。離陸、アラームの受領確認、未完了の経路は、巡回完了に数えません。
臨時イベントの前に、導入者は同一の境界、運用時間帯、チェックポイント定義を用いて、有人巡回のベースラインを文書化すべきです。評価期間中のログでは、予定されたロボット巡回、アラーム対応による経路変更、空中点検、充電時間、天候による待機を区別する必要があります。確認しやすい1つのチェックポイントを繰り返し観測することで、経路全体の巡回頻度が見かけ上高くならないようにする必要があります。全体の平均が改善した場合でも、確認間隔が長く空いた箇所は見える状態に保つべきです。
以下の計画計算は、仮定の入力値のみを使用しています。例えば、8時間の運用枠で1時間当たり1回の確認を完了すれば、確認回数は8回です。目標間隔を30分とすると16回になります。この2倍という目標は検証すべき比較値であり、Sentinelの実測性能を示す主張ではありません。目標の実現可能性は、経路長、歩行者との相互作用、承認に要する時間、利用可能なエネルギーによって決まります。
各シフトの終了時に、監督者は共通状況図の記録を確認します。具体的には、何が点検の契機となったか、誰が対応を承認したか、どの機器が対応したか、確認が完了したか、タスクが延期された場合はその理由を確認します。その後、保守担当者が、着陸位置の整合、交換機構、バッテリー状態、ロボット充電、センサーの健全性を点検します。これにより、ミッション完了を説明責任の終点とせず、センシングから保守までの循環を完結させます。
調達判断は、検証済みの運用証拠と最終的な技術確認に基づいて行うべきです。提案構成の評価が成功したといえるのは、有用な巡回能力とその制約の両方を明らかにした場合に限られます。シンガポールの港湾接続エリアにおける臨時の夜間活動では、許可された空中点検によって支援される、安定したロボット確認の運用リズムを確立し、判断の説明責任と、実証可能なオフグリッドのエネルギー予算を確保することが実務上の目標です。
システム構成
| 項目 | 構成 |
|---|---|
| ポールおよび仮設設置 | 照明機能を持たないPUREポール。高さ約8 m、本体直径0.6 m。現地評価に基づく、構造設計された仮設支持設備 |
| オフグリッドのエネルギー | 約15 m²の360°フレキシブルCIGSラップ、公称容量2.4–2.7 kWp。5–20 kWh級の蓄電池。外部電源接続なし |
| ドローンネスト | 複数ベイのマガジンと機体後部からの自動バッテリー交換機構を備えた、自律離陸・帰還インターフェース |
| 地上ロボットのインターフェース | サービスロボットによる巡回、アラーム対応、点検と、ポール基部でのワイヤレス充電 |
| エッジコンピューティングと指令 | OTATODOを実行するポール搭載の推論モジュール。共通状況図の画面を通じたワークロードのスケジューリング、ミッションログ、人間による承認 |
| セキュリティおよび環境センシング | PTZカメラに加え、風速、風向、温度、湿度、気圧、騒音、PM10、PM2.5、照度のセンシング |
| データ境界 | 生の映像とセンサーデータはポール内で保持・処理。外部への通信は、非識別化されたイベントと状態のメタデータに限定 |
仕組み
- ロボットまたはポールのカメラが、バリケードまたはアクセス経路の異常の可能性を検知します。
- ポール上のAIが観測内容を分類し、非識別化された点検イベントを作成します。
- 人間の監督者がイベントを評価し、許可範囲内の対応を承認します。
- OTATODOがロボット点検をスケジュールし、承認された場合は支援用ドローンの出動も組み込みます。
- ロボットが地上の状態を報告する間に、ドローンは帰還して自動バッテリー交換を行います。
- 監督者が処置内容、巡回完了、保守のフォローアップを記録します。
計画前提(参考値)
購入者が再計算できる例示的な計画入力値であり、達成済みの結果ではなく目標指標です。最終的なエンジニアリング確認が前提です。
| 指標 | 計画前提 | 参考値 |
|---|---|---|
| 有人巡回のベースライン確認回数 | 例示のみ:イベントの運用枠を8時間、経路確認の完了回数を1時間当たり1回と仮定します。実測したベースラインの入力値に置き換えてください。 | 8時間 × 1回/時間 = イベント運用枠当たり8回の確認 |
| 目標巡回頻度 | 例示のみ:同じ8時間の運用枠で、30分ごとに1回の経路確認完了を目標とします。実現可能性は評価が必要です。 | 8 × 60 ÷ 30 = 目標確認回数16回。16 ÷ 8 = 仮定したベースラインの2倍 |
| 空中点検タスクの時間 | 例示のみ:許可された空中点検を4回、各10分で計画します。これはワークロードの入力値であり、機体の航続時間ではありません。 | 4回の点検 × 10分 = 計画上の空中タスク時間40分 |
| 夜間のエネルギー計画 | 例示のみ:平均ベース負荷0.25 kWが8時間継続し、現場運用に2 kWhを使用すると仮定します。この小計には損失と予備電力量を含めません。 | (0.25 kW × 8時間) + 2 kWh = 暫定的な負荷小計4 kWh |
| レビュー工数 | 例示のみ:1回30分のレビューを週2回、4週間実施する計画とします。 | 2 × 4 × 30分 = 計画上のレビュー工数240分 |
導入機器
- 構造設計された仮設支持設備を備えた、照明機能のないSOLARTODO Sentinel Sky Hubポール
- 360°フレキシブルCIGS薄膜ソーラーラップ
- エネルギーモニタリング付き蓄電池キャビネット
- 複数ベイのバッテリーマガジンと機体後部からの交換機構を備えたドローンネスト
- 点検用ドローン
- サービスロボットおよび基部搭載のワイヤレス充電インターフェース
- PTZカメラおよび9項目の環境センシングユニット
- OTATODOを実行し、ローカルデータストレージを備えたポール搭載コンピューティングキャビネット
よくある質問
これは、検証済みの成果を伴うシンガポールでの実際の導入事例ですか?
本記事は、仮想の事象検討を通じて、シンガポール向けの提案構成を示しています。顧客、設置数量、達成済みの成果は特定していません。Sentinelは運用中の製品として位置付けられていますが、現地の設置設計、運用許可、エネルギー予算、巡回頻度の目標には、プロジェクトごとの確認と評価が必要です。
主力の巡回機器が地上ロボットであるのに、なぜドローンネストを使うのですか?
ロボットは、繰り返し実施する地上点検とアラーム対応を担います。地上経路からでは観測内容を確認しきれない場合、ドローンが許可された上空視点を補います。機体後部からの自動バッテリー交換は、着陸後の次タスクへの再投入を支援し、空中支援が過度な準備遅延を生じさせずにロボットの巡回頻度を維持できるかを、導入者が評価するのに役立ちます。
外部電源なしで、シンガポールの夜間イベント中を通して稼働できますか?
このステーションは、蓄電池とポール搭載の太陽光発電による補充電を用い、完全オフグリッドで稼働するよう設計されています。イベントの継続時間は、ベース負荷、ロボット充電、ドローンタスク、損失、予備電力量を含む、確認済みのエネルギー予算内に収める必要があります。高日射地域の参考発電量はシンガポールの予測値ではなく、蓄電容量だけで稼働時間を確定することはできません。
自律運用であれば、飛行の許可は不要になりますか?
自律離陸、巡回、帰還は運用能力を表すものであり、飛行許可を意味しません。提案する導入では、適用されるシンガポールの航空関連許可、場所の制限、運用条件、監督体制の確認が必要です。遠隔の人間の監督者が、その範囲内で対応を承認します。ネストに操縦者がいないことによって、説明責任がなくなるわけではありません。
交通当局はどのようなデータを遠隔で受信できますか?
遠隔の指令画面では、タスクの状態、承認記録、機器の出動準備状況、保守アラートを含む、非識別化されたイベントと状態のメタデータを受信できます。生の映像とセンサーデータは、ローカル処理のためポール内に保持されます。保存期間、現地アクセス、プライバシー上の責任はプロジェクトでの検討が必要です。このアーキテクチャによって、認証済みの規制適合や自動的な規制適合が成立するわけではありません。
イベント中にC-UAS対応を自動で実施できますか?
検知と追跡は状況評価を支援できますが、対処措置には、人間による個別の承認と適用される許可が必要です。このノードは、承認された条件の範囲内で、自陣営のドローンを連携させ、ソフトな空中ネット捕獲または近接接近による抑止を実施できます。ポールにレーダーは内蔵されておらず、レーダー情報を利用する場合は、オプションのパートナー製センサー入力が必要です。
さらに詳しく
街路・キャンパス・公共空間で同様のフィジカルAI導入をご検討ですか? エンジニアリング相談を依頼する