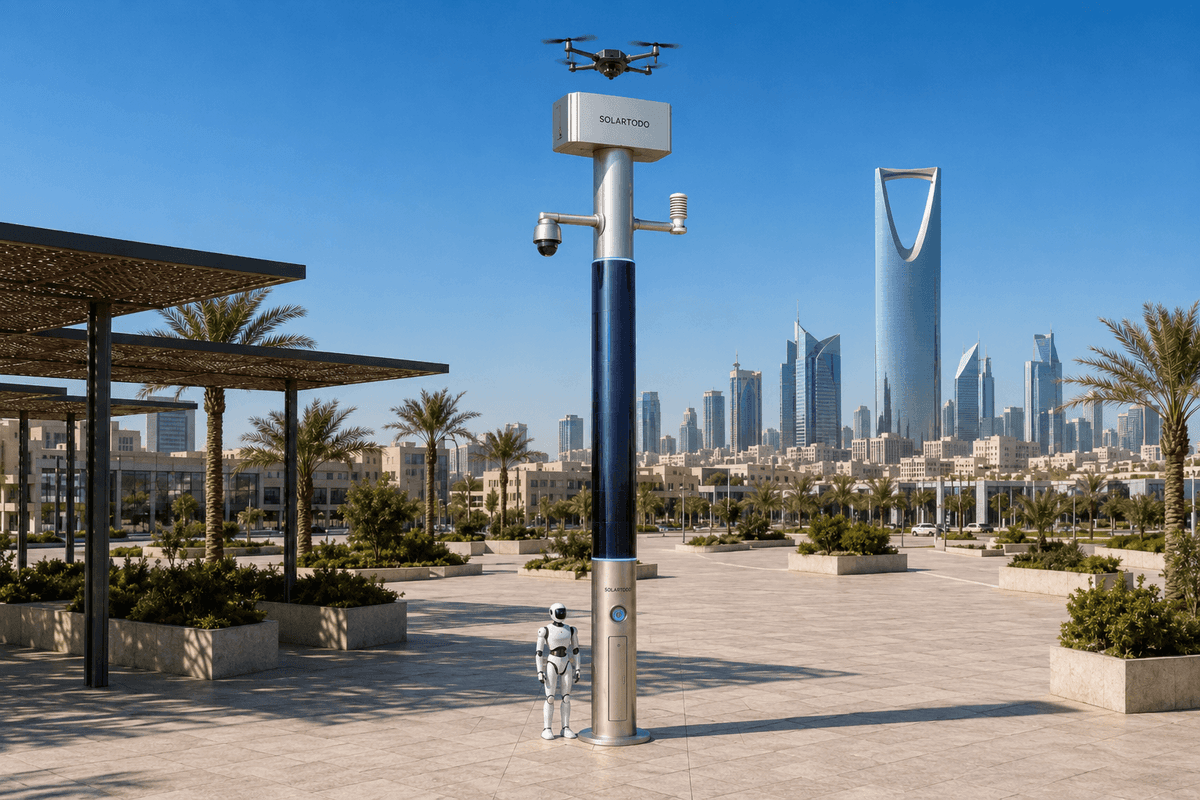
City AI Poleとは、オフグリッド電源、ローカルコンピュート、センシング、ドローン運用、ロボット支援を1本のポール型マイクロステーションに統合した、照明を含まない物理AIエッジノードである。ワルシャワでは、SOLARTODO Sentinel Sky Hubを港湾回廊の夜間巡回向けに提案し、生データをポール上に保持しながら、バッテリー交換式ドローン出動と地上対応を調整する。
1. ワルシャワ港湾回廊での任務
このワルシャワ導入案は、実務的な緊急管理任務を中心に構成されている。すなわち、固定通信が劣化している、断続的である、または意図的に利用できない状況で、河川港湾と物流回廊全体の夜間巡回カバレッジを維持することである。ワルシャワは、ヴィスワ川、橋梁へのアプローチ、工業地区の縁辺、サービス道路、鉄道隣接ヤード、ユーティリティ回廊によって形づくられた内陸の首都である。こうした条件により、特定の海港プロジェクトを想定しなくても、港湾という類型は妥当性を持つ。運用上の課題は観光や装飾的な都市ファニチャーではなく、アクセス、点検、緊急対応を夜間も継続しなければならない実働回廊である。
季節的なトリガーは、台風シーズン型の準備期間である。沿岸都市で用いられるような悪天候への備えを、強風、雨、浸水リスク、漂流物や瓦礫の移動、夜間の混乱に対する計画規律として適用する。緊急管理チームにとって中核的な課題は、巡回需要が高まるまさにその時間帯に発生するネットワーク停止である。従来型のカメラネットワークは、バックホールが不安定になると視界を失う可能性がある。手動巡回は、道路が濡れている、アクセスゲートが閉鎖されている、またはスタッフが複数拠点を同時に担当しなければならない状況では、遅くなり、危険にさらされやすく、調整も難しくなる。
Sentinel Sky Hubの回廊モデルでは、各ポールをローカルな物理AIステーションとして扱う。これはスマート街路灯ではなく、照明システムを含まない。純粋なスマートポールであり、センシング、コンピュート、エネルギー貯蔵、ドローンバッテリーのホットスワップ、ドローン運用管理、ロボット充電、コマンドビュー用メタデータが、完全オフグリッドのノードに統合されている。したがって、ワルシャワのケースは街灯の置き換えではない。都市、現場、または系統電源が利用できない場合でも稼働を継続する、レジリエントなエッジ処理型巡回レイヤーによって、反復的な手動点検ループを置き換えることが目的である。
2. PTZ主導の夜間巡回を中心とした構成
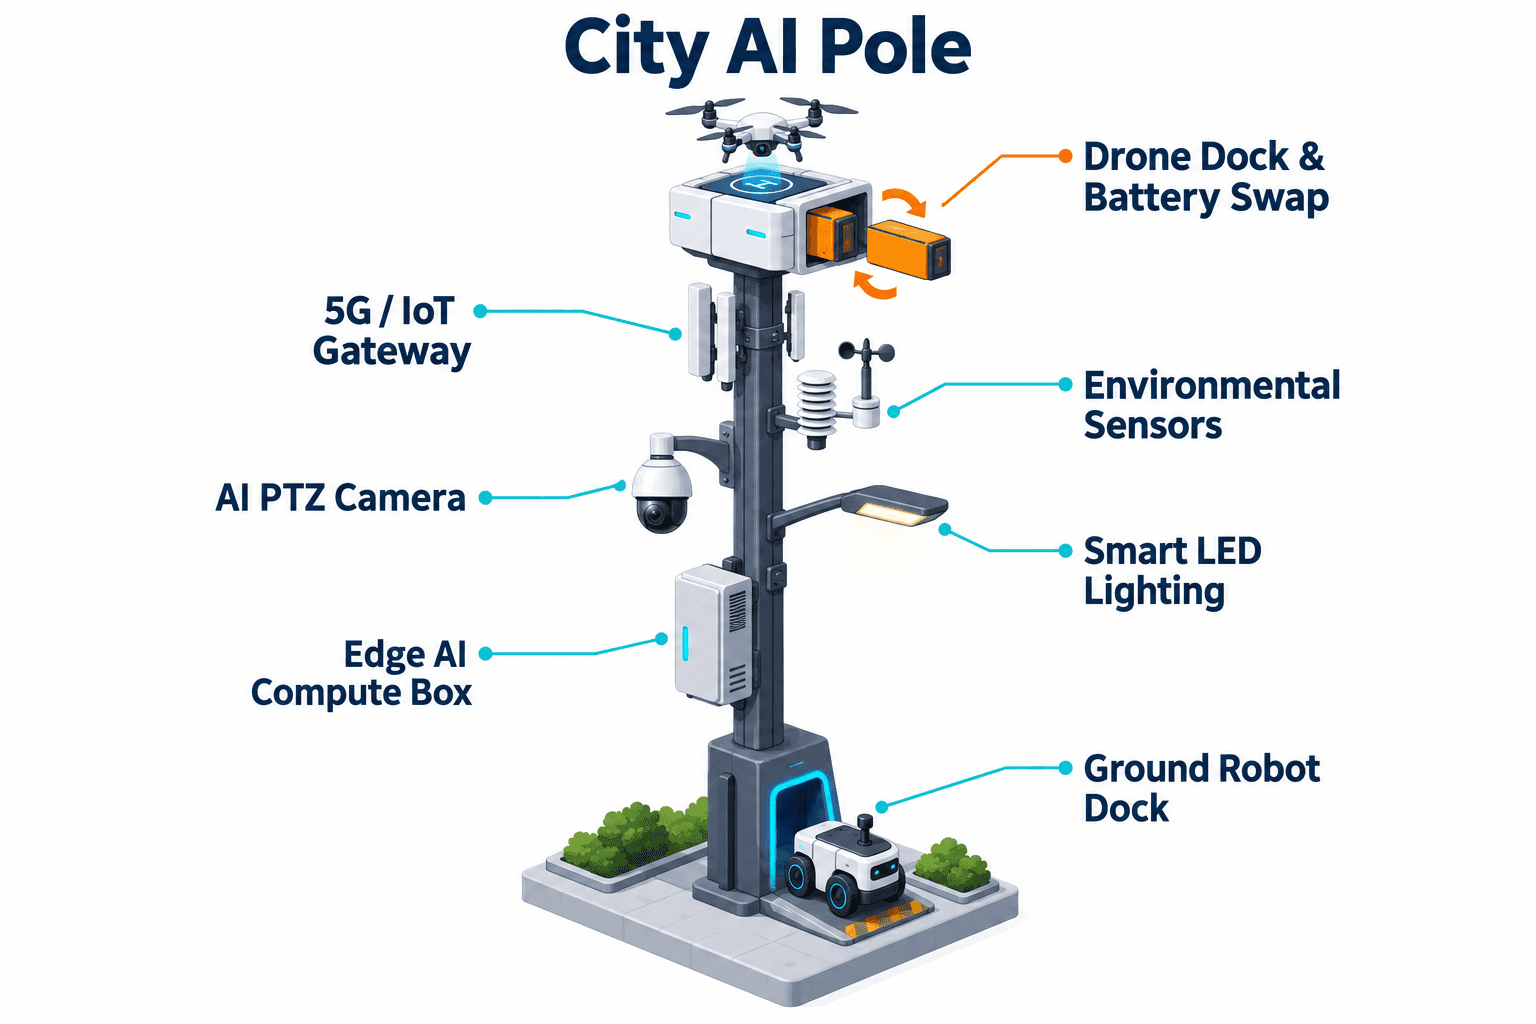
このワルシャワ構成で重視されるモジュールはPTZカメラである。夜間巡回の判断は、信頼できるローカル観測から始まるためである。ポール搭載PTZは、ゲート、埠頭側サービスレーン、外周フェンス、保管エリアの縁辺、橋梁隣接アクセス地点を定期的にスイープする。ローカル認識は、匿名化された車両台数、群衆密度推定、侵入認識、外周アラートを支援する。顔認識やナンバープレート認識を、実運用中の有効な導入機能として主張するものではない。設計目標は、不要な出動を減らしながら、真の異常を緊急管理コマンドビューへ確実にエスカレーションすることである。
各Sky Hubは、単独の孤立資産ではなく、回廊導入の一部として提案される。ノードは最終的なエンジニアリング確認を前提として、実用的な巡回間隔で配置される。視野、安全なドローン接近ジオメトリ、ロボットの帰還経路、太陽光曝露は現地で評価される。PTZカメラが最初のイベント信号を提供し、エッジコンピュートキャビネットがイベントを分類・スコアリングし、運用マネージャーがドローン出動、地上ロボット対応、または人による点検の必要性を判断する。
ドローン運用は、ポールにオペレーターを常駐させることなく、自律発進、地域巡回、点検、帰還、タスク再展開を行うよう設計されている。バッテリーホットスワップマガジンは、このユースケースの中核である。着陸したドローンは、複数ベイのマガジンから自動化された後方サービス方式でバッテリー交換を受け、その後、次のルート区間へ再発進する。複数の充電済みベイにより、バッテリー状態、天候、ペイロード、安全ルールを前提として、計画目標として複数回の連続出動を可能にする。
地上ロボット運用は、空地連携レイヤーを完成させる。ヒューマノイドまたはサービスロボットは、定義された地上経路を巡回し、基地付近のアラームを点検し、空中観測と連携し、ワイヤレス充電のためにポール基部へ帰還できる。その結果として得られるのは製品デモではなく、共通運用状況図である。緊急管理スタッフは、イベントメタデータ、ルート状況、バッテリーおよび交換状態、フリート健全性、ミッションログを1つのコマンドビューで確認できる。
3. オフグリッド電源とネットワーク停止へのレジリエンス
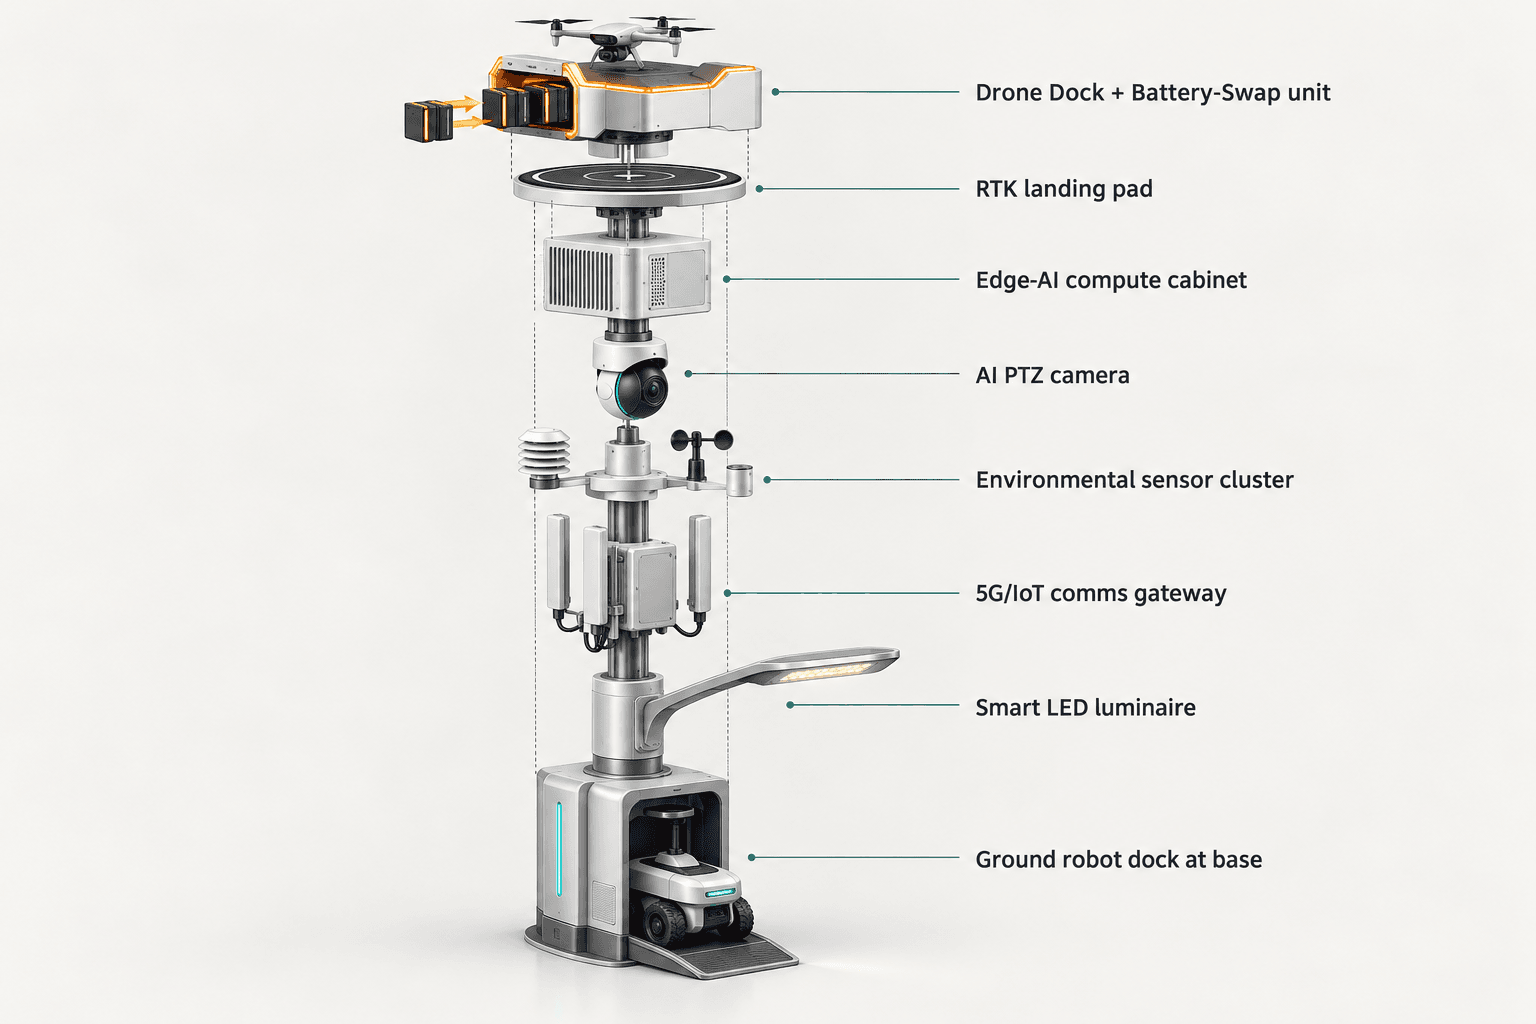
ワルシャワ回廊提案では、ポールが完全オフグリッドのバッテリーバックアップ付きマイクロステーションとして稼働することを前提としている。系統電源、都市電源、または現場電源には依存しない。Sky Hubの円筒形本体には、高さ約8メートル、幅約0.6メートルの垂直ボディに、約15平方メートルの360度巻き付け型フレキシブルCIGS薄膜太陽光発電が搭載され、定格は約2.4から2.7 kWpである。現実的な運用点は意図的に保守的に示されている。垂直円筒は全面ラップ全体で同時に直射日光を受けるのではなく、太陽に向いた投影面で集光するため、サウジアラビアのような高日射地域での晴天時出力はおおむね0.8から1.1 kW DCピークであり、正午ではなく午前中頃または午後中頃にピークを迎えることが多く、1日あたり約6から9 kWhである。
ワルシャワの計画では、この高日射の参考値を地域の保証発電量としてそのまま適用すべきではない。これは、太陽光レイヤーが無制限の純粋な太陽光自給ではなく、補助的な再充電であることを示すサイジング上の基準である。夜間巡回、ドローン再発進、PTZスイープ、エッジ推論、ロボット充電は、5から20 kWhクラスのバッテリー貯蔵によってバッファされ、デューティサイクルでスケジューリングされる。したがって、緊急管理KPIは理論上のエネルギー自律性ではない。嵐への準備期間中に予備容量を維持しながら、どれだけの手動巡回ループを置き換えられるかである。
ネットワーク停止へのレジリエンスは、ローカル処理によって実現される。生映像とセンサーデータはポール上に保持され、ローカルで処理される。通信が利用可能な場合に限り、匿名化されたイベントおよびステータスメタデータだけがポール外へ送信される場合がある。バックホールが劣化している場合でも、ポールはセンシング、スコアリング、ログ記録、承認済みタスクの実行を継続する。接続が復旧すると、ミッションログとメタデータをCOPコマンドビューへ同期できる。このPDPL-LGPD志向の設計は、認証またはコンプライアンス完了を主張することなく、プライバシー・バイ・デザインの調達協議を支援する。
4. 人が承認する運用ループ
運用ループは、センシングから承認済み対応、エッジコンピュートによるスケジューリング、現場運用と保守へ進むパターンに従う。ワルシャワの実務的な夜間巡回では、PTZカメラが閉鎖ゲートまたはサービス道路の縁辺付近の異常を検出する。エッジモジュールはシーンをローカルで分類し、信頼度スコアを割り当てる。COPは、イベント、位置、現在のバッテリー状態、気象データ、利用可能なアセットを、承認権限を持つ緊急管理オペレーターに提示する。オペレーターは、ドローンルートの承認、地上ロボットの派遣、人による巡回の要求、または対応不要としてのイベント却下を行うことができる。
ここは、counter-UAS連携がワークフローに組み込まれる地点でもある。ポールは自らのセンシングにより、また統合されている場合は任意のパートナーセンサー入力により、無許可ドローンを検出・追跡する場合がある。レーダーはポールに内蔵されていない。レーダーデータが使用される場合、それは外部またはパートナーからの入力である。対処は非致死的で、人による承認がある場合に限られる。ノードは、地域の規則で許可される場合、自らの友軍ドローンにソフトな空中ネット捕獲または近接接近による抑止を実行させることができるが、この導入には撃墜、ジャミング、拒否手段、武器、自律攻撃ワークフローは含まれない。
環境モニタリングパッケージは、各判断に文脈を追加する。風速、風向、温度、湿度、大気圧、騒音、PM10、PM2.5、照度は、出動が適切か、地上ロボットの方が安全か、またはタスクを待機すべきかの判断に役立つ。台風シーズン型の準備期間では、これは重要である。最も価値の高い労務代替は、避けられる曝露を避けることから生まれるためである。悪天候の暗い外周道路を歩くスタッフを減らし、誤報確認のための反復移動を減らし、限られた緊急管理人員をより有効に使えるようにする。
ROI構造は、意図的に計画ベースである。達成済みの結果は主張しない。購入者は、自社の巡回ルート、シフトカレンダー、労務モデル、悪天候方針、許容予備率を用いて、前提を再計算できる。
5. 労務代替に関するROI分析
最も強いビジネスケースは、反復的な点検における労務代替であり、人による権限を排除するという約束ではない。ワルシャワの緊急管理購入者は、回廊を夜間巡回義務の集合としてモデル化できる。外周スイープ、ゲート確認、河川縁辺点検、侵入トリアージ、環境確認、アラーム後の検証である。Sky Hubは、これらのループの一部を、PTZ主導のローカル検知、バッテリー交換式ドローン出動、地上ロボット対応で置き換える一方、人は承認、エスカレーション、最終介入に責任を持ち続ける。
実務的な評価では、3つの運用状態を比較できる。第一に、ベースラインである。スタッフまたは契約業者が手動巡回を行い、無線またはモバイルで調整するが、停止時の可視性は限定的である。第二に、支援状態である。固定センシングがアラートを上げるが、スタッフは依然として大半のイベントを確認するために移動する。第三に、Sentinel状態である。ローカルエッジAIがイベントをフィルタリングし、PTZカメラがシーン文脈を確認し、ドローンがバッテリー交換後に地域上空を通過点検し、地上ロボットがポール基部付近の短距離点検を処理する。測定対象は、通常の夜間巡回ループと反復確認移動の削減であり、作り上げたカバレッジ面積や検出率の主張ではない。
同じ分析には、エネルギースケジューリングも含めるべきである。高出力タスクは連続稼働ではなく、デューティサイクルによって割り当てられる。ミッションキューが必要とする場合、バッテリーマガジンは連続ドローン出動を支援するが、COPは各承認の前に、バッテリー状態、交換可用性、気象制約、予備容量方針を提示すべきである。ロボット巡回は低負荷時間帯に合わせてスケジュールでき、PTZスイープとローカル推論はベースライン監視レイヤーとして継続する。
最終的なエンジニアリング確認を前提として、この構成はワルシャワの緊急管理チームに、物理AIインフラを評価するための調達準備済みの方法を提供する。回廊ごと、シフトごと、タスクごとに評価できる。エネルギー、プライバシー、対処限界について誠実でありながら、ネットワーク停止下の夜間巡回条件における労務代替を定量化する具体的な道筋を購入者に与える。
システム構成
| 項目 | 構成 |
|---|---|
| ポール種別 | SOLARTODO Sentinel Sky Hub純粋スマートポール;照明を含まない物理AI都市エッジノード |
| エネルギーシステム | 360度巻き付け型フレキシブルCIGS補充電レイヤーと5から20 kWhクラスの蓄電を備えた、完全オフグリッドのバッテリーバックアップ付きマイクロステーション |
| カメラ | 定期巡回、匿名車両カウント、群衆密度、侵入および外周認識のためのAI PTZカメラ |
| エッジAIコンピュート | ローカル処理、ワークロードスケジューリング、イベントスコアリングのためのJetsonクラスのポール搭載推論キャビネット |
| ドローン運用 | 自律発進、巡回、点検、帰還、タスクキューイング、ミッションログ、複数ベイの自動バッテリーホットスワップ |
| 地上ロボット支援 | ポール基部ワイヤレス充電と空地連携を備えた、サービスロボットまたはヒューマノイドロボットの巡回支援 |
| 環境パッケージ | 風速、風向、温度、湿度、大気圧、騒音、PM10、PM2.5、照度 |
仕組み
- ポール搭載PTZカメラが、ワルシャワ港湾回廊内の夜間外周異常を検出する。
- エッジAIがイベントをローカルで分類し、匿名化されたイベントメタデータのみをCOPへ送信する。
- 承認権限を持つ緊急管理オペレーターが、ドローン点検、ロボット対応、または手動出動を承認する。
- ドローンが発進し、ルートを点検して帰還し、別の出動がキューに入っている場合は自動バッテリーホットスワップを受ける。
- 空中視点では不十分な場合、地上ロボットが近距離点検を行い、ワイヤレス充電のためにポール基部へ帰還する。
- ミッションログ、バッテリー状態、環境測定値、オペレーター判断が評価と監査のために記録される。
計画前提(参考値)
購入者が再計算できる例示的な計画入力値であり、達成済みの結果ではなく目標指標です。最終的なエンジニアリング確認が前提です。
| 指標 | 計画前提 | 参考値 |
|---|---|---|
| 点検労務 | ドローンとPTZ巡回が、定義された回廊区間における通常の手動夜間スイープを置き換える | 計画目標として週あたり約10から20巡回ループを自動化 |
| アラーム確認 | PTZレビューに加え、ドローンまたはロボットによるフォローアップにより、信頼度の低い夜間アラームに対するスタッフ出動を削減する | 確認出動を約30から50パーセント削減することを目標 |
| バッテリー交換の連続性 | 複数ベイのバッテリーマガジンにより、手動補充前に複数回の連続出動を支援する | 夜間ウィンドウあたりノードごとに約3から6回の出動を目標 |
| オペレーター負荷 | 1人の緊急管理オペレーターが、イベントメタデータとミッション状態を通じて複数の回廊ノードを監督する | 評価用に、コマンドビューオペレーター1人あたり約4から8ノード |
| 予備容量方針 | 高出力のドローンおよびロボットタスクは、悪天候時の緊急予備容量を守るためデューティサイクル制御される | 計画しきい値として約30パーセントのバッテリー予備容量を維持 |
導入機器
- 照明を含まない統合機器ハウジングを備えたSOLARTODO Sentinel Sky Hubポール本体
- フレキシブルCIGS 360度巻き付け型太陽光補充電レイヤー
- 5から20 kWhクラスのポール搭載バッテリー蓄電システム
- AI PTZカメラアセンブリ
- JetsonクラスのエッジAIコンピュートキャビネット
- 複数ベイのドローンバッテリーホットスワップマガジン
- 自律ドローン運用ベイおよび着陸インターフェース
- 地上ロボット用ワイヤレス充電ベース
よくある質問
ワルシャワSky Hub提案はスマート街路灯の置き換えですか?
いいえ。提案されているワルシャワ構成は、純粋なスマートポールであり物理AIエッジノードであって、街路灯の置き換えではありません。照明システムは含まず、公共照明インフラとして位置付けられていません。その目的は、緊急管理向けセンシング、ローカルエッジ処理、ドローン運用、ロボット支援、オフグリッド回廊レジリエンスです。
バッテリーホットスワップは夜間巡回運用をどのように変えますか?
バッテリーホットスワップにより、帰還したドローンは複数ベイの後方サービスマガジンから充電済みパックを受け取り、次に割り当てられた出動へ再発進できます。夜間巡回では、これにより現地オペレーターの必要性を減らし、天候、安全限界、バッテリー予備容量、コマンド承認を前提として、連続した点検タスクを支援します。
嵐への準備期間中にネットワークが停止した場合はどうなりますか?
このノードは、バックホールが利用できない、または劣化している場合でも、ローカルセンシング、分類、タスクスケジューリング、ログ記録を継続するよう設計されています。生映像とセンサーデータはポール上に保持されます。通信が利用可能な場合に限り、匿名化されたイベントまたはステータスメタデータがポール外へ送信される場合があり、同期されたログは後続レビューを支援できます。
ポールは顔認識またはナンバープレート認識を使用しますか?
顔認識またはナンバープレート認識について、実運用中の有効な導入機能は主張していません。PTZおよびエッジAI機能は、匿名車両カウント、群衆密度推定、侵入認識、外周監視を中心に位置付けられています。これにより、ワルシャワ提案は運用安全性とPDPL-LGPD志向のローカル処理に焦点を合わせています。
システムは太陽光エネルギーのみで稼働しますか?
システムは完全オフグリッドですが、無制限の純粋な太陽光自給として説明すべきではありません。CIGSラップは補助的な再充電レイヤーであり、高出力のドローンおよびロボットタスクはバッテリー蓄電でバッファされ、デューティサイクルで制御されます。最終的な地域別発電量には、現地エンジニアリング確認が必要です。
この構成ではcounter-UASをどのように扱いますか?
counter-UAS連携は非致死的で、人による承認がある場合に限られます。ノードは無許可ドローンを検出・追跡し、許可される場所では、友軍ドローンにソフトな空中ネット捕獲または近接接近による抑止を指示する場合があります。撃墜、ジャミング、拒否手段、武器、自律攻撃ワークフローは使用しません。
なぜこれは達成済み結果ではなくROI分析として構成されているのですか?
これは提案段階かつ例示的なワルシャワ構成であるため、ROIモデルは主張された成果ではなく、目標とする計画前提を使用しています。購入者は、自社の回廊長、シフトパターン、労務モデル、気象方針、予備容量しきい値、巡回頻度、エンジニアリング調査結果を用いて値を再計算すべきです。
さらに詳しく
街路・キャンパス・公共空間で同様のフィジカルAI導入をご検討ですか? エンジニアリング相談を依頼する