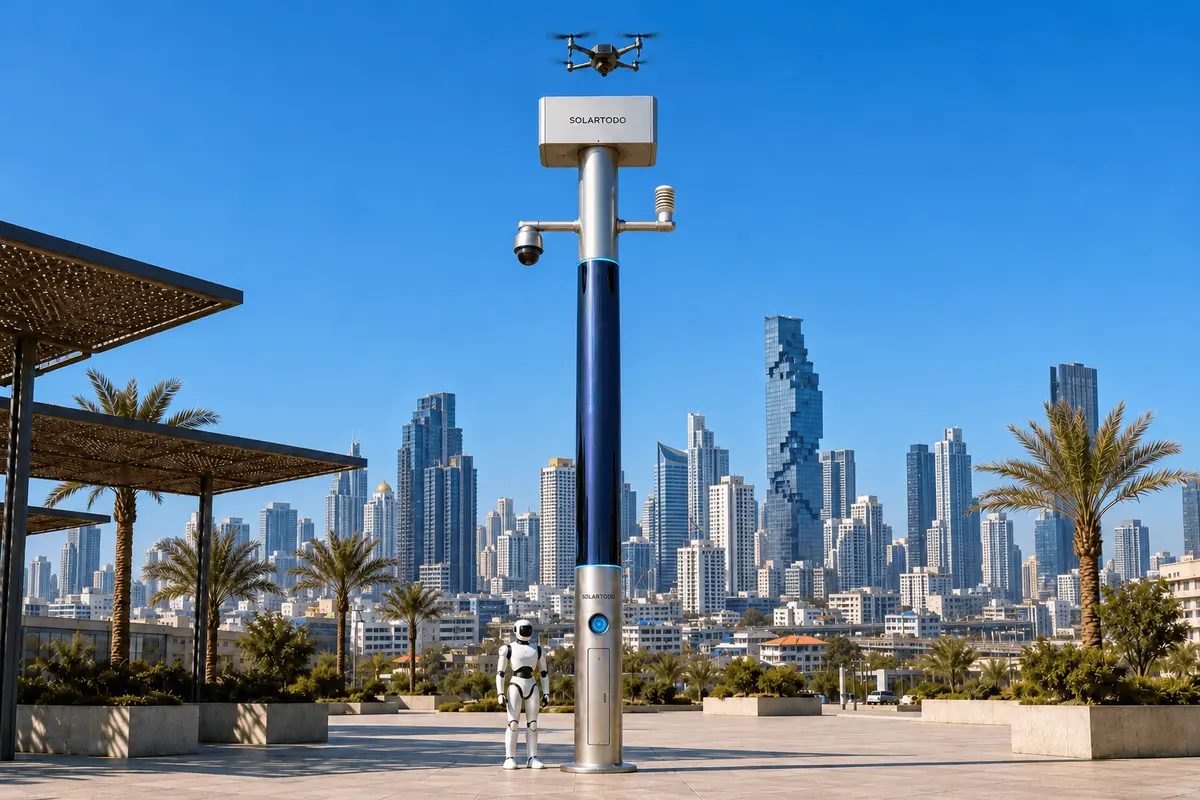
Um Poste Urbano de IA é um nó urbano de IA física na borda que combina processamento local, sensores de segurança, monitoramento ambiental e operações coordenadas de drones e robôs terrestres. O Sky Hub do SOLARTODO Sentinel é um poste totalmente independente da rede elétrica, sem iluminação, que executa o OTATODO. Esta proposta de implantação em Bangkok utiliza inspeção por robô terrestre para avaliar incidentes de trânsito em eventos esportivos, apoiar respostas autorizadas por pessoas e avaliar alarmes falsos, mantendo os dados brutos no poste.
1. Incidente em análise: uma obstrução ambígua durante a dispersão do público de um evento esportivo
O incidente analisado aqui é um caso ilustrativo de planejamento, e não um evento ocorrido em Bangkok. Após uma partida esportiva, pedestres convergem para um terminal de integração de transportes enquanto ônibus fretados, táxis e veículos de serviço utilizam as vias de acesso adjacentes. Um veículo para perto de uma faixa de pedestres, o movimento diminui e pessoas se concentram junto ao meio-fio. A questão de segurança é determinar se isso representa um embarque rotineiro, uma avaria, uma colisão ou uma obstrução que exige intervenção.
Para a equipe ambiental envolvida no planejamento de eventos temporários, essa distinção é relevante. Deslocamentos desnecessários consomem a atenção da equipe e aumentam a movimentação em uma área de interação já congestionada. Uma avaliação tardia pode deixar pedestres expostos e prolongar as filas de veículos. As observações ambientais também precisam de contexto: um aumento passageiro de ruído ou material particulado não deve automaticamente se tornar um incidente de segurança nem fundamentar uma afirmação sem evidências sobre um veículo específico.
A lentidão da patrulha manual é o principal problema operacional. Uma pessoa que recebe um alerta ambíguo de câmera pode precisar atravessar o público em dispersão antes de determinar o que aconteceu. Nesse intervalo, observações repetidas podem gerar alertas duplicados. Uma cena movimentada pode, portanto, aumentar tanto o tempo de avaliação quanto a contagem aparente de incidentes, sem representar perigos adicionais.
A resposta proposta utiliza o conjunto de capacidades maduras do Sky Hub do SOLARTODO Sentinel em uma configuração para eventos temporários. Este artigo descreve o projeto de implantação e a avaliação, sem apresentar uma referência de cliente com instalação em Bangkok ou resultados alcançados. A avaliação por robô terrestre é a principal intervenção; as operações aéreas permanecem como recurso de apoio. A principal métrica de avaliação do comprador é a taxa de alarmes falsos, com salvaguardas para evitar a supressão de incidentes reais apenas para melhorar o indicador.
2. Reconstruindo a primeira decisão: sensoriamento antes do envio
O nó proposto fica em uma área aprovada de operações do evento, ao lado do acesso ao terminal, sujeito a levantamento do local e confirmação final de engenharia. O posicionamento deve preservar a circulação de pedestres, as rotas acessíveis, o acesso de emergência e uma rota protegida de retorno do robô. Mesmo uma instalação temporária exige ancoragem dimensionada por engenharia, espaço livre para os equipamentos, avaliação de drenagem e um procedimento de remoção acordado; temporário não significa sem fixação ou pronto para ser colocado em qualquer lugar.
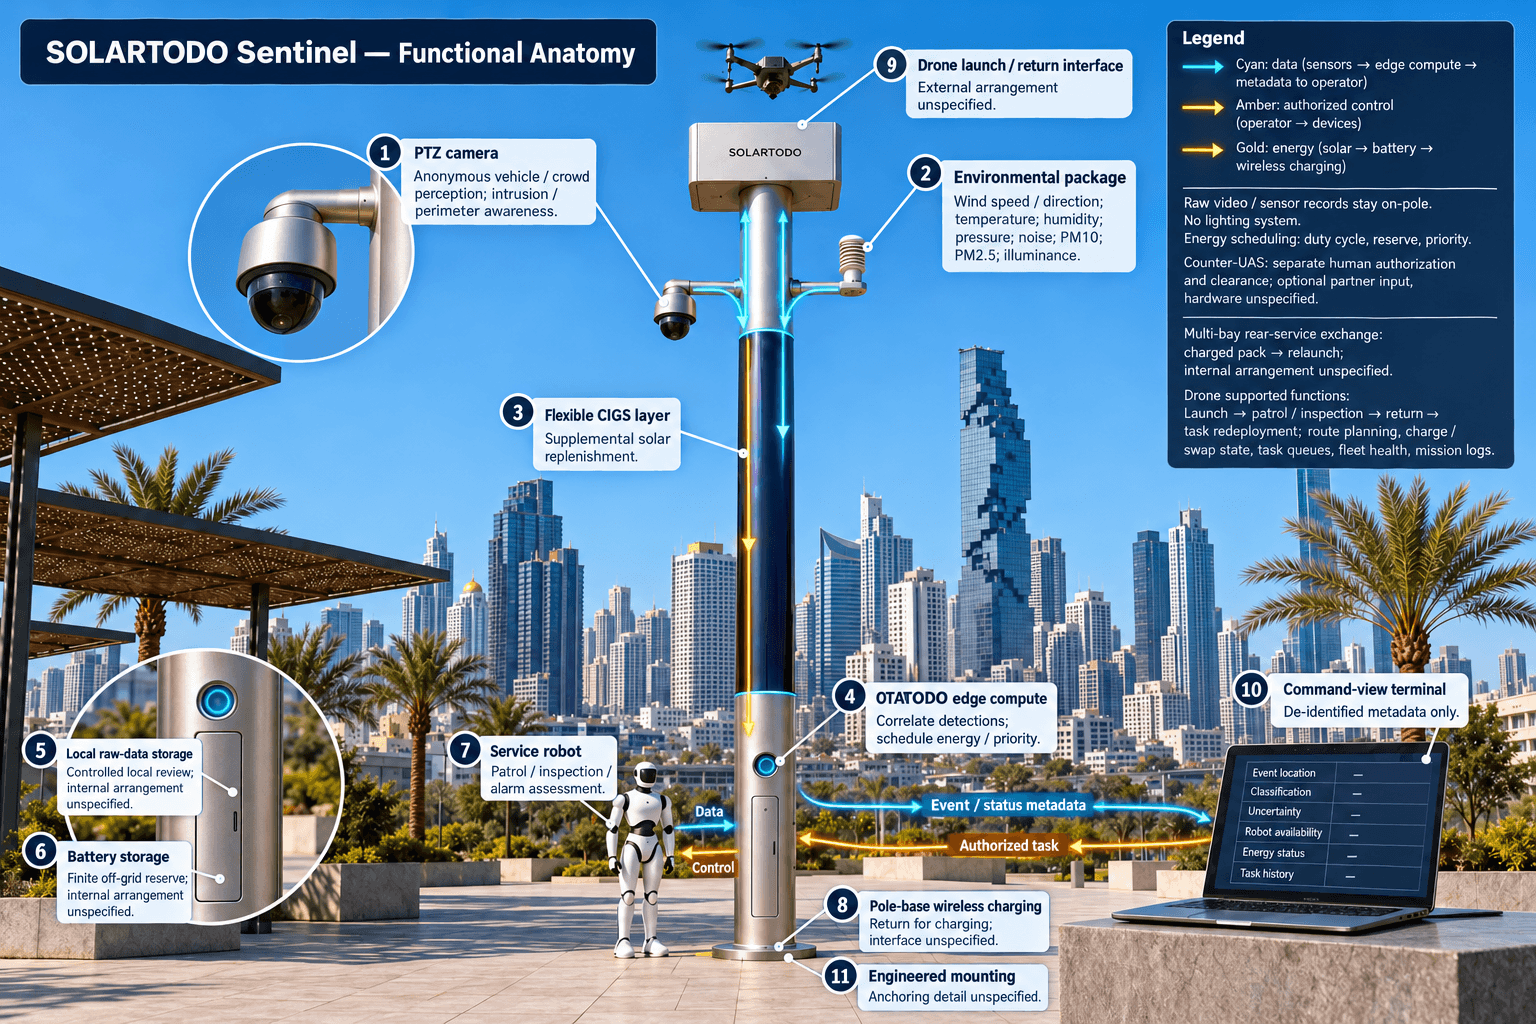
Uma câmera PTZ fornece percepção local para contagens anônimas de veículos, densidade de público, detecção de intrusões e monitoramento do perímetro. No incidente ilustrativo, o gatilho inicial é um veículo parado combinado com mudanças na movimentação de pedestres. O OTATODO processa essas observações no poste, associa detecções relacionadas e apresenta um resumo desidentificado do evento para avaliação. Contar repetidamente a mesma obstrução não deve criar incidentes separados simplesmente porque a câmera volta a observá-la.
O conjunto ambiental mede velocidade do vento, direção do vento, temperatura, umidade, pressão atmosférica, ruído, PM10, PM2.5 e iluminância. Essas nove medições acrescentam contexto operacional. A iluminância é uma variável medida por sensor; o Sky Hub é um poste inteligente PURE sem sistema de iluminação. As mudanças ambientais subsidiam a análise, mas não determinam a gravidade de uma colisão, não identificam uma fonte de emissão nem substituem uma avaliação em campo.
A interface de comando com visão operacional comum reúne a localização do evento, a classificação, a incerteza, a disponibilidade do robô, o estado energético e o histórico de tarefas. Os operadores remotos recebem apenas metadados desidentificados de eventos e de estado. Vídeos e dados brutos dos sensores permanecem no poste e são processados localmente. Quando uma análise detalhada dos registros brutos é necessária, o procedimento proposto prevê acesso controlado no nó, sem exportar esses registros. Essa restrição orienta o procedimento operacional desde o início.
3. Analisando a resposta: o robô terrestre preenche a lacuna de observação
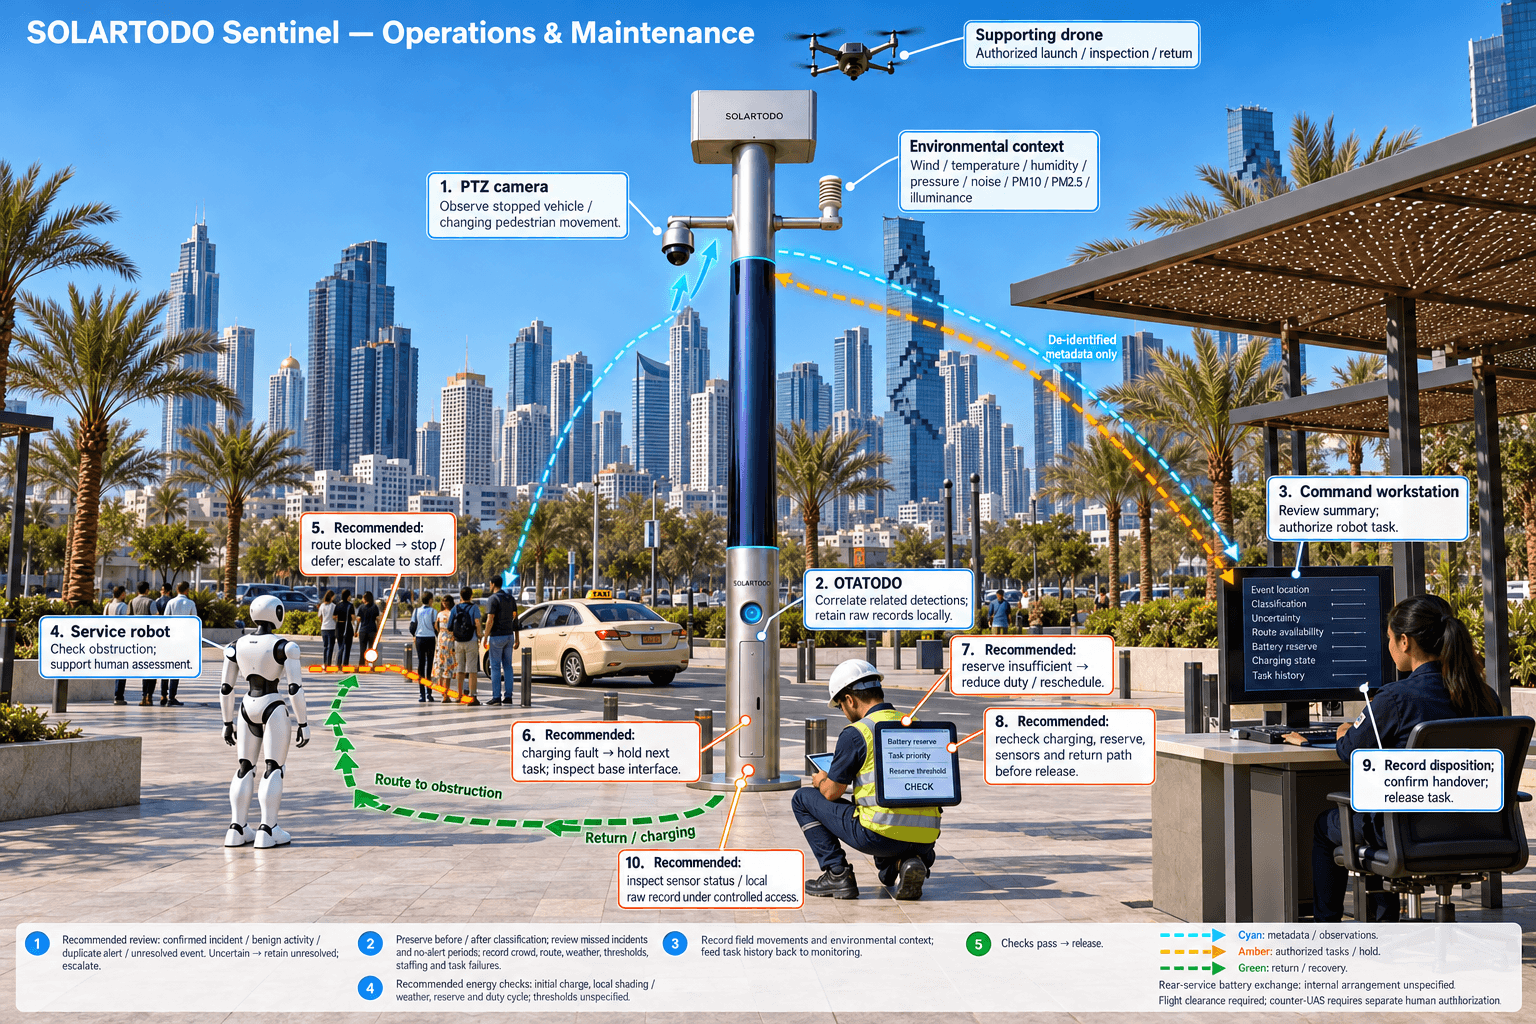
Após um operador autorizado avaliar o resumo do evento, a interface de comando atribui a um robô de serviço uma tarefa de inspeção em uma área operacional previamente levantada. O robô se aproxima por uma rota aprovada, mantendo distância de passageiros e veículos. Seu papel é verificar as condições ao redor da obstrução e apoiar a consciência situacional, em vez de dirigir o trânsito ou assumir a autoridade dos serviços de emergência.
Neste caso, as perguntas relevantes são concretas: a rota de pedestres está bloqueada, o veículo continua parado e a situação exige um profissional de resposta? As observações do robô apoiam a avaliação no poste, e apenas conclusões desidentificadas chegam à interface de comando mais ampla. Quando a cena permanece incerta, o evento continua sem resolução e é encaminhado à equipe. Uma rota inacessível ou lotada é motivo para interromper ou adiar a tarefa do robô, e não para avançar pelo público.
Isso altera o fluxo de trabalho da patrulha manual. A equipe pode priorizar incidentes respaldados por observações adicionais, mantendo a responsabilidade por emergências e casos ambíguos. O robô também oferece suporte a patrulhamento autônomo, resposta a alarmes, inspeção e coordenação entre operações aéreas e terrestres. Após concluir sua tarefa, ele retorna à base do poste para carregamento sem fio. A disponibilidade de sua rota e seu estado de carga permanecem visíveis junto ao incidente, para que o próximo envio reflita a prontidão real.
As operações com drones oferecem uma visão regional complementar quando as condições operacionais autorizadas permitem. O nó permite decolagem, patrulhamento, inspeção, retorno e reenvio para tarefas de forma autônoma, sem um operador junto ao poste. Um magazine de baterias com múltiplos compartimentos realiza uma troca automatizada pela parte traseira após o pouso, instalando uma bateria carregada para nova decolagem. Os múltiplos compartimentos permitem missões consecutivas, enquanto o planejamento de rotas, a gestão dos estados de carga e troca, as filas de tarefas, o estado da frota e os registros de missão coordenam a sequência. Nada disso exige uma missão aérea para cada alerta de trânsito.
4. Analisando os limites operacionais: energia, autorização e dados locais
O Sky Hub opera de forma totalmente independente da rede elétrica, utilizando armazenamento em baterias e reposição solar no poste, sem alimentação da rede, da cidade ou do local. Seu corpo cilíndrico de aproximadamente 8 m de altura e 0.6 m de largura comporta aproximadamente 15 m² de filme fino flexível CIGS envolvendo 360° da superfície, com potência nominal de aproximadamente 2.4–2.7 kWp. Esse valor nominal não deve ser tratado como potência operacional disponível durante todo o dia.
Apenas a projeção do cilindro voltada para o sol recebe luz solar direta em um dado momento. Em uma região de referência com alta irradiância, como a Arábia Saudita, a produção realista sob céu limpo é de aproximadamente 0.8–1.1 kW CC de pico e 6–9 kWh/dia, com picos no meio da manhã ou à tarde, em vez de ao meio-dia. Esses valores de referência não são uma previsão de geração para Bangkok. Sombreamento no local do evento, nuvens, chuva, temperatura e geometria da instalação exigem uma avaliação energética local.
A camada CIGS fornece reposição complementar a uma microestação com armazenamento em baterias. O armazenamento na classe de 5–20 kWh amortece as demandas de maior potência das tarefas de drones e robôs; o OTATODO programa as cargas de trabalho conforme o ciclo de operação, a energia disponível e a prioridade operacional. A energia armazenada continua sendo finita. O planejamento de eventos temporários precisa, portanto, de um requisito de carga inicial, limites de reserva e um procedimento de operação reduzida. Se o orçamento energético avaliado não puder sustentar a programação do evento, a configuração ou a programação das tarefas deverá mudar antes da implantação.
Um limite de autorização separado rege a coordenação contra sistemas de aeronaves não tripuladas (counter-UAS). O Sentinel detecta e rastreia um drone não autorizado e pode comandar seu próprio drone aliado para captura aérea não destrutiva com rede ou dissuasão por aproximação apenas após autorização humana e liberação operacional aplicável. O radar não é integrado ao poste; um sensor opcional de parceiro pode fornecer dados adicionais. Esse fluxo de trabalho permanece separado da avaliação rotineira de trânsito.
A arquitetura de dados foi projetada para processamento local e orientada à PDPL/LGPD, sem afirmar certificação ou conformidade legal estabelecida. Um comprador em Bangkok deve validar separadamente os requisitos tailandeses de privacidade aplicáveis, a retenção, os controles de acesso e as permissões operacionais.
5. Encerrando a análise: medir alarmes falsos sem ocultar incidentes não detectados
A avaliação proposta começa com uma definição acordada. Para esta implantação, a taxa de alarmes falsos corresponde ao número de alertas de segurança analisados que foram considerados como não exigindo a resposta de segurança especificada, dividido pelo total de alertas de segurança analisados. Essa medida operacional é distinta da taxa estatística de falsos positivos calculada em relação a todas as observações verdadeiramente negativas. A distinção evita que documentos de aquisição e relatórios operacionais utilizem o mesmo rótulo para denominadores diferentes.
Os avaliadores devem aplicar categorias consistentes: incidente confirmado, atividade benigna, alerta duplicado e evento não resolvido. Um embarque rotineiro pode ser benigno; notificações repetidas sobre uma única obstrução podem ser duplicadas. Um caso não resolvido deve permanecer visível, em vez de ser contado como benigno. Uma pequena obstrução corretamente detectada ainda pode ser útil, mesmo quando não justifica o envio de uma equipe de emergência, portanto os limites de resposta precisam de definições explícitas.
Para avaliar se a inspeção por robô melhora as decisões, compare períodos de eventos comparáveis e registre as condições do público, a disponibilidade de rotas, o clima, os limites de alerta e o efetivo. Preserve as classificações anteriores e posteriores à inspeção do robô. Analise também uma amostra de períodos sem alertas, pois a redução da quantidade de alarmes, por si só, não demonstra maior segurança. Incidentes não detectados, casos não resolvidos e falhas nas tarefas do robô fornecem verificações necessárias para uma métrica principal que aparentemente melhora.
Para a parte interessada da área ambiental, a análise também deve registrar movimentações desnecessárias em campo e a disponibilidade de contexto ambiental. Essas observações podem apoiar decisões operacionais posteriores, mas não comprovam reduções de emissões nem benefícios à saúde ambiental. Qualquer conclusão desse tipo exigiria um método de medição adicional e evidências.
O incidente é encerrado quando o operador autorizado registra o desfecho, confirma qualquer transferência de responsabilidade à equipe de resposta e libera a tarefa do robô. A manutenção verifica então o carregamento, a reserva de bateria, os sensores e as condições da rota de retorno antes da próxima tarefa. Isso completa um ciclo operacional: sensoriamento, avaliação e resposta autorizadas, programação do processamento na borda e operações e manutenção em campo. A decisão de aquisição deve se basear nesse fluxo de trabalho rastreável e nos resultados medidos da avaliação, com a configuração final de Bangkok sujeita à confirmação de engenharia.
Configuração do sistema
| Parâmetro | Configuração |
|---|---|
| Poste e implantação | Sky Hub PURE sem iluminação; corpo cilíndrico de aproximadamente 8 m, com aproximadamente 0.6 m de largura; instalação para eventos temporários dimensionada por engenharia |
| Energia independente da rede elétrica | Aproximadamente 15 m² de CIGS flexível envolvendo o poste, potência nominal de aproximadamente 2.4–2.7 kWp; armazenamento em baterias na classe de 5–20 kWh; dimensionamento final sujeito à avaliação energética |
| Processamento na borda e dados | Inferência de IA no poste e programação de cargas de trabalho pelo OTATODO; armazenamento local de dados brutos; saída apenas de metadados desidentificados de eventos e de estado |
| Segurança e meio ambiente | Câmera PTZ com percepção local anônima; sensoriamento de velocidade/direção do vento, temperatura, umidade, pressão, ruído, PM10, PM2.5 e iluminância |
| Operações terrestres | Robô de serviço para patrulhamento, inspeção e avaliação de alarmes; rotas previamente levantadas e carregamento sem fio na base do poste |
| Operações aéreas | Interface de decolagem/retorno autônomo de drones, troca de baterias pela parte traseira com múltiplos compartimentos e gestão de missões; coordenação counter-UAS autorizada por pessoas |
Como funciona
- A câmera PTZ no poste sinaliza um veículo parado e mudanças na movimentação de pedestres.
- O OTATODO correlaciona as observações localmente e cria um resumo desidentificado do evento.
- Um operador autorizado avalia o resumo e aprova uma inspeção por robô terrestre.
- O programador de tarefas na borda verifica a disponibilidade da rota, a reserva de bateria e a prioridade da tarefa.
- O robô inspeciona, apoia a transferência de responsabilidade à equipe de resposta, se necessário, e retorna para carregamento sem fio.
- O operador registra o desfecho e a classificação de alarme falso, enquanto os registros brutos permanecem no poste.
Premissas de planejamento (indicativas)
Dados de planejamento ilustrativos que o comprador pode recalcular: métricas-alvo, não resultados alcançados. Sujeito a confirmação final de engenharia.
| Métrica | Premissa de planejamento | Valor indicativo |
|---|---|---|
| Carga de trabalho de análise de alertas | APENAS ILUSTRATIVO: 40 alertas por dia de evento ao longo de 3 dias de evento, exigindo 2 minutos de análise cada. | 40 × 3 × 2 = 240 minutos de esforço de análise planejado |
| Meta de avaliação de alarmes falsos | APENAS ILUSTRATIVO: utilizar um conjunto de 120 alertas para análise e uma meta máxima de 30 alertas classificados como não exigindo a resposta de segurança especificada. | 30 ÷ 120 × 100 = 25% como meta ilustrativa, e não um resultado alcançado |
| Esforço de avaliação manual evitado | APENAS ILUSTRATIVO: a avaliação apoiada por robô evita 10 visitas manuais desnecessárias, cada uma exigindo 8 minutos de trabalho da equipe; validar a classificação e a segurança separadamente. | 10 × 8 = 80 minutos de trabalho da equipe hipoteticamente evitados |
| Verificação preliminar do planejamento energético | APENAS ILUSTRATIVO: armazenamento nominal de 10 kWh, com uma alocação utilizável presumida de 70%, atende a uma carga média programada de 0.5 kW; excluir a energia solar deste cálculo. | 10 × 0.70 ÷ 0.5 = 14 horas de cobertura energética ilustrativa antes das perdas de conversão; não representa autonomia garantida |
Equipamentos implantados
- Poste Sky Hub sem iluminação com fixação temporária dimensionada por engenharia
- Camada de CIGS flexível envolvendo o poste para reposição solar e armazenamento em baterias
- Gabinete de processamento no poste executando o OTATODO com armazenamento local
- Câmera de segurança PTZ e conjunto de sensores ambientais de nove variáveis
- Robô de serviço e interface de carregamento sem fio na base do poste
- Interface de decolagem/retorno de drones e magazine de troca de baterias com múltiplos compartimentos
- Terminal da interface de comando configurado para metadados desidentificados de eventos e de estado
Perguntas frequentes
Este é um relatório de uma implantação existente em Bangkok?
Não. Trata-se de uma proposta de configuração para um terminal de transportes em Bangkok e de uma análise ilustrativa de incidente utilizando o conjunto de capacidades maduras do Sentinel. O texto não identifica um cliente com instalação, não relata um incidente real em evento esportivo nem afirma resultados alcançados. A seleção do local, a instalação, as permissões e os critérios de avaliação exigem acordo com o comprador e confirmação final de engenharia.
Por que priorizar um robô terrestre para a segurança em incidentes de trânsito?
Um robô terrestre pode fornecer observações adicionais ao redor de uma obstrução quando um alerta remoto é ambíguo e uma patrulha manual demoraria a chegar ao local. Sua utilidade depende de uma rota previamente levantada e acessível, com separação segura de pessoas e veículos. Ele apoia a avaliação humana e a priorização das equipes de resposta, sem substituir profissionais de emergência nem assumir autoridade de controle do trânsito.
O poste pode operar durante todo um evento apenas com energia solar?
Não há promessa de operação contínua apenas com energia solar. O Sky Hub é totalmente independente da rede elétrica, combinando armazenamento finito em baterias com reposição solar complementar. A referência fornecida para alta irradiância é de aproximadamente 6–9 kWh/dia, e não uma previsão para Bangkok. Os engenheiros devem avaliar a geração local, a energia inicialmente armazenada, as perdas de conversão, os requisitos de reserva e os ciclos de operação de drones e robôs em relação à programação do evento.
Como os compradores devem interpretar o KPI de alarmes falsos?
O KPI operacional proposto divide os alertas analisados que não exigem a resposta de segurança acordada pelo total de alertas analisados. Os compradores devem definir os limites de resposta antes da avaliação e acompanhar separadamente as duplicidades e os casos não resolvidos. Também devem examinar incidentes não detectados e condições operacionais comparáveis, pois uma quantidade menor de alertas, por si só, não demonstra operações de segurança mais precisas ou mais seguras.
Quais dados chegam ao centro de comando?
Apenas metadados desidentificados de eventos e de estado podem sair do poste. Vídeos e dados brutos dos sensores permanecem no poste para processamento local. A interface remota de comando, portanto, apoia decisões por meio de resumos, estados das tarefas e condições dos equipamentos. A análise detalhada dos registros brutos exige acesso local controlado, com retenção e permissões estabelecidas para a implantação.
Quais permissões regem as atividades com drones e counter-UAS?
As operações com drones exigem as permissões aplicáveis de espaço aéreo, do local e de operação do evento. A mitigação counter-UAS exige autorização humana e um procedimento operacional aprovado para captura aérea não destrutiva com rede ou dissuasão por aproximação pelo drone aliado do nó. A detecção, por si só, não autoriza a intervenção. O radar não faz parte do hardware do poste, embora um sensor opcional de parceiro possa fornecer dados.
Saiba mais
- Linha de postes City AI / iluminação inteligente
- Mais casos de implantação de cidade inteligente
- Fale com nossa equipe de engenharia
Planejando uma implantação de IA física semelhante para ruas, campi ou espaços públicos? Solicite uma consultoria de engenharia