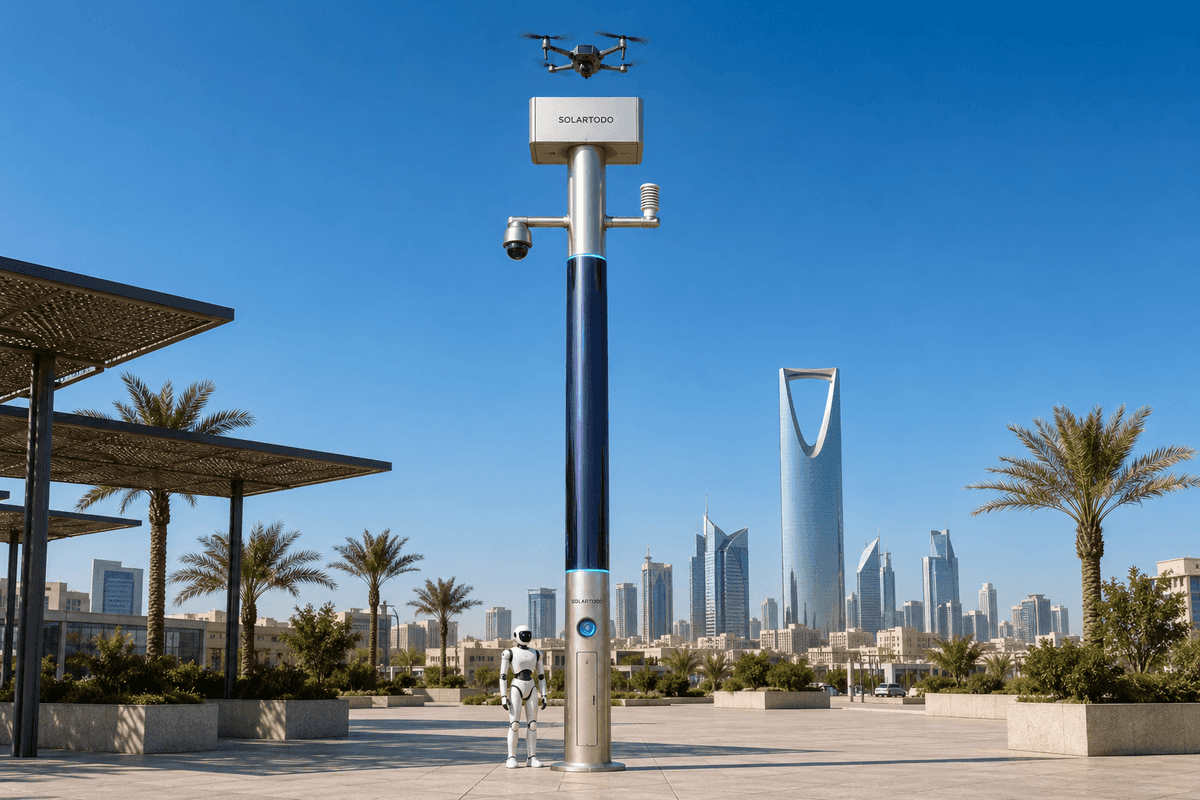
Um Poste Urbano de IA é um nó de edge de IA física sem iluminação que combina sensoriamento, computação de edge, armazenamento de energia off-grid, operações com drones, operações com robôs e coordenação de comando em uma microestação em formato de poste. Em Casablanca, a configuração Sentinel Sky Hub proposta apoia o monitoramento de seções transversais de rios para equipes ecoambientais de parques industriais, usando percepção PTZ local e inspeção autorizada por drone sem exportar dados brutos.
1. Contexto da Tarefa em Casablanca: Resposta Noturna em Feriados ao Redor de Seções Transversais de Água Industriais
Esta configuração proposta de relatório-piloto é estruturada para uma parte interessada ecoambiental responsável pela inspeção noturna ao redor da borda de um parque industrial em Casablanca, Marrocos. A área operacional não é um corredor geral de embelezamento urbano nem um projeto de iluminação. É uma zona prática de inspeção em baixa altitude: pontos de monitoramento de seções transversais de rios, vias de acesso junto à drenagem, bordas perimetrais, pátios de serviço, pequenas pontes e interfaces entre a atividade industrial e os caminhos de água receptores.
O gatilho sazonal é o período de feriados. Durante feriados, locais industriais podem operar com supervisão reduzida, prestadores de serviço fazem rodízio, o movimento de resíduos muda e as equipes de resposta podem ser mais enxutas à noite. O ponto crítico central não é que a cidade careça de sensores; é que uma condição anormal observada após o anoitecer pode ficar em uma lacuna entre a análise de câmeras fixas, o despacho manual e a chegada física de uma equipe de patrulha à seção transversal. Para operações ecoambientais, esse atraso pode importar quando uma reclamação de odor, descarga visível, canal bloqueado, invasão próxima a um ponto de monitoramento ou movimento suspeito de veículo exige uma primeira verificação documentada.
O enquadramento de KPI é a frequência de patrulha. O comprador deve avaliar se o sistema aumenta as passagens de inspeção programadas e acionadas por exceção por noite sem exigir que um operador permaneça ao lado do poste, e se cada passagem produz um registro estruturado de evento que possa ser revisado em uma visão de comando de quadro operacional comum. O piloto não afirma taxas de detecção, área de cobertura ou latência de resposta alcançadas. Esses valores devem ser confirmados por engenharia de campo, desenho de rotas, avaliação de rádio local e pelas próprias regras operacionais da cidade.
O modo de implantação selecionado é seção transversal de rio. Em vez de distribuir nós genericamente, o layout proposto posiciona postes Sky Hub onde uma câmera PTZ pode observar a aproximação da seção transversal, a borda do canal, pontos de acesso próximos e padrões de veículos ou multidões que possam indicar um incidente. O poste então se torna uma microestação de inspeção off-grid que pode acionar um drone para confirmação visual em baixa altitude e, quando apropriado, coordenar uma resposta com robô terrestre a partir da zona de base.
2. Configuração Proposta do Nó: Consciência de Edge Orientada por PTZ, Inspeção Primeiro por Drone
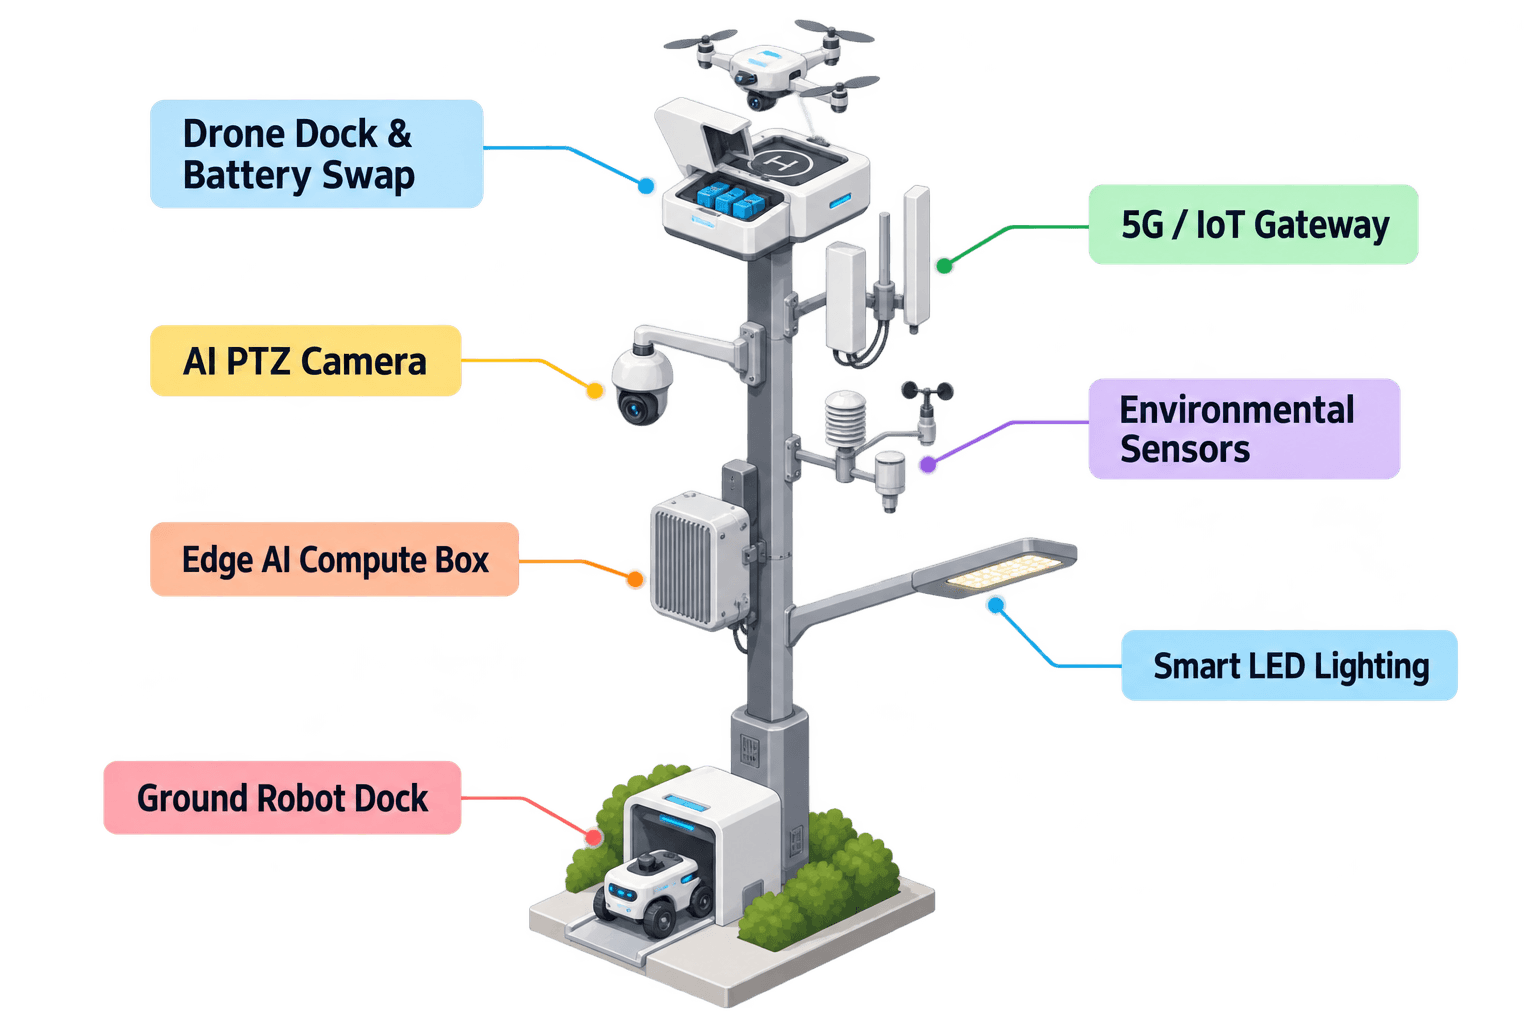
O nó proposto para Casablanca é um SOLARTODO Sentinel Sky Hub: um nó maduro de IA física em formato de poste executando OTATODO no edge. É um poste inteligente puro, sem sistema de iluminação. Sua finalidade neste caso não é iluminar, mas operar fluxos de trabalho de sensoriamento, computação, energia, drone e robô em uma seção transversal de rio de parque industrial.
O foco do módulo é a câmera PTZ. A PTZ oferece observação ativa da seção transversal, via de serviço, margem do canal e linha perimetral. A percepção local oferece suporte a contagem anônima de veículos, densidade de multidão, intrusão e consciência perimetral. Ela não é apresentada como um sistema de identificação pessoal e não depende de reconhecimento facial ou de placas ativamente implantado. O valor operacional é que a PTZ pode observar os locais certos, classificar uma anomalia localmente e criar um evento desidentificado suficientemente significativo para que um operador ecoambiental decida se deve enviar o drone do nó.
Uma vez autorizado, o fluxo de trabalho do drone oferece suporte a lançamento, inspeção em baixa altitude, retorno e reimplantação de tarefa sem um operador presente no local. Um magazine traseiro de serviço com múltiplas baias para baterias realiza hot-swap automatizado após o pouso: a aeronave recebe um pacote carregado, e o sistema pode preparar uma nova saída se o ciclo de trabalho e o estado da bateria permitirem. A camada de gerenciamento trata planejamento de rotas, enfileiramento de tarefas, estado de carga e troca, saúde da frota e logs de missão. Isso é especialmente relevante durante feriados, quando um único operador noturno pode precisar supervisionar múltiplos eventos de seções transversais a partir de uma visão de comando central.
O fluxo de trabalho do robô terrestre é secundário nesta narrativa de piloto, mas continua fazendo parte do conjunto de capacidades integradas do nó. Um robô humanoide ou de serviço pode realizar patrulha autônoma, resposta a alarmes, inspeção na área da base do poste e coordenação ar-solo, retornando depois para carregamento sem fio. Em um caso de uso de seção transversal de rio, isso significa que o drone pode inspecionar de cima enquanto o robô verifica a margem acessível, a linha de cerca ou a baia de serviço, sujeito às regras locais de segurança e à confirmação de rota.
3. Energia Off-Grid e Tratamento Local de Dados: Prático, Não Ilimitado
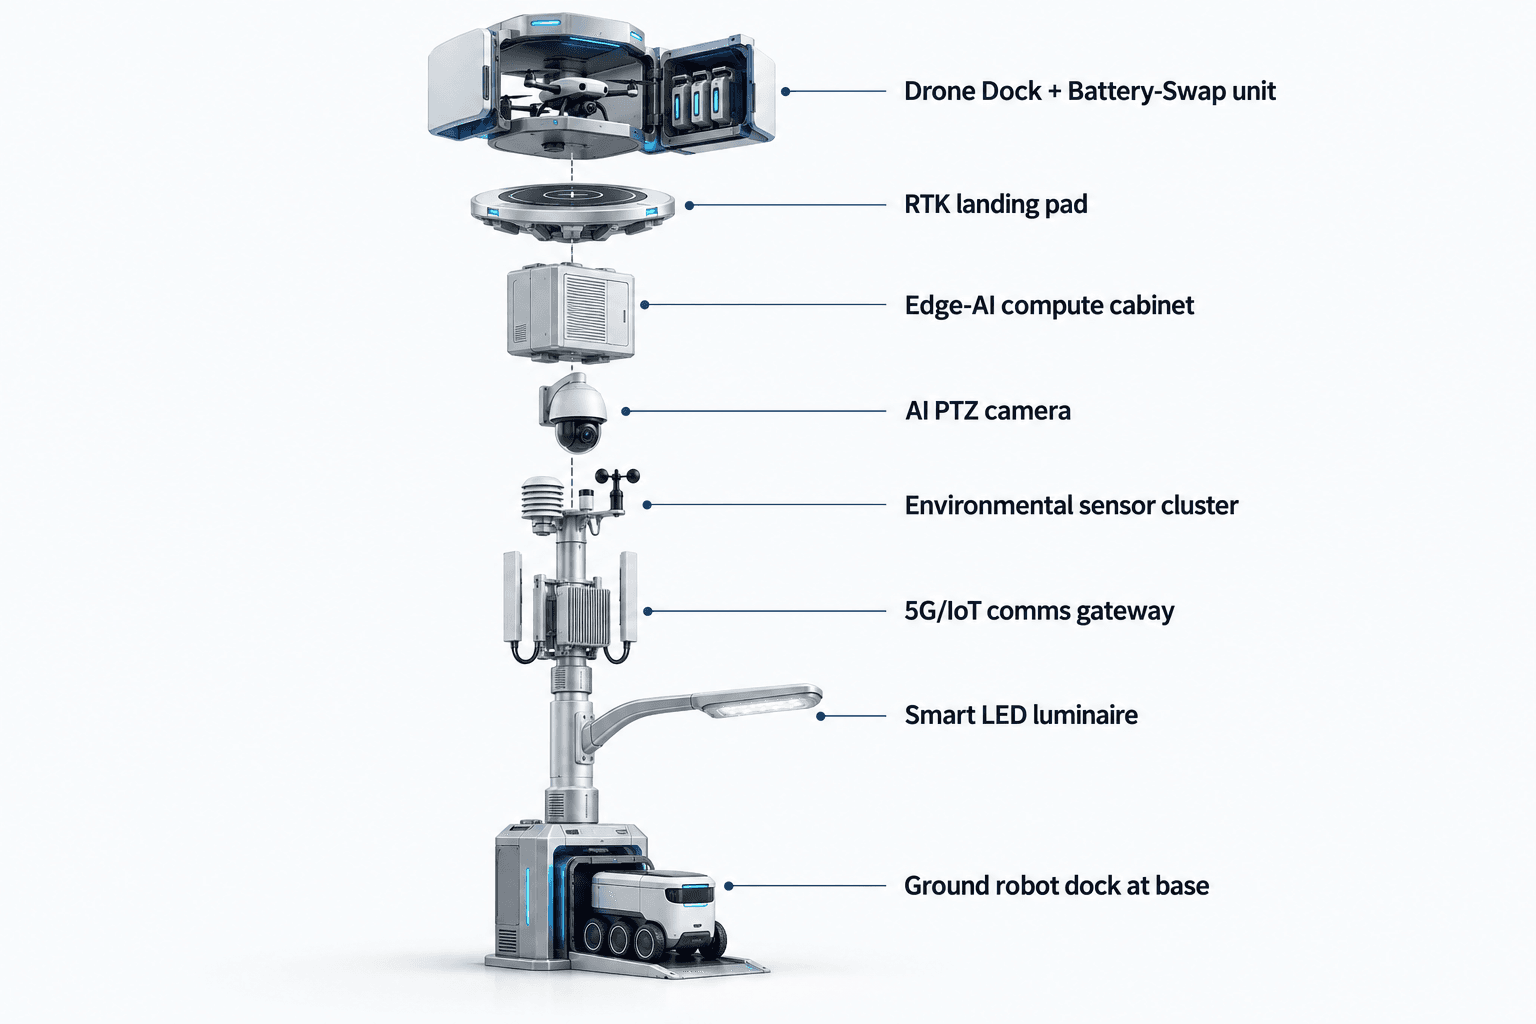
O nó Sky Hub proposto é totalmente off-grid: ele não depende de energia da cidade, da rede elétrica ou do local. A arquitetura energética é uma microestação com bateria de reserva e reposição solar no poste. O poste carrega cerca de 15 m² de filme fino CIGS flexível envolvente em 360 graus sobre um corpo cilíndrico vertical com aproximadamente 8 m de altura e cerca de 0,6 m de largura, com faixa nominal em torno de 2,4 a 2,7 kWp.
O modelo de planejamento deve permanecer realista. Um cilindro vertical não coleta sol direto em todo o seu envoltório ao mesmo tempo; ele coleta sol direto principalmente em sua projeção voltada para o sol. Em uma região de referência de alta irradiância, como a Arábia Saudita, uma expectativa de saída em céu limpo é de aproximadamente 0,8 a 1,1 kW DC de pico, geralmente com pico no meio da manhã ou no meio da tarde, e não ao meio-dia, com cerca de 6 a 9 kWh por dia. O rendimento final em Casablanca deve ser confirmado por avaliação solar local, estudo de sombreamento, perfil climático sazonal, geometria de montagem e ciclo de trabalho real.
Por esse motivo, a camada CIGS deve ser entendida como reposição suplementar para um nó totalmente off-grid com bateria de reserva, não como uma alegação de energia solar pura ilimitada. Tarefas de alta potência com drones e robôs são amortecidas por armazenamento de classe 5 a 20 kWh e programadas por ciclo de trabalho. Durante um período de resposta noturna em feriados, a visão de comando deve priorizar conjuntamente frequência de patrulha, estado da bateria, prontidão do drone, estado de carga do robô e orçamento energético, em vez de tratar cada saída como isolada.
O tratamento de dados segue a mesma disciplina prática. Vídeo bruto e dados de sensores permanecem no poste e são processados localmente por um módulo de edge de classe Jetson, usando computação de classe Orin ou Thor conforme a configuração selecionada. Apenas metadados de evento e status desidentificados podem sair do poste. A arquitetura é orientada a PDPL/LGPD porque foi projetada para processamento local, minimização e auditabilidade, mas a conformidade legal final, a política de retenção de dados, a sinalização, a linguagem de aquisição e a autorização operacional continuam sujeitas à revisão do comprador e de assessoria jurídica local.
4. Ciclo Operacional: Da Anomalia PTZ à Inspeção Autorizada em Baixa Altitude
O padrão operacional diário segue um único ciclo de comando: sensoriamento, avaliação e resposta autorizadas, programação de computação de edge e operações e manutenção em campo. Na visão de quadro operacional comum, a equipe ecoambiental não precisa assistir a feeds brutos contínuos de todos os postes. O sistema deve apresentar status da seção transversal, cartões de evento PTZ, prontidão do drone, estado da bateria, leituras ambientais e logs de missão como metadados operacionais estruturados.
Um evento típico de noite de feriado começa quando a câmera PTZ sinaliza uma anomalia: tempo de permanência incomum de veículo perto do canal, movimento em uma área de serviço restrita, aglomeração em uma borda perimetral, uma possível obstrução ou evidência visual de que um ponto de descarga precisa de inspeção mais próxima. O OTATODO agenda inferência local no poste e pontua o evento. O evento é então apresentado ao operador com localização, horário, categoria de confiança, política de snapshot da câmera conforme configurada, status da bateria e rota de inspeção recomendada. O operador autoriza a resposta de acordo com as regras da cidade.
Após a autorização, o drone decola para uma rota de inspeção em baixa altitude. Ele pode seguir uma passagem curta pela seção transversal, uma passagem pela borda do canal ou um circuito perimetral, dependendo da fila de tarefas e do estado do tempo. A missão pode ser reimplantada se a PTZ continuar observando atividade ou se o pacote de sensores ambientais indicar condições que mereçam verificação. Após o pouso, o magazine de hot-swap pode trocar a bateria e devolver o drone ao estado de prontidão para outra saída, sujeito à programação energética.
O monitoramento ambiental acrescenta contexto, não ruído. O pacote nove-em-um mede velocidade do vento, direção do vento, temperatura, umidade, pressão atmosférica, ruído, PM10, PM2.5 e iluminância. Leituras de vento influenciam se uma saída de drone deve prosseguir. Partículas, ruído e leituras meteorológicas básicas ajudam operadores a interpretar reclamações ou anomalias noturnas. A iluminância é tratada como um valor ambiental, não como uma função de iluminação.
A coordenação Counter-UAS permanece estritamente delimitada. Se um drone não autorizado aparecer próximo à seção transversal do parque industrial, o poste pode detectá-lo e rastreá-lo por meio de suas entradas de sensoriamento disponíveis e pode comandar o drone amigo do nó para uma resposta não cinética autorizada por humano, como captura aérea suave por rede ou dissuasão por aproximação próxima. Radar não é hardware do poste; ele só pode ser tratado como uma entrada opcional de sensor parceiro se o comprador o integrar. Nenhum abate, interferência, negação, ataque autônomo ou resposta armada faz parte desta configuração.
5. Plano de Avaliação: Metas de Frequência de Patrulha Sujeitas à Confirmação de Engenharia
Para o comprador de Casablanca, o valor do piloto proposto deve ser avaliado por métricas de frequência de patrulha e prontidão de resposta, e não por uma lista genérica de tecnologia. A pergunta de planejamento é simples: a equipe ecoambiental consegue aumentar as passagens de inspeção noturna ao redor de seções transversais prioritárias de rios durante feriados, mantendo os dados brutos locais, preservando a operação off-grid e mantendo autorização humana sobre ações reguladas?
A avaliação deve separar patrulhas programadas de patrulhas acionadas por eventos. Patrulhas programadas são passagens planejadas de inspeção por drone em horários definidos, como o início do turno noturno, meio do turno e antes do amanhecer. Patrulhas acionadas por eventos são lançadas após gatilhos PTZ ou ambientais. Um desenho de piloto útil pode comparar a cobertura de feriados apenas manual com um modelo assistido no qual o nó Sky Hub fornece varreduras PTZ recorrentes, prontidão de drone e logs estruturados de eventos. Os números devem ser tratados como entradas-alvo de planejamento até serem verificados no local.
O piloto também deve acompanhar a disciplina operacional. Cada evento deve produzir um log de missão, registro de decisão, registro de estado da bateria e status de manutenção. Se um drone não for lançado por causa do vento, do estado de energia ou do status de autorização, isso também deve ser registrado. Isso torna o sistema mais útil para gestores ecoambientais: eles podem ver não apenas o que aconteceu, mas por que o nó agiu ou não agiu.
Uma revisão prática de aceitação confirmaria campo de visão da PTZ, exposição solar, corredores seguros para drones, acesso à base do robô, qualidade das comunicações, política de retenção de dados, funções no COP e procedimentos de equipe em feriados. Com essas condições confirmadas, o SOLARTODO Sentinel Sky Hub pode ser avaliado como uma camada de nó de edge de IA física para o monitoramento de seções transversais de rios em parques industriais de Casablanca: off-grid, processado localmente, pronto para drones, pronto para robôs e desenhado em torno da frequência de patrulha em vez de alegações especulativas de automação.
Configuração do sistema
| Parâmetro | Configuração |
|---|---|
| Arquétipo de implantação | Nó de seção transversal de rio em parque industrial para monitoramento ecoambiental de resposta noturna |
| Plataforma do poste | Poste inteligente puro SOLARTODO Sentinel Sky Hub, sem iluminação, totalmente off-grid |
| Câmera | Câmera AI PTZ para vistas de patrulha em 360 graus, contagem anônima de veículos, densidade de multidão, intrusão e consciência perimetral |
| Computação de edge AI | Módulo de inferência no poste de classe Jetson, configuração de classe Orin ou Thor sujeita à confirmação final de engenharia |
| Sistema de energia | Armazenamento de bateria de classe 5-20 kWh mais cerca de 15 m² de reposição CIGS flexível envolvente em 360 graus, potência nominal de cerca de 2,4-2,7 kWp |
| Operações com drones | Lançamento autônomo, rota de inspeção em baixa altitude, retorno, hot-swap de bateria traseiro de serviço com múltiplas baias, reimplantação de tarefas |
| Política de dados | Vídeo bruto e dados de sensores processados no poste; apenas metadados de evento e status desidentificados podem sair do nó |
Como funciona
- A câmera PTZ patrulha a seção transversal do rio e sinaliza localmente uma anomalia noturna.
- A edge AI classifica o evento, pontua a prioridade e mantém o vídeo bruto no poste.
- O COP apresenta metadados de evento desidentificados, estado da bateria, estado do tempo e rota de inspeção recomendada a um operador autorizado.
- O operador aprova a inspeção por drone ou retém a tarefa de acordo com regras locais e condições de segurança.
- O drone realiza a passagem em baixa altitude pela seção transversal, retorna ao poste e recebe hot-swap de bateria se outra saída estiver na fila.
- O OTATODO registra a decisão, log de missão, contexto ambiental, estado de energia e status de manutenção para revisão.
Premissas de planejamento (indicativas)
Dados de planejamento ilustrativos que o comprador pode recalcular: métricas-alvo, não resultados alcançados. Sujeito a confirmação final de engenharia.
| Métrica | Premissa de planejamento | Valor indicativo |
|---|---|---|
| Frequência de patrulha noturna | Modelo-alvo compara inspeção de feriado apenas manual com patrulhas por drone programadas e acionadas por eventos | ~3-6 oportunidades de patrulha de seção transversal por noite por nó |
| Triagem de despacho manual | Pontuação local de eventos orientada por PTZ filtra anomalias rotineiras antes do envio de uma equipe de campo | ~30-50% das verificações de baixa prioridade revisadas remotamente primeiro |
| Prontidão do drone | Hot-swap de bateria com múltiplas baias oferece suporte a saídas consecutivas dentro do ciclo de trabalho do local | ~2-4 saídas curtas de inspeção antes da revisão de manutenção |
| Orçamento energético | O armazenamento de bateria amortece tarefas de alta potência de drones e robôs enquanto o CIGS repõe energia durante o dia | Classe de armazenamento 5-20 kWh, programada por ciclo de trabalho |
| Documentação de eventos | Cada inspeção autorizada gera um registro de decisão, log de missão, estado da bateria e metadados de evento desidentificados | 100% das tarefas acionadas destinadas a registro estruturado |
Equipamentos implantados
- Corpo do poste SOLARTODO Sentinel Sky Hub com camada CIGS flexível envolvente em 360 graus
- Gabinete de energia off-grid com bateria de reserva
- Pacote de câmera AI PTZ
- Gabinete de computação de edge AI de classe Jetson
- Pacote de sensores ambientais nove-em-um
- Baia autônoma para drone com magazine traseiro de serviço para hot-swap de bateria com múltiplas baias
- Interface de base de carregamento sem fio para robô humanoide ou de serviço
- Software de visão de comando COP executando fluxos de trabalho de eventos, missões e saúde do OTATODO
Perguntas frequentes
Esta é uma implantação concluída em Casablanca com resultados medidos?
Não. Esta é uma configuração proposta e ilustrativa de relatório-piloto para um cenário de seção transversal de rio em parque industrial de Casablanca. Frequência de patrulha, contagens de saídas, proporções de triagem e metas de documentação são premissas de planejamento que um comprador pode recalcular. Quantidades finais, rotas, cobertura e valores de desempenho exigem levantamento de campo, confirmação de engenharia e aprovação das regras operacionais.
Por que a câmera PTZ é o módulo principal neste cenário?
O ponto crítico é a resposta noturna em feriados, quando a primeira necessidade operacional é verificar se uma anomalia na seção transversal merece inspeção. Uma câmera PTZ com percepção local pode patrulhar a borda do canal, a via de serviço e as aproximações perimetrais, e então criar um evento desidentificado para revisão do operador antes que uma saída de drone seja autorizada.
Como o fluxo de trabalho do drone ajuda a equipe ecoambiental?
O drone fornece uma passagem rápida de inspeção em baixa altitude quando o operador a autoriza, especialmente quando o acesso manual é lento, a equipe está reduzida ou a seção transversal é difícil de inspecionar após o anoitecer. O magazine de hot-swap mantém a aeronave pronta para saídas curtas consecutivas, enquanto os logs de missão documentam o que foi inspecionado e por quê.
O poste exige energia da rede, da cidade ou do local?
Não. A configuração Sky Hub proposta foi projetada como uma microestação totalmente off-grid com bateria de reserva. A camada CIGS flexível envolvente fornece reposição suplementar, enquanto o armazenamento de classe 5-20 kWh amortece cargas de drones, robôs, sensoriamento, computação e comunicações. O ciclo de trabalho final deve ser projetado considerando rendimento solar local e frequência de missão.
Quais dados saem do poste durante a operação?
Por padrão, vídeo bruto e dados de sensores permanecem no poste para processamento local. A visão de comando recebe metadados de evento e status desidentificados, como tipo de evento, horário, saúde do nó, estado de energia, contexto meteorológico e entradas de log de missão. Isso apoia uma arquitetura orientada a PDPL/LGPD sem afirmar certificação ou conformidade legal final.
O sistema consegue lidar com drones não autorizados próximos ao local?
O nó pode oferecer suporte a detecção, rastreamento e coordenação autorizada por humano com seu próprio drone amigo para medidas não cinéticas, como captura aérea suave por rede ou dissuasão por aproximação próxima. Ele não é um sistema de abate, interferência, negação, ataque autônomo ou armamento. Radar, se usado, é apenas uma entrada opcional de sensor parceiro.
O que o comprador deve verificar antes de aprovar um piloto?
O comprador deve verificar linhas de visão da PTZ, rotas seguras para drones, permissões locais de aviação, regras de acesso à seção transversal, exposição solar, ciclo de trabalho da bateria, qualidade das comunicações, segurança do caminho do robô, política de retenção de dados, requisitos de sinalização e funções de autorização no COP. Essas verificações transformam a configuração ilustrativa em um plano de implantação com engenharia.
Saiba mais
- Linha de postes City AI / iluminação inteligente
- Mais casos de implantação de cidade inteligente
- Fale com nossa equipe de engenharia
Planejando uma implantação de IA física semelhante para ruas, campi ou espaços públicos? Solicite uma consultoria de engenharia