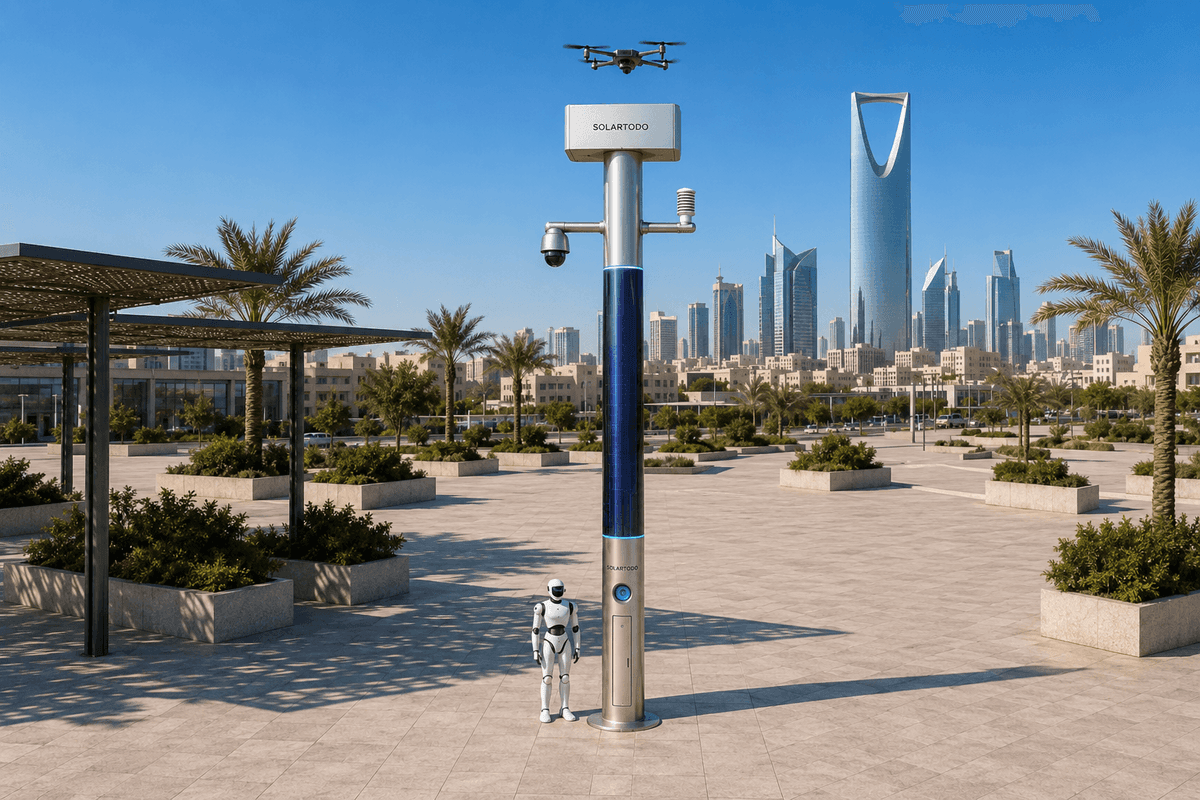
Um Poste de IA Urbana é um nó de edge physical-AI sem iluminação que combina energia off-grid, sensorização local, edge compute, operações com drones e apoio a robôs terrestres num único poste urbano. Em Lisboa, SOLARTODO Sentinel Sky Hub é proposto como implantação em secção transversal fluvial para vigilância de fronteira por autoridade de transportes, monitorização ambiental e cobertura na época festiva sem exportar vídeo bruto a partir do poste.
1. Contexto da Tarefa em Lisboa: Secção Transversal Fluvial da Zona Antiga Durante Picos Festivos
O ambiente de mobilidade da zona antiga de Lisboa concentra muitas pressões operacionais numa margem cívica estreita: terminais fluviais, acessos de elétricos, ligações ferroviárias, fluxos próximos de cruzeiros, percursos pedonais em encosta, ruas patrimoniais e a frente ribeirinha do Tejo. Durante os períodos festivos, a preocupação da autoridade de transportes não é apenas o fluxo de passageiros. É também a cobertura situacional ao longo de uma fronteira variável entre água, cais, pontes, praças públicas, vias de serviço e áreas operacionais restritas.
Esta configuração de relatório piloto trata a frente ribeirinha como uma secção transversal, e não como uma única linha. Os nós SOLARTODO Sentinel Sky Hub propostos seriam posicionados para observar e coordenar áreas selecionadas da margem fluvial: vias de aproximação, zonas de espera junto aos cais, transições perimetrais, pontos de serviço de veículos e corredores pedonais próximos da zona antiga. O objetivo é a consciência ambiental e operacional para uma visão de comando da autoridade de transportes, não iluminação pública nem exportação contínua de vídeo bruto.
O gatilho sazonal é o aumento de procura na época festiva, quando a densidade de passageiros, estacionamento informal, ruído, barreiras temporárias, horários de operação alargados e alterações meteorológicas podem interagir. Uma autoridade de transportes pode precisar de saber se um perímetro ribeirinho está a ficar congestionado, se as condições de vento são adequadas para uma inspeção com drone, se as leituras de ruído e partículas estão a tender acima dos limiares normais de planeamento, ou se um robô terrestre deve ser enviado para verificar um alarme local sem retirar pessoal de um terminal.
O ponto crítico selecionado para esta configuração é a autonomia dos drones. As patrulhas aéreas são valiosas ao longo de uma secção transversal fluvial porque um drone consegue deslocar-se rapidamente entre margens de cais, vias de acesso e zonas restritas. Mas a autonomia é limitada por ciclos de bateria, tempos de regresso à base, janelas meteorológicas e a necessidade de evitar colocar um operador no local para cada missão. Neste desenho de implantação, o Sky Hub suporta lançamento de drone, patrulha, inspeção, regresso, troca rápida automatizada de bateria por serviço traseiro e reimplantação como parte de um ciclo de serviço gerido.
O enquadramento de KPI é cobertura: não quilómetros reivindicados, taxas de deteção ou tempos de resposta alcançados, mas avaliação-alvo de quão consistentemente a autoridade consegue manter consciência sobre secções ribeirinhas selecionadas durante períodos de elevada procura. A cobertura é medida como janelas de patrulha planeadas concluídas, pontos de verificação da secção transversal observados, amostras ambientais captadas, tarefas de verificação por robô encerradas e metadados de eventos entregues à vista de quadro operacional comum para tomada de decisão humana.
2. Configuração de Nó Proposta: Physical AI Off-Grid, Não Iluminação Pública
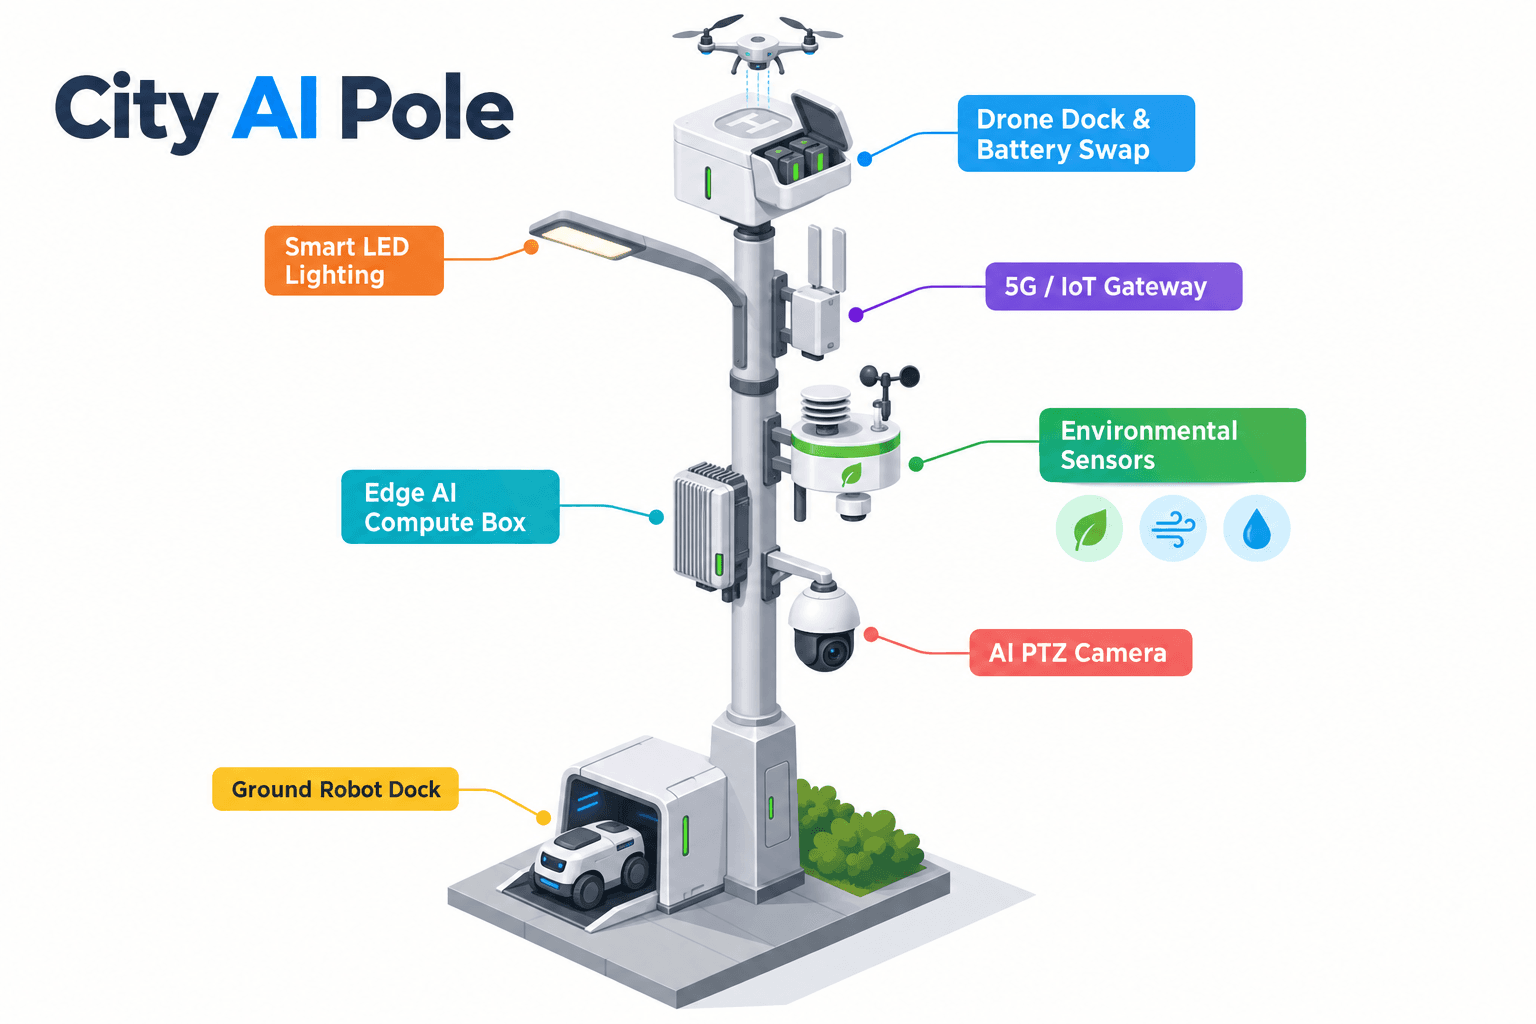
O nó proposto é o SOLARTODO Sentinel na sua forma de implantação em poste Sky Hub. É um poste inteligente puro sem sistema de iluminação. Não é uma luminária pública inteligente, não inclui cabeças de iluminação e não depende de energia da rede, da cidade ou do local. O poste é configurado como uma microestação physical-AI totalmente off-grid, apoiada por bateria, com edge compute, sensorização, operações com drones e operações com robôs terrestres.
O desenho energético é importante porque o caso de uso de Lisboa é sazonal, móvel e operacionalmente sensível. O poste integra aproximadamente 15 m² de solar flexível CIGS de película fina envolvido a 360 graus sobre um corpo vertical com cerca de 8 m de altura e 0,6 m de largura, com cerca de 2,4–2,7 kWp de capacidade nominal. O revestimento vertical não deve ser interpretado como produção simultânea de toda a superfície. Uma superfície cilíndrica recolhe sol direto sobretudo na sua projeção voltada para o sol. Em regiões de elevada irradiância, a produção realista em céu limpo é de cerca de 0,8–1,1 kW DC de pico, normalmente com pico a meio da manhã ou a meio da tarde, e cerca de 6–9 kWh por dia. O planeamento em Lisboa deve aplicar irradiância local, sombreamento, vento ribeirinho e pressupostos de serviço sazonal antes da confirmação final de engenharia.
A camada CIGS é, portanto, tratada como reposição suplementar para uma estação totalmente off-grid apoiada por bateria, não como uma reivindicação de autossuficiência solar pura ilimitada. Tarefas de alta potência de drones e robôs são amortecidas por armazenamento de classe 5–20 kWh e programadas por ciclo de serviço. Durante uma janela operacional festiva, a autoridade pode priorizar frequência de patrulha, reimplantação de drones, verificação por robô e amostragem ambiental de acordo com o estado da energia armazenada, o clima e a urgência da missão.
O edge AI compute fica alojado no poste para inferência local e programação de cargas de trabalho. Um módulo de edge da classe Jetson, Orin ou Thor, pode ser especificado tecnicamente sem tornar o fornecedor de computação no foco da narrativa. Vídeo bruto e dados de sensores permanecem no poste e são processados localmente. Apenas metadados de eventos e estado desidentificados podem sair do poste para a vista de comando, tais como uma faixa de densidade de multidão, contagem anónima de veículos, alerta de intrusão, estado da bateria do drone, estado do vento, estado de carregamento do robô ou referência de registo de missão.
Para monitorização ambiental, o conjunto de sensores nove-em-um cobre velocidade do vento, direção do vento, temperatura, humidade, pressão atmosférica, ruído, PM10, PM2.5 e iluminância. Estas leituras são relevantes para a frente ribeirinha de Lisboa porque vento marítimo, calor, poeira, ruído e condições de multidão podem afetar se uma missão de drone é apropriada, se uma patrulha por robô deve ser enviada em alternativa e se a autoridade deve alterar o pessoal ou o controlo de acesso em torno de um nó de transporte.
3. Cenário Operacional: Vigilância de Fronteira com Foco em Robô Terrestre
O cenário operacional é vigilância de fronteira, interpretada para Lisboa como consciência supervisionada no limite urbano-ribeirinho e no perímetro de transportes adjacente. O objetivo não é controlo militarizado. É cobertura prática para a autoridade de transportes: saber o que está a acontecer no limite de um terminal, caminho de serviço restrito, transição de doca, acesso a ponte ou zona de multidão ribeirinha, e decidir que ativo de campo deve verificar ou responder.
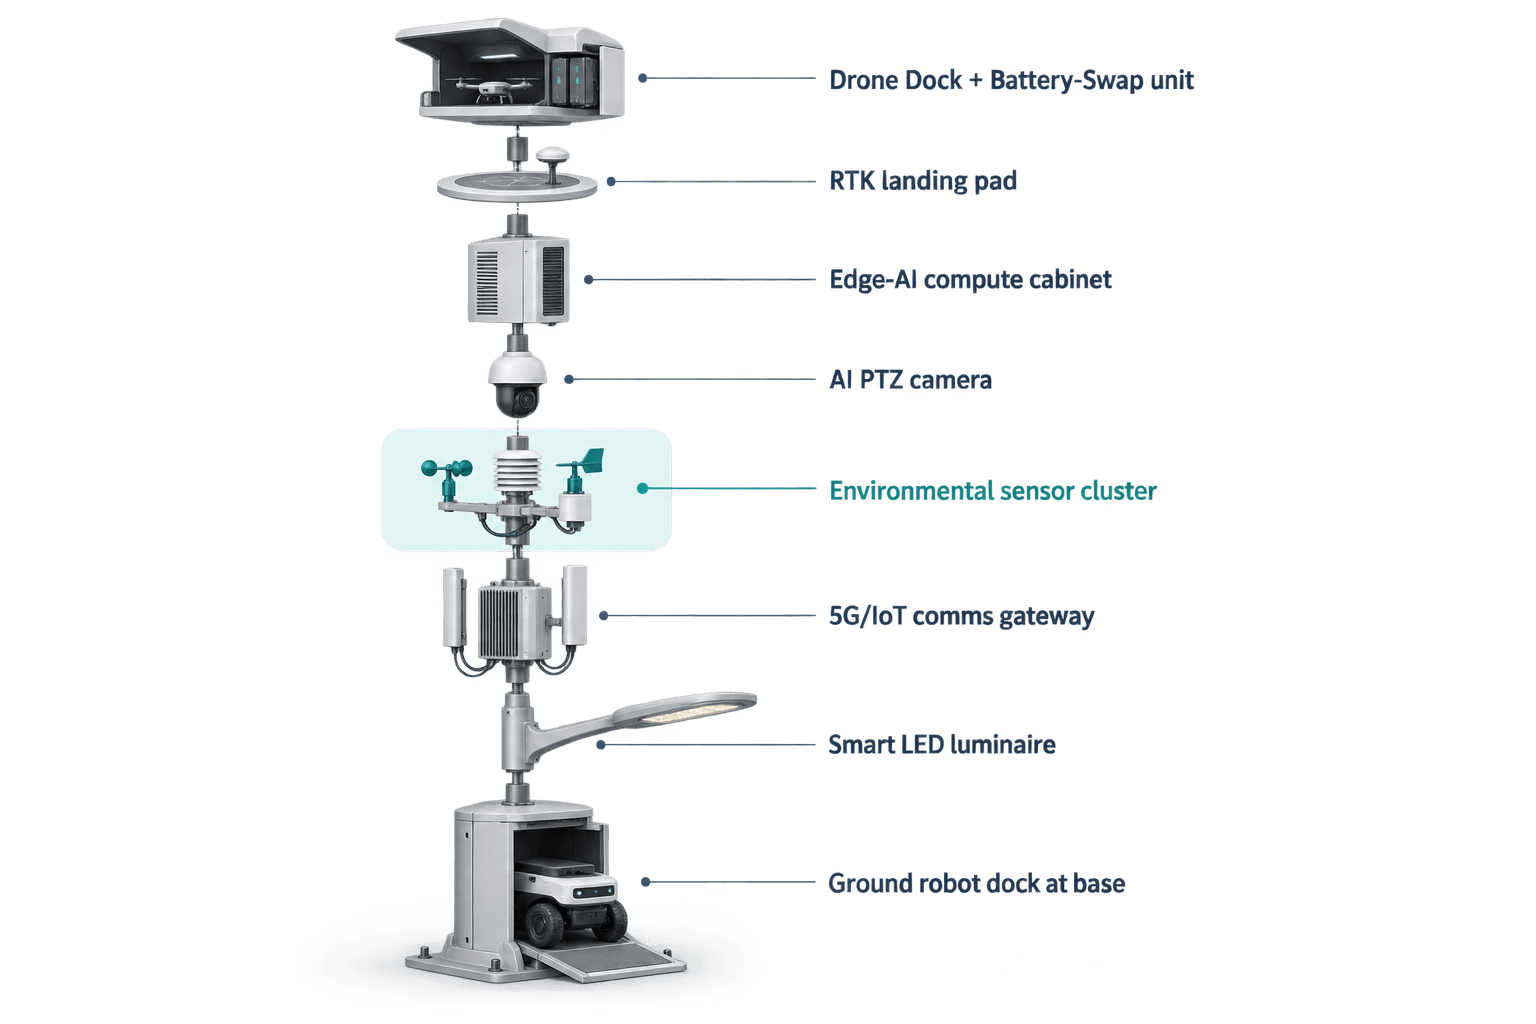
O foco do módulo são as operações com robôs terrestres. A base do Sky Hub atua como ponto de serviço preparado para robôs, onde um robô humanoide ou de serviço pode patrulhar autonomamente, responder a alarmes, inspecionar pontos de acesso, coordenar com observação aérea e regressar para carregamento sem fios. Isto importa porque o ponto crítico da autonomia dos drones não pode ser resolvido apenas por drones. Quando o vento aumenta, quando as baterias estão a ser trocadas, quando uma rota aérea deve ser preservada para uma inspeção posterior, ou quando a verificação exige proximidade ao nível do solo, o robô torna-se o estabilizador da cobertura.
Uma sequência festiva típica começa com sensorização no poste. A câmara PTZ e a camada de perceção local podem identificar alterações na densidade de multidão, acumulação anónima de veículos, intrusão num perímetro restrito ou um padrão de movimento ribeirinho que difere das regras operacionais normais. O pacote ambiental verifica condições de vento, ruído, partículas e iluminância. O programador de edge decide então se o evento é melhor tratado por confirmação por câmara, envio de robô terrestre, missão de drone ou tarefa combinada ar-terra.
Se o evento for acessível por terra, o robô de serviço pode sair da base do poste e inspecionar o local enquanto o poste mantém o COP atualizado com metadados de estado desidentificados. Se o evento exigir contexto aéreo, o sistema de operações com drones pode lançar uma missão, seguir uma rota planeada, inspecionar um ponto de verificação da secção transversal, regressar e receber uma troca automatizada de bateria por serviço traseiro a partir do magazine de baterias multi-baía. Várias baías suportam várias missões consecutivas, sujeitas ao planeamento do ciclo de serviço e ao estado da bateria.
A coordenação counter-UAS está incluída como fluxo de trabalho não letal e autorizado por humanos. O poste pode detetar e acompanhar um drone não autorizado usando a sua sensorização local e entradas opcionais de sensores parceiros quando projetadas. O radar não está integrado no poste; se necessário, o radar seria tratado apenas como entrada opcional de sensor externo ou parceiro. Após autorização humana, o nó pode comandar o seu próprio drone amigável para executar captura aérea suave com rede ou dissuasão por aproximação próxima. O fluxo de trabalho exclui abates, medidas hard-kill, jamming RF ou GNSS, efeitos de negação, ataque autónomo ou resposta armada.
A vista de comando unifica o ciclo operacional conhecido como sensorização, avaliação e resposta autorizadas, programação de edge compute e operações e manutenção de campo. Na prática, isto significa que a autoridade de transportes vê classe de evento, faixa de confiança, disponibilidade de ativos, estado energético, adequação ambiental, estado da missão e registos num único ecrã de quadro operacional comum. A autorização humana continua a ser o ponto de controlo para resposta escalada.
4. KPI de Cobertura: O Que o Piloto Avaliaria
Este enquadramento de relatório piloto evita reivindicar resultados alcançados. Em vez disso, define métricas de avaliação-alvo que uma autoridade de transportes de Lisboa poderia testar, sujeitas à confirmação final de engenharia. O KPI central é a cobertura ao longo da secção transversal fluvial selecionada: se a configuração combinada de poste, drone e robô terrestre consegue manter uma consciência mais consistente durante picos festivos do que uma solução apenas com câmaras ou apenas com patrulha manual.
A cobertura deve ser avaliada em unidades operacionais que o comprador possa recalcular. Por exemplo, os planeadores podem definir pontos de verificação de secção transversal em acessos a terminais fluviais, portões de serviço, pontos de estrangulamento pedonal, segmentos de barreiras ribeirinhas e zonas de espera de veículos. A métrica-alvo passa então a ser o número de verificações programadas concluídas por janela operacional, com tarefas de drone, tarefas de robô e sensorização fixa contabilizadas separadamente. Isto impede que uma reivindicação tecnológica vaga substitua um plano operacional auditável.
A autonomia do drone é medida indiretamente através da continuidade das tarefas. Em vez de perguntar se um drone consegue voar indefinidamente, a autoridade avalia quantas inspeções aéreas planeadas podem ser concluídas antes de o nó atingir um limiar de reserva de bateria, quão rapidamente um drone aterrado pode regressar à fila de tarefas após troca automatizada de bateria, e com que frequência as regras de clima ou energia transferem trabalho para o robô terrestre. Esta é uma medida mais credível porque a camada solar repõe energia enquanto o armazenamento em bateria absorve picos de missão.
A cobertura ambiental também é um KPI de transportes. A velocidade e direção do vento determinam a viabilidade aérea; ruído, PM10, PM2.5, temperatura, humidade, pressão e iluminância ajudam a caracterizar as condições operacionais ao longo da frente ribeirinha da zona antiga. Durante períodos festivos, essas leituras podem apoiar decisões sobre encaminhamento de filas, reforço temporário de pessoal, inspeção de campo e se uma anomalia local é ambiental, operacional ou relacionada com segurança.
A governação de dados faz parte da avaliação. O Sky Hub foi concebido para processamento local e tratamento orientado para PDPL/LGPD, com vídeo bruto e dados de sensores a permanecerem no poste. O piloto verificaria que apenas metadados de eventos e estado desidentificados são exportados para o COP, tais como tipo de evento, carimbo temporal, zona de localização, estado de ativos, valores ambientais e referências de registo de missão. Isto apoia as operações de transporte enquanto limita movimentação desnecessária de dados.
Uma avaliação bem-sucedida seria, portanto, definida por evidência de planeamento, não por reivindicações exageradas: cobertura-alvo de patrulha, conclusão de tarefas, estabilidade do estado de bateria, completude da amostragem ambiental, registos de autorização humana e carga de trabalho de manutenção. A localização final, autonomia energética, geometria de sensores, disponibilidade de comunicações e desenho de rotas de robô permanecem sujeitos a levantamento do local e confirmação de engenharia.
5. Conclusão para o Comprador: Um Nó de Edge Prático para Operações de Transporte em Lisboa
Para uma autoridade de transportes de Lisboa, o valor da implantação proposta SOLARTODO Sentinel Sky Hub não é substituir todos os sistemas existentes. O valor está em criar nós physical-AI off-grid em locais ribeirinhos difíceis, onde sensorização, monitorização ambiental, operações aéreas, inspeção terrestre e computação local precisam de trabalhar em conjunto sem recorrer a energia da cidade ou do local.
O contexto da zona antiga importa. A frente ribeirinha de Lisboa é visualmente sensível, operacionalmente densa e sazonalmente variável. Um poste inteligente sem iluminação evita posicionar o sistema como iluminação pública e mantém a implantação focada em cobertura de transportes, consciência perimetral, condições ambientais e operações de campo. A forma em poste pode alojar a pilha de edge, sistema energético, fluxo de serviço de drones e interface de carregamento de robôs num único local gerido.
O foco em robô terrestre é especialmente relevante para operações festivas. Um robô pode inspecionar um portão fechado, confirmar uma barreira temporária, verificar um caminho de serviço, responder a um alerta de intrusão ou coordenar com uma vista aérea enquanto o drone está a recarregar, a trocar baterias ou retido pelo vento. Isso torna a cobertura mais resiliente porque a autoridade não depende de um único tipo de ativo.
O piloto proposto deve ser delimitado como uma avaliação medida: zonas selecionadas de secção transversal fluvial, janelas operacionais festivas definidas, pontos de verificação de cobertura-alvo, ciclos de serviço de drones planeados, rotas de patrulha de robôs terrestres e limiares ambientais. O resultado deve ser um fluxo de trabalho de quadro operacional comum que ajude supervisores humanos a decidir quando observar, quando enviar ativos, quando autorizar uma resposta e quando registar um evento para manutenção ou revisão.
O Sky Hub deve, portanto, ser entendido como um nó de edge urbano physical-AI para cobertura por autoridade de transportes em ambientes ribeirinhos complexos. Combina edge computing, operações autónomas com drones, operações com robôs terrestres, sensorização local, energia off-grid e resposta autorizada por humanos numa única estação de campo, mantendo dados brutos no poste e tratando o solar como reposição realista em vez de promessa energética ilimitada.
Configuração do sistema
| Parâmetro | Configuração |
|---|---|
| Modo de implantação | Colocação em secção transversal fluvial para zonas selecionadas de transporte ribeirinho da zona antiga de Lisboa, sujeita a levantamento final do local |
| Tipo de poste | Poste inteligente puro SOLARTODO Sentinel Sky Hub; nó de edge physical-AI sem iluminação e sem sistema de iluminação |
| Sistema energético | Microestação totalmente off-grid apoiada por bateria, com reposição CIGS flexível envolvida a 360° em ~15 m² e armazenamento de classe 5–20 kWh |
| Edge AI compute | Módulo de edge da classe Jetson no poste para inferência local, programação de cargas de trabalho e geração de metadados de eventos |
| Sensorização de segurança | Perceção AI PTZ para contagem anónima de veículos, densidade de multidão, intrusão e consciência perimetral |
| Pacote ambiental | Velocidade do vento, direção do vento, temperatura, humidade, pressão atmosférica, ruído, PM10, PM2.5 e iluminância |
| Operações com robôs e drones | Carregamento sem fios de robô terrestre na base do poste, mais lançamento de drone, patrulha, regresso, troca rápida automatizada de bateria multi-baía e registo de missão |
Como funciona
- A sensorização no poste sinaliza uma anomalia ribeirinha, limiar ambiental ou evento perimetral.
- A Edge AI classifica o evento localmente e pontua se a verificação por câmara, robô, drone ou combinação é adequada.
- Um supervisor humano revê o pedido no COP e autoriza qualquer resposta de campo escalada.
- O programador envia o robô terrestre, lança uma missão de drone ou coloca ambos em fila de acordo com energia, clima e estado da missão.
- O nó regista estado da missão, estado da bateria, leituras ambientais e metadados de eventos desidentificados para revisão operacional.
Premissas de planejamento (indicativas)
Dados de planejamento ilustrativos que o comprador pode recalcular: métricas-alvo, não resultados alcançados. Sujeito a confirmação final de engenharia.
| Métrica | Premissa de planejamento | Valor indicativo |
|---|---|---|
| Pontos de verificação de cobertura | A autoridade de transportes define pontos fixos de verificação em secção transversal fluvial para janelas operacionais festivas | ~10–20 pontos de verificação por zona planeados |
| Mão de obra de inspeção | Patrulhas por drone e robô reduzem a necessidade de rondas manuais repetitivas de perímetro durante períodos de pico | ~5–10 patrulhas de rotina/semana automatizadas por zona |
| Continuidade do drone | A troca rápida automatizada de bateria suporta reimplantação de tarefas sem manter um operador junto ao poste | ~3–6 missões consecutivas planeadas antes da revisão de reserva |
| Verificação terrestre | O robô terrestre trata da confirmação de alarmes locais quando o envio aéreo está limitado pelo clima ou restringido pela bateria | ~50–70% das tarefas de verificação de baixo risco direcionadas para triagem por robô |
| Amostragem ambiental | Leituras ambientais nove-em-um são captadas em intervalos regulares de planeamento para contexto operacional | Cadência de amostragem configurável de ~5–15 minutos |
| Minimização de dados | Vídeo bruto e dados de sensores permanecem no poste enquanto o COP recebe eventos e metadados de estado desidentificados | Meta de 100% de processamento local de dados brutos |
Equipamentos implantados
- Corpo de poste inteligente sem iluminação SOLARTODO Sentinel Sky Hub
- Camada solar flexível CIGS de película fina envolvida a 360°
- Armário de armazenamento de bateria no poste de classe 5–20 kWh
- Armário de edge AI compute no poste
- Câmara AI PTZ para perceção local
- Pacote de sensores ambientais nove-em-um
- Baía de drone autónoma com magazine multi-baía de troca rápida de baterias
- Interface de carregamento sem fios de robô terrestre na base do poste
Perguntas frequentes
Esta é uma implantação de luminárias públicas inteligentes para Lisboa?
Não. A configuração Sky Hub proposta é um poste inteligente puro e um nó de edge urbano physical-AI sem sistema de iluminação. Não deve ser tratada como uma atualização de iluminação pública. A tarefa de implantação é cobertura por autoridade de transportes, monitorização ambiental, operações com drones e apoio a robôs terrestres ao longo de secções transversais ribeirinhas selecionadas da zona antiga.
Como é que o sistema aborda o ponto crítico da autonomia dos drones?
O desenho evita assumir que um drone pode operar continuamente. Em vez disso, o poste gere lançamento, patrulha, regresso, troca automatizada de bateria por serviço traseiro, enfileiramento de tarefas e reimplantação. Várias baías de bateria suportam missões consecutivas, enquanto o programador de edge usa estado da bateria, reserva de armazenamento, clima e prioridade da missão para decidir quando voar e quando transferir trabalho para o robô terrestre.
Qual é o papel do robô terrestre nesta configuração piloto?
O robô terrestre é o ativo de campo estabilizador da cobertura. Pode sair da base do poste para patrulha, inspeção, resposta a alarmes e verificação a curta distância, e depois regressar para carregamento sem fios. Isto é especialmente útil quando as condições de vento limitam missões de drone, quando baterias estão a ser trocadas ou quando um supervisor humano precisa de confirmação ao nível do solo antes de tomar uma ação operacional.
O vídeo bruto sai do poste ou é carregado para uma cloud central?
O modelo de tratamento de dados proposto mantém vídeo bruto e dados de sensores no poste para processamento local. A vista de quadro operacional comum recebe apenas metadados de eventos ou estado desidentificados, como categoria de evento, zona, carimbo temporal, leituras ambientais, estado da missão e saúde dos ativos. O desenho é orientado para PDPL/LGPD, sujeito a revisão legal e de engenharia final.
O poste pode executar ações counter-UAS perto da frente ribeirinha?
O fluxo de trabalho counter-UAS limita-se a coordenação não letal e autorizada por humanos. O poste pode detetar e acompanhar um drone não autorizado usando sensorização local e entradas opcionais de sensores parceiros, e depois solicitar autorização do supervisor antes de comandar um drone amigável para captura suave com rede ou dissuasão por aproximação próxima. Não executa jamming, abates, ações hard-kill ou ataques autónomos.
A camada solar off-grid é suficiente para operação ilimitada?
Não é feita qualquer reivindicação de autossuficiência ilimitada. O poste é totalmente off-grid porque combina armazenamento em bateria com reposição CIGS no poste, mas tarefas de alta potência de drones e robôs são programadas por ciclo de serviço. O revestimento solar vertical é uma camada de reposição suplementar, e a autonomia final depende das condições do local em Lisboa, sombreamento, estação do ano, carga de trabalho e política de reserva.
O que deve uma autoridade de transportes medir durante o piloto?
O enquadramento de avaliação mais forte é cobertura, e não desempenho tecnológico genérico. A autoridade pode medir pontos de verificação planeados concluídos, missões de drone reimplantadas após troca de bateria, tarefas de verificação por robô encerradas, amostras ambientais captadas, registos de autorização humana, estabilidade da reserva de bateria e qualidade dos metadados de eventos desidentificados apresentados no COP.
Saiba mais
- Linha de postes City AI / iluminação inteligente
- Mais casos de implantação de cidade inteligente
- Fale com nossa equipe de engenharia
Planejando uma implantação de IA física semelhante para ruas, campi ou espaços públicos? Solicite uma consultoria de engenharia