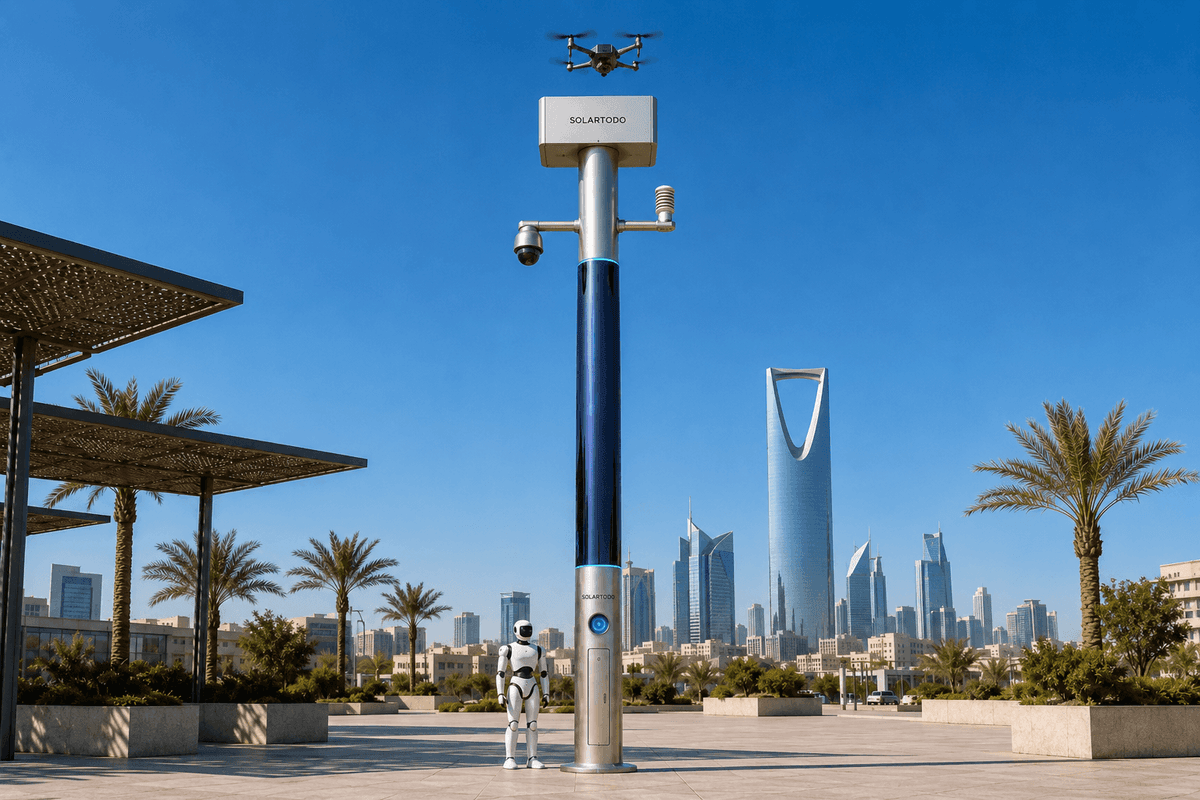
Um Poste Urbano de IA / SOLARTODO Sentinel Sky Hub é um nó de borda de IA física, sem iluminação e totalmente off-grid, que combina armazenamento de energia no poste, recarga solar CIGS envolvente, computação de borda, sensoriamento, operações autônomas com drones, carregamento de robôs terrestres e coordenação C-UAS. Nesta configuração para a Cidade do México, ele apoia patrulha noturna de perímetro de campus durante períodos de onda de calor e coleta de evidências orientada à PDPL/LGPD.
Tarefa Urbana e Contexto de Implantação
O ambiente denso do CBD da Cidade do México cria uma janela operacional difícil para equipes ecoambientais responsáveis por perímetros de campus, complexos de uso misto, distritos empresariais e limites de locais críticos. Períodos de onda de calor intensificam essa tarefa. Temperaturas noturnas mais altas podem prolongar a atividade ao ar livre, sobrecarregar equipes de campo, aumentar reclamações ambientais e tornar a coleta manual de evidências menos consistente ao longo de extensas linhas perimetrais. A implantação proposta do SOLARTODO Sentinel Sky Hub é estruturada em torno dessa tarefa urbana, e não em torno de uma vitrine de produto: manter uma zona de perímetro de campus observável à noite, coletar evidências ambientais e de segurança defensáveis e manter disponibilidade operacional sem consumir energia da infraestrutura municipal, da rede ou do local.
A configuração é proposta para um arquétipo de perímetro de campus em CBD na Cidade do México: entradas, vias de serviço, áreas de carga, pátios internos, zonas adjacentes a utilidades e linhas externas de recuo onde operadores ecoambientais precisam de uma visão comum sobre o que aconteceu, quando aconteceu e qual resposta foi autorizada. O poste é um poste inteligente PURE e um nó de borda de IA física, não um ativo de iluminação pública. Seu papel é hospedar sensoriamento, computação, energia, operações com drones e operações com robôs terrestres em uma única microestação off-grid.
O gatilho sazonal é um período operacional de onda de calor. Durante essas janelas, um local pode precisar de patrulhas noturnas mais frequentes para intrusão perimetral, densidade de multidões perto dos portões, movimentações anormais de veículos, picos de ruído, alterações de particulados e preocupações de segurança localizadas. O objetivo da implantação não é declarar uma implementação pública concluída ou resultados alcançados. É definir uma configuração ilustrativa, sujeita à confirmação final de engenharia, que um comprador possa avaliar em relação à disponibilidade-alvo, completude das evidências, ciclo de serviço e requisitos locais de tratamento de dados.
Conceito Operacional: Ciclo de Droneport e Robô Terrestre
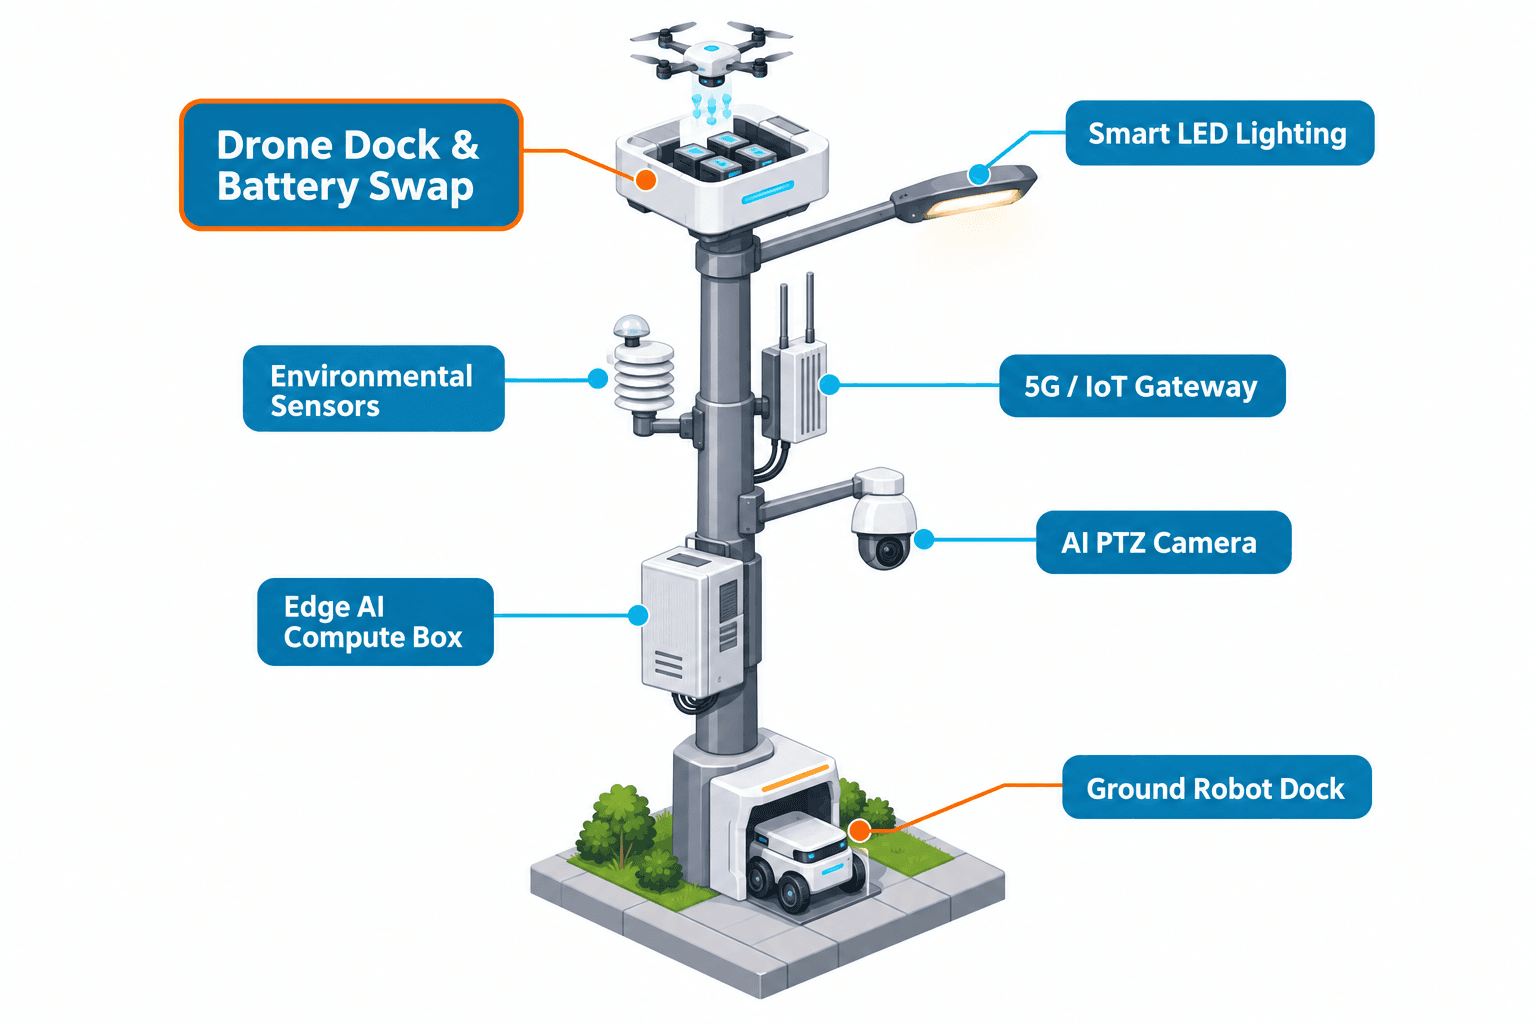
O Sky Hub é posicionado como um droneport compacto e um nó de borda pronto para robôs para patrulha noturna de perímetro de campus. Em um ciclo normal de patrulha, a câmera PTZ no poste e o conjunto de sensores ambientais monitoram o perímetro a partir da localização do poste. A percepção local sinaliza uma mudança na cena, como uma contagem incomum de veículos, aumento da densidade de multidões, intrusão em uma borda restrita ou uma anomalia ambiental, como ruído e movimentação de particulados durante uma noite de onda de calor.
O gabinete de computação de borda processa os dados brutos de vídeo e sensores no poste. Os fluxos brutos permanecem no poste. A visualização do quadro operacional comum recebe apenas metadados de eventos e status desidentificados: horário, zona de localização, classe do evento, faixa de confiança, status do sensor, prontidão do drone, estado de carga do robô e estado do registro da missão. Isso é importante para uma postura operacional orientada à PDPL/LGPD, pois reduz a necessidade de deslocar material bruto sensível para fora do dispositivo de campo, ao mesmo tempo em que fornece aos supervisores contexto suficiente para autorizar ações.
Para operações com drones, o poste gerencia planejamento de rotas, prontidão para lançamento, despacho autônomo de sortidas, retorno, troca rápida de bateria, integridade da frota e registros de missão. Quando uma patrulha noturna exige uma visão aérea, um operador autorizado pode liberar uma rota a partir do COP. O drone decola, inspeciona o segmento perimetral, retorna ao poste e entra em uma troca automatizada de bateria por serviço traseiro. Um magazine multibaia pode oferecer suporte a várias sortidas consecutivas ao trocar uma bateria descarregada por uma carregada, sujeito ao ciclo de serviço configurado e ao orçamento de energia.
O foco do módulo neste caso é o robô terrestre. O robô executa a camada de inspeção mais lenta e próxima que a patrulha aérea não consegue substituir: deslocar-se ao longo da borda do campus, aproximar-se de um local de alarme, verificar uma área de portão, confirmar se uma reclamação ambiental tem uma fonte visível, coordenar-se com a visão aérea do drone e retornar à base do poste para carregamento sem fio. O resultado não é uma alegação de fiscalização autônoma. É um ciclo operacional estruturado: sensoriamento, avaliação e resposta autorizadas, agendamento por computação de borda e, então, operações e manutenção em campo, tudo visível em uma única visualização de comando COP com autorização humana no ciclo.
Coleta de Evidências e Tratamento de Dados
O principal ponto de dor é a coleta de evidências. Partes interessadas ecoambientais frequentemente precisam de material oportuno, organizado e explicável: um registro de patrulha, contexto de sensores, classificação local de eventos, autorização do operador, registro de resposta do robô, registro de sortida do drone e estado de manutenção. Patrulhas noturnas manuais podem gerar lacunas quando condições de onda de calor alteram padrões de equipe, quando áreas perimetrais estão distantes entre si ou quando um incidente abrange múltiplos sensores e ações em campo.
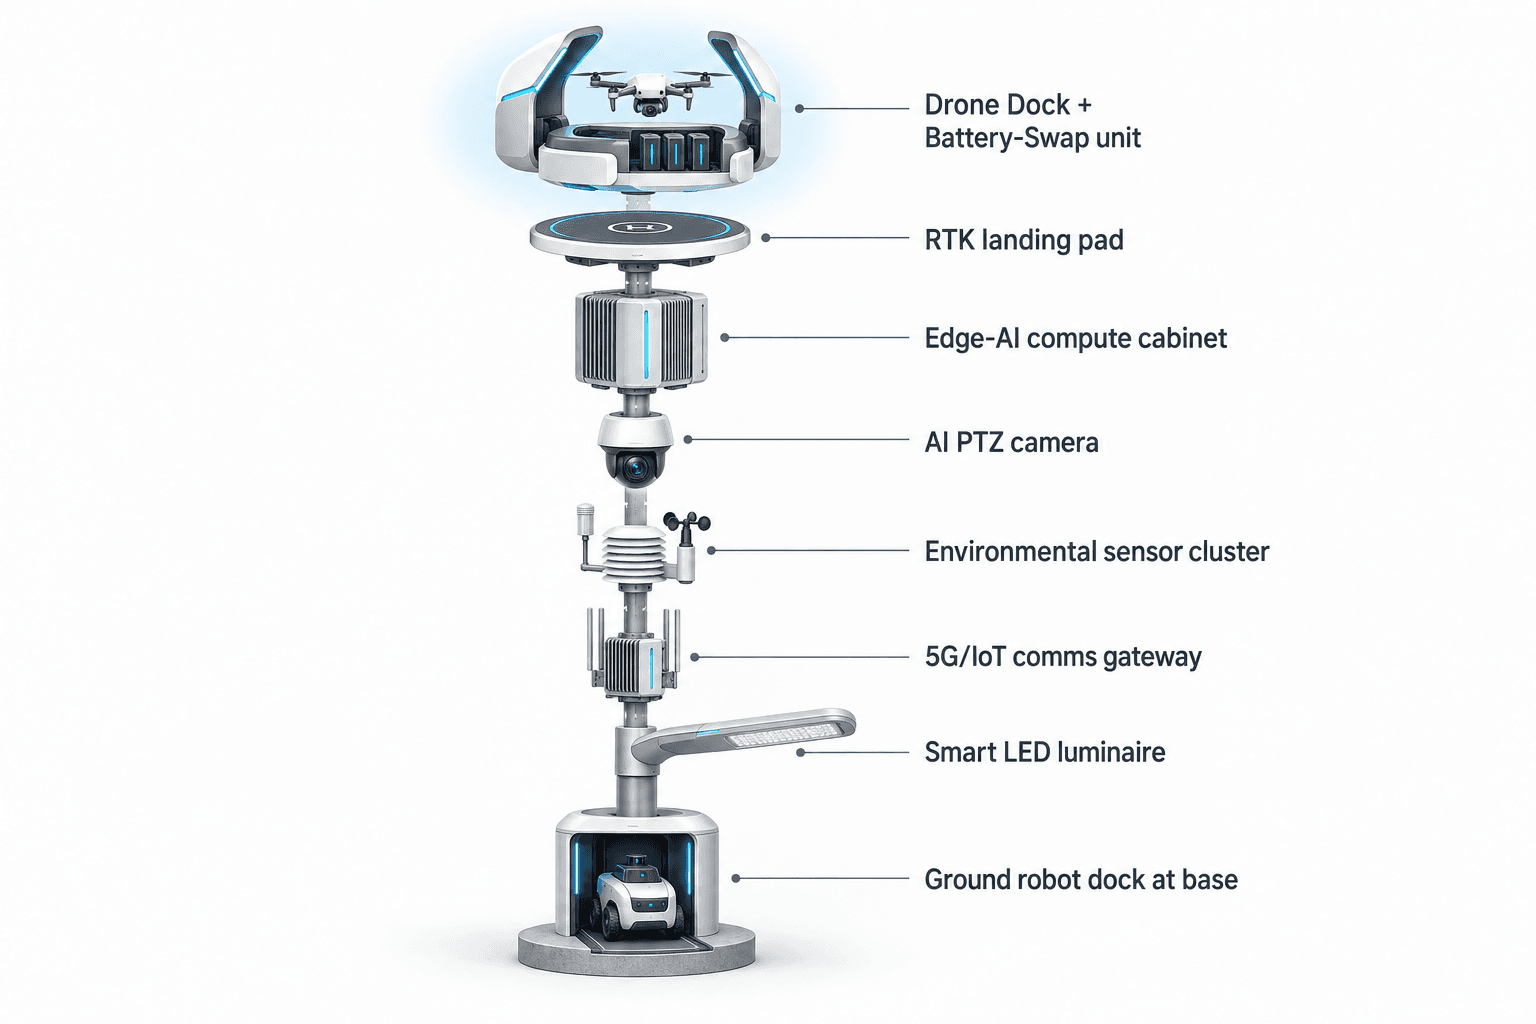
Na configuração proposta, a evidência é construída como um pacote de evento, e não como uma exportação de dados brutos. O Sky Hub registra metadados de eventos da camada de percepção PTZ, dos nove canais ambientais, do estado da missão do drone, do status do robô terrestre e da trilha de autorização. O poste pode classificar localmente contagem anônima de veículos, densidade de multidões, intrusão e consciência perimetral. Ele não reivindica reconhecimento facial ativo nem reconhecimento de placas de veículos. Essa distinção importa para compras, porque o objetivo da evidência é responsabilidade operacional e reconstrução situacional, não coleta ampla de identidade.
Para um caso de patrulha noturna durante onda de calor, o COP poderia mostrar uma sequência vinculada ao tempo: ruído e PM2.5 aumentam perto de uma entrada de serviço, a câmera sinaliza um padrão incomum de movimento, o robô terrestre é designado para inspecionar o limite em baixa velocidade e uma sortida de drone é autorizada para uma breve visão aérea. O nó de borda agenda computação e energia entre essas tarefas, registra as transições de estado e envia apenas metadados desidentificados de eventos e status para a visualização de comando.
A coordenação C-UAS também é enquadrada como um fluxo controlado de evidência e resposta. O poste pode detectar e rastrear um drone não autorizado usando sua própria pilha de percepção e, quando disponíveis, entradas opcionais de sensores de parceiros. Radar não é tratado como hardware integrado ao poste. Com autorização humana, o nó pode comandar seu drone aliado para realizar uma captura aérea suave por rede ou dissuasão por aproximação próxima. A linguagem de implantação permanece não cinética e autorizada por humanos; o estudo de caso não posiciona o nó como uma arma autônoma nem como um sistema de negação de espectro.
Energia Off-Grid e Planejamento de Disponibilidade
Disponibilidade é o enquadramento de KPI para esta proposta da Cidade do México. O comprador deve avaliar o Sky Hub não por uma alegação de autonomia solar ilimitada, mas por verificar se sua microestação off-grid com suporte de bateria consegue manter as funções prioritárias de patrulha disponíveis durante as janelas noturnas acordadas. O poste carrega aproximadamente 15 m² de filme fino CIGS flexível envolvente em 360 graus sobre um corpo vertical com cerca de 8 m de altura e 0.6 m de largura, com cerca de 2.4-2.7 kWp nominais. Como um cilindro vertical coleta sol direto principalmente na projeção voltada para o sol, e não em todo o envoltório de uma só vez, a saída realista em céu limpo em uma região de alta irradiância é de aproximadamente 0.8-1.1 kW DC de pico, normalmente atingindo pico no meio da manhã ou no meio da tarde, em vez de ao meio-dia, e cerca de 6-9 kWh por dia.
Para a Cidade do México, o rendimento final deve ser confirmado por engenharia do local, análise de sombreamento, irradiância sazonal, qualidade do ar, acabamento de montagem, intervalo de limpeza e modelagem do ciclo de serviço. A camada CIGS deve ser tratada como recarga suplementar para uma estação totalmente off-grid, não como garantia de operação contínua de alta potência. O principal buffer de energia é um sistema de baterias da classe de 5-20 kWh. Frequência de relançamento de drones, duração da patrulha do robô, janelas de gravação dos sensores, carga de trabalho de inferência de borda e ciclos de serviço de comunicações devem ser programados dentro desse envelope de armazenamento.
A análise de ROI deve, portanto, começar com metas de disponibilidade. Um comprador pode definir a janela necessária de cobertura da patrulha noturna, o uptime-alvo do nó, o número mínimo de sortidas consecutivas de drones, os ciclos de patrulha do robô por turno, a taxa de conclusão de pacotes de evidências e o intervalo aceitável de manutenção. O valor é criado quando o poste reduz lacunas na coleta de evidências noturnas, padroniza registros de resposta e mantém capacidade de patrulha disponível durante períodos de onda de calor sem exigir obras de energia no local. Qualquer business case final deve ser recalculado usando modelos locais de mão de obra, volume de incidentes, regras de segurança, necessidades de relatórios ambientais e confirmação final de engenharia.
Avaliação do Comprador e Lógica de ROI
Para um comprador ecoambiental, a lente de avaliação mais forte não é a contagem de dispositivos. É se o perímetro do campus se torna mais fácil de operar, com menos pontos cegos e registros mais claros. O Sky Hub combina a câmera de borda, canais ambientais, droneport, magazine de troca rápida, base de carga do robô terrestre, agendamento por IA de borda e coordenação C-UAS em um único nó off-grid. Isso dá ao comprador uma estrutura prática de teste: comparar a cobertura atual de patrulha manual e a qualidade das evidências com um modelo operacional-alvo que automatiza trechos repetíveis de patrulha, mantendo autorização e tratamento de exceções com pessoas.
Um modelo ilustrativo de ROI pode atribuir entradas de planejamento a cada camada operacional. A patrulha com drones substitui algumas caminhadas perimetrais repetidas por sortidas programadas. O robô terrestre cuida de rotas de inspeção próxima e resposta a alarmes que, de outra forma, exigiriam que a equipe atravessasse o local à noite. O processamento de borda reduz a necessidade de transmitir material bruto para fora do poste. O COP reduz o tempo gasto reunindo posteriormente anotações dispersas de patrulha, leituras de sensores e registros de incidentes. A disponibilidade se torna a métrica governante porque cada benefício depende de o nó estar pronto quando a janela de patrulha noturna se abre.
A implantação proposta na Cidade do México deve ser aceita somente depois que o projeto final do local confirmar posicionamento do poste, exposição solar, tamanho do armazenamento, envelope operacional do drone, segurança da rota do robô, cobertura sem fio, calibração dos sensores ambientais, acesso de manutenção e regras operacionais locais. O caso não reivindica resultados alcançados, clientes nomeados, conformidade certificada, taxas fixas de detecção ou cobertura em escala municipal. Ele define uma configuração crível para um perímetro de campus em CBD sensível a ondas de calor, onde coleta de evidências, prontidão do droneport, resposta do robô terrestre e disponibilidade off-grid são as principais perguntas de aquisição.
Configuração do sistema
| Parâmetro | Configuração |
|---|---|
| Formato da implantação | SOLARTODO Sentinel Sky Hub, poste de nó de borda de IA física sem iluminação para operações de perímetro de campus em CBD |
| Sistema de energia | Microestação totalmente off-grid com suporte de bateria, recarga solar de filme fino CIGS flexível envolvente em 360 graus e armazenamento da classe de 5-20 kWh |
| Computação de IA de borda | Gabinete no poste para inferência e agendamento de cargas de trabalho de classe Jetson, classe Orin ou Thor, com dados brutos de vídeo e sensores processados localmente |
| Operações de droneport | Lançamento autônomo, patrulha, inspeção, retorno, troca rápida de bateria por serviço traseiro, enfileiramento de tarefas, integridade da frota e registros de missão |
| Módulo de robô terrestre | Patrulha com robô humanoide ou de serviço, resposta a alarmes, inspeção próxima, coordenação ar-terra e carregamento sem fio de retorno à base |
| Pacote de sensoriamento | Percepção PTZ para contagem anônima de veículos, densidade de multidões, intrusão e consciência perimetral, além de nove canais ambientais |
| Coordenação C-UAS | Detecção e rastreamento com captura suave por rede usando drone aliado autorizada por humano ou dissuasão por aproximação próxima; apenas entradas opcionais de sensores de parceiros |
Como funciona
- A percepção PTZ no poste ou os sensores ambientais sinalizam uma anomalia perimetral durante a janela noturna de onda de calor.
- A IA de borda classifica o evento localmente e cria metadados desidentificados para a visualização de comando COP.
- Um supervisor humano revisa a pontuação do evento, o contexto da patrulha e o estado disponível do drone ou robô antes de autorizar a ação.
- O Sky Hub despacha uma sortida de drone, uma rota de robô terrestre ou uma resposta coordenada ar-terra de acordo com a tarefa aprovada.
- O nó registra a linha do tempo do evento, o contexto dos sensores, a etapa de autorização, o estado da missão e o status de manutenção como um pacote de evidências.
- As operações de campo revisam o pacote, encerram o evento e ajustam futuros ciclos de serviço de patrulha ou tarefas de manutenção.
Premissas de planejamento (indicativas)
Dados de planejamento ilustrativos que o comprador pode recalcular: métricas-alvo, não resultados alcançados. Sujeito a confirmação final de engenharia.
| Métrica | Premissa de planejamento | Valor indicativo |
|---|---|---|
| Automação da patrulha noturna | Patrulhas com drones e robôs substituem uma parte das caminhadas perimetrais manuais repetidas durante janelas noturnas de onda de calor | Meta de ~10-20 ciclos de patrulha automatizados por semana |
| Completude do pacote de evidências | Cada evento qualificado deve incluir carimbo de data/hora, zona, contexto de sensores, registro de autorização, ação de drone ou robô e registro de missão | Meta de 90-95% de pacotes de eventos completos para incidentes revisados |
| Disponibilidade do nó | Armazenamento em bateria, recarga solar e agendamento do ciclo de serviço são dimensionados para a janela de patrulha acordada | Meta de 95-98% de disponibilidade durante horas definidas de patrulha noturna |
| Continuidade de sortidas de drones | Magazine multibaia de troca rápida oferece suporte a missões curtas de patrulha consecutivas antes que o serviço manual seja necessário | ~3-6 oportunidades de sortidas consecutivas por bloco de patrulha configurado |
| Utilização do robô terrestre | O robô executa rotas de inspeção próxima e resposta a alarmes que apresentam alto atrito para equipes noturnas | Meta de ~1-3 rotas de resposta por turno noturno |
Equipamentos implantados
- Corpo do poste SOLARTODO Sentinel Sky Hub com camada de filme fino CIGS flexível envolvente em 360 graus
- Gabinete de energia off-grid com suporte de bateria, classe de 5-20 kWh conforme o projeto final do local
- Gabinete de computação de IA de borda no poste para inferência local e agendamento de tarefas
- Câmera de percepção PTZ para consciência perimetral e casos de uso de contagem anônima
- Conjunto de sensores ambientais de nove canais: velocidade do vento, direção do vento, temperatura, umidade, pressão atmosférica, ruído, PM10, PM2.5 e iluminância
- Módulo de droneport autônomo com magazine multibaia de troca rápida de bateria por serviço traseiro
- Base de carregamento sem fio para robô terrestre integrada à base do poste
- Dashboard de comando de quadro operacional comum para autorização humana no ciclo e registros de missão
Perguntas frequentes
A configuração do Sky Hub pretende substituir a energia municipal existente ou obras elétricas no local?
Sim, para este caso de uso perimetral proposto, o Sky Hub é especificado como um nó totalmente off-grid usando armazenamento em bateria e recarga solar CIGS no poste. A camada solar é suplementar e não deve ser interpretada como autossuficiência ilimitada. O dimensionamento final do armazenamento, a frequência de patrulha e os intervalos de manutenção devem ser confirmados por meio de modelagem energética específica do local.
Como isso ajuda uma parte interessada ecoambiental, e não apenas uma equipe de segurança?
A implantação é organizada em torno da coleta de evidências para operações noturnas durante ondas de calor. Canais ambientais, percepção local, registros de patrulha com drones e registros de inspeção do robô terrestre são reunidos em pacotes de eventos. Isso ajuda equipes ecoambientais a correlacionar ruído, particulados, temperatura, umidade e atividade perimetral sem mover vídeo bruto ou fluxos de sensores para fora do poste.
O que torna o robô terrestre importante neste cenário de perímetro de campus na Cidade do México?
O drone fornece inspeção aérea rápida, mas o robô terrestre realiza verificação próxima e mais lenta ao longo de portões, vias de serviço, bordas de recuo e pontos de alarme. Ele pode se aproximar de uma área sinalizada, coordenar-se com a visão aérea do drone, documentar condições locais e retornar à base do poste para carregamento sem fio dentro de um fluxo de patrulha controlado.
O poste identifica pessoas ou veículos por rosto ou placa?
Nenhuma capacidade ativa de identidade é reivindicada nesta configuração proposta. A camada de percepção PTZ é enquadrada para contagem anônima de veículos, densidade de multidões, intrusão e consciência perimetral. Dados brutos de vídeo e sensores permanecem no poste para processamento local, enquanto apenas metadados desidentificados de eventos e status devem sair para a visualização de comando.
Como a disponibilidade deve ser avaliada para aquisição?
A disponibilidade deve ser medida em relação à janela de patrulha noturna acordada, não como uma alegação ampla de atividade contínua de alta potência. Compradores podem testar se a bateria, a recarga solar, o ciclo de troca rápida do drone, o ciclo de carregamento do robô e a carga de trabalho de computação de borda mantêm o nó pronto para o cronograma de patrulha necessário durante períodos operacionais de onda de calor.
Como o counter-UAS é tratado neste estudo de caso?
C-UAS é tratado como resposta coordenada, não cinética e autorizada por humanos. O poste detecta e rastreia um drone não autorizado usando sua pilha de percepção e entradas opcionais de sensores de parceiros quando disponíveis. Um supervisor pode autorizar o drone aliado a realizar uma captura aérea suave por rede ou dissuasão por aproximação próxima, com o evento registrado no log da missão.
Saiba mais
- Linha de postes City AI / iluminação inteligente
- Mais casos de implantação de cidade inteligente
- Fale com nossa equipe de engenharia
Planejando uma implantação de IA física semelhante para ruas, campi ou espaços públicos? Solicite uma consultoria de engenharia