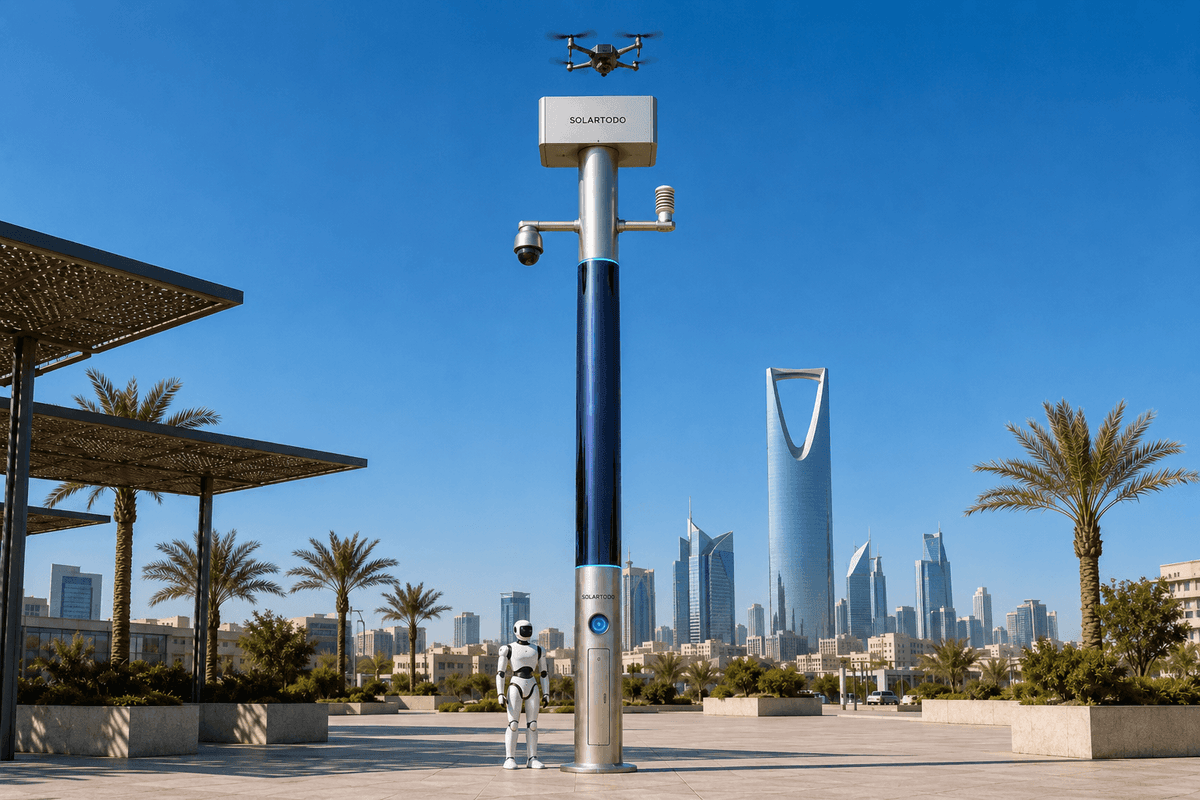
Um City AI Pole / SOLARTODO Sentinel Sky Hub é um nó urbano de IA física na borda sem iluminação: um poste off-grid, com bateria de reserva, sensoriamento no poste, computação de borda, operações de troca de baterias de drones, carregamento de robôs terrestres e fluxos de trabalho de visualização de comando. Nesta configuração para a Cidade do México, ele apoia patrulhas perimetrais de campus de transporte, mantendo vídeo bruto e dados de sensores processados localmente.
1. Tarefa Urbana E Contexto Operacional
O patrimônio de transporte da Cidade do México não é uma fronteira única e bem definida. Estações de metrô, intercambiadores de ônibus, depósitos, passarelas de pedestres, pátios de serviço, canais de drenagem, vias aquáticas canalizadas, vias de manutenção e bordas públicas com forte presença de vendedores formam um padrão urbano em rede fluvial: longos corredores lineares com muitas curvas, cruzamentos, passagens inferiores e pontos de acesso informais. Para uma autoridade de transporte, o problema operacional não é apenas a distância. É a descontinuidade. Uma equipe de segurança pode ter cobertura em portões e plataformas, mas ainda enfrentar pontos cegos ao longo de muros de depósitos, esquinas de faixas de serviço, acessos junto a canais, bordas de estacionamentos e rotas de pedestres noturnas que alimentam a economia noturna.
Este estudo de caso enquadra uma configuração proposta e ilustrativa do SOLARTODO Sentinel Sky Hub para um perímetro de campus de transporte na Cidade do México, sujeita a confirmação final de engenharia, levantamento do local, permissões, revisão aeronáutica e regras operacionais da autoridade. A tarefa é aumentar a frequência planejada de patrulha e a consciência perimetral sem depender da rede elétrica, da cidade ou da energia do local em cada nó. O Sky Hub é posicionado aqui como um poste urbano de IA e nó urbano de IA física na borda, não como amenidade paisagística urbana e não como ativo de iluminação. Ele não carrega sistema de iluminação. Seu valor está na integração de computação de borda, operações autônomas de drones, operações de robôs terrestres, sensoriamento, buffer de energia e coordenação de comando em um único nó de campo off-grid.
O gatilho sazonal é o período da economia noturna: noites, fins de semana, eventos, comércio de feriados e atividade prolongada nas adjacências das estações. Durante essas janelas, a autoridade de transporte precisa de verificações perimetrais mais frequentes, evitando rondas manuais constantes em zonas de baixa visibilidade. O modo de implantação proposto é uma malha de nós ao redor da borda do campus de transporte. Cada nó cobre um setor local, compartilha metadados de eventos e status desidentificados com a visualização comum do quadro operacional e pode coordenar tarefas de patrulha com nós adjacentes. Vídeo bruto e dados de sensores permanecem no poste para processamento local; o que sai do poste limita-se a resumos de eventos, alertas, status de saúde, logs de missão e outros metadados desidentificados conforme a política.
2. Plano De Computação De Borda Em Malha
O plano operacional proposto posiciona nós Sky Hub em pontos perimetrais onde a visibilidade fixa se rompe: esquinas de depósitos, acessos junto a canais ou drenagem, desembarques de passarelas de pedestres, entradas de vias de serviço, recuos de muros de pátios e limites compartilhados entre propriedades de transporte e áreas comerciais da economia noturna. A contagem e o espaçamento exatos não são declarados aqui porque exigem levantamentos de linha de visada, exposição solar, trajetória de voo, montagem civil, rádio e segurança. O princípio de planejamento é que a malha fecha pontos cegos por meio de setores de observação sobrepostos e transferência de tarefas, não por meio de um único feed central de câmera.
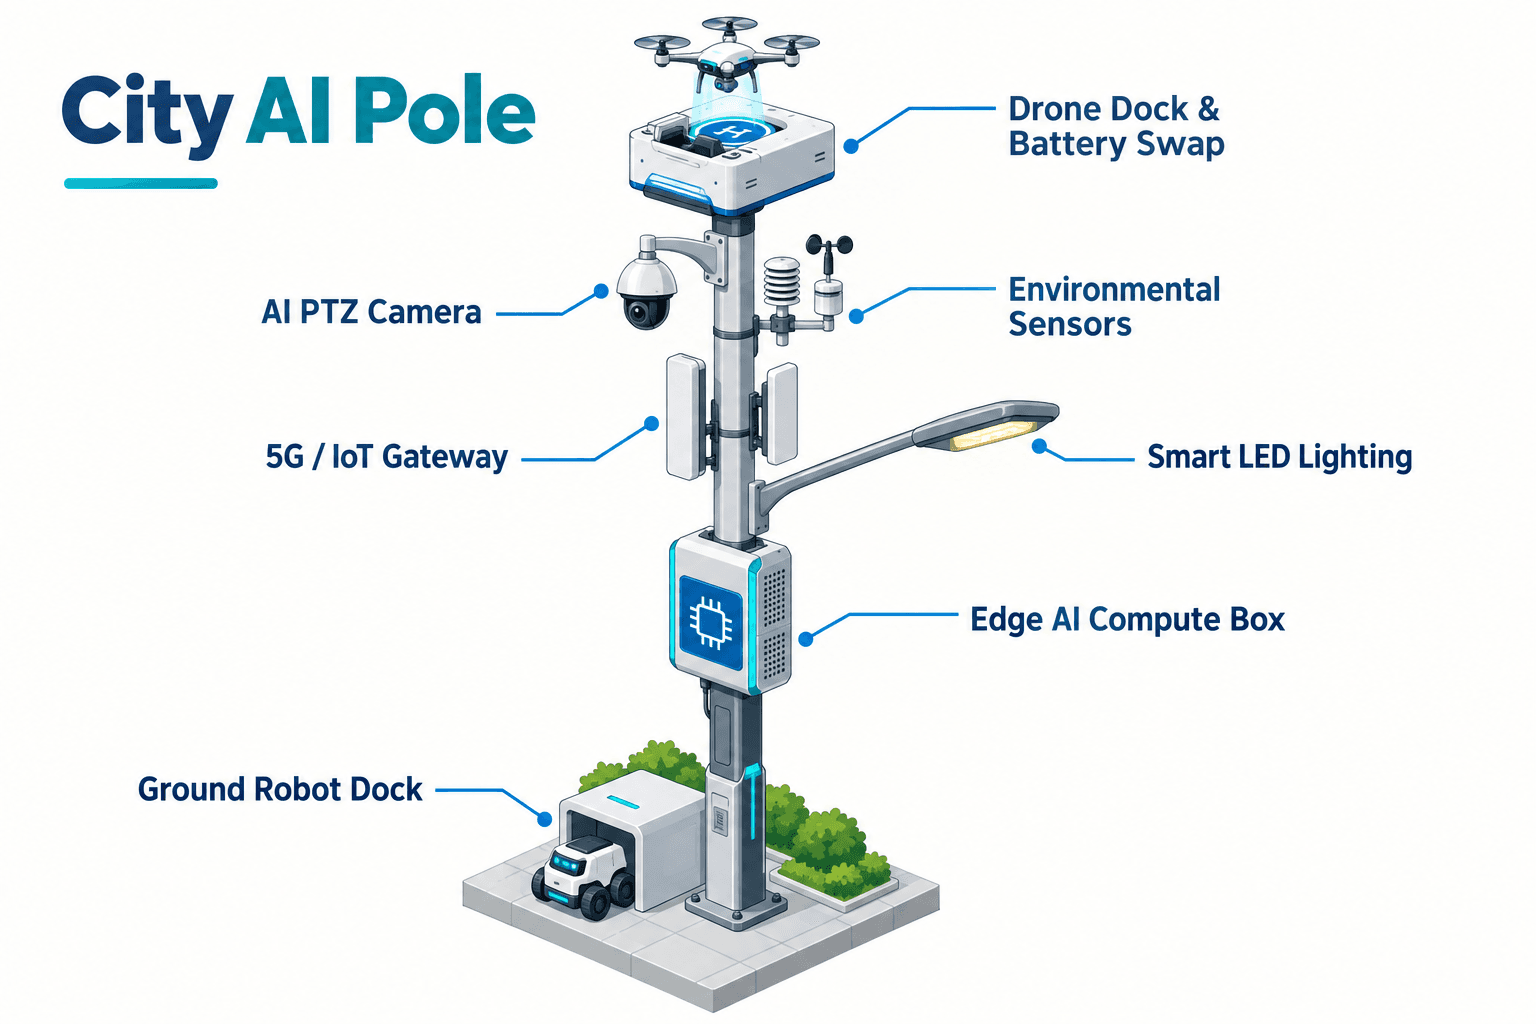
Cada nó executa OTATODO na borda em um módulo de computação da classe Jetson. A inferência local dá suporte a contagem anônima de veículos, densidade de multidões, intrusão, consciência perimetral, leituras ambientais, orçamento de energia, agendamento de missões de drones, atribuição de tarefas a robôs e priorização de eventos. A visualização de comando de transporte recebe um quadro operacional comum: status do setor, categoria do evento, faixa de confiança, estado da bateria, fila de patrulha, estado de troca do drone, estado de carregamento do robô e sinalizações de manutenção. Ela não foi projetada em torno de transmissão contínua de vídeo bruto para fora do local.
A postura de dados é orientada a PDPL/LGPD: processamento local por design, exportação de metadados de eventos controlada por política e preferência por desidentificação antes da transmissão. Essa linguagem importa. Ela não afirma certificação nem conformidade legal automática. Ela oferece à autoridade uma arquitetura técnica que pode ser revisada em relação às expectativas de privacidade do México, à política interna de retenção, aos requisitos de aquisição e às regras operacionais.
Para o ambiente construído misto da Cidade do México, a computação de borda também protege a continuidade operacional. Uma interrupção de rede não deve eliminar a consciência local. O nó pode continuar sensoriando, classificando, agendando, registrando e preservando registros de evidências locais enquanto a visualização de comando recebe atualizações quando a conectividade retorna. Em um perímetro de campus de transporte, isso é essencial porque os momentos que importam frequentemente ocorrem nas condições menos convenientes: chuva, congestionamento, eventos, conectividade parcial ou lacunas de pessoal no turno noturno.
3. Modelo De Frequência De Patrulha Com Troca De Baterias
O foco modular desta implantação é o sistema de troca a quente de baterias de drones do Sky Hub. O KPI-alvo da autoridade de transporte é a frequência de patrulha: com que frequência os setores perimetrais podem ser verificados por ativos aéreos e terrestres durante a janela da economia noturna. Um fluxo convencional de trabalho com drones perde tempo quando um operador precisa recuperar, carregar, relançar ou prestar serviço físico à aeronave. O Sky Hub altera o modelo de planejamento ao tornar o poste o ponto de serviço.
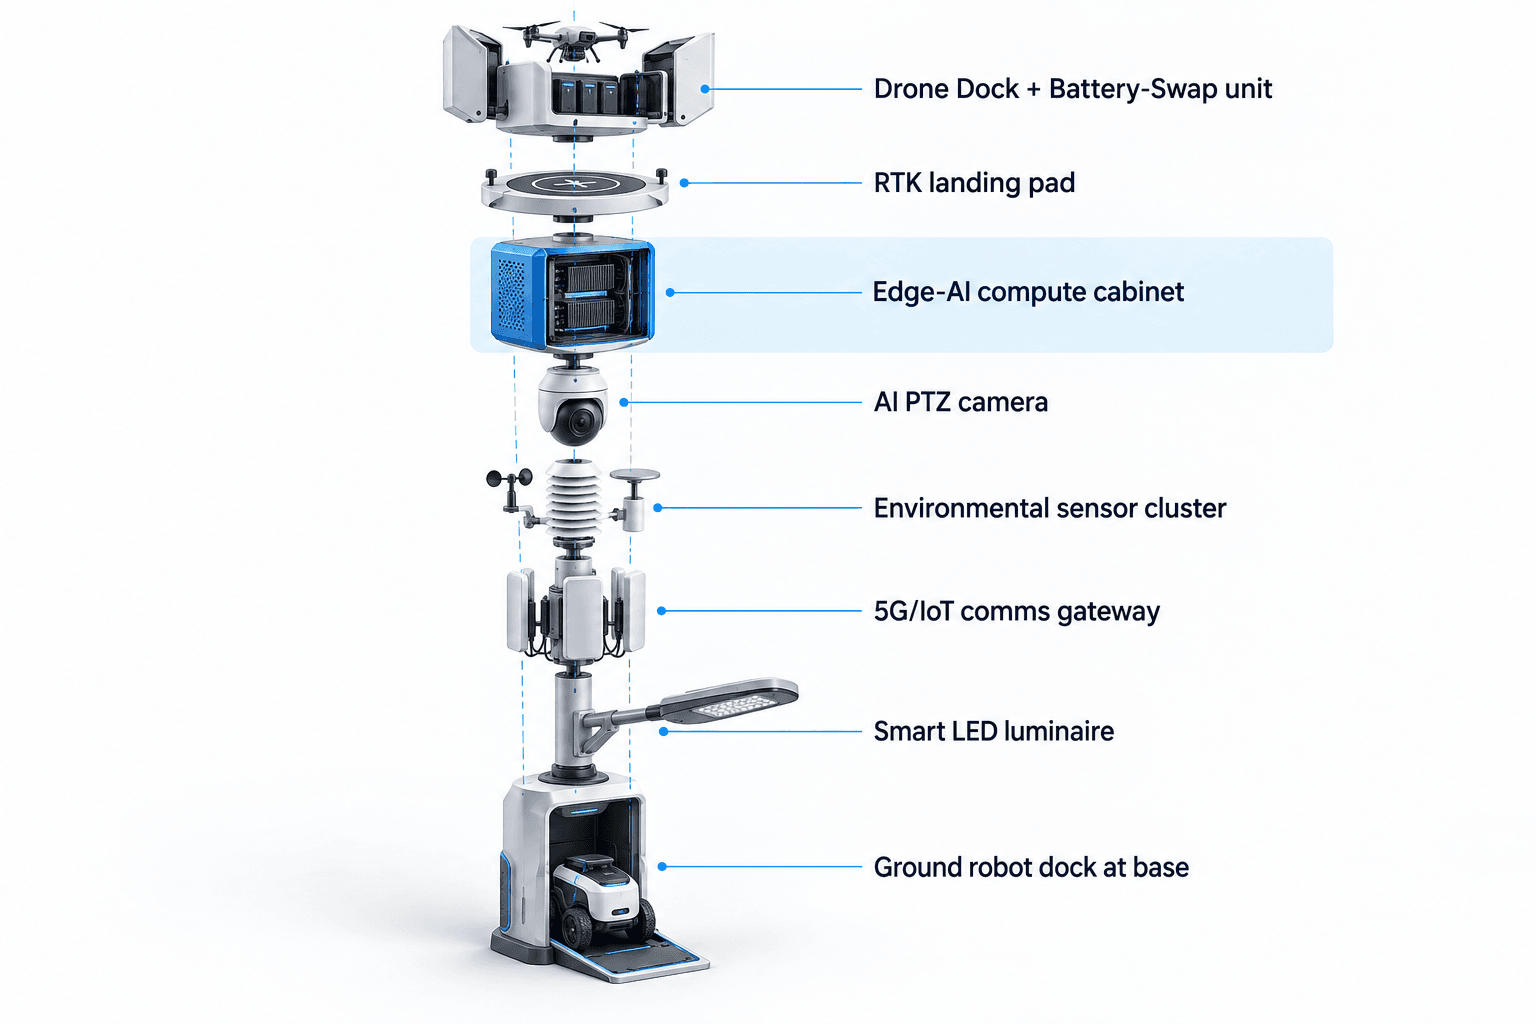
Um drone decola do nó para uma patrulha regional, rota de inspeção, resposta a alarme ou tarefa de redistribuição. Após o pouso, o sistema traseiro de serviço para troca de baterias remove o pacote descarregado, coloca-o em uma baia de carregamento, indexa um pacote carregado, insere-o na aeronave, verifica o estado, registra a troca e enfileira a próxima sortida. Múltiplas baias de bateria permitem várias sortidas consecutivas, sujeitas a clima, regras de voo, orçamento de energia, aprovação local e política de manutenção. Nenhum operador precisa ficar junto ao poste para ciclos ordinários de relançamento.
O objetivo não é afirmar voo ilimitado nem autossuficiência solar ilimitada. O poste é totalmente off-grid porque combina armazenamento em bateria com reposição por filme fino CIGS flexível envolvente em 360 graus. Um corpo cilíndrico vertical de 8 m de altura e 0,6 m de largura carrega aproximadamente 15 m² de CIGS, cerca de 2,4-2,7 kWp de potência nominal. Como um cilindro vertical coleta sol direto em sua projeção voltada para o sol, e não em todo o envoltório, a saída realista em céu claro em uma região de alta irradiância é de aproximadamente 0,8-1,1 kW DC de pico e cerca de 6-9 kWh por dia. O rendimento final na Cidade do México exigiria modelagem solar local. O ponto de planejamento é que o CIGS repõe uma microestação com bateria de reserva; tarefas de alta potência de drones e robôs são amortecidas por armazenamento da classe 5-20 kWh e programadas por ciclo de trabalho.
Para a autoridade de transporte, o KPI de frequência de patrulha pode ser avaliado como sortidas planejadas por noite, percentual de setores perimetrais-alvo verificados por hora, tempo médio entre alarme e verificação aérea, número de patrulhas manuais redirecionadas de verificações rotineiras para tratamento de exceções e percentual de sortidas concluídas dentro do orçamento de energia aprovado.
4. Ciclo De Resposta Ar-Terra
O ciclo operacional segue sensoriamento, avaliação e resposta autorizadas, agendamento por computação de borda e operações e manutenção de campo como um único fluxo de trabalho de quadro operacional comum. Uma câmera PTZ com percepção local observa mudanças anônimas de densidade de multidões, movimento de veículos, padrões de intrusão e anomalias perimetrais. O conjunto ambiental mede velocidade do vento, direção do vento, temperatura, umidade, pressão atmosférica, ruído, PM10, PM2.5 e iluminância, dando aos despachantes e às regras de automação contexto antes que um drone ou robô terrestre seja enviado.
Quando o poste detecta uma anomalia perto de um ponto cego do perímetro do campus, o OTATODO classifica e pontua o evento localmente. A visualização de comando apresenta o tipo de evento, setor, horário, faixa de confiança local, estado atual de energia, prontidão do drone, prontidão do robô e tarefa recomendada. Um operador humano ou conjunto de regras autorizado pode aprovar a resposta. A resposta pode despachar um drone para verificação aérea, enviar um robô humanoide ou de serviço para inspeção em nível do solo, ou coordenar ambos quando um acesso junto a canal, portão de pátio ou desembarque de ponte exige confirmação ar-terra.
As operações de robôs terrestres são planejadas em torno de patrulha autônoma, resposta a alarmes, inspeção, coordenação ar-terra e retorno à base para carregamento sem fio na base do poste. O robô não é tratado como substituto itinerante da equipe; é um ativo de campo que estende a observação a rotas de patrulha repetíveis e traz status de volta ao quadro operacional comum.
A coordenação Counter-UAS permanece delimitada. O poste pode detectar e rastrear um drone não autorizado usando seu sensoriamento local e entradas opcionais de sensores parceiros; radar não é incorporado ao poste. Se autorizado pela autoridade humana responsável e pelas regras operacionais, o nó pode comandar seu drone amigo para realizar captura aérea suave por rede ou dissuasão por aproximação. O plano exclui abates, efeitos hard-kill, interferência, negação ou ataque autônomo. Detecção, apoio à decisão, autorização, ação e auditoria permanecem separados.
5. Plano De Aquisição E Avaliação
Para uma autoridade de transporte da Cidade do México, o caso para o Sky Hub deve ser avaliado como um plano de operações, não como uma ficha técnica de produto. A lente de aquisição recomendada é: quais pontos cegos são materialmente reduzidos, como a frequência de patrulha muda durante picos da economia noturna, quantas verificações rotineiras podem ser automatizadas sem enfraquecer a autoridade humana, quão claramente o sistema registra decisões e quão bem o orçamento de energia off-grid sustenta o ciclo de trabalho pretendido.
Uma avaliação prática começaria com uma visita ao local, mapa de risco perimetral, revisão de exposição solar, revisão de impacto à privacidade, revisão de trajetória de voo e aviação local, levantamento de rota de robôs, levantamento de comunicações e workshop de integração ao COP. A malha proposta pode então ser configurada setor por setor. Alguns nós podem enfatizar sortidas de drones. Outros podem enfatizar retorno e carregamento de robôs, telemetria ambiental ou consciência perimetral. A regra compartilhada é que cada nó processa localmente, exporta por padrão apenas metadados de eventos e status desidentificados e permanece independente da energia da rede ou do local.
O sucesso não deve ser vendido como um número universal fixo. A Cidade do México tem microclimas, obstruções verticais, copas de árvores, bordas públicas densas e padrões sazonais de chuva. O compromisso B2B honesto é um modelo recalculável: patrulhas-alvo por noite, setores-alvo por rota, política de reserva de bateria, estimativa de reposição solar, premissas de ciclo de troca, fluxo de autorização humana e campos de auditoria. É isso que torna a implantação crível para uma autoridade de transporte: menos pontos cegos por design, maior frequência planejada de patrulha por agendamento e uma cadeia mais clara da detecção na borda à ação autorizada e ao resultado registrado.
Configuração do sistema
| Parâmetro | Configuração |
|---|---|
| Tipo de nó | SOLARTODO Sentinel Sky Hub, poste urbano de IA / nó urbano de IA física na borda, puro e sem iluminação |
| Sistema de energia | microestação totalmente off-grid com bateria de reserva, reposição por CIGS flexível envolvente em 360 graus e planejamento de armazenamento da classe 5-20 kWh |
| Computação de IA na borda | módulo de inferência no poste da classe Jetson executando percepção local, agendamento, pontuação de eventos e gestão de cargas de trabalho |
| Módulo de drone | decolagem autônoma, patrulha, pouso, troca a quente de bateria traseira com múltiplas baias, relançamento, logs de missão e estado de saúde da frota |
| Módulo de robô terrestre | patrulha perimetral autônoma, inspeção, resposta a alarmes, coordenação ar-terra e carregamento sem fio na base do poste |
| Pacote de sensoriamento | PTZ com IA para contagem anônima de veículos, densidade de multidões, intrusão e consciência perimetral, além de monitoramento ambiental de nove parâmetros |
| Tratamento de dados | vídeo bruto e dados de sensores permanecem no poste; apenas metadados de eventos e status desidentificados podem sair conforme a política |
Como funciona
- O sensoriamento no poste sinaliza uma anomalia perimetral em um setor mapeado de ponto cego.
- A IA de borda classifica o evento localmente e envia ao COP apenas metadados de status desidentificados.
- Um operador humano revisa o evento, o estado de energia, a fila de patrulha e a resposta recomendada.
- O nó despacha um drone, robô terrestre ou tarefa coordenada ar-terra após autorização.
- O OTATODO registra estado da missão, status da troca de bateria, resultado da resposta e sinalizações de manutenção.
Premissas de planejamento (indicativas)
Dados de planejamento ilustrativos que o comprador pode recalcular: métricas-alvo, não resultados alcançados. Sujeito a confirmação final de engenharia.
| Métrica | Premissa de planejamento | Valor indicativo |
|---|---|---|
| Frequência de patrulha | um nó agenda sortidas repetidas de drones durante uma janela da economia noturna usando troca a quente automatizada de baterias | meta de 4-8 patrulhas aéreas por nó por noite |
| Carga de inspeção manual | verificações perimetrais rotineiras migram de rondas a pé fixas para revisão e resposta humanas orientadas por exceções | meta de 2-4 segmentos de patrulha rotineira automatizados por turno |
| Revisão de pontos cegos | nós em malha são posicionados em esquinas, desembarques de pontes, bordas de vias de serviço, acessos junto a canais e recuos de pátios após levantamento | meta de 80-100% dos setores prioritários de pontos cegos atribuídos a um nó ou rota de transferência |
| Reserva de energia | tarefas de drones e robôs são agendadas em relação ao estado da bateria, clima, previsão de reposição solar e política de reserva mínima | meta de 20-30% de reserva mantida antes de sortidas não críticas |
| Fluxo de trabalho de comando | eventos criam logs estruturados para as etapas de detectar, decidir, agir e registrar sem exportar vídeo bruto contínuo | meta de 100% das respostas autorizadas registradas com metadados de evento |
Equipamentos implantados
- Corpo de poste off-grid SOLARTODO Sentinel Sky Hub com superfície CIGS flexível envolvente
- Gabinete de armazenamento de bateria e sistema de gerenciamento de energia
- Gabinete de computação de borda no poste executando OTATODO
- Câmera PTZ com IA para percepção perimetral local
- Conjunto de sensores de monitoramento ambiental de nove parâmetros
- Módulo de lançamento de drone e troca a quente de baterias com múltiplas baias
- Drone amigo de patrulha com interface de bateria traseira intercambiável por serviço
- Base de carregamento sem fio para robô terrestre na base do poste
Perguntas frequentes
O Sky Hub é um poste de iluminação inteligente ou inclui iluminação?
Não. Nesta configuração, o Sky Hub é um poste inteligente puro sem iluminação e um nó de borda de IA física. Ele não é um poste de iluminação inteligente, não é especificado como ativo de iluminação e não depende de cabeças de lâmpadas ou luminárias para seu valor. O caso de implantação trata de computação de borda, operações de drones, operações de robôs, sensoriamento, armazenamento de energia e coordenação de comando.
Como a malha proposta para a Cidade do México reduz pontos cegos?
A malha é planejada em torno de descontinuidades perimetrais, e não de cobertura genérica. Os nós são posicionados após levantamento em esquinas de depósitos, acessos junto a canais, desembarques de pontes, entradas de vias de serviço e recuos de muros de pátios. Cada nó processa seu setor local, contribui com metadados de eventos para o quadro operacional comum e pode transferir tarefas para drones ou robôs terrestres sem exigir energia da rede naquele ponto.
Por que a troca a quente de baterias é central para o KPI de frequência de patrulha?
A frequência de patrulha depende de quão rapidamente um drone pode voltar ao serviço após uma sortida. O módulo de troca a quente com múltiplas baias permite que um drone pousado receba um pacote carregado por meio de uma troca traseira automatizada, e então relance conforme a fila de tarefas aprovada. Isso muda o planejamento de voos pontuais para patrulhas consecutivas programadas, sujeitas a energia, clima, manutenção e regras operacionais locais.
O sistema envia vídeo bruto para uma plataforma em nuvem?
A postura de dados proposta mantém vídeo bruto e dados de sensores no poste para processamento local. A visualização de comando recebe metadados de eventos e status desidentificados, como categoria do evento, setor, horário, saúde, estado de energia e estado da missão. Isso é orientado a PDPL/LGPD por design, mas a linguagem final de conformidade depende da revisão jurídica do comprador e das políticas configuradas.
O poste pode operar sem energia da cidade ou do local?
Sim, a configuração proposta do Sky Hub é totalmente off-grid: armazenamento em bateria mais reposição solar CIGS no poste. A camada solar não é descrita como autossuficiência ilimitada. Ela é uma fonte de reposição para uma microestação com bateria de reserva, enquanto tarefas de alta potência de drones e robôs são gerenciadas por ciclo de trabalho, capacidade de armazenamento, política de reserva e modelagem solar final específica do local.
O que significa coordenação Counter-UAS neste plano?
Significa que o nó pode detectar e rastrear um drone não autorizado e, somente após autorização humana e dentro das regras operacionais, comandar seu drone amigo para captura aérea suave por rede ou dissuasão por aproximação. O plano exclui abates, métodos hard-kill, interferência RF ou GNSS, efeitos de negação e ataque autônomo. Radar, se usado, seria uma entrada opcional de sensor parceiro, não hardware incorporado ao poste.
Os KPIs são resultados alcançados alegados?
Não. Os números de frequência de patrulha, pontos cegos, reserva e fluxo de trabalho neste estudo de caso são entradas ilustrativas de planejamento para avaliação do comprador. Eles não são resultados de campo alegados, números de desempenho certificados ou garantias. Uma autoridade de transporte os recalcularia após levantamento do local, desenho de rotas, revisão do espaço aéreo, revisão de privacidade e confirmação final de engenharia.
Saiba mais
- Linha de postes City AI / iluminação inteligente
- Mais casos de implantação de cidade inteligente
- Fale com nossa equipe de engenharia
Planejando uma implantação de IA física semelhante para ruas, campi ou espaços públicos? Solicite uma consultoria de engenharia