Resumo
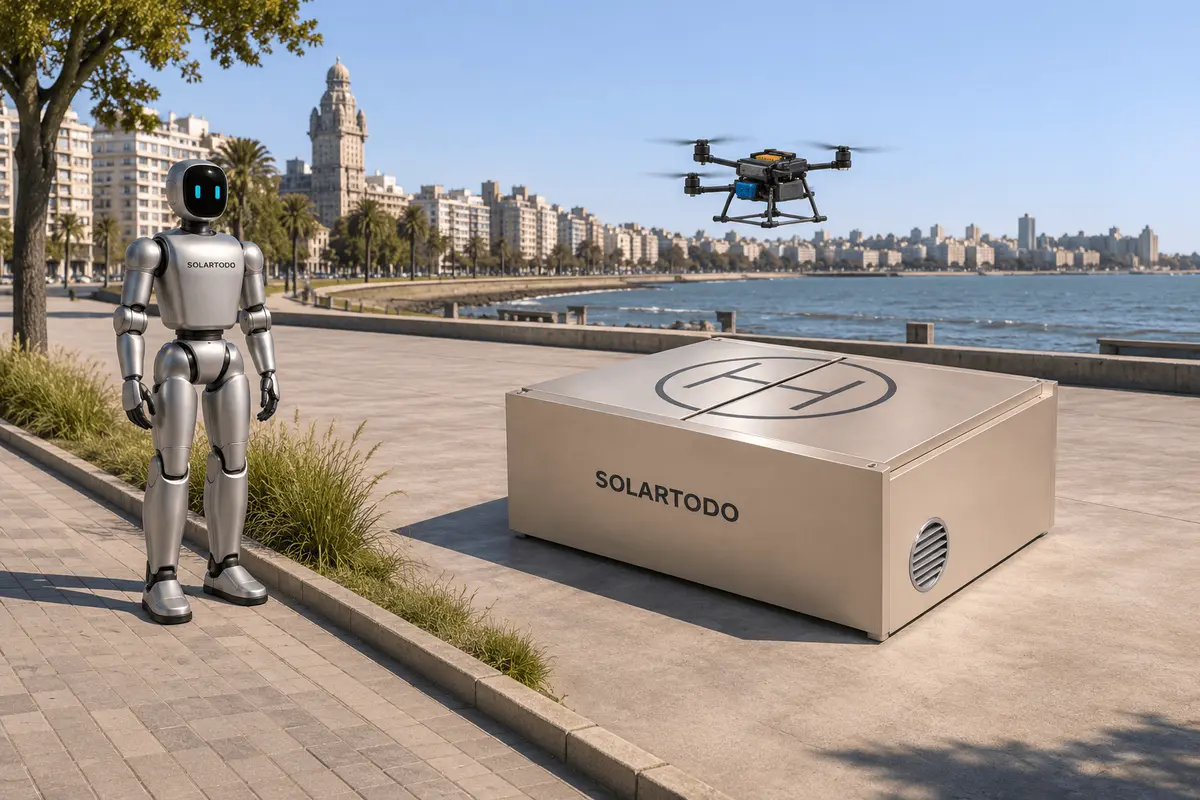
Montevideo é apenas um local proposto nesta avaliação. As evidências fornecidas não comprovam a seleção de um terreno, uma implantação existente, uma autorização operacional local ou um desempenho medido do sistema. Não fornecem dimensões de separação que permitam aprovar a construção.
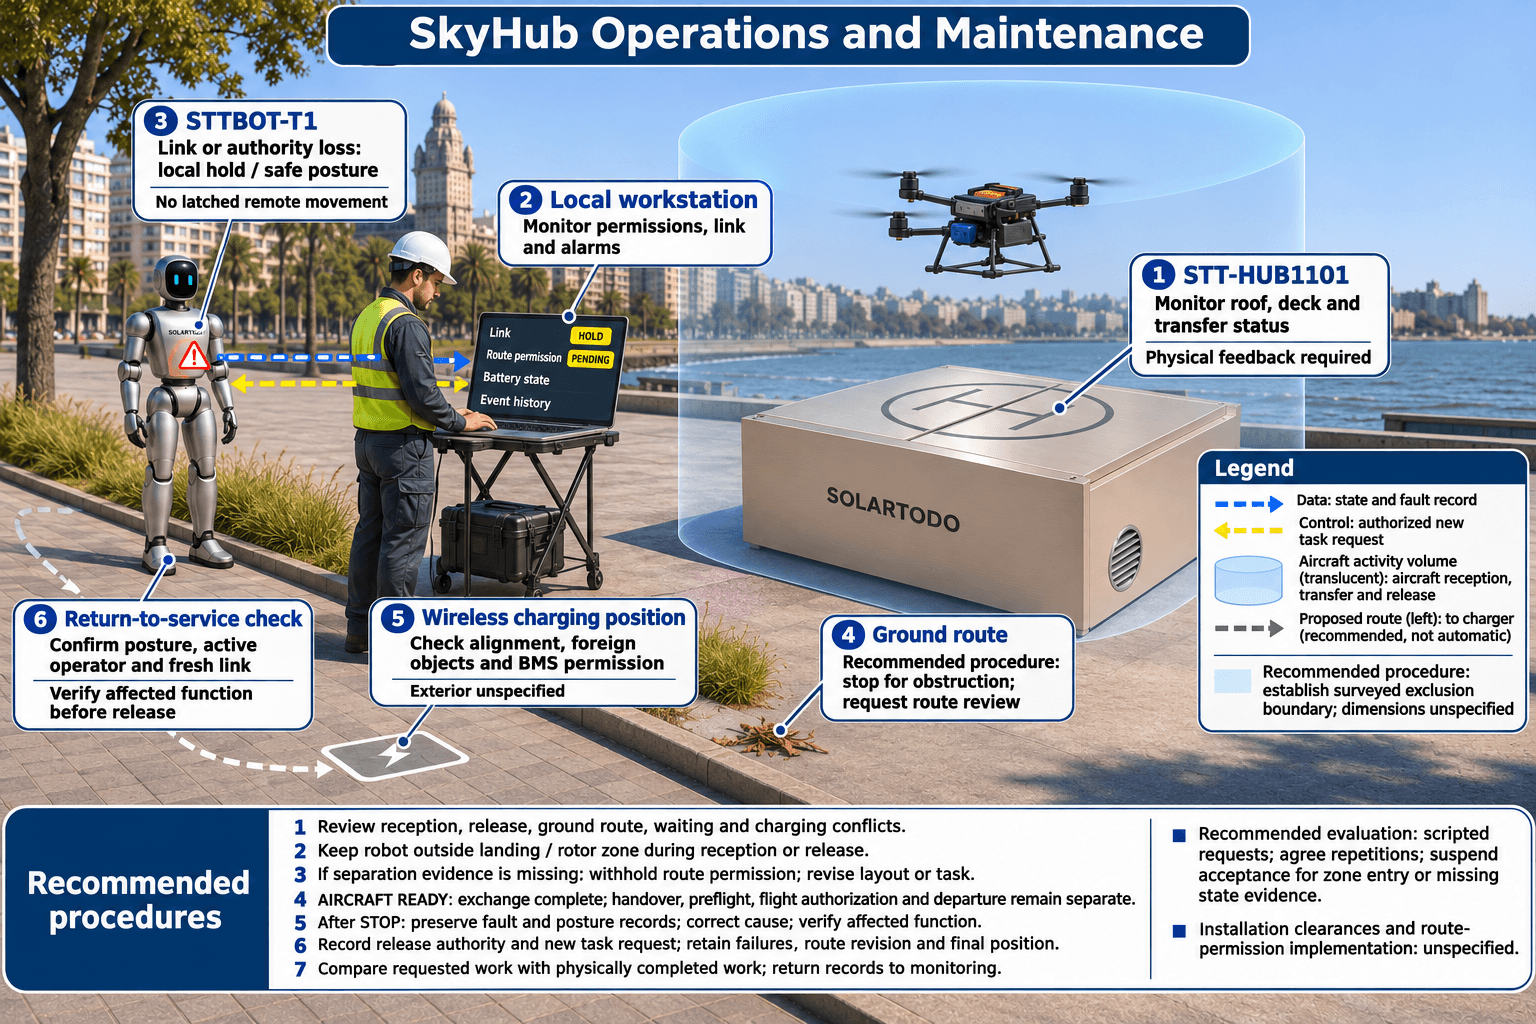
A restrição operacional fundamentada na fonte é específica: os robôs STTBOT devem permanecer fora da zona de exclusão de pouso da aeronave e dos rotores enquanto o gabinete recebe ou libera o UAV, conforme indicado na página 58 do manual. A abordagem de aquisição proposta consiste em documentar esse limite em uma planta baseada em levantamento topográfico, avaliar as rotas do STTBOT-T1 e o acesso ao carregamento em relação a ele e solicitar evidências dos mecanismos efetivos de autorização antes de decidir sobre a aceitação de uma disposição física. Trata-se de uma recomendação de avaliação, não de evidência de um sistema de controle de rotas instalado.
Principais pontos
- Documentar as trajetórias de recepção e liberação da aeronave, as interfaces dos equipamentos móveis e o acesso para manutenção antes de selecionar a posição proposta para o hangar.
- Aplicar a proibição do manual relativa à entrada de robôs na zona de exclusão de pouso da aeronave e dos rotores durante a recepção e a liberação.
- Incluir as rotas das tarefas terrestres, as posições de espera e o acesso ao carregamento na avaliação da disposição proposta.
- Distinguir a conclusão da troca de bateria da subsequente transferência de controle ao operador, das verificações pré-voo, da autorização de voo e da partida.
- Solicitar registros de avaliação que abranjam autorizações, posições físicas, intervenções e decisões de recuperação.
- Adiar a aceitação da disposição quando os limites de exclusão, os requisitos de instalação ou os meios de manter a separação permanecerem sem resolução.
Problema proposto
A questão de aquisição é determinar se uma localização proposta para um hangar independente STT-HUB1101 e um plano de rotas do STTBOT-T1 podem atender à restrição do manual relativa à zona da aeronave e, ao mesmo tempo, viabilizar as tarefas terrestres pretendidas. O comprimento da rota, por si só, não responde a essa questão. A avaliação exige um limite de exclusão definido e uma base documentada para decidir quando cada rota terrestre está disponível.
Os cenários propostos abaixo abordam solicitações de recepção, retornos para carregamento, conclusão da troca e tarefas terrestres interrompidas. São casos de avaliação, não conflitos observados em Montevideo nem uma conclusão sobre os principais riscos do local.
As fontes fornecidas não contêm levantamento topográfico de um terreno em Montevideo, avaliação da circulação de pedestres ou registro de autorização local. A menção à cidade não permite concluir nada sobre o clima, a demanda ou a adequação local. A disposição do local permanece uma proposta sujeita a avaliação.
Delimitação do produto fundamentada nas fontes
A referência oficial do produto fornecida para este artigo é o manual SkyHub em inglês, Revisão 1.3, datado de 27 de setembro de 2026. Sua identificação da família de produtos na página 1 lista o UAV STT 1S MAX, o hangar de troca de baterias STT-HUB1101 e os robôs terrestres STTBOT-S1 / STTBOT-T1. O escopo de avaliação proposto neste artigo compreende o STT 1S MAX, a configuração independente STT-HUB1101 e o STTBOT-T1; esse escopo não comprova entrega ou implantação.
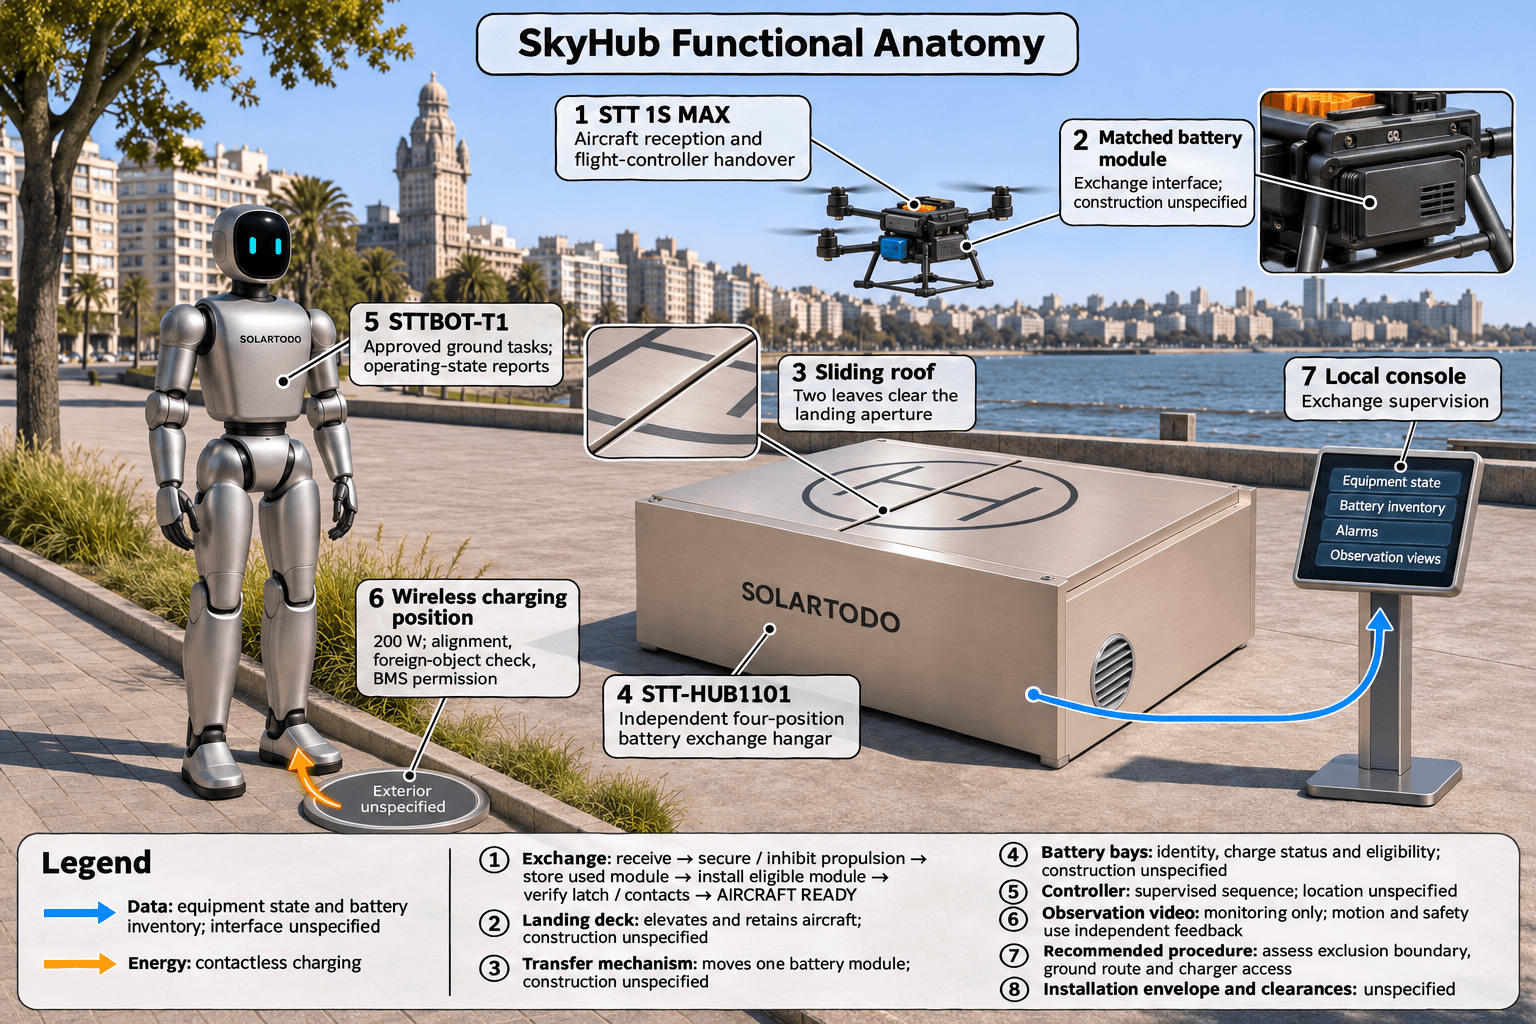
Para o STT-HUB1101, a página 24 especifica a configuração de hangar independente com quatro compartimentos, associada ao STT 1S MAX e ao seu módulo de bateria compatível. O hangar recebe a aeronave, fixa-a em uma plataforma elevatória de pouso, troca seu módulo de bateria removível, registra a localização e o estado de carga da bateria e devolve o controle da aeronave ao controlador de voo. O controlador local do hangar supervisiona a sequência de troca. Os operadores podem monitorar o estado no console local e, quando habilitado, por meio do painel remoto. A página 22 identifica o inventário de quatro posições, a troca supervisionada de baterias e a função de preparação da aeronave entre voos.
A página 25 define a cronometragem da troca desde a detecção do toque no solo até a confirmação E10 de que a plataforma está na altura de liberação, a ferramenta de transferência está desimpedida, o inventário de baterias foi conciliado e o estado AIRCRAFT READY foi atingido. A captura e a inibição da propulsão em solo estão incluídas. A solicitação posterior de transferência de controle pelo operador, as verificações pré-voo da aeronave, a autorização de voo e a partida ficam fora dessa cronometragem. Assim, o marco final da troca precede atividades excluídas de sua medição de tempo; ele não constitui um registro de partida da aeronave. A página fornecida não define autorizações para reabertura das rotas terrestres.
A página 27 distingue o teto deslizante, a plataforma de pouso, o mecanismo de transferência, os compartimentos de baterias e as vistas de observação. Descreve o vídeo como uma fonte de observação e afirma que o movimento e a segurança utilizam sinais de retorno independentes. Para a avaliação proposta, solicite as evidências pertinentes de retorno do estado físico e de autorização juntamente com as observações em vídeo.
A página 57 afirma que cada robô STTBOT pode receber uma tarefa terrestre aprovada, informar seu estado operacional e retornar à sua própria posição de carregamento sem fio de 200 W. A inspeção terrestre exige que o operador analise a área da tarefa e o percurso de deslocamento. O acompanhamento de eventos aéreos exige um ID de evento comum e uma separação segura em relação ao volume de recuperação da aeronave.
A comparação de modelos na página 58 apresenta a altura do STTBOT-T1 em pé como 1320 mm, a massa incluindo a bateria como aproximadamente 35 kg e a largura × profundidade em pé como 450 × 200 mm. Sua especificação de carregamento sem fio é um módulo sem contato de 200 W. Esses dados descrevem o robô e o módulo de carregamento; a página fornecida não contém especificação de largura de corredor ou de afastamento da aeronave. O retorno automático para reposição de energia envolve navegar até a posição de carregamento atribuída e solicitar carga, tendo como condições de coordenação o alinhamento com a base, a verificação de objetos estranhos e a autorização do BMS.
A página 58 também afirma que os robôs não entram na zona de exclusão de pouso da aeronave e dos rotores enquanto o gabinete recebe ou libera o UAV. Uma tarefa do robô que envolva contato com infraestrutura ou com uma pessoa exige uma decisão separada do operador, conforme o procedimento do local.
A página 59 explica que o espaçamento da estrutura dos ombros do S1 não corresponde à largura total do corpo e que o alcance efetivo dos braços do S1 e a envergadura dos braços do T1 utilizam definições de medição diferentes. Identifica o registro da unidade fornecida como a fonte para o envelope externo do S1 e para a ferramenta efetivamente instalada em cada robô. Nenhum registro desse tipo está incluído nas evidências deste artigo.
Projeto proposto
Posicionar o hangar em função do acesso da aeronave
Documente as trajetórias propostas de recepção e liberação, as interfaces dos equipamentos móveis, o acesso para manutenção e a circulação no entorno em uma planta topográfica comum antes de selecionar a posição do hangar. Obtenha o envelope de instalação, os dados para a fundação e os requisitos de afastamento que faltam antes de aceitar os detalhes construtivos. Os trechos fornecidos não estabelecem esses requisitos de instalação.
Solicite uma avaliação do local e as informações aplicáveis do fabricante que definam o limite de exclusão de pouso da aeronave e dos rotores. Registre sua fundamentação, a configuração dos equipamentos, o responsável pela análise e os estados operacionais associados. Não calcule esse limite a partir das dimensões do corpo da aeronave ou da largura do robô: a geometria da aeronave na página 9 não fornece um quadro de afastamentos do hangar.
Avaliar as rotas terrestres e o acesso ao carregamento
Para a disposição proposta, dê preferência a rotas terrestres, posições de espera e acessos ao carregamento fora da zona de exclusão da aeronave. Avalie o espaço necessário para a configuração pretendida do robô, a ferramenta instalada e a postura permitida, em vez de tratar as dimensões em pé como um envelope completo de movimento.
Mantenha qualquer rota proposta em espaço compartilhado indisponível até que suas condições de acesso e o procedimento de separação da aeronave tenham sido definidos e verificados. A proibição do manual durante a recepção e a liberação não estabelece acesso irrestrito em outros momentos. Quando a separação não puder ser comprovada, revise a posição do hangar, a rota ou o escopo das tarefas terrestres antes de aceitar a disposição.
Explicitar as autorizações
Prepare uma proposta de matriz de autorizações que relacione a recepção da aeronave, a troca, a transferência de controle e a liberação à disponibilidade das rotas terrestres. Identifique as funções responsáveis pela autorização, os sinais de retorno do estado físico necessários e o tratamento de solicitações conflitantes. Solicite evidências de como a restrição da zona da aeronave é implementada na configuração pretendida; os trechos fornecidos não comprovam a existência de um intertravamento automático das rotas terrestres.
Registre as revisões das rotas e os identificadores das tarefas. Não utilize apenas a conclusão da troca como fundamento proposto para reabrir uma rota terrestre próxima. Após uma condição STOP, aplique o processo controlado de recuperação e liberação da página 76, incluindo uma nova solicitação de tarefa em vez de uma retomada silenciosa.
Premissas hipotéticas de avaliação mensurável
As premissas a seguir descrevem um protocolo de avaliação proposto, não ensaios concluídos ou desempenho demonstrado do produto.
Premissa hipotética de avaliação: Cada disposição candidata seria avaliada utilizando os mesmos limites documentados, posições iniciais e solicitações de autorização previamente roteirizadas.
Premissa hipotética de avaliação: O comprador e a equipe de avaliação acordariam a quantidade de repetições antes dos testes e registrariam sua justificativa, sem tratar uma amostra inicial de triagem como prova de confiabilidade estatística.
Premissa hipotética de avaliação: Qualquer entrada de um robô na zona definida de exclusão de pouso da aeronave e dos rotores durante a recepção ou a liberação impediria a aceitação do cenário afetado.
Premissa hipotética de avaliação: O registro de cada ensaio incluiria a rota solicitada, a rota autorizada, o estado dos equipamentos, a posição física do robô, a intervenção e o encaminhamento final.
Premissa hipotética de avaliação: Uma liberação de rota sem explicação ou a ausência de evidências de estado suspenderia a aceitação do cenário afetado até a investigação e a repetição da avaliação.
Premissa hipotética de avaliação: Um conflito no retorno para carregamento seria avaliado com o estado energético do robô e a resposta de espera permitida documentados antes do ensaio.
Cenários de conflito repetíveis
Acorde procedimentos de teste controlados antes de exercícios que envolvam movimentação de equipamentos. Comece com uma análise documentada do cenário para identificar funções sem comprovação antes de solicitar uma demonstração física.
Solicitação de recepção durante uma tarefa terrestre
Premissa hipotética de avaliação: Um cenário de simulação de mesa situaria uma tarefa terrestre proposta próxima da aproximação restrita quando fosse introduzida uma solicitação de recepção da aeronave.
Identifique quais autorizações devem ser retidas e onde o robô poderia permanecer fora do limite de exclusão. Solicite evidências de implementação antes de converter o cenário em um exercício com equipamentos.
Solicitação de liberação durante o retorno para carregamento
Premissa hipotética de avaliação: Uma solicitação roteirizada de retorno do robô ao carregador coincidiria com uma solicitação de liberação da aeronave.
Examine se a rota proposta até o carregador é independente da área restrita ou cria um conflito não resolvido. Registre quaisquer solicitações adiadas, intervenções e respectivos responsáveis.
Conclusão da troca antes da partida
Premissa hipotética de avaliação: Um exercício de simulação de mesa apresentaria o marco final documentado AIRCRAFT READY enquanto uma solicitação proposta de rota terrestre permanecesse pendente.
Verifique se a decisão de acesso proposta distingue a conclusão da troca da subsequente transferência de controle e atividade de voo. Registre a autorização e o estado físico necessários para decidir sobre o acesso terrestre.
Interrupção da teleoperação e recuperação
Premissa hipotética de avaliação: Um procedimento controlado acordado exercitaria a perda do enlace de teleoperação ou da autoridade do operador ativo.
A página 76 especifica retenção local/postura segura, sem manutenção de movimento remoto, para ROB-TEL-12. Antes da devolução do controle ou da reentrada, o supervisor confirma a postura do robô, o operador ativo e a atualidade do enlace. Compare qualquer resposta demonstrada com esses requisitos e preserve os registros da falha e da postura.
Rota terrestre bloqueada
Premissa hipotética de avaliação: Uma obstrução controlada seria introduzida em uma rota terrestre autorizada fora da zona de exclusão da aeronave.
Examine a resposta e qualquer decisão de autorização subsequente. Mantenha as pessoas fora das áreas de conflito e não presuma uma capacidade de redirecionamento autônomo que as evidências fornecidas não tenham comprovado.
Os métodos do NIST para robôs terrestres descrevem aparatos repetíveis, procedimentos, métricas quantitativas e condições de falha registradas. As perguntas frequentes do NIST sobre testes aéreos distinguem os métodos de medição dos limites de aceitação selecionados pelas organizações que os utilizam e afirmam que o NIST não treina nem certifica ninguém. Essas referências fornecem contexto metodológico; não estabelecem requisitos operacionais do Uruguai, certificação do SkyHub ou testes bem-sucedidos do SkyHub. Os cenários acima não são apresentados como testes padronizados do NIST.
Lista de verificação de levantamento e aceitação
Utilize esta lista de verificação proposta para organizar a solicitação de evidências do comprador:
- Solicitar a configuração pretendida dos equipamentos e seus registros de identificação antes de avaliar limites específicos de cada modelo.
- Preparar uma planta topográfica com as trajetórias propostas da aeronave, os limites de exclusão, as rotas terrestres, as posições de espera, o acesso ao carregador e as interfaces de manutenção.
- Obter os envelopes de instalação e os requisitos de afastamento ausentes, em vez de estimá-los a partir de ilustrações.
- Documentar a relação proposta entre recepção, troca, transferência de controle, liberação e autorizações das rotas terrestres.
- Solicitar evidências que mostrem como a restrição da zona da aeronave é implementada, observada e mantida.
- Conservar os ensaios malsucedidos, as intervenções e as alterações de configuração juntamente com os ensaios bem-sucedidos.
- Registrar a autoridade de recuperação e as verificações das funções afetadas antes de colocar os equipamentos novamente em serviço.
- Resolver as autorizações locais aplicáveis separadamente da avaliação técnica.
A página 77 lista a identidade do ativo, a revisão da rota, as aprovações do operador, os tempos reais de movimento, a localização final e as informações de falha/intervenção entre os registros do cliente. A finalidade declarada da análise do registro da missão é distinguir o trabalho solicitado do trabalho terrestre fisicamente concluído. Solicite esses registros como parte das evidências de avaliação; os trechos fornecidos não estabelecem um formato de exportação ou mecanismo de entrega específico.
Limitações
As evidências fornecidas são insuficientes para aceitar um terreno específico em Montevideo ou prescrever dimensões de separação. Não estabelecem afastamentos de instalação, uma integração entregue, autorizações locais ou desempenho observado de controle de conflitos.
Os valores máximos da aeronave não resolvem essas lacunas. A página 8 adverte que o tempo máximo de voo não é uma duração de rota garantida e que a distância máxima de rádio não é um raio operacional aprovado. Na página 10, o valor máximo de 54 minutos de voo para a frente aplica-se a 12 m/s, sem vento, em modo de fotografia, com a ação de obstáculos desativada e descarga de 100% a 0% SOC. Esse valor não estabelece afastamento no local nem autorização de missão.
Perguntas para aquisição
Solicite ao fornecedor o envelope de instalação do hangar, os afastamentos das peças móveis, os requisitos de acesso para manutenção e a fundamentação para definir a zona de exclusão da aeronave. Solicite os registros de configuração do robô terrestre pretendido e uma descrição dos mecanismos de autorização propostos, incluindo qualquer procedimento do operador ou integração adicional necessária para manter a separação.
Solicite um plano de avaliação acompanhada por testemunhas, com conservação dos registros de falhas e recuperação e identificação da autoridade de aceitação. Mantenha a aceitação comercial distinta da autorização local. Consulte a página do produto SkyHub para navegar pelas informações do produto e utilize o contato para questões de configuração e avaliação.
Perguntas frequentes
Montevideo é uma implantação estabelecida do SkyHub?
Montevideo é apenas um local proposto neste artigo; as evidências fornecidas não comprovam qualquer implantação ou resultado local medido.
Que disposição e acesso ao carregamento o comprador deve avaliar?
Como etapa proposta de aquisição, solicite uma planta topográfica que mostre os limites de exclusão da aeronave, as rotas das tarefas terrestres, as posições de espera e o acesso ao carregador, juntamente com evidências que expliquem como a separação seria mantida.
É possível especificar aqui uma distância fixa de afastamento?
Não. As evidências fornecidas não estabelecem dimensões de separação no local; obtenha os requisitos de instalação e uma avaliação do local antes de defini-las.
Os robôs terrestres podem entrar na zona de exclusão de pouso e dos rotores durante a recepção ou liberação do UAV?
Não. A página 58 do manual afirma que os robôs não entram nessa zona enquanto o gabinete recebe ou libera o UAV.
A conclusão da troca de bateria autoriza o acesso terrestre?
O manual fornecido não define a autorização de rotas terrestres por meio da conclusão da troca. A página 25 exclui da cronometragem da troca a posterior transferência de controle ao operador, as verificações pré-voo, a autorização de voo e a partida; solicite uma base documentada separada para o acesso terrestre.
Que informações são necessárias se o STTBOT-S1 substituir o STTBOT-T1?
As páginas 58–59 identificam dimensões e definições de medição diferentes para os modelos. Solicite o envelope externo da unidade S1 fornecida e o registro da ferramenta instalada e, em seguida, reavalie a rota proposta para essa configuração.
As referências do NIST certificam o SkyHub ou autorizam a operação local?
Não. Elas fornecem contexto sobre métodos de avaliação; não estabelecem certificação ou êxito em testes do SkyHub, nem autorização para operar em Montevideo.
O que deve acontecer após uma condição STOP do robô?
Utilize recuperação controlada, preserve as evidências da falha, verifique a função afetada e registre a autoridade de liberação e uma nova solicitação de tarefa; a página 76 afirma que a tarefa original não é retomada silenciosamente após uma condição STOP.
Referências
Os links do manual acima identificam os trechos fornecidos utilizados para identidade do produto, configuração, restrições operacionais, recuperação e registros. Os métodos do NIST para robôs terrestres e as perguntas frequentes sobre testes aéreos vinculados fornecem apenas contexto sobre métodos de avaliação. Nenhuma das fontes fornecidas comprova autorização local ou uma implantação concluída em Montevideo.
Equipamentos propostos
- Aeronave multirrotor STT 1S MAX
- Hangar independente STT-HUB1101 de troca de baterias com quatro compartimentos
- Módulos de bateria removíveis compatíveis com o STT 1S MAX
- Robô terrestre bípede STTBOT-T1
- Posição atribuída ao STTBOT-T1 para carregamento sem contato de 200 W