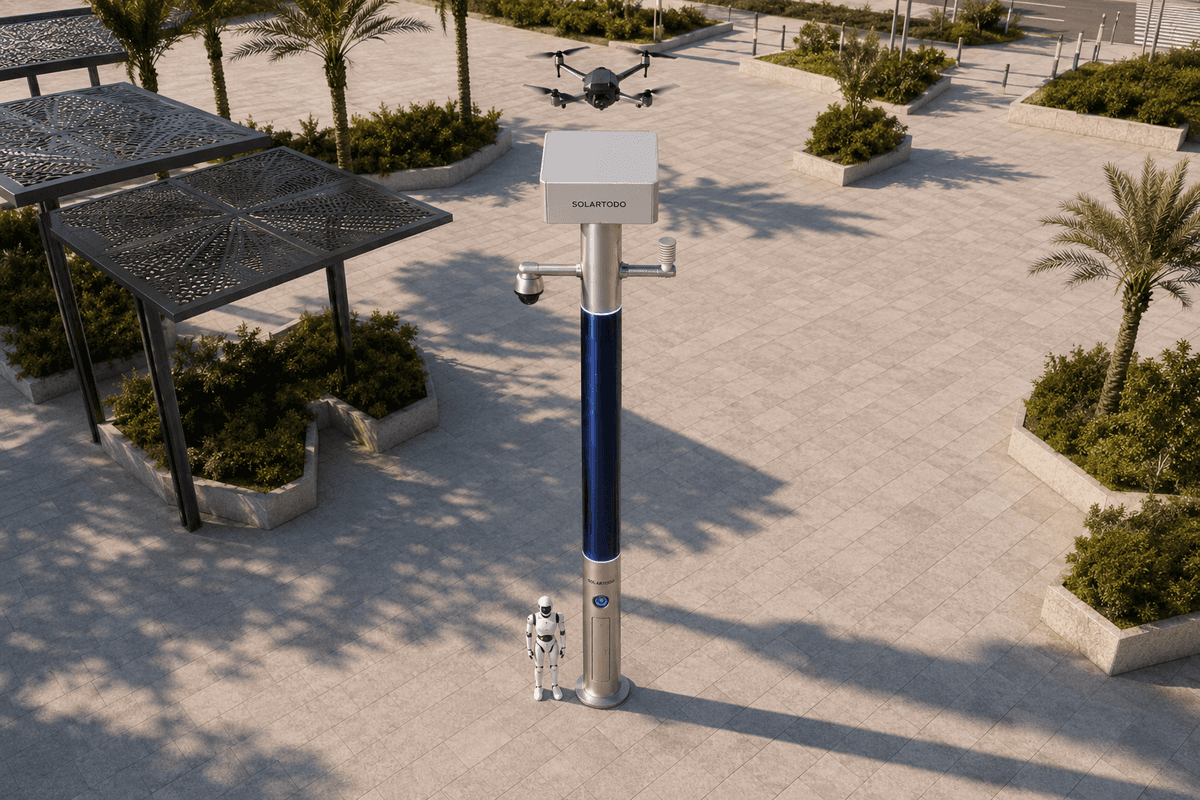
Um Poste de IA Urbana é um edge node de IA física, sem iluminação, que combina energia off-grid, computação local, sensoriamento, operações com drones e operações com robôs em um único poste urbano. Nesta implantação proposta em Nairóbi, o SOLARTODO Sentinel Sky Hub apoia a cobertura de eventos na zona portuária durante a temporada de cheias, processando dados localmente e coordenando respostas de campo autorizadas.
Contexto de Aquisição
A função portuária de Nairóbi não é um cais à beira-mar; é um ambiente logístico inland onde pátios de contêineres, armazéns alfandegados, portões de caminhões, vias industriais, movimentação de carga conectada à ferrovia e tráfego urbano se encontram. Durante a temporada de cheias, um grande evento adiciona outra camada de pressão: deslocamento de visitantes, controles viários temporários, entregas de suprimentos e acesso de emergência precisam ser coordenados sem transformar a zona logística em um mosaico de postos de comando desconectados.
Para a gestão urbana, o problema de aquisição não é simplesmente “comprar um drone” ou “adicionar mais câmeras”. A questão mais difícil é o atrito entre silos departamentais. Equipes de transporte monitoram o fluxo viário, equipes de emergência acompanham a exposição a cheias, operadores portuários e industriais rastreiam portões e pátios, equipes de segurança observam perímetros, e operações de eventos gerenciam rotas de público e serviços. Cada grupo pode ter uma visão parcial, mas nenhum edge node de campo converte o sensoriamento local em ação autorizada e registrada.
Este caso enquadra uma implantação piloto única do SOLARTODO Sentinel Sky Hub como item de aquisição de poste de IA urbana para uma célula operacional da zona portuária de Nairóbi. O piloto é proposto para uma janela de grande evento durante a temporada de cheias, tendo a cobertura como a principal família de KPIs: cobertura de patrulhamento, cobertura de rotas, cobertura de observação de portões e perímetros, e continuidade de cobertura em surtidas repetidas. Todos os valores de KPI devem ser tratados como insumos de avaliação-alvo, sujeitos à confirmação final de engenharia após vistoria do local, permissões aeronáuticas, procedimentos operacionais locais e aprovação das partes interessadas.
O Sky Hub é um poste inteligente puro, sem sistema de iluminação. É um edge node urbano de IA física: totalmente off-grid, com backup por bateria e reabastecido por solar de filme fino CIGS flexível envolvente em 360 graus no corpo do poste. Sua função é hospedar inteligência local, operações autônomas com drones, suporte a robôs terrestres, sensoriamento ambiental e uma visão de comando que permite à gestão urbana decidir e coordenar entre departamentos a partir de uma imagem operacional comum.
Formato do Piloto Único
O modo de implantação proposto é deliberadamente modesto: um Sky Hub instalado em um ponto de observação logística de alto valor dentro ou adjacente ao perímetro operacional da zona portuária de Nairóbi. O objetivo de aquisição é validar se um edge node de IA física pode reduzir lacunas de coordenação antes de ampliar qualquer footprint. Ele não afirma cobertura em toda a cidade, escala de implantação nacional, conformidade certificada ou melhorias de resposta já alcançadas.
O local seria selecionado por três razões. Primeiro, deve enxergar múltiplas interfaces operacionais: filas de caminhões, deslocamento de pedestres do evento, vias de aproximação do perímetro e faixas de acesso sensíveis à drenagem. Segundo, deve permitir trajetórias autorizadas de lançamento e retorno de drones que não conflitem com espaço aéreo restrito ou regras de segurança pública. Terceiro, deve oferecer uma base segura para o poste, onde o robô terrestre possa retornar para carregamento sem fio e onde o acesso de manutenção possa ser controlado.
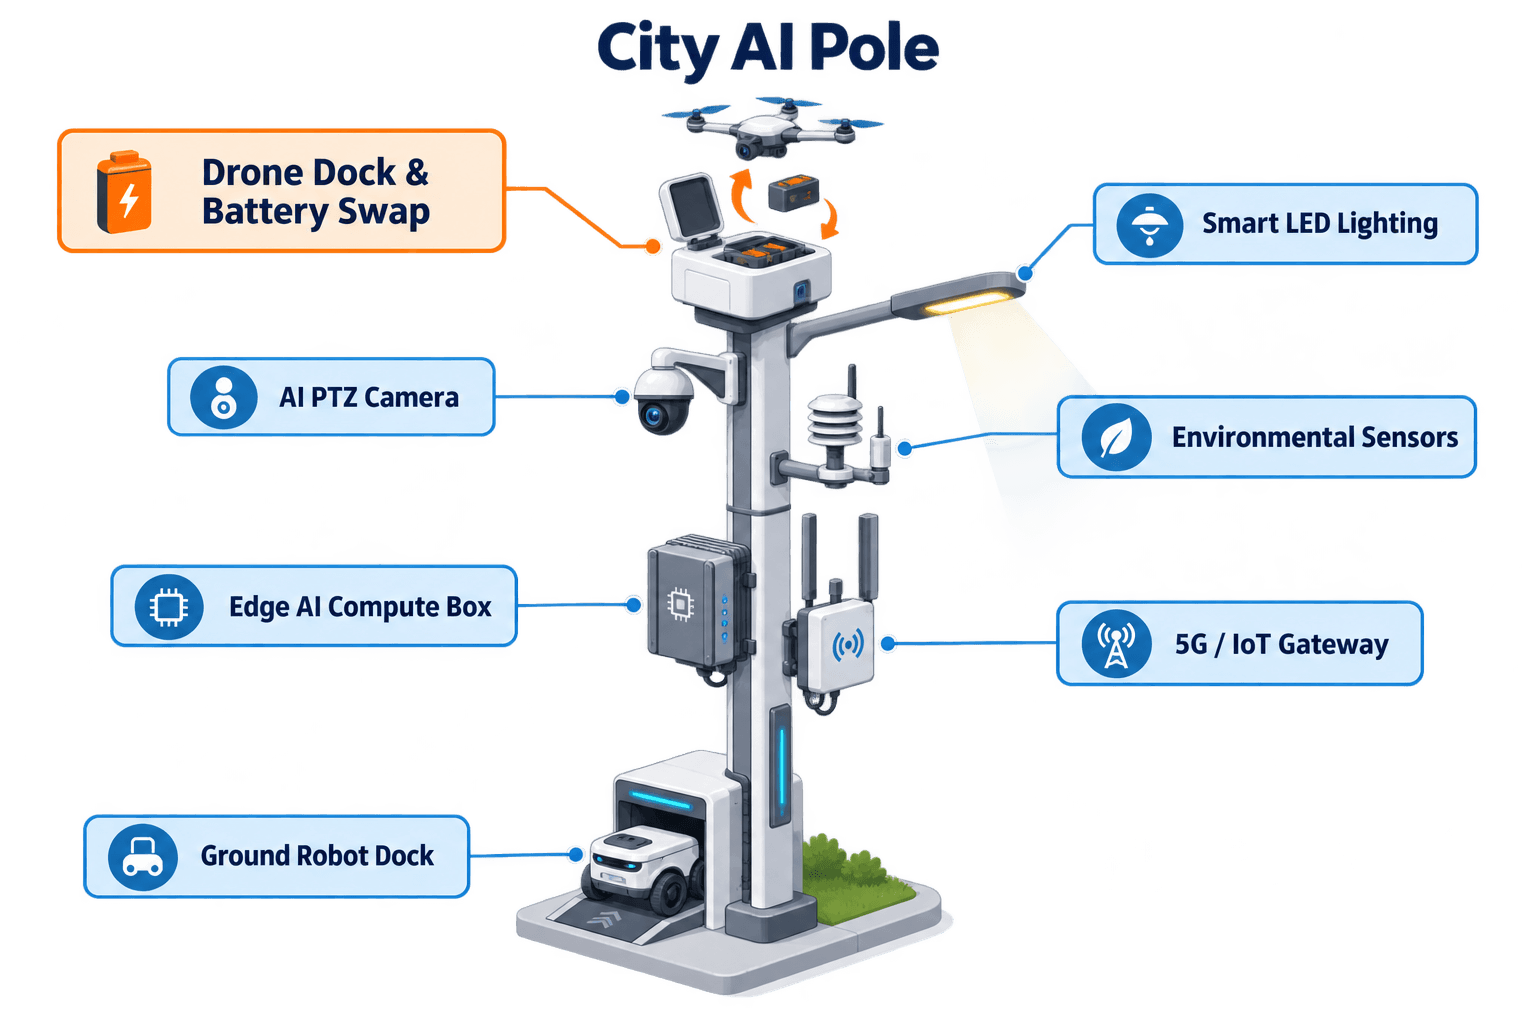
O foco do módulo é o ninho de drones e o fluxo de troca de baterias. Um drone pousado retorna ao Sky Hub, alinha-se à baia de serviço traseira, recebe uma troca automatizada de pacote carregado a partir de um magazine de baterias multibaia e relança para a próxima surtida autorizada. O valor para a gestão urbana de Nairóbi é a continuidade da cobertura. Em vez de tratar cada voo de drone como uma operação manual separada, o poste transforma patrulhas, inspeções, retornos, trocas de bateria e reimplantações em uma sequência gerenciada.
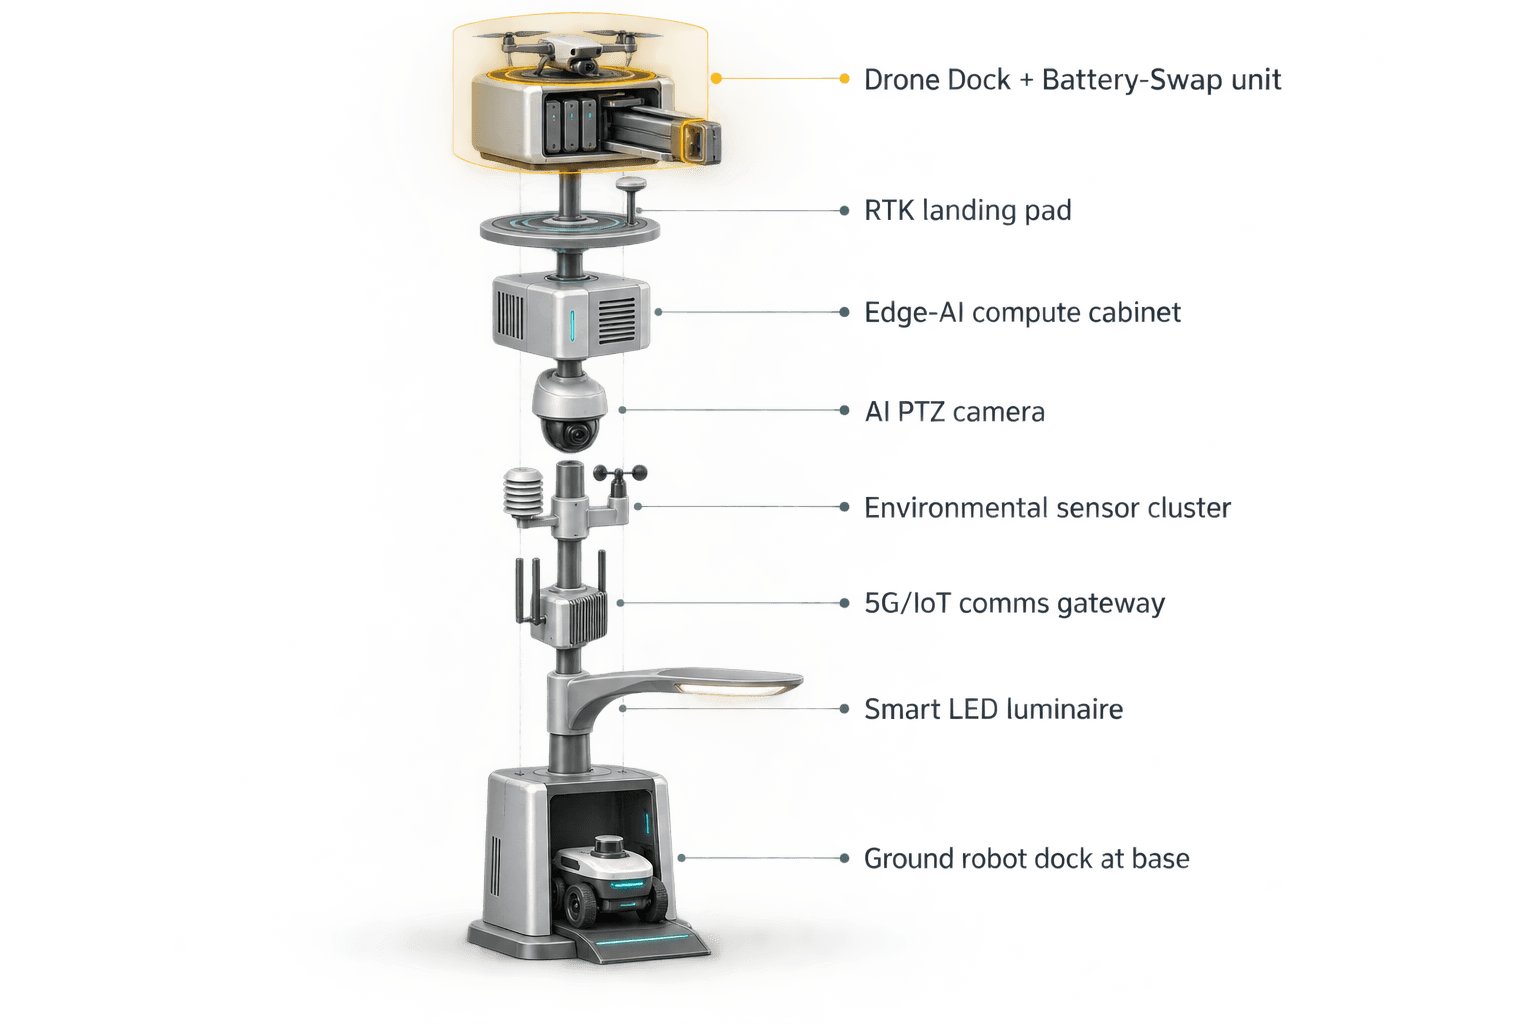
O conjunto de capacidades nove-em-um permanece fundamentado operacionalmente. A câmera PTZ apoia contagem anônima de veículos, densidade de multidões, intrusão e consciência de perímetro. O monitoramento ambiental captura velocidade do vento, direção do vento, temperatura, umidade, pressão atmosférica, ruído, PM10, PM2.5 e iluminância. A computação de edge AI executa inferência local e agenda cargas de trabalho no poste. Vídeo bruto e dados de sensores permanecem no poste; apenas metadados de eventos ou status desidentificados podem sair do node voltado ao local.
Operações em Grandes Eventos
Durante um grande evento na temporada de cheias, a tarefa da cidade é manter carga, acesso de emergência, movimentação do evento e segurança de perímetro visíveis o suficiente para decisões. O ciclo operacional segue sensoriamento, avaliação e resposta autorizadas, agendamento por computação de borda, e operações e manutenção de campo. Na visão de comando COP, a gestão urbana pode ver estado do node, fila de tarefas de drones, status de troca, alertas locais, leituras ambientais e logs de missão como uma única camada operacional.
Uma sequência típica começa quando a câmera PTZ no poste ou os sensores ambientais sinalizam uma anomalia: formação súbita de fila perto de um portão, aumento da densidade de multidão em um ponto de acesso, risco de água parada próximo a uma rota de serviço ou movimentação em uma zona de perímetro restrito. O módulo de edge classifica e pontua o evento localmente. O sistema então apresenta metadados de status desidentificados e um caminho de resposta recomendado ao operador autorizado.
Se a verificação aérea for aprovada, o ninho de drones atribui uma surtida a partir da fila de tarefas. O drone decola, verifica a rota ou o segmento de perímetro, retorna e entra no ciclo de troca rápida de bateria. O magazine multibaia é importante aqui porque um dia de evento na temporada de cheias pode exigir várias patrulhas consecutivas, não um voo isolado. O mecanismo de troca de baterias apoia ciclos repetidos de cobertura enquanto o sistema principal de armazenamento amortece atividades de alta potência.
As operações com robô terrestre complementam a camada aérea. Um robô humanoide ou de serviço pode realizar patrulha autônoma, resposta a alarmes, inspeção próxima, coordenação ar-solo e retorno à base do poste para carregamento sem fio. O robô não substitui a autoridade humana; ele amplia a presença em campo onde enviar equipes repetidamente para zonas congestionadas ou afetadas por água é ineficiente.
A coordenação Counter-UAS é tratada com limites rigorosos. O poste pode detectar e rastrear um drone não autorizado por meio de seu próprio sensoriamento e, quando disponíveis, entradas opcionais de sensores parceiros. Radar não é integrado ao poste. Qualquer mitigação é não letal e somente autorizada por humanos: o node pode comandar seu próprio drone amigo para captura aérea suave por rede ou dissuasão por aproximação próxima após aprovação do operador.
Modelo de Energia Off-Grid
Para a aquisição em Nairóbi, a arquitetura totalmente off-grid importa porque o poste não deve depender de energia da cidade, do local ou da rede no ponto de implantação. O Sky Hub usa armazenamento em bateria mais aproximadamente 15 metros quadrados de reposição solar de filme fino CIGS flexível, envolvente em 360 graus, sobre um corpo cilíndrico vertical com cerca de 8 metros de altura e 0,6 metros de largura. A faixa nominal é de aproximadamente 2,4 a 2,7 kWp.
A afirmação energética deve ser interpretada com cuidado. Um cilindro vertical não coleta luz solar direta em toda a sua superfície envolvida ao mesmo tempo. Apenas a projeção voltada para o sol contribui fortemente em um determinado momento. Em regiões de alta irradiância, a saída realista em céu limpo é de aproximadamente 0,8 a 1,1 kW DC de pico, geralmente atingindo pico no meio da manhã ou no meio da tarde, e não exatamente ao meio-dia, e cerca de 6 a 9 kWh por dia. A engenharia em Nairóbi deve confirmar as premissas de rendimento local após análise de sombreamento, cobertura de nuvens na estação chuvosa e orientação do local.
A camada CIGS é uma camada suplementar de reposição para uma microestação com backup por bateria, não uma promessa ilimitada de solar puro. Cargas de trabalho de alta potência de drones e robôs são amortecidas por armazenamento da classe de 5 a 20 kWh e gerenciadas por ciclo de trabalho. O agendador pode priorizar cobertura essencial, adiar surtidas não urgentes e preservar capacidade de reserva para picos do evento ou alertas de cheia.
Por isso, o KPI de aquisição não deve ser formulado como “autonomia ilimitada”. Um alvo melhor é resiliência de cobertura: quantas janelas de inspeção planejadas permanecem disponíveis, quantos segmentos de rota podem ser verificados por período operacional, quantas surtidas consecutivas o magazine de troca de baterias pode suportar dentro de um ciclo de trabalho seguro e com que clareza os operadores conseguem ver o envelope de energia restante antes de autorizar tarefas adicionais.
Critérios de Avaliação
O piloto único deve ser avaliado como um ativo operacional de gestão urbana, não como um gadget isolado. A primeira pergunta de avaliação é cobertura: o Sky Hub cria uma observação mais confiável de rotas selecionadas da zona portuária, portões, áreas de fila, pontos de acesso sensíveis a cheias e perímetros temporários do evento? A segunda é coordenação: o COP reduz o tempo que departamentos gastam reconciliando logs, feeds e relatórios de campo separados? A terceira é disciplina operacional: surtidas de drones, trocas de bateria, patrulhas de robôs, alertas e ações de manutenção são registrados de uma forma que equipes de aquisição e operações possam auditar?
A estrutura de aceite proposta deve usar métricas de planejamento-alvo, não resultados alcançados declarados. A gestão urbana pode definir um mapa de cobertura antes da implantação, marcar segmentos prioritários de observação, atribuir janelas operacionais do evento e estabelecer limites de decisão para resposta autorizada. Cada surtida, troca de bateria e despacho de robô pode então ser registrado contra o mapa-alvo.
O tratamento de dados deve ser descrito como orientado a PDPL/LGPD por design. Vídeo bruto e dados de sensores permanecem no poste e são processados localmente. Apenas metadados de eventos ou status desidentificados podem sair do node, como categoria de alerta, faixa de confiança, timestamp, integridade do dispositivo, estado de energia ou estado de conclusão da tarefa. Essa postura apoia uma aquisição atenta à privacidade, mas não deve ser apresentada como certificação salvo verificação separada.
Uma decisão prática de aquisição urbana após o piloto perguntaria se o node único melhorou a imagem operacional comum o suficiente para justificar engenharia adicional. A expansão, se considerada posteriormente, deve seguir vistorias documentadas do local, revisão aeronáutica, acordos operacionais com partes interessadas, modelagem energética e testes de aceite. Assim, o piloto de Nairóbi torna-se um caso disciplinado de aquisição: um poste de IA urbana off-grid, focado na cobertura por troca de baterias em ninho de drones em um cenário de grande evento na zona portuária durante a temporada de cheias.
Configuração do sistema
| Parâmetro | Configuração |
|---|---|
| Tipo de implantação | Piloto único SOLARTODO Sentinel Sky Hub para operações de gestão urbana na zona portuária inland de Nairóbi |
| Categoria do poste | Poste de IA urbana puro, sem iluminação e sem sistema de iluminação, hospedando operações de sensoriamento, computação, energia, drones e robôs |
| Ninho de drones | Lançamento, retorno, enfileiramento de missões, registro de integridade e troca rápida automatizada de baterias multibaia por serviço traseiro |
| Computação de edge AI | Módulo de inferência no poste da classe Jetson, classe Orin ou Thor, agendando cargas de trabalho locais de percepção e tarefas |
| Sensoriamento de segurança | Câmera AI PTZ para contagem anônima de veículos, densidade de multidões, intrusão e consciência de perímetro |
| Sensoriamento ambiental | Velocidade do vento, direção do vento, temperatura, umidade, pressão atmosférica, ruído, PM10, PM2.5 e iluminância |
| Sistema de energia | Microestação totalmente off-grid com backup por bateria, reposição CIGS flexível envolvente de ~15 m² e armazenamento da classe de 5-20 kWh |
Como funciona
- O sensoriamento no poste sinaliza uma anomalia de fila, rota de cheia, densidade de multidão ou perímetro.
- A edge AI classifica o evento localmente e atualiza o COP com metadados desidentificados.
- Um operador humano autoriza uma resposta por drone, robô ou apenas observação a partir da visão de comando.
- O ninho de drones lança, recupera, realiza a troca rápida de bateria e enfileira a próxima surtida, se aprovada.
- O sistema registra logs de missão, estado de energia, estado de troca, resumo dos sensores e ações de manutenção.
Premissas de planejamento (indicativas)
Dados de planejamento ilustrativos que o comprador pode recalcular: métricas-alvo, não resultados alcançados. Sujeito a confirmação final de engenharia.
| Métrica | Premissa de planejamento | Valor indicativo |
|---|---|---|
| Janelas de cobertura | Patrulhas de drones são agendadas em torno de picos do evento, períodos de vigilância de cheias e intervalos de congestionamento em portões | ~6-10 janelas de cobertura planejadas/dia como alvo |
| Continuidade da troca de baterias | Magazine multibaia apoia surtidas repetidas antes que o serviço manual seja necessário | ~3-5 ciclos consecutivos de surtida planejados |
| Compensação de inspeção manual | Verificações aéreas e por robôs reduzem inspeções rotineiras a pé ou por veículos em rotas selecionadas | ~5-8 equivalentes de patrulha/semana como alvo |
| Visibilidade interdepartamental | Operações de transporte, evento, segurança, emergência e zona portuária visualizam um feed COP desidentificado único | ~5 grupos de stakeholders alinhados |
| Minimização de dados | Fluxos de vídeo bruto e sensores são processados localmente, com apenas metadados desidentificados saindo do node | Meta de 100% de processamento local de dados brutos |
Equipamentos implantados
- Corpo do poste SOLARTODO Sentinel Sky Hub com solar de filme fino CIGS flexível envolvente
- Gabinete de energia off-grid com backup por bateria e armazenamento da classe de 5-20 kWh
- Ninho de drones com lançamento, pouso, troca rápida de bateria por serviço traseiro e magazine multibaia
- Câmera AI PTZ para percepção anônima local e consciência de perímetro
- Pacote de monitoramento ambiental de nove parâmetros
- Gabinete de computação de edge AI da classe Jetson executando OTATODO
- Interface de carregamento sem fio para robô terrestre na base do poste
- Console de operações COP para autorização e logs da gestão urbana
Perguntas frequentes
O piloto Sky Hub de Nairóbi é um projeto de iluminação inteligente?
Não. O Sky Hub proposto é um poste inteligente puro e edge node de IA física sem sistema de iluminação. Seu propósito é hospedar computação local, sensoriamento, energia off-grid, operações com drones, troca rápida de baterias, suporte a robô terrestre e o fluxo de comando para cobertura de gestão urbana em um contexto de evento na zona portuária.
Por que a troca rápida de baterias é central para este caso de aquisição?
O cenário de Nairóbi é um período de grande evento durante a temporada de cheias, em que uma única surtida isolada de drone é menos útil do que ciclos repetidos de cobertura. O magazine de baterias multibaia permite que um drone pousado receba um pacote carregado por meio de uma troca automatizada por serviço traseiro e então relance sob a fila de missões autorizada, sem depender de um operador no local para cada ciclo.
O poste envia vídeo bruto ou dados brutos de sensores para um sistema em nuvem?
A arquitetura de dados proposta mantém vídeo bruto e dados de sensores no poste para processamento local. Apenas metadados de eventos ou status desidentificados podem sair do node, como tipo de alerta, timestamp, estado da tarefa, estado da bateria ou integridade do dispositivo. Isso é orientado a PDPL/LGPD por design, sujeito à revisão jurídica e de engenharia final.
Como a gestão urbana deve avaliar cobertura sem inventar resultados?
Antes da implantação, o comprador deve definir segmentos de rota-alvo, áreas de portão, zonas de perímetro, janelas de evento e pontos de acesso sensíveis a cheias. Durante o piloto, cada surtida de drone, troca de bateria, despacho de robô, alerta e ação de manutenção pode ser registrado contra esse mapa-alvo. O caso deve ser avaliado por cobertura-alvo, continuidade e qualidade de coordenação, não por declarações de resultados alcançados sem suporte.
Como o modelo de energia totalmente off-grid afeta as operações?
O poste é projetado para operar sem energia da rede, da cidade ou do local. O solar CIGS envolvente repõe a microestação com backup por bateria, mas não é uma afirmação de solar puro ilimitado. Tarefas de alta potência de drones e robôs são amortecidas por armazenamento da classe de 5-20 kWh e agendadas por ciclo de trabalho, com rendimento local sujeito à engenharia final do local em Nairóbi.
Quais são os limites para a coordenação Counter-UAS?
O poste pode detectar e rastrear um drone não autorizado e, após autorização humana, coordenar seu próprio drone amigo para captura aérea suave por rede ou dissuasão por aproximação próxima. Radar não é integrado ao poste; ele só pode ser tratado como entrada opcional de sensor parceiro. O conceito de mitigação é não letal e aprovado pelo operador.
Saiba mais
- Linha de postes City AI / iluminação inteligente
- Mais casos de implantação de cidade inteligente
- Fale com nossa equipe de engenharia
Planejando uma implantação de IA física semelhante para ruas, campi ou espaços públicos? Solicite uma consultoria de engenharia