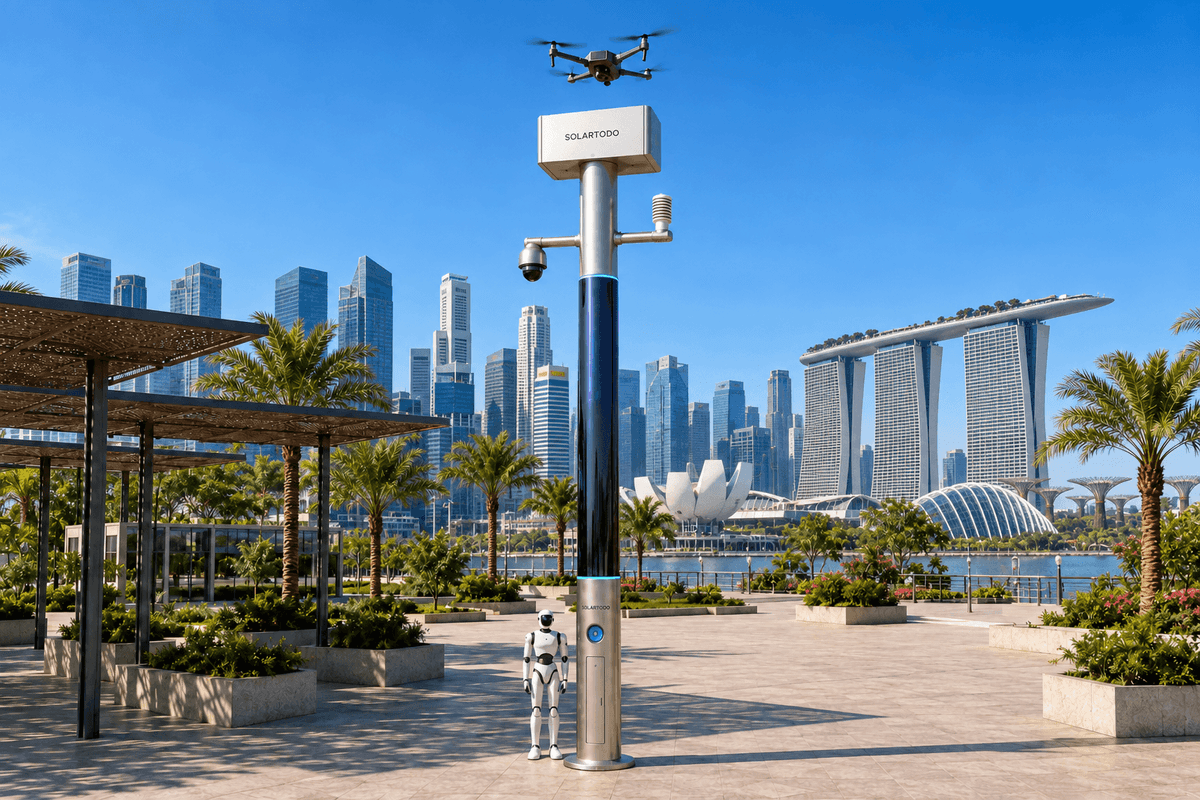
Um City AI Pole é um nó de IA física na borda, sem iluminação, que combina computação local, sensoriamento, suporte a drones autônomos e operações de robôs terrestres. A versão Sky Hub do SOLARTODO Sentinel executa o OTATODO e opera totalmente fora da rede elétrica, utilizando armazenamento em baterias e reposição de energia solar no próprio poste. Esta proposta de implantação no porto de Singapura coordena patrulhas de robôs e inspeções autorizadas em baixa altitude durante eventos temporários da economia noturna.
1. Incidente em análise: uma lacuna no patrulhamento de um evento temporário à beira-mar
A análise começa com um incidente hipotético: durante um evento noturno à beira-mar, junto a uma interface de transporte ligada ao porto em Singapura, uma barreira temporária parece ter sido deslocada nas proximidades de uma via de acesso de serviço. A patrulha manual está em outro local, e a central de comando não consegue determinar de imediato se a abertura é inofensiva, está obstruída ou está sendo utilizada. Este é um caso ilustrativo de planejamento, não um relato de um evento real, de uma implantação em cliente ou de um resultado alcançado.
Para o comprador da autoridade de transportes, o problema operacional é a lentidão do patrulhamento manual em um evento cujos limites mudam. O fluxo de passageiros, o acesso de serviço e as áreas operacionais restritas exigem respostas diferentes. Enviar pessoal para cada observação ambígua pode aumentar o intervalo entre verificações de rotina. Um robô terrestre oferece observações repetíveis, enquanto uma inspeção autorizada em baixa altitude pode ajudar a avaliar uma vista aérea que o robô não consegue obter a partir de sua rota.
Singapura oferece um contexto relevante de cidade portuária, mas o local proposto para o evento é deliberadamente mantido sem identificação. O caso não pressupõe acesso a um terminal, projeto governamental ou instalação protegida. A segurança marítima continua sendo uma responsabilidade operacional separada; a Autoridade Marítima e Portuária publica orientações para embarcações de serviço portuário e de recreio que operam no porto. Circular da MPA sobre segurança portuária.
A intervenção proposta é uma estação temporária SOLARTODO Sentinel Sky Hub que dá suporte a uma rota de patrulhamento de robô e a uma base de drones. O Sentinel é apresentado como um produto em operação; esta configuração para Singapura permanece uma proposta, sujeita à confirmação final de engenharia. A análise investiga se a inspeção coordenada por terra e pelo ar poderia aumentar o número de verificações de patrulha concluídas por hora de operação, mantendo explícitos os requisitos de autorização, o consumo de energia e o tratamento das evidências.
2. Reconstrução da resposta: o robô gera a tarefa de inspeção
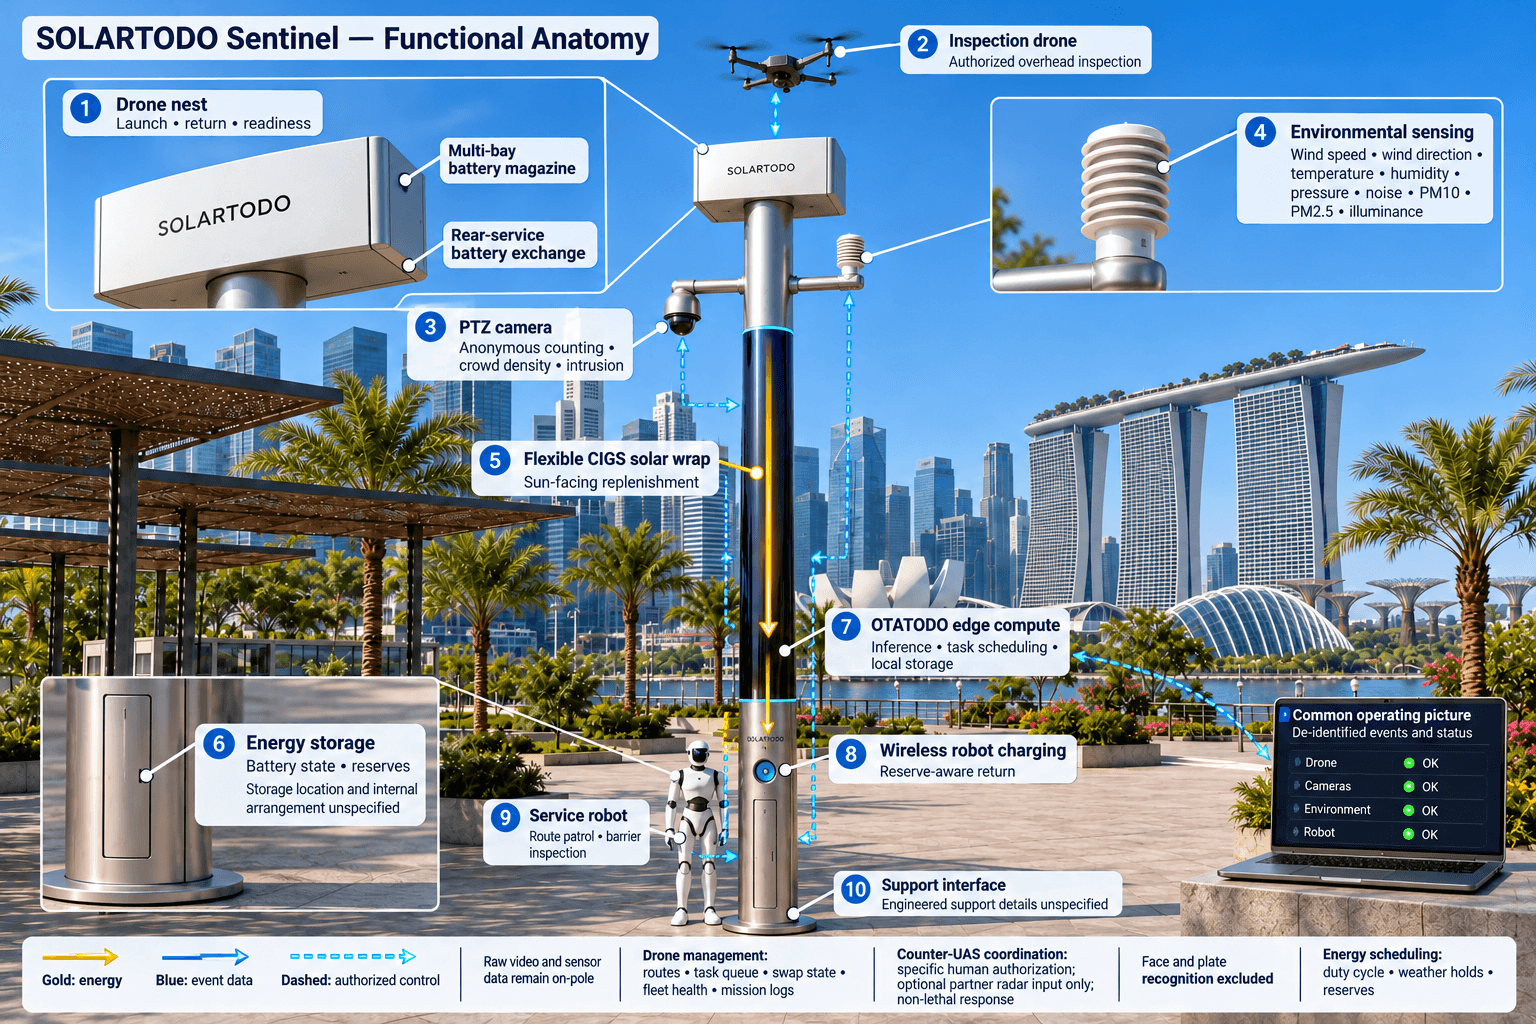
Na sequência ilustrativa, um robô de serviço segue uma rota aprovada ao longo do limite terrestre do evento. Ele detecta uma obstrução ou recebe um alarme da câmera PTZ do poste. A câmera oferece suporte à contagem anônima de veículos, à avaliação da densidade de público, à detecção de intrusões e ao monitoramento do perímetro. A observação se transforma em uma tarefa de inspeção com localização associada; o reconhecimento facial e o reconhecimento de placas de veículos estão excluídos desta configuração.
O OTATODO processa a observação no poste e apresenta um evento desidentificado em uma interface de comando com visão operacional comum. O responsável pela análise visualiza a localização da tarefa, a condição do robô, a prontidão do drone, a disponibilidade das baterias e as restrições operacionais aplicáveis. Os vídeos e dados brutos dos sensores permanecem no poste. A interface remota recebe apenas metadados desidentificados de eventos e de estado; a análise detalhada dos dados de origem exige um fluxo de trabalho local autorizado.
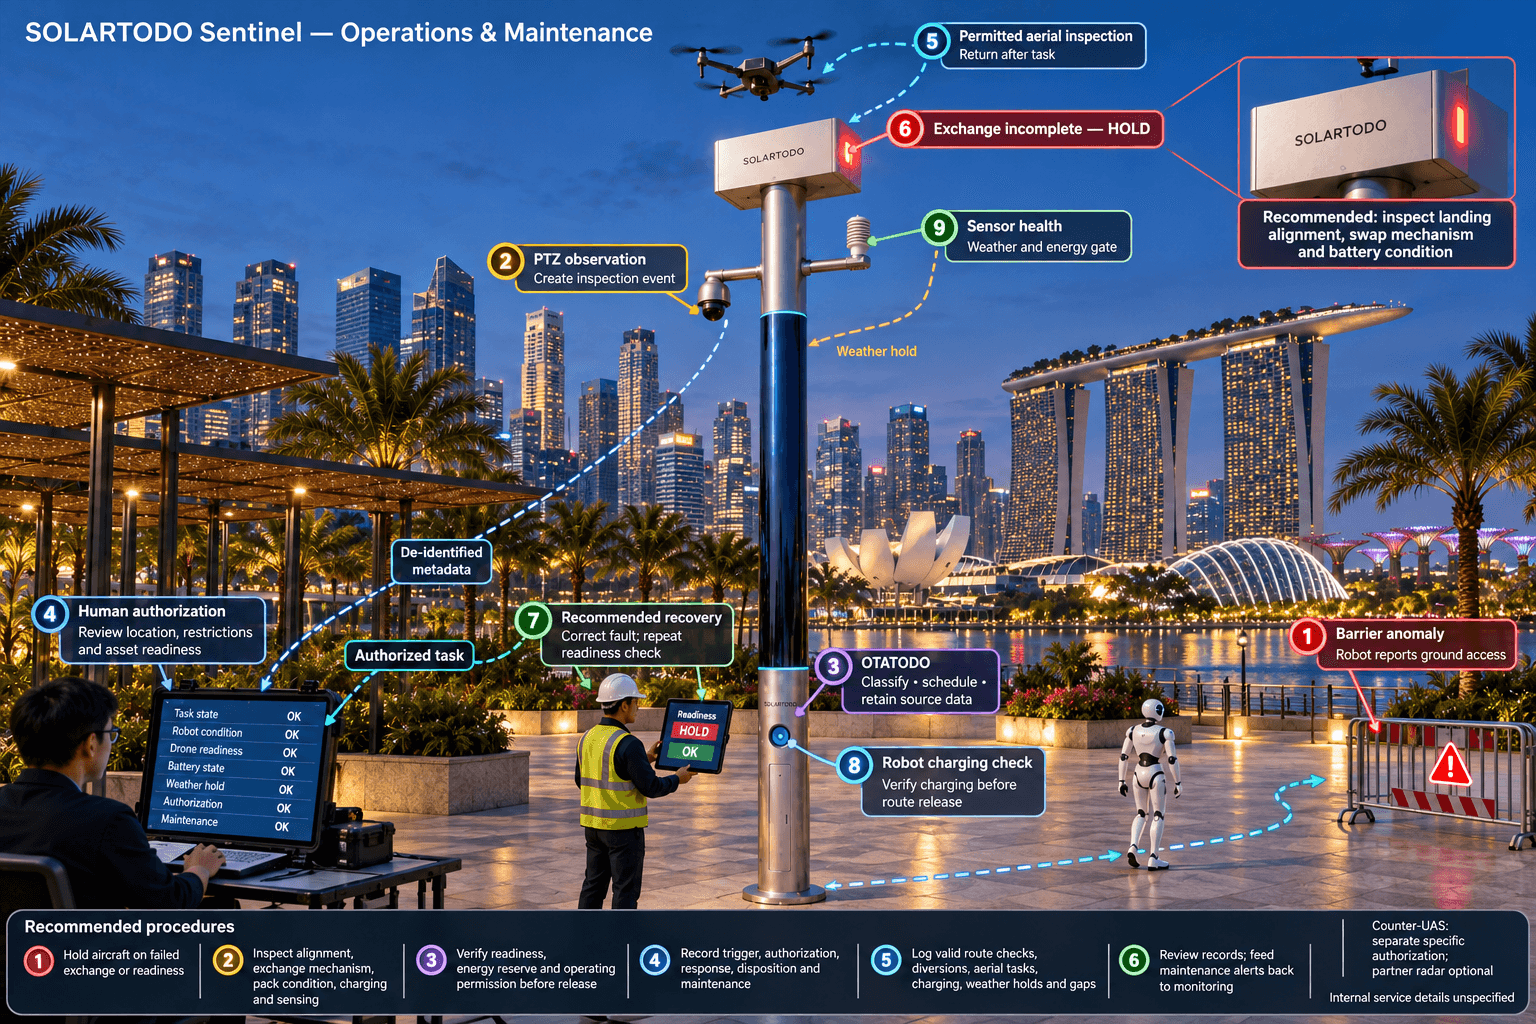
Um supervisor humano avalia o evento e autoriza uma resposta apropriada. O robô pode se aproximar pela rota permitida, inspecionar a barreira e informar se a passagem continua acessível. Quando uma perspectiva aérea é justificada e permitida, o supervisor libera uma tarefa de inspeção em baixa altitude. O robô continua sendo o principal recurso em campo: o drone fornece uma visão complementar e, em seguida, o robô verifica as condições no solo e apoia o encerramento.
As missões autônomas não exigem um operador presente junto à base, mas continuam sujeitas à supervisão autorizada e às condições operacionais aprovadas. A autoridade de aviação de Singapura explica que as autorizações de operador e de atividade dependem da aeronave, da finalidade e do local da operação. O comprador deve determinar as permissões aplicáveis antes de programar voos. Autorizações de operador e de atividade da CAAS.
Assim, a resposta conecta sensoriamento, avaliação autorizada, programação da computação na borda e operações e manutenção em campo em um único fluxo de comando. O retorno de uma inspeção não encerra automaticamente o incidente: o supervisor responsável registra o encaminhamento e qualquer acompanhamento de manutenção.
3. Por que a base de drones é importante para uma patrulha liderada por robôs
A base de drones reduz a lacuna entre a solicitação de uma verificação aérea e a preparação da próxima missão. Um drone decola para a inspeção autorizada, patrulha a região designada, retorna e fica disponível para uma nova tarefa. Ao pousar, um magazine de baterias com múltiplos compartimentos realiza uma troca automatizada de bateria por acesso traseiro de serviço. A aeronave recebe uma bateria carregada, em vez de aguardar a recarga da bateria descarregada antes de cada nova decolagem.
Os múltiplos compartimentos de baterias permitem várias missões consecutivas, dependendo da disponibilidade das baterias, das condições térmicas, das verificações da aeronave e do orçamento energético da estação. Trata-se de uma capacidade de repetição de missões, não de uma promessa de voo contínuo. A gestão operacional mantém os planos de rota, a máquina de estados de carregamento e troca, as filas de tarefas, a condição da frota e os registros de missões. Uma troca incompleta ou uma falha na verificação de prontidão mantém a aeronave indisponível e alerta o supervisor.
Para o robô terrestre, essa prontidão muda a forma como as tarefas podem ser distribuídas. O robô continua as patrulhas programadas e a resposta a alarmes enquanto o drone inspeciona a partir de um ponto de observação aéreo permitido. Após a coordenação, o robô retorna à base do poste para carregamento sem fio quando sua programação e sua reserva de energia assim exigirem. A avaliação registra se o apoio aéreo preserva a frequência de percursos terrestres ou apenas transfere o tempo de espera para outra etapa.
O nó de suporte integra nove grupos de capacidades: poste inteligente puro, operações de drones, troca automatizada de baterias, gestão de drones, operações de robôs terrestres, sensoriamento de segurança, monitoramento ambiental, computação de IA na borda e coordenação de sistemas contra aeronaves não tripuladas (C-UAS). O monitoramento ambiental abrange velocidade do vento, direção do vento, temperatura, umidade, pressão atmosférica, ruído, PM10, PM2.5 e iluminância. Essas medições orientam as operações; medir iluminância não significa que o poste contenha um sistema de iluminação.
A coordenação C-UAS continua sendo um fluxo de trabalho separado, autorizado por uma pessoa. O Sentinel detecta e rastreia um drone não autorizado e pode comandar seu próprio drone aliado para captura aérea com rede de forma não letal ou dissuasão por aproximação somente quando houver autorização específica. A resposta é não letal. O poste não possui radar integrado; qualquer informação de radar viria de uma entrada opcional de sensor de um parceiro. A aprovação do evento, por si só, não autoriza uma interceptação.
4. Restrições de implantação evidenciadas pelo turno noturno
Uma estação para eventos temporários deve ser projetada de acordo com sua localização real e seu ciclo de operação. O Sky Hub proposto é um poste inteligente PURE, sem sistema de iluminação. Ele opera totalmente fora da rede elétrica, utilizando reposição solar no próprio poste e armazenamento em baterias, sem alimentação da rede elétrica, da cidade ou do local. A implantação temporária descreve o período de instalação; uma estrutura de aproximadamente oito metros ainda exige suporte dimensionado por engenharia, acesso para içamento, afastamento seguro e um plano de remoção acordado.
O projeto energético utiliza aproximadamente 15 m² de filme fino flexível CIGS, envolvendo em 360 graus um corpo cilíndrico com cerca de oito metros de altura e 0.6 metro de largura. A potência nominal instalada é de aproximadamente 2.4–2.7 kWp. Entretanto, a luz solar direta atinge a projeção do cilindro voltada para o sol, não toda a área revestida simultaneamente. A capacidade nominal não pode ser tratada como potência de carregamento continuamente disponível.
Como referência, uma região de alta irradiância, como a Arábia Saudita, pode produzir aproximadamente 0.8–1.1 kW CC de pico sob céu limpo e cerca de 6–9 kWh por dia com essa geometria, com picos no meio da manhã ou à tarde, e não necessariamente ao meio-dia. Esses números não são uma previsão de geração para Singapura. O sombreamento local, a cobertura de nuvens, as condições meteorológicas e a geometria da instalação exigem uma avaliação energética separada.
As operações da economia noturna utilizam energia armazenada previamente. O armazenamento proposto, da classe de 5–20 kWh, atende às cargas de computação, sensoriamento, troca de baterias e carregamento do robô. O OTATODO programa tarefas de alta potência conforme o ciclo de operação e preserva reservas definidas. Dias nublados consecutivos, perdas nas baterias e períodos sem condições de voo devem ser incluídos no plano energético do evento. O revestimento solar é uma fonte complementar de reposição de energia, não uma garantia de autossuficiência solar ilimitada.
Um módulo de computação na borda instalado no poste executa inferência e programa cargas de trabalho. Os vídeos e dados brutos dos sensores permanecem no poste; somente metadados desidentificados de eventos e de estado podem sair. A arquitetura foi concebida para processamento local e é orientada à PDPL/LGPD, sem alegar certificação ou conformidade estabelecida em Singapura. A autoridade de transportes deve analisar separadamente suas obrigações de privacidade aplicáveis, as configurações de retenção e os controles de acesso.
5. Conclusão da análise: avaliar a frequência de patrulhamento antes da aquisição
A análise do incidente resulta em uma questão de avaliação, e não em um resultado alcançado: o robô consegue concluir mais verificações programadas quando a base de drones assume a inspeção aérea autorizada e a troca de baterias entre missões? A frequência de patrulhamento deve ser definida como o número de verificações válidas e concluídas de uma rota ou ponto de controle acordado por hora de operação. Uma decolagem, a confirmação de recebimento de um alarme ou uma rota inacabada não contam como patrulha concluída.
Antes do evento temporário, o comprador deve documentar a linha de base manual utilizando os mesmos limites, período de operação e definições de pontos de controle. Durante a avaliação, os registros devem distinguir rondas programadas do robô, desvios para atender alarmes, inspeções aéreas, períodos de carregamento e suspensões por condições meteorológicas. Observações repetidas de um único ponto de controle fácil não devem inflar a frequência aparente de toda a rota. Intervalos longos entre verificações devem permanecer visíveis mesmo quando a média geral melhorar.
Os cálculos de planejamento abaixo utilizam apenas dados hipotéticos. Por exemplo, um período de oito horas com uma verificação concluída por hora produz oito verificações; um intervalo-alvo de trinta minutos produz dezesseis. A meta resultante de duplicação é uma comparação a ser testada, não uma alegação de desempenho medido do Sentinel. O comprimento da rota, a interação com pedestres, o tempo de autorização e a disponibilidade de energia determinam se a meta é viável.
Ao final de cada turno, o supervisor analisa o registro da visão operacional comum: o que motivou a inspeção, quem autorizou a ação, quais recursos responderam, se a verificação foi concluída e por que alguma tarefa foi adiada. Em seguida, a equipe de manutenção inspeciona o alinhamento de pouso, os mecanismos de troca, a condição das baterias, o carregamento do robô e o estado dos sensores. Isso fecha o ciclo entre sensoriamento e manutenção, em vez de tratar a conclusão da missão como o fim da responsabilidade.
Uma decisão de aquisição deve se basear em evidências operacionais verificadas e na confirmação final de engenharia. A configuração proposta só terá êxito como avaliação se revelar tanto a capacidade útil de patrulhamento quanto suas restrições. Para a atividade noturna temporária na interface portuária de Singapura, o objetivo prático é um ritmo confiável de verificações por robôs, apoiado por inspeção aérea permitida, com decisões rastreáveis e um orçamento energético fora da rede elétrica demonstrável.
Configuração do sistema
| Parâmetro | Configuração |
|---|---|
| Poste e instalação temporária | Poste PURE sem iluminação; aproximadamente 8 m de altura e 0.6 m de diâmetro do corpo; suporte temporário dimensionado por engenharia, sujeito à avaliação do local |
| Energia fora da rede elétrica | Aproximadamente 15 m² de revestimento flexível CIGS em 360°, potência nominal de 2.4–2.7 kWp; armazenamento em baterias da classe de 5–20 kWh; sem conexão de alimentação externa |
| Base de drones | Interface de decolagem e retorno autônomos com magazine de múltiplos compartimentos e troca automatizada de bateria por acesso traseiro de serviço |
| Interface do robô terrestre | Patrulhamento, resposta a alarmes e inspeção por robô de serviço, com carregamento sem fio na base do poste |
| Computação na borda e comando | Módulo de inferência no poste executando o OTATODO; programação de cargas de trabalho, registros de missões e autorização humana por meio de uma interface com visão operacional comum |
| Sensoriamento de segurança e ambiental | Câmera PTZ e sensores de velocidade do vento, direção do vento, temperatura, umidade, pressão, ruído, PM10, PM2.5 e iluminância |
| Limite de circulação dos dados | Vídeos e dados brutos dos sensores retidos e processados no poste; comunicação de saída limitada a metadados desidentificados de eventos e de estado |
Como funciona
- O robô ou a câmera do poste sinaliza uma possível anomalia em uma barreira ou via de acesso.
- A IA no poste classifica a observação e cria um evento de inspeção desidentificado.
- Um supervisor humano avalia o evento e autoriza uma resposta permitida.
- O OTATODO programa a inspeção pelo robô e, quando autorizado, uma missão de apoio com drone.
- O drone retorna para a troca automatizada de bateria enquanto o robô informa as condições no solo.
- O supervisor registra o encaminhamento, a conclusão da patrulha e o acompanhamento de manutenção.
Premissas de planejamento (indicativas)
Dados de planejamento ilustrativos que o comprador pode recalcular: métricas-alvo, não resultados alcançados. Sujeito a confirmação final de engenharia.
| Métrica | Premissa de planejamento | Valor indicativo |
|---|---|---|
| Verificações manuais de referência | APENAS ILUSTRATIVO: considerar um período de evento de 8 horas e 1 verificação de rota concluída por hora; substituir por dados de referência observados. | 8 horas × 1 verificação/hora = 8 verificações por período de evento |
| Frequência-alvo de patrulhamento | APENAS ILUSTRATIVO: estabelecer como meta 1 verificação de rota concluída a cada 30 minutos durante o mesmo período de 8 horas; a viabilidade exige avaliação. | 8 × 60 ÷ 30 = 16 verificações-alvo; 16 ÷ 8 = 2 vezes a linha de base presumida |
| Tempo das tarefas de inspeção aérea | APENAS ILUSTRATIVO: planejar 4 inspeções aéreas autorizadas de 10 minutos cada; este é um dado de carga de trabalho, não de autonomia da aeronave. | 4 inspeções × 10 minutos = 40 minutos de tempo planejado para tarefas aéreas |
| Planejamento energético noturno | APENAS ILUSTRATIVO: considerar uma carga de base média de 0.25 kW durante 8 horas, mais 2 kWh para operações em campo; excluir perdas e reserva deste subtotal. | (0.25 kW × 8 horas) + 2 kWh = 4 kWh de subtotal preliminar de consumo |
| Esforço de análise | APENAS ILUSTRATIVO: planejar 2 sessões de análise por semana durante 4 semanas, com duração de 30 minutos cada. | 2 × 4 × 30 minutos = 240 minutos de esforço de análise planejado |
Equipamentos implantados
- Poste SOLARTODO Sentinel Sky Hub sem iluminação, com suporte temporário dimensionado por engenharia
- Revestimento solar de filme fino flexível CIGS em 360°
- Gabinete de armazenamento em baterias com monitoramento de energia
- Base de drones com magazine de baterias de múltiplos compartimentos e mecanismo de troca por acesso traseiro de serviço
- Drone de inspeção
- Robô de serviço e interface de carregamento sem fio instalada na base
- Câmera PTZ e conjunto de sensoriamento ambiental de nove parâmetros
- Gabinete de computação no poste executando o OTATODO, com armazenamento local de dados
Perguntas frequentes
Esta é uma implantação real em Singapura com resultados verificados?
Este artigo apresenta uma configuração proposta para Singapura por meio da análise de um incidente hipotético. Ele não identifica um cliente, uma quantidade instalada ou um resultado alcançado. O Sentinel é apresentado como um produto em operação, enquanto o projeto do local, as permissões operacionais, o orçamento energético e as metas de frequência de patrulhamento exigem confirmação e avaliação específicas para o projeto.
Por que utilizar uma base de drones quando o principal recurso de patrulhamento é um robô terrestre?
O robô oferece inspeção terrestre repetível e resposta a alarmes. O drone acrescenta uma perspectiva aérea autorizada quando uma rota terrestre não permite esclarecer uma observação. A troca automatizada de bateria por acesso traseiro de serviço permite o retorno a novas tarefas após o pouso, ajudando o comprador a avaliar se o apoio aéreo preserva a frequência de patrulhamento do robô sem atrasos excessivos de preparação.
A estação pode funcionar durante todo um evento noturno em Singapura sem energia externa?
A estação foi projetada para operar totalmente fora da rede elétrica, utilizando armazenamento em baterias e reposição solar no próprio poste. A duração do evento deve se enquadrar em um orçamento energético confirmado, que inclua cargas de base, carregamento do robô, tarefas do drone, perdas e reservas. A geração de referência em alta irradiância não é uma previsão para Singapura, e a capacidade de armazenamento, isoladamente, não determina o tempo de operação.
A operação autônoma elimina a necessidade de autorização de voo?
Decolagem, patrulhamento e retorno autônomos descrevem uma capacidade operacional, não uma permissão para voar. A implantação proposta exige a confirmação das permissões de aviação aplicáveis em Singapura, das restrições de localização, das condições operacionais e dos mecanismos de supervisão. Um supervisor humano remoto autoriza as respostas dentro desses limites; a ausência de um operador junto à base não elimina a responsabilidade.
Quais dados a autoridade de transportes pode receber remotamente?
A interface remota de comando pode receber metadados desidentificados de eventos e de estado, incluindo o estado das tarefas, registros de autorização, prontidão dos equipamentos e alertas de manutenção. Os vídeos e dados brutos dos sensores permanecem no poste para processamento local. A retenção, o acesso local e as responsabilidades de privacidade exigem análise do projeto; a arquitetura não estabelece conformidade regulatória certificada ou automática.
A resposta C-UAS pode operar automaticamente durante o evento?
A detecção e o rastreamento podem apoiar a avaliação, mas a mitigação exige autorização humana específica e as permissões aplicáveis. O nó pode coordenar seu drone aliado para captura aérea com rede de forma não letal ou dissuasão por aproximação, dentro das condições aprovadas. O poste não possui radar integrado, e qualquer informação de radar exigiria uma entrada opcional de sensor de um parceiro.
Saiba mais
- Linha de postes City AI / iluminação inteligente
- Mais casos de implantação de cidade inteligente
- Fale com nossa equipe de engenharia
Planejando uma implantação de IA física semelhante para ruas, campi ou espaços públicos? Solicite uma consultoria de engenharia