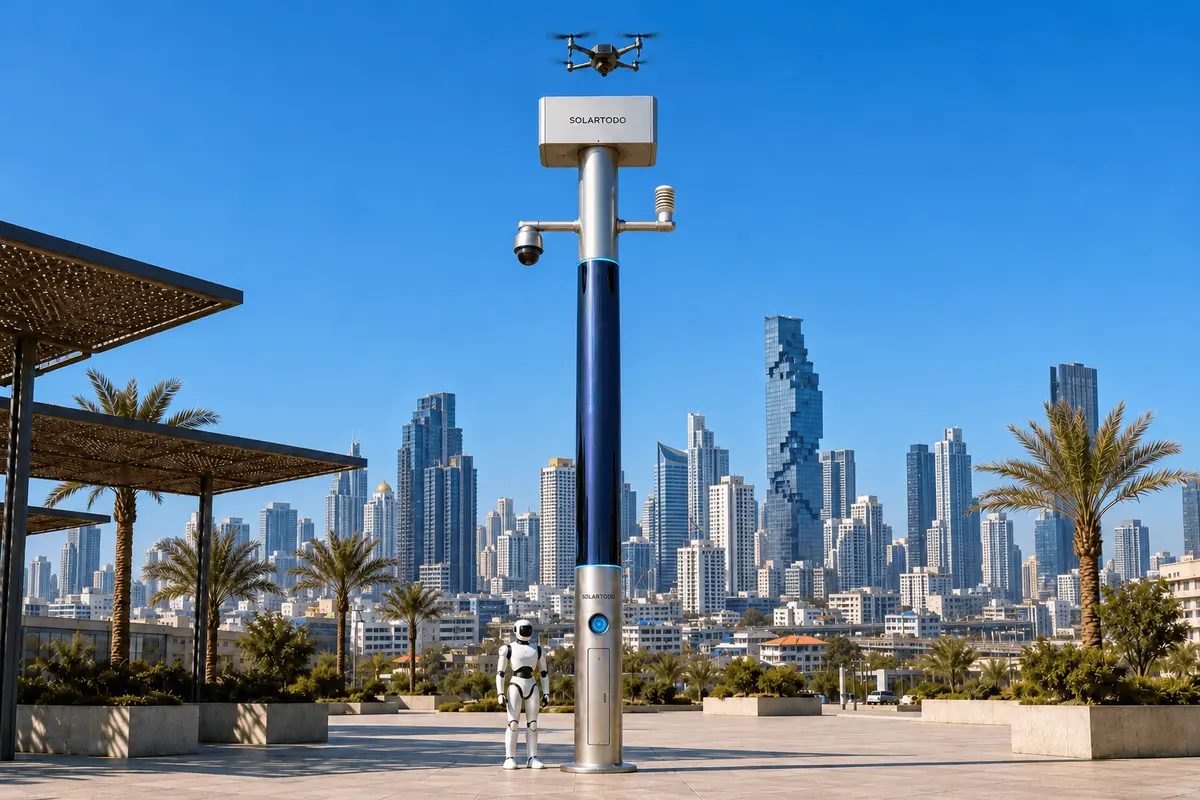
Un poste urbano con IA es un nodo urbano de IA física con computación en el borde que combina procesamiento local, sensores de seguridad, monitorización ambiental y operaciones coordinadas de drones y robots terrestres. Sky Hub de SOLARTODO Sentinel es un poste sin iluminación, totalmente autónomo de la red eléctrica, que ejecuta OTATODO. Este despliegue propuesto para Bangkok utiliza la inspección mediante robots terrestres para evaluar incidentes de tráfico durante eventos deportivos, apoyar respuestas autorizadas por personas y evaluar falsas alarmas, manteniendo los datos sin procesar en el poste.
1. Incidente objeto de revisión: una obstrucción ambigua durante la salida de un evento deportivo
El incidente analizado es un caso ilustrativo de planificación, no un suceso registrado en Bangkok. Tras un encuentro deportivo, los peatones confluyen en un intercambiador de transporte mientras autobuses, taxis y vehículos de servicio utilizan los carriles de acceso adyacentes. Un vehículo se detiene cerca de un paso de peatones, la circulación se ralentiza y varias personas se reúnen junto al bordillo. La cuestión de seguridad consiste en determinar si se trata de una subida habitual de pasajeros, una avería, una colisión o una obstrucción que requiere intervención.
Para el equipo de medioambiente que participa en la planificación del evento temporal, esta distinción es relevante. Los desplazamientos innecesarios consumen la atención del personal y añaden movimiento en una zona de interacción ya congestionada. Una evaluación tardía puede dejar a los peatones expuestos y prolongar las colas de vehículos. Las observaciones ambientales también necesitan contexto: un aumento breve del ruido o de las partículas no debe convertirse automáticamente en un incidente de seguridad ni en una afirmación sin fundamento sobre un vehículo concreto.
La lentitud de las patrullas a pie es el principal problema operativo. Quien recibe una alerta ambigua de una cámara puede tener que atravesar el flujo de espectadores que abandonan el recinto antes de determinar qué ha ocurrido. Durante ese intervalo, las observaciones repetidas pueden generar alertas duplicadas. Por tanto, una escena concurrida puede aumentar tanto el tiempo de evaluación como el número aparente de incidentes sin que existan peligros adicionales.
La respuesta propuesta utiliza el conjunto consolidado de capacidades de Sky Hub de SOLARTODO Sentinel en una configuración para eventos temporales. Este artículo describe el diseño del despliegue y su evaluación; no presenta una referencia de cliente con una instalación en Bangkok ni resultados obtenidos. La evaluación mediante un robot terrestre es la intervención principal; las operaciones aéreas se mantienen como recurso de apoyo. La principal métrica de evaluación del comprador es la tasa de falsas alarmas, con salvaguardas para evitar que se supriman incidentes reales únicamente para mejorar el indicador.
2. Reconstrucción de la primera decisión: detección antes del envío
El nodo propuesto se sitúa dentro de una zona de operaciones del evento autorizada, junto al acceso al intercambiador, sujeto al reconocimiento del emplazamiento y a la confirmación técnica final. Su ubicación debe preservar la circulación peatonal, los itinerarios accesibles, el acceso de emergencia y una ruta de retorno protegida para el robot. Una instalación temporal también necesita un anclaje calculado técnicamente, espacio libre alrededor de los equipos, una evaluación del drenaje y un procedimiento de retirada acordado; su carácter temporal no implica que pueda instalarse sin sujeción ni en cualquier lugar.
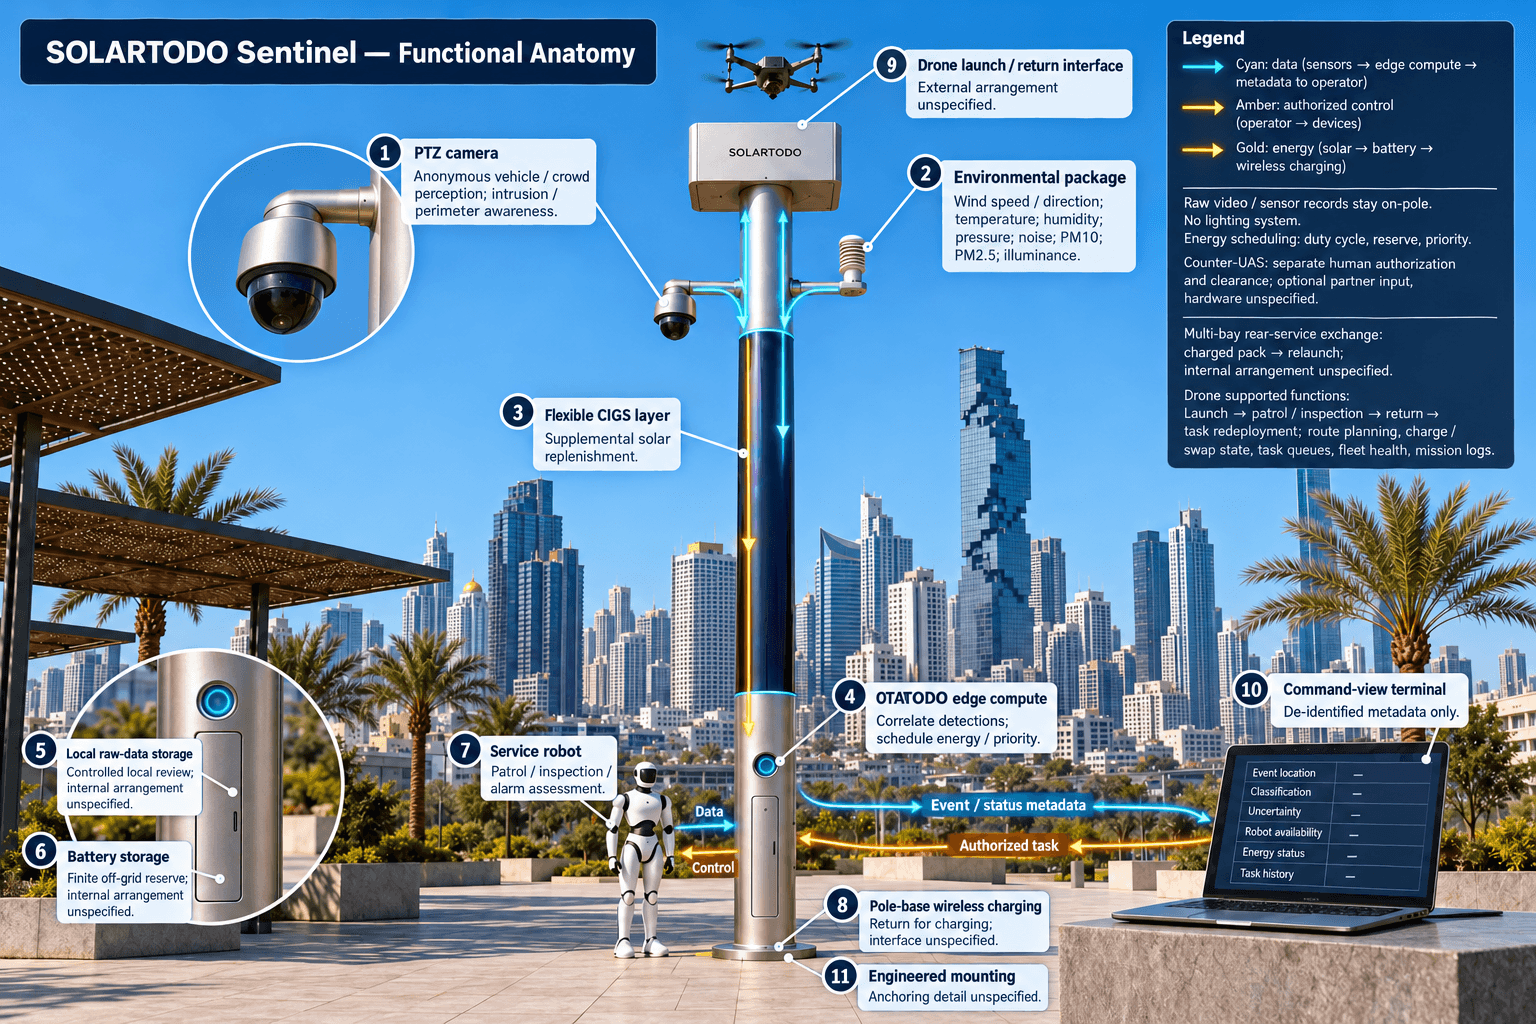
Una cámara PTZ proporciona percepción local para el recuento anónimo de vehículos, la densidad de la multitud, la detección de intrusiones y la vigilancia del perímetro. En el incidente ilustrativo, el desencadenante inicial es un vehículo detenido junto con cambios en el movimiento peatonal. OTATODO procesa estas observaciones en el poste, relaciona las detecciones asociadas y presenta un resumen desidentificado del evento para su evaluación. Contabilizar repetidamente la misma obstrucción no debe generar incidentes independientes simplemente porque la cámara vuelva a observarla.
El conjunto de sensores ambientales mide la velocidad del viento, la dirección del viento, la temperatura, la humedad, la presión atmosférica, el ruido, PM10, PM2.5 y la iluminancia. Estas nueve mediciones aportan contexto operativo. La iluminancia es una variable medida por sensores; Sky Hub es un poste inteligente PURE sin sistema de iluminación. Los cambios ambientales ayudan en la revisión, pero no determinan la gravedad de una colisión, no identifican una fuente de emisiones ni sustituyen una evaluación sobre el terreno.
La vista de mando con una imagen operativa común reúne la ubicación del evento, su clasificación, la incertidumbre, la disponibilidad del robot, el estado energético y el historial de tareas. Los operadores remotos solo reciben metadatos desidentificados de eventos y estados. El vídeo y los datos de sensores sin procesar permanecen en el poste y se procesan localmente. Cuando es necesaria una revisión detallada de los registros sin procesar, el procedimiento propuesto ofrece acceso controlado en el nodo sin exportar esos registros. Esta restricción determina el procedimiento operativo desde el principio.
3. Revisión de la respuesta: el robot terrestre cubre la falta de observación
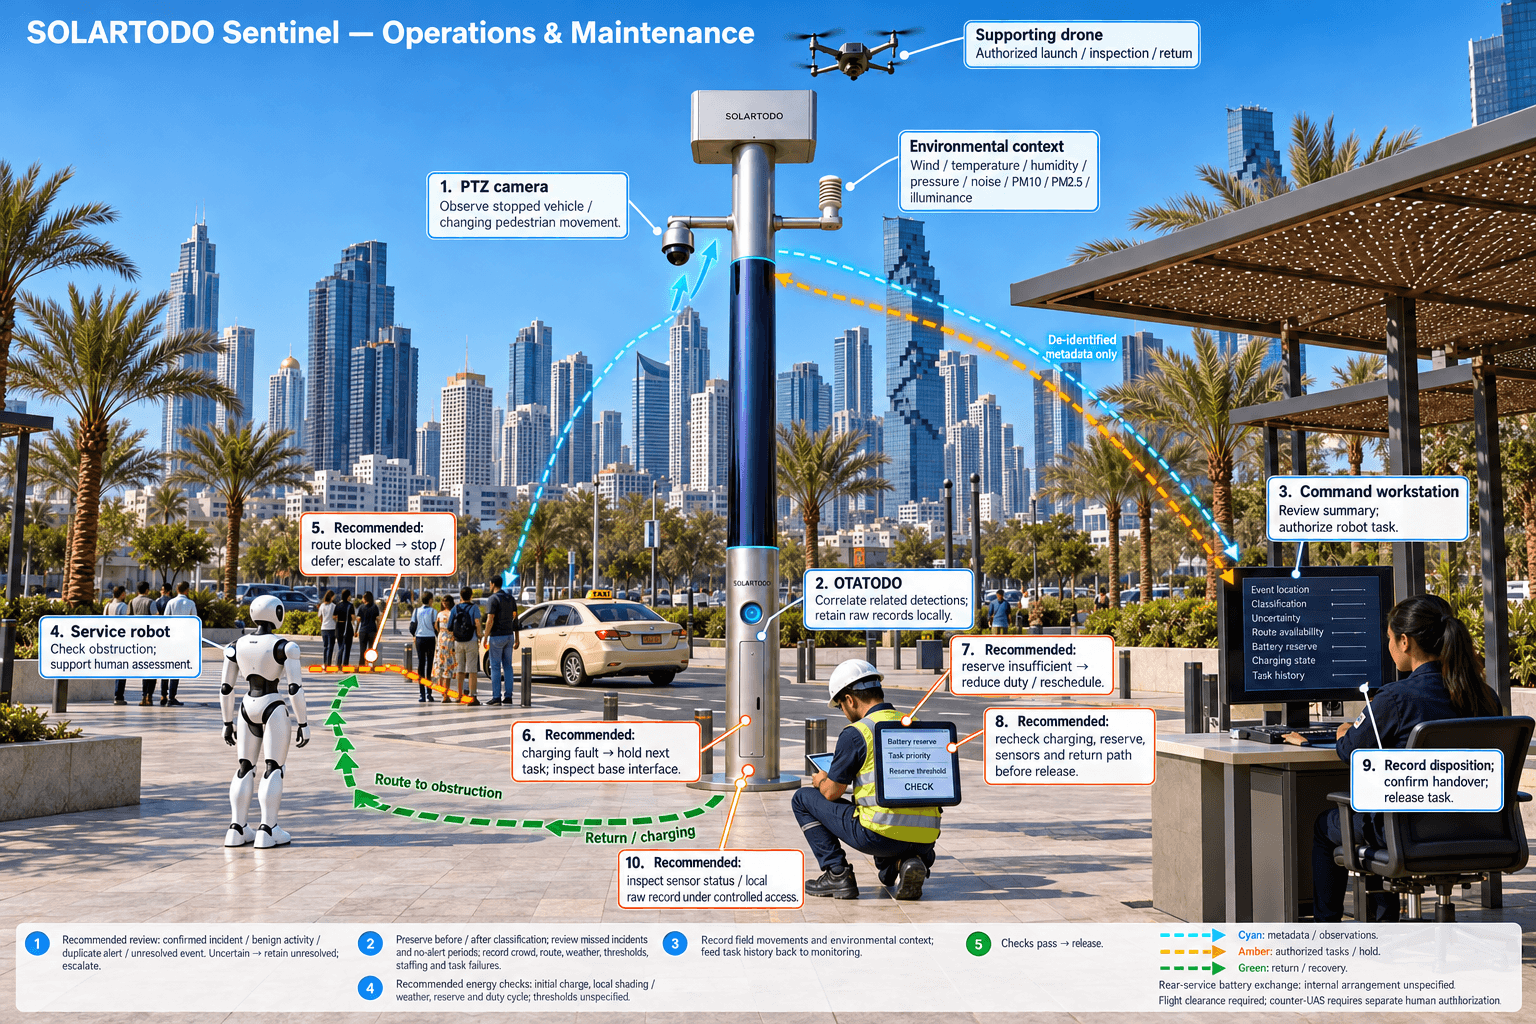
Después de que un operador autorizado evalúe el resumen del evento, la vista de mando asigna a un robot de servicio una tarea de inspección dentro de una zona operativa previamente reconocida. El robot se aproxima por una ruta aprobada, manteniendo la separación respecto a pasajeros y vehículos. Su función consiste en determinar las condiciones alrededor de la obstrucción y mejorar el conocimiento de la situación, en lugar de dirigir el tráfico o asumir competencias de los servicios de emergencia.
En este caso, las preguntas pertinentes son concretas: ¿está bloqueado el itinerario peatonal?, ¿sigue detenido el vehículo? y ¿requiere la situación la intervención de personal? Las observaciones del robot apoyan la evaluación en el poste, y solo las conclusiones desidentificadas se incorporan a la vista de mando general. Cuando la situación sigue siendo incierta, el evento permanece sin resolver y se deriva al personal. Una ruta inaccesible o concurrida es motivo para detener o aplazar la tarea del robot, no para abrirse paso entre los espectadores.
Esto modifica el flujo de trabajo de las patrullas a pie. El personal puede priorizar los incidentes respaldados por observaciones adicionales, manteniendo la responsabilidad sobre las emergencias y los casos ambiguos. El robot también permite realizar patrullas autónomas, responder a alarmas, efectuar inspecciones y coordinar operaciones aéreas y terrestres. Tras completar su misión, regresa a la base del poste para recargarse de forma inalámbrica. La disponibilidad de su ruta y su estado de carga permanecen visibles junto al incidente, de modo que el siguiente envío refleje su disponibilidad real.
Las operaciones con drones proporcionan una visión regional complementaria cuando lo permiten las condiciones operativas autorizadas. El nodo permite el despegue autónomo, las patrullas, las inspecciones, el regreso y la reasignación de tareas sin un operador situado en el poste. Un cargador de baterías de múltiples compartimentos realiza un intercambio automatizado mediante acceso posterior tras el aterrizaje e instala una batería cargada para un nuevo despegue. Los múltiples compartimentos permiten salidas consecutivas, mientras que la planificación de rutas, la gestión del estado de carga e intercambio, las colas de tareas, el estado de la flota y los registros de misión coordinan la secuencia. Nada de ello exige una salida aérea por cada alerta de tráfico.
4. Revisión de los límites operativos: energía, autorización y datos locales
Sky Hub funciona totalmente al margen de la red eléctrica mediante almacenamiento en baterías y recarga solar en el poste, sin suministro de la red, de la ciudad ni del emplazamiento. Su cuerpo cilíndrico, de aproximadamente 8 m de altura y 0.6 m de anchura, incorpora aproximadamente 15 m² de película fina flexible CIGS envolvente de 360°, con una potencia nominal aproximada de 2.4–2.7 kWp. Esta potencia nominal no debe interpretarse como potencia operativa disponible durante todo el día.
Solo la proyección del cilindro orientada hacia el sol recibe luz solar directa en cada momento. En una región de referencia con alta irradiación, como Arabia Saudí, la producción realista con cielo despejado es de aproximadamente 0.8–1.1 kW de pico en CC y 6–9 kWh/día, con máximos a media mañana o por la tarde, en lugar de al mediodía. Estos valores de referencia no constituyen una previsión de producción para Bangkok. Las sombras del emplazamiento, la nubosidad, la lluvia, la temperatura y la geometría de la instalación requieren una evaluación energética local.
La capa CIGS proporciona recarga complementaria a una microestación respaldada por baterías. El almacenamiento de la categoría de 5–20 kWh amortigua las tareas de mayor potencia de drones y robots; OTATODO programa las cargas de trabajo según el ciclo de funcionamiento, la energía disponible y la prioridad operativa. La energía almacenada sigue siendo finita. Por tanto, la planificación de eventos temporales necesita un requisito de carga inicial, umbrales de reserva y un procedimiento de funcionamiento reducido. Si el balance energético evaluado no permite mantener el programa del evento, la configuración o la programación de tareas deben modificarse antes del despliegue.
La coordinación contra sistemas aéreos no tripulados (counter-UAS) está sujeta a un límite de autorización independiente. Sentinel detecta y sigue un dron no autorizado y puede ordenar a su propio dron aliado una captura aérea con red de bajo impacto o una maniobra disuasoria de aproximación cercana únicamente tras obtener autorización humana y el permiso operativo aplicable. El radar no está integrado en el poste; un sensor opcional de un socio puede aportar información adicional. Este flujo de trabajo permanece separado de la evaluación rutinaria del tráfico.
La arquitectura de datos está diseñada para el procesamiento local y orientada a PDPL/LGPD, sin afirmar que exista certificación ni cumplimiento legal acreditado. Un comprador de Bangkok debe validar por separado los requisitos de privacidad tailandeses aplicables, la conservación de datos, los controles de acceso y los permisos operativos.
5. Cierre de la revisión: medir las falsas alarmas sin ocultar incidentes no detectados
La evaluación propuesta comienza con una definición acordada. Para este despliegue, la tasa de falsas alarmas se define como las alertas de seguridad revisadas que se determina que no requieren la respuesta de seguridad especificada, divididas entre todas las alertas de seguridad revisadas. Esta medida operativa es distinta de la tasa estadística de falsos positivos, calculada sobre todas las observaciones realmente negativas. Esta distinción evita que los documentos de contratación y los informes operativos utilicen la misma denominación para distintos denominadores.
Los revisores deben aplicar categorías coherentes: incidente confirmado, actividad inocua, alerta duplicada y evento sin resolver. La subida habitual de pasajeros podría ser una actividad inocua; las notificaciones repetidas sobre una misma obstrucción podrían ser duplicados. Un caso sin resolver debe permanecer visible en lugar de contabilizarse como inocuo. Una obstrucción menor detectada correctamente puede seguir siendo útil aunque no justifique el envío de servicios de emergencia, por lo que los umbrales de respuesta necesitan definiciones explícitas.
Para evaluar si la inspección del robot mejora las decisiones, se deben comparar periodos de eventos equivalentes y registrar las condiciones de afluencia, la disponibilidad de rutas, la meteorología, los umbrales de alerta y la dotación de personal. Deben conservarse las clasificaciones anteriores y posteriores a la inspección del robot. También se debe revisar una muestra de periodos sin alertas, porque reducir únicamente su número no demuestra una mejora de la seguridad. Los incidentes no detectados, los casos sin resolver y los fallos en las tareas del robot proporcionan controles necesarios sobre una métrica principal que aparentemente mejora.
Para los responsables de medioambiente, la revisión también debe registrar los desplazamientos innecesarios sobre el terreno y la disponibilidad de contexto ambiental. Estas observaciones pueden apoyar decisiones operativas posteriores, pero no demuestran reducciones de emisiones ni beneficios para la salud ambiental. Cualquier conclusión de ese tipo requeriría un método de medición adicional y pruebas.
El incidente se cierra cuando el operador autorizado registra la resolución, confirma cualquier traspaso al personal de respuesta y da por finalizada la tarea del robot. A continuación, mantenimiento comprueba la carga, la reserva de batería, los sensores y el estado de la ruta de retorno antes de la siguiente misión. Así se completa un ciclo operativo: detección, evaluación y respuesta autorizadas, programación de la computación en el borde, y operaciones y mantenimiento sobre el terreno. La decisión de compra debe basarse en este flujo de trabajo trazable y en resultados de evaluación medidos, con la configuración final de Bangkok sujeta a confirmación técnica.
Configuración del sistema
| Parámetro | Configuración |
|---|---|
| Poste y despliegue | Sky Hub PURE sin iluminación; cuerpo cilíndrico de aproximadamente 8 m y aproximadamente 0.6 m de anchura; instalación para eventos temporales diseñada técnicamente |
| Energía sin conexión a la red | Aproximadamente 15 m² de CIGS flexible envolvente, potencia nominal aproximada de 2.4–2.7 kWp; almacenamiento en baterías de la categoría de 5–20 kWh; dimensionamiento final sujeto a evaluación energética |
| Computación en el borde y datos | Inferencia de IA en el poste y programación de cargas de trabajo mediante OTATODO; almacenamiento local de datos sin procesar; transmisión al exterior únicamente de metadatos desidentificados de eventos y estados |
| Seguridad y medioambiente | Cámara PTZ con percepción local anónima; medición de velocidad y dirección del viento, temperatura, humedad, presión, ruido, PM10, PM2.5 e iluminancia |
| Operaciones terrestres | Robot de servicio para patrullas, inspecciones y evaluación de alarmas; rutas previamente reconocidas y carga inalámbrica en la base del poste |
| Operaciones aéreas | Interfaz de despegue y regreso autónomos de drones, intercambio de baterías mediante acceso posterior con múltiples compartimentos y gestión de misiones; coordinación counter-UAS con autorización humana |
Cómo funciona
- La cámara PTZ del poste detecta un vehículo detenido y cambios en el movimiento peatonal.
- OTATODO correlaciona las observaciones localmente y crea un resumen desidentificado del evento.
- Un operador autorizado evalúa el resumen y aprueba una inspección mediante un robot terrestre.
- El programador de tareas en el borde comprueba la disponibilidad de la ruta, la reserva de batería y la prioridad de la tarea.
- El robot inspecciona, apoya el traspaso al personal de respuesta si es necesario y regresa para la carga inalámbrica.
- El operador registra la resolución y la clasificación de falsa alarma mientras los registros sin procesar permanecen en el poste.
Supuestos de planificación (indicativos)
Datos de planificación ilustrativos que el comprador puede recalcular: métricas objetivo, no resultados logrados. Sujeto a confirmación final de ingeniería.
| Métrica | Supuesto de planificación | Valor indicativo |
|---|---|---|
| Carga de trabajo de revisión de alertas | SOLO A TÍTULO ILUSTRATIVO: 40 alertas por día de evento durante 3 días de evento, con 2 minutos de revisión por alerta. | 40 × 3 × 2 = 240 minutos de esfuerzo de revisión previsto |
| Objetivo de evaluación de falsas alarmas | SOLO A TÍTULO ILUSTRATIVO: utilizar un conjunto de revisión de 120 alertas y un límite objetivo de 30 alertas clasificadas como no necesitadas de la respuesta de seguridad especificada. | 30 ÷ 120 × 100 = 25% como objetivo ilustrativo, no como resultado obtenido |
| Esfuerzo de evaluación manual evitado | SOLO A TÍTULO ILUSTRATIVO: la evaluación asistida por robot evita 10 visitas manuales innecesarias, cada una de las cuales requiere 8 minutos de personal; validar por separado la clasificación y la seguridad. | 10 × 8 = 80 minutos de personal de esfuerzo hipotéticamente evitado |
| Comprobación preliminar de planificación energética | SOLO A TÍTULO ILUSTRATIVO: un almacenamiento nominal de 10 kWh con una asignación utilizable supuesta del 70% alimenta una carga media programada de 0.5 kW; excluir la energía solar de este cálculo. | 10 × 0.70 ÷ 0.5 = 14 horas de cobertura energética ilustrativa antes de las pérdidas de conversión; no constituye una autonomía garantizada |
Equipos desplegados
- Poste Sky Hub sin iluminación con montaje temporal diseñado técnicamente
- Capa solar envolvente de CIGS flexible para recarga complementaria y almacenamiento en baterías
- Armario de computación en el poste que ejecuta OTATODO con almacenamiento local
- Cámara de seguridad PTZ y conjunto de sensores ambientales de nueve variables
- Robot de servicio e interfaz de carga inalámbrica en la base del poste
- Interfaz de despegue y regreso de drones y cargador de intercambio de baterías de múltiples compartimentos
- Terminal de la vista de mando configurado para metadatos desidentificados de eventos y estados
Preguntas frecuentes
¿Es este un informe de un despliegue existente en Bangkok?
No. Se trata de una configuración propuesta para un intercambiador de transporte de Bangkok y de una revisión ilustrativa de un incidente que utiliza el conjunto consolidado de capacidades de Sentinel. No identifica a un cliente con una instalación, no informa de un incidente real durante un evento deportivo ni afirma que se hayan obtenido resultados. La selección del emplazamiento, la instalación, los permisos y los criterios de evaluación requieren el acuerdo del comprador y la confirmación técnica final.
¿Por qué priorizar un robot terrestre para la seguridad ante incidentes de tráfico?
Un robot terrestre puede aportar observaciones adicionales alrededor de una obstrucción cuando una alerta remota es ambigua y una patrulla a pie tardaría en llegar. Su utilidad depende de una ruta previamente reconocida y accesible, y de una separación segura respecto a personas y vehículos. Apoya la evaluación humana y la priorización del personal de respuesta sin sustituir a los servicios de emergencia ni asumir competencias de control del tráfico.
¿Puede el poste funcionar durante todo un evento únicamente con energía solar?
No se promete un funcionamiento continuo exclusivamente solar. Sky Hub es totalmente autónomo de la red eléctrica y combina almacenamiento finito en baterías con recarga solar complementaria. La referencia proporcionada para una zona de alta irradiación es de aproximadamente 6–9 kWh/día, no una previsión para Bangkok. Los ingenieros deben evaluar la producción local, la energía almacenada inicialmente, las pérdidas de conversión, los requisitos de reserva y los ciclos de funcionamiento de drones y robots en relación con el programa del evento.
¿Cómo deben interpretar los compradores el KPI de falsas alarmas?
El KPI operativo propuesto divide las alertas revisadas que no requieren la respuesta de seguridad acordada entre todas las alertas revisadas. Los compradores deben definir los umbrales de respuesta antes de la evaluación y realizar un seguimiento separado de los duplicados y los casos sin resolver. También deben examinar los incidentes no detectados y la comparabilidad de las condiciones operativas, porque una reducción de alertas por sí sola no demuestra que las operaciones de seguridad sean más precisas o seguras.
¿Qué datos llegan al centro de mando?
Solo pueden salir del poste metadatos desidentificados de eventos y estados. El vídeo y los datos de sensores sin procesar permanecen en el poste para su procesamiento local. Por tanto, la vista de mando remota apoya las decisiones mediante resúmenes, estados de tareas y estados de equipos. La revisión detallada de los registros sin procesar requiere acceso local controlado, con plazos de conservación y permisos establecidos para el despliegue.
¿Qué permisos rigen la actividad de drones y counter-UAS?
Las operaciones con drones requieren los permisos aplicables al espacio aéreo, al emplazamiento y a las operaciones del evento. La mitigación counter-UAS requiere autorización humana y un procedimiento operativo aprobado para la captura aérea con red de bajo impacto o la disuasión mediante aproximación cercana por parte del dron aliado del nodo. La detección no autoriza por sí misma la intervención. El radar no forma parte del equipamiento del poste, aunque un sensor opcional de un socio puede aportar información.
Explorar más
- Línea de postes City AI / alumbrado inteligente
- Más casos de despliegue de ciudad inteligente
- Hable con nuestro equipo de ingeniería
¿Planea un despliegue de IA física similar para calles, campus o espacios públicos? Solicite una consulta de ingeniería