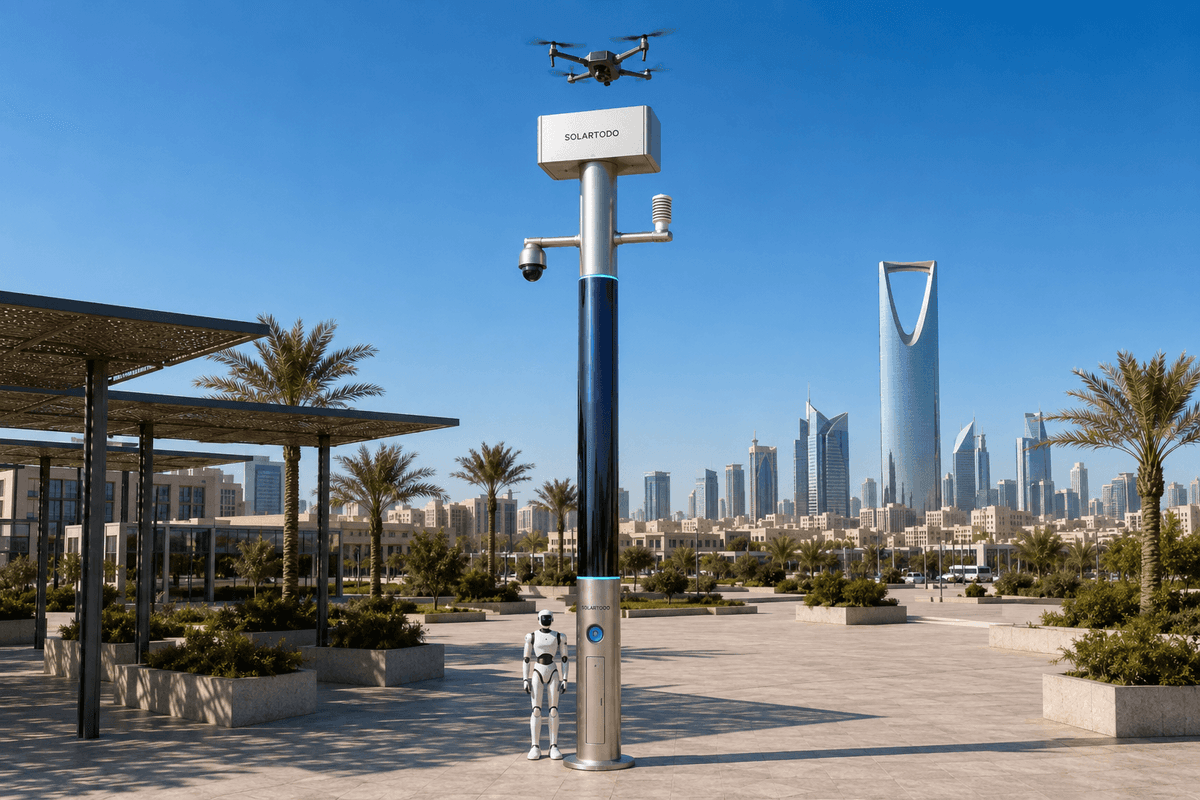
Un poste City AI es un nodo de borde de IA física totalmente autónomo fuera de la red que combina sensado local, cómputo en el borde, reposición solar respaldada por batería, operaciones con drones y coordinación de robots en un único poste urbano no destinado a iluminación. En esta configuración piloto de Bangkok, SOLARTODO Sentinel Sky Hub apoya la seguridad perimetral de campus y los patrullajes de respuesta a incendios durante olas de calor para un operador de parque de turismo cultural.
1. Contexto del piloto en Bangkok
Este estudio de caso en formato de informe piloto plantea una implementación propuesta de SOLARTODO Sentinel Sky Hub para un operador de parque de turismo cultural en Bangkok que gestiona un perímetro tipo campus. El entorno operativo es familiar para las grandes atracciones de visitantes en Tailandia: flujos peatonales mixtos, áreas ajardinadas, vías de servicio, puertas perimetrales, eventos temporales, ventanas de mantenimiento nocturno y periodos de ola de calor que aumentan la probabilidad de humo, fallos eléctricos, vegetación seca y descubrimiento tardío de incidentes.
La tarea urbana principal es la seguridad, pero el escenario detonante es la respuesta a incendios durante condiciones de temporada calurosa. El punto crítico del operador es el patrullaje manual lento: los guardias y equipos de instalaciones pueden recorrer rutas a pie o en vehículo, pero los bordes perimetrales, zonas ajardinadas, márgenes de estacionamiento y rincones de servicios pueden permanecer sin observación entre intervalos de patrulla. Durante los picos de visitantes, la atención del personal se desplaza hacia el control de multitudes y la gestión de accesos. Por la noche, el mismo sitio puede contar con menos personal disponible, mientras que el área que debe comprobarse sigue siendo la misma.
El modo de implementación propuesto es perimetral de campus: los nodos Sky Hub se posicionan en puntos seleccionados del perímetro y de bordes internos donde pueden observar puertas, líneas de cerca, corredores de servicio y zonas de riesgo de incendio sin depender de la energía de la ciudad o del sitio. El encuadre de KPI es la cobertura, no una afirmación de tasa de detección lograda. Los equipos de planificación evaluarían qué proporción del plan de patrullaje perimetral puede sensarse de forma continua, cuántos segmentos de patrulla pueden cubrirse con salidas autónomas de drones y con qué rapidez puede despacharse una respuesta autorizada después de que una anomalía local sea puntuada en el poste.
No se trata de un ejercicio de ficha técnica de producto. La pregunta para el operador del parque es operativa: ¿cómo reduce un nodo de borde de IA física los intervalos ciegos respetando las expectativas de privacidad en un entorno turístico? La respuesta de Sentinel es mantener el video bruto y los datos de sensores procesados localmente en el poste, enviar solo metadatos de eventos y estado desidentificados a la vista de panorama operativo común, y usar autorización humana en el circuito antes de que las acciones de respuesta con drones o C-UAS vayan más allá de la observación.
2. Modelo operativo del nido de drones
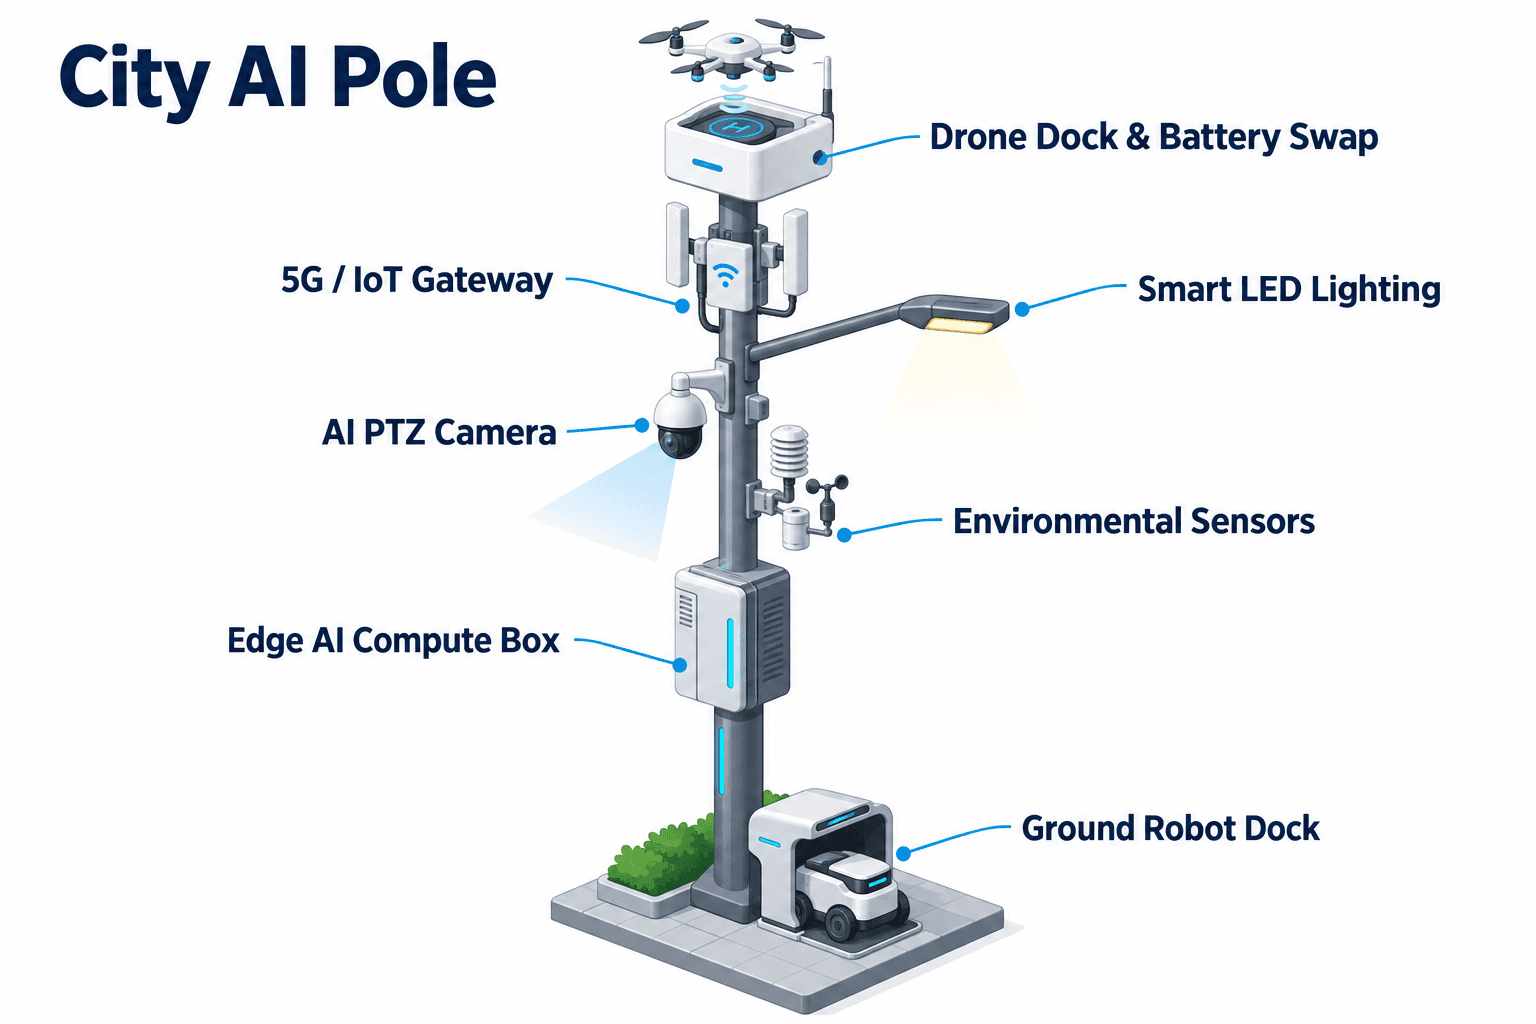
El foco modular de esta configuración de Bangkok es el nido de drones. Cada Sky Hub actúa como una microestación totalmente autónoma fuera de la red: un poste inteligente PURE, almacén de energía, punto de percepción, gabinete de cómputo en el borde y nodo autónomo de operaciones con drones. El flujo de trabajo del dron está diseñado para lanzamiento de patrulla, inspección regional, retorno, intercambio de batería y reasignación de tareas sin que un operador tenga que estar junto al poste.
Para reducir el patrullaje manual lento, el nido de drones cambia el ritmo de la cobertura. En lugar de esperar a que un guardia llegue al lado más alejado del parque, el puesto de mando puede programar salidas autónomas perimetrales por segmento de ruta, zona de riesgo térmico o prioridad de incidente. Cuando la cámara PTZ del poste marca neblina similar a humo, movimiento inusual de multitudes, intrusión perimetral o una condición anómala en una vía de servicio, OTATODO programa cargas de trabajo locales, registra los metadatos del evento y presenta el elemento para evaluación autorizada. Si el operador confirma la escalada, el nodo puede lanzar su dron amigo para inspeccionar el segmento desde el aire, transmitir estado operativo a la vista de mando, regresar, intercambiar batería desde el cargador multibahía de servicio posterior y relanzarse para el siguiente segmento asignado.
El cargador de intercambio en caliente es importante para la planificación de cobertura. Un solo vuelo de dron puede inspeccionar un segmento, pero se necesitan varias salidas consecutivas cuando una ola de calor crea múltiples áreas de vigilancia en un campus grande. El mecanismo de intercambio multibahía proporciona al dron aterrizado un paquete cargado y lo devuelve al servicio, mientras la capa de gestión rastrea el plan de ruta, el estado de carga o intercambio, la cola de tareas, la salud de la flota y el registro de misión. Por tanto, la métrica de planificación no es solo la disponibilidad de vuelo, sino cuántos segmentos perimetrales pueden inspeccionarse por turno sin añadir un equipo de patrulla manual.
Las operaciones con robots terrestres completan el circuito aire-tierra. Un robot humanoide o de servicio puede patrullar caminos, responder a una alarma, inspeccionar una puerta, coordinarse con la vista aérea y regresar a la base del poste para carga inalámbrica. En este caso de uso propuesto para Bangkok, el dron proporciona cobertura rápida sobre secciones perimetrales y ajardinadas, mientras que el robot terrestre maneja la inspección más cercana donde senderos peatonales, umbrales de edificios o entradas de servicio requieren presencia física.
3. Inteligencia en el borde y privacidad
Un sitio de turismo cultural en Bangkok es un entorno sensible de cara al público. Los visitantes esperan seguridad, pero también un tratamiento proporcional de los datos. Por ello, la configuración Sentinel está orientada por diseño a PDPL/LGPD: los videos brutos y los flujos de sensores brutos permanecen en el poste para procesamiento local, mientras que solo los metadatos de eventos y estado desidentificados pueden salir del poste hacia la vista de mando.
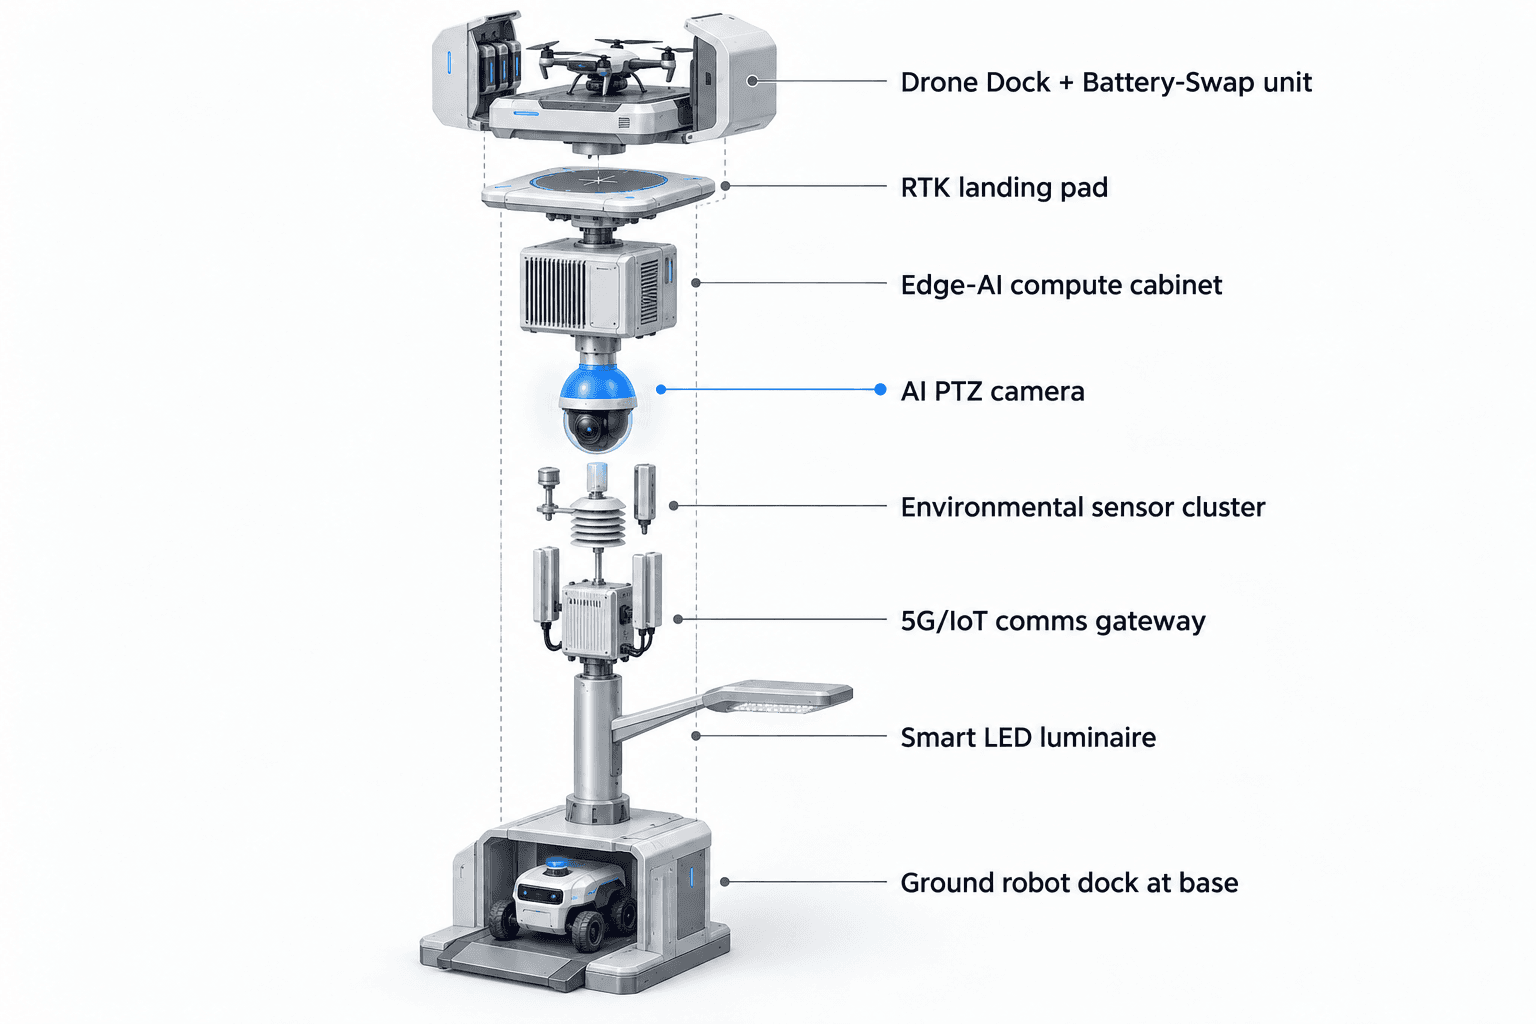
La capa de sensado de seguridad utiliza una cámara PTZ con percepción local para conteo anónimo de vehículos, densidad de multitudes, intrusión y conciencia perimetral. No depende de reconocimiento facial ni de reconocimiento de matrículas como capacidades activas implementadas. El monitoreo ambiental añade nueve entradas operativas: velocidad del viento, dirección del viento, temperatura, humedad, presión atmosférica, ruido, PM10, PM2.5 e iluminancia. En un escenario de respuesta a incendios durante ola de calor, estas señales ayudan al operador a decidir si una anomalía visual similar a humo merece inspección inmediata con dron, si la dirección del viento afecta el encaminamiento de la respuesta y si una tarea de patrulla debe repriorizarse hacia bordes ajardinados secos o zonas de servicios.
El cómputo de IA en el borde se ejecuta en un módulo de clase Jetson, ya sea de clase Orin o de clase Thor según la confirmación final de ingeniería. El rol de cómputo es práctico: inferencia local, puntuación de eventos, programación de misiones, asignación de cargas de trabajo y minimización de datos. No es un modelo de carga a la nube. La vista de mando COP presenta el ciclo operativo como sensado, evaluación y respuesta autorizadas, programación de cómputo en el borde, y operaciones y mantenimiento en campo. Esto coincide con el patrón de “sensado a evaluación a acción a mantenimiento” que necesita un operador de parque que debe coordinar personal de seguridad, mantenimiento de instalaciones y respuesta de emergencia sin convertir cada transmisión de cámara en un flujo central de datos brutos.
La coordinación Counter-UAS se incluye como una función de seguridad no letal y autorizada por humanos. El poste puede detectar y rastrear un dron no autorizado mediante su sensado local y entradas aprobadas opcionales de sensores asociados si se integran. Luego puede ordenar al dron amigo propio del nodo una captura aérea suave con red o una disuasión por aproximación cercana tras autorización humana. El radar no es hardware del poste en esta configuración; si se requiere, se trata solo como una entrada externa opcional al panorama de mando.
4. Realidad energética fuera de la red
La configuración de Bangkok está diseñada como totalmente autónoma fuera de la red: almacenamiento de batería en el poste más reposición solar de película delgada CIGS flexible envuelta en 360 grados, sin requisito de energía de red, ciudad o sitio. Esto importa para campus de turismo cultural porque las ubicaciones perimetrales suelen elegirse por geometría de seguridad, no por acceso eléctrico conveniente. Evitar zanjas y dependencia de servicios públicos puede facilitar la colocación de nodos cerca de vías de servicio, cercas exteriores, bordes de estacionamientos o zonas ajardinadas con riesgo de incendio.
El modelo energético debe expresarse con cuidado. El poste porta alrededor de 15 metros cuadrados de película delgada CIGS flexible alrededor de un cuerpo vertical de aproximadamente 8 metros de alto y 0.6 metros de ancho, lo que corresponde a unos 2.4 a 2.7 kWp nominales. Debido a que un cilindro vertical recoge el sol directo principalmente en su proyección orientada al sol, en lugar de hacerlo en toda la envoltura a la vez, la producción realista en cielo despejado en una región de alta irradiancia es de aproximadamente 0.8 a 1.1 kW DC pico, a menudo con picos a media mañana o media tarde en lugar de exactamente al mediodía, con unos 6 a 9 kWh por día en esas condiciones de alta irradiancia.
Para la planificación en Bangkok, el punto clave no es la autosuficiencia ilimitada de la envoltura. La capa CIGS es una capa de reposición suplementaria para una microestación respaldada por batería. Las salidas de drones, patrullajes de robots, sensado, cómputo y comunicaciones se amortiguan mediante almacenamiento de clase 5 a 20 kWh y se programan por ciclo de trabajo. La autonomía final depende de las condiciones solares de Bangkok, sombra, supuestos de temporada monzónica, frecuencia de rutas, carga útil del dron, demanda de carga del robot y margen de reserva requerido por el operador.
Esto hace más honesta la discusión de KPI. Los objetivos de cobertura deben planificarse alrededor de ciclos de trabajo: cuántas rutas de patrulla se requieren por día, cuántas comprobaciones de respuesta a incendios se requieren durante una vigilancia por ola de calor, cuánta reserva debe permanecer durante la noche y qué cobertura mínima puede sostenerse durante periodos nublados. El piloto propuesto debe medir la disponibilidad de cobertura frente a esos insumos de planificación, en lugar de presentar el área de envoltura solar como garantía de operación continua de alta potencia.
5. Plan de evaluación
El piloto propuesto debe evaluarse como un cambio operativo para el operador del parque. La línea base es la cobertura de patrullaje manual: rutas, frecuencia, horas de personal, intervalos no observados, pasos de traspaso de incidentes y calidad de documentación. El estado objetivo es un programa perimetral asistido por nodos de borde donde el sensado fijo, las salidas de drones, la respuesta de robots y los registros de la vista de mando dan a los supervisores una imagen más clara de la cobertura.
Un piloto práctico puede dividir el perímetro del campus en segmentos de ruta sin publicar mediciones sensibles. Cada segmento recibe un objetivo de patrulla: comprobación perimetral rutinaria, inspección de paisaje con riesgo de incendio, observación de vía de servicio, vigilancia de densidad de multitudes adyacente a puertas o inspección cercana posterior a una alarma. El nido de drones se convierte entonces en el motor de programación para la cobertura aérea. Los guardias siguen siendo esenciales, pero su trabajo pasa de recorridos repetitivos a verificación, intervención y respuesta orientada a visitantes.
El KPI objetivo es la cobertura. Los equipos de planificación pueden rastrear la proporción de segmentos de patrulla asignados a inspección aérea automatizada, el número de patrullas manuales reservadas para tareas de juicio humano, el número de comprobaciones de vigilancia por ola de calor completadas por plan de ruta y el porcentaje de eventos que producen un registro de misión limpio con evidencia local retenida en el poste. Estas son métricas de evaluación, no resultados logrados que se estén afirmando.
Sujeto a confirmación final de ingeniería, un operador de parque de turismo cultural en Bangkok usaría el piloto para responder cuatro preguntas de adquisición: si la colocación totalmente fuera de la red mejora la geometría perimetral; si la capacidad de intercambio en caliente de drones reduce materialmente las brechas de patrullaje; si el procesamiento local se alinea con las expectativas de privacidad; y si la vista de mando COP mejora la coordinación entre seguridad, mantenimiento de instalaciones y respuesta de emergencia durante periodos de riesgo de incendio por ola de calor.
Configuración del sistema
| Parámetro | Configuración |
|---|---|
| Forma de implementación | Poste inteligente PURE SOLARTODO Sentinel Sky Hub, nodo de borde de IA física no destinado a iluminación para colocación perimetral de campus |
| Sistema energético | Microestación totalmente autónoma fuera de la red y respaldada por batería, con reposición de película delgada CIGS flexible envuelta en 360°, almacenamiento de clase 5-20 kWh sujeto a confirmación de ingeniería |
| Nido de drones | Lanzamiento autónomo, retorno, intercambio en caliente de batería multibahía de servicio posterior, asignación de rutas, registros de misión y gestión de salud de flota |
| Sensado de seguridad | Percepción AI PTZ para conteo anónimo de vehículos, densidad de multitudes, intrusión y conciencia perimetral; video bruto procesado localmente |
| Monitoreo ambiental | Velocidad del viento, dirección del viento, temperatura, humedad, presión atmosférica, ruido, PM10, PM2.5 e iluminancia |
| Cómputo de IA en el borde | Módulo de borde de clase Jetson Orin o Thor para inferencia en el poste, programación de tareas y reporte solo de metadatos |
| Coordinación de robots y C-UAS | Carga inalámbrica de robot terrestre en la base del poste más respuesta no letal con dron amigo, autorizada por humanos, para rastreo de drones no autorizados |
Cómo funciona
- La PTZ en el poste y los sensores ambientales señalan neblina similar a humo, intrusión, cambio de densidad de multitudes o anomalía perimetral.
- La IA en el borde clasifica el evento localmente, puntúa la prioridad y mantiene el video bruto y los datos de sensores en el poste.
- La vista de mando COP presenta metadatos de evento desidentificados para evaluación y autorización humanas.
- Tras la autorización, el nido de drones lanza una salida de inspección o asigna un robot terrestre para respuesta cercana.
- El dron regresa, recibe un intercambio automatizado de batería si es necesario y se redistribuye a la siguiente tarea en cola.
- OTATODO registra el estado de misión, la decisión del operador, el estado de mantenimiento y el historial de tareas de seguimiento.
Supuestos de planificación (indicativos)
Datos de planificación ilustrativos que el comprador puede recalcular: métricas objetivo, no resultados logrados. Sujeto a confirmación final de ingeniería.
| Métrica | Supuesto de planificación | Valor indicativo |
|---|---|---|
| Cobertura perimetral | El piloto divide el borde del campus del parque en segmentos de patrulla con números redondos para planificación de inspección aérea | ~10-20 segmentos programados por ciclo operativo |
| Sustitución de patrullaje manual | Los patrullajes con drones sustituyen rondas repetitivas de observación perimetral mientras el personal conserva las tareas de intervención | ~20-40 pasadas de patrulla rutinaria/semana dirigidas a automatización |
| Vigilancia de incendios por ola de calor | Se programan comprobaciones aéreas adicionales durante periodos de vigilancia de temporada calurosa para zonas ajardinadas y bordes de servicios | ~4-8 comprobaciones dirigidas de riesgo de incendio/día durante detonante de ola de calor |
| Planificación de reserva de batería | Las tareas de alta potencia de drones y robots se amortiguan con almacenamiento y se programan por ciclo de trabajo, no por producción solar ilimitada | Almacenamiento de clase 5-20 kWh con margen de reserva definido por el operador |
| Documentación de incidentes | Cada flujo de trabajo de anomalía autorizada crea un registro local y metadatos de evento desidentificados para la vista de mando | ~100% de eventos escalados dirigidos a registros de misión estructurados |
Equipos desplegados
- Cuerpo de poste no destinado a iluminación SOLARTODO Sentinel Sky Hub con gabinete de borde integrado
- Capa de reposición solar de película delgada CIGS flexible envuelta en 360°
- Gabinete de energía fuera de la red respaldado por batería, clase 5-20 kWh sujeto a ingeniería del sitio
- Nido autónomo de drones con cargador multibahía de intercambio en caliente de baterías de servicio posterior
- Cámara AI PTZ para percepción local de perímetro y densidad de multitudes
- Paquete de sensores ambientales de nueve parámetros
- Base de carga inalámbrica para robot terrestre al pie del poste
- Software de vista de mando COP que ejecuta el flujo de trabajo de operaciones de borde OTATODO
Preguntas frecuentes
¿SOLARTODO Sentinel Sky Hub es una farola inteligente?
No. En esta configuración propuesta para Bangkok, Sky Hub es un poste inteligente PURE y un nodo de borde de IA física, no un activo de iluminación. Su propósito es alojar sensado, cómputo en el borde, almacenamiento de energía fuera de la red, operaciones con drones, coordinación de robots y flujos de trabajo de vista de mando para seguridad perimetral de campus y cobertura de respuesta a incendios.
¿El poste necesita energía de red, ciudad o sitio?
No. La configuración propuesta está diseñada como totalmente autónoma fuera de la red, usando almacenamiento de batería en el poste y reposición solar de película delgada CIGS flexible envuelta en 360°. La capa solar es suplementaria, con una producción realista gobernada por la proyección orientada al sol, clima, sombra y ciclo de trabajo. Las operaciones de alta potencia de drones y robots se amortiguan con almacenamiento y se programan de forma conservadora.
¿Qué hace importante al nido de drones para un operador de parque de turismo cultural en Bangkok?
El nido de drones aborda el patrullaje manual lento al convertir la cobertura perimetral en tareas aéreas programadas y repetibles. Puede lanzar, inspeccionar, regresar, intercambiar una batería mediante un cargador multibahía y redistribuirse sin un operador en el poste. Los guardias siguen tomando decisiones e interviniendo, pero la observación repetitiva de rutas puede automatizarse parcialmente.
¿Cómo se gestiona la privacidad de los visitantes en esta configuración?
La arquitectura está orientada por diseño a PDPL/LGPD. El video bruto y los datos brutos de sensores permanecen en el poste y son procesados localmente por IA en el borde. La vista de mando recibe solo metadatos de eventos y estado desidentificados, salvo que la política del operador, gobernada por separado, requiera otra cosa. Las capacidades activas de seguridad son conteo anónimo, conciencia de densidad, intrusión y conciencia perimetral.
¿El sistema realiza reconocimiento facial o reconocimiento de matrículas?
No se afirma ninguna capacidad activa implementada de reconocimiento facial o reconocimiento de matrículas en este estudio de caso. Las funciones de seguridad propuestas se encuadran intencionalmente alrededor de conteo anónimo de vehículos, densidad de multitudes, detección de intrusiones y conciencia perimetral. Esto mantiene el piloto centrado en cobertura, respuesta a incendios y coordinación operativa, no en vigilancia basada en identidad.
¿Cómo debe evaluar el operador del parque el ROI sin resultados fabricados?
El ROI debe evaluarse mediante supuestos de planificación y mediciones del piloto, no mediante resultados afirmados de antemano. Los insumos útiles incluyen segmentos de patrulla objetivo automatizados por semana, comprobaciones diarias de vigilancia de incendios por ola de calor, horas de personal desplazadas de recorridos repetitivos a respuesta, márgenes de reserva energética y porcentaje de eventos escalados capturados en registros de misión estructurados.
¿Cuál es el papel de Counter-UAS y qué queda excluido?
La coordinación Counter-UAS es no letal y solo autorizada por humanos. El poste puede detectar y rastrear un dron no autorizado, y luego ordenar a su propio dron amigo una captura aérea suave con red o disuasión por aproximación cercana después de la aprobación. La configuración excluye derribos, armas, ataques autónomos, interferencia RF o GNSS, y cualquier afirmación de que el radar esté integrado en el poste.
¿Qué elementos de ingeniería deben confirmarse antes de la adquisición?
La confirmación final de ingeniería debe cubrir el rendimiento solar en Bangkok bajo supuestos de sombra y monzón, margen de reserva de batería, ciclo de trabajo de salidas de drones, demanda de carga de robots, ubicación de postes, backhaul de comunicaciones, integración opcional de sensores asociados, acceso de mantenimiento, política local de gobernanza de datos y la línea base exacta de KPI de cobertura usada para la evaluación del piloto.
Explorar más
- Línea de postes City AI / alumbrado inteligente
- Más casos de despliegue de ciudad inteligente
- Hable con nuestro equipo de ingeniería
¿Planea un despliegue de IA física similar para calles, campus o espacios públicos? Solicite una consulta de ingeniería