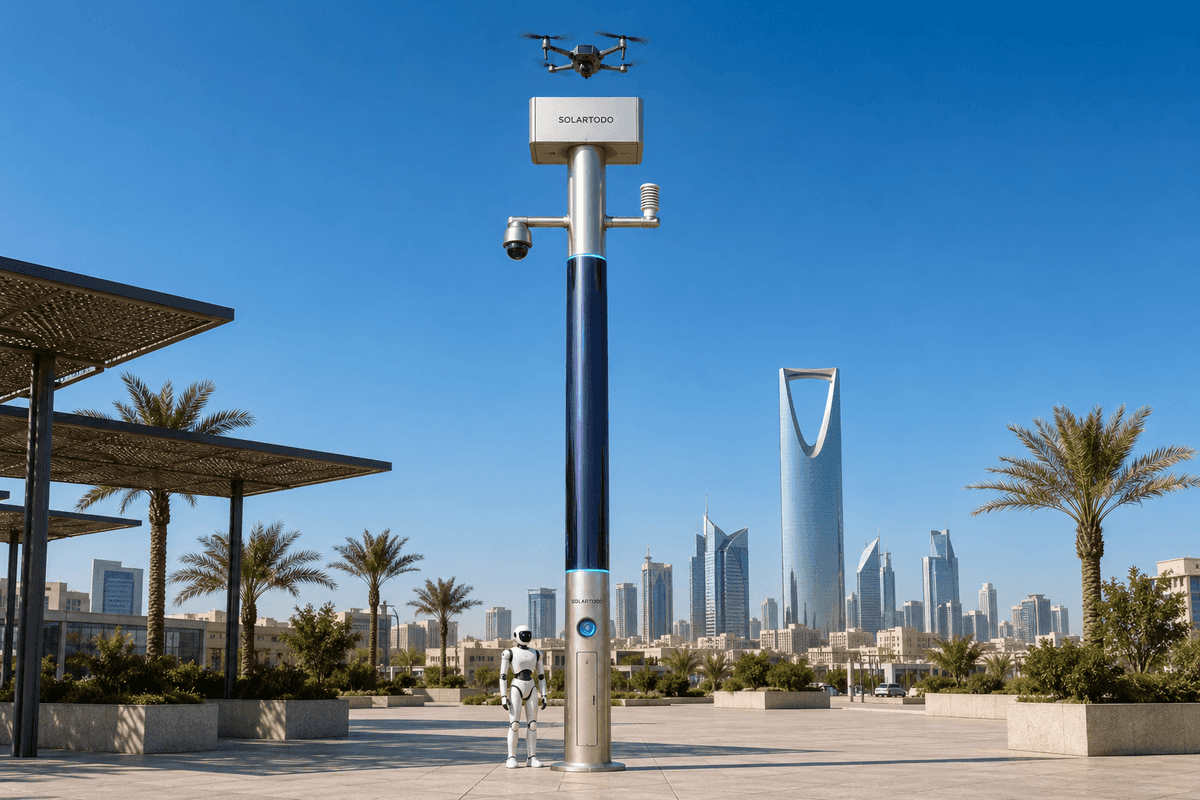
Un poste urbano de IA es un nodo de IA física en el borde, no destinado a iluminación, que combina sensorización, computación en el borde, almacenamiento de energía aislado de la red, operaciones con drones, operaciones con robots y coordinación de mando en una microestación con formato de poste. En Casablanca, la configuración Sentinel Sky Hub propuesta da soporte al monitoreo de secciones transversales fluviales para equipos ecoambientales de parques industriales, usando percepción PTZ local e inspección autorizada con drones sin exportar datos sin procesar.
1. Contexto de la tarea en Casablanca: respuesta nocturna en festivos alrededor de secciones transversales de agua industriales
Esta configuración propuesta de informe piloto está planteada para un actor ecoambiental responsable de la inspección nocturna alrededor del límite de un parque industrial en Casablanca, Marruecos. El área operativa no es un corredor general de embellecimiento urbano ni un proyecto de iluminación. Es una zona práctica de inspección de baja altitud: puntos de monitoreo de secciones transversales fluviales, vías de acceso junto al drenaje, límites perimetrales, patios de servicio, puentes pequeños y las interfaces entre la actividad industrial y las rutas receptoras de agua.
El detonante estacional es el periodo festivo. Durante los festivos, los sitios industriales pueden operar con supervisión reducida, los contratistas rotan, el movimiento de residuos cambia y los equipos de respuesta pueden estar más limitados por la noche. El punto crítico central no es que la ciudad carezca de sensores; es que una condición anómala vista después del anochecer puede quedar en un vacío entre la revisión de cámaras fijas, el despacho manual y la llegada física de una patrulla a la sección transversal. Para las operaciones ecoambientales, ese retraso puede importar cuando una queja por olor, una descarga visible, un canal bloqueado, una intrusión cerca de un punto de monitoreo o un movimiento sospechoso de vehículos requiere una primera revisión documentada.
El marco de KPI es la frecuencia de patrullaje. El comprador debe evaluar si el sistema aumenta las pasadas de inspección programadas y activadas por excepciones cada noche sin exigir que un operador permanezca junto al poste, y si cada pasada produce un registro estructurado del evento que pueda revisarse en una vista de mando de imagen operativa común. El piloto no afirma tasas de detección, área de cobertura ni latencia de respuesta logradas. Esos valores deben confirmarse mediante ingeniería del sitio, diseño de rutas, evaluación de radio local y las propias reglas operativas de la ciudad.
El modo de despliegue seleccionado es el de sección transversal fluvial. En lugar de dispersar nodos de forma genérica, el diseño propuesto sitúa postes Sky Hub donde una cámara PTZ pueda observar el acceso a la sección transversal, el borde del canal, los puntos de acceso cercanos y patrones de vehículos o multitudes que puedan indicar un incidente. El poste se convierte entonces en una microestación de inspección aislada de la red que puede activar un drone para confirmación visual de baja altitud y, cuando corresponda, coordinar una respuesta con robot terrestre desde la zona base.
2. Configuración de nodo propuesta: conciencia en el borde guiada por PTZ, inspección prioritaria con drones
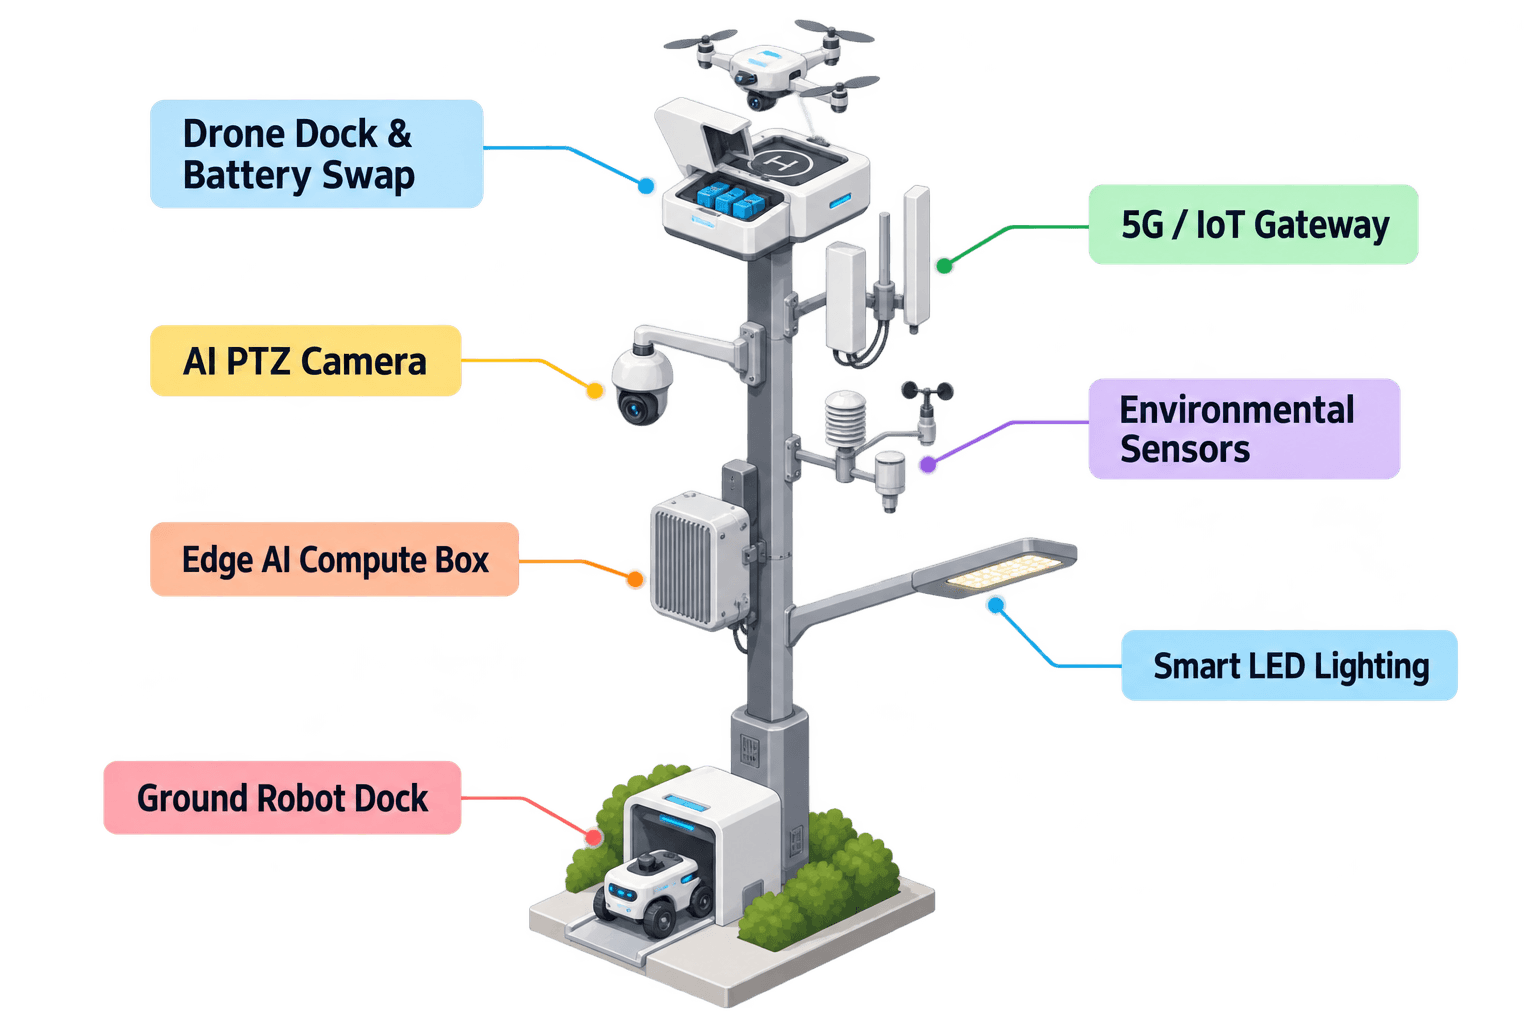
El nodo propuesto para Casablanca es un SOLARTODO Sentinel Sky Hub: un nodo maduro de IA física en el borde con formato de poste que ejecuta OTATODO en el borde. Es un poste inteligente puro sin sistema de iluminación. Su propósito en este caso no es iluminar, sino operar flujos de trabajo de sensorización, cómputo, energía, drones y robots en una sección transversal fluvial de un parque industrial.
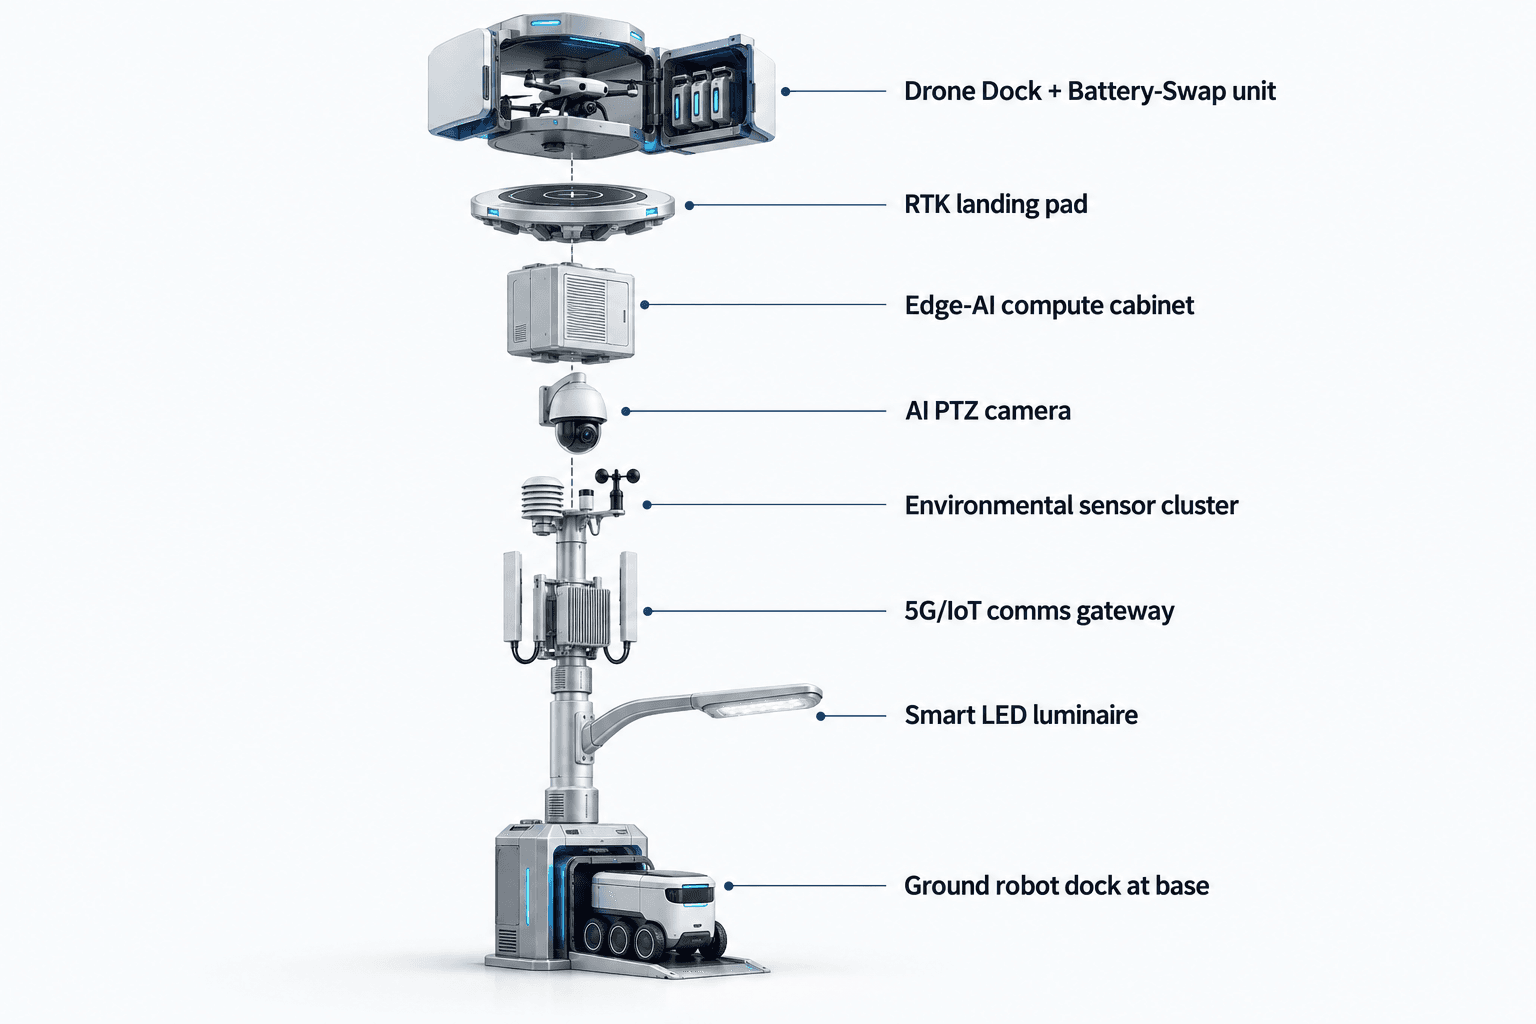
El módulo principal es la cámara PTZ. La PTZ ofrece observación activa de la sección transversal, la vía de servicio, la ribera del canal y la línea perimetral. La percepción local admite conteo anónimo de vehículos, densidad de multitudes, intrusión y conciencia perimetral. No se presenta como un sistema de identificación personal y no depende de reconocimiento facial o de matrículas desplegado activamente. El valor operativo es que la PTZ puede vigilar los lugares correctos, clasificar una anomalía localmente y crear un evento desidentificado con suficiente significado para que un operador ecoambiental decida si envía el drone del nodo.
Una vez autorizado, el flujo de trabajo del drone admite lanzamiento, inspección de baja altitud, retorno y reasignación de tareas sin que un operador permanezca en el sitio. Un cargador trasero de baterías multibahía realiza intercambio automático en caliente después del aterrizaje: la aeronave recibe un paquete cargado y el sistema puede preparar una nueva salida si el ciclo de trabajo y el estado de la batería lo permiten. La capa de gestión maneja planificación de rutas, cola de tareas, estado de carga e intercambio, salud de la flota y registros de misión. Esto es especialmente relevante durante festivos, cuando un solo operador nocturno puede necesitar supervisar múltiples eventos de secciones transversales desde una vista central de mando.
El flujo de trabajo del robot terrestre es secundario en esta narrativa piloto, pero sigue formando parte del conjunto de capacidades integradas del nodo. Un robot humanoide o de servicio puede realizar patrullaje autónomo, respuesta a alarmas, inspección en el área de base del poste y coordinación aire-tierra, y luego regresar para carga inalámbrica. En un caso de uso de sección transversal fluvial, esto significa que el drone puede inspeccionar desde arriba mientras el robot revisa la ribera accesible, la línea de vallado o la bahía de servicio, sujeto a reglas locales de seguridad y confirmación de ruta.
3. Energía aislada de la red y gestión local de datos: práctica, no ilimitada
El nodo Sky Hub propuesto está totalmente aislado de la red: no depende de energía municipal, de red ni del sitio. La arquitectura energética es una microestación respaldada por baterías con reposición solar en el poste. El poste incorpora unos 15 m² de película delgada CIGS flexible envolvente de 360 grados sobre un cuerpo cilíndrico vertical de aproximadamente 8 m de altura y unos 0.6 m de ancho, con un rango nominal de alrededor de 2.4 a 2.7 kWp.
El modelo de planificación debe mantenerse realista. Un cilindro vertical no capta sol directo en toda la envolvente al mismo tiempo; capta sol directo principalmente en su proyección orientada al sol. En una región de referencia de alta irradiancia como Arabia Saudita, una expectativa de producción con cielo despejado es de aproximadamente 0.8 a 1.1 kW DC de pico, normalmente con máximos a media mañana o media tarde en lugar del mediodía, con unos 6 a 9 kWh al día. El rendimiento final de Casablanca debe confirmarse mediante evaluación solar local, estudio de sombreado, perfil meteorológico estacional, geometría de montaje y ciclo de trabajo real.
Por este motivo, la capa CIGS debe entenderse como reposición suplementaria para un nodo totalmente aislado de la red y respaldado por baterías, no como una afirmación de energía solar pura ilimitada. Las tareas de drones y robots de alta potencia son amortiguadas por almacenamiento de clase 5 a 20 kWh y programadas según el ciclo de trabajo. Durante un periodo de respuesta nocturna en festivos, la vista de mando debe priorizar conjuntamente la frecuencia de patrullaje, el estado de la batería, la disponibilidad del drone, el estado de carga del robot y el presupuesto energético, en lugar de tratar cada salida como aislada.
La gestión de datos sigue la misma disciplina práctica. El video sin procesar y los datos de sensores permanecen en el poste y se procesan localmente mediante un módulo de borde de clase Jetson, usando cómputo de clase Orin o Thor según la configuración seleccionada. Solo los metadatos desidentificados de eventos y estado pueden salir del poste. La arquitectura está orientada a PDPL/LGPD porque está diseñada para procesamiento local, minimización y auditabilidad, pero el cumplimiento legal final, la política de retención de datos, la señalización, el lenguaje de adquisición y la autorización operativa siguen sujetos a revisión del comprador y asesoría legal local.
4. Bucle operativo: de anomalía PTZ a inspección autorizada de baja altitud
El patrón operativo diario sigue un único bucle de mando: sensorización, evaluación y respuesta autorizadas, programación de cómputo en el borde, y operaciones y mantenimiento en campo. En la vista de imagen operativa común, el equipo ecoambiental no necesita mirar transmisiones continuas sin procesar de cada poste. El sistema debe presentar el estado de la sección transversal, tarjetas de eventos PTZ, disponibilidad del drone, estado de la batería, lecturas ambientales y registros de misión como metadatos operativos estructurados.
Un evento típico de una noche festiva comienza cuando la cámara PTZ marca una anomalía: permanencia inusual de vehículos cerca del canal, movimiento en un área de servicio restringida, concentración de personas en un límite perimetral, una posible obstrucción o evidencia visual de que un punto de descarga necesita inspección más cercana. OTATODO programa la inferencia local en el poste y puntúa el evento. Luego el evento se presenta al operador con ubicación, hora, categoría de confianza, política de captura de cámara según configuración, estado de batería y ruta de inspección recomendada. El operador autoriza la respuesta conforme a las reglas de la ciudad.
Tras la autorización, el drone despega para una ruta de inspección de baja altitud. Puede seguir una pasada corta por la sección transversal, una pasada por el borde del canal o un circuito perimetral, según la cola de tareas y el estado meteorológico. La misión puede reasignarse si la PTZ continúa observando actividad o si el paquete de sensores ambientales indica condiciones que merecen revisión. Después del aterrizaje, el cargador de intercambio en caliente puede cambiar la batería y devolver el drone a estado listo para otra salida, sujeto a la programación energética.
El monitoreo ambiental añade contexto, no ruido. El paquete nueve en uno mide velocidad del viento, dirección del viento, temperatura, humedad, presión atmosférica, ruido, PM10, PM2.5 e iluminancia. Las lecturas de viento influyen en si debe proceder una salida del drone. Las lecturas de partículas, ruido y meteorología básica ayudan a los operadores a interpretar quejas o anomalías nocturnas. La iluminancia se trata como un valor ambiental, no como una función de iluminación.
La coordinación contra UAS permanece estrictamente acotada. Si aparece un drone no autorizado cerca de la sección transversal del parque industrial, el poste puede detectarlo y rastrearlo mediante sus entradas de sensorización disponibles y puede comandar el drone propio del nodo para una respuesta no cinética autorizada por una persona, como captura aérea suave con red o disuasión por aproximación cercana. El radar no es hardware del poste; solo puede tratarse como una entrada opcional de sensor asociado si el comprador lo integra. Esta configuración no incluye derribo, interferencia, denegación, ataque autónomo ni respuesta armada.
5. Plan de evaluación: objetivos de frecuencia de patrullaje sujetos a confirmación de ingeniería
Para el comprador de Casablanca, el valor del piloto propuesto debe evaluarse mediante métricas de frecuencia de patrullaje y disponibilidad de respuesta, no con una lista genérica de tecnología. La pregunta de planificación es simple: ¿puede el equipo ecoambiental aumentar las pasadas de inspección nocturna alrededor de secciones transversales fluviales prioritarias durante festivos, manteniendo los datos sin procesar en local, preservando la operación aislada de la red y manteniendo autorización humana sobre acciones reguladas?
La evaluación debe separar los patrullajes programados de los patrullajes activados por eventos. Los patrullajes programados son pasadas de inspección con drones planificadas en horarios definidos, como el inicio del turno nocturno, la mitad del turno y antes del amanecer. Los patrullajes activados por eventos se lanzan tras disparadores PTZ o ambientales. Un diseño piloto útil puede comparar la cobertura festiva solo manual con un modelo asistido en el que el nodo Sky Hub proporciona escaneos PTZ recurrentes, disponibilidad de drones y registros estructurados de eventos. Las cifras deben tratarse como insumos de planificación objetivo hasta verificarse en sitio.
El piloto también debe hacer seguimiento de la disciplina operativa. Cada evento debe producir un registro de misión, un registro de decisión, un registro de estado de batería y un estado de mantenimiento. Si no se lanza un drone por viento, estado energético o estado de autorización, eso también debe registrarse. Esto hace que el sistema sea más útil para los gestores ecoambientales: pueden ver no solo qué ocurrió, sino por qué el nodo actuó o no actuó.
Una revisión práctica de aceptación confirmaría campo de visión PTZ, exposición solar, corredores seguros para drones, acceso a la base del robot, calidad de comunicaciones, política de retención de datos, roles de COP y procedimientos de dotación durante festivos. Con esas condiciones confirmadas, SOLARTODO Sentinel Sky Hub puede evaluarse como una capa de nodos de IA física en el borde para el monitoreo de secciones transversales fluviales de parques industriales en Casablanca: aislada de la red, procesada localmente, lista para drones, lista para robots y diseñada alrededor de la frecuencia de patrullaje en lugar de afirmaciones especulativas de automatización.
Configuración del sistema
| Parámetro | Configuración |
|---|---|
| Arquetipo de despliegue | Nodo de sección transversal fluvial en parque industrial para monitoreo ecoambiental de respuesta nocturna |
| Plataforma de poste | Poste inteligente puro SOLARTODO Sentinel Sky Hub, sin iluminación, totalmente aislado de la red |
| Cámara | Cámara AI PTZ para vistas de patrullaje de 360 grados, conteo anónimo de vehículos, densidad de multitudes, intrusión y conciencia perimetral |
| Cómputo de IA en el borde | Módulo de inferencia en poste de clase Jetson, configuración de clase Orin o Thor sujeta a confirmación final de ingeniería |
| Sistema energético | Almacenamiento en batería de clase 5-20 kWh más reposición CIGS flexible envolvente de 360 grados de unos 15 m², nominal aproximado de 2.4-2.7 kWp |
| Operaciones con drones | Lanzamiento autónomo, ruta de inspección de baja altitud, retorno, intercambio en caliente de baterías multibahía con servicio trasero, reasignación de tareas |
| Política de datos | Video sin procesar y datos de sensores procesados en el poste; solo metadatos desidentificados de eventos y estado pueden salir del nodo |
Cómo funciona
- La cámara PTZ patrulla la sección transversal fluvial y marca localmente una anomalía nocturna.
- La IA en el borde clasifica el evento, puntúa la prioridad y mantiene el video sin procesar en el poste.
- COP presenta metadatos de evento desidentificados, estado de batería, estado meteorológico y ruta de inspección recomendada a un operador autorizado.
- El operador aprueba la inspección con drone o mantiene la tarea en espera según las reglas locales y las condiciones de seguridad.
- El drone realiza la pasada de baja altitud por la sección transversal, regresa al poste y recibe intercambio en caliente de batería si hay otra salida en cola.
- OTATODO registra la decisión, el registro de misión, el contexto ambiental, el estado energético y el estado de mantenimiento para revisión.
Supuestos de planificación (indicativos)
Datos de planificación ilustrativos que el comprador puede recalcular: métricas objetivo, no resultados logrados. Sujeto a confirmación final de ingeniería.
| Métrica | Supuesto de planificación | Valor indicativo |
|---|---|---|
| Frecuencia de patrullaje nocturno | El modelo objetivo compara la inspección festiva solo manual con patrullajes programados más patrullajes con drones activados por eventos | ~3-6 oportunidades de patrullaje de secciones transversales por noche por nodo |
| Filtrado del despacho manual | La puntuación local de eventos guiada por PTZ filtra anomalías rutinarias antes de enviar un equipo de campo | ~30-50% de las comprobaciones de baja prioridad revisadas primero de forma remota |
| Disponibilidad del drone | El intercambio en caliente de baterías multibahía admite salidas consecutivas dentro del ciclo de trabajo del sitio | ~2-4 salidas cortas de inspección antes de revisión de mantenimiento |
| Presupuesto energético | El almacenamiento en batería amortigua tareas de drones y robots de alta potencia mientras CIGS repone durante el día | Clase de almacenamiento 5-20 kWh, programado por ciclo de trabajo |
| Documentación de eventos | Cada inspección autorizada genera un registro de decisión, registro de misión, estado de batería y metadatos de evento desidentificados | 100% de las tareas activadas con objetivo de registro estructurado |
Equipos desplegados
- Cuerpo de poste SOLARTODO Sentinel Sky Hub con capa CIGS flexible envolvente de 360 grados
- Gabinete de energía aislado de la red respaldado por batería
- Paquete de cámara AI PTZ
- Gabinete de cómputo de IA en el borde de clase Jetson
- Paquete de sensores ambientales nueve en uno
- Bahía autónoma para drones con cargador multibahía trasero de intercambio en caliente de baterías
- Interfaz de base de carga inalámbrica para robot humanoide o de servicio
- Software de vista de mando COP que ejecuta flujos de eventos, misiones y salud de OTATODO
Preguntas frecuentes
¿Se trata de un despliegue completado en Casablanca con resultados medidos?
No. Esta es una configuración propuesta e ilustrativa de informe piloto para un escenario de sección transversal fluvial en un parque industrial de Casablanca. La frecuencia de patrullaje, los conteos de salidas, las proporciones de filtrado y los objetivos de documentación son supuestos de planificación que un comprador puede recalcular. Las cantidades finales, rutas, cobertura y valores de desempeño requieren levantamiento del sitio, confirmación de ingeniería y aprobación de reglas operativas.
¿Por qué la cámara PTZ es el módulo principal en este escenario?
El punto crítico es la respuesta nocturna en festivos, donde la primera necesidad operativa es ver si una anomalía en una sección transversal merece inspección. Una cámara PTZ con percepción local puede patrullar el borde del canal, la vía de servicio y los accesos perimetrales, y luego crear un evento desidentificado para revisión del operador antes de autorizar una salida del drone.
¿Cómo ayuda el flujo de trabajo del drone al equipo ecoambiental?
El drone proporciona una pasada rápida de inspección de baja altitud cuando el operador la autoriza, especialmente cuando el acceso manual es lento, la dotación está reducida o la sección transversal es difícil de inspeccionar después del anochecer. El cargador de intercambio en caliente mantiene la aeronave lista para salidas cortas consecutivas, mientras los registros de misión documentan qué se inspeccionó y por qué.
¿El poste requiere energía de red, municipal o del sitio?
No. La configuración Sky Hub propuesta está diseñada como una microestación totalmente aislada de la red y respaldada por batería. La capa CIGS flexible envolvente proporciona reposición suplementaria, mientras que el almacenamiento de clase 5-20 kWh amortigua cargas de drones, robots, sensorización, cómputo y comunicaciones. El ciclo de trabajo final debe diseñarse frente al rendimiento solar local y la frecuencia de misiones.
¿Qué datos salen del poste durante la operación?
Por defecto, el video sin procesar y los datos de sensores permanecen en el poste para procesamiento local. La vista de mando recibe metadatos desidentificados de eventos y estado, como tipo de evento, hora, salud del nodo, estado energético, contexto meteorológico y entradas de registro de misión. Esto respalda una arquitectura orientada a PDPL/LGPD sin afirmar certificación ni cumplimiento legal final.
¿Puede el sistema gestionar drones no autorizados cerca del sitio?
El nodo puede admitir detección, seguimiento y coordinación autorizada por una persona con su propio drone amigo para medidas no cinéticas como captura aérea suave con red o disuasión por aproximación cercana. No es un sistema de derribo, interferencia, denegación, ataque autónomo ni armas. El radar, si se utiliza, es solo una entrada opcional de sensor asociado.
¿Qué debe verificar el comprador antes de aprobar un piloto?
El comprador debe verificar líneas de visión PTZ, rutas seguras para drones, permisos locales de aviación, reglas de acceso a la sección transversal, exposición solar, ciclo de trabajo de batería, calidad de comunicaciones, seguridad de la ruta del robot, política de retención de datos, requisitos de señalización y roles de autorización COP. Estas comprobaciones convierten la configuración ilustrativa en un plan de despliegue diseñado.
Explorar más
- Línea de postes City AI / alumbrado inteligente
- Más casos de despliegue de ciudad inteligente
- Hable con nuestro equipo de ingeniería
¿Planea un despliegue de IA física similar para calles, campus o espacios públicos? Solicite una consulta de ingeniería