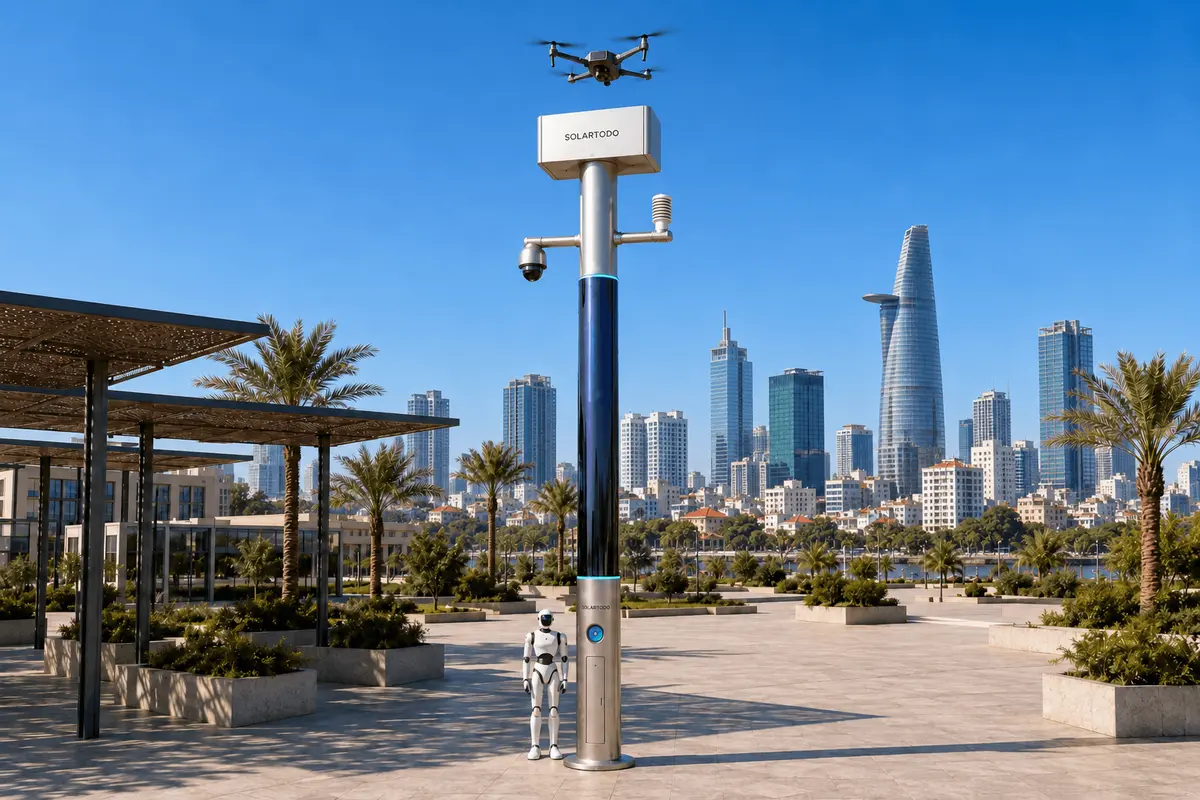
Un City AI Pole es un nodo de borde de IA física sin alumbrado que combina computación local, sensores, operaciones autónomas de drones y robots terrestres, y almacenamiento energético sin conexión a la red eléctrica. La variante Sky Hub de SOLARTODO Sentinel ejecuta OTATODO en el poste. Esta configuración propuesta para Ciudad Ho Chi Minh permite realizar inspecciones de respuesta ante incendios durante la temporada de inundaciones para una empresa eléctrica mediante robots coordinados, evaluación local y despliegues autorizados por personas.
1. Definir la tarea de la empresa eléctrica en torno a la red fluvial
Para una empresa eléctrica de Ciudad Ho Chi Minh, la respuesta ante incendios durante la temporada de inundaciones comienza por determinar qué ocurre alrededor de un activo y si un equipo puede acercarse a él. El área operativa propuesta conectaría recintos de la empresa eléctrica, vías de acceso junto a los canales y perímetros de infraestructuras asociados al río Saigón y a vías fluviales como Nhieu Loc–Thi Nghe. Las lluvias intensas y los efectos de las mareas son factores documentados que contribuyen a las inundaciones de la ciudad. Su relevancia aquí es operativa: una ruta disponible durante una inspección rutinaria puede requerir una nueva evaluación durante un incidente. Fuente: evaluación del riesgo de inundaciones del Banco Mundial.
El problema de planificación es la lentitud de las rondas manuales. Cuando una alarma o un aviso indica la posible presencia de humo cerca de un recinto eléctrico, el personal puede tener que desplazarse, establecer un punto de observación seguro, inspeccionar el perímetro y comunicar los hallazgos antes de que la persona responsable del incidente pueda decidir la siguiente acción. Los accesos inundados pueden añadir incertidumbre y desplazamientos repetidos. Estas son hipótesis de flujo de trabajo propuestas para su investigación, no condiciones medidas en un cliente identificado.
Por tanto, este caso de estudio presenta un plan de despliegue ilustrativo basado en las capacidades maduras y en servicio de SOLARTODO Sentinel; no informa de una flota instalada en Ciudad Ho Chi Minh ni de ahorros logrados. Su principal recurso de campo es un robot terrestre, apoyado por computación de borde y observación selectiva mediante drones. El objetivo del comprador es reducir el trabajo de inspección evitable y mantener decisiones sobre incidentes con responsabilidades claramente definidas. El aislamiento eléctrico, la extinción de incendios y el acceso a zonas peligrosas siguen correspondiendo a personal cualificado y autorizado.
2. Distribuir una malla geográfica de nodos operativos independientes
La malla propuesta es una disposición operativa de nodos independientes en distintas ubicaciones de la empresa eléctrica. Aquí, la cuadrícula se refiere a un patrón geográfico de servicio; cada Sky Hub permanece totalmente desconectado de la red eléctrica, sin conexión a la red, al suministro municipal ni al de las instalaciones. La ubicación se determinaría según el acceso a los activos, las rutas de los robots, las zonas seguras de operación de drones y la disponibilidad de comunicaciones. Los cruces de canales y las puertas de acceso importan más que una regla de separación uniforme, ya que ubicaciones próximas en un mapa pueden tener accesos terrestres muy diferentes.
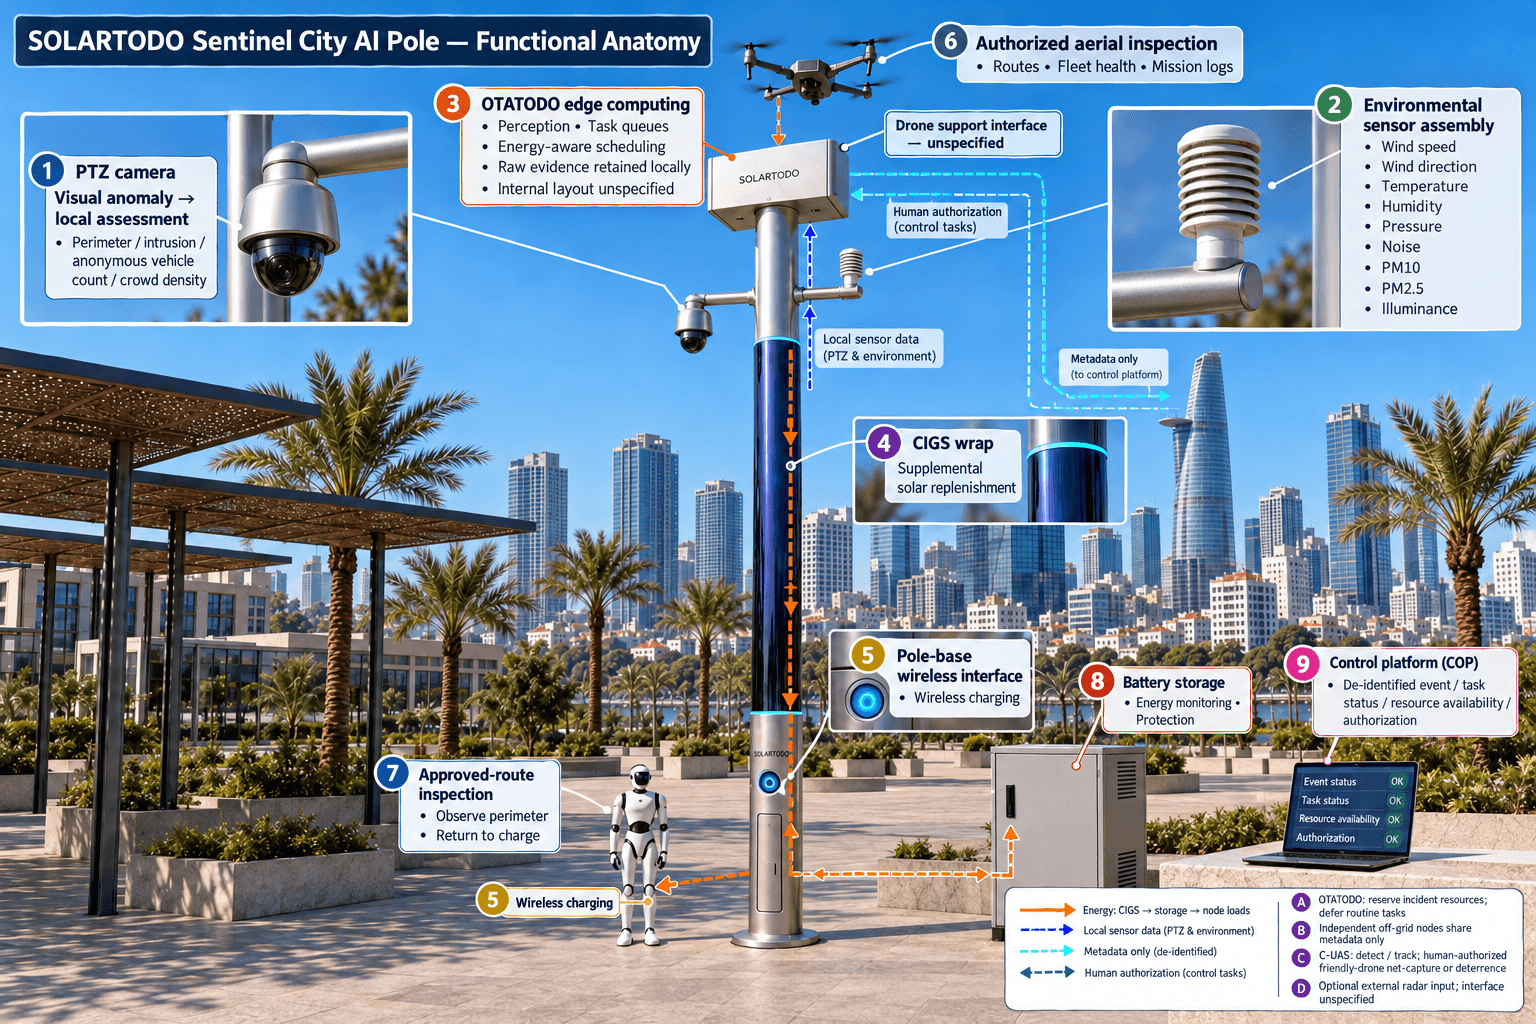
Cada nodo es un poste inteligente PURE sin sistema de alumbrado. Sus funciones integradas comprenden la plataforma del poste, las operaciones de drones, el intercambio automatizado de baterías de drones, la gestión de operaciones de drones, las operaciones de robots terrestres, la detección de seguridad, la monitorización ambiental, la computación de IA en el borde y la coordinación C-UAS autorizada por personas. OTATODO programa estas funciones localmente. La configuración propuesta prioriza los recursos de computación para la gestión de tareas del robot, la percepción mediante cámaras, la priorización de incidentes y la programación según la disponibilidad energética, en lugar de considerar que todos los módulos están activos de forma continua.
Un robot de servicio recorre rutas autorizadas, responde a alarmas, inspecciona puntos de observación accesibles y vuelve a la base del poste para la carga inalámbrica. Un dron aporta una vista aérea cuando la inspección terrestre no permite responder a la pregunta de la persona responsable del incidente. Su cargador de baterías de múltiples compartimentos realiza intercambios automatizados mediante acceso posterior tras el aterrizaje, lo que permite salidas consecutivas cuando lo permiten la disponibilidad de baterías cargadas, las condiciones meteorológicas y las autorizaciones operativas. La planificación de rutas, las transiciones entre estados de carga e intercambio, las colas de tareas, el estado de la flota y los registros de misión permiten operar sin un operador físicamente destinado en el nodo.
La ubicación definitiva requiere la confirmación técnica de las cimentaciones, la exposición a inundaciones, el acceso para la carga, el acceso de mantenimiento y la separación respecto de los peligros eléctricos. La coordinación de la malla comparte metadatos desidentificados de tareas y estados; los nodos vecinos no intercambian vídeo ni datos de sensores sin procesar.
3. Ejecutar un ciclo de detección, evaluación y respuesta con prioridad al robot
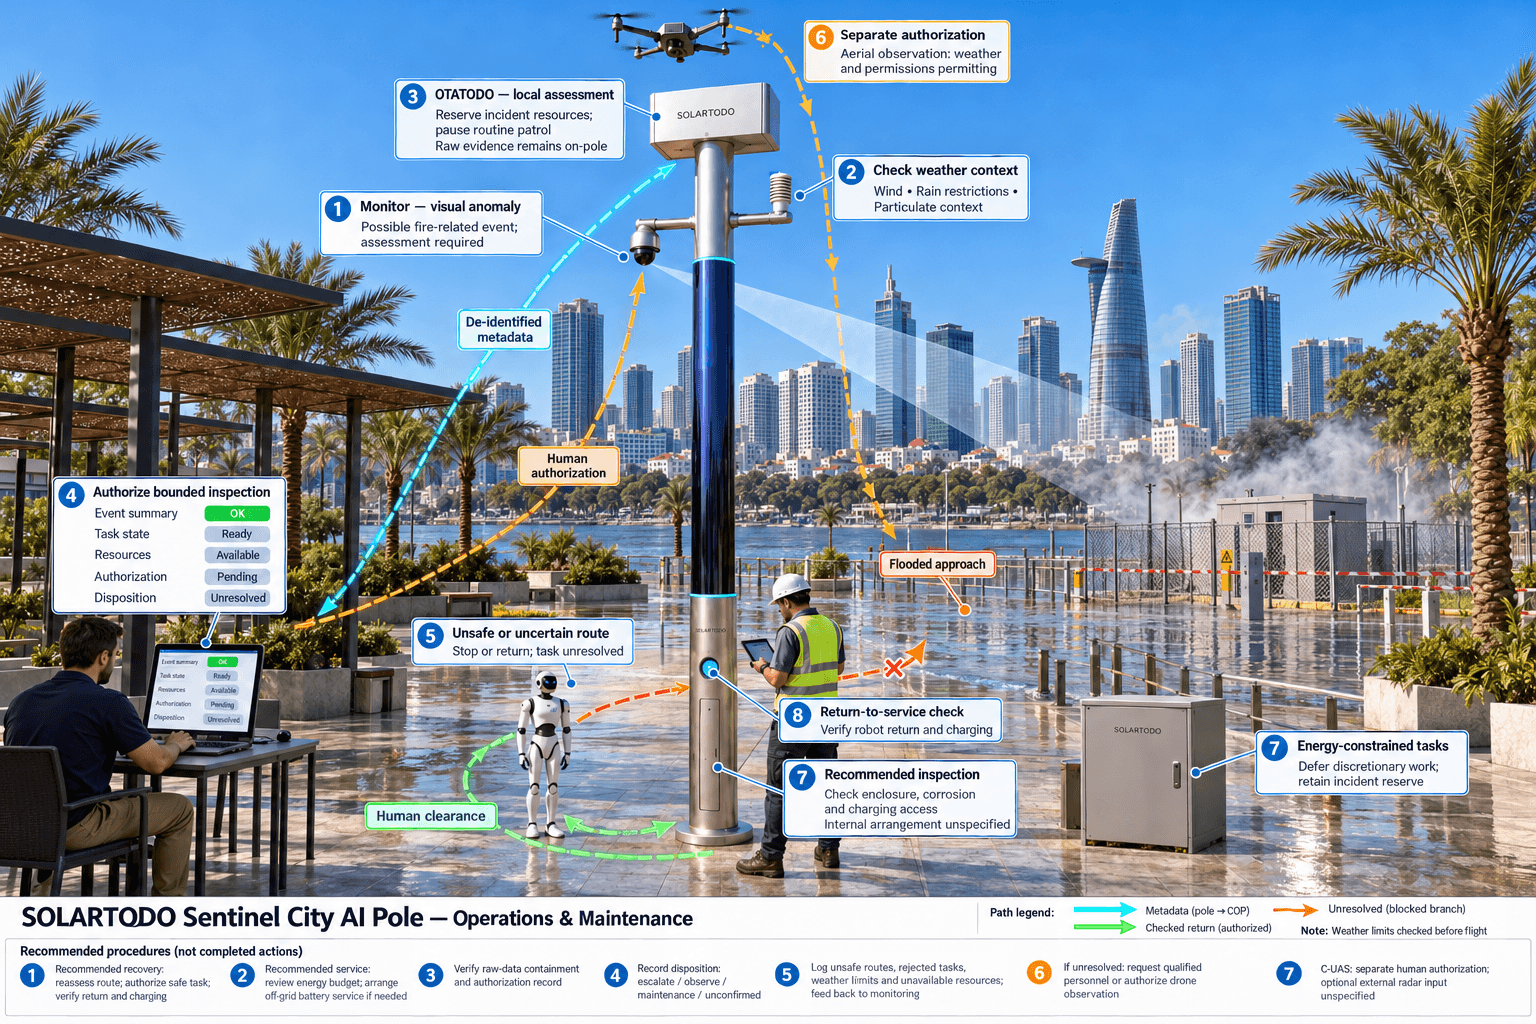
Un incidente ilustrativo comienza cuando la cámara PTZ identifica una anomalía visual cerca del perímetro de una instalación eléctrica. La percepción en el poste genera un evento para su evaluación, en lugar de declarar un incendio eléctrico confirmado. Las lecturas ambientales aportan contexto: velocidad del viento, dirección del viento, temperatura, humedad, presión atmosférica, ruido, PM10, PM2.5 e iluminancia. Los cambios en las partículas por sí solos no demuestran combustión, y esta configuración no implica la presencia de un instrumento térmico específico ni de un instrumento certificado de detección de incendios.
La vista de mando del panorama operativo común (COP) conecta la detección, la evaluación y respuesta autorizadas, la programación de la computación de borde y las operaciones y el mantenimiento de campo. Presenta resúmenes desidentificados de eventos, estados de tareas, disponibilidad de recursos y registros de autorización. El vídeo y los datos de sensores sin procesar permanecen en el poste de origen y se procesan localmente. El personal local puede examinar las evidencias conservadas mediante acceso controlado en el poste; las decisiones remotas utilizan los metadatos permitidos junto con las comunicaciones establecidas para incidentes.
Una vez que un supervisor autoriza una inspección, OTATODO asigna al robot una ruta de observación aprobada. El robot comprueba los accesos disponibles y las condiciones del perímetro desde fuera del límite de peligro. No entra en agua de inundación, no se aproxima a equipos que puedan estar bajo tensión ni realiza tareas de extinción de incendios. Si la ruta deja de ser segura o presenta incertidumbre, se detiene o regresa conforme a sus reglas operativas e informa de una tarea de inspección sin resolver. La persona responsable del incidente puede entonces solicitar personal cualificado o autorizar una observación con dron dentro de los permisos aplicables y los límites meteorológicos.
La programación en el borde reserva recursos para el incidente activo, aplaza las rondas rutinarias y registra por qué se aceptó, pausó o rechazó una tarea. El robot vuelve para la carga inalámbrica cuando finaliza su tarea. El cierre requiere una decisión humana: escalar el incidente, continuar la observación, enviar mantenimiento o registrar el evento como no confirmado. La automatización apoya esa decisión sin cerrar silenciosamente una alarma potencialmente grave.
4. Diseñar los límites energéticos y de datos para la temporada de inundaciones
Sky Hub utiliza almacenamiento en baterías con recarga solar complementaria. El poste propuesto incorpora aproximadamente 15 m² de película fina flexible CIGS que envuelve en 360° un cuerpo cilíndrico de unos 8 m de altura y 0.6 m de anchura, con una potencia nominal aproximada de 2.4–2.7 kWp. Esa potencia nominal no representa la potencia operativa simultánea: la luz solar directa incide sobre la proyección del cilindro orientada al sol, no sobre toda su superficie revestida.
Como referencia para una región de alta irradiancia como Arabia Saudí, una producción realista con cielo despejado es de aproximadamente 0.8–1.1 kW de pico en corriente continua y 6–9 kWh al día, con picos que pueden producirse a media mañana o por la tarde en lugar de al mediodía. Estas cifras no constituyen una previsión para Ciudad Ho Chi Minh. Las sombras locales, la nubosidad, las precipitaciones, la temperatura y las condiciones estacionales requieren una evaluación de producción independiente. El despliegue no debe asumir que la recarga solar por sí sola puede mantener una actividad ilimitada de drones y robots.
El almacenamiento de la categoría de 5–20 kWh amortigua las demandas de computación, sensores, comunicaciones, carga y apoyo al vuelo. La selección de capacidad requiere un balance energético completo, hipótesis sobre la reserva utilizable y un plan de servicio de baterías sin conexión a la red para periodos prolongados de baja generación. OTATODO programa las tareas de alta potencia según su ciclo de trabajo, protege las reservas para incidentes y aplaza las actividades discrecionales cuando la energía es limitada. La ingeniería también debe establecer alturas de los componentes seguras frente a inundaciones, requisitos de envolventes, protección contra la corrosión y procedimientos de servicio.
La gobernanza de datos sigue el mismo principio de límites explícitos. El vídeo y los datos de sensores sin procesar permanecen en el poste; solo pueden salir metadatos desidentificados de eventos y estados. El diseño está orientado a PDPL/LGPD mediante el procesamiento local, sin afirmar certificación ni cumplimiento demostrado. Los requisitos legales vietnamitas, los plazos de conservación, los permisos de acceso y las responsabilidades sobre los registros de incidentes requieren una revisión independiente antes del despliegue.
5. Evaluar los gastos operativos mediante registros de trabajo auditables
El caso de negocio propuesto mide los gastos operativos a través del tiempo de trabajo, las visitas repetidas y el esfuerzo de mantenimiento. No debe asumir que cada inspección del robot elimina el desplazamiento de un equipo: un incendio confirmado, un peligro eléctrico o una observación ambigua pueden requerir una intervención presencial inmediata. La comparación útil consiste en determinar si la inspección local elimina desplazamientos evitables y mejora la información disponible antes de que lleguen los equipos de respuesta cualificados.
Antes del despliegue, la empresa eléctrica debe establecer una referencia para tareas de ronda comparables: tiempo de desplazamiento, tiempo de observación, personal implicado, intervenciones presenciales repetidas y preparación de registros. La evaluación compara después esas actividades con la supervisión del robot, la revisión de eventos, el mantenimiento del nodo, la limpieza, el servicio de baterías y la administración de la conectividad. Las inspecciones rutinarias y las respuestas a incidentes deben analizarse por separado para que un periodo de evaluación con poca actividad no genere ahorros engañosos.
Los cálculos ilustrativos que figuran a continuación proporcionan datos de planificación que pueden recalcularse, no estadísticas locales ni resultados de rendimiento del producto. Los objetivos definidos por el comprador pueden incluir menos horas-persona por inspección rutinaria completada, menos visitas repetidas de verificación y menos trabajo de elaboración de informes. Los registros también deben recoger las tareas rechazadas, las rutas inseguras, las restricciones meteorológicas y los recursos no disponibles. Estas excepciones explican si una aparente reducción del trabajo refleja una automatización útil o trabajo pendiente.
La aceptación debe exigir registros de autorización trazables, comprobaciones satisfactorias del regreso y la carga del robot, verificación de que los datos sin procesar permanecen en el poste y revisión del balance energético estacional. C-UAS sigue siendo una capacidad independiente controlada mediante permisos: el nodo detecta y sigue un dron no autorizado y, con autorización humana, dirige su propio dron aliado para realizar una captura aérea suave con red o una disuasión mediante aproximación cercana. El radar es únicamente una entrada opcional de sensores de terceros colaboradores. La decisión de compra debe basarse en la confirmación técnica y en evidencias medidas del flujo de trabajo; no se presupone ningún ahorro logrado, cantidad desplegada ni alcance de cobertura.
Configuración del sistema
| Parámetro | Configuración |
|---|---|
| Poste y sistema operativo | Nodo de borde de IA física Sky Hub PURE sin alumbrado que ejecuta OTATODO; sin sistema de alumbrado |
| Computación de borde y datos | Inferencia y programación de cargas de trabajo en el poste; vídeo y datos de sensores sin procesar conservados localmente; exportación exclusiva de metadatos desidentificados de eventos y estados |
| Operaciones del robot terrestre | Robot de servicio con rutas de ronda aprobadas, inspección en respuesta a alarmas, coordinación aire-tierra y carga inalámbrica en la base del poste |
| Operaciones de drones | Despegue, ronda, inspección, regreso y nuevo despliegue autónomos; intercambio automatizado de baterías con múltiples compartimentos y acceso posterior |
| Detección de seguridad y ambiental | PTZ con recuento anónimo de vehículos, densidad de multitudes y detección de intrusiones y condiciones del perímetro; nueve mediciones ambientales |
| Energía sin conexión a la red | Aproximadamente 15 m² de CIGS flexible envolvente, potencia nominal de 2.4–2.7 kWp; almacenamiento de la categoría de 5–20 kWh, sujeto a la confirmación del balance energético |
| Coordinación C-UAS | Detección, seguimiento y captura suave con red o disuasión mediante aproximación cercana por un dron aliado con autorización humana; únicamente entrada opcional de radar externo |
Cómo funciona
- La percepción en el poste señala una posible anomalía relacionada con un incendio y conserva las evidencias sin procesar localmente.
- La computación de borde correlaciona las observaciones locales y publica un resumen desidentificado de la evaluación.
- Un supervisor humano autoriza una inspección del robot con límites definidos a través del COP.
- OTATODO programa el robot y cualquier observación con dron autorizada por separado dentro de los límites de seguridad y energía.
- La persona responsable del incidente registra su escalamiento o cierre, mientras los registros locales conservan las evidencias y el historial de tareas.
Supuestos de planificación (indicativos)
Datos de planificación ilustrativos que el comprador puede recalcular: métricas objetivo, no resultados logrados. Sujeto a confirmación final de ingeniería.
| Métrica | Supuesto de planificación | Valor indicativo |
|---|---|---|
| Trabajo de referencia para inspecciones rutinarias | SOLO A TÍTULO ILUSTRATIVO: 20 rondas al mes, 2 personas por ronda y 30 minutos por persona. | 20 × 2 × 30 ÷ 60 = 20 horas-persona/mes |
| Trabajo de revisión con apoyo del robot | SOLO A TÍTULO ILUSTRATIVO: las mismas 20 rondas rutinarias requieren 1 revisor durante 10 minutos cada una; validar la equivalencia de las tareas. | 20 × 1 × 10 ÷ 60 = 3.33 horas-persona/mes |
| Trabajo adicional de servicio del nodo | SOLO A TÍTULO ILUSTRATIVO: 4 visitas adicionales de servicio al mes requieren 1 técnico durante 60 minutos, incluido el desplazamiento. | 4 × 1 × 60 ÷ 60 = 4 horas-persona/mes |
| Potencial neto de reducción del trabajo rutinario | SOLO A TÍTULO ILUSTRATIVO: restar 3.33 horas de revisión y 4 horas de servicio de las 20 horas de referencia; excluir las intervenciones presenciales de emergencia. | 20 − 3.33 − 4 = 12.67 horas-persona/mes potencialmente ahorradas antes de otros gastos operativos generales |
| Preparación de registros de incidentes | SOLO A TÍTULO ILUSTRATIVO: 8 registros al mes requieren 15 minutos de forma manual frente a 10 minutos con registros estructurados de eventos; evaluar por separado. | 8 × (15 − 10) ÷ 60 = 0.67 horas-persona/mes potencialmente ahorradas |
Equipos desplegados
- Poste Sky Hub sin alumbrado con recarga solar mediante CIGS flexible envolvente
- Armario de almacenamiento en baterías con monitorización y protección energética
- Envolvente de computación de borde en el poste que ejecuta OTATODO
- Cámara PTZ y conjunto de sensores ambientales de nueve mediciones
- Robot de servicio e interfaz de carga inalámbrica en la base del poste
- Dron de ronda con cargador de baterías de múltiples compartimentos e intercambio automatizado mediante acceso posterior
- Equipos de comunicaciones para metadatos desidentificados de eventos y estados
Preguntas frecuentes
¿Se trata de un despliegue existente en Ciudad Ho Chi Minh?
Este artículo describe una configuración propuesta e ilustrativa para Ciudad Ho Chi Minh que utiliza las capacidades maduras y en servicio de SOLARTODO Sentinel. No identifica a ningún cliente local, número de instalaciones ni resultado logrado. La ubicación de los equipos, los permisos operativos, el dimensionamiento energético y los criterios de aceptación siguen sujetos a la confirmación técnica final y a la evaluación del comprador.
¿La malla geográfica significa que los postes utilizan electricidad de la red?
La malla geográfica describe la disposición territorial y la cobertura coordinada de tareas de nodos independientes. Cada poste está totalmente desconectado de la red eléctrica y utiliza almacenamiento en baterías más recarga solar CIGS en el propio poste, sin suministro de la red, municipal ni de las instalaciones. La planificación energética estacional debe establecer límites de tareas, reservas y servicio de baterías para periodos prolongados de baja generación.
¿Qué puede hacer el robot ante un posible incendio?
El robot puede realizar una inspección autorizada por rutas aprobadas, observar las condiciones accesibles del perímetro, apoyar la evaluación de alarmas y coordinarse con la observación aérea. Permanece fuera de los peligros definidos y regresa para la carga inalámbrica. No sustituye a los bomberos, no realiza aislamiento eléctrico ni recibe permiso para entrar en aguas de inundación inseguras por el mero hecho de existir una alarma.
¿Qué información llega a la vista de mando remota?
El COP remoto recibe únicamente metadatos desidentificados de eventos y estados, incluidos el progreso de las tareas, la disponibilidad de recursos y los registros de autorización. El vídeo y los datos de sensores sin procesar permanecen en el poste de origen para su procesamiento local. El acceso a las evidencias locales, su conservación y los procedimientos de auditoría requieren una gobernanza explícita; un diseño orientado a PDPL/LGPD no demuestra certificación ni cumplimiento de la legislación vietnamita.
¿Cómo debe evaluar la empresa eléctrica el valor en costes operativos?
La empresa eléctrica debe comparar tareas equivalentes completadas mediante las horas-persona, las intervenciones presenciales repetidas y el trabajo de preparación de registros, e incluir después la supervisión, el mantenimiento, la limpieza, el servicio de baterías y los gastos generales de comunicaciones. Las intervenciones presenciales de emergencia deben evaluarse por separado. Los cálculos proporcionados son material hipotético de planificación; las afirmaciones de ahorro fundamentadas requieren registros operativos medidos y la confirmación de que el trabajo de inspección requerido se completó realmente.
¿Cómo se controlan las operaciones de drones y las intervenciones C-UAS?
La gestión de drones controla las rutas, los estados de carga e intercambio, las tareas en cola, el estado de la flota y los registros de misión, mientras que los permisos operativos y los límites meteorológicos rigen el despliegue. La intervención C-UAS requiere autorización humana y se limita a la captura aérea suave con red o la disuasión mediante aproximación cercana por parte de un dron aliado. El radar no está integrado en el poste; sensores opcionales de terceros colaboradores pueden proporcionar entradas de detección.
Explorar más
- Línea de postes City AI / alumbrado inteligente
- Más casos de despliegue de ciudad inteligente
- Hable con nuestro equipo de ingeniería
¿Planea un despliegue de IA física similar para calles, campus o espacios públicos? Solicite una consulta de ingeniería