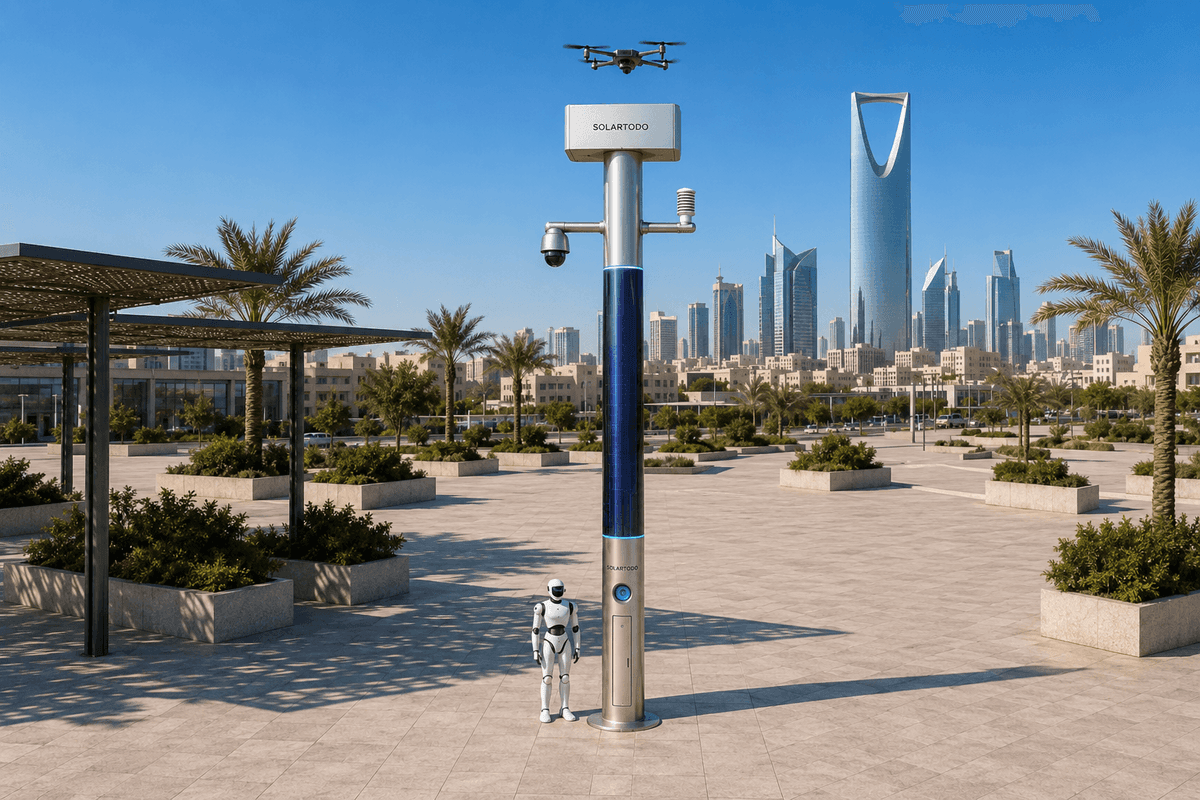
Un Poste de IA Urbana es un nodo edge de IA física sin iluminación que combina energía off-grid, sensorización local, cómputo edge, operaciones con drones y apoyo a robots terrestres en un único poste urbano. En Lisboa, SOLARTODO Sentinel Sky Hub se propone como un despliegue en sección transversal fluvial para vigilancia de frontera de una autoridad de transporte, monitoreo ambiental y cobertura en periodos festivos sin exportar video bruto desde el poste.
1. Contexto de la Tarea en Lisboa: Sección Transversal Fluvial del Casco Antiguo Durante Picos Festivos
El entorno de movilidad del casco antiguo de Lisboa concentra muchas presiones operativas en un borde cívico estrecho: terminales de ferris, accesos de tranvía, conexiones ferroviarias, flujos cercanos a cruceros, rutas peatonales en ladera, calles patrimoniales y la ribera del Tajo. Durante los periodos festivos, la preocupación de la autoridad de transporte no es solo el flujo de pasajeros. También es la cobertura situacional a través de una frontera cambiante entre agua, muelles, puentes, plazas públicas, carriles de servicio y áreas operativas restringidas.
Esta configuración de informe piloto trata la ribera como una sección transversal, no como una sola línea. Los nodos SOLARTODO Sentinel Sky Hub propuestos se posicionarían para observar y coordinar áreas seleccionadas del borde fluvial: rutas de aproximación, zonas de espera junto a muelles, transiciones perimetrales, puntos de servicio vehicular y corredores peatonales cercanos del casco antiguo. El propósito es la conciencia ambiental y operativa para una vista de mando de la autoridad de transporte, no la iluminación pública ni la exportación continua de video bruto.
El detonante estacional es el aumento festivo, cuando la densidad de pasajeros, el estacionamiento informal, el ruido, las barreras temporales, los horarios operativos extendidos y los cambios meteorológicos pueden interactuar. Una autoridad de transporte puede necesitar saber si un perímetro ribereño se está congestionando, si las condiciones de viento son adecuadas para una inspección con dron, si las lecturas de ruido y partículas están tendiendo por encima de los umbrales normales de planificación, o si se debe enviar un robot terrestre para verificar una alarma local sin retirar personal de una terminal.
El punto crítico seleccionado para esta configuración es la autonomía del dron. Las patrullas aéreas son valiosas a lo largo de una sección transversal fluvial porque un dron puede desplazarse rápidamente entre bordes de muelle, vías de acceso y zonas restringidas. Pero la autonomía está limitada por ciclos de batería, tiempos de retorno a base, ventanas meteorológicas y la necesidad de evitar colocar un operador en sitio para cada salida. En este diseño de despliegue, Sky Hub admite lanzamiento, patrulla, inspección, retorno, intercambio rápido automatizado de batería mediante servicio trasero y redespliegue del dron como parte de un ciclo de servicio gestionado.
El encuadre del KPI es la cobertura: no kilómetros declarados, tasas de detección ni tiempos de respuesta logrados, sino la evaluación objetivo de cuán consistentemente la autoridad puede mantener conciencia sobre secciones ribereñas seleccionadas durante periodos de alta demanda. La cobertura se mide como ventanas de patrulla planificadas completadas, puntos de control de sección transversal observados, muestras ambientales capturadas, tareas de verificación robótica cerradas y metadatos de eventos entregados a la vista de imagen operativa común para la toma de decisiones humana.
2. Configuración de Nodo Propuesta: IA Física Off-Grid, No Iluminación Vial
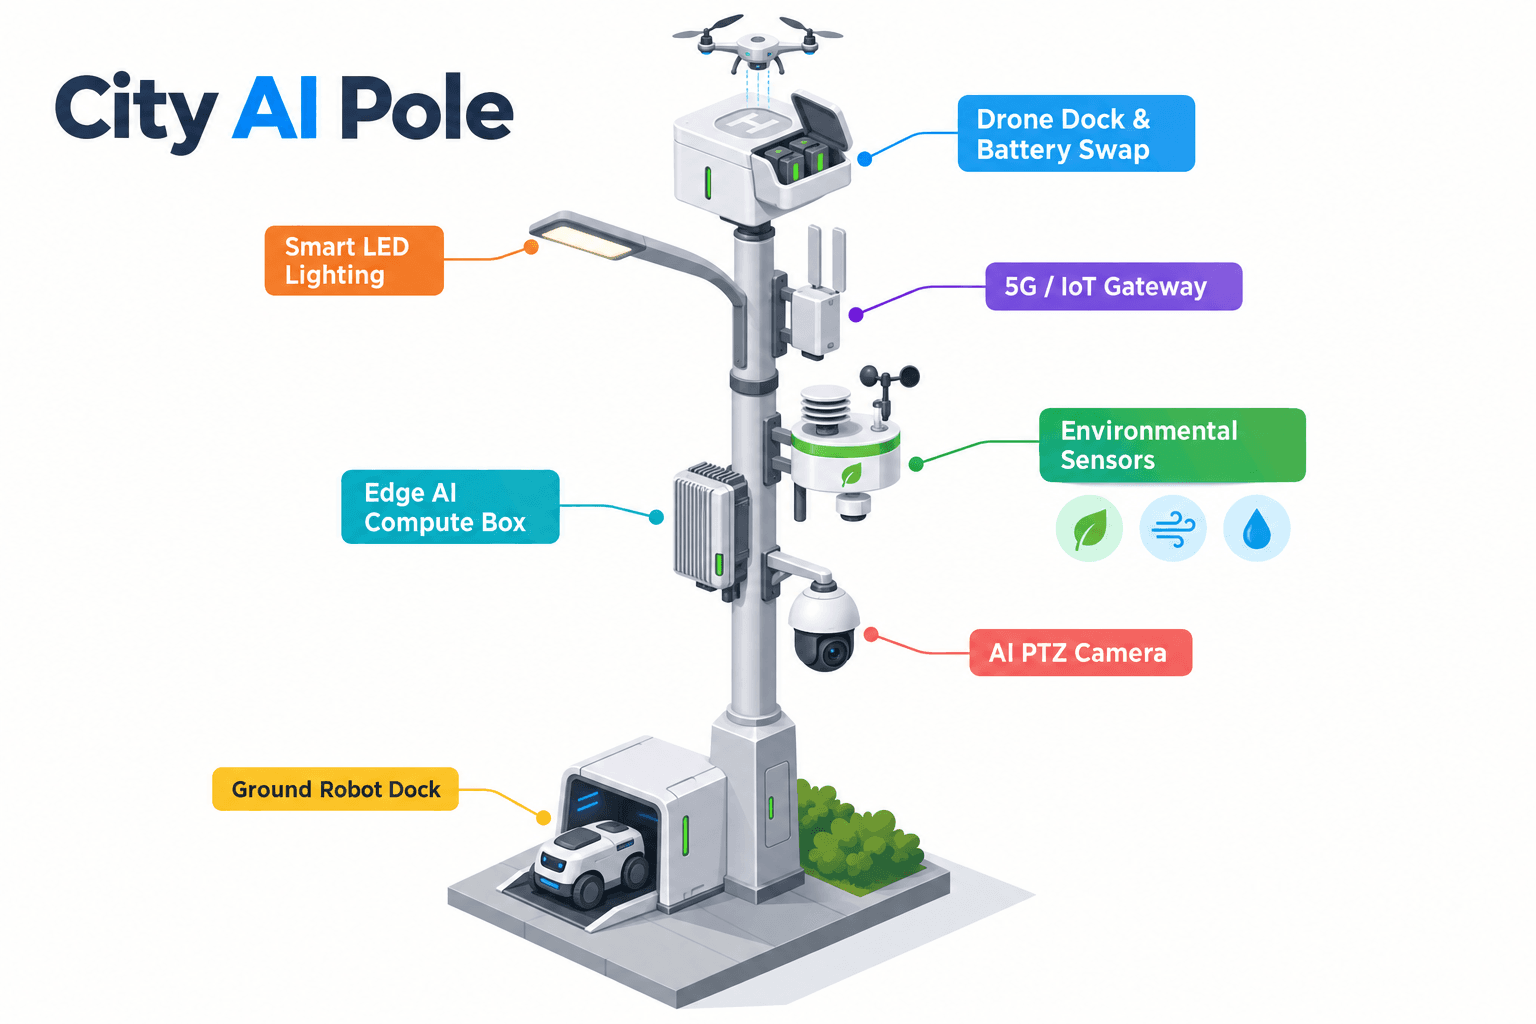
El nodo propuesto es SOLARTODO Sentinel en su configuración de despliegue tipo poste Sky Hub. Es un poste inteligente puro sin sistema de iluminación. No es una luminaria vial inteligente, no incluye cabezales de lámpara y no depende de la red eléctrica ni de energía municipal o del sitio. El poste se configura como una microestación de IA física totalmente off-grid con respaldo de batería, cómputo edge, sensorización, operaciones con drones y operaciones con robots terrestres.
El diseño energético importa porque el caso de uso de Lisboa es estacional, móvil y operativamente sensible. El poste incorpora aproximadamente 15 m² de solar flexible CIGS de película delgada envolvente en 360 grados sobre un cuerpo vertical de alrededor de 8 m de alto y 0.6 m de ancho, con cerca de 2.4–2.7 kWp de capacidad nominal. La envolvente vertical no debe interpretarse como producción simultánea de toda la superficie. Una superficie cilíndrica capta sol directo principalmente en su proyección orientada al sol. En regiones de alta irradiancia, la salida realista con cielo despejado es de aproximadamente 0.8–1.1 kW DC pico, normalmente con máximos a media mañana o media tarde en lugar del mediodía, y alrededor de 6–9 kWh por día. La planificación en Lisboa debe aplicar irradiancia local, sombras, viento ribereño y supuestos de servicio estacional antes de la confirmación final de ingeniería.
Por tanto, la capa CIGS se trata como reposición suplementaria para una estación totalmente off-grid con respaldo de batería, no como una afirmación de autosuficiencia solar pura ilimitada. Las tareas de alta potencia de drones y robots se amortiguan con almacenamiento de clase 5–20 kWh y se programan por ciclo de servicio. Durante una ventana operativa festiva, la autoridad puede priorizar frecuencia de patrullaje, redespliegue de drones, verificación robótica y muestreo ambiental según el estado de energía almacenada, el clima y la urgencia de la misión.
El cómputo de IA edge se aloja en el poste para inferencia local y programación de cargas de trabajo. Puede especificarse técnicamente un módulo edge de clase Jetson, Orin o Thor, sin convertir al proveedor de cómputo en el centro de la historia. El video bruto y los datos de sensores permanecen en el poste y se procesan localmente. Solo metadatos de eventos y estado desidentificados pueden salir del poste hacia la vista de mando, como una banda de densidad de multitud, conteo anónimo de vehículos, alerta de intrusión, estado de batería del dron, estado del viento, estado de carga del robot o referencia de registro de misión.
Para monitoreo ambiental, el conjunto de sensores nueve en uno cubre velocidad del viento, dirección del viento, temperatura, humedad, presión atmosférica, ruido, PM10, PM2.5 e iluminancia. Estas lecturas son relevantes para la ribera de Lisboa porque el viento marítimo, el calor, el polvo, el ruido y las condiciones de multitud pueden afectar si una salida de dron es apropiada, si debe enviarse en su lugar una patrulla robótica, y si la autoridad debe modificar personal o control de acceso alrededor de un nodo de transporte.
3. Escenario Operativo: Vigilancia de Frontera con Foco en Robot Terrestre
El escenario operativo es vigilancia de frontera, interpretada para Lisboa como conciencia supervisada en el límite urbano-ribereño y el perímetro de transporte adyacente. El objetivo no es el control militarizado. Es cobertura práctica de la autoridad de transporte: saber qué ocurre en el borde de una terminal, ruta de servicio restringida, transición de muelle, acceso a puente o zona de multitud ribereña, y decidir qué activo de campo debe verificar o responder.
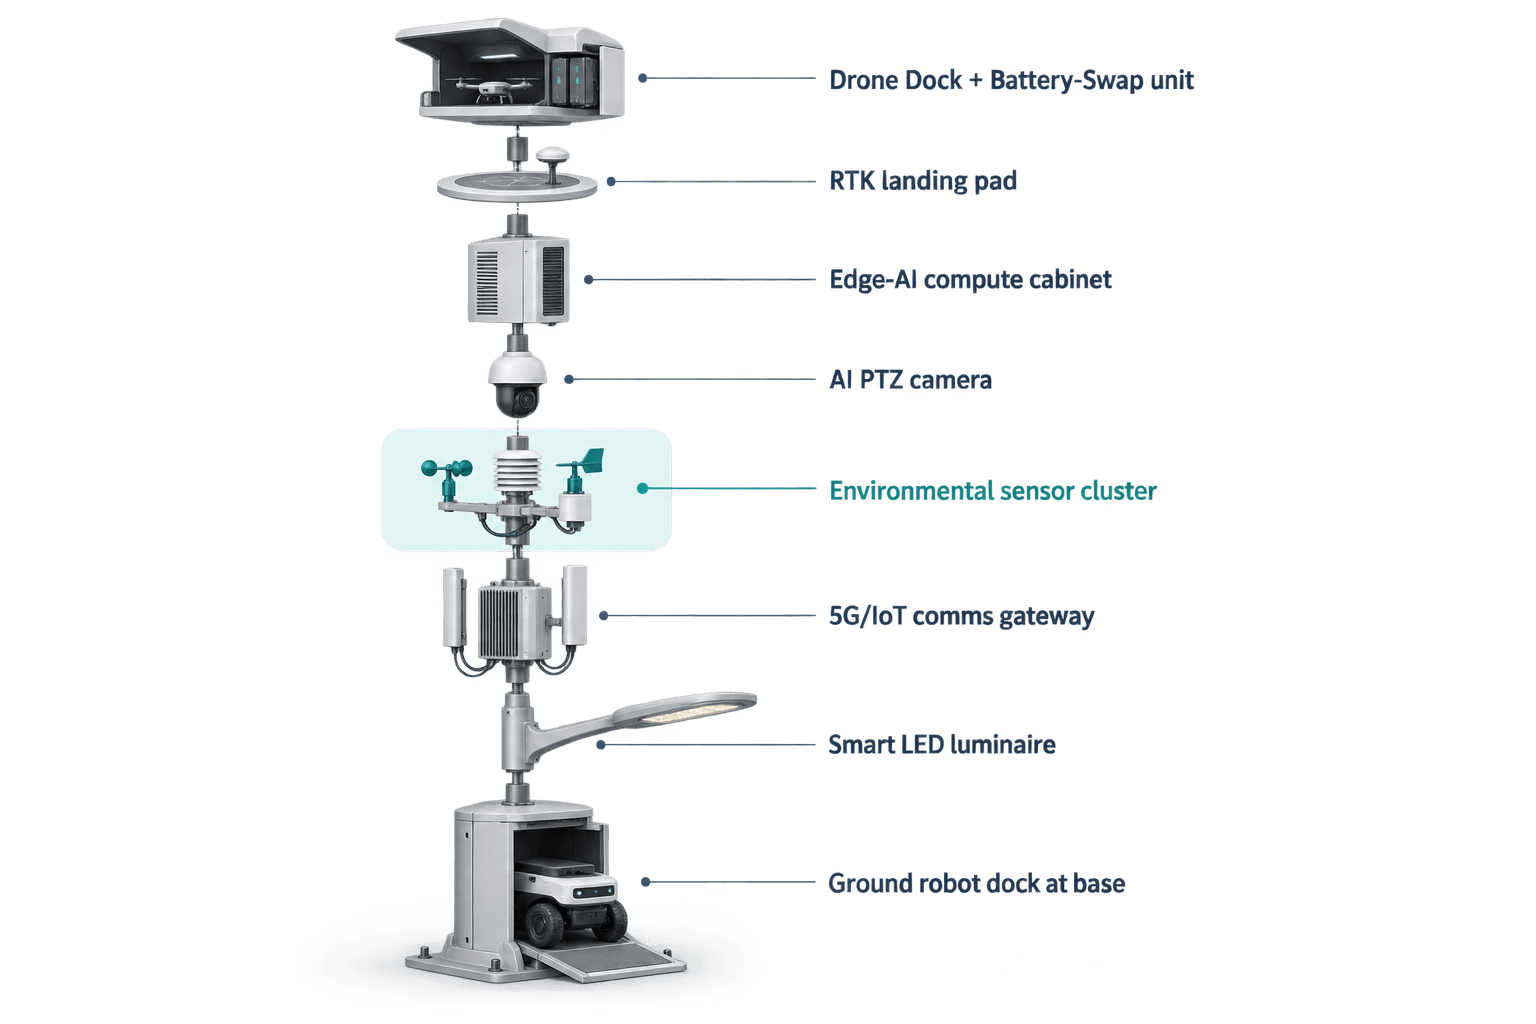
El foco del módulo son las operaciones con robot terrestre. La base Sky Hub actúa como punto de servicio listo para robots, donde un robot humanoide o de servicio puede patrullar de forma autónoma, responder a alarmas, inspeccionar puntos de acceso, coordinarse con observación aérea y regresar para carga inalámbrica. Esto importa porque el punto crítico de autonomía del dron no puede resolverse solo con drones. Cuando aumenta el viento, cuando las baterías se están intercambiando, cuando una ruta aérea debe reservarse para una inspección posterior o cuando la verificación requiere proximidad a nivel del suelo, el robot se convierte en el estabilizador de cobertura.
Una secuencia festiva típica comienza con sensorización en el poste. La cámara PTZ y la capa de percepción local pueden identificar cambios de densidad de multitud, acumulación anónima de vehículos, intrusión en un perímetro restringido o un patrón de movimiento ribereño que difiere de las reglas operativas normales. El paquete ambiental comprueba condiciones de viento, ruido, partículas e iluminancia. Luego, el programador edge decide si el evento se gestiona mejor mediante confirmación por cámara, despacho de robot terrestre, salida de dron o tarea combinada aire-tierra.
Si el evento es accesible desde tierra, el robot de servicio puede salir de la base del poste e inspeccionar el sitio mientras el poste mantiene actualizada la COP con metadatos de estado desidentificados. Si el evento requiere contexto aéreo, el sistema de operaciones con drones puede lanzar una salida, seguir una ruta planificada, inspeccionar un punto de control de sección transversal, regresar y recibir un intercambio automatizado de batería mediante servicio trasero desde el cargador de baterías multibahía. Varias bahías admiten varias salidas consecutivas, sujetas a planificación del ciclo de servicio y estado de batería.
La coordinación counter-UAS se incluye como un flujo de trabajo no letal y autorizado por humanos. El poste puede detectar y rastrear un dron no autorizado usando su sensorización local y entradas opcionales de sensores asociados donde se haya diseñado. El radar no está integrado en el poste; si se requiere, el radar se trataría únicamente como una entrada opcional externa o de sensor asociado. Tras autorización humana, el nodo puede comandar su propio dron amigo para realizar captura aérea blanda con red o disuasión por aproximación cercana. El flujo de trabajo excluye derribos, medidas hard-kill, interferencia RF o GNSS, efectos de denegación, ataque autónomo o respuesta armada.
La vista de mando unifica el bucle operativo conocido como sensorización, evaluación y respuesta autorizadas, programación de cómputo edge, y operaciones y mantenimiento de campo. En la práctica, esto significa que la autoridad de transporte ve clase de evento, banda de confianza, disponibilidad de activos, estado energético, idoneidad ambiental, estado de misión y registros en una pantalla de imagen operativa común. La autorización humana sigue siendo el punto de control para la respuesta escalada.
4. KPI de Cobertura: Qué Evaluaría el Piloto
Este encuadre de informe piloto evita afirmar resultados logrados. En su lugar, define métricas de evaluación objetivo que una autoridad de transporte de Lisboa podría probar sujetas a confirmación final de ingeniería. El KPI central es la cobertura a través de la sección transversal fluvial seleccionada: si la configuración combinada de poste, dron y robot terrestre puede mantener una conciencia más consistente durante picos festivos que una disposición solo con cámaras o solo con patrullas manuales.
La cobertura debe evaluarse en unidades operativas que el comprador pueda recalcular. Por ejemplo, los planificadores pueden definir puntos de control de sección transversal en accesos a ferris, puertas de servicio, puntos de estrangulamiento peatonal, segmentos de barrera ribereña y áreas de espera vehicular. La métrica objetivo se convierte entonces en el número de comprobaciones programadas completadas por ventana operativa, con tareas de dron, tareas de robot y sensorización fija contabilizadas por separado. Esto evita que una afirmación tecnológica vaga sustituya a un plan operativo auditable.
La autonomía del dron se mide indirectamente mediante continuidad de tareas. En lugar de preguntar si un dron puede volar indefinidamente, la autoridad evalúa cuántas inspecciones aéreas planificadas pueden completarse antes de que el nodo alcance un umbral de reserva de batería, cuán rápido un dron aterrizado puede volver a entrar en la cola de tareas después del intercambio automatizado de batería, y con qué frecuencia las reglas meteorológicas o energéticas trasladan el trabajo al robot terrestre. Esta es una medida más creíble porque la capa solar repone energía mientras el almacenamiento de batería absorbe los picos de misión.
La cobertura ambiental también es un KPI de transporte. La velocidad y dirección del viento determinan la viabilidad aérea; ruido, PM10, PM2.5, temperatura, humedad, presión e iluminancia ayudan a caracterizar las condiciones operativas a lo largo de la ribera del casco antiguo. Durante periodos festivos, esas lecturas pueden apoyar decisiones sobre encaminamiento de colas, personal temporal, inspección de campo y si una anomalía local es ambiental, operativa o relacionada con seguridad.
La gobernanza de datos forma parte de la evaluación. Sky Hub está diseñado para procesamiento local y manejo orientado a PDPL/LGPD, con video bruto y datos de sensores permaneciendo en el poste. El piloto verificaría que solo se exporten a la COP metadatos de eventos y estado desidentificados, como tipo de evento, marca temporal, zona de ubicación, estado de activos, valores ambientales y referencias de registro de misión. Esto apoya las operaciones de transporte al tiempo que limita el movimiento innecesario de datos.
Por tanto, una evaluación exitosa se definiría por evidencia de planificación, no por afirmaciones exageradas: cobertura de patrullaje objetivo, finalización de tareas, estabilidad del estado de batería, completitud del muestreo ambiental, registros de autorización humana y carga de trabajo de mantenimiento. La ubicación final, autonomía energética, geometría de sensores, disponibilidad de comunicaciones y diseño de rutas del robot siguen sujetos a estudio del sitio y confirmación de ingeniería.
5. Conclusión para el Comprador: Un Nodo Edge Práctico para Operaciones de Transporte en Lisboa
Para una autoridad de transporte de Lisboa, el valor del despliegue propuesto de SOLARTODO Sentinel Sky Hub no es que reemplace todos los sistemas existentes. El valor es que crea nodos de IA física off-grid en ubicaciones ribereñas difíciles donde sensorización, monitoreo ambiental, operaciones aéreas, inspección terrestre y cómputo local deben trabajar juntos sin consumir energía municipal o del sitio.
El contexto del casco antiguo importa. La ribera de Lisboa es visualmente sensible, operativamente densa y estacionalmente variable. Un poste inteligente sin iluminación evita posicionar el sistema como iluminación vial y mantiene el despliegue enfocado en cobertura de transporte, conciencia perimetral, condiciones ambientales y operaciones de campo. La forma de poste puede alojar el stack edge, el sistema energético, el flujo de servicio de drones y la interfaz de carga robótica en una ubicación gestionada.
El foco en robot terrestre es especialmente relevante para operaciones festivas. Un robot puede inspeccionar una puerta cerrada, confirmar una barrera temporal, comprobar una ruta de servicio, responder a una alerta de intrusión o coordinarse con una vista aérea mientras el dron se recarga, intercambia baterías o queda retenido por viento. Eso hace que la cobertura sea más resiliente porque la autoridad no depende de un solo tipo de activo.
El piloto propuesto debe delimitarse como una evaluación medida: zonas seleccionadas de sección transversal fluvial, ventanas operativas festivas definidas, puntos de control de cobertura objetivo, ciclos de servicio planificados para drones, rutas de patrullaje de robots terrestres y umbrales ambientales. El resultado debe ser un flujo de trabajo de imagen operativa común que ayude a los supervisores humanos a decidir cuándo observar, cuándo despachar, cuándo autorizar una respuesta y cuándo registrar un evento para mantenimiento o revisión.
Por tanto, Sky Hub se entiende mejor como un nodo edge urbano de IA física para cobertura de autoridad de transporte en entornos ribereños complejos. Combina cómputo edge, operaciones autónomas con drones, operaciones con robots terrestres, sensorización local, energía off-grid y respuesta autorizada por humanos en una sola estación de campo, mientras mantiene los datos brutos en el poste y trata la solar como reposición realista, no como una promesa energética ilimitada.
Configuración del sistema
| Parámetro | Configuración |
|---|---|
| Modo de despliegue | Ubicación en sección transversal fluvial para zonas seleccionadas de transporte ribereño del casco antiguo de Lisboa, sujeta a estudio final del sitio |
| Tipo de poste | Poste inteligente puro SOLARTODO Sentinel Sky Hub; nodo edge de IA física sin iluminación y sin sistema de iluminación |
| Sistema energético | Microestación totalmente off-grid con respaldo de batería, reposición CIGS flexible envolvente 360° de ~15 m² y almacenamiento de clase 5–20 kWh |
| Cómputo de IA edge | Módulo edge de clase Jetson en el poste para inferencia local, programación de cargas de trabajo y generación de metadatos de eventos |
| Sensorización de seguridad | Percepción AI PTZ para conteo anónimo de vehículos, densidad de multitud, intrusión y conciencia perimetral |
| Paquete ambiental | Velocidad del viento, dirección del viento, temperatura, humedad, presión atmosférica, ruido, PM10, PM2.5 e iluminancia |
| Operaciones con robot y dron | Carga inalámbrica de robot terrestre en la base del poste más lanzamiento, patrulla y retorno de dron, intercambio rápido automatizado de batería multibahía y registro de misiones |
Cómo funciona
- La sensorización en el poste marca una anomalía ribereña, un umbral ambiental o un evento perimetral.
- La IA edge clasifica el evento localmente y puntúa si es adecuada la verificación por cámara, robot, dron o combinada.
- Un supervisor humano revisa el aviso de la COP y autoriza cualquier respuesta de campo escalada.
- El programador despacha el robot terrestre, lanza una salida de dron o pone ambos en cola según energía, clima y estado de misión.
- El nodo registra estado de misión, estado de batería, lecturas ambientales y metadatos de eventos desidentificados para revisión operativa.
Supuestos de planificación (indicativos)
Datos de planificación ilustrativos que el comprador puede recalcular: métricas objetivo, no resultados logrados. Sujeto a confirmación final de ingeniería.
| Métrica | Supuesto de planificación | Valor indicativo |
|---|---|---|
| Puntos de control de cobertura | La autoridad de transporte define puntos fijos de sección transversal fluvial para ventanas operativas festivas | ~10–20 puntos de control por zona planificados |
| Mano de obra de inspección | Las patrullas con drones y robots reducen la necesidad de recorridos manuales repetitivos de perímetro durante periodos pico | ~5–10 patrullas rutinarias/semana automatizadas por zona |
| Continuidad del dron | El intercambio rápido automatizado de batería admite redespliegue de tareas sin mantener un operador en el poste | ~3–6 salidas consecutivas planificadas antes de revisión de reserva |
| Verificación terrestre | El robot terrestre gestiona la confirmación de alarmas locales cuando el despacho aéreo está limitado por el clima o restringido por batería | ~50–70% de tareas de verificación de bajo riesgo dirigidas a triaje robótico |
| Muestreo ambiental | Las lecturas ambientales nueve en uno se capturan en intervalos regulares de planificación para contexto operativo | Cadencia de muestreo configurable de ~5–15 minutos |
| Minimización de datos | El video bruto y los datos de sensores permanecen en el poste mientras la COP recibe eventos desidentificados y metadatos de estado | Objetivo de procesamiento local del 100% de datos brutos |
Equipos desplegados
- Cuerpo de poste inteligente sin iluminación SOLARTODO Sentinel Sky Hub
- Capa solar flexible CIGS de película delgada envolvente 360°
- Gabinete de almacenamiento de batería en poste de clase 5–20 kWh
- Gabinete de cómputo de IA edge en poste
- Cámara AI PTZ para percepción local
- Paquete de sensores ambientales nueve en uno
- Bahía de dron autónomo con cargador multibahía de intercambio rápido de baterías
- Interfaz de carga inalámbrica para robot terrestre en la base del poste
Preguntas frecuentes
¿Es este un despliegue de luminarias viales inteligentes para Lisboa?
No. La configuración Sky Hub propuesta es un poste inteligente puro y un nodo edge urbano de IA física sin sistema de iluminación. No debe tratarse como una actualización de alumbrado vial. La tarea de despliegue es cobertura de la autoridad de transporte, monitoreo ambiental, operaciones con drones y apoyo a robots terrestres a lo largo de secciones transversales ribereñas seleccionadas del casco antiguo.
¿Cómo aborda el sistema el punto crítico de autonomía del dron?
El diseño evita asumir que un dron puede operar continuamente. En su lugar, el poste gestiona lanzamiento, patrulla, retorno, intercambio automatizado de batería mediante servicio trasero, cola de tareas y redespliegue. Varias bahías de batería admiten salidas consecutivas, mientras el programador edge usa estado de batería, reserva de almacenamiento, clima y prioridad de misión para decidir cuándo volar y cuándo trasladar el trabajo al robot terrestre.
¿Qué función cumple el robot terrestre en esta configuración piloto?
El robot terrestre es el activo de campo que estabiliza la cobertura. Puede salir de la base del poste para patrullaje, inspección, respuesta a alarmas y verificación a corta distancia, y luego regresar para carga inalámbrica. Esto es especialmente útil cuando las condiciones de viento limitan las salidas de drones, cuando las baterías se están intercambiando o cuando un supervisor humano necesita confirmación a nivel del suelo antes de tomar una acción operativa.
¿El video bruto sale del poste o se sube a una nube central?
El modelo propuesto de manejo de datos mantiene el video bruto y los datos de sensores en el poste para procesamiento local. La vista de imagen operativa común recibe solo metadatos de eventos o estado desidentificados, como categoría del evento, zona, marca temporal, lecturas ambientales, estado de misión y salud de activos. El diseño está orientado a PDPL/LGPD, sujeto a revisión legal y de ingeniería final.
¿Puede el poste realizar acciones counter-UAS cerca de la ribera?
El flujo de trabajo counter-UAS se limita a coordinación no letal autorizada por humanos. El poste puede detectar y rastrear un dron no autorizado usando sensorización local y entradas opcionales de sensores asociados, y luego solicitar autorización del supervisor antes de comandar un dron amigo para captura blanda con red o disuasión por aproximación cercana. No realiza interferencia, derribos, acciones hard-kill ni ataques autónomos.
¿La capa solar off-grid es suficiente para operación ilimitada?
No se hace ninguna afirmación de autosuficiencia ilimitada. El poste es totalmente off-grid porque combina almacenamiento de batería con reposición CIGS en el poste, pero las tareas de alta potencia de drones y robots se programan por ciclo de servicio. La envolvente solar vertical es una capa de reposición suplementaria, y la autonomía final depende de las condiciones del sitio en Lisboa, sombras, temporada, carga de trabajo y política de reserva.
¿Qué debe medir una autoridad de transporte durante el piloto?
El marco de evaluación más sólido es la cobertura, no el rendimiento tecnológico genérico. La autoridad puede medir puntos de control planificados completados, salidas de dron redesplegadas tras intercambio de batería, tareas de verificación robótica cerradas, muestras ambientales capturadas, registros de autorización humana, estabilidad de reserva de batería y calidad de los metadatos de eventos desidentificados presentados en la COP.
Explorar más
- Línea de postes City AI / alumbrado inteligente
- Más casos de despliegue de ciudad inteligente
- Hable con nuestro equipo de ingeniería
¿Planea un despliegue de IA física similar para calles, campus o espacios públicos? Solicite una consulta de ingeniería