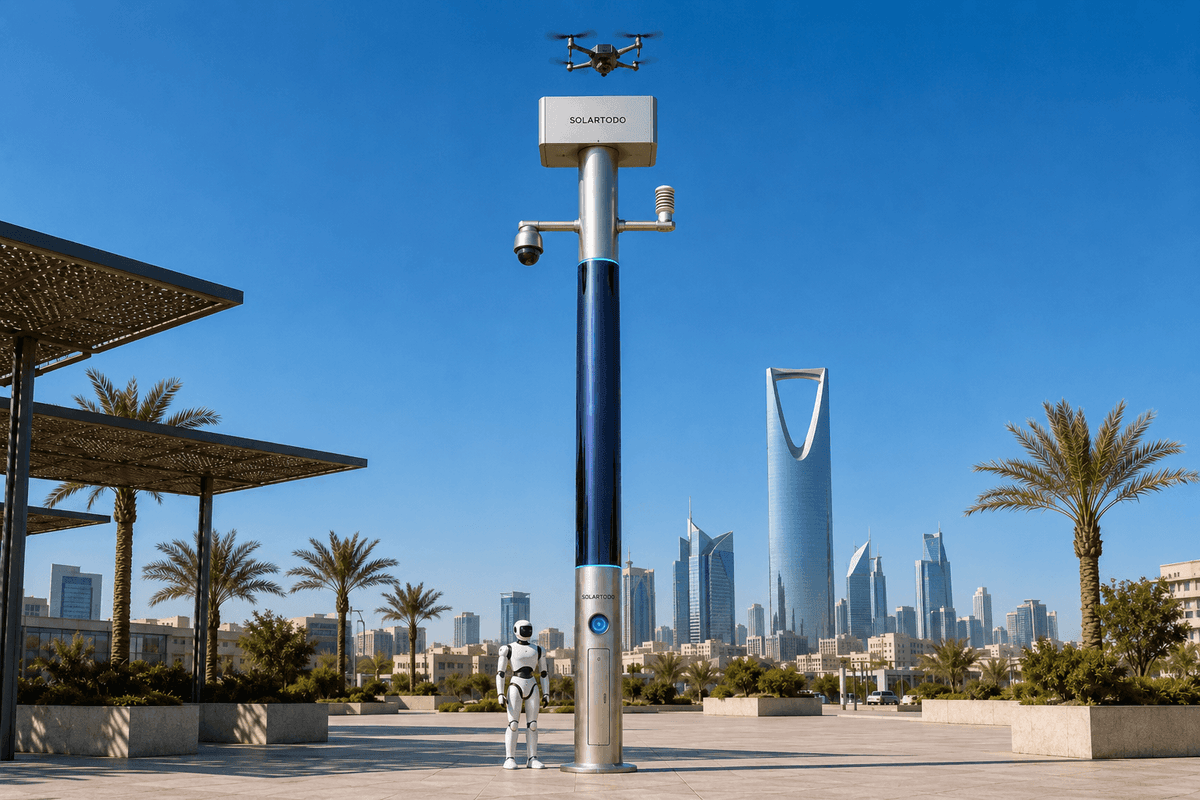
Un City AI Pole / SOLARTODO Sentinel Sky Hub es un nodo urbano de physical-AI en el borde sin iluminación: un poste autónomo sin conexión a la red, respaldado por baterías, con sensorización en el poste, cómputo en el borde, operaciones de intercambio de baterías para drones, carga de robots terrestres y flujos de trabajo de visualización de mando. En esta configuración para Ciudad de México, apoya patrullajes perimetrales de campus de transporte mientras mantiene el video sin procesar y los datos de sensores procesados localmente.
1. Tarea Urbana Y Contexto Operativo
El patrimonio de transporte de Ciudad de México no tiene un único límite claro. Estaciones de Metro, intercambiadores de autobuses, depósitos, puentes peatonales, patios de servicio, canales de drenaje, cuerpos de agua canalizados, caminos de mantenimiento y bordes públicos con alta presencia de vendedores forman un patrón urbano tipo red fluvial: corredores lineales largos con muchas curvas, cruces, pasos inferiores y puntos de acceso informales. Para una autoridad de transporte, el problema operativo no es solo la distancia. Es la discontinuidad. Un equipo de seguridad puede tener cobertura en accesos y andenes y, aun así, enfrentar puntos ciegos junto a muros de depósitos, esquinas de carriles de servicio, aproximaciones junto a canales, bordes de estacionamientos y rutas peatonales nocturnas que alimentan la economía nocturna.
Este caso de estudio plantea una configuración propuesta e ilustrativa de SOLARTODO Sentinel Sky Hub para el perímetro de un campus de transporte en Ciudad de México, sujeta a confirmación final de ingeniería, levantamiento del sitio, permisos, revisión aeronáutica y reglas operativas de la autoridad. La tarea es aumentar la frecuencia planificada de patrullaje y la conciencia perimetral sin depender de la red eléctrica, la ciudad o la energía del sitio en cada nodo. Sky Hub se posiciona aquí como un city-ai-pole y nodo urbano de physical-AI en el borde, no como un elemento de mobiliario urbano ni como un activo de iluminación. No lleva sistema de iluminación. Su valor es la integración de computación en el borde, operaciones autónomas de drones, operaciones de robots terrestres, sensorización, almacenamiento de energía y coordinación de mando en un único nodo de campo sin conexión a la red.
El detonante estacional es el periodo de economía nocturna: tardes y noches, fines de semana, eventos, comercio de temporada y actividad extendida junto a estaciones. Durante estas ventanas, la autoridad de transporte necesita controles perimetrales más frecuentes, evitando al mismo tiempo recorridos manuales constantes por zonas de baja visibilidad. El modo de despliegue propuesto es una malla de red de nodos alrededor del borde del campus de transporte. Cada nodo cubre un sector local, comparte metadatos de eventos y estado desidentificados con la vista de imagen operativa común, y puede coordinar tareas de patrullaje con nodos adyacentes. El video sin procesar y los datos de sensores permanecen en el poste para procesamiento local; lo que sale del poste se limita a resúmenes de eventos, alertas, estado de salud, registros de misión y otros metadatos desidentificados conforme a la política.
2. Plan De Computación En El Borde Con Malla De Red
El plan operativo propuesto ubica nodos Sky Hub en puntos perimetrales donde la visibilidad fija se rompe: esquinas de depósitos, aproximaciones junto a canales o drenajes, desembarques de puentes peatonales, entradas a caminos de servicio, retranqueos de muros de patios y límites compartidos entre propiedad de transporte y áreas comerciales de economía nocturna. El conteo y el espaciamiento exactos no se indican aquí porque requieren estudios de línea de vista, exposición solar, ruta de vuelo, montaje civil, radio y seguridad. El principio de planificación es que la malla cierra puntos ciegos mediante sectores de observación superpuestos y traspaso de tareas, no mediante una única alimentación central de cámaras.
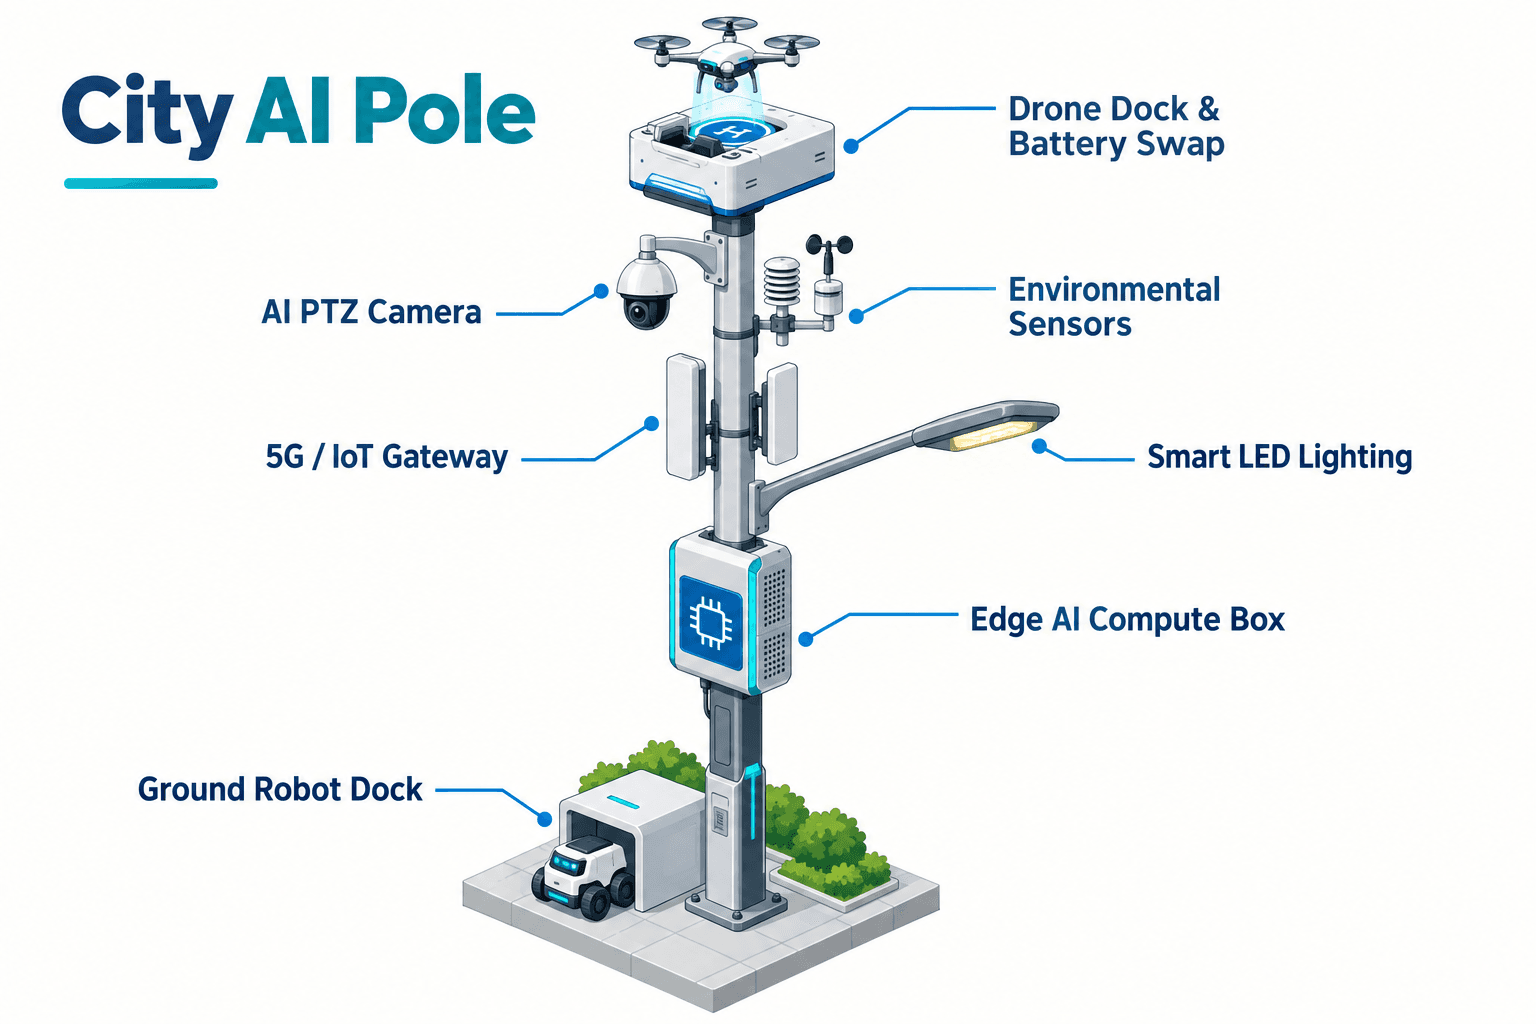
Cada nodo ejecuta OTATODO en el borde sobre un módulo de cómputo de clase Jetson. La inferencia local admite conteo anónimo de vehículos, densidad de multitudes, intrusión, conciencia perimetral, lecturas ambientales, presupuesto energético, programación de misiones de drones, asignación de tareas a robots y priorización de eventos. La vista de mando de transporte recibe una imagen operativa común: estado del sector, categoría del evento, banda de confianza, estado de batería, cola de patrullaje, estado de intercambio del dron, estado de carga del robot e indicadores de mantenimiento. No está diseñada alrededor de la transmisión continua de video sin procesar fuera del sitio.
La postura de datos está orientada a PDPL/LGPD: procesamiento local por diseño, exportación de metadatos de eventos controlada por política y preferencia por la desidentificación antes de la transmisión. Ese lenguaje importa. No afirma certificación ni cumplimiento legal automático. Proporciona a la autoridad una arquitectura técnica que puede revisarse frente a las expectativas de privacidad de México, la política interna de retención, los requisitos de contratación y las reglas operativas.
Para el entorno construido mixto de Ciudad de México, la computación en el borde también protege la continuidad operativa. Una interrupción de red no debería borrar la conciencia local. El nodo puede seguir detectando, clasificando, programando, registrando y preservando registros locales de evidencia mientras la vista de mando recibe actualizaciones cuando vuelve la conectividad. En el perímetro de un campus de transporte, esto es esencial porque los momentos que importan suelen ocurrir en las condiciones menos convenientes: lluvia, congestión, eventos, conectividad parcial o brechas de personal en turno nocturno.
3. Modelo De Frecuencia De Patrullaje Con Intercambio De Baterías
El foco modular de este despliegue es el sistema de intercambio en caliente de baterías para drones de Sky Hub. El KPI objetivo de la autoridad de transporte es la frecuencia de patrullaje: con qué frecuencia los sectores perimetrales pueden ser revisados por activos aéreos y terrestres durante la ventana de economía nocturna. Un flujo convencional de drones pierde tiempo cuando un operador debe recuperar, cargar, relanzar o atender físicamente la aeronave. Sky Hub cambia el modelo de planificación al convertir el poste en el punto de servicio.
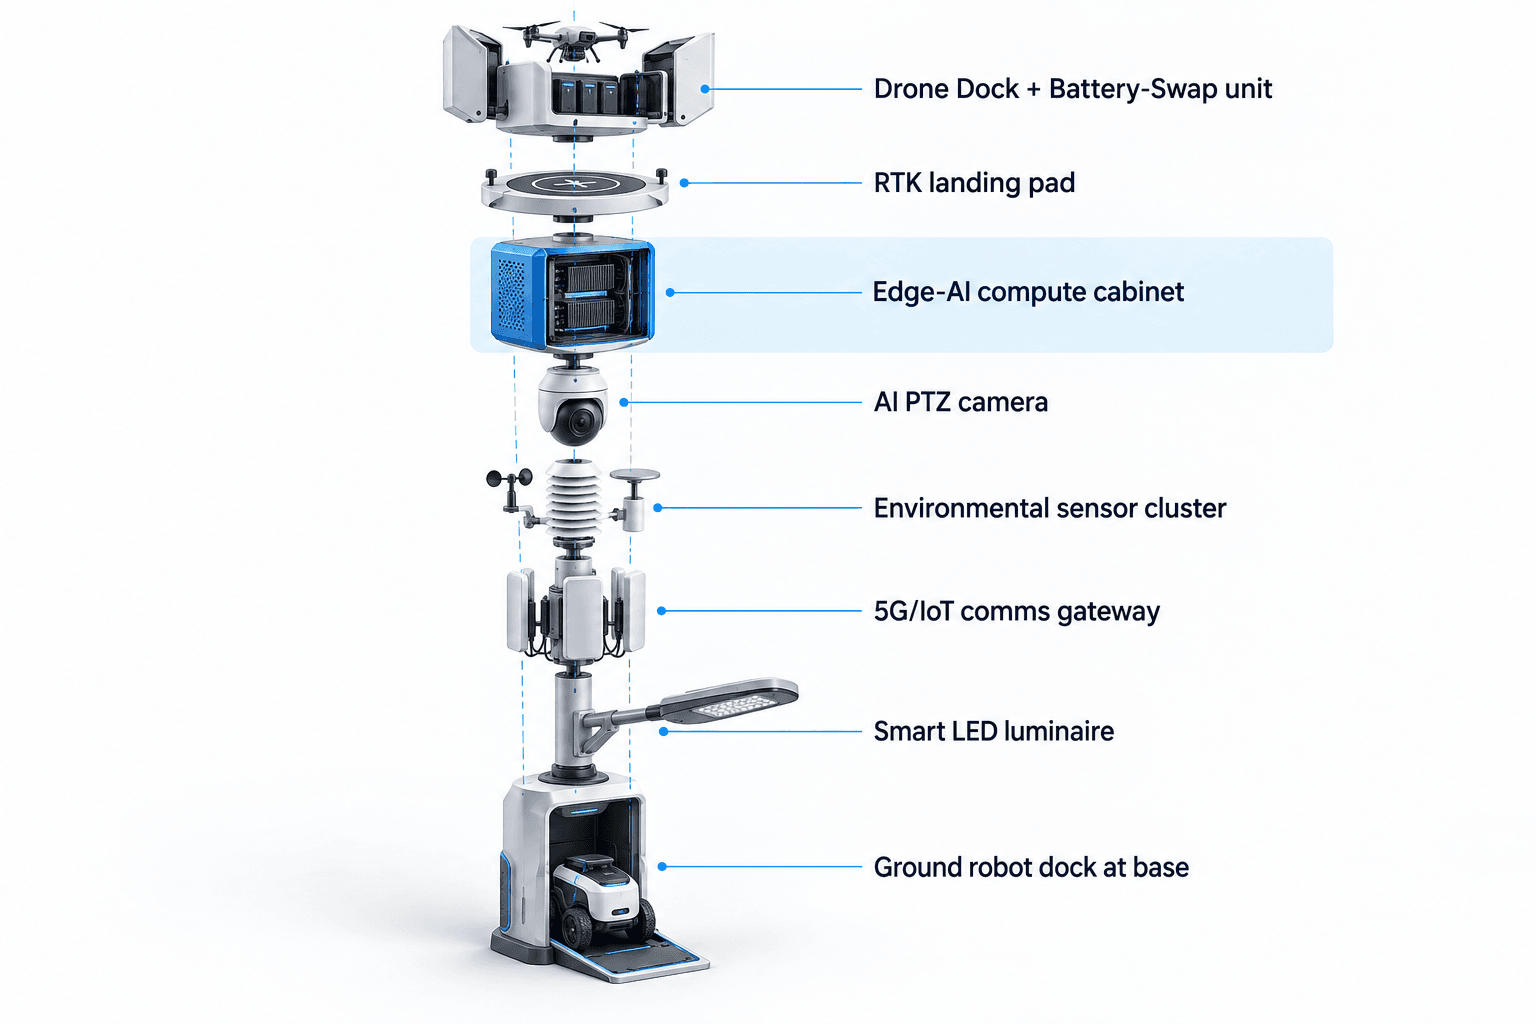
Un dron despega desde el nodo para un patrullaje regional, ruta de inspección, respuesta a alarma o tarea de redespliegue. Tras aterrizar, el sistema de intercambio de baterías de servicio trasero retira el paquete descargado, lo coloca en una bahía de carga, indexa un paquete cargado, lo inserta en la aeronave, verifica el estado, registra el intercambio y pone en cola la siguiente salida. Múltiples bahías de batería permiten varias salidas consecutivas, sujetas a clima, reglas de vuelo, presupuesto energético, aprobación local y política de mantenimiento. Ningún operador necesita permanecer junto al poste para ciclos ordinarios de relanzamiento.
El propósito no es afirmar vuelo ilimitado ni autosuficiencia solar ilimitada. El poste es completamente autónomo porque combina almacenamiento en baterías con reposición mediante CIGS flexible de película delgada envuelto en 360 grados. Un cuerpo cilíndrico vertical de 8 m de alto y 0,6 m de ancho lleva aproximadamente 15 m² de CIGS, alrededor de 2,4-2,7 kWp nominales. Como un cilindro vertical capta sol directo en su proyección orientada al sol y no en toda la envolvente, la salida realista en cielo despejado en una región de alta irradiancia es de aproximadamente 0,8-1,1 kW DC pico y cerca de 6-9 kWh por día. El rendimiento final en Ciudad de México requeriría modelado solar local. El punto de planificación es que el CIGS repone una microestación respaldada por baterías; las tareas de alta potencia de drones y robots se amortiguan con almacenamiento de clase 5-20 kWh y se programan por ciclo de trabajo.
Para la autoridad de transporte, el KPI de frecuencia de patrullaje puede evaluarse como salidas planificadas por noche, porcentaje de sectores perimetrales objetivo revisados por hora, tiempo promedio entre alarma y verificación aérea, número de patrullajes manuales redirigidos de revisión rutinaria a gestión de excepciones, y porcentaje de salidas completadas dentro del presupuesto energético aprobado.
4. Bucle De Respuesta Aire-Tierra
El bucle operativo sigue la sensorización, la evaluación y respuesta autorizadas, la programación por cómputo en el borde, y las operaciones y mantenimiento de campo como un único flujo de trabajo de imagen operativa común. Una cámara PTZ con percepción local observa cambios anónimos en densidad de multitudes, movimiento vehicular, patrones de intrusión y anomalías perimetrales. El conjunto ambiental mide velocidad del viento, dirección del viento, temperatura, humedad, presión atmosférica, ruido, PM10, PM2.5 e iluminancia, dando a despachadores y reglas de automatización contexto antes de enviar un dron o robot terrestre.
Cuando el poste detecta una anomalía cerca de un punto ciego perimetral del campus, OTATODO clasifica y puntúa el evento localmente. La vista de mando presenta tipo de evento, sector, hora, banda de confianza local, estado energético actual, disponibilidad del dron, disponibilidad del robot y tarea recomendada. Un operador humano o un conjunto de reglas autorizado puede aprobar la respuesta. La respuesta puede despachar un dron para verificación aérea, enviar un robot humanoide o de servicio para inspección a nivel del suelo, o coordinar ambos cuando una aproximación junto a un canal, una puerta de patio o el desembarque de un puente requiere confirmación aire-tierra.
Las operaciones de robots terrestres se planifican alrededor de patrullaje autónomo, respuesta a alarmas, inspección, coordinación aire-tierra y retorno a base con carga inalámbrica en la base del poste. El robot no se trata como reemplazo itinerante del personal; es un activo de campo que extiende la observación hacia rutas de patrullaje repetibles y devuelve el estado a la imagen operativa común.
La coordinación Counter-UAS permanece acotada. El poste puede detectar y rastrear un dron no autorizado mediante su sensorización local e insumos opcionales de sensores asociados; el radar no está integrado en el poste. Si lo autoriza la autoridad humana responsable y las reglas operativas, el nodo puede ordenar a su dron aliado realizar captura aérea suave con red o disuasión por aproximación cercana. El plan excluye derribos, efectos hard-kill, interferencia, denegación o ataque autónomo. Detección, apoyo a la decisión, autorización, acción y auditoría permanecen separados.
5. Plan De Contratación Y Evaluación
Para una autoridad de transporte de Ciudad de México, el caso de Sky Hub debe evaluarse como un plan de operaciones y no como una ficha técnica de producto. La lente de contratación recomendada es: qué puntos ciegos se reducen materialmente, cómo cambia la frecuencia de patrullaje durante picos de economía nocturna, cuántas revisiones rutinarias pueden automatizarse sin debilitar la autoridad humana, con qué claridad el sistema registra decisiones y qué tan bien el presupuesto energético sin conexión a la red soporta el ciclo de trabajo previsto.
Una evaluación práctica comenzaría con un recorrido del sitio, mapa de riesgo perimetral, revisión de exposición solar, revisión de impacto en privacidad, revisión de rutas de vuelo y aviación local, estudio de ruta de robots, estudio de comunicaciones y taller de integración COP. La malla de red propuesta puede configurarse entonces sector por sector. Algunos nodos pueden enfatizar salidas de drones. Otros pueden enfatizar retorno y carga de robots, telemetría ambiental o conciencia perimetral. La regla compartida es que cada nodo procesa localmente, exporta por defecto solo metadatos de eventos y estado desidentificados, y permanece independiente de la red eléctrica o de la energía del sitio.
El éxito no debe venderse como un número universal fijo. Ciudad de México tiene microclimas, obstrucciones verticales, cobertura arbórea, bordes públicos densos y patrones estacionales de lluvia. El compromiso B2B honesto es un modelo recalculable: patrullajes objetivo por noche, sectores objetivo por ruta, política de reserva de batería, estimación de reposición solar, supuestos de ciclo de intercambio, flujo de autorización humana y campos de auditoría. Eso es lo que hace creíble el despliegue para una autoridad de transporte: menos puntos ciegos por diseño, mayor frecuencia de patrullaje planificada mediante programación, y una cadena más clara desde la detección en el borde hasta la acción autorizada y el resultado registrado.
Configuración del sistema
| Parámetro | Configuración |
|---|---|
| Tipo de nodo | SOLARTODO Sentinel Sky Hub, city-ai-pole puro sin iluminación / nodo urbano de physical-AI en el borde |
| Sistema energético | microestación totalmente autónoma respaldada por baterías, con reposición mediante CIGS flexible envuelto en 360 grados y planificación de almacenamiento de clase 5-20 kWh |
| Cómputo de IA en el borde | módulo de inferencia en el poste de clase Jetson que ejecuta percepción local, programación, puntuación de eventos y gestión de cargas de trabajo |
| Módulo de dron | despegue autónomo, patrullaje, aterrizaje, intercambio en caliente de baterías de servicio trasero con múltiples bahías, relanzamiento, registros de misión y estado de salud de flota |
| Módulo de robot terrestre | patrullaje perimetral autónomo, inspección, respuesta a alarmas, coordinación aire-tierra y carga inalámbrica en la base del poste |
| Paquete de sensorización | PTZ con IA para conteo anónimo de vehículos, densidad de multitudes, intrusión y conciencia perimetral, más monitoreo ambiental de nueve parámetros |
| Manejo de datos | el video sin procesar y los datos de sensores permanecen en el poste; solo metadatos de eventos y estado desidentificados pueden salir conforme a la política |
Cómo funciona
- La sensorización en el poste marca una anomalía perimetral en un sector de punto ciego mapeado.
- La IA en el borde clasifica el evento localmente y envía solo metadatos de estado desidentificados al COP.
- Un operador humano revisa el evento, el estado energético, la cola de patrullaje y la respuesta recomendada.
- El nodo despacha un dron, robot terrestre o tarea coordinada aire-tierra tras la autorización.
- OTATODO registra el estado de misión, el estado de intercambio de batería, el resultado de respuesta y los indicadores de mantenimiento.
Supuestos de planificación (indicativos)
Datos de planificación ilustrativos que el comprador puede recalcular: métricas objetivo, no resultados logrados. Sujeto a confirmación final de ingeniería.
| Métrica | Supuesto de planificación | Valor indicativo |
|---|---|---|
| Frecuencia de patrullaje | un nodo programa salidas repetidas de drones durante una ventana de economía nocturna usando intercambio automático en caliente de baterías | objetivo de 4-8 patrullajes aéreos por nodo por noche |
| Carga de inspección manual | las revisiones perimetrales rutinarias pasan de rondas fijas a pie a revisión y respuesta humana guiadas por excepciones | objetivo de 2-4 segmentos de patrullaje rutinario automatizados por turno |
| Revisión de puntos ciegos | los nodos de malla de red se colocan en esquinas, desembarques de puentes, bordes de caminos de servicio, aproximaciones junto a canales y retranqueos de patios después del levantamiento | objetivo de 80-100% de sectores prioritarios de puntos ciegos asignados a un nodo o ruta de traspaso |
| Reserva energética | las tareas de drones y robots se programan según estado de batería, clima, pronóstico de reposición solar y política de reserva mínima | objetivo de mantener 20-30% de reserva antes de salidas no críticas |
| Flujo de trabajo de mando | los eventos crean registros estructurados para los pasos de detectar, decidir, actuar y registrar sin exportar video continuo sin procesar | objetivo de 100% de respuestas autorizadas registradas con metadatos de evento |
Equipos desplegados
- Cuerpo de poste autónomo SOLARTODO Sentinel Sky Hub con superficie CIGS flexible envuelta
- Gabinete de almacenamiento de baterías y sistema de gestión de energía
- Gabinete de cómputo en el borde en el poste que ejecuta OTATODO
- Cámara PTZ con IA para percepción perimetral local
- Conjunto de sensores de monitoreo ambiental de nueve parámetros
- Módulo de despegue de drones e intercambio en caliente de baterías con múltiples bahías
- Dron patrullero aliado con interfaz de batería intercambiable de servicio trasero
- Base de carga inalámbrica para robot terrestre en la base del poste
Preguntas frecuentes
¿Sky Hub es una farola inteligente o incluye iluminación?
No. En esta configuración, Sky Hub es un poste inteligente puro sin iluminación y un nodo de physical-AI en el borde. No es una farola inteligente, no está especificado como activo de iluminación y no depende de cabezales de lámparas ni luminarias para su valor. El caso de despliegue trata sobre computación en el borde, operaciones de drones, operaciones de robots, sensorización, almacenamiento de energía y coordinación de mando.
¿Cómo reduce puntos ciegos la malla de red propuesta para Ciudad de México?
La malla se planifica alrededor de discontinuidades perimetrales y no de cobertura genérica. Los nodos se colocan después del levantamiento en esquinas de depósitos, aproximaciones junto a canales, desembarques de puentes, entradas de caminos de servicio y retranqueos de muros de patios. Cada nodo procesa su sector local, aporta metadatos de eventos a la imagen operativa común y puede traspasar tareas a drones o robots terrestres sin requerir energía de red en ese punto.
¿Por qué el intercambio en caliente de baterías es central para el KPI de frecuencia de patrullaje?
La frecuencia de patrullaje depende de la rapidez con que un dron puede volver al servicio después de una salida. El módulo de intercambio en caliente con múltiples bahías permite que un dron aterrizado reciba un paquete cargado mediante un intercambio automático de servicio trasero y luego vuelva a despegar según la cola de tareas aprobada. Esto cambia la planificación de vuelos puntuales a patrullajes consecutivos programados, sujetos a energía, clima, mantenimiento y reglas operativas locales.
¿El sistema sube video sin procesar a una plataforma en la nube?
La postura de datos propuesta mantiene el video sin procesar y los datos de sensores en el poste para procesamiento local. La vista de mando recibe metadatos de eventos y estado desidentificados, como categoría de evento, sector, hora, salud, estado energético y estado de misión. Esto está orientado a PDPL/LGPD por diseño, pero el lenguaje final de cumplimiento depende de la revisión legal del comprador y de las políticas configuradas.
¿Puede el poste operar sin energía de la ciudad o del sitio?
Sí, la configuración propuesta de Sky Hub es completamente autónoma: almacenamiento en baterías más reposición solar CIGS en el poste. La capa solar no se describe como autosuficiencia ilimitada. Es una fuente de reposición para una microestación respaldada por baterías, mientras las tareas de alta potencia de drones y robots se gestionan mediante ciclo de trabajo, capacidad de almacenamiento, política de reserva y modelado solar final específico del sitio.
¿Qué significa la coordinación Counter-UAS en este plan?
Significa que el nodo puede detectar y rastrear un dron no autorizado y, solo después de autorización humana y dentro de las reglas operativas, ordenar a su dron aliado una captura aérea suave con red o disuasión por aproximación cercana. El plan excluye derribos, métodos hard-kill, interferencia RF o GNSS, efectos de denegación y ataque autónomo. El radar, si se usa, sería un insumo opcional de sensores asociados, no hardware integrado del poste.
¿Los KPI son resultados logrados declarados?
No. Las cifras de frecuencia de patrullaje, puntos ciegos, reserva y flujo de trabajo en este caso de estudio son insumos ilustrativos de planificación para la evaluación del comprador. No son resultados de campo declarados, cifras de desempeño certificadas ni garantías. Una autoridad de transporte los recalcularía después del levantamiento del sitio, diseño de rutas, revisión de espacio aéreo, revisión de privacidad y confirmación final de ingeniería.
Explorar más
- Línea de postes City AI / alumbrado inteligente
- Más casos de despliegue de ciudad inteligente
- Hable con nuestro equipo de ingeniería
¿Planea un despliegue de IA física similar para calles, campus o espacios públicos? Solicite una consulta de ingeniería