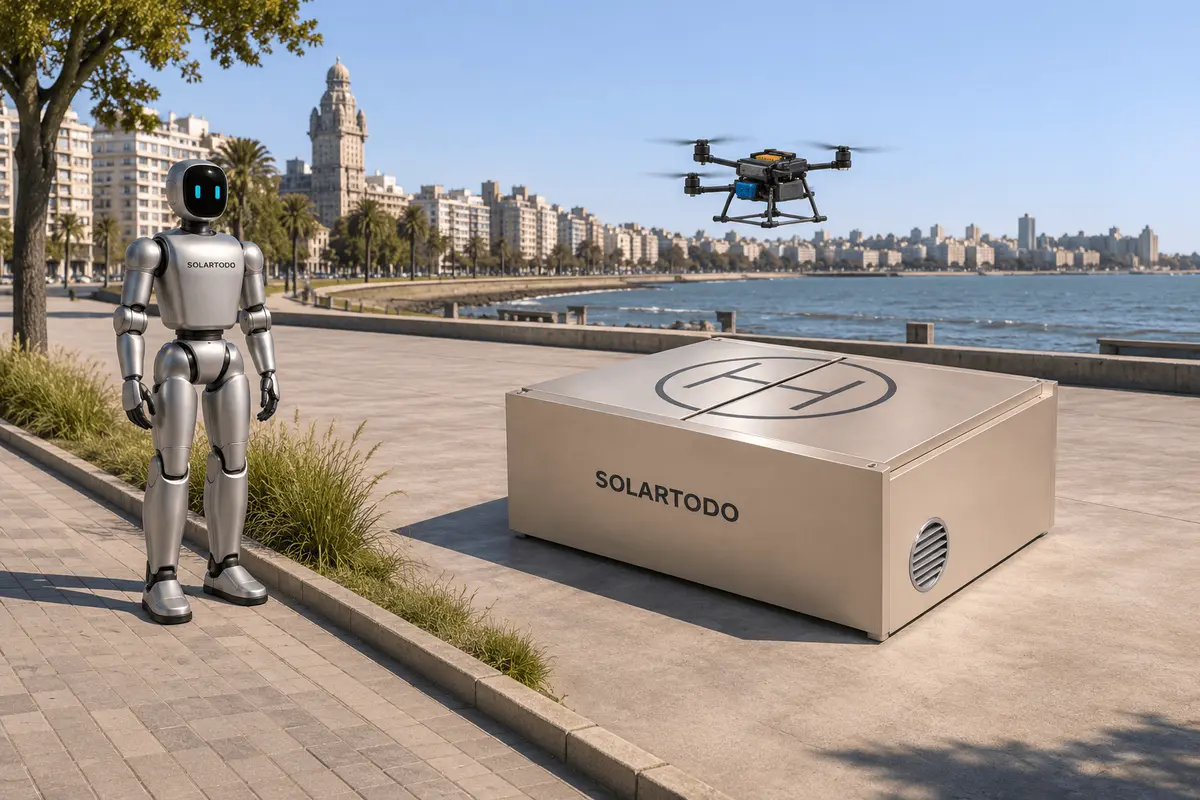
Resumen
Montevideo es únicamente un emplazamiento propuesto en esta evaluación. Las pruebas aportadas no acreditan una parcela seleccionada ni un despliegue existente, un permiso de operación local o un rendimiento medido del sistema. Tampoco proporcionan distancias de separación que permitan aprobar la construcción.
La restricción operativa respaldada por la fuente es específica: los robots STTBOT deben permanecer fuera de la zona de exclusión de aterrizaje de la aeronave y de los rotores mientras el gabinete recibe o libera el UAV, tal como se indica en la página 58 del manual. El enfoque de compra propuesto consiste en documentar ese límite en un plano basado en un levantamiento topográfico, evaluar las rutas del STTBOT-T1 y el acceso a la carga respecto a ese límite, y solicitar pruebas de los mecanismos reales de autorización antes de decidir si se acepta una distribución física. Se trata de una recomendación de evaluación, no de una prueba de que exista un sistema instalado de control de rutas.
Puntos clave
- Documentar las trayectorias de recepción y liberación de la aeronave, las interfaces con equipos móviles y el acceso de mantenimiento antes de seleccionar la ubicación propuesta del hangar.
- Aplicar la prohibición del manual sobre la entrada de robots en la zona de exclusión de aterrizaje de la aeronave y de los rotores durante la recepción y la liberación.
- Incluir las rutas de las tareas terrestres, las posiciones de espera y el acceso a la carga en la evaluación de la distribución propuesta.
- Distinguir la finalización del intercambio de batería de la posterior transferencia de control al operador, las comprobaciones previas al vuelo, la autorización de vuelo y la salida.
- Solicitar registros de evaluación que incluyan autorizaciones, posiciones físicas, intervenciones y decisiones de recuperación.
- Aplazar la aceptación de la distribución cuando sigan sin resolverse los límites de exclusión, los requisitos de instalación o los medios para mantener la separación.
Problema planteado
La cuestión de compra es si una ubicación propuesta para un hangar independiente STT-HUB1101 y un plan de rutas del STTBOT-T1 pueden cumplir la restricción del manual relativa a la zona de la aeronave y, al mismo tiempo, permitir las tareas terrestres previstas. La longitud de la ruta por sí sola no responde a esa cuestión. La evaluación necesita un límite de exclusión definido y una base documentada para decidir cuándo está disponible cada ruta terrestre.
Los escenarios propuestos a continuación abordan solicitudes de recepción, retornos para carga, finalización del intercambio y tareas terrestres interrumpidas. Son casos de evaluación, no conflictos observados en Montevideo ni una conclusión sobre los principales riesgos del emplazamiento.
Las fuentes aportadas no contienen un levantamiento topográfico de una parcela de Montevideo, una evaluación de la circulación peatonal ni un registro de autorización local. Mencionar la ciudad no permite extraer conclusiones sobre el clima local, la demanda o la idoneidad. La disposición del emplazamiento sigue siendo una propuesta sujeta a evaluación.
Delimitación del producto respaldada por las fuentes
La fuente de referencia del producto aportada para este artículo es el manual de SkyHub en inglés, revisión 1.3, con fecha del 27 de septiembre de 2026. Su identificación de la familia de productos en la página 1 enumera el UAV STT 1S MAX, el hangar de intercambio de baterías STT-HUB1101 y los robots terrestres STTBOT-S1 / STTBOT-T1. El alcance de evaluación propuesto en este artículo comprende STT 1S MAX, la configuración independiente STT-HUB1101 y STTBOT-T1; ese alcance no acredita una entrega ni un despliegue.
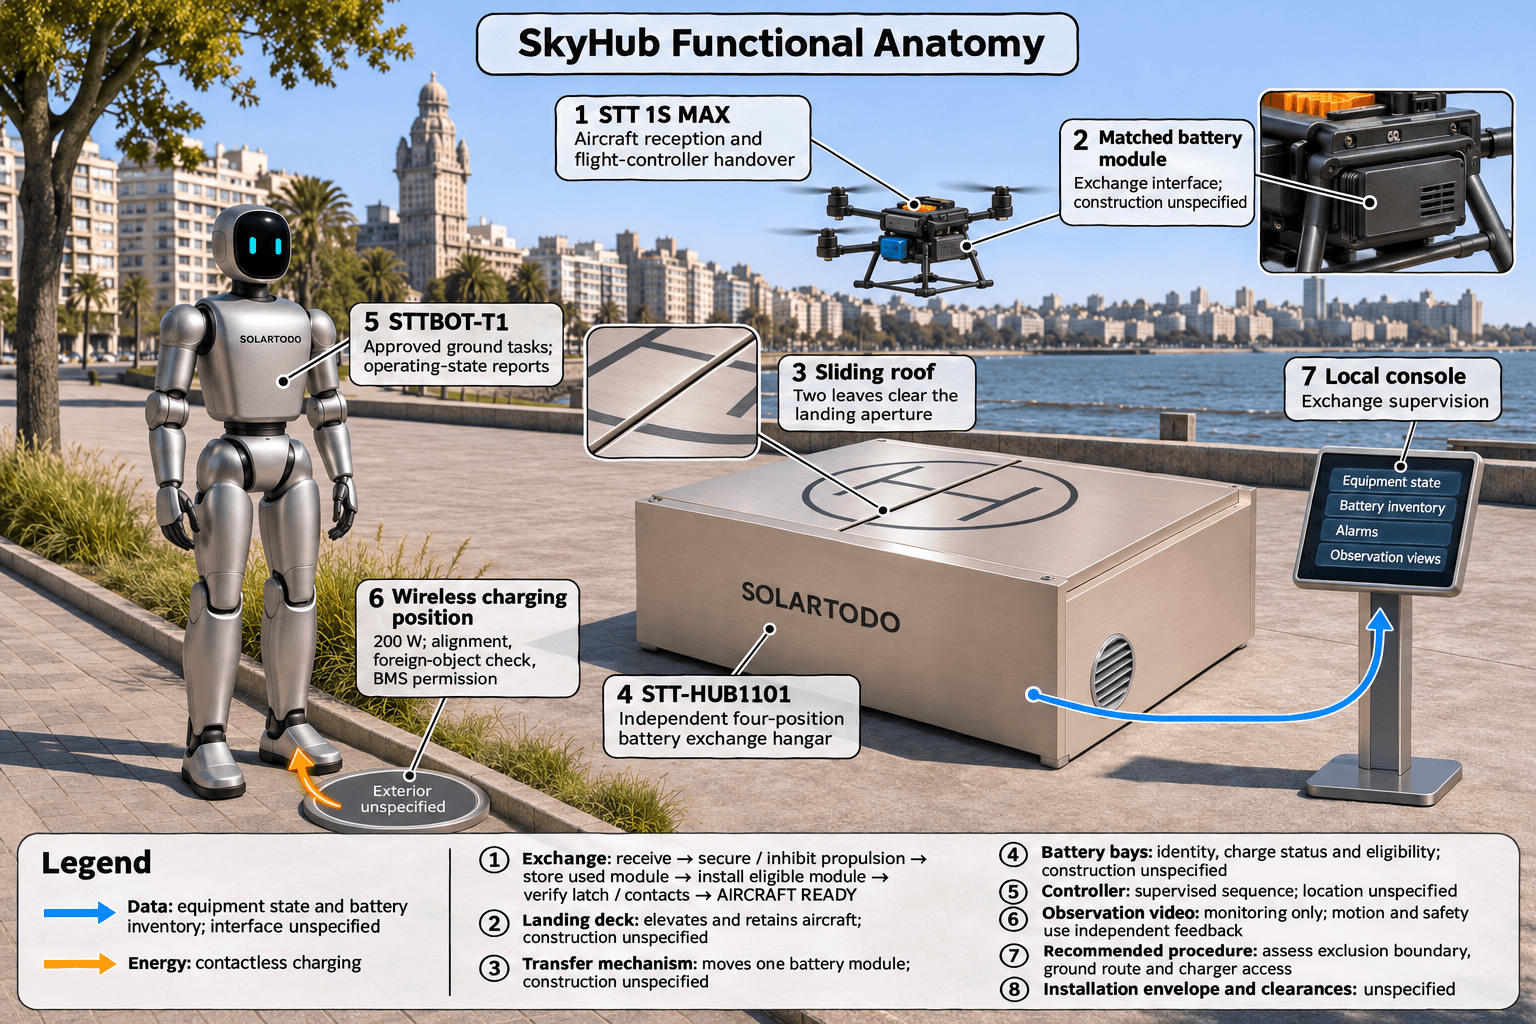
Para STT-HUB1101, la página 24 especifica la configuración de hangar independiente de cuatro compartimentos, combinada con STT 1S MAX y su módulo de batería compatible. El hangar recibe la aeronave, la sujeta sobre una plataforma de aterrizaje elevable, intercambia su módulo de batería extraíble, registra la ubicación y el estado de carga de las baterías y devuelve el control de la aeronave al controlador de vuelo. El controlador local del hangar supervisa la secuencia de intercambio. Los operadores pueden supervisar el estado en la consola local y, cuando esté habilitado, mediante el panel remoto. La página 22 identifica el inventario de cuatro posiciones, el intercambio supervisado de baterías y la función de preparación de la aeronave para una nueva operación.
La página 25 define el tiempo de intercambio desde la detección del contacto con la plataforma hasta la confirmación E10 de que la plataforma está a la altura de liberación, la herramienta de transferencia está retirada, el inventario de baterías está conciliado y se ha alcanzado el estado AIRCRAFT READY. Se incluyen la sujeción y la inhibición de la propulsión en tierra. La solicitud posterior de transferencia de control del operador, las comprobaciones previas al vuelo de la aeronave, la autorización de vuelo y la salida quedan fuera de ese cómputo. Por tanto, el punto final del intercambio precede a actividades excluidas de su medición temporal; no constituye un registro de la salida de la aeronave. La página aportada no define las autorizaciones para reabrir las rutas terrestres.
La página 27 distingue el techo deslizante, la plataforma de aterrizaje, el mecanismo de transferencia, los compartimentos de baterías y las vistas de observación. Describe el vídeo como una fuente de observación e indica que el movimiento y la seguridad utilizan señales de realimentación independientes. Para la evaluación propuesta, solicitar las señales físicas de realimentación pertinentes y las pruebas de autorización junto con las observaciones de vídeo.
La página 57 indica que cada robot STTBOT puede recibir una tarea terrestre aprobada, comunicar su estado operativo y regresar a su propia posición de carga inalámbrica de 200 W. La inspección terrestre requiere que el operador revise el área de la tarea y el recorrido a pie. El seguimiento de un evento aéreo requiere un ID de evento común y una separación segura respecto al volumen de recuperación de la aeronave.
La comparación de modelos de la página 58 indica para STTBOT-T1 una altura de pie de 1320 mm, una masa con batería de aproximadamente 35 kg y una anchura × profundidad de pie de 450 × 200 mm. Su especificación de carga inalámbrica es un módulo sin contacto de 200 W. Esos datos describen el robot y el módulo de carga; la página aportada no contiene ninguna especificación sobre la anchura de los corredores o las distancias libres respecto a la aeronave. El retorno automático por necesidades de energía implica desplazarse hasta la posición de carga asignada y solicitar la carga, con la alineación en la base, la comprobación de objetos extraños y la autorización del BMS como condiciones de coordinación.
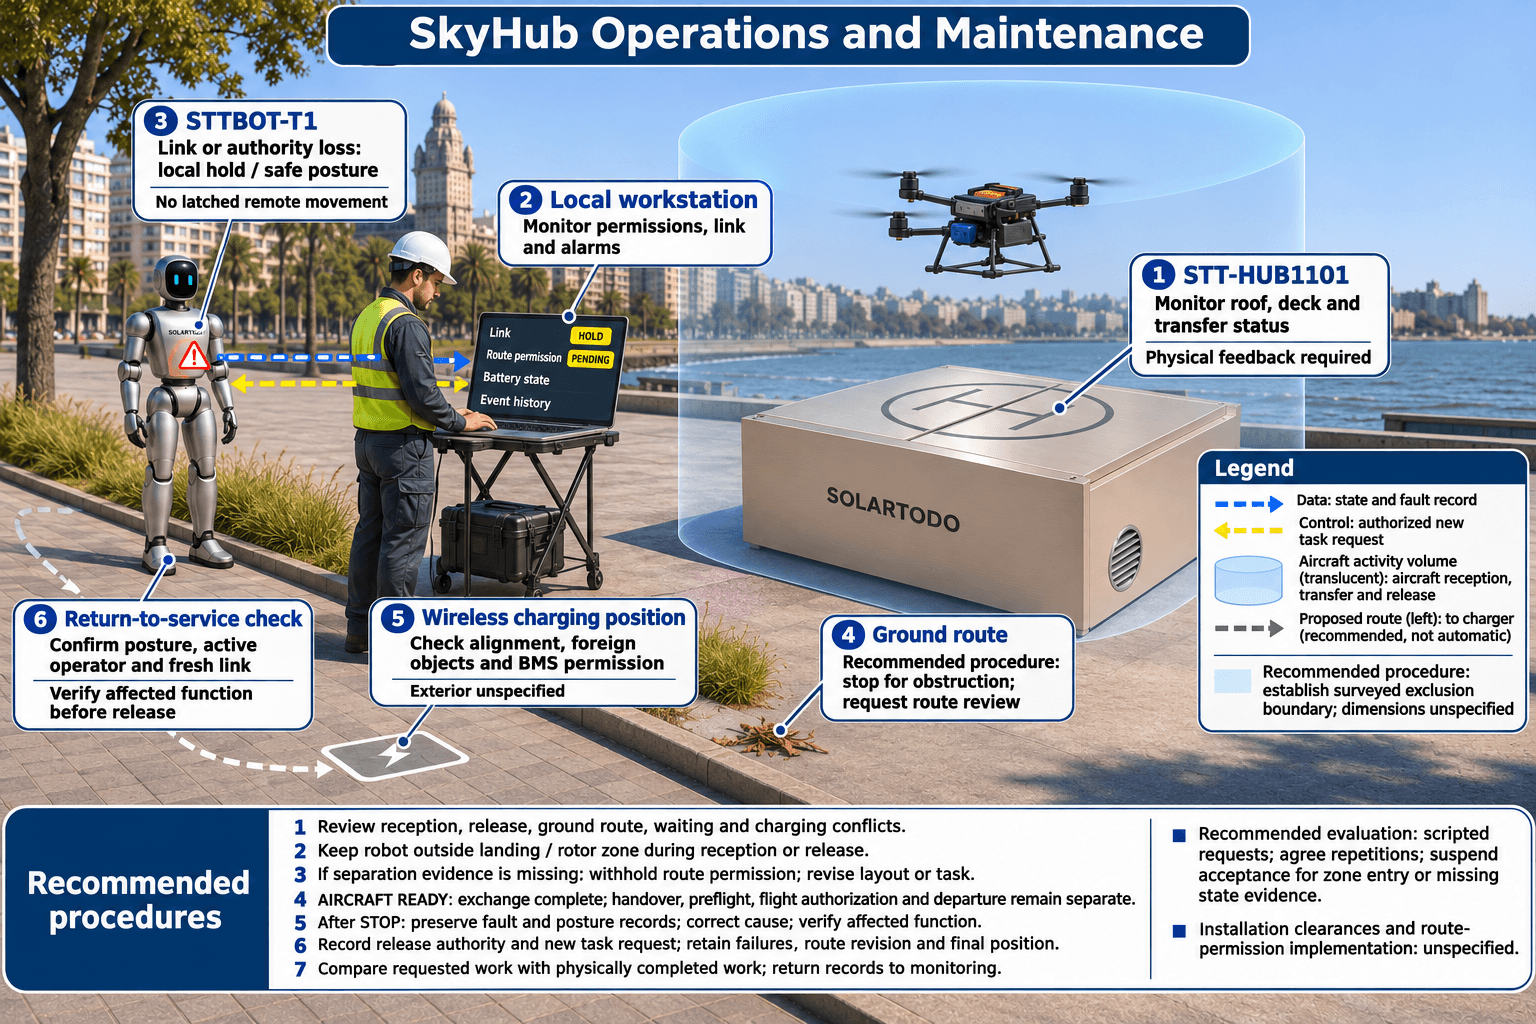
La página 58 también indica que los robots no entran en la zona de exclusión de aterrizaje de la aeronave y de los rotores mientras el gabinete recibe o libera el UAV. Una tarea del robot que implique contacto con infraestructura o con una persona requiere una decisión independiente del operador conforme al procedimiento del emplazamiento.
La página 59 explica que la separación del bastidor de hombros del S1 no equivale a la anchura total del cuerpo y que el alcance efectivo del brazo del S1 y la envergadura de brazos del T1 utilizan definiciones de medición diferentes. Identifica el registro de la unidad suministrada como fuente de la envolvente exterior del S1 y de la herramienta realmente instalada en cada robot. Las pruebas de este artículo no incluyen ningún registro de ese tipo.
Diseño propuesto
Ubicar el hangar en función del acceso de la aeronave
Documentar las trayectorias propuestas de recepción y liberación, las interfaces con equipos móviles, el acceso de mantenimiento y la circulación circundante en un plano común basado en un levantamiento topográfico antes de seleccionar la ubicación del hangar. Obtener la envolvente de instalación, los datos para la cimentación y los requisitos de distancias libres que faltan antes de aceptar los detalles constructivos. Los extractos aportados no establecen esos requisitos de instalación.
Solicitar una evaluación del emplazamiento y la información aplicable del fabricante que definan el límite de exclusión de aterrizaje de la aeronave y de los rotores. Registrar su fundamento, la configuración del equipo, el responsable de la revisión y los estados operativos asociados. No calcular ese límite a partir de las dimensiones del cuerpo de la aeronave o de la anchura del robot: la geometría de la aeronave en la página 9 no proporciona un cuadro de distancias libres del hangar.
Evaluar las rutas terrestres y el acceso a la carga
Para la distribución propuesta, dar preferencia a rutas terrestres, posiciones de espera y accesos a la carga situados fuera de la zona de exclusión de la aeronave. Evaluar el espacio necesario para la configuración prevista del robot, la herramienta instalada y la postura permitida, en lugar de considerar las dimensiones de pie como una envolvente de movimiento completa.
Mantener cualquier ruta propuesta por un espacio compartido fuera de servicio hasta que se hayan definido y verificado sus condiciones de acceso y el procedimiento de separación de la aeronave. La prohibición del manual durante la recepción y la liberación no establece un acceso sin restricciones en otros momentos. Cuando no pueda justificarse la separación, revisar la ubicación del hangar, la ruta o el alcance de las tareas terrestres antes de aceptar la distribución.
Explicitar las autorizaciones
Preparar una matriz de autorizaciones propuesta que vincule la recepción, el intercambio, la transferencia de control y la liberación de la aeronave con la disponibilidad de las rutas terrestres. Identificar los roles autorizadores, las señales físicas de realimentación necesarias y la gestión de solicitudes en conflicto. Solicitar pruebas de cómo se aplica la restricción de la zona de la aeronave en la configuración prevista; los extractos aportados no acreditan un enclavamiento automático de las rutas terrestres.
Registrar las revisiones de las rutas y los identificadores de las tareas. No utilizar únicamente la finalización del intercambio como fundamento propuesto para reabrir una ruta terrestre cercana. Tras una condición STOP, aplicar el proceso controlado de recuperación y habilitación de la página 76, incluida una nueva solicitud de tarea en lugar de una reanudación sin notificación.
Supuestos hipotéticos de evaluación medible
Los siguientes supuestos describen un protocolo de evaluación propuesto, no ensayos finalizados ni un rendimiento demostrado del producto.
Supuesto hipotético de evaluación: Cada distribución candidata se evaluaría utilizando los mismos límites documentados, posiciones iniciales y solicitudes de autorización predefinidas.
Supuesto hipotético de evaluación: El comprador y el equipo de evaluación acordarían el número de repeticiones antes de las pruebas y registrarían su justificación, sin considerar una muestra inicial de evaluación preliminar como prueba de fiabilidad estadística.
Supuesto hipotético de evaluación: Cualquier entrada del robot en la zona definida de exclusión de aterrizaje de la aeronave y de los rotores durante la recepción o la liberación impediría la aceptación del escenario afectado.
Supuesto hipotético de evaluación: Cada registro de ensayo incluiría la ruta solicitada, la ruta autorizada, el estado del equipo, la posición física del robot, la intervención y la resolución final.
Supuesto hipotético de evaluación: Una habilitación de ruta sin explicación o la falta de pruebas del estado suspendería la aceptación del escenario afectado hasta su investigación y nueva evaluación.
Supuesto hipotético de evaluación: Un conflicto durante el retorno para carga se evaluaría con el estado energético del robot y la respuesta de espera permitida documentados antes del ensayo.
Escenarios de conflicto repetibles
Acordar procedimientos de prueba controlados antes de realizar ejercicios que impliquen movimiento de equipos. Comenzar con una revisión documentada del escenario para identificar funciones no respaldadas antes de solicitar una demostración física.
Solicitud de recepción durante una tarea terrestre
Supuesto hipotético de evaluación: Un escenario de simulación de mesa situaría una tarea terrestre propuesta cerca de la trayectoria de aproximación restringida cuando se introduzca una solicitud de recepción de la aeronave.
Identificar qué autorizaciones deben retenerse y dónde podría permanecer el robot fuera del límite de exclusión. Solicitar pruebas de implementación antes de convertir el escenario en un ejercicio con equipos.
Solicitud de liberación durante el retorno para carga
Supuesto hipotético de evaluación: Una solicitud predefinida de retorno del robot al cargador coincidiría con una solicitud de liberación de la aeronave.
Examinar si la ruta propuesta hacia el cargador es independiente de la zona restringida o genera un conflicto sin resolver. Registrar las solicitudes aplazadas, las intervenciones y los responsables.
Finalización del intercambio antes de la salida
Supuesto hipotético de evaluación: Un ejercicio de simulación de mesa presentaría el punto final documentado AIRCRAFT READY mientras sigue pendiente una solicitud propuesta de ruta terrestre.
Comprobar si la decisión de acceso propuesta distingue la finalización del intercambio de la posterior transferencia de control y actividad de vuelo. Registrar la autorización y el estado físico necesarios para decidir el acceso terrestre.
Interrupción y recuperación de la teleoperación
Supuesto hipotético de evaluación: Un procedimiento controlado acordado pondría a prueba la pérdida del enlace de teleoperación o de la autoridad del operador activo.
La página 76 especifica la detención local o una postura segura, sin movimiento remoto retenido, para ROB-TEL-12. Antes de devolver el control o permitir el reingreso, el supervisor confirma la postura del robot, el operador activo y la vigencia del enlace. Comparar cualquier respuesta demostrada con esos requisitos y conservar los registros de fallos y posturas.
Ruta terrestre bloqueada
Supuesto hipotético de evaluación: Se introduciría un obstáculo controlado en una ruta terrestre autorizada fuera de la zona de exclusión de la aeronave.
Examinar la respuesta y cualquier decisión posterior de autorización. Mantener a las personas fuera de las zonas de conflicto y no presuponer una capacidad autónoma de cambio de ruta que las pruebas aportadas no hayan acreditado.
Los métodos del NIST para robots terrestres describen dispositivos de ensayo repetibles, procedimientos, métricas cuantitativas y condiciones de fallo registradas. Las preguntas frecuentes del NIST sobre pruebas aéreas distinguen los métodos de medición de los umbrales de aceptación seleccionados por las organizaciones que los utilizan e indican que el NIST no forma ni certifica a nadie. Estas referencias aportan contexto metodológico; no establecen requisitos operativos de Uruguay, certificación de SkyHub ni pruebas satisfactorias de SkyHub. Los escenarios anteriores no se presentan como pruebas normalizadas del NIST.
Lista de comprobación del levantamiento y la aceptación
Utilizar esta lista de comprobación propuesta para organizar la solicitud de pruebas del comprador:
- Solicitar la configuración prevista del equipo y sus registros de identificación antes de evaluar límites específicos del modelo.
- Preparar un plano basado en un levantamiento topográfico con las trayectorias propuestas de la aeronave, los límites de exclusión, las rutas terrestres, las posiciones de espera, el acceso al cargador y las interfaces de mantenimiento.
- Obtener las envolventes de instalación y los requisitos de distancias libres que faltan en lugar de estimarlos a partir de ilustraciones.
- Documentar la relación propuesta entre recepción, intercambio, transferencia de control, liberación y autorizaciones de rutas terrestres.
- Solicitar pruebas que muestren cómo se aplica, se supervisa y se mantiene la restricción de la zona de la aeronave.
- Conservar los ensayos fallidos, las intervenciones y los cambios de configuración junto con los ensayos satisfactorios.
- Registrar la autoridad de recuperación y las comprobaciones de las funciones afectadas antes de devolver el equipo al servicio.
- Resolver las autorizaciones locales aplicables por separado de la evaluación técnica.
La página 77 incluye entre los registros del cliente la identidad del activo, la revisión de la ruta, las aprobaciones del operador, los tiempos reales de movimiento, la ubicación final y la información sobre fallos e intervenciones. La finalidad declarada de la revisión del registro de misión es distinguir el trabajo solicitado del trabajo terrestre completado físicamente. Solicitar esos registros como parte de las pruebas de evaluación; los extractos aportados no establecen un formato de exportación ni un mecanismo de entrega determinados.
Limitaciones
Las pruebas aportadas son insuficientes para aceptar una parcela concreta en Montevideo o prescribir distancias de separación. No acreditan distancias libres de instalación, una integración entregada, autorizaciones locales ni un rendimiento observado del control de conflictos.
Los valores máximos de la aeronave no resuelven esas carencias. La página 8 advierte que el tiempo máximo de vuelo no es una duración de ruta garantizada y que la distancia máxima de radio no es un radio operativo aprobado. En la página 10, el valor máximo de 54 minutos de vuelo hacia delante se aplica a 12 m/s, sin viento, en modo fotografía, con la acción ante obstáculos desactivada y una descarga del 100% al 0% SOC. Ese valor no establece distancias libres del emplazamiento ni una autorización de misión.
Preguntas de compra
Solicitar al proveedor la envolvente de instalación del hangar, las distancias libres de las piezas móviles, los requisitos de acceso de mantenimiento y el fundamento para definir la zona de exclusión de la aeronave. Solicitar registros de configuración del robot terrestre previsto y una descripción de los mecanismos de autorización propuestos, incluido cualquier procedimiento del operador o integración adicional necesarios para mantener la separación.
Solicitar un plan de evaluación con testigos, conservación de los fallos, registros de recuperación y una autoridad de aceptación identificada. Distinguir la aceptación comercial de la autorización local. Consultar la página del producto SkyHub para navegar por la información del producto y utilizar contacto para consultas sobre configuración y evaluación.
Preguntas frecuentes
¿Es Montevideo un despliegue de SkyHub acreditado?
Montevideo es únicamente un emplazamiento propuesto en este artículo; las pruebas aportadas no acreditan ningún despliegue ni resultado local medido.
¿Qué distribución y acceso a la carga debe evaluar el comprador?
Como paso de compra propuesto, solicitar un plano basado en un levantamiento topográfico que muestre los límites de exclusión de la aeronave, las rutas de las tareas terrestres, las posiciones de espera y el acceso al cargador, junto con pruebas que expliquen cómo se mantendría la separación.
¿Puede especificarse aquí una distancia libre fija?
No. Las pruebas aportadas no establecen distancias de separación del emplazamiento; obtener los requisitos de instalación y una evaluación del emplazamiento antes de fijarlas.
¿Pueden los robots terrestres entrar en la zona de exclusión de aterrizaje y de los rotores durante la recepción o liberación del UAV?
No. La página 58 del manual indica que los robots no entran en esa zona mientras el gabinete recibe o libera el UAV.
¿La finalización del intercambio de batería autoriza el acceso terrestre?
El manual aportado no define la autorización de las rutas terrestres mediante la finalización del intercambio. La página 25 excluye del tiempo de intercambio la posterior transferencia de control al operador, las comprobaciones previas al vuelo, la autorización de vuelo y la salida; solicitar una base documentada independiente para el acceso terrestre.
¿Qué información se necesita si STTBOT-S1 sustituye a STTBOT-T1?
Las páginas 58–59 identifican diferentes dimensiones de los modelos y definiciones de medición. Solicitar la envolvente exterior de la unidad S1 suministrada y el registro de la herramienta instalada, y después reevaluar la ruta propuesta para esa configuración.
¿Las referencias del NIST certifican SkyHub o autorizan su operación local?
No. Aportan contexto sobre métodos de evaluación; no acreditan la certificación de SkyHub, el éxito de sus pruebas ni el permiso para operar en Montevideo.
¿Qué debe ocurrir después de una condición STOP del robot?
Aplicar una recuperación controlada, conservar las pruebas del fallo, verificar la función afectada y registrar la autoridad de habilitación y una nueva solicitud de tarea; la página 76 indica que la tarea original no se reanuda sin notificación después de una condición STOP.
Referencias
Los enlaces al manual anteriores identifican los extractos aportados utilizados para la identidad del producto, la configuración, las restricciones operativas, la recuperación y los registros. Los métodos del NIST para robots terrestres y las preguntas frecuentes sobre pruebas aéreas enlazados aportan únicamente contexto sobre métodos de evaluación. Ninguna de las fuentes aportadas acredita una autorización local ni un despliegue completado en Montevideo.
Equipos propuestos
- Aeronave multirrotor STT 1S MAX
- Hangar independiente de intercambio de baterías STT-HUB1101 de cuatro compartimentos
- Módulos de batería extraíbles compatibles con STT 1S MAX
- Robot terrestre bípedo STTBOT-T1
- Posición de carga sin contacto de 200 W asignada a STTBOT-T1