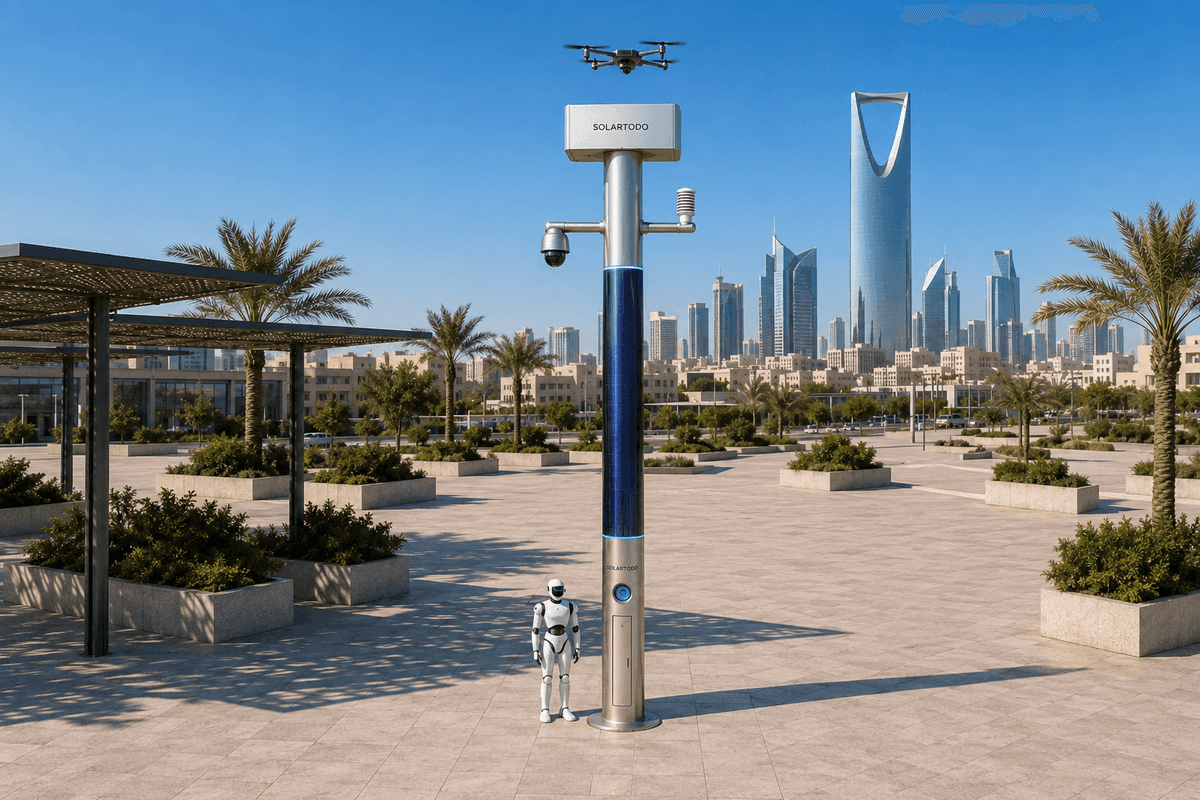
Un poste de IA urbana es un nodo edge de IA física, sin iluminación y fuera de la red eléctrica, que combina cómputo local, sensorización, reposición solar respaldada por batería, operaciones con drones, soporte robótico y coordinación de incidentes. En esta configuración de corredor portuario de São Paulo, SOLARTODO Sentinel Sky Hub mantiene operando localmente la patrulla del perímetro del campus, la evaluación, la autorización de respuesta y los registros de campo durante una interrupción de red.
1. Contexto del incidente: un corredor portuario bajo presión por un evento deportivo
El entorno operativo es un corredor logístico de São Paulo, adyacente al puerto y al campus, que da servicio a almacenes, patios de apoyo aduanero, carriles de acceso de emergencia y puertas perimetrales. Durante una semana de gran evento deportivo, la ciudad absorbe un movimiento inusual de pasajeros, cierres de vías, actividad temporal de vendedores y mayor demanda sobre las redes públicas de comunicaciones. Para los equipos de gestión de emergencias, el problema no es solo la densidad de multitudes en el centro de la ciudad. Es la presión secundaria sobre los corredores de transporte que deben mantener en movimiento la carga relacionada con el puerto, contratistas de servicio, patrullas de seguridad y vehículos de emergencia mientras los enlaces celulares se vuelven menos predecibles.
Este estudio de caso está escrito como una configuración propuesta en estilo de revisión de incidente, sujeta a confirmación final de ingeniería. El incidente asumido comienza con una interrupción parcial de red en el perímetro del campus. Las cámaras, radios portátiles y paneles centrales siguen siendo útiles donde hay conexión, pero los equipos de campo pierden acceso fiable a video remoto continuo y asignación de tareas en vivo. Las patrullas manuales aún pueden recorrer a pie o en vehículo la línea de la cerca, pero consumen tiempo, exponen al personal a trabajo nocturno evitable y crean brechas entre observación, decisión y registro de respuesta.
Por lo tanto, el responsable de gestión de emergencias plantea el despliegue como un problema de sustitución de trabajo y continuidad: mantener en funcionamiento la inspección rutinaria del perímetro, la evaluación inicial de anomalías y los registros de evidencia de incidentes incluso cuando el backhaul esté degradado. El objetivo no es construir un proyecto de iluminación ni una actualización genérica de vigilancia. El objetivo es colocar nodos edge de IA física a lo largo de un corredor para que cada nodo pueda sensar localmente, computar localmente, coordinar un robot terrestre o un dron aliado y enviar solo metadatos de evento o estado desidentificados cuando haya un enlace disponible.
2. Despliegue en el corredor: nodos de IA física sin iluminación a lo largo del perímetro del campus
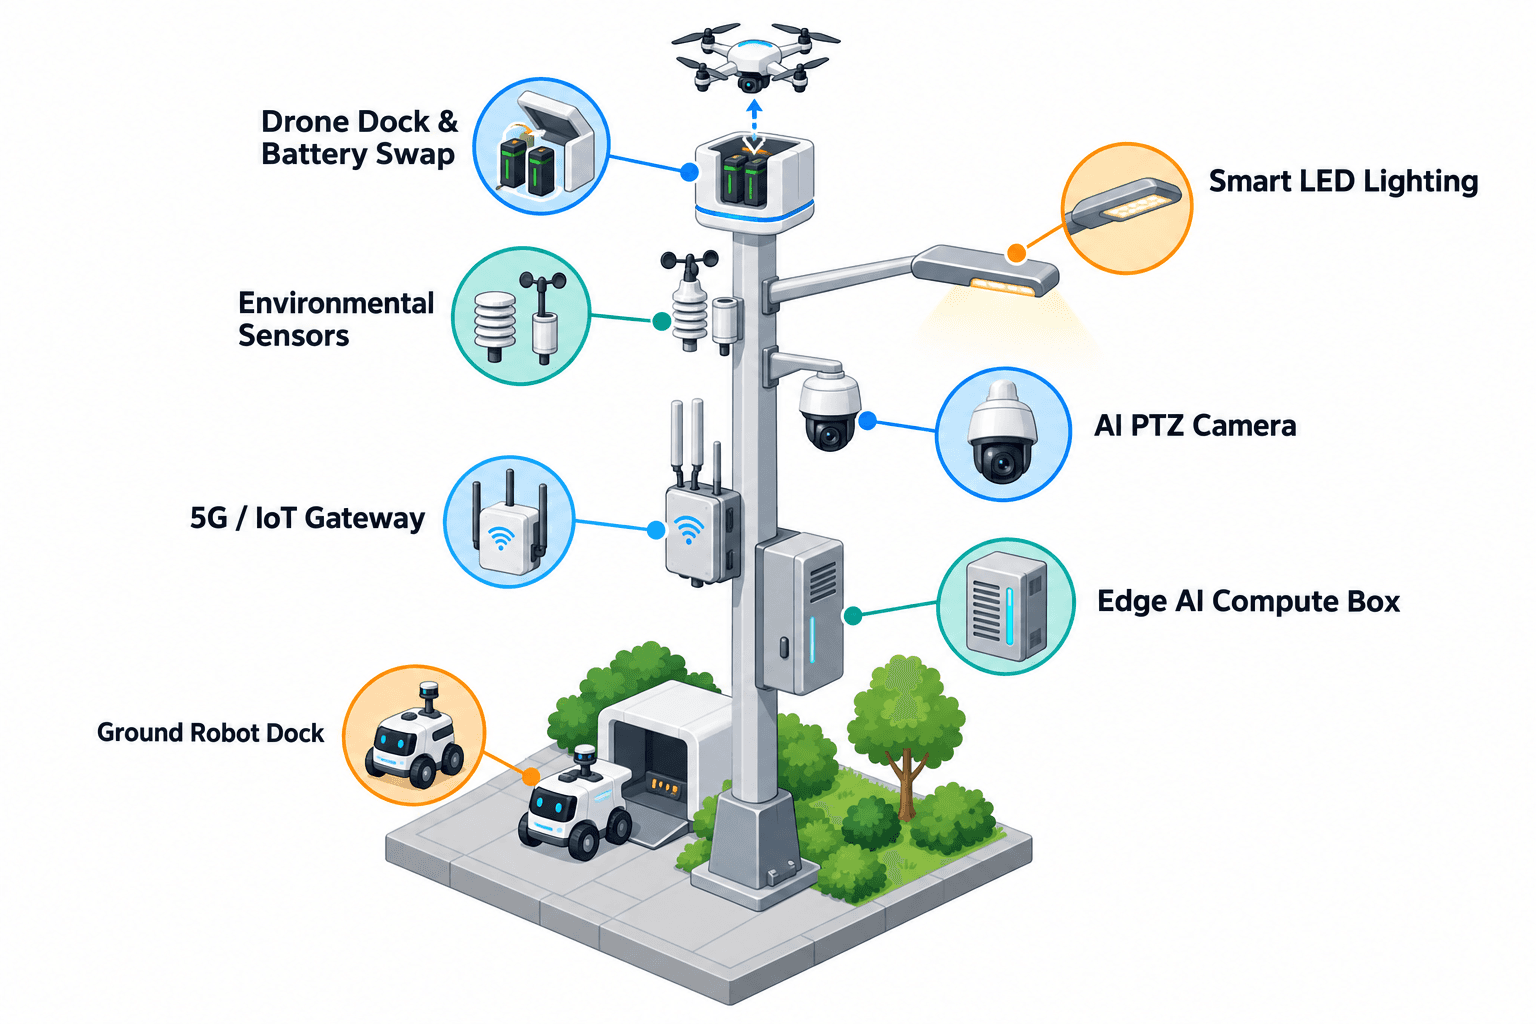
El despliegue propuesto utiliza SOLARTODO Sentinel Sky Hub como la forma tipo poste de un sistema de poste de IA urbana. Cada Sky Hub es un poste inteligente puro sin sistema de iluminación. Aloja sensorización, cómputo edge, almacenamiento de energía, operaciones con drones, coordinación de carga robótica y gestión local de misiones. Es completamente fuera de red, usando almacenamiento en batería más reposición solar de película delgada CIGS flexible envuelta en 360 grados sobre el cuerpo del poste. La capa solar se trata honestamente como reposición, no como autosuficiencia ilimitada.
Para la planificación, el cuerpo del poste lleva unos 15 metros cuadrados de superficie CIGS vertical envuelta sobre un cuerpo cilíndrico de aproximadamente 8 metros de alto y 0,6 metros de ancho, equivalente a alrededor de 2,4 a 2,7 kWp de potencia nominal. Como un cilindro vertical capta sol directo principalmente en su proyección orientada al sol, no en toda la envolvente al mismo tiempo, la salida realista en cielo despejado en una región de alta irradiancia es de aproximadamente 0,8 a 1,1 kW DC pico y unos 6 a 9 kWh por día. La ingeniería de São Paulo necesitaría confirmar irradiancia local, sombreado, exposición salina, viento y ciclo de trabajo estacional. La actividad de alta potencia de drones y robots se amortigua con almacenamiento de clase 5 a 20 kWh y se programa mediante política operativa.
El patrón del corredor ubica nodos en puntos de decisión en lugar de en cada metro de cerca: accesos de puertas, giros ciegos, bordes de pilas de contenedores, cruces de vías de servicio y zonas de reunión de emergencia. Cada nodo mantiene una vista local de imagen operativa común para su segmento. Si la red cae, el poste continúa con inferencia local, puntuación de eventos, encolado de tareas, registros de misión, secuenciación de intercambio de drones y lógica de retorno a base y carga del robot. Cuando se recuperan las comunicaciones, el nodo reenvía resúmenes desidentificados y registros de estado, no video continuo bruto ni flujos de sensores sin procesar.
3. Qué hace el nodo edge durante el incidente de interrupción de red
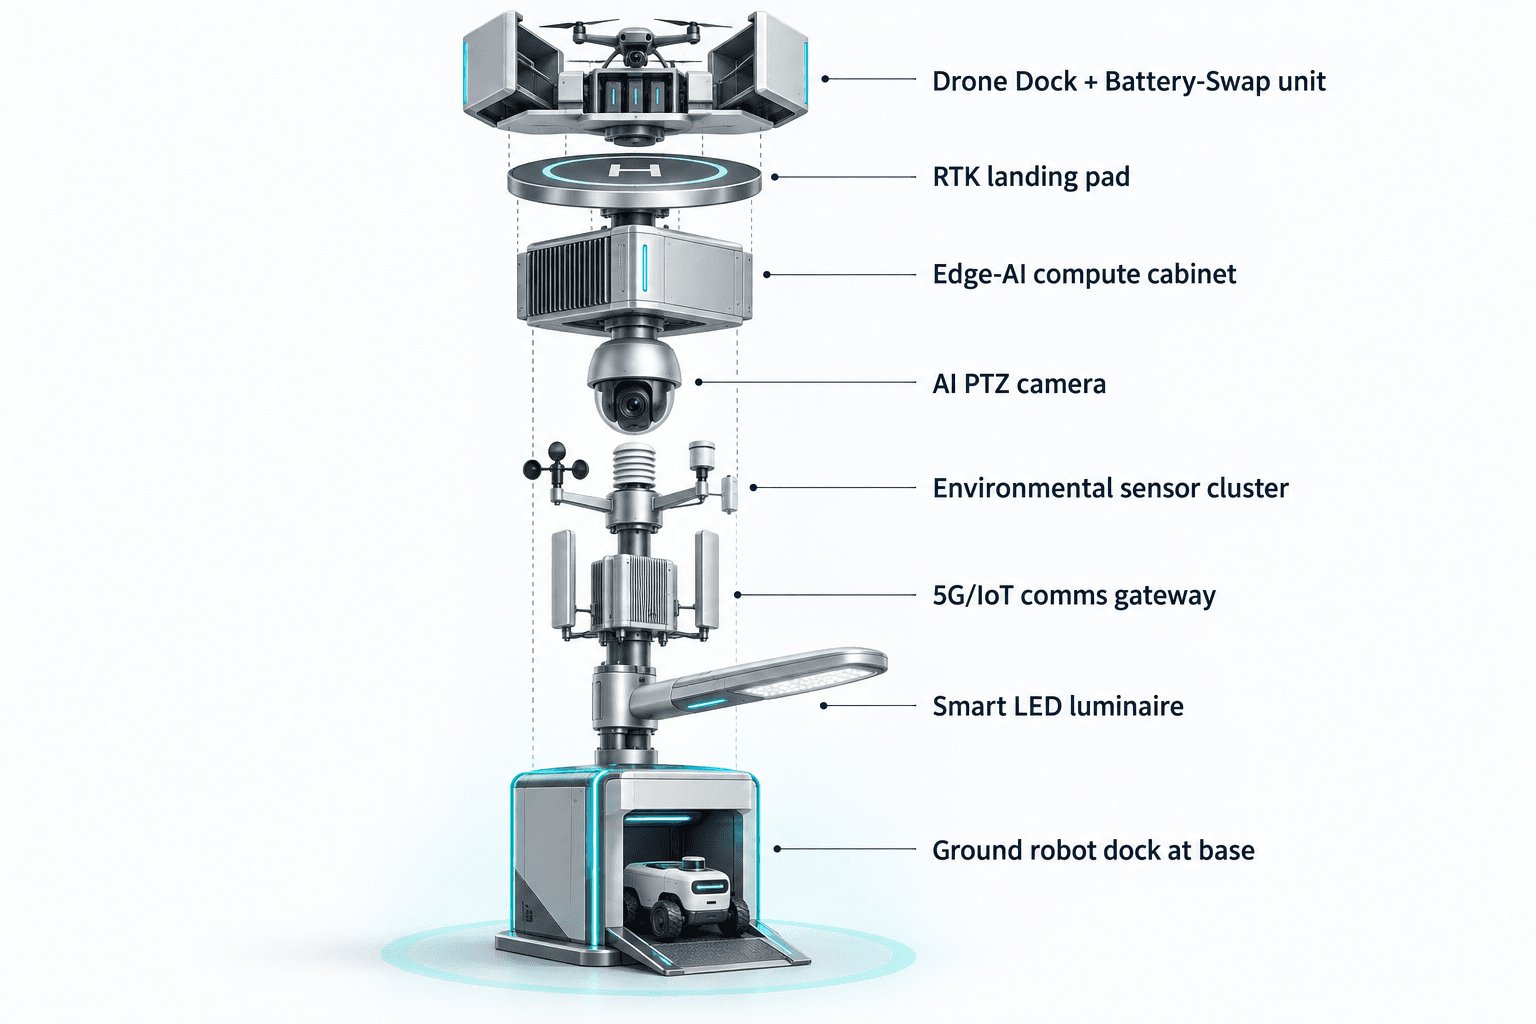
La secuencia de revisión del incidente comienza con la cámara PTZ del poste detectando un movimiento perimetral inusual fuera de horario cerca de una puerta de servicio. La percepción local clasifica el evento como intrusión o conciencia perimetral, mientras también comprueba el contexto de conteo anónimo de vehículos, densidad de multitudes, ruido, iluminancia, viento, temperatura, humedad, presión, PM10 y PM2.5. El reconocimiento facial y el reconocimiento de matrículas no forman parte de esta declaración de capacidad desplegada activa.
Como la red central está degradada, el módulo de cómputo edge se convierte en el centro operativo del segmento del corredor. Un módulo edge de clase Jetson, con capacidad de clase Orin o Thor, programa inferencia, despacho de robots, disponibilidad de drones, presupuesto de almacenamiento y prioridad de misión en el poste. El video bruto y los datos de sensores permanecen en el poste para procesamiento local. Solo los metadatos de eventos y estado desidentificados pueden salir del poste según la política. Esta arquitectura orientada a PDPL/LGPD reduce la necesidad de trasladar material sensible durante un evento urbano caótico, al tiempo que preserva la pista de auditoría que necesitan los gestores de emergencias.
El ciclo operativo sigue el principio de sensorización, evaluación y respuesta autorizadas, programación de cómputo edge, y luego operaciones y mantenimiento de campo. La vista de mando COP muestra la anomalía puntuada, el clima y la visibilidad locales, el estado de batería, el estado del cargador de drones, el estado de carga del robot y las opciones de respuesta disponibles. Un operador humano autoriza la siguiente acción. El nodo puede entonces enviar un robot de servicio terrestre para inspeccionar la línea de la puerta, solicitar el lanzamiento de un dron aliado para una patrulla regional corta o mantener posición mientras se dirige una patrulla humana al punto de acceso seguro más cercano.
Si los sensores del poste o una entrada opcional de sensor asociado detectan un dron no autorizado, el poste puede rastrearlo y coordinar el dron aliado propio del nodo para una respuesta no cinética, como captura aérea suave con red o disuasión por aproximación cercana, solo con autorización humana. El radar no está integrado en el poste. La respuesta no es derribo, no es interferencia y no es un ataque autónomo.
4. Gestión de emergencias centrada en robots: sustituir trabajo rutinario de patrulla, no autoridad humana
El encuadre principal de KPI para esta configuración de São Paulo es la sustitución de trabajo en inspección repetitiva y observación de primera respuesta. Un robot terrestre gestiona rondas perimetrales, seguimiento de alarmas, comprobaciones de condiciones visibles y retorno al poste para carga inalámbrica. No sustituye la autoridad del gestor de emergencias. Sustituye desplazamientos humanos lentos, repetidos y de baja información a través de un corredor ruidoso y congestionado.
Durante la interrupción, el robot puede salir de la base del poste, patrullar un segmento preautorizado, inspeccionar un gabinete de puerta, confirmar si una barrera está abierta y transmitir hallazgos locales de vuelta al poste mediante el enlace local. El nodo edge fusiona esos hallazgos con el estado de cámara, ambiental y del dron. Si el robot detecta una obstrucción, la COP muestra una tarjeta de evento desidentificado y una tarea de mantenimiento. Si el robot confirma que no hay brecha física, el operador puede rebajar el evento sin enviar un equipo completo de patrulla manual.
Las operaciones con drones complementan al robot cuando importan la altura, la velocidad o un campo visual más amplio. Sky Hub soporta lanzamiento, patrulla regional, inspección, retorno y redespliegue de tareas para salidas autónomas sin un operador junto al poste. Un cargador de baterías multibahía realiza intercambio automatizado de batería por servicio trasero para un dron aterrizado, habilitando varias salidas consecutivas cuando el almacenamiento y la política de ciclo de trabajo lo permiten. La gestión de operaciones con drones maneja planificación de rutas, estado de carga o intercambio, colas de tareas, salud de flota y registros de misión.
Esta estructura traslada la discusión de KPI de afirmaciones de plantilla a entradas de planificación. El comprador puede modelar cuántas patrullas nocturnas manuales por semana pueden ser sustituidas por patrullas robóticas, cuántas comprobaciones iniciales pasan de vehículos a salidas de drones coordinadas por edge y cuántos minutos de operador se preservan porque el registro del incidente se crea en el poste. Estas son métricas objetivo de evaluación, no resultados logrados.
5. Resultado de la revisión: una configuración práctica para continuidad, privacidad y disciplina de campo
Para un comprador de gestión de emergencias, el valor propuesto es continuidad bajo conectividad degradada. Sky Hub proporciona al corredor del campus portuario un nodo físico fuera de red que puede mantener activos la sensorización, el cómputo, la patrulla robótica, la asignación de tareas a drones y los registros de incidentes sin depender de la ciudad, la red eléctrica o la energía del sitio. La configuración es más fuerte donde no se puede asumir que una sala de control normal tenga ancho de banda perfecto durante un aumento de demanda por evento deportivo.
La lección de la revisión del incidente es que el nodo edge no debe tratarse como una ficha técnica de producto. Es un punto de disciplina de campo. Crea una célula local de decisión a lo largo del perímetro, mantiene los datos brutos en local, exige respuesta con humano en el circuito y convierte el trabajo repetitivo de patrulla en trabajo programado de robots y drones. El gestor de emergencias sigue decidiendo, autorizando y escalando. El poste aporta percepción local, autonomía respaldada por batería y un paquete de evento auditable.
La ingeniería final confirmaría espaciamiento del corredor, cimentaciones de montaje, carga de viento, rendimiento solar, capacidad de almacenamiento, conmutación de comunicaciones, geometría de rutas del robot, reglas operativas de drones, aprobaciones locales de aviación y seguridad pública, y política de manejo de datos orientada a LGPD. El caso sigue siendo intencionalmente conservador: sin cliente nombrado, sin cantidad de despliegue inventada, sin área de cobertura declarada, sin afirmación de tasa de detección, sin afirmación de certificación y sin afirmación de ahorros logrados. Es una configuración propuesta para São Paulo con el fin de evaluar cómo los postes de nodos edge de IA física pueden mantener operativo el perímetro de un campus portuario cuando la red es lo primero en fallar.
Configuración del sistema
| Parámetro | Configuración |
|---|---|
| Categoría de poste | Poste de IA urbana / nodo edge urbano de IA física; poste inteligente puro sin iluminación y sin sistema de iluminación |
| Sistema energético | Microestación completamente fuera de red respaldada por batería con reposición de película delgada CIGS flexible envuelta en 360 grados; almacenamiento de clase aproximadamente 5 a 20 kWh sujeto al diseño del ciclo de trabajo |
| Cómputo edge de IA | Inferencia en poste y programador de cargas de trabajo de clase Jetson, capacidad de clase Orin o Thor, procesando localmente video bruto y datos de sensores |
| Cámara y sensorización | PTZ con IA para conteo anónimo de vehículos, densidad de multitudes, intrusión y conciencia perimetral; nueve entradas ambientales que incluyen viento, clima, ruido, partículas e iluminancia |
| Operaciones con drones | Lanzamiento autónomo, patrulla, inspección, retorno, redespliegue de tareas, registro de misiones y cargador multibahía de intercambio en caliente de baterías por servicio trasero |
| Operaciones con robot terrestre | Patrulla con robot humanoide o de servicio, respuesta a alarmas, inspección, coordinación aire-tierra y carga inalámbrica en la base del poste |
| Coordinación C-UAS | Detección y seguimiento con coordinación de dron aliado no cinética autorizada por humanos; solo entrada opcional de sensor asociado, sin radar integrado |
Cómo funciona
- La cámara y los sensores ambientales del poste señalan una anomalía a lo largo del corredor perimetral del campus.
- La IA edge clasifica el evento, puntúa la urgencia y mantiene locales el video bruto y los datos de sensores.
- La COP presenta el estado de robot, dron, energía y comunicaciones para autorización humana.
- La respuesta autorizada despacha un robot terrestre, lanza un dron aliado o enruta una patrulla humana.
- El poste registra los logs de misión y exporta solo metadatos de evento/estado desidentificados cuando la política y la conectividad lo permiten.
Supuestos de planificación (indicativos)
Datos de planificación ilustrativos que el comprador puede recalcular: métricas objetivo, no resultados logrados. Sujeto a confirmación final de ingeniería.
| Métrica | Supuesto de planificación | Valor indicativo |
|---|---|---|
| Trabajo de inspección | La patrulla robótica sustituye recorridos perimetrales manuales rutinarios en ventanas nocturnas y de turnos de evento seleccionadas | ~10 a 20 patrullas/semana objetivo para automatización |
| Respuesta de primera observación | El dron o robot verifica alarmas de prioridad baja a media antes de despachar una patrulla vehicular | ~50% de las comprobaciones iniciales objetivo para confirmación remota de campo |
| Continuidad del operador | La COP en poste y los registros locales permanecen disponibles durante una interrupción parcial de red | ~4 a 8 horas de operación con enlace degradado modeladas por ejercicio de incidente |
| Continuidad de salidas de dron | El cargador de baterías habilita inspecciones cortas secuenciales cuando lo permiten el almacenamiento y la política meteorológica | ~3 a 6 salidas cortas consecutivas usadas como entrada de planificación |
| Preparación manual de informes | Los metadatos de eventos y registros de misión se generan localmente para revisión posterior del supervisor | ~20 a 40 minutos/informe objetivo de reducción |
Equipos desplegados
- Poste de nodo edge de IA física sin iluminación SOLARTODO Sentinel Sky Hub
- Gabinete energético fuera de red respaldado por batería con reposición CIGS flexible envuelta
- Módulo de cómputo edge en poste de clase Jetson y almacenamiento local
- Cámara PTZ con IA y paquete de monitoreo ambiental
- Bahía de dron autónomo con cargador multibahía de intercambio en caliente de baterías por servicio trasero
- Interfaz de carga inalámbrica para robot terrestre en la base del poste
- Software de vista de mando COP ejecutando lógica de operaciones edge OTATODO
Preguntas frecuentes
¿Sky Hub es una farola inteligente o una mejora de iluminación para las calles de São Paulo?
No. En esta configuración, Sky Hub es un poste inteligente puro sin iluminación y un nodo edge de IA física. No es un producto de iluminación y no incluye un sistema de iluminación. El propósito del despliegue es la continuidad de gestión de emergencias para un corredor perimetral de campus portuario, con sensorización, cómputo edge, operaciones con drones, soporte robótico y energía fuera de red.
¿Cómo sigue operando el sistema durante una interrupción de red?
El poste procesa localmente las entradas de video y sensores, programa cargas de trabajo en el módulo de cómputo edge, mantiene colas de tareas de robots y drones, y registra logs de misión en el poste. Si el backhaul está degradado, la imagen operativa común local sigue apoyando decisiones de respuesta autorizadas. Cuando vuelve la conectividad, solo se exportan metadatos de eventos y estado desidentificados según la política.
¿La superficie solar envuelta hace que el poste tenga energía ilimitada?
No. La capa CIGS envuelta es una capa de reposición para una microestación fuera de red respaldada por batería, no una promesa de operación solar pura ilimitada. La superficie cilíndrica vertical tiene límites realistas de captación, por lo que las tareas de alta potencia de drones y robots deben amortiguarse con almacenamiento y programarse por ciclo de trabajo, clima, prioridad de misión y confirmación final de ingeniería.
¿Qué papel desempeña el robot terrestre en el escenario de revisión de incidente?
El robot sustituye tareas repetitivas de inspección inicial en lugar de sustituir la autoridad humana. Puede patrullar un segmento perimetral preautorizado, inspeccionar una puerta u obstrucción, coordinarse con el poste y el dron, y regresar a la base del poste para carga inalámbrica. Los gestores de emergencias siguen autorizando la escalada, la postura de respuesta y cualquier acción regulada.
¿Qué capacidad counter-UAS está incluida?
El poste puede detectar y rastrear un dron no autorizado mediante sus propios sensores o una entrada opcional de sensor asociado, y luego coordinar un dron aliado para acciones no cinéticas como captura aérea suave con red o disuasión por aproximación cercana. Cualquier mitigación es autorizada por humanos. El sistema no realiza derribos, interferencias, denegación, acción hard-kill ni ataque autónomo.
¿Cómo debería evaluar el ROI un comprador sin resultados logrados declarados?
La evaluación adecuada es un modelo de planificación, no una afirmación de éxito fabricada. Un comprador de São Paulo puede comparar la frecuencia actual de patrullas manuales, el tiempo de respuesta ante interrupciones, la carga de alarmas de primera observación, el esfuerzo de preparación de informes y los ciclos de trabajo de robots/drones frente a supuestos objetivo de automatización. Los resultados finales dependen de la geometría del corredor, reglas operativas, modelo de dotación de personal y validación de ingeniería.
Explorar más
- Línea de postes City AI / alumbrado inteligente
- Más casos de despliegue de ciudad inteligente
- Hable con nuestro equipo de ingeniería
¿Planea un despliegue de IA física similar para calles, campus o espacios públicos? Solicite una consulta de ingeniería