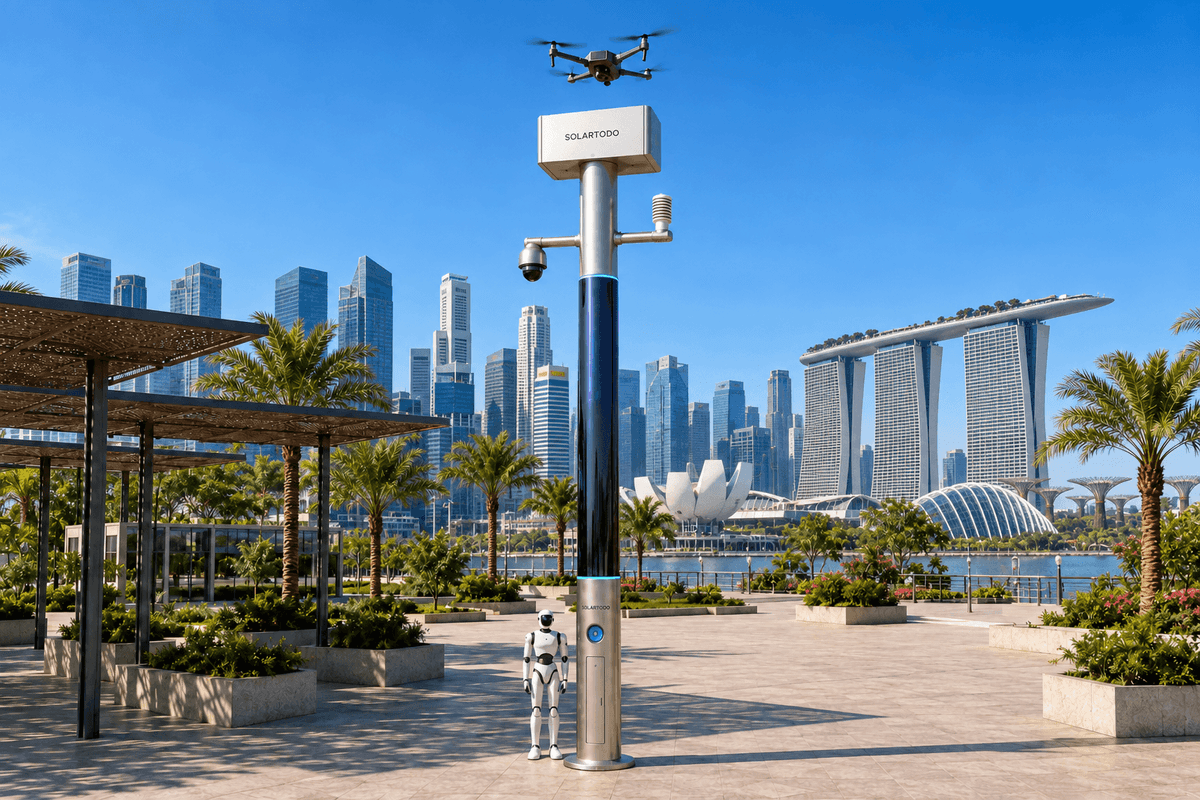
Un City AI Pole es un nodo de IA física de borde sin alumbrado que combina computación local, sensores, soporte para drones autónomos y operaciones con robots terrestres. La variante Sky Hub de SOLARTODO Sentinel ejecuta OTATODO y funciona de forma totalmente independiente de la red eléctrica mediante almacenamiento en baterías y recarga solar integrada en el poste. Este despliegue propuesto para el puerto de Singapur coordina patrullas robóticas e inspecciones autorizadas a baja altura durante eventos temporales de actividad económica nocturna.
1. Incidente objeto de revisión: una brecha de patrullaje en un evento temporal junto al agua
La revisión parte de un incidente hipotético: durante un evento vespertino junto al agua, al lado de una zona de conexión de transporte vinculada al puerto de Singapur, una barrera temporal parece haberse desplazado cerca de una vía de acceso de servicio. La patrulla a pie se encuentra en otro lugar y el puesto de mando no puede determinar de inmediato si la apertura es inocua, está obstruida o se está utilizando. Se trata de un caso ilustrativo de planificación, no de un informe sobre un evento real, un despliegue para un cliente o un resultado obtenido.
Para la autoridad de transporte compradora, el problema operativo es la lentitud de las patrullas a pie ante los cambios en el perímetro del evento. El movimiento de pasajeros, los accesos de servicio y las áreas operativas restringidas requieren respuestas diferentes. Enviar personal ante cada observación ambigua puede ampliar el intervalo entre las comprobaciones rutinarias. Un robot terrestre ofrece observaciones repetibles, mientras que una inspección autorizada a baja altura puede aportar una vista desde arriba que el robot no puede obtener desde su recorrido.
Singapur ofrece un contexto pertinente como ciudad portuaria, pero la ubicación propuesta para el evento se mantiene deliberadamente sin identificar. El caso no implica acceso a una terminal, un proyecto gubernamental o una instalación protegida. La seguridad marítima sigue siendo una responsabilidad operativa independiente; la Autoridad Marítima y Portuaria publica orientaciones para las embarcaciones portuarias y de recreo que operan en el puerto. Circular de la MPA sobre seguridad portuaria.
La intervención propuesta consiste en una estación temporal SOLARTODO Sentinel Sky Hub que da soporte a una ruta de patrulla robótica y a una estación de drones. Sentinel se presenta como un producto en servicio; esta configuración para Singapur sigue siendo una propuesta y está sujeta a la confirmación final de ingeniería. La revisión plantea si la inspección terrestre y aérea coordinada podría aumentar las comprobaciones de patrulla completadas por hora de operación, manteniendo explícitos los requisitos de autorización, el consumo energético y la gestión de evidencias.
2. Reconstrucción de la respuesta: el robot genera la tarea de inspección
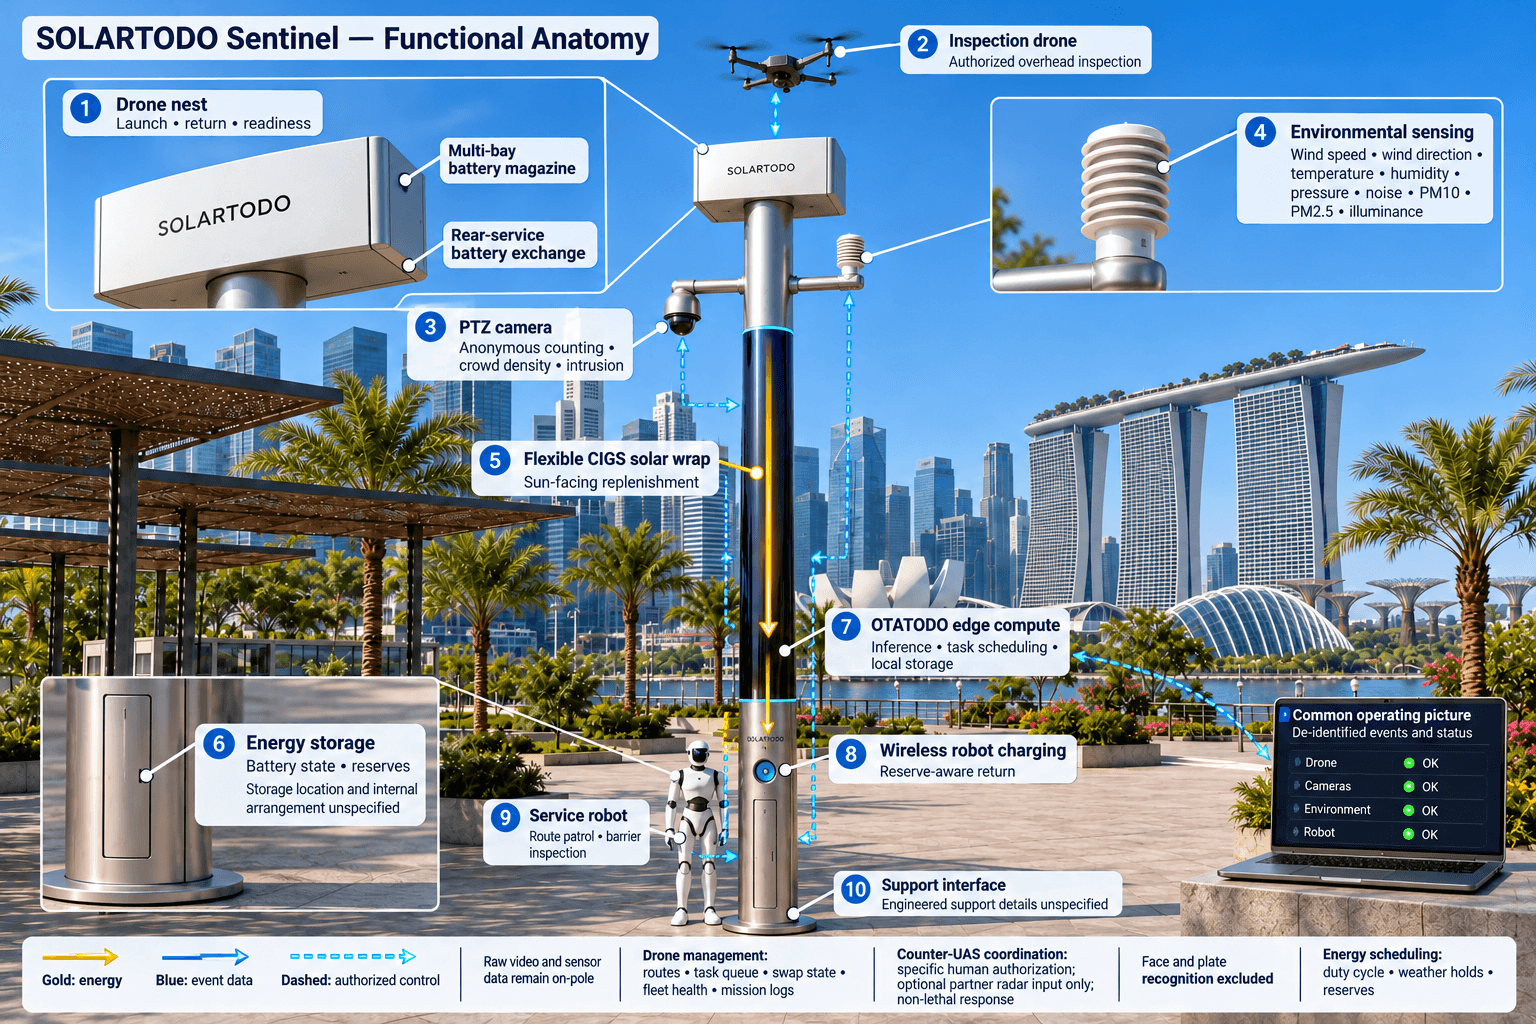
En la secuencia ilustrativa, un robot de servicio sigue una ruta aprobada a lo largo del límite terrestre del evento. Detecta una obstrucción o recibe una alarma de la cámara PTZ del poste. La cámara permite el conteo anónimo de vehículos, la evaluación de la densidad de personas, la detección de intrusiones y la vigilancia del perímetro. La observación se convierte en una tarea de inspección con ubicación asociada; esta configuración excluye el reconocimiento facial y el reconocimiento de matrículas.
OTATODO procesa la observación en el poste y presenta un evento desidentificado en una vista de mando con una imagen operativa común. El responsable de la revisión ve la ubicación de la tarea, el estado del robot, la disponibilidad del dron, la disponibilidad de baterías y las restricciones operativas aplicables. El vídeo y los datos de sensores sin procesar permanecen en el poste. La vista remota recibe únicamente metadatos desidentificados de eventos y estados; la revisión detallada de las fuentes requiere un procedimiento local autorizado.
Un supervisor humano evalúa el evento y autoriza una respuesta adecuada. El robot puede aproximarse por su ruta permitida, inspeccionar la barrera e informar de si el paso sigue siendo accesible. Cuando una perspectiva aérea está justificada y permitida, el supervisor autoriza una tarea de inspección a baja altura. El robot sigue siendo el recurso principal sobre el terreno: el dron aporta una vista complementaria y, después, el robot comprueba las condiciones en tierra y contribuye al cierre del incidente.
Las misiones autónomas no requieren que haya un operador junto a la estación, pero siguen sujetas a supervisión autorizada y a condiciones operativas aprobadas. La autoridad de aviación de Singapur explica que los permisos de operador y de actividad dependen de la aeronave, la finalidad y el lugar de operación. El comprador debe determinar los permisos aplicables antes de programar vuelos. Permisos de operador y de actividad de la CAAS.
Así, la respuesta conecta la detección, la evaluación autorizada, la programación mediante computación de borde y las operaciones y el mantenimiento sobre el terreno en un único flujo de mando. El retorno de una misión de inspección no cierra automáticamente el incidente: el supervisor responsable registra la resolución y cualquier seguimiento de mantenimiento.
3. Por qué la estación de drones es importante para una patrulla basada en robots
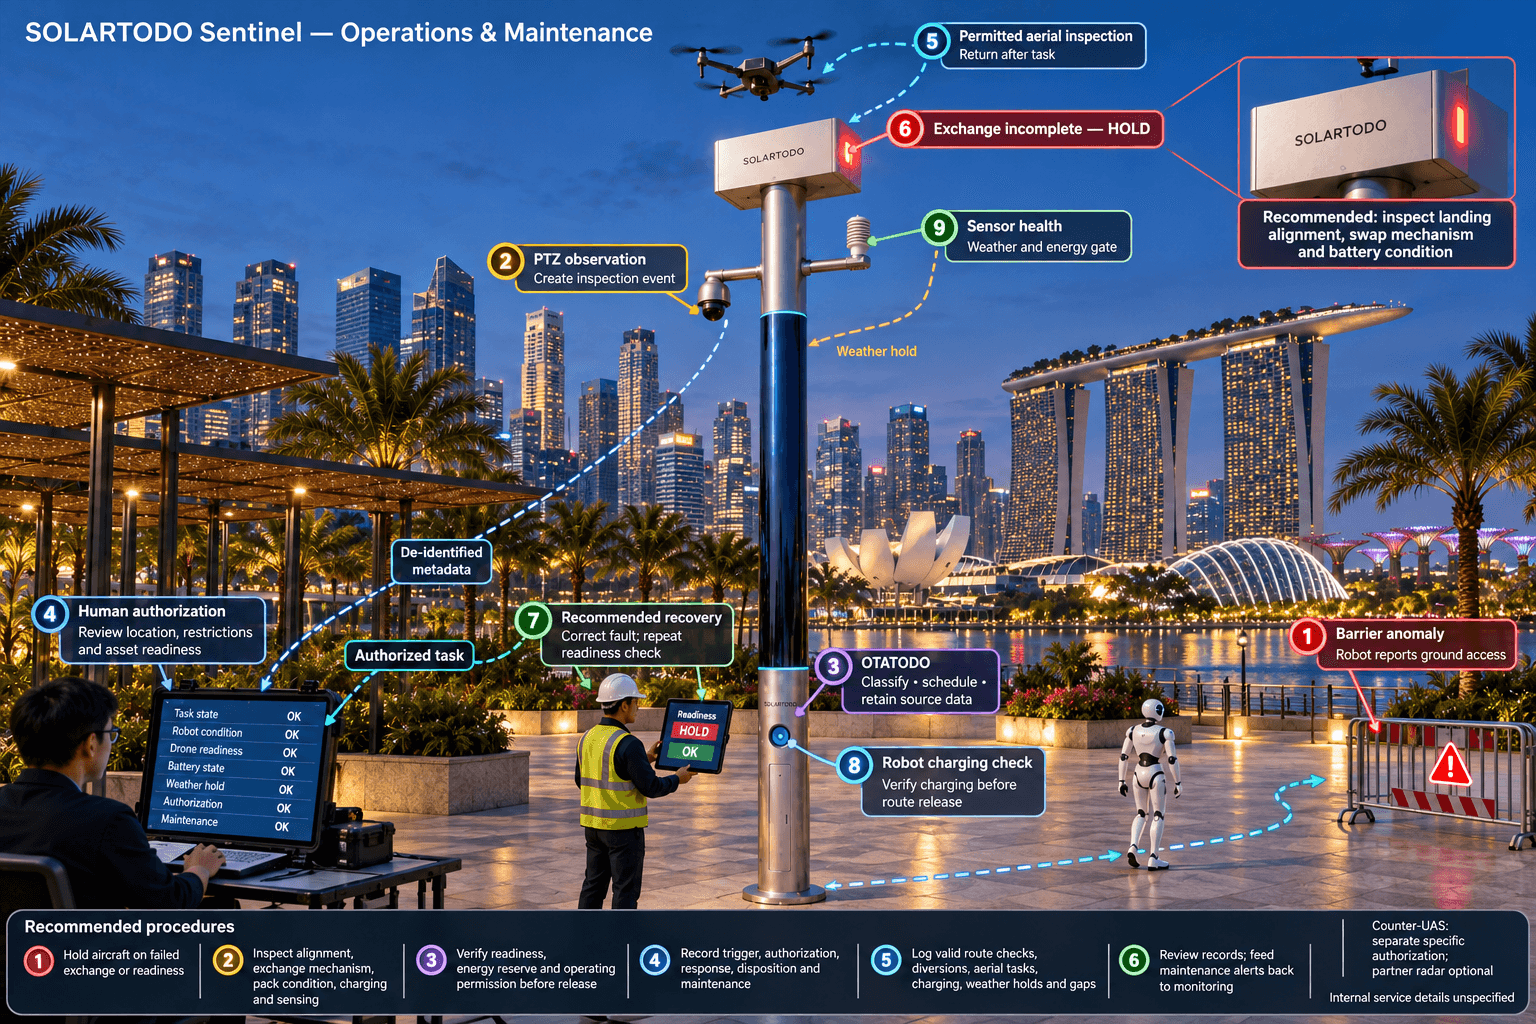
La estación de drones aborda el intervalo entre la solicitud de una comprobación aérea y la preparación de la siguiente misión. Un dron despega para realizar la inspección autorizada, patrulla la zona asignada, regresa y queda disponible para una nueva tarea. Al aterrizar, un almacén de baterías con múltiples compartimentos realiza un intercambio automatizado de batería mediante un mecanismo de servicio trasero. La aeronave recibe una batería cargada en lugar de esperar a que su batería agotada se recargue antes de cada nuevo despegue.
Los múltiples compartimentos de baterías permiten varias misiones consecutivas, sujetas a la disponibilidad de baterías, las condiciones térmicas, las comprobaciones de la aeronave y el presupuesto energético de la estación. Se trata de una capacidad para repetir misiones, no de una promesa de vuelo continuo. La gestión de operaciones mantiene los planes de ruta, la máquina de estados de carga e intercambio, las colas de tareas, el estado de la flota y los registros de misiones. Un intercambio incompleto o una comprobación de disponibilidad fallida mantiene la aeronave fuera de servicio y avisa al supervisor.
Para el robot terrestre, esa disponibilidad cambia la forma de repartir las tareas. El robot continúa con las patrullas programadas y la respuesta a alarmas mientras el dron inspecciona desde una perspectiva aérea permitida. Tras la coordinación, el robot vuelve a la base del poste para la carga inalámbrica cuando su programación y su reserva energética lo requieren. La evaluación registra si el apoyo aéreo mantiene la frecuencia del recorrido terrestre o simplemente traslada el tiempo de espera a otra parte.
El nodo de soporte integra nueve grupos de capacidades: el poste inteligente puro, las operaciones con drones, el intercambio automatizado de baterías, la gestión de drones, las operaciones con robots terrestres, los sensores de seguridad, la monitorización ambiental, la computación de IA de borde y la coordinación contra sistemas aéreos no tripulados (C-UAS). La monitorización ambiental abarca velocidad y dirección del viento, temperatura, humedad, presión atmosférica, ruido, PM10, PM2.5 e iluminancia. Estas mediciones sirven de apoyo a las operaciones; medir la iluminancia no significa que el poste incorpore un sistema de alumbrado.
La coordinación C-UAS sigue siendo un flujo de trabajo independiente, autorizado por una persona. Sentinel detecta y sigue un dron no autorizado y puede dirigir su propio dron aliado para realizar una captura aérea suave con red o una disuasión por aproximación cercana únicamente cuando exista una autorización específica. La respuesta es no letal. El poste no incorpora radar; cualquier información de radar procedería de una entrada opcional de un sensor de un socio. La aprobación del evento por sí sola no autoriza una interceptación.
4. Restricciones del despliegue que revela el turno nocturno
Una estación para eventos temporales debe diseñarse en función de su ubicación y ciclo de trabajo reales. El Sky Hub propuesto es un poste inteligente PURE sin sistema de alumbrado. Funciona de forma totalmente independiente de la red eléctrica mediante recarga solar integrada en el poste y almacenamiento en baterías, sin suministro de la red, municipal ni del emplazamiento. El carácter temporal del despliegue describe el periodo de instalación; una estructura de aproximadamente ocho metros sigue requiriendo un soporte calculado, acceso para equipos de elevación, distancias de seguridad y un plan de retirada acordado.
El diseño energético utiliza aproximadamente 15 m² de película delgada flexible CIGS que envuelve en 360 grados un cuerpo cilíndrico de unos ocho metros de altura y 0.6 metros de ancho. La potencia nominal instalada es de aproximadamente 2.4–2.7 kWp. Sin embargo, la luz solar directa incide sobre la proyección del cilindro orientada al sol, no sobre toda la superficie envolvente al mismo tiempo. La potencia nominal no puede considerarse potencia de carga disponible de forma continua.
Como referencia, una región de alta irradiación, como Arabia Saudí, puede proporcionar aproximadamente 0.8–1.1 kW de potencia pico en corriente continua con cielo despejado y unos 6–9 kWh al día con esta geometría, con máximos a media mañana o por la tarde, no necesariamente al mediodía. Estas cifras no son una previsión de producción para Singapur. Las sombras locales, la nubosidad, el tiempo y la geometría de instalación requieren una evaluación energética independiente.
Las operaciones de actividad económica nocturna utilizan energía almacenada previamente. El almacenamiento propuesto, de la clase de 5–20 kWh, amortigua las cargas de computación, sensores, intercambio de baterías y carga del robot. OTATODO programa las tareas de alta potencia según el ciclo de trabajo y conserva reservas definidas. El plan energético del evento debe incluir los días nublados consecutivos, las pérdidas de las baterías y los periodos sin disponibilidad para volar. La envolvente solar aporta recarga complementaria, no autosuficiencia solar ilimitada.
Un módulo de borde integrado en el poste ejecuta inferencias y programa cargas de trabajo. El vídeo y los datos de sensores sin procesar permanecen en el poste; solo pueden salir metadatos desidentificados de eventos y estados. La arquitectura está diseñada para el procesamiento local y está orientada a PDPL/LGPD, sin afirmar que cuente con certificación ni con un cumplimiento acreditado de la normativa de Singapur. La autoridad de transporte debe revisar por separado sus obligaciones de privacidad aplicables, la configuración de conservación de datos y los controles de acceso.
5. Conclusión de la revisión: evaluar la frecuencia de patrulla antes de la adquisición
La revisión del incidente plantea una pregunta de evaluación, en lugar de un resultado obtenido: ¿puede el robot completar más comprobaciones programadas cuando la estación de drones se encarga de la inspección aérea autorizada y de preparar las baterías para la siguiente misión? La frecuencia de patrulla debe definirse como las comprobaciones válidas y completadas de una ruta o un punto de control acordado por hora de operación. Un despegue, el acuse de recibo de una alarma o un recorrido sin terminar no cuentan como una patrulla completada.
Antes del evento temporal, el comprador debe documentar la referencia de las patrullas a pie utilizando los mismos límites, periodo operativo y definiciones de puntos de control. Durante la evaluación, los registros deben distinguir las rondas programadas del robot, los desvíos por alarmas, las inspecciones aéreas, los periodos de carga y las suspensiones por condiciones meteorológicas. Las observaciones repetidas de un único punto de control fácil no deben inflar la frecuencia aparente del recorrido completo. Los intervalos largos entre comprobaciones deben seguir siendo visibles incluso cuando mejore el promedio general.
Los cálculos de planificación que figuran a continuación utilizan únicamente datos hipotéticos. Por ejemplo, un periodo de ocho horas con una comprobación completada por hora produce ocho comprobaciones; un intervalo objetivo de treinta minutos produce dieciséis. El objetivo resultante de duplicación es una comparación que debe ponerse a prueba, no una afirmación de rendimiento medido de Sentinel. La longitud del recorrido, la interacción con peatones, el tiempo de autorización y la disponibilidad de energía determinan si el objetivo es viable.
Al final de cada turno, el supervisor revisa el registro de la imagen operativa común: qué motivó la inspección, quién autorizó la actuación, qué recursos respondieron, si la comprobación se completó y por qué se aplazó alguna tarea. Después, el personal de mantenimiento inspecciona la alineación de aterrizaje, los mecanismos de intercambio, el estado de las baterías, la carga del robot y el estado de los sensores. Así se cierra el ciclo desde la detección hasta el mantenimiento, en lugar de considerar la finalización de la misión como el fin de la rendición de cuentas.
La decisión de adquisición debe basarse en evidencias operativas verificadas y en la confirmación final de ingeniería. La configuración propuesta solo cumple su función de evaluación si revela tanto la capacidad útil de patrullaje como sus limitaciones. Para la actividad nocturna temporal en una zona de conexión portuaria de Singapur, el objetivo práctico es un ritmo fiable de comprobaciones robóticas apoyadas por inspecciones aéreas permitidas, con decisiones trazables y un presupuesto energético demostrable e independiente de la red.
Configuración del sistema
| Parámetro | Configuración |
|---|---|
| Poste e instalación temporal | Poste PURE sin alumbrado; aproximadamente 8 m de altura y 0.6 m de diámetro del cuerpo; soporte temporal calculado sujeto a la evaluación del emplazamiento |
| Energía independiente de la red | Aproximadamente 15 m² de envolvente flexible CIGS de 360°, con potencia nominal de 2.4–2.7 kWp; almacenamiento en baterías de la clase de 5–20 kWh; sin conexión a una fuente de alimentación externa |
| Estación de drones | Interfaz de despegue y retorno autónomos con almacén de múltiples compartimentos e intercambio automatizado de baterías mediante servicio trasero |
| Interfaz del robot terrestre | Patrullaje, respuesta a alarmas e inspección mediante robot de servicio, con carga inalámbrica en la base del poste |
| Computación de borde y mando | Módulo de inferencia integrado en el poste que ejecuta OTATODO; programación de cargas de trabajo, registros de misiones y autorización humana mediante una vista de imagen operativa común |
| Sensores de seguridad y ambientales | Cámara PTZ y sensores de velocidad del viento, dirección del viento, temperatura, humedad, presión, ruido, PM10, PM2.5 e iluminancia |
| Límite de los datos | Vídeo y datos de sensores sin procesar conservados y procesados en el poste; comunicación saliente limitada a metadatos desidentificados de eventos y estados |
Cómo funciona
- El robot o la cámara del poste señala una posible anomalía en una barrera o una vía de acceso.
- La IA integrada en el poste clasifica la observación y crea un evento de inspección desidentificado.
- Un supervisor humano evalúa el evento y autoriza una respuesta permitida.
- OTATODO programa la inspección del robot y, cuando está autorizado, una misión de apoyo del dron.
- El dron regresa para el intercambio automatizado de batería mientras el robot informa de las condiciones en tierra.
- El supervisor registra la resolución, la finalización de la patrulla y el seguimiento de mantenimiento.
Supuestos de planificación (indicativos)
Datos de planificación ilustrativos que el comprador puede recalcular: métricas objetivo, no resultados logrados. Sujeto a confirmación final de ingeniería.
| Métrica | Supuesto de planificación | Valor indicativo |
|---|---|---|
| Comprobaciones de referencia de las patrullas a pie | SOLO A EFECTOS ILUSTRATIVOS: se supone un periodo de evento de 8 horas y 1 comprobación completa del recorrido por hora; sustituir por datos de referencia observados. | 8 horas × 1 comprobación/hora = 8 comprobaciones por periodo de evento |
| Frecuencia de patrulla objetivo | SOLO A EFECTOS ILUSTRATIVOS: el objetivo es 1 comprobación completa del recorrido cada 30 minutos durante el mismo periodo de 8 horas; la viabilidad requiere evaluación. | 8 × 60 ÷ 30 = 16 comprobaciones objetivo; 16 ÷ 8 = 2 veces la referencia supuesta |
| Tiempo de las tareas de inspección aérea | SOLO A EFECTOS ILUSTRATIVOS: se planifican 4 inspecciones aéreas autorizadas de 10 minutos cada una; es un dato de carga de trabajo, no la autonomía de vuelo de la aeronave. | 4 inspecciones × 10 minutos = 40 minutos de tiempo previsto para tareas aéreas |
| Planificación energética nocturna | SOLO A EFECTOS ILUSTRATIVOS: se supone una carga base media de 0.25 kW durante 8 horas más 2 kWh para operaciones sobre el terreno; este subtotal excluye pérdidas y reserva. | (0.25 kW × 8 horas) + 2 kWh = 4 kWh de subtotal preliminar de consumo |
| Dedicación a la revisión | SOLO A EFECTOS ILUSTRATIVOS: se planifican 2 sesiones de revisión por semana durante 4 semanas, de 30 minutos cada una. | 2 × 4 × 30 minutos = 240 minutos de dedicación prevista a la revisión |
Equipos desplegados
- Poste SOLARTODO Sentinel Sky Hub sin alumbrado con soporte temporal calculado
- Envolvente solar de película delgada flexible CIGS de 360°
- Armario de almacenamiento en baterías con monitorización energética
- Estación de drones con almacén de baterías de múltiples compartimentos y mecanismo de intercambio mediante servicio trasero
- Dron de inspección
- Robot de servicio e interfaz de carga inalámbrica montada en la base
- Cámara PTZ y conjunto de sensores ambientales de nueve parámetros
- Armario de computación integrado en el poste que ejecuta OTATODO con almacenamiento local de datos
Preguntas frecuentes
¿Es un despliegue real en Singapur con resultados verificados?
Este artículo presenta una configuración propuesta para Singapur mediante la revisión de un incidente hipotético. No identifica a un cliente, una cantidad instalada ni un resultado obtenido. Sentinel se presenta como un producto en servicio, mientras que el diseño del emplazamiento local, los permisos operativos, el presupuesto energético y los objetivos de frecuencia de patrulla requieren confirmación y evaluación específicas del proyecto.
¿Por qué utilizar una estación de drones si el recurso principal de patrulla es un robot terrestre?
El robot proporciona inspecciones terrestres repetibles y respuesta a alarmas. El dron añade una perspectiva aérea autorizada cuando un recorrido terrestre no permite aclarar una observación. El intercambio automatizado de baterías mediante servicio trasero permite asignar una nueva tarea tras el aterrizaje, lo que ayuda al comprador a evaluar si el apoyo aéreo mantiene la frecuencia de patrulla del robot sin demoras excesivas de preparación.
¿Puede la estación funcionar durante todo un evento nocturno en Singapur sin alimentación externa?
La estación está diseñada para funcionar de forma totalmente independiente de la red eléctrica, utilizando almacenamiento en baterías y recarga solar integrada en el poste. La duración del evento debe ajustarse a un presupuesto energético confirmado que incluya cargas base, carga del robot, tareas del dron, pérdidas y reservas. La producción de referencia de una región de alta irradiación no es una previsión para Singapur, y la capacidad de almacenamiento por sí sola no determina el tiempo de funcionamiento.
¿El funcionamiento autónomo elimina la necesidad de autorización de vuelo?
El despegue, el patrullaje y el retorno autónomos describen una capacidad operativa, no un permiso para volar. El despliegue propuesto requiere confirmar los permisos de aviación aplicables en Singapur, las restricciones de ubicación, las condiciones operativas y las disposiciones de supervisión. Un supervisor humano remoto autoriza las respuestas dentro de esos límites; la ausencia de un operador en la estación no elimina la responsabilidad.
¿Qué datos puede recibir la autoridad de transporte de forma remota?
La vista remota de mando puede recibir metadatos desidentificados de eventos y estados, incluidos el estado de las tareas, los registros de autorización, la disponibilidad de los equipos y las alertas de mantenimiento. El vídeo y los datos de sensores sin procesar permanecen en el poste para su procesamiento local. La conservación, el acceso local y las responsabilidades de privacidad requieren una revisión del proyecto; la arquitectura no acredita un cumplimiento normativo certificado ni automático.
¿Puede la respuesta C-UAS funcionar automáticamente durante el evento?
La detección y el seguimiento pueden contribuir a la evaluación, pero la mitigación requiere una autorización humana específica y los permisos aplicables. El nodo puede coordinar su dron aliado para una captura aérea suave con red o una disuasión por aproximación cercana dentro de las condiciones aprobadas. El poste no incorpora radar y cualquier información de radar requeriría una entrada opcional de un sensor de un socio.
Explorar más
- Línea de postes City AI / alumbrado inteligente
- Más casos de despliegue de ciudad inteligente
- Hable con nuestro equipo de ingeniería
¿Planea un despliegue de IA física similar para calles, campus o espacios públicos? Solicite una consulta de ingeniería