Что входит в комплект?
Один летательный аппарат STT 1S MAX, один шкаф STT-HUB1101, четыре авиационные батареи и один STTBOT-S1 или STTBOT-T1.
SKYHUB
Спецификация каталога Rev 1.3, 2026-09-27.
Скачать английское руководство по продукту, Rev 1.3 (PDF)Английское клиентское издание, Rev 1.3, 27 сентября 2026.
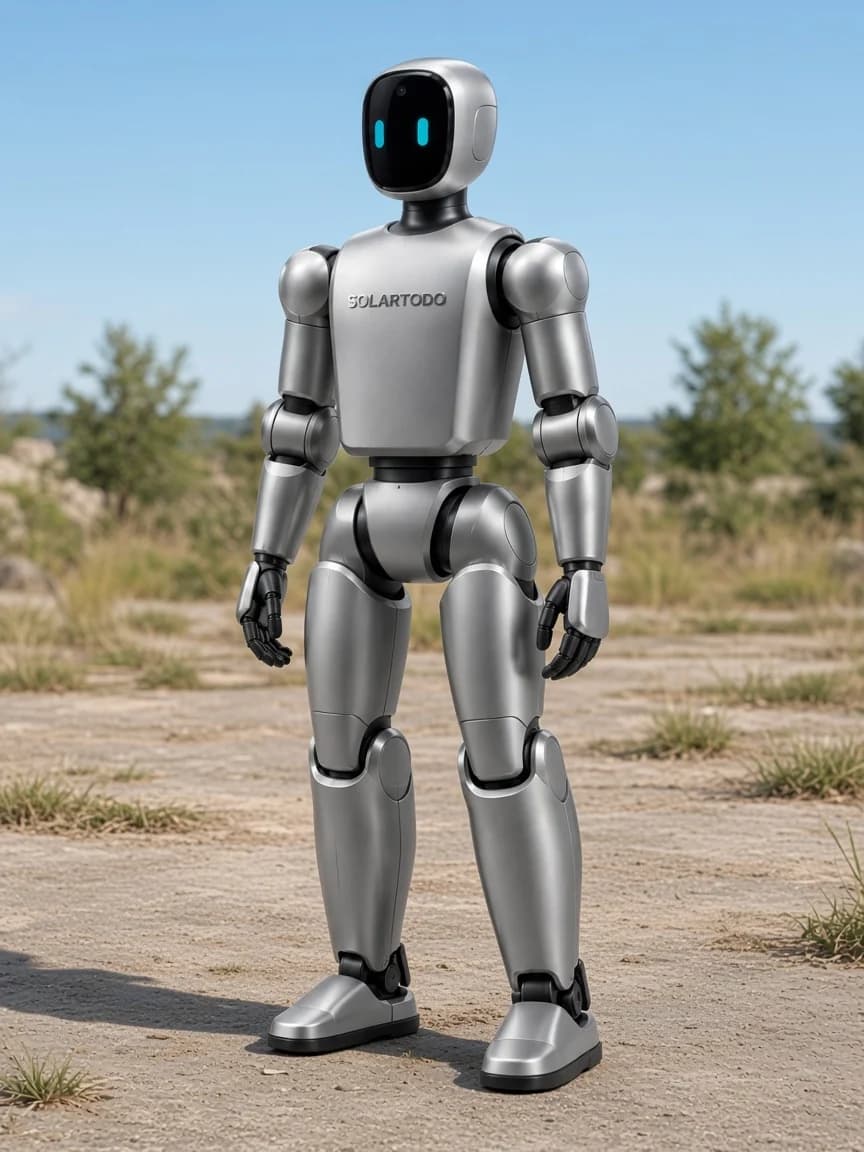
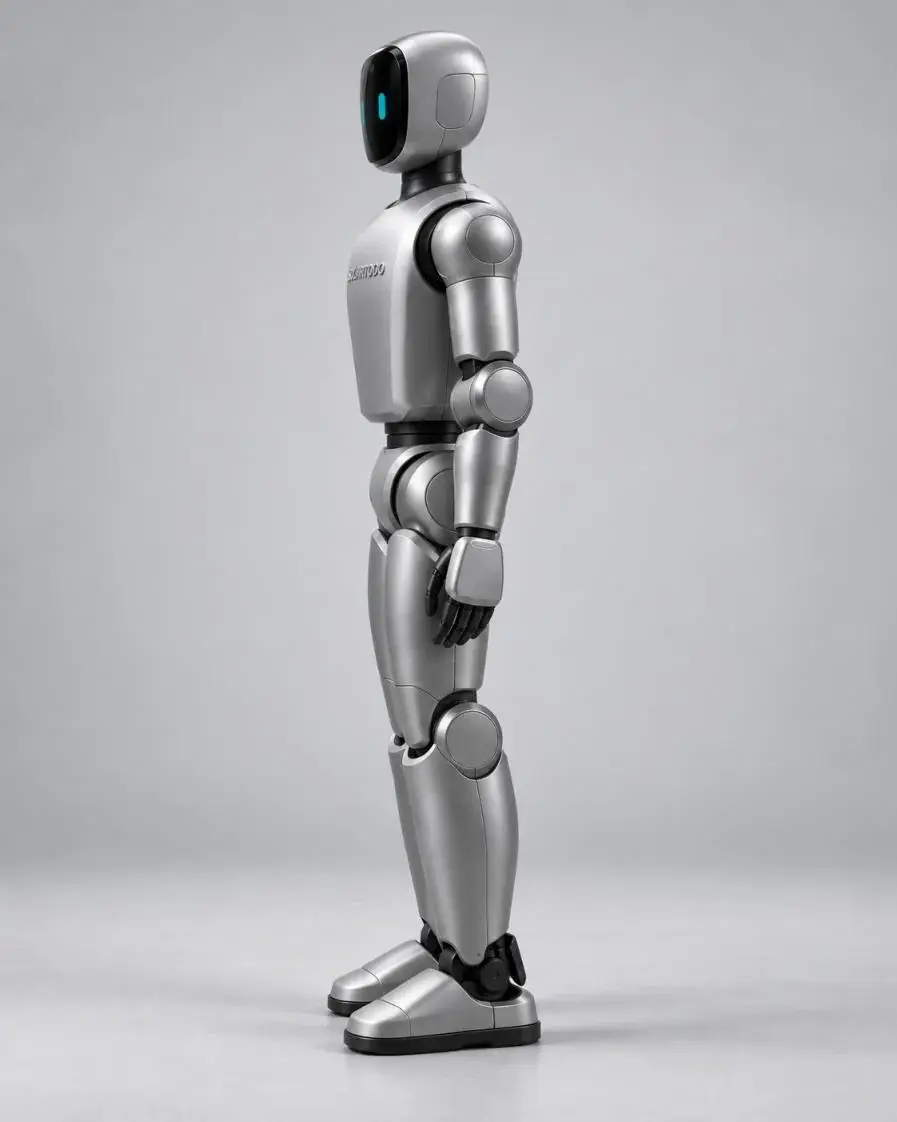
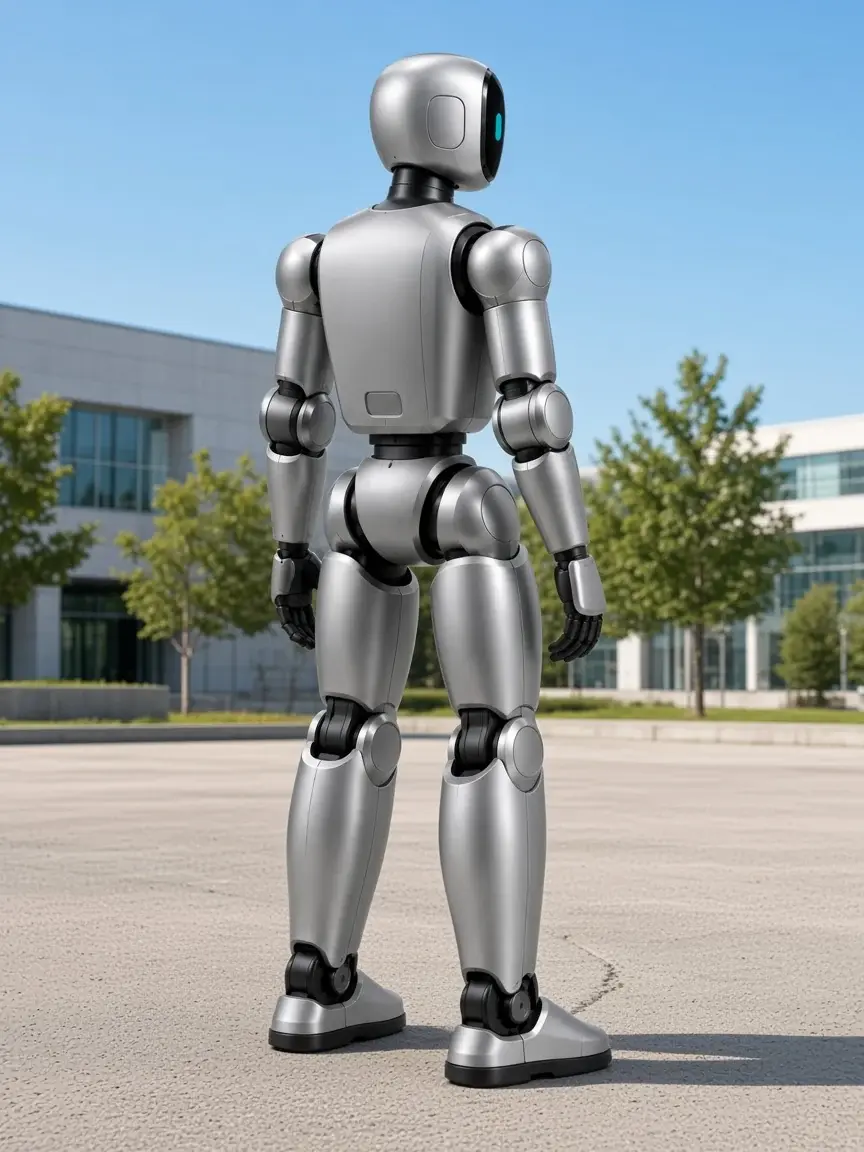
Рост стоя: 1320 mm
Условие — условие каталога Rev 1.3.
| Параметр | Значение | Условие |
|---|---|---|
| Рост стоя | 1320 mm | |
| Масса | около 35 kg | |
| Степени свободы | 23 | ноги 12, руки 10, талия 1 |
| Стоячий габарит | 450 × 200 mm | |
| Нагрузка одной руки | около 3 kg | Нагрузка руки, размах руки и ширина плеч не имеют одного определения у S1 и T1 и не должны сравниваться напрямую. |
| Размах руки | около 450 mm | Нагрузка руки, размах руки и ширина плеч не имеют одного определения у S1 и T1 и не должны сравниваться напрямую. |
| Батарейный блок | 13 последовательно, 9000 mAh | |
| Оценка энергии батареи | 432.9 Wh | оценка при 3.7 V на элемент |
| Типичное время работы | около 2 h | типичное время работы; не окно беспроводной энергии 1.52 h |
| Размер в сложенном виде для перевозки | 690 × 450 × 300 mm | сложен для перевозки |
| Проводное зарядное устройство | 54 V / 5 A | |
| Мощность беспроводной зарядки | 200 W | бесконтактный модуль; 200 W — мощность передачи |
| Окно беспроводной энергии | 1.52 h | равно только 303.03 Wh ÷ 200 W; сторона батареи остаётся на 200 W весь интервал; окно от 20% до 90% SOC; это не время полной зарядки; это не время работы приблизительно 2 h |
| Степени свободы ноги | 6 на каждую ногу | |
| Степени свободы руки | 5 на каждую руку | |
| Степени свободы талии | 1 | |
| Стандартный концевой эффектор | в стандартной конфигурации нет независимых степеней свободы ловкой кисти | |
| Локомоция | ходьба на двух ногах | |
| Аудио | массив из четырёх микрофонов и динамик 5 W | |
| Бортовые вычисления ИИ | периферийная вычислительная платформа ИИ на 16 GB; до 157 разреженных INT8 TOPS / 78 плотных INT8 TOPS пиковой способности модуля | Показатели вычислений обозначают производительность обработки, а не измеренную точность распознавания на площадке и не измеренную задержку ответа. |
| Стереоскопическое измерение глубины | активная инфракрасная стереоскопическая глубина с дальностью модуля от 0.10 m до более 20 m; рекомендуемый рабочий диапазон около 0.26–3 m | Предельная дальность датчика не является обещанной дистанцией распознавания препятствий или опознавания объектов роботом. |
| Изображение глубины | до 1280 × 800 при 30 кадров/с | |
| Изображение RGB | до 1920 × 1080 при 30 кадров/с | |
| Поле зрения глубины | около 90° по горизонтали × 65° по вертикали | |
| Поле зрения RGB | около 86° по горизонтали × 55° по вертикали при 16:9 | |
| Инерциальное измерение | шестиосевой IMU внутри узла глубины; состояние движения робота также использует обратную связь суставов и равновесия | |
| Измерение дальности 3D | горизонтальный обзор 360°; около −7° до +52° по вертикали | |
| Дальность 3D | около 40 m по цели с отражательной способностью 10%; максимальная дальность модуля 100 m | Отсечка 100 m не является гарантированной дистанцией обнаружения. |
| Выход точек | до 200,000 точек/с первого возврата; типичная частота кадров облака точек 10 Hz | |
| Классификация лазерного изделия | Class 1 при 905 nm для указанного узла измерения дальности | |
| Беспроводная связь | Wi-Fi 6 и Bluetooth 5.2 | |
| Проводная/сервисная связь | Ethernet и USB с расширением под конкретный контроллер | |
| Движение основания | ходьба на двух ногах, стояние, приседание и движения всем телом | |
| Связь | магнитная индуктивная / резонансная передача ближнего поля | |
| Рекомендуемый рабочий зазор | 5–15 mm; предпочтительно 8–10 mm | |
| Боковое выравнивание | около ±10 mm | зависит от геометрии стыковочной станции |
| КПД передачи | не менее 85% при заданном выравнивании; типично 88–90% при благоприятном выравнивании | |
| Выход приёмника | настраиваемые 48–54.6 V DC, максимум 200 W | 200 W — это мощность бесконтактной передачи, а не время полной зарядки и не время работы около 2 h. |
| Управление зарядом | пуск и останов с привязкой к BMS и контролируемый профиль постоянного тока и постоянного напряжения | |
| Защитные функции | обнаружение по напряжению входа и выхода, сверхтоку, короткому замыканию, перегреву, пониженному напряжению и постороннему предмету | |
| Типовой рабочий ориентир | 216.45 W | расчётное среднее энергобаланса при условии планирования 3.7 V/cell; это не мощность передачи 200 W и не время работы около 2 h |
| Энергия от 20% до 90% SOC | 303.03 Wh | 432.9 Wh × 70% до влияния состояния батареи и температуры |
Нагрузка руки, размах руки и ширина плеч не имеют одного определения у S1 и T1 и не должны сравниваться напрямую. Углы суставов S1 нельзя копировать с T1.
Один летательный аппарат STT 1S MAX, один шкаф STT-HUB1101, четыре авиационные батареи и один STTBOT-S1 или STTBOT-T1.
STTBOT-S1 — приблизительно 880 mm и приблизительно 13 kg. STTBOT-T1 — 1,320 mm и приблизительно 35 kg. Продаются отдельно.
На собственной беспроводной позиции 200 W. Он не входит в аккумуляторный отсек ангара. 200 W — это не время полной зарядки.
Нет. 54 min — максимальное время полёта вперёд при 12 m/s, без ветра, режим фото, действие препятствий выключено, от 100% до 0% SOC. Максимальное время полёта не является гарантированной длительностью маршрута.
Нет. Это не опора уличного освещения, и она не устанавливается на опору. Восьмигранная кремниевая опора и цилиндрическая опора CIGS — два других изделия этого каталога.