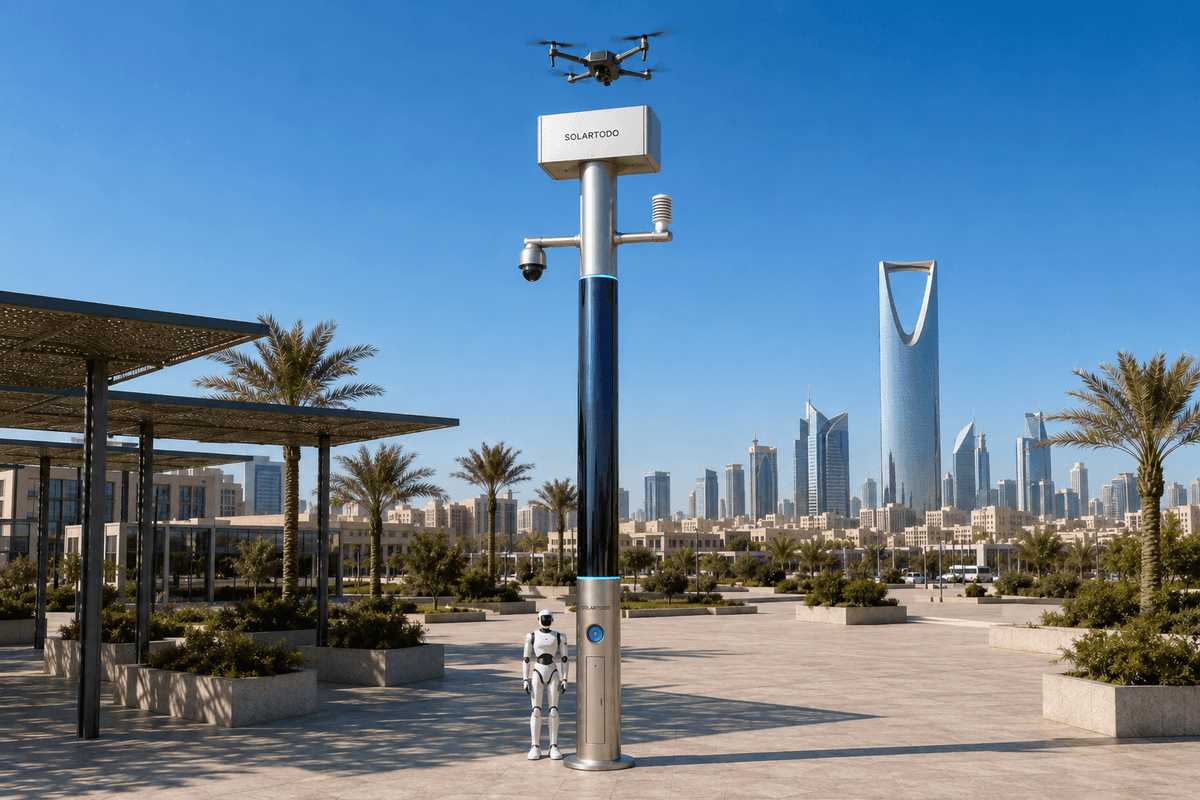
Un City AI Pole est un nœud edge d’IA physique, sans fonction d’éclairage, qui combine alimentation hors réseau, détection locale, calcul edge, opérations de drones et support de robots terrestres dans une micro-station au format mât. À Hô Chi Minh-Ville, SOLARTODO Sentinel Sky Hub est proposé pour la surveillance des frontières portuaires, en utilisant le traitement local et l’affectation de tâches aux drones afin de collecter plus rapidement des preuves d’incidents désidentifiées pendant les opérations en saison des inondations.
Tâche Portuaire Et Contexte Acheteur
L’environnement portuaire de Hô Chi Minh-Ville est une zone d’exploitation dense : chenaux fluviaux, parcs logistiques, parcs à conteneurs, entrepôts sous douane, routes industrielles et zones d’accès sujettes aux inondations sont étroitement imbriqués. Pour un opérateur de parc responsable d’une zone industrielle adjacente au port, le problème de sécurité quotidien n’est pas une surveillance abstraite. Il s’agit de savoir si une anomalie en limite de clôture, un arrêt de véhicule non autorisé, une intrusion côté voie navigable ou un problème d’accès après tempête justifie une réponse, et de disposer de preuves défendables avant d’envoyer du personnel sur le terrain.
Ce cas proposé présente SOLARTODO Sentinel Sky Hub comme un déploiement pilote unique pour la surveillance des frontières autour d’un segment de périmètre portuaire sélectionné. L’objectif est d’évaluer si un mât nœud edge d’IA physique peut réduire le temps entre la détection d’une anomalie et l’obtention de preuves exploitables, tout en conservant la vidéo brute et les données de capteurs sur le mât. Le mât n’est pas un lampadaire intelligent et ne comporte aucun système d’éclairage. Il s’agit d’un pur mât intelligent : un nœud edge urbain conçu pour la détection, le calcul, le stockage tampon d’énergie, les opérations de drones, les opérations de robots terrestres et la coordination du commandement.
Le déclencheur saisonnier est la saison des inondations. Les fortes pluies, les effets de marée et les perturbations temporaires des routes peuvent rendre les patrouilles manuelles plus lentes, plus risquées et moins régulières. Dans ce scénario, l’opérateur de parc a besoin d’une image opérationnelle commune pouvant montrer ce qui s’est passé, où cela s’est produit, quel niveau de confiance le nœud edge a attribué, quelle tâche de drone a été lancée et quelle décision de réponse un superviseur humain a autorisée. Le déploiement est proposé comme une configuration illustrative soumise à confirmation technique finale, et non comme un déploiement achevé revendiqué.
Logique De ROI : Temps De Réponse Avant L’Échelle
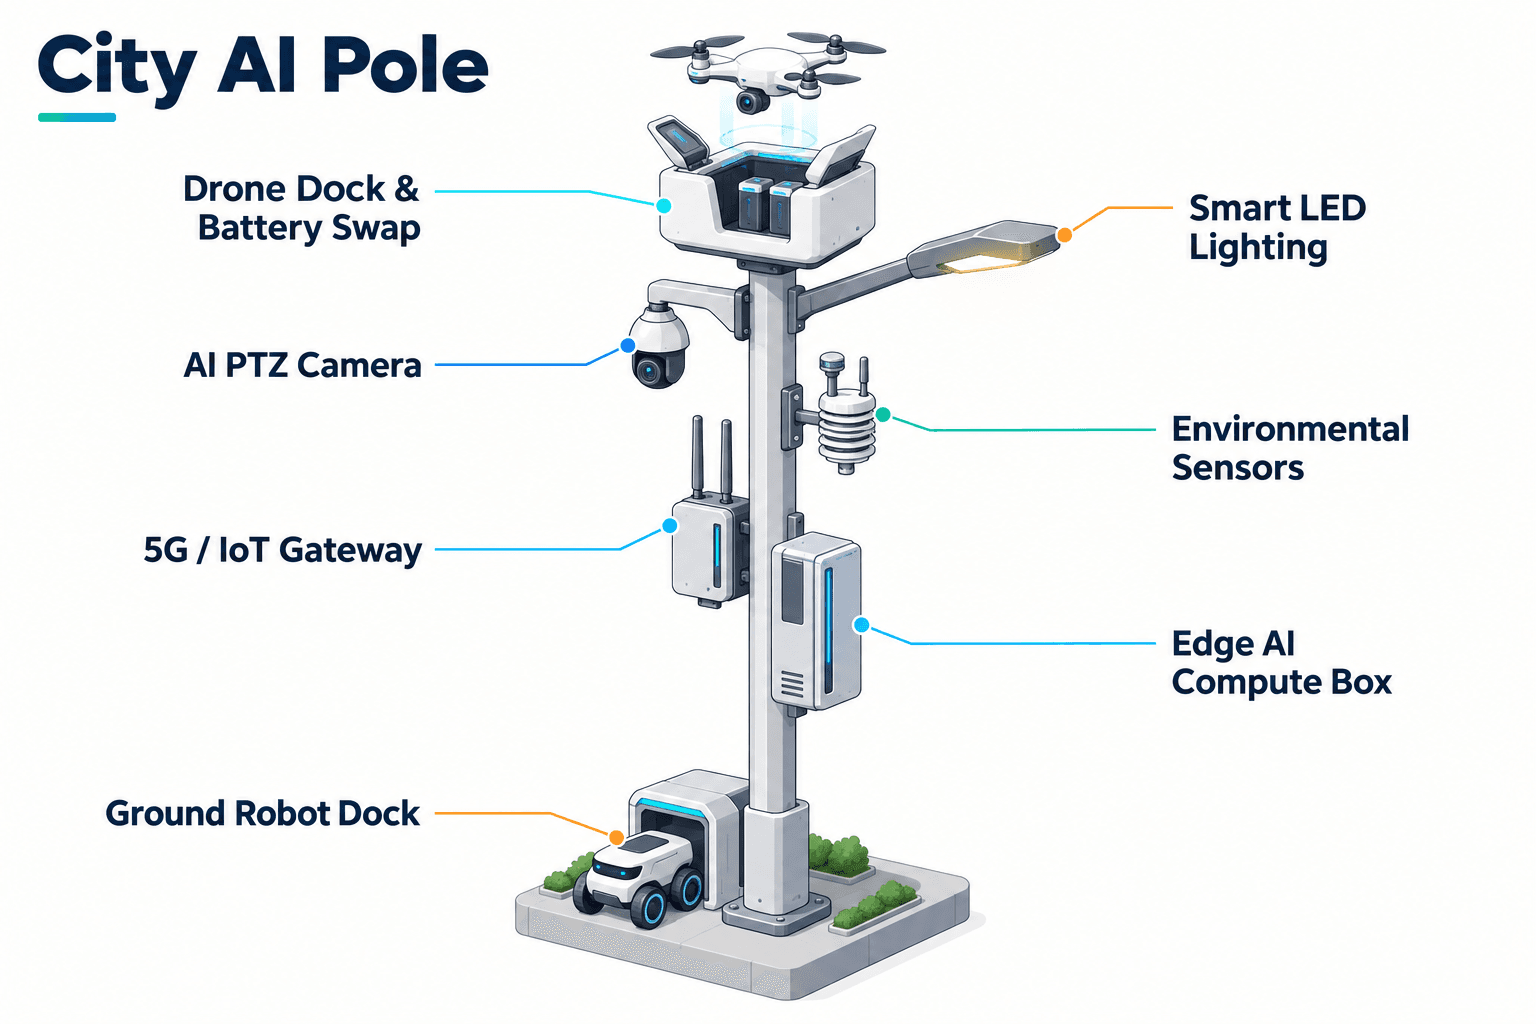
L’analyse du ROI commence par le temps de réponse, car le point de douleur de l’opérateur de parc est la collecte de preuves, et non la surveillance générique. Un flux de travail de patrouille conventionnel peut exiger qu’un agent se déplace jusqu’à la limite, évalue visuellement la scène, contacte une salle de contrôle, puis demande une seconde action. Pendant les congestions de la saison des inondations, cette séquence peut s’allonger de manière imprévisible. Le flux de travail Sky Hub proposé change l’ordre : le mât détecte et note localement une anomalie, présente un dossier d’événement désidentifié dans la vue de commandement, et un opérateur humain autorise une sortie de drone ou une réponse terrestre selon le besoin de preuve.
Cela ne supprime pas le jugement humain. Cela rapproche la première preuve exploitable de l’incident. Le KPI doit donc être évalué sous forme de plages cibles de temps de réponse : de la détection à l’examen par l’opérateur, de l’autorisation par l’opérateur au lancement du drone, du lancement du drone à la première preuve, et du dossier d’incident à l’envoi sur le terrain. Il s’agit de métriques de planification à mesurer par l’acheteur pendant la réception du site et les essais opérationnels, et non de résultats atteints.
Le mode pilote unique est volontairement restreint. Un nœud peut être positionné à un point d’étranglement du périmètre, une zone aveugle adjacente à une porte, une limite faisant face au fleuve ou une approche d’actif critique. L’opérateur de parc peut ensuite comparer les journaux de patrouille manuelle avec les flux de travail assistés par nœud sur des équipes similaires. Le dossier de valeur repose sur moins d’intervalles aveugles, des dossiers d’incident plus cohérents et des décisions d’escalade plus rapides, tout en évitant les affirmations non étayées sur la surface totale, les pourcentages de détection ou les résultats à l’échelle de la ville.
L’Énergie Comme Contrainte Opérationnelle
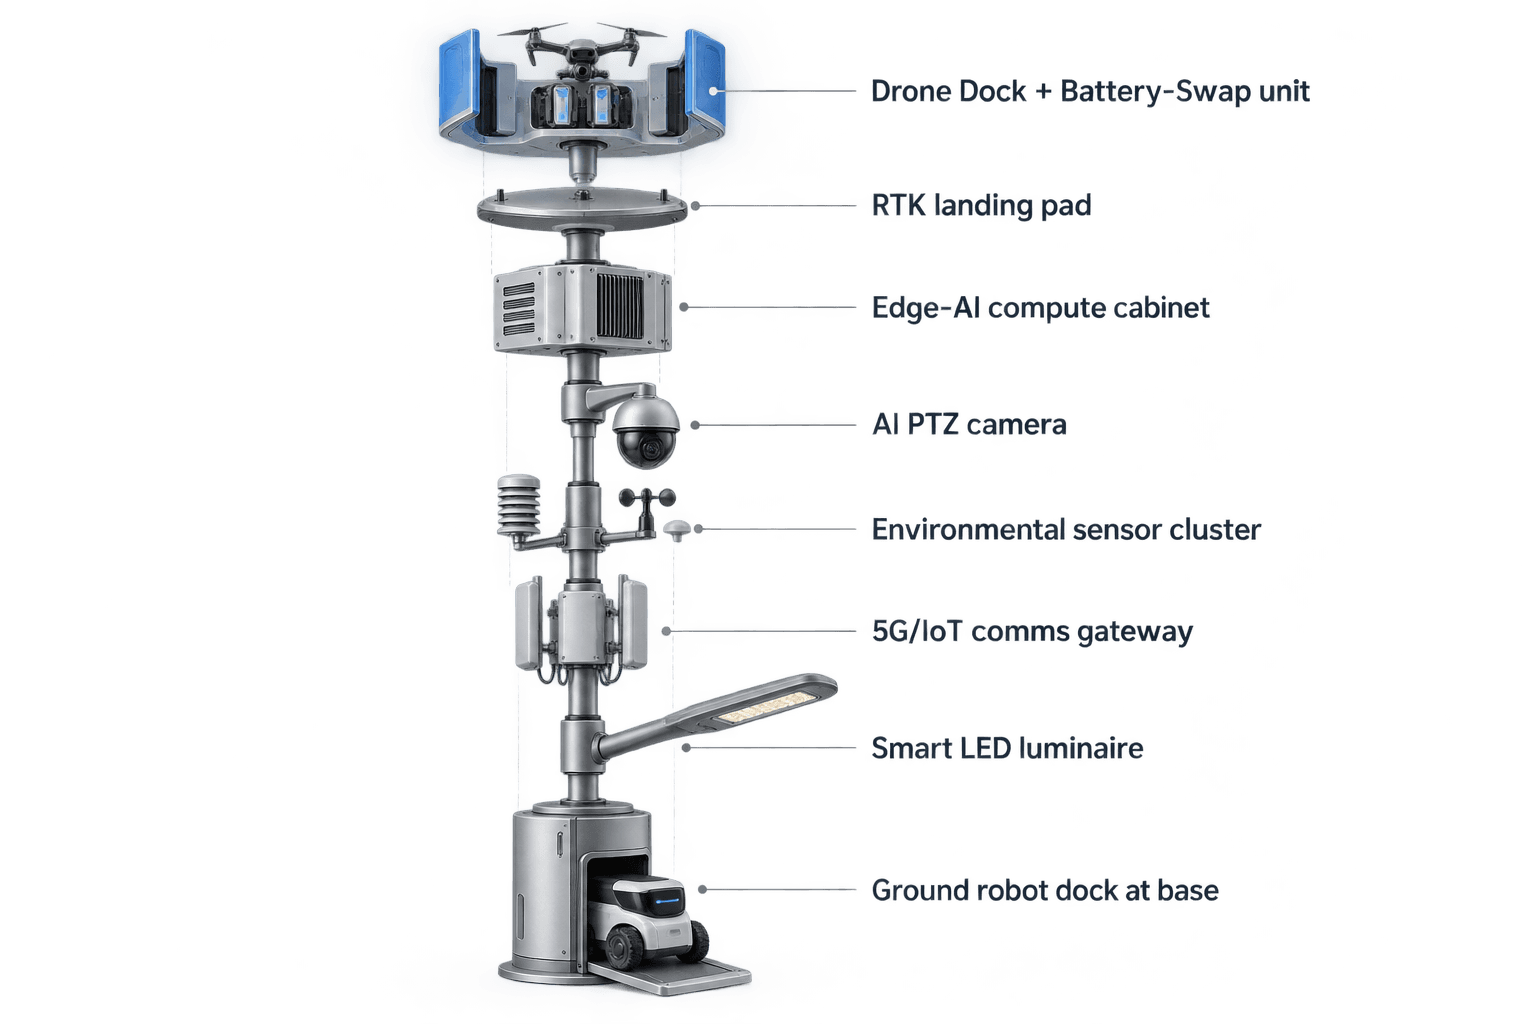
Pour la tâche de surveillance des frontières portuaires de Hô Chi Minh-Ville, l’énergie est le point central du module, car la résilience en saison des inondations dépend du maintien en service du nœud lorsque le terrassement, les raccordements au réseau, l’alimentation temporaire de chantier ou l’accès aux utilités du site ne conviennent pas. Sky Hub est conçu comme une micro-station entièrement hors réseau avec batterie de secours. Il ne dépend pas de l’alimentation réseau, municipale ou du site. Son corps de mât porte environ 15 mètres carrés de couche solaire flexible CIGS en film mince enveloppante à 360 degrés sur un corps vertical d’environ huit mètres de haut et environ 0,6 mètre de large, avec une puissance nominale d’environ 2,4 à 2,7 kWp.
La conception doit être présentée honnêtement. Un cylindre vertical ne produit pas comme si toute la surface enveloppante faisait face au soleil simultanément. Dans une région à fort rayonnement, la production réaliste par ciel dégagé est d’environ 0,8 à 1,1 kW DC en crête, culminant souvent en milieu de matinée ou en milieu d’après-midi plutôt qu’à midi, avec environ 6 à 9 kWh par jour. La météo de la saison des inondations à Hô Chi Minh-Ville peut réduire davantage la production ; la couche solaire doit donc être considérée comme une recharge supplémentaire, et non comme une autosuffisance solaire pure illimitée.
Sur le plan opérationnel, le système de batteries compte autant que la génération. Une conception de stockage de classe 5 à 20 kWh amortit les échanges de batteries de drones, l’inférence edge, l’observation PTZ, les communications, la détection environnementale et les fenêtres de charge des robots. Le planificateur du mât peut prioriser la collecte de preuves et les tâches de sécurité, reporter les charges de travail moins prioritaires et séquencer les missions de drones ou de robots selon le cycle de service lorsque la recharge solaire est limitée. Le dimensionnement énergétique final reste soumis à l’ombrage du site, à la fréquence des missions, à la météo locale, aux contraintes de montage et à la confirmation technique.
Flux De Preuves Piloté Par Drone
Dans le flux de travail de surveillance des frontières proposé, le nœud Sky Hub agit comme une station locale de capteurs, de calcul et de gestion des sorties. Une caméra PTZ prend en charge le comptage anonyme de véhicules, l’estimation de la densité de foule, la connaissance des intrusions et la détection d’événements périmétriques. La surveillance environnementale ajoute la vitesse du vent, la direction du vent, la température, l’humidité, la pression atmosphérique, le bruit, les PM10, les PM2.5 et l’éclairement, aidant les opérateurs à décider si une sortie de drone est adaptée et si la météo peut affecter la qualité des preuves.
Lorsque le module edge classe un événement, la vidéo brute et les données de capteurs restent sur le mât pour traitement local. Seules les métadonnées désidentifiées d’événement et de statut peuvent quitter le mât vers l’image opérationnelle commune. L’opérateur voit un événement noté, le contexte de localisation, l’état de santé du nœud, l’état de la batterie, la disponibilité du drone et les options de mission. La couche de gestion des opérations de drones prend en charge la planification des itinéraires, la file de tâches, l’état de charge ou d’échange, la santé de la flotte et les journaux de mission. Un drone atterri peut recevoir un échange automatisé de batterie par service arrière depuis un magasin multi-baies, permettant plusieurs sorties consécutives sans qu’un opérateur se tienne au mât.
Pour la collecte de preuves aux limites portuaires, le rôle du drone est de vérifier la scène, capturer le contexte de l’incident, inspecter les conditions en limite de clôture ou côté voie navigable, puis revenir pour échange ou mise en attente. Les opérations de robots terrestres peuvent compléter la couche aérienne en patrouillant les surfaces accessibles, en répondant aux alarmes, en inspectant les actifs et en revenant à la base du mât pour la recharge sans fil. La coordination air-sol est gérée via la vue de commandement du nœud, avec autorisation humaine dans la boucle pour les décisions de réponse.
Gouvernance, C-UAS Et Évaluation
Le modèle de commandement suit la boucle allant de la détection à l’évaluation autorisée, puis à l’ordonnancement par calcul edge, aux opérations de terrain et à la maintenance. En pratique, cela signifie que l’opérateur de parc voit une image opérationnelle commune unique plutôt que des consoles caméra, drone, robot et maintenance déconnectées. Le COP peut afficher l’état des événements, la disponibilité des drones, l’état du stockage, les conditions environnementales, les journaux de mission et les alertes de maintenance tout en conservant les données brutes localement sur le nœud.
Pour la gouvernance des données, le déploiement est orienté PDPL et LGPD par conception, car le traitement est local-first. Il ne s’agit pas d’une revendication de certification. Cela signifie que l’architecture est conçue pour minimiser les données sortantes en conservant les flux vidéo bruts et les flux de capteurs sur le mât, et en envoyant uniquement les métadonnées d’événement ou de statut désidentifiées lorsque nécessaire. La reconnaissance faciale et la reconnaissance de plaques d’immatriculation ne sont pas des capacités déployées actives dans ce cas. Le dossier de preuves doit se concentrer sur l’heure, la localisation, la catégorie d’objet, le type d’événement, la décision de l’opérateur, l’état de la tâche du drone et les métadonnées désidentifiées dérivées des médias.
La coordination Counter-UAS est gérée avec prudence. Le mât peut détecter et suivre un drone non autorisé à l’aide de sa propre détection et, lorsque disponibles, d’entrées optionnelles de capteurs partenaires. Le radar n’est pas intégré au mât. Si une réponse est requise, un humain autorise le drone ami du nœud à effectuer une mitigation non cinétique telle qu’une capture douce par filet aérien ou une dissuasion par approche rapprochée. Le système n’est pas décrit comme une plateforme de destruction, de brouillage, de déni, d’arme ou d’attaque autonome. Pour l’acheteur, la question d’évaluation est de savoir si le nœud pilote unique améliore la disponibilité des preuves et la confiance dans le temps de réponse dans des conditions réelles d’exploitation portuaire et de saison des inondations.
Configuration du système
| Paramètre | Configuration |
|---|---|
| Mode de déploiement | Nœud Sky Hub pilote unique pour l’évaluation de la surveillance des frontières portuaires, soumis à confirmation technique finale. |
| Système d’alimentation | Micro-station entièrement hors réseau avec batterie de secours, recharge par film mince CIGS flexible enveloppant à 360 degrés et ordonnancement par cycle de service. |
| Calcul Edge AI | Module d’inférence sur mât de classe Jetson, de classe Orin ou Thor, ordonnançant les charges de travail locales et conservant les données brutes sur le mât. |
| Caméra et détection | PTZ AI pour le comptage anonyme de véhicules, la densité de foule, les intrusions et la connaissance périmétrique, plus surveillance environnementale à neuf facteurs. |
| Opérations de drones | Lancement autonome, patrouille, inspection, retour, journaux de mission, planification d’itinéraires, file de tâches et échange automatisé de batteries à chaud multi-baies. |
| Opérations de robots terrestres | Patrouille autonome, réponse aux alarmes, inspection, coordination air-sol et recharge sans fil à la base du mât. |
| Coordination C-UAS | Détection et suivi avec réponse non cinétique par drone ami autorisée par un humain ; des entrées optionnelles de capteurs partenaires peuvent soutenir le suivi. |
Comment ça marche
- La détection sur mât signale une anomalie de limite et attribue localement une catégorie d’événement.
- L’Edge AI note l’événement, conserve les données brutes sur le mât et prépare des métadonnées désidentifiées pour le COP.
- Un opérateur humain examine le dossier d’événement et autorise une sortie de drone ou une réponse terrestre.
- Le drone décolle, inspecte l’état de la limite, capture le contexte de la scène et revient au Sky Hub.
- Le nœud journalise l’état de la mission, l’état d’échange de batterie, la décision de l’opérateur et les métadonnées de preuves désidentifiées.
- Les équipes de terrain utilisent l’enregistrement du COP pour décider d’une maintenance de suivi, d’une réponse de sécurité ou d’une clôture.
Hypothèses de planification (indicatives)
Données de planification illustratives que l’acheteur peut recalculer : indicateurs cibles, pas des résultats obtenus. Sous réserve de confirmation finale d’ingénierie.
| Indicateur | Hypothèse de planification | Valeur indicative |
|---|---|---|
| Main-d’œuvre d’inspection | La patrouille par drone remplace certains contrôles manuels du périmètre pendant les fenêtres à haut risque de nuit ou en saison des inondations. | ~10 segments de patrouille par semaine automatisés pour l’évaluation. |
| Disponibilité des preuves | Chaque événement périmétrique admissible crée un dossier d’événement désidentifié avant l’envoi sur le terrain. | ~1 dossier d’incident par anomalie vérifiée. |
| KPI de temps de réponse | Mesurer la détection-à-examen, l’autorisation-à-lancement et le lancement-à-première-preuve comme des intervalles cibles distincts. | 3 intervalles cibles suivis par événement. |
| Cycle de service énergétique | Le stockage par batterie amortit les tâches de drones et de robots à forte puissance tandis que la recharge solaire soutient la récupération quotidienne. | Plage de planification du stockage de classe 5-20 kWh. |
| Couverture opérationnelle | Un nœud unique est placé à un point de limite prioritaire plutôt que d’être utilisé pour revendiquer une large couverture à l’échelle de la ville. | 1 segment de périmètre pour l’évaluation pilote. |
Équipements déployés
- Nœud edge au format mât SOLARTODO Sentinel Sky Hub
- Armoire d’alimentation hors réseau avec batterie de secours
- Couche solaire flexible CIGS en film mince enveloppante à 360 degrés
- Caméra PTZ AI et suite de capteurs environnementaux
- Module de lancement, d’atterrissage et d’échange automatisé de batteries à chaud pour drone
- Interface de recharge sans fil pour robot terrestre à la base du mât
- Armoire d’inférence edge et d’ordonnancement des charges de travail sur mât
- Vue de commandement d’image opérationnelle commune
Questions fréquentes
Sky Hub est-il un lampadaire intelligent pour les routes de Hô Chi Minh-Ville ?
Non. Dans ce cas proposé, Sky Hub est un pur mât intelligent sans système d’éclairage. Il est positionné comme un nœud edge urbain d’IA physique pour les opérations de surveillance des frontières portuaires, combinant alimentation hors réseau, détection locale, calcul edge, opérations de drones, support de robots terrestres et coordination du commandement plutôt qu’éclairage routier.
Le nœud dépend-il de l’alimentation réseau, municipale ou du site ?
Non. La configuration proposée est entièrement hors réseau, utilisant un stockage par batterie plus une recharge solaire par film mince CIGS flexible enveloppant à 360 degrés. La couche solaire est une source de recharge supplémentaire, et non une revendication d’autosuffisance illimitée. Les cycles de service des missions, le dimensionnement du stockage et les calendriers de charge doivent être confirmés par rapport à la météo locale, à l’ombrage et à la demande opérationnelle.
Qu’est-ce qui fait de l’énergie le point central de ce scénario à Hô Chi Minh-Ville ?
Les opérations portuaires en saison des inondations peuvent rendre difficiles l’accès aux utilités, le terrassement, les connexions temporaires et les itinéraires de patrouille manuelle. Un nœud hors réseau avec batterie de secours permet à l’opérateur de parc de placer la détection, le calcul et la disponibilité des drones à un point de limite prioritaire sans dépendre de l’alimentation locale du site, tout en planifiant les tâches à forte puissance selon l’énergie stockée disponible.
Quelles preuves le système collecte-t-il pour les décisions de surveillance des frontières ?
Le nœud est conçu pour produire des métadonnées d’événement et de statut désidentifiées pour la vue de commandement, telles que le type d’événement, l’heure, le contexte de localisation, le score de confiance, l’état de la mission et la décision de l’opérateur. La vidéo brute et les données de capteurs restent sur le mât pour traitement local. Le cas ne revendique pas la reconnaissance faciale ni la reconnaissance de plaques d’immatriculation comme capacités actives.
Comment le flux de travail par drone soutient-il l’évaluation du temps de réponse ?
L’opérateur de parc peut mesurer la détection-à-examen, l’autorisation-à-lancement et le lancement-à-première-preuve comme des intervalles cibles distincts. L’objectif est de voir si la vérification pilotée par drone peut produire un contexte de scène exploitable avant l’envoi d’une équipe de terrain, en particulier lorsque l’accès en saison des inondations ou les conditions de patrouille nocturne ralentissent la confirmation manuelle.
Comment le Counter-UAS est-il géré sans escalade dangereuse ?
Le nœud peut détecter et suivre une activité de drone non autorisée et la présenter à un humain pour examen. Si la réponse est autorisée, le drone ami peut effectuer des actions non cinétiques telles qu’une capture douce par filet aérien ou une dissuasion par approche rapprochée. Le cas ne décrit pas de destructions, brouillages, dénis, armes ou comportements d’attaque autonome.
Cet article revendique-t-il un déploiement achevé à l’échelle de la ville ou des résultats mesurés ?
Non. Il s’agit d’une configuration illustrative proposée pour une évaluation pilote unique par un opérateur de parc de zone portuaire à Hô Chi Minh-Ville. Les valeurs de KPI sont présentées comme des intrants de planification et des métriques d’évaluation, et non comme des résultats atteints. La performance finale dépend de l’étude technique, de l’emplacement, de la météo, des règles d’exploitation et des tests d’acceptation.
Pour aller plus loin
- Gamme de mâts City AI / éclairage public intelligent
- Plus de cas de déploiement de ville intelligente
- Parlez à notre équipe d’ingénierie
Vous planifiez un déploiement d’IA physique similaire pour rues, campus ou espaces publics ? Demander une consultation d’ingénierie