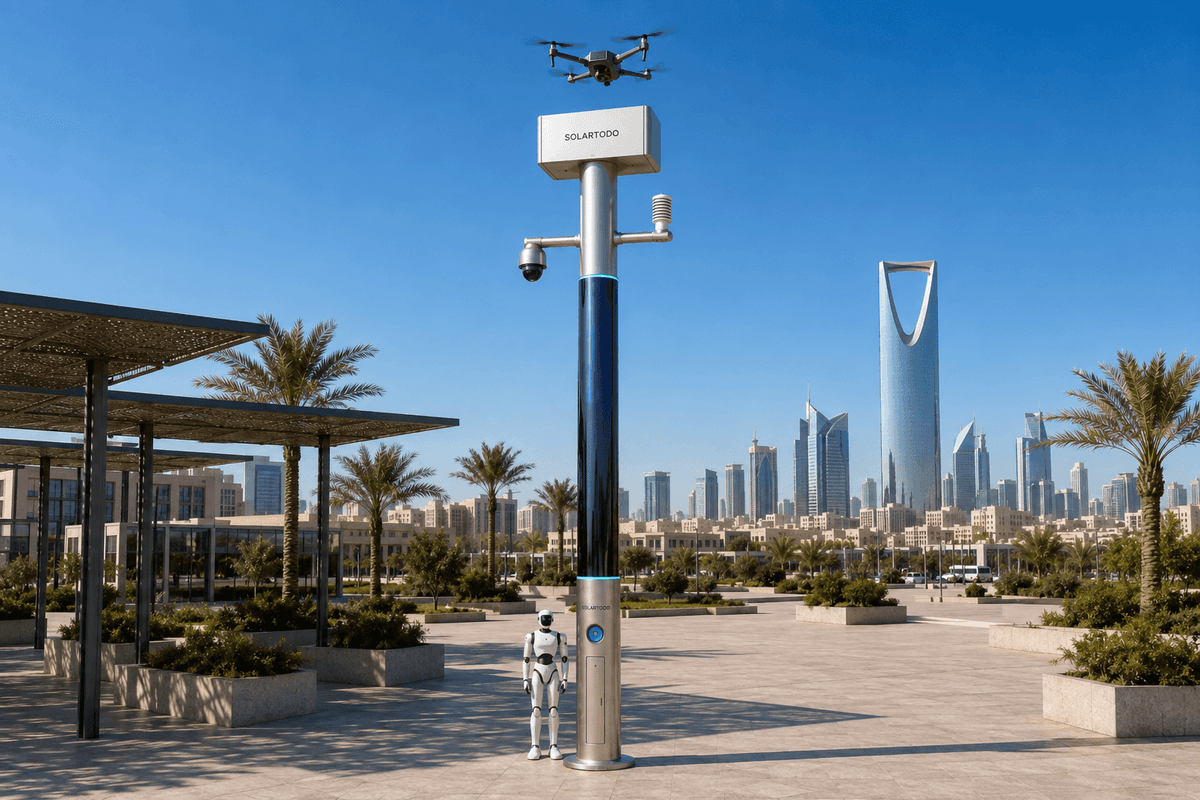
Un City AI Pole est un noeud edge d'IA physique, sans éclairage, qui héberge la détection, le calcul, le stockage d'énergie, les opérations de drones et la coordination de robots terrestres en périphérie de site. Dans cette configuration de Bangkok, SOLARTODO Sentinel Sky Hub surveille le périmètre d'un campus de hub de transport, traite les données brutes localement, déploie des sorties d'inspection à basse altitude et ne partage que des métadonnées d'événement ou d'état désidentifiées.
Contexte de l'incident
Les hubs de transport de Bangkok ne deviennent pas silencieux après les heures de bureau. Pendant les saisons d'économie nocturne, les parvis de station, les voies de prise en charge, les abords de restauration, les cheminements le long des canaux et les périmètres de stationnement peuvent rester actifs bien après le pic formel des trajets domicile-travail. Pour une partie prenante éco-environnementale, le problème opérationnel n'est pas seulement la sécurité. Il s'agit aussi de savoir si les cours de service, les abords de drainage, les zones de transfert de déchets, les tampons paysagers et les zones techniques à accès restreint sont inspectés avec assez de précision pour distinguer un mouvement nocturne normal d'une anomalie environnementale ou périmétrique. Cette étude de cas proposée utilise le périmètre d'un campus de hub de transport à Bangkok comme cadre de planification, sous réserve d'une confirmation technique finale. Le point de douleur concerne les angles morts : virages derrière les bâtiments de service, courtes voies d'accès le long des canaux de drainage, regroupements temporaires de vendeurs, véhicules stationnés bloquant les vues fixes et reflets des nuits humides qui peuvent faire paraître un événement capté par une caméra statique plus grave qu'il ne l'est. L'examen traditionnel par patrouille crée souvent deux mauvais résultats. Les opérateurs reçoivent trop d'alertes ambiguës, ou ils attendent qu'une personne fasse le tour du périmètre avant de décider si une alerte est réelle. Dans un contexte d'économie nocturne, ces deux résultats comptent. Une fausse alerte d'intrusion peut détourner le personnel des tâches d'assainissement, de gestion du flux de circulation ou d'appui aux foules. Une tâche d'inspection à basse altitude manquée peut laisser un dépôt illégal, un drainage obstrué, de la fumée, une odeur, un accès non autorisé ou des dommages matériels non vérifiés jusqu'au matin. SOLARTODO Sentinel Sky Hub est positionné ici comme un city-ai-pole / noeud edge urbain d'IA physique, et non comme un lampadaire intelligent ni comme une infrastructure d'éclairage public. La mission consiste à soutenir l'inspection à basse altitude autour du périmètre du campus au moyen d'une boucle de détection pilotée par PTZ, de preuves traitées localement et du redéploiement de drones pour confirmation visuelle. L'article ne revendique pas de client actif à Bangkok, de taux de détection atteints, d'adoption gouvernementale nommée ni de statut réglementaire certifié. Il définit une configuration illustrative et une méthode d'évaluation qu'un acheteur peut recalculer.
Méthode de revue d'incident
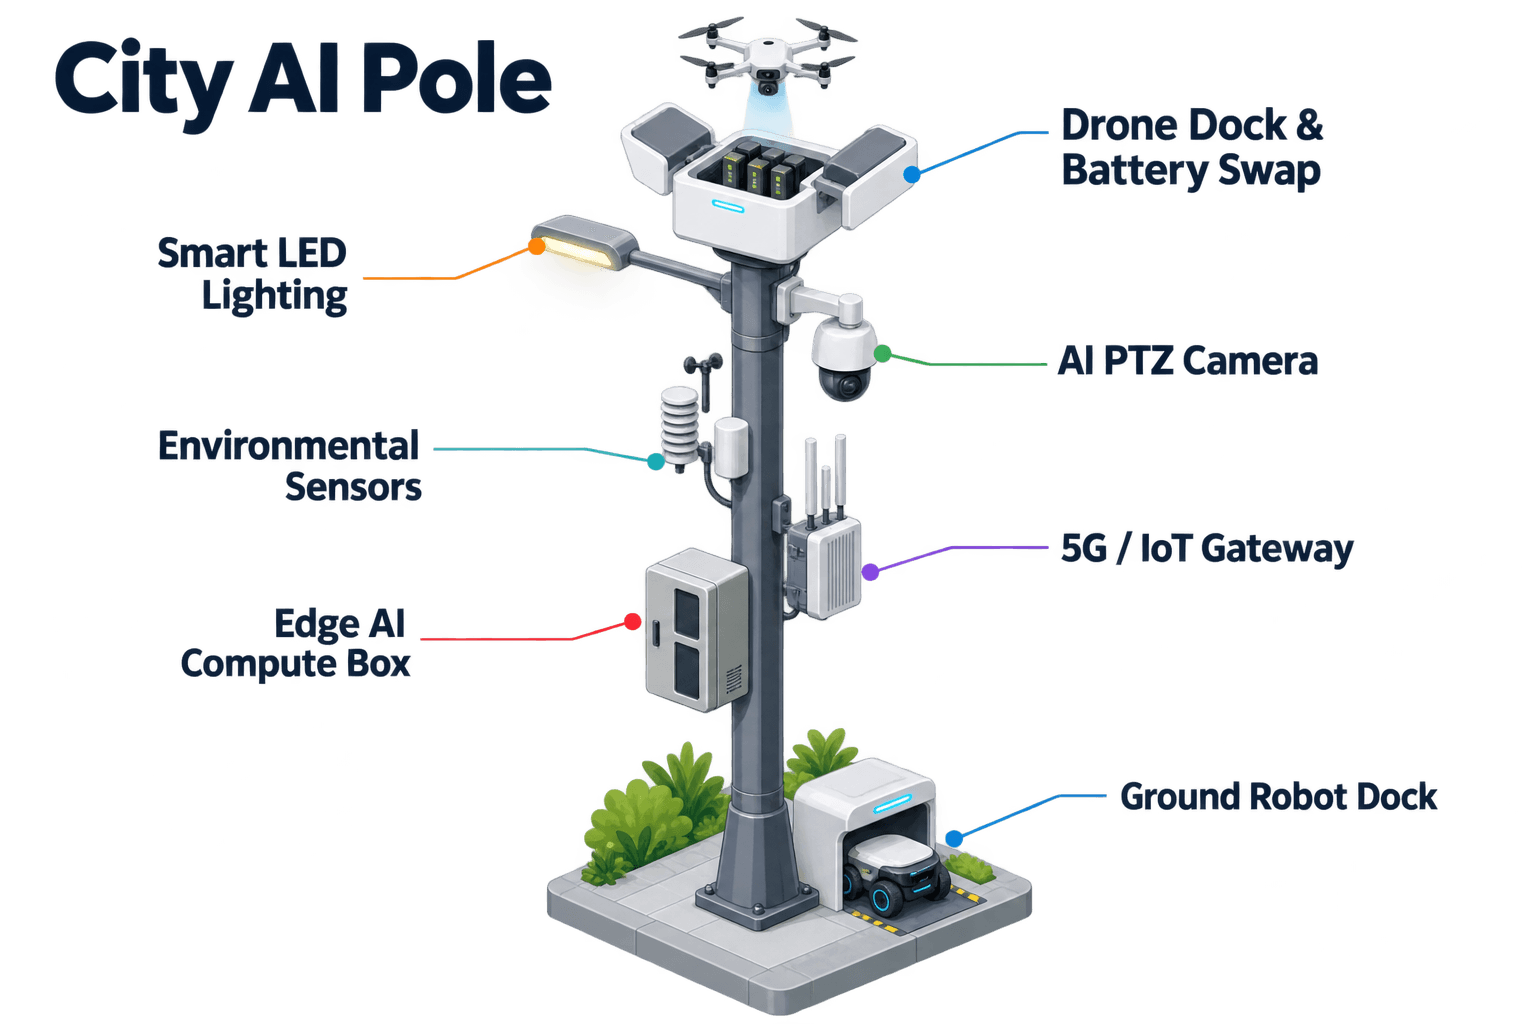
La revue commence par un type d'incident que les opérateurs de hubs de transport à Bangkok reconnaissent déjà : une alerte périmétrique après la tombée de la nuit près d'une porte de service pendant une soirée chargée. La caméra PTZ détecte un mouvement et un temps de présence inhabituel près d'un actif éco-environnemental, tel qu'un point d'inspection de drainage, une armoire d'équipement ou une voie de gestion des déchets. Au lieu d'envoyer la vidéo brute hors du site, le module edge du mât évalue la scène locale pour le comptage anonyme de véhicules, la densité de foule, l'intrusion et la conscience périmétrique. Il n'active pas la reconnaissance faciale ni la reconnaissance de plaques d'immatriculation comme capacité déployée dans cette configuration. La question opérationnelle est de savoir si l'alerte doit devenir une intervention terrain, une tâche d'inspection par drone, une tâche de patrouille robotisée ou un événement enregistré de faible priorité. Sky Hub prend en charge la boucle connue en interne comme détection, évaluation/réponse autorisée, planification par edge computing et opérations et maintenance terrain, présentée aux opérateurs comme une vue de commandement COP unique. En pratique, le COP affiche l'emplacement de l'incident, les métadonnées d'instantané PTZ, le contexte des capteurs environnementaux, l'état de charge ou d'échange du drone, la disponibilité du robot, la file des tâches et le journal de mission. L'autorisation humaine reste intégrée au point de décision lorsque la réponse affecte des personnes, des véhicules ou un espace aérien réglementé. Pour le scénario d'inspection à basse altitude, la première action recommandée est généralement une courte sortie de drone le long du segment périmétrique, et non un déploiement manuel. Le drone décolle depuis le mât, suit une route d'inspection planifiée, revient au noeud et, si nécessaire, reçoit un échange automatisé de batterie par service arrière via le magasin multi-baies. Plusieurs sorties consécutives peuvent être planifiées par cycle de service, car l'énergie est tamponnée par le stockage et gérée par OTATODO en edge. L'objectif est de réduire le taux de fausses alertes en donnant aux opérateurs une confirmation locale plus riche avant l'envoi d'une équipe terrain. Le KPI est formulé comme une métrique d'évaluation : combien d'anomalies déclenchées par PTZ sont levées, escaladées ou reclassées après scoring edge local plus inspection à basse altitude, par comparaison avec le processus de référence de l'acheteur.
Configuration du noeud
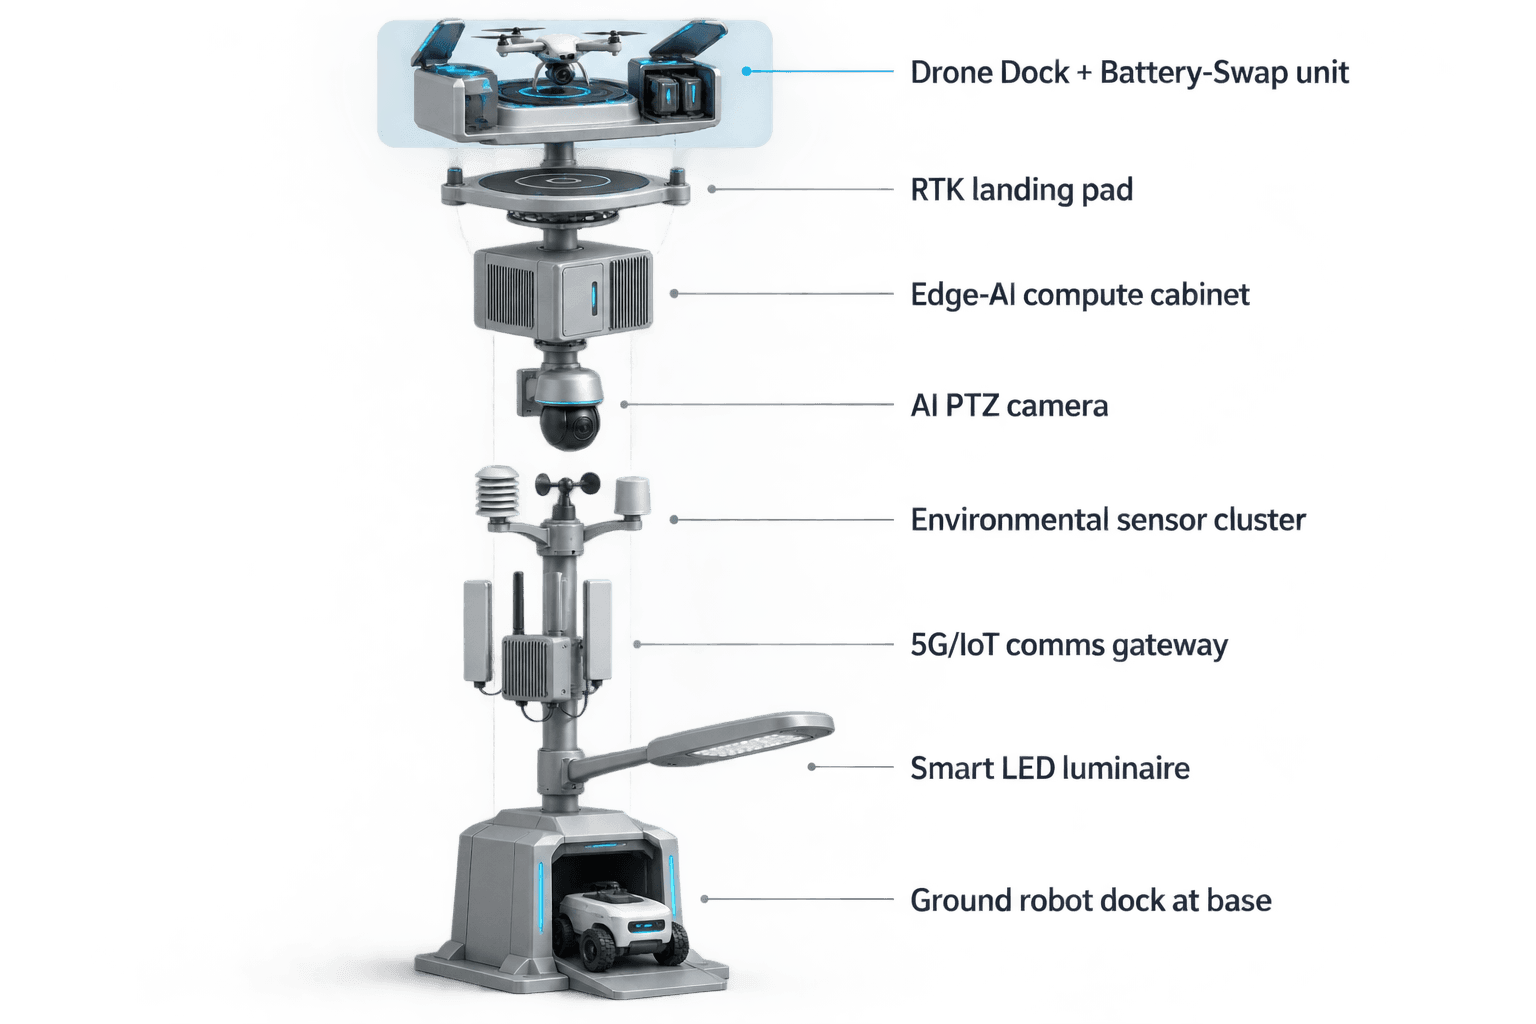
Le noeud Sky Hub proposé est un pur mât intelligent : un mât intelligent sans éclairage hébergeant la détection, le calcul, l'énergie, les drones et les opérations robotisées. Son corps utilise environ 15 mètres carrés de film mince CIGS flexible enveloppé à 360 degrés sur une surface cylindrique verticale d'environ 8 mètres de haut et environ 0,6 mètre de large. La plage nominale est d'environ 2,4 à 2,7 kWp, mais l'hypothèse de planification doit respecter la géométrie. Un cylindre vertical ne collecte pas le soleil direct sur l'ensemble de l'enveloppe en même temps. Dans une région de référence à fort ensoleillement, la production réaliste par ciel clair est d'environ 0,8 à 1,1 kW DC en pointe, avec un pic généralement en milieu de matinée ou en milieu d'après-midi plutôt qu'à midi, et environ 6 à 9 kWh par jour. L'ingénierie à Bangkok devra ajuster cela selon la météo locale, l'ombrage, la saison de mousson, la saleté, l'accès à la maintenance et la géométrie du site. La peau solaire est une couche de recharge complémentaire pour une micro-station entièrement hors réseau et secourue par batterie. Elle ne doit pas être vendue comme une autosuffisance solaire pure illimitée. Les tâches de forte puissance pour drones et robots sont tamponnées par un stockage de classe 5 à 20 kWh et planifiées par cycle de service. La caméra PTZ est le module central de ce déploiement, car le principal point de douleur est celui des angles morts. Une PTZ peut patrouiller le périmètre, revisiter les zones signalées, transmettre une zone cible au planificateur d'itinéraire du drone et fournir le contexte avant qu'un humain n'approuve la réponse. La surveillance environnementale ajoute la vitesse du vent, la direction du vent, la température, l'humidité, la pression atmosphérique, le bruit, PM10, PM2.5 et l'éclairement afin qu'une alerte puisse être interprétée avec les conditions locales. Un module edge de classe Jetson, dans une bande de performance de classe Orin ou Thor, exécute l'inférence sur mât et la planification des charges de travail. Les données vidéo et capteurs brutes restent sur le mât pour un traitement local ; seules des métadonnées d'événement ou d'état désidentifiées peuvent quitter le mât. La gestion des données est conçue pour le traitement local et une revue orientée PDPL/LGPD, sans revendication de conformité certifiée.
Inspection pilotée par drone
Le sujet principal de ce scénario à Bangkok est l'exploitation des drones, car l'inspection à basse altitude est le moyen le plus rapide de transformer un événement PTZ douteux en contexte exploitable sans envoyer du personnel dans un périmètre nocturne très fréquenté. Le noeud gère le lancement, la patrouille régionale, l'inspection, le retour et le redéploiement des tâches pour des sorties autonomes sans opérateur posté au mât. La gestion des opérations de drones couvre la planification des itinéraires, la machine d'état de charge ou d'échange, la mise en file des tâches, l'état de santé de la flotte et les journaux de mission. Lorsqu'un drone atterrit, le magasin de batteries multi-baies effectue un échange automatisé de batterie par service arrière afin que l'aéronef reçoive un pack chargé et puisse redécoller. Plusieurs baies permettent plusieurs sorties planifiées, sous réserve de la météo, des autorisations d'espace aérien, des règles du site et de la confirmation technique finale. Les opérations de robots terrestres soutiennent la même revue d'incident, mais restent secondaires dans cet article. Un robot humanoïde ou de service peut patrouiller la zone de base du mât, inspecter les actifs accessibles, se coordonner avec l'inspection aérienne et revenir à la base pour une recharge sans fil. Par exemple, après que le drone a confirmé un objet près d'une grille de drainage, le robot peut inspecter le chemin terrestre accessible pendant que la PTZ maintient le contexte visuel. La coordination Counter-UAS est encadrée de manière étroite et sûre. Si un drone non autorisé est détecté et suivi par la détection locale ou par une entrée optionnelle de capteur partenaire, Sky Hub peut commander son propre drone ami pour une capture aérienne douce par filet ou une dissuasion par approche rapprochée autorisée par un humain. Le radar n'est pas intégré au mât ; tout flux radar est une entrée optionnelle ou issue d'un capteur partenaire. Cette configuration n'utilise pas d'abattage, d'action destructive, de brouillage, de déni ni d'attaque autonome. Pour les opérations éco-environnementales d'un hub de transport à Bangkok, cette même limite est utile commercialement : le système sépare la détection, l'aide à la décision et l'action autorisée, ce qui aide les acheteurs à discuter des règles d'exploitation avant le déploiement plutôt qu'après un incident controversé.
Évaluation des KPI
Le cadrage du KPI porte sur le taux de fausses alertes, et non sur un résultat revendiqué. L'acheteur doit établir une référence à partir des enregistrements existants de PTZ, de caméras fixes, de rondes de gardes et de tickets d'incident, puis évaluer combien d'événements sont reclassés après analyse edge locale et inspection par drone. Un comité de revue pratique peut classer les événements en activité normale d'économie nocturne, problème de service environnemental, intrusion périmétrique, défaut de maintenance, artefact météorologique ou de visibilité, et non résolu. La valeur de Sky Hub est que le dossier de revue est produit en edge : score d'événement PTZ, contexte environnemental local, journal de mission du drone, état de batterie ou d'échange, statut de tâche du robot et enregistrement d'autorisation de l'opérateur. Comme les flux vidéo et capteurs bruts restent sur le mât, le COP peut être conçu pour afficher uniquement ce dont l'opérateur a besoin pour le triage et l'audit. Le mode de déploiement proposé est celui du périmètre de campus : un petit nombre de noeuds peut être placé sur les bordures riches en angles morts plutôt que de traiter tout le district de transport comme une grille de surveillance générique. Le nombre exact de noeuds, l'espacement, la couverture, la longueur des itinéraires, la fondation de montage, l'approbation aéronautique, le durcissement météo et l'intervalle de maintenance doivent être confirmés par une étude de site. Le déclencheur saisonnier est l'économie nocturne, lorsque les foules, les véhicules, les vendeurs et les travaux de service augmentent l'ambiguïté. Une évaluation crédible doit donc comparer des périodes de soirée similaires, des conditions météorologiques similaires et des règles d'exploitation similaires. La conversation d'achat attendue n'est pas de savoir si le mât remplace toutes les personnes ou toute l'infrastructure. Elle est de savoir si un noeud edge d'IA physique entièrement hors réseau peut réduire les déploiements inutiles, améliorer la confiance d'inspection et garder les données brutes sensibles en local tout en soutenant les opérations environnementales des hubs de transport de Bangkok.
Configuration du système
| Paramètre | Configuration |
|---|---|
| Catégorie de déploiement | City-ai-pole / noeud edge urbain d'IA physique pour le périmètre d'un campus de hub de transport à Bangkok ; configuration sans éclairage, entièrement hors réseau |
| Caméra | Caméra AI PTZ pour schémas de patrouille à 360 degrés, revisite des angles morts, comptage anonyme de véhicules, densité de foule, intrusion et conscience périmétrique |
| Calcul Edge AI | Armoire d'inférence sur mât de classe Jetson dans une bande de performance de classe Orin ou Thor ; planification locale des charges de travail sous OTATODO |
| Opérations de drones | Lancement autonome, itinéraire d'inspection à basse altitude, retour, journalisation de mission et échange à chaud de batterie par service arrière via un magasin multi-baies |
| Système énergétique | Micro-station entièrement hors réseau, secourue par batterie, avec stockage de classe 5-20 kWh et environ 15 m2 de recharge solaire CIGS flexible à 360 degrés |
| Surveillance environnementale | Vitesse du vent, direction du vent, température, humidité, pression atmosphérique, bruit, PM10, PM2.5 et éclairement |
| Gestion des données | Données vidéo et capteurs brutes traitées localement sur le mât ; seules les métadonnées d'événement ou d'état désidentifiées quittent le noeud par politique |
Comment ça marche
- La caméra PTZ sur mât signale une anomalie d'angle mort le long du périmètre du campus du hub de transport.
- L'Edge AI classe la scène locale et évalue le risque de fausse alerte à l'aide d'un contexte visuel anonyme et environnemental.
- Le COP présente le dossier d'événement, la disponibilité du drone et la réponse recommandée pour autorisation humaine.
- Un drone autonome effectue un itinéraire d'inspection à basse altitude et revient au noeud Sky Hub.
- OTATODO enregistre le journal de mission, l'état de batterie ou d'échange, la décision de l'opérateur et les métadonnées d'événement désidentifiées.
Hypothèses de planification (indicatives)
Données de planification illustratives que l’acheteur peut recalculer : indicateurs cibles, pas des résultats obtenus. Sous réserve de confirmation finale d’ingénierie.
| Indicateur | Hypothèse de planification | Valeur indicative |
|---|---|---|
| Revue des fausses alertes | Les événements périmétriques déclenchés par PTZ sont reclassés après scoring edge et inspection par drone avant déploiement | ~20-40 événements/mois revus par rapport à la référence de l'acheteur |
| Main-d'oeuvre d'inspection | La patrouille par drone remplace les contrôles nocturnes manuels de routine pour des segments d'angles morts prédéfinis | ~5-10 patrouilles périmétriques/semaine automatisées |
| Qualité de l'escalade | Les opérateurs comparent les alertes PTZ seules avec les dossiers PTZ plus inspection à basse altitude | ~3 classes d'événements suivies : levé, escaladé, non résolu |
| Planification énergétique | Les tâches de forte puissance des drones et robots sont planifiées autour de l'état de batterie et de la recharge CIGS, et non d'une production solaire illimitée | Stockage de classe 5-20 kWh avec limites de cycle de service |
| Revue de confidentialité | La vidéo brute reste locale tandis que les utilisateurs du COP reçoivent des métadonnées d'événement et d'état désidentifiées | 100% des dossiers de revue de routine conçus avec priorité aux métadonnées |
Équipements déployés
- Corps de mât intelligent pur SOLARTODO Sentinel Sky Hub
- Peau solaire en film mince CIGS flexible enveloppée à 360 degrés
- Stockage batterie de classe 5-20 kWh et armoire de gestion de l'alimentation
- Module caméra AI PTZ
- Suite de capteurs environnementaux à neuf paramètres
- Module de calcul edge de classe Jetson exécutant OTATODO
- Drone autonome avec interface d'échange à chaud de batterie par service arrière
- Interface de recharge sans fil pour robot de service terrestre
Questions fréquentes
SOLARTODO Sentinel Sky Hub est-il un lampadaire intelligent ?
Non. Dans cette configuration, Sky Hub est un pur mât intelligent et un noeud edge urbain d'IA physique, pas un lampadaire intelligent. Il n'inclut pas de système d'éclairage ni de rôle d'illumination publique. L'acheteur doit l'évaluer comme une infrastructure hors réseau de détection, de calcul, d'opérations de drones, de coordination robotisée et d'énergie pour des tâches de périmètre de campus.
Comment le scénario de hub de transport à Bangkok utilise-t-il les drones sans surpromettre les résultats ?
La configuration proposée utilise le drone pour l'inspection à basse altitude après que la caméra PTZ et l'Edge AI ont signalé un événement périmétrique ambigu. L'article présente la réduction des fausses alertes comme une métrique cible d'évaluation, et non comme un résultat atteint. La durée réelle des sorties, les autorisations d'espace aérien, les limites météorologiques et les règles d'exploitation nécessitent une étude de site et une confirmation technique finale.
La vidéo brute quitte-t-elle le mât pour des analyses cloud ?
Non. Le schéma de données prévu est un traitement local sur le mât. Les données vidéo et capteurs brutes restent au noeud, tandis que seules des métadonnées d'événement ou d'état désidentifiées peuvent quitter le mât pour le COP, la piste d'audit ou la revue de maintenance. Cette approche est conçue pour le traitement local et une gouvernance orientée PDPL/LGPD, sans être présentée comme une certification.
Qu'est-ce qui rend la caméra PTZ centrale dans ce déploiement ?
Le module se concentre sur la réduction des angles morts autour d'un périmètre de campus. La caméra PTZ peut revisiter les portes de service, les abords de drainage, les occultations par véhicules stationnés et les zones adjacentes aux vendeurs avant le lancement d'une sortie de drone. Elle fournit un contexte local pour le comptage anonyme de véhicules, la densité de foule, l'intrusion et la conscience périmétrique, sans revendiquer la reconnaissance faciale ni la reconnaissance de plaques d'immatriculation.
Le mât peut-il fonctionner uniquement avec son enveloppe solaire ?
Le mât est entièrement hors réseau, mais cela ne signifie pas une exploitation solaire seule illimitée. L'enveloppe CIGS flexible est une couche de recharge complémentaire, avec une production réaliste par ciel clair autour d'un pic de classe 1 kW DC dans des conditions de fort ensoleillement et des kWh quotidiens à un chiffre. Le travail des drones et des robots est tamponné par le stockage batterie et géré par cycle de service.
Comment le Counter-UAS est-il traité dans cette étude de cas ?
Le Counter-UAS est limité à une coordination non létale et autorisée par un humain. Le mât peut détecter et suivre un drone non autorisé, puis commander un drone ami pour une capture aérienne douce par filet ou une dissuasion par approche rapprochée selon des règles approuvées. Il n'effectue pas d'abattage, d'action destructive, de brouillage, de déni ni d'attaque autonome, et le radar n'est qu'une entrée optionnelle de capteur partenaire.
Pour aller plus loin
- Gamme de mâts City AI / éclairage public intelligent
- Plus de cas de déploiement de ville intelligente
- Parlez à notre équipe d’ingénierie
Vous planifiez un déploiement d’IA physique similaire pour rues, campus ou espaces publics ? Demander une consultation d’ingénierie