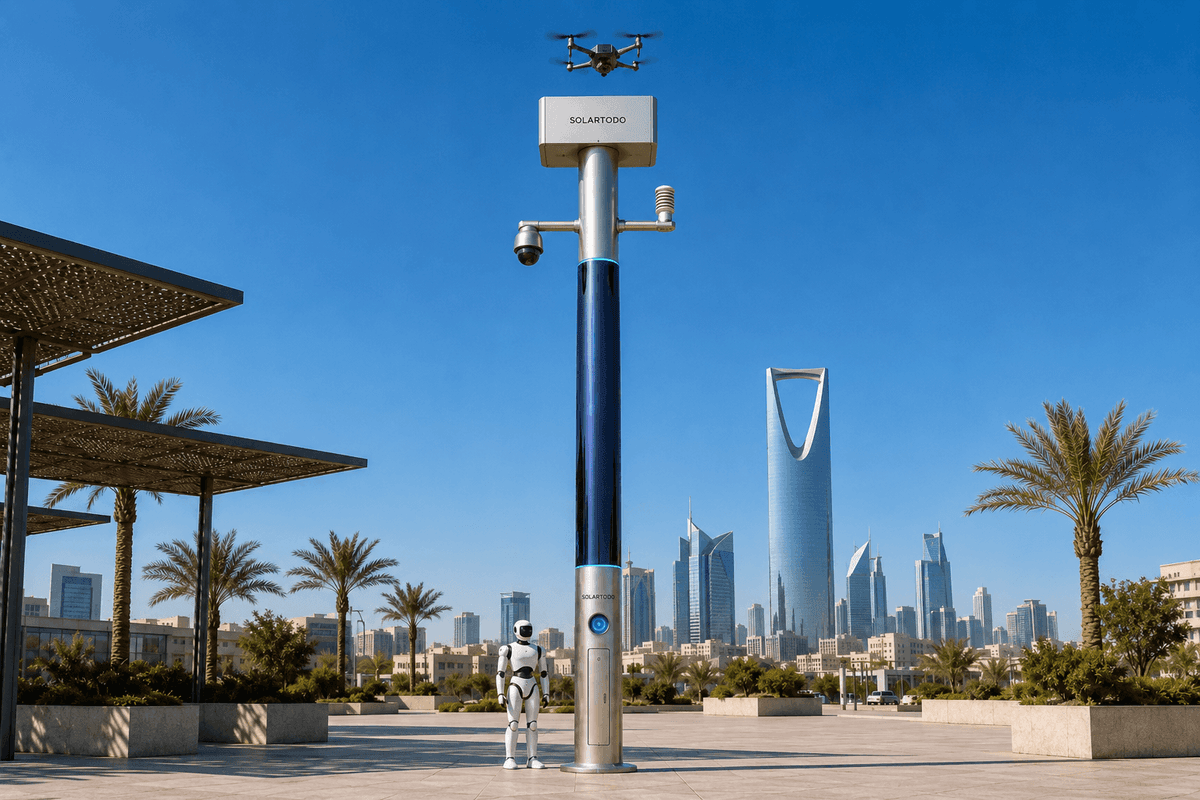
Un City AI Pole est un nœud edge d’IA physique non destiné à l’éclairage, qui regroupe détection, calcul edge, opérations autonomes de drones, support de robots terrestres, résilience des communications et stockage d’énergie hors réseau dans un format de poteau urbain unique. À Bangkok, SOLARTODO Sentinel Sky Hub est proposé comme nœud de surveillance frontalière portuaire pour un suivi piloté par la police lorsque des pannes réseau limitent la visibilité des patrouilles conventionnelles.
1. Mission portuaire de Bangkok et contexte opérationnel interservices
Les zones logistiques du port de Bangkok et reliées au fleuve combinent mouvements de fret, accès des travailleurs, trafic touristique, pics liés aux événements et risques périmétriques en bord d’eau dans un environnement urbain compact. Pendant les grandes périodes d’événements sportifs, la police et les services municipaux d’appui doivent souvent effectuer des contrôles périmétriques plus fréquents sans ajouter une équipe de patrouille permanente à chaque quai, portail, voie de service ou zone restreinte. Le problème opérationnel n’est pas une décoration générale de ville intelligente ; il s’agit d’une tâche pratique de surveillance frontalière autour d’un archétype portuaire, où la partie prenante est la police, l’actif terrain principal est un drone autonome, et le mode de défaillance le plus critique est une panne réseau au moment précis où la salle de commandement a besoin de continuité.
La configuration SOLARTODO Sentinel Sky Hub proposée est un mode de déploiement à pilote unique : une cellule opérationnelle contrôlée par la police, ancrée par un nœud Sky Hub hors réseau, sert à valider les procédures pour un segment défini de limite portuaire avant toute décision d’acquisition plus large. Ici, « pilote unique » désigne le modèle opérationnel et l’étape d’achat, et non un ensemble de fonctionnalités immature. Le nœud est traité comme un produit en service configuré pour un cas d’usage à Bangkok, sous réserve de confirmation technique finale concernant l’implantation, le cycle de service, la planification du spectre et les autorisations locales.
Le schéma interservices est direct. La police définit les règles de surveillance frontalière, les seuils d’escalade et le parcours d’autorisation humaine. La sécurité portuaire définit les zones d’accès, les calendriers des portails, les restrictions côté navire et les fenêtres de maintenance. La gestion des urgences reçoit des métadonnées d’incident dé-identifiées et des alertes de vue opérationnelle commune. Les équipes IT et de gouvernance des données examinent la rétention, le routage réseau et les contrôles de traitement local. Les équipes installations approuvent l’emplacement physique, le drainage, l’exposition au vent, la protection contre la corrosion et l’accès de maintenance aux batteries. Cela place la mission municipale avant la liste des équipements : l’objectif est de réduire la charge des patrouilles manuelles tout en préservant l’autorité humaine sur toute réponse.
2. Pourquoi le point de douleur est la continuité des communications, pas davantage de caméras
Pour les opérations de police portuaire, une panne réseau modifie la valeur de chaque appareil en périphérie. Les caméras conventionnelles et les capteurs connectés à distance deviennent moins utiles lorsque leur fonction principale dépend de la transmission de flux bruts vers un serveur distant. Pendant une semaine d’événement sportif, la congestion cellulaire, les fermetures temporaires de routes, le contrôle du trafic lié aux sites et l’augmentation des mouvements du public peuvent aggraver la situation. L’équipe de surveillance frontalière doit toujours savoir si le bord d’un quai restreint, une ligne de clôture, une zone de débordement de stationnement ou une entrée de service a changé d’état, même si la connectivité amont est dégradée.
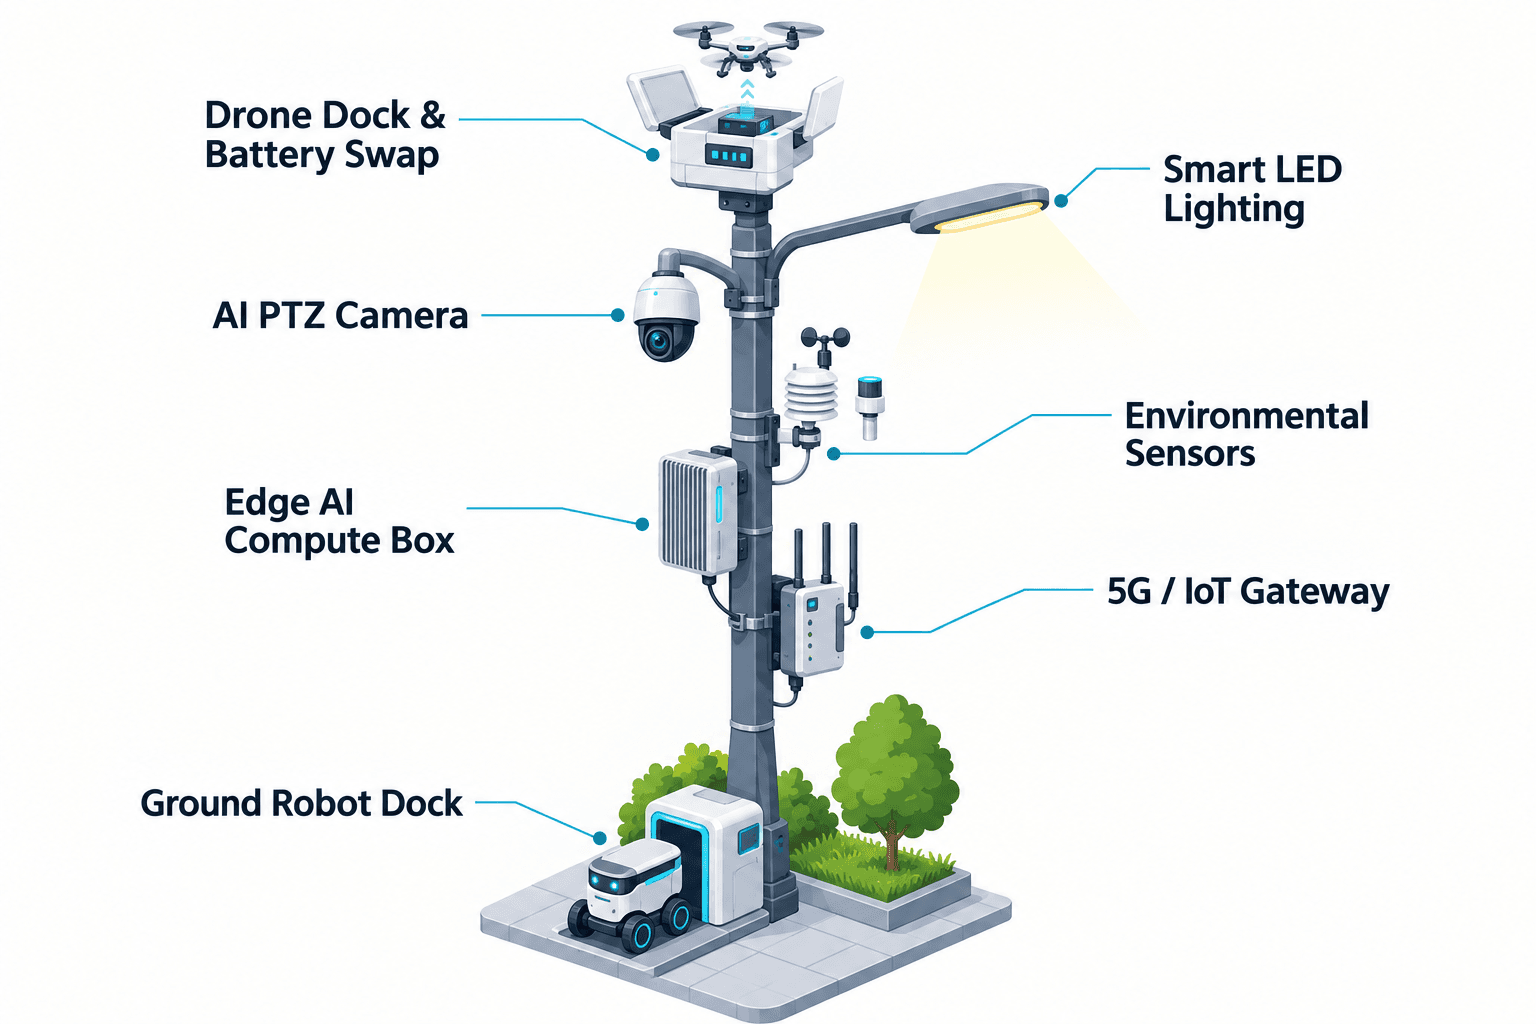
L’approche Sentinel Sky Hub déplace la charge des communications. La vidéo brute et les données des capteurs restent sur le poteau et sont traitées localement par un module de calcul IA edge de classe Jetson. Seules des métadonnées d’événement et d’état dé-identifiées peuvent quitter le nœud. Si la liaison longue portée est faible, le nœud continue à détecter, noter, mettre en file d’attente les missions et maintenir des journaux locaux. La vue de commandement reçoit des messages plus légers lorsque la connectivité le permet, tandis que le poteau reste utile comme station locale d’aide à la décision au lieu de devenir un mât de caméra aveugle.
L’objectif modulaire pour Bangkok est donc la résilience des communications : inférence locale, compression d’événements, journaux store-and-forward, continuité de l’état de mission, mise en file d’attente des tâches et synchronisation d’état dans une vue opérationnelle commune. Cela soutient la boucle opérationnelle de détection, d’évaluation autorisée et de réponse, de planification du calcul edge, ainsi que d’exploitation et maintenance terrain. Le poste de police n’a pas besoin d’un backhaul continu de flux bruts pour savoir que le nœud a détecté un événement de type intrusion, lancé un itinéraire de patrouille par drone, enregistré l’état de la sortie et renvoyé un paquet d’état concis pour examen.
C’est aussi pourquoi Sky Hub est spécifié comme entièrement hors réseau. Le poteau ne dépend pas du réseau électrique, de l’alimentation municipale ou de l’alimentation du site. Il utilise un stockage par batteries et une recharge solaire en film mince CIGS flexible enveloppant à 360 degrés le corps du poteau. La couche solaire est complémentaire, sans prétention de puissance illimitée. Pour un corps cylindrique d’environ 8 m de haut et 0,6 m de large, avec environ 15 m² d’enveloppe, la surface nominale représente approximativement 2,4-2,7 kWp, tandis qu’une production réaliste par ciel clair dans une région à fort ensoleillement se rapproche plutôt de 0,8-1,1 kW DC en crête et d’environ 6-9 kWh par jour. L’ingénierie de Bangkok devrait recalculer le rendement local, l’ombrage et les conditions de mousson ; les tâches à forte puissance des drones et robots sont tamponnées par un stockage de classe 5-20 kWh et planifiées selon le cycle de service.
3. Flux de surveillance frontalière par drone pour un acheteur police
Le cas d’usage proposé pour le port de Bangkok commence par une grille de patrouille définie par la police : bord restreint, approche de portail, ligne de clôture, corridor adjacent au fret et limite de débordement de foule pendant une semaine d’événement. Le nœud Sky Hub héberge une caméra PTZ avec perception locale pour le comptage anonyme des véhicules, la densité de foule, l’intrusion et la connaissance périmétrique. Il n’a pas besoin d’identifier des visages ni de lire des plaques d’immatriculation comme capacité active déployée. L’objectif est d’établir si la condition frontalière a changé, si ce changement nécessite une vue par drone et si une réponse autorisée par un humain est appropriée.
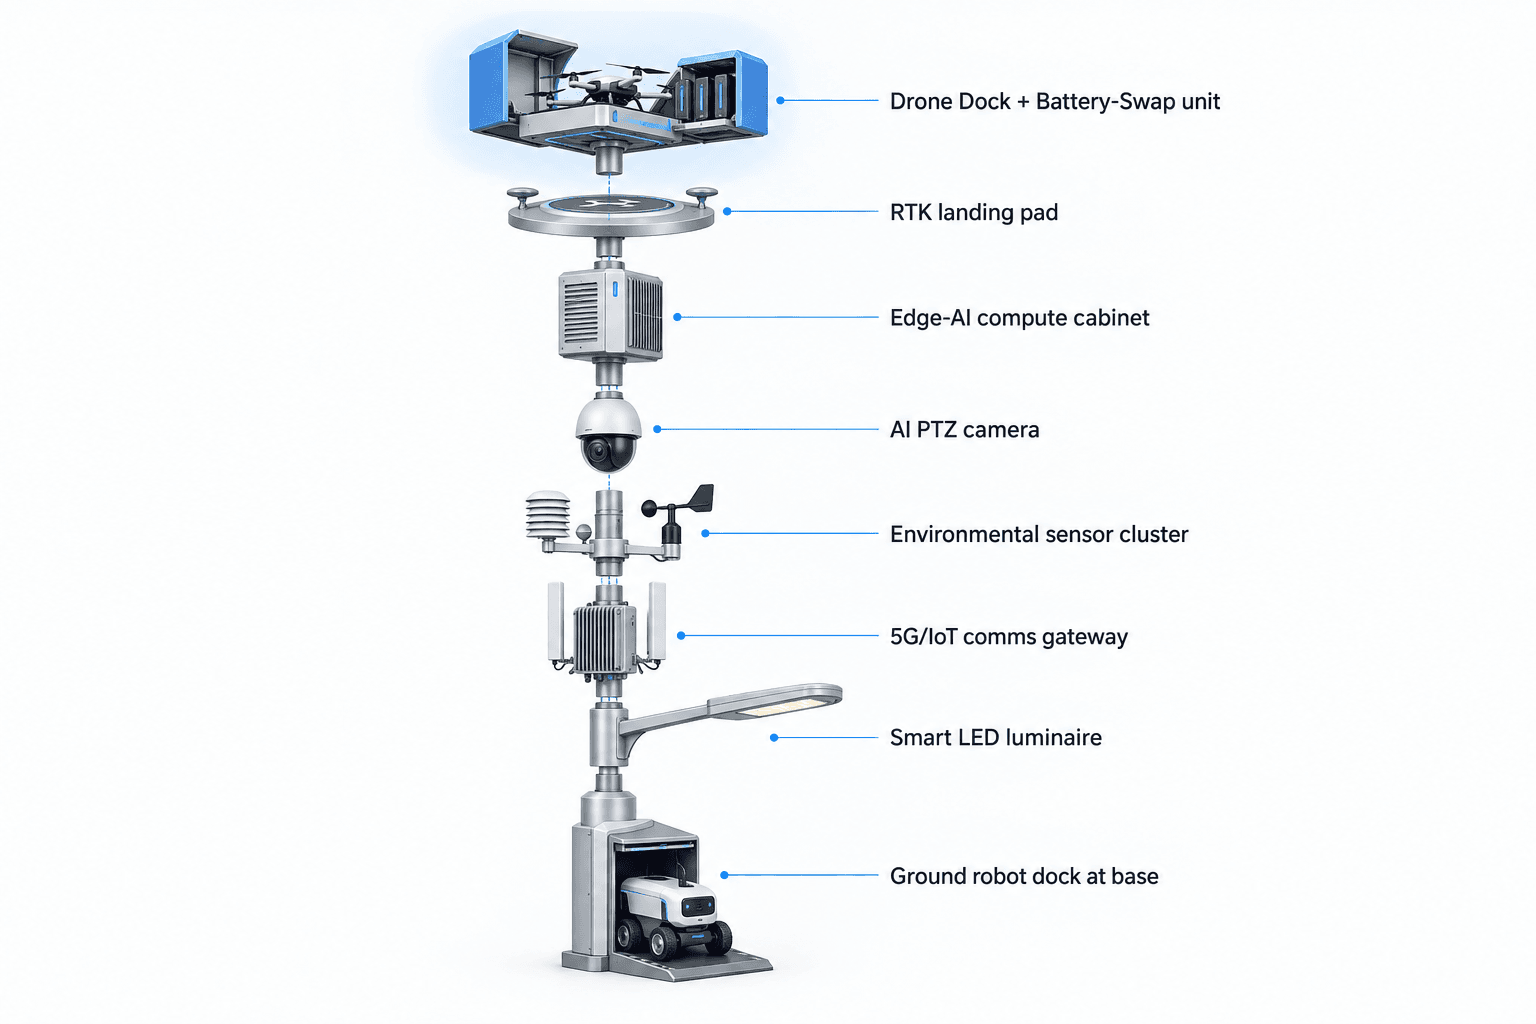
Lorsque l’IA edge attribue un score à une anomalie, la vue de commandement COP présente le type d’événement, le secteur de localisation, la bande de confiance, le contexte récent des capteurs, l’état de la batterie, l’état des communications et les options de tâche recommandées. Un opérateur de police autorise l’étape suivante. Le drone peut décoller depuis le nœud, effectuer une patrouille régionale, inspecter la zone, revenir et être redéployé pour une autre tâche sans qu’un opérateur soit présent sur site. Après l’atterrissage, un magasin de batteries multibaies à service arrière effectue un hot-swap automatisé, remplaçant le pack déchargé par un pack chargé afin que plusieurs sorties consécutives puissent être planifiées si le stockage et les conditions météorologiques le permettent.
La gestion des opérations de drones fait partie du même flux : planification d’itinéraires, machine d’état de charge et d’échange, file d’attente des tâches, état de santé de la flotte et journaux de mission. Le point clé est le remplacement du travail au niveau de la tâche de patrouille, pas le remplacement de l’autorité policière. Pour la planification, l’acheteur peut évaluer combien de rondes nocturnes répétitives en limite de zone, de périodes d’observation statique ou de boucles de véhicules peuvent être transférées vers des sorties de drones autonomes et une revue humaine par exception. Le KPI doit être formulé comme objectif d’heures de patrouille évitées par semaine, objectif de rondes d’inspection manuelles automatisées et objectif de nombre de vérifications d’anomalies en semaine d’événement réalisées sans ajouter une seconde équipe sur site.
Les opérations de robots terrestres restent disponibles dans les conditions où une observation au sol à faible vitesse est plus utile qu’une inspection aérienne, comme la vérification de voies de service, les contrôles d’armoires d’équipement ou la coordination après qu’un drone a marqué une zone pour une revue plus rapprochée. Un robot humanoïde ou de service peut patrouiller, répondre aux alarmes, inspecter, se coordonner avec la vue aérienne et revenir à la base du poteau pour une recharge sans fil. Dans ce cas de Bangkok, le sujet principal reste la surveillance frontalière par drone ; le robot est un second actif terrain pour les tâches qui bénéficient d’une présence au niveau du sol.
4. Coordination C-UAS autorisée par l’humain et gouvernance des données
Les zones portuaires proches des itinéraires d’événements peuvent faire face à des activités de petits drones non autorisées, qu’elles soient accidentelles, curieuses ou malveillantes. La configuration Sentinel Sky Hub proposée prend en charge la coordination contre-UAS non létale et autorisée par un humain. Le poteau peut détecter et suivre un drone non autorisé grâce à ses propres capacités de détection et, lorsque disponibles, à des entrées optionnelles de capteurs partenaires. Le radar n’est pas intégré au poteau ; si un radar fait partie de la conception finale du site, il est traité comme une entrée externe ou partenaire intégrée dans le COP.
La réponse autorisée reste encadrée. Le poteau peut commander à son propre drone ami d’effectuer une capture aérienne souple au filet ou une dissuasion par approche rapprochée après approbation humaine. Ce n’est pas un système d’armes, ni un système de destruction, ni un flux d’attaque autonome. C’est important pour les acheteurs police, car la décision de politique opérationnelle doit être explicite : la détection et le suivi relèvent de la connaissance opérationnelle ; toute mitigation doit être autorisée, journalisée et proportionnée au risque.
La gouvernance des données suit la même logique local-first. La vidéo brute et les données des capteurs restent sur le poteau pour traitement local. Les métadonnées qui peuvent quitter le poteau sont des informations d’événement ou d’état dé-identifiées : classe d’événement, secteur, horodatage, état de l’appareil, état de la tâche, état de la batterie, état des communications et alertes de maintenance. La configuration est orientée PDPL/LGPD parce qu’elle est conçue autour du traitement local et de la minimisation, mais la formulation finale de conformité, les périodes de rétention et les contrôles d’audit exigent une confirmation juridique et technique par l’acheteur.
La vue de commandement interservices n’est donc pas, par défaut, un gigantesque mur vidéo. C’est un COP pour décisions opérationnelles : ce qui a été détecté, ce qui a été évalué, qui a autorisé la réponse, ce que le drone ou le robot a fait, quelles preuves ont été enregistrées localement, quelles métadonnées ont été synchronisées et quelle action de maintenance est requise. Pour la police de Bangkok et les parties prenantes portuaires, cela crée une chaîne défendable allant de la détection à la décision, puis à l’action et à l’enregistrement, tout en limitant le déplacement des données brutes.
5. KPI d’évaluation pour un déploiement pilote unique proposé à Bangkok
Le cadrage KPI proposé relève de la planification du remplacement de main-d’œuvre, et non de résultats obtenus revendiqués. Avant les travaux terrain, l’acheteur doit définir la base de référence des patrouilles manuelles : combien de rondes nocturnes, de contrôles de bord de portail, de marches en zone restreinte et d’inspections ponctuelles en semaine d’événement nécessitent actuellement du temps de police ou de sécurité sous contrat. La cellule opérationnelle à pilote unique peut ensuite comparer l’automatisation cible à cette base sans inventer de revendications de zone couverte, de taux de détection, de latence ou d’économies.
Les métriques d’évaluation utiles incluent l’objectif de patrouilles manuelles automatisées par semaine, l’objectif de revues par exception traitées depuis le poste de police, l’objectif de sorties de drones prises en charge par service, l’objectif de pourcentage de journaux d’événements stockés localement pendant les fenêtres de panne, l’objectif de visites de maintenance évitées grâce à la télémétrie des batteries et de l’état système, ainsi que l’objectif de nombre de dossiers d’incident interservices complétés depuis un seul flux COP. Ces chiffres sont des entrées acheteur à recalculer après l’implantation finale et la conception du cycle de service.
Pour Bangkok, la pression saisonnière des événements sportifs rend l’évaluation opportune. Une zone portuaire ne s’arrête pas parce qu’un tournoi ou un événement public augmente les mouvements urbains. La configuration Sky Hub proposée donne à la police un moyen de maintenir un rythme de surveillance frontalière lorsque le contrôle du trafic, les foules et la tension sur les communications sont tous supérieurs à la normale. Elle donne aussi aux opérateurs portuaires une méthode structurée de coordination avec la police sans transformer chaque capteur en export de flux brut. Le résultat est une discussion de déploiement réaliste : un nœud edge urbain d’IA physique hors réseau, configuré pour une surveillance frontalière prioritairement par drone, le traitement local, la continuité des communications et la réponse autorisée par l’humain.
Configuration du système
| Paramètre | Configuration |
|---|---|
| Catégorie de déploiement | city-ai-pole / nœud edge urbain d’IA physique pour surveillance frontalière portuaire ; poteau purement non destiné à l’éclairage |
| Système énergétique | micro-station entièrement hors réseau avec batteries, recharge solaire CIGS flexible enveloppante à 360° ; stockage dimensionné dans la classe 5-20 kWh sous réserve du cycle de service |
| Calcul IA edge | armoire d’inférence sur poteau et de planification des charges de travail de classe Jetson ; vidéo brute et données de capteurs traitées localement |
| Opérations de drones | décollage autonome, patrouille, inspection, retour, redéploiement de tâches et hot-swap de batteries multibaies à service arrière |
| Objectif communications | traitement local des événements, journaux de mission store-and-forward, synchronisation de métadonnées d’état dé-identifiées, continuité COP pendant une panne réseau |
| Détection de sécurité | caméra PTZ IA pour comptage anonyme des véhicules, densité de foule, intrusion et connaissance périmétrique |
| Surveillance environnementale | vitesse du vent, direction du vent, température, humidité, pression atmosphérique, bruit, PM10, PM2.5 et éclairement |
Comment ça marche
- La caméra sur poteau et les capteurs environnementaux signalent localement une anomalie de limite portuaire.
- L’IA edge classe l’événement et note la pertinence en matière d’intrusion, de densité de foule ou de drone non autorisé.
- Le COP présente les métadonnées dé-identifiées, l’état du nœud et la tâche drone recommandée pour autorisation par la police.
- La sortie drone autorisée inspecte le secteur, revient et entre en hot-swap automatisé de batterie si nécessaire.
- Le dossier d’événement, le journal de mission, l’état des communications et l’état de maintenance sont stockés localement et synchronisés lorsque disponible.
Hypothèses de planification (indicatives)
Données de planification illustratives que l’acheteur peut recalculer : indicateurs cibles, pas des résultats obtenus. Sous réserve de confirmation finale d’ingénierie.
| Indicateur | Hypothèse de planification | Valeur indicative |
|---|---|---|
| Main-d’œuvre d’inspection | la patrouille par drone remplace les contrôles manuels répétitifs des limites pendant les services de nuit en semaine d’événement | ~10-20 rondes de patrouille/semaine ciblées pour automatisation |
| Modèle opérateur | un seul poste d’approbation police supervise les alertes par exception au lieu d’une observation continue sur site | ~1 opérateur autorisé par cellule opérationnelle |
| Résilience aux pannes | les journaux locaux et les métadonnées dé-identifiées sont mis en file d’attente pendant les fenêtres réseau dégradées | ~1 service de continuité d’état de mission ciblé |
| Planification des sorties de drones | le magasin de hot-swap de batteries prend en charge des tâches de patrouille consécutives dans les limites du stockage et de la météo | ~3-6 cycles de sortie/jour comme entrée de planification |
| Escalade manuelle | seules les anomalies notées et les tâches de réponse autorisées exigent un suivi humain sur le terrain | ~50-70% des contrôles de routine ciblés pour revue à distance |
Équipements déployés
- Corps de poteau intelligent pur SOLARTODO Sentinel Sky Hub
- Armoire énergétique hors réseau avec batteries
- Couche de recharge solaire en film mince CIGS flexible enveloppante à 360°
- Caméra PTZ IA et module de perception locale
- Module de calcul IA edge de classe Jetson
- Ensemble de décollage, atterrissage et hot-swap de batteries pour drone autonome
- Base de recharge sans fil pour robot terrestre
- Interface logicielle de vue de commandement COP
Questions fréquentes
Sky Hub est-il un produit d’éclairage pour les routes du port de Bangkok ?
Non. La configuration proposée pour Bangkok traite Sky Hub comme un nœud edge d’IA physique purement non destiné à l’éclairage. Son objectif est d’héberger la détection, le calcul, les opérations de drones, le support de robots, la continuité des communications et le stockage d’énergie hors réseau pour des tâches de surveillance frontalière portuaire. Il doit être évalué comme une infrastructure edge urbaine, et non comme une mise à niveau d’éclairage.
Comment le nœud continue-t-il à fonctionner pendant une panne réseau ?
La conception place l’inférence, la gestion de l’état de mission et la journalisation des événements sur le poteau. La vidéo brute et les données des capteurs restent locales, tandis que seules les métadonnées d’événement et d’état dé-identifiées peuvent quitter le nœud. Si la liaison longue portée se dégrade, le nœud peut continuer à détecter, noter, mettre les missions en file d’attente et stocker les journaux jusqu’à ce que la synchronisation soit disponible.
Qu’est-ce qui rend le cas d’usage de Bangkok pertinent pour la police plutôt que seulement pour la sécurité portuaire ?
Le scénario implique des décisions de surveillance frontalière, une autorisation humaine, des dossiers d’escalade et une possible coordination face à des drones non autorisés, qui exigent tous une gouvernance policière. Les équipes portuaires apportent la connaissance des zones d’accès et des calendriers opérationnels, tandis que la police définit les seuils de réponse, les règles d’autorisation et les attentes de gestion des preuves via le flux de vue opérationnelle commune.
La configuration proposée revendique-t-elle l’identification automatique des personnes ou des véhicules ?
Non. Le périmètre de détection se limite à la perception locale pour le comptage anonyme des véhicules, la densité de foule, l’intrusion et la connaissance périmétrique. L’article ne revendique pas de reconnaissance faciale active ni de reconnaissance de plaques d’immatriculation. Cela maintient le déploiement aligné avec une posture de minimisation des données et avec les principes de conception de traitement local.
L’enveloppe solaire hors réseau peut-elle alimenter une activité illimitée de drones et de robots ?
Non. La couche CIGS enveloppante est une couche de recharge complémentaire pour une micro-station hors réseau avec batteries. Une enveloppe cylindrique verticale ne produit pas sa puissance nominale complète à tout moment. Les tâches à forte puissance des drones et robots doivent être tamponnées par le stockage et planifiées selon le cycle de service après l’analyse finale de l’irradiance, de l’ombrage et de la météo à Bangkok.
Comment le contre-UAS est-il géré dans cette configuration ?
Le nœud peut prendre en charge la détection, le suivi et la coordination de commande pour une réponse par drone ami, mais toute mitigation est uniquement non létale et autorisée par un humain. Les réponses autorisées incluent la capture aérienne souple au filet ou la dissuasion par approche rapprochée après approbation. Le radar, s’il est utilisé, est une entrée optionnelle de capteur partenaire plutôt qu’un matériel intégré au poteau.
Pour aller plus loin
- Gamme de mâts City AI / éclairage public intelligent
- Plus de cas de déploiement de ville intelligente
- Parlez à notre équipe d’ingénierie
Vous planifiez un déploiement d’IA physique similaire pour rues, campus ou espaces publics ? Demander une consultation d’ingénierie