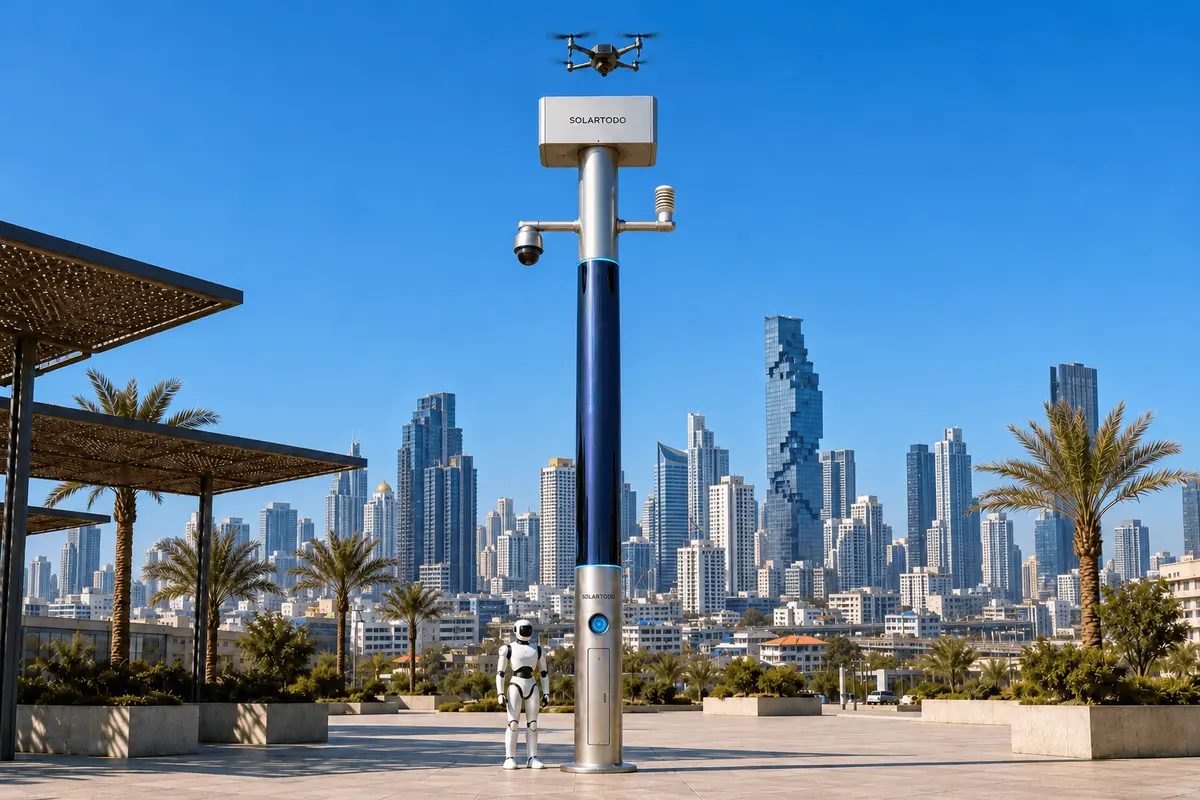
Un City AI Pole est un nœud urbain de calcul en périphérie dédié à l’IA physique, associant calcul local, capteurs de sécurité, surveillance environnementale et opérations coordonnées de drones et de robots terrestres. Le Sky Hub de SOLARTODO Sentinel est un mât entièrement autonome hors réseau, sans éclairage, fonctionnant sous OTATODO. Ce déploiement proposé à Bangkok utilise l’inspection par robot terrestre pour évaluer les incidents de circulation liés aux événements sportifs, appuyer les interventions autorisées par un opérateur humain et évaluer les fausses alertes, tout en conservant les données brutes sur le mât.
1. Incident analysé : une obstruction ambiguë lors de la dispersion du public après un événement sportif
L’incident analysé ici est un cas de planification illustratif, et non un événement signalé à Bangkok. Après une rencontre sportive, les piétons convergent vers un pôle d’échanges tandis que des autocars, des taxis et des véhicules de service empruntent les voies d’accès adjacentes. Un véhicule s’arrête près d’un passage piéton, la circulation ralentit et des personnes se rassemblent au bord du trottoir. La question de sécurité consiste à déterminer s’il s’agit d’une montée à bord habituelle, d’une panne, d’une collision ou d’une obstruction nécessitant une intervention.
Pour l’équipe chargée de l’environnement qui participe à la planification des événements temporaires, cette distinction est importante. Les envois inutiles mobilisent l’attention du personnel et ajoutent des déplacements dans une zone de contact déjà encombrée. Une évaluation tardive peut laisser les piétons exposés et prolonger les files de véhicules. Les observations environnementales doivent également être contextualisées : une hausse passagère du bruit ou des particules ne doit pas automatiquement devenir un incident de sécurité ni donner lieu à une affirmation non étayée concernant un véhicule particulier.
La lenteur des patrouilles à pied constitue le principal problème opérationnel. Une personne recevant une alerte vidéo ambiguë peut devoir traverser le flux de spectateurs qui se dispersent avant de déterminer ce qui s’est passé. Pendant cet intervalle, des observations répétées peuvent générer des alertes en double. Une scène très fréquentée peut ainsi augmenter à la fois le délai d’évaluation et le nombre apparent d’incidents sans correspondre à des dangers supplémentaires.
La réponse proposée utilise les capacités éprouvées du Sky Hub de SOLARTODO Sentinel dans une configuration pour événement temporaire. Cet article décrit la conception et l’évaluation du déploiement, et ne constitue ni une référence client installée à Bangkok ni une présentation de résultats obtenus. L’évaluation par robot terrestre constitue l’intervention principale ; les opérations aériennes restent une ressource d’appui. Le principal indicateur d’évaluation de l’acheteur est le taux de fausses alertes, avec des garde-fous pour éviter de supprimer de véritables incidents dans le seul but d’améliorer le score.
2. Reconstitution de la première décision : détecter avant d’envoyer une équipe
Le nœud proposé est placé dans une zone d’opérations événementielles approuvée, à proximité de l’accès au pôle d’échanges, sous réserve d’un relevé du site et d’une validation technique finale. Son implantation doit préserver les cheminements piétons, les itinéraires accessibles, l’accès des secours et un trajet de retour protégé pour le robot. Une installation temporaire nécessite elle aussi un ancrage dimensionné par ingénierie, un dégagement suffisant autour des équipements, une évaluation du drainage et une procédure de dépose convenue ; son caractère temporaire ne signifie pas qu’elle peut être posée sans fixation ni installée n’importe où.
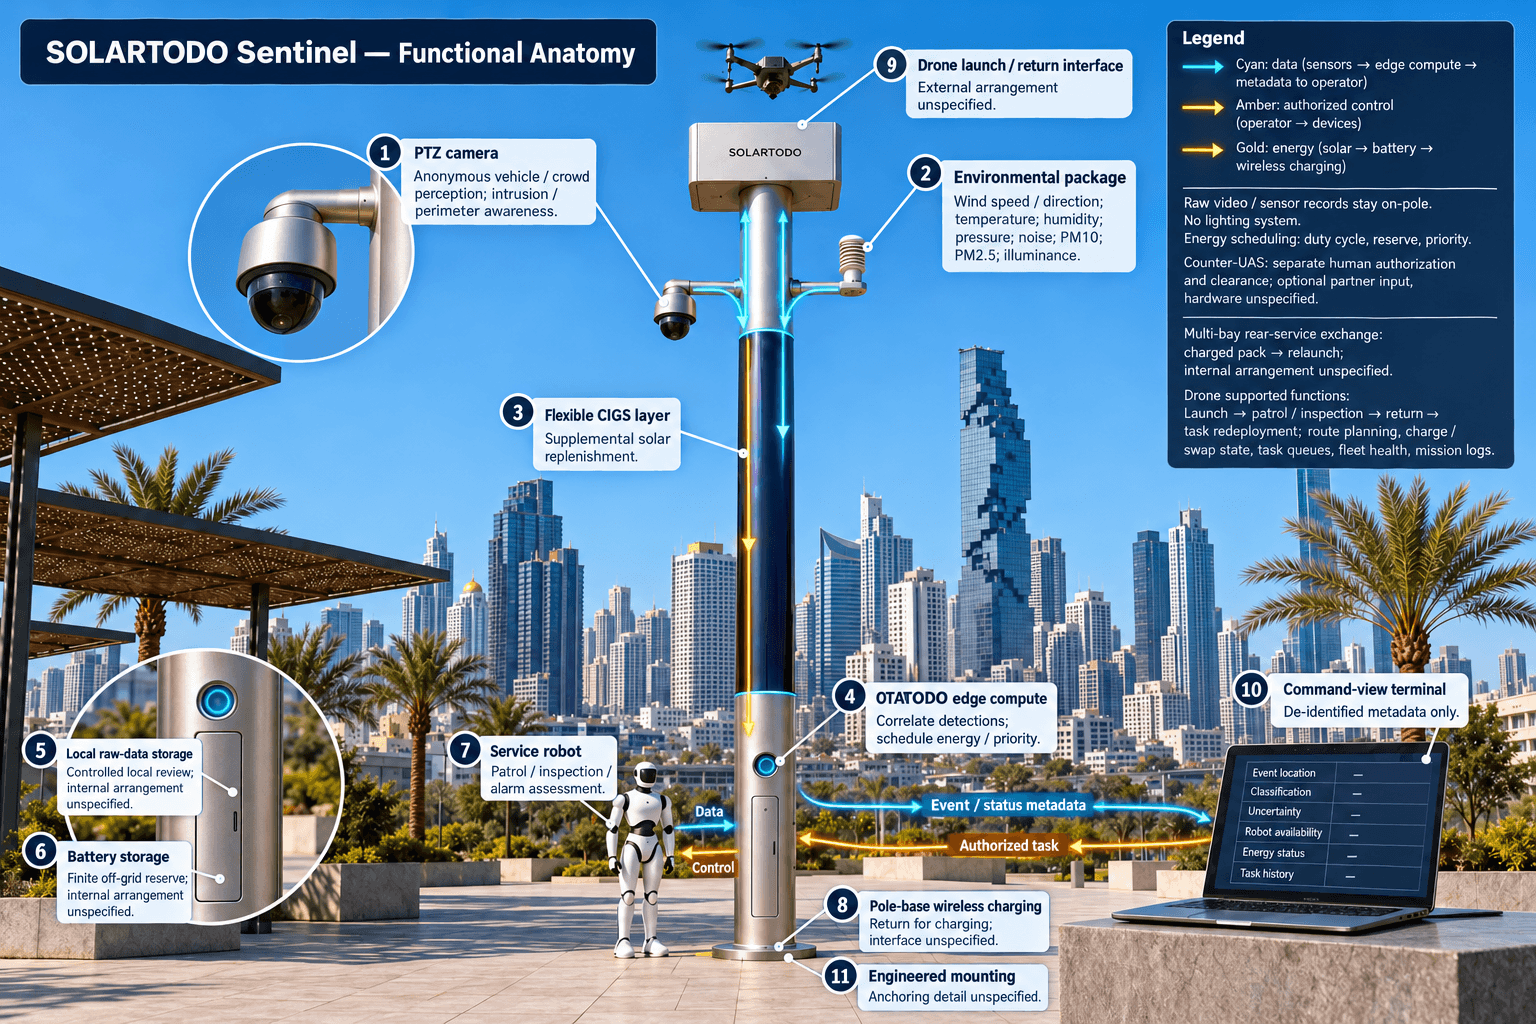
Une caméra PTZ fournit une perception locale permettant le comptage anonyme des véhicules, l’évaluation de la densité de foule ainsi que la détection des intrusions et la surveillance périmétrique. Dans cet incident illustratif, le déclencheur initial est un véhicule à l’arrêt associé à une modification des déplacements piétons. OTATODO traite ces observations sur le mât, associe les détections liées et présente un résumé d’événement désidentifié pour évaluation. Le comptage répété d’une même obstruction ne doit pas créer des incidents distincts simplement parce que la caméra revient sur la scène.
L’ensemble de capteurs environnementaux mesure la vitesse et la direction du vent, la température, l’humidité, la pression atmosphérique, le bruit, les PM10, les PM2.5 et l’éclairement. Ces neuf mesures apportent un contexte opérationnel. L’éclairement est une variable mesurée ; Sky Hub est un mât intelligent PURE sans système d’éclairage. Les variations environnementales éclairent l’analyse, mais ne permettent ni d’établir la gravité d’une collision, ni d’identifier une source d’émissions, ni de remplacer une évaluation sur le terrain.
La vue de commandement offrant une situation opérationnelle commune réunit la localisation de l’événement, sa classification, les incertitudes, la disponibilité du robot, l’état énergétique et l’historique des tâches. Les opérateurs distants ne reçoivent que des métadonnées désidentifiées d’événement et d’état. Les vidéos et les données brutes des capteurs restent sur le mât et sont traitées localement. Lorsqu’un examen détaillé des enregistrements bruts est nécessaire, la procédure proposée prévoit un accès contrôlé au niveau du nœud, sans exportation de ces enregistrements. Cette contrainte structure la procédure opérationnelle dès le départ.
3. Analyse de la réponse : le robot terrestre comble le manque d’observations
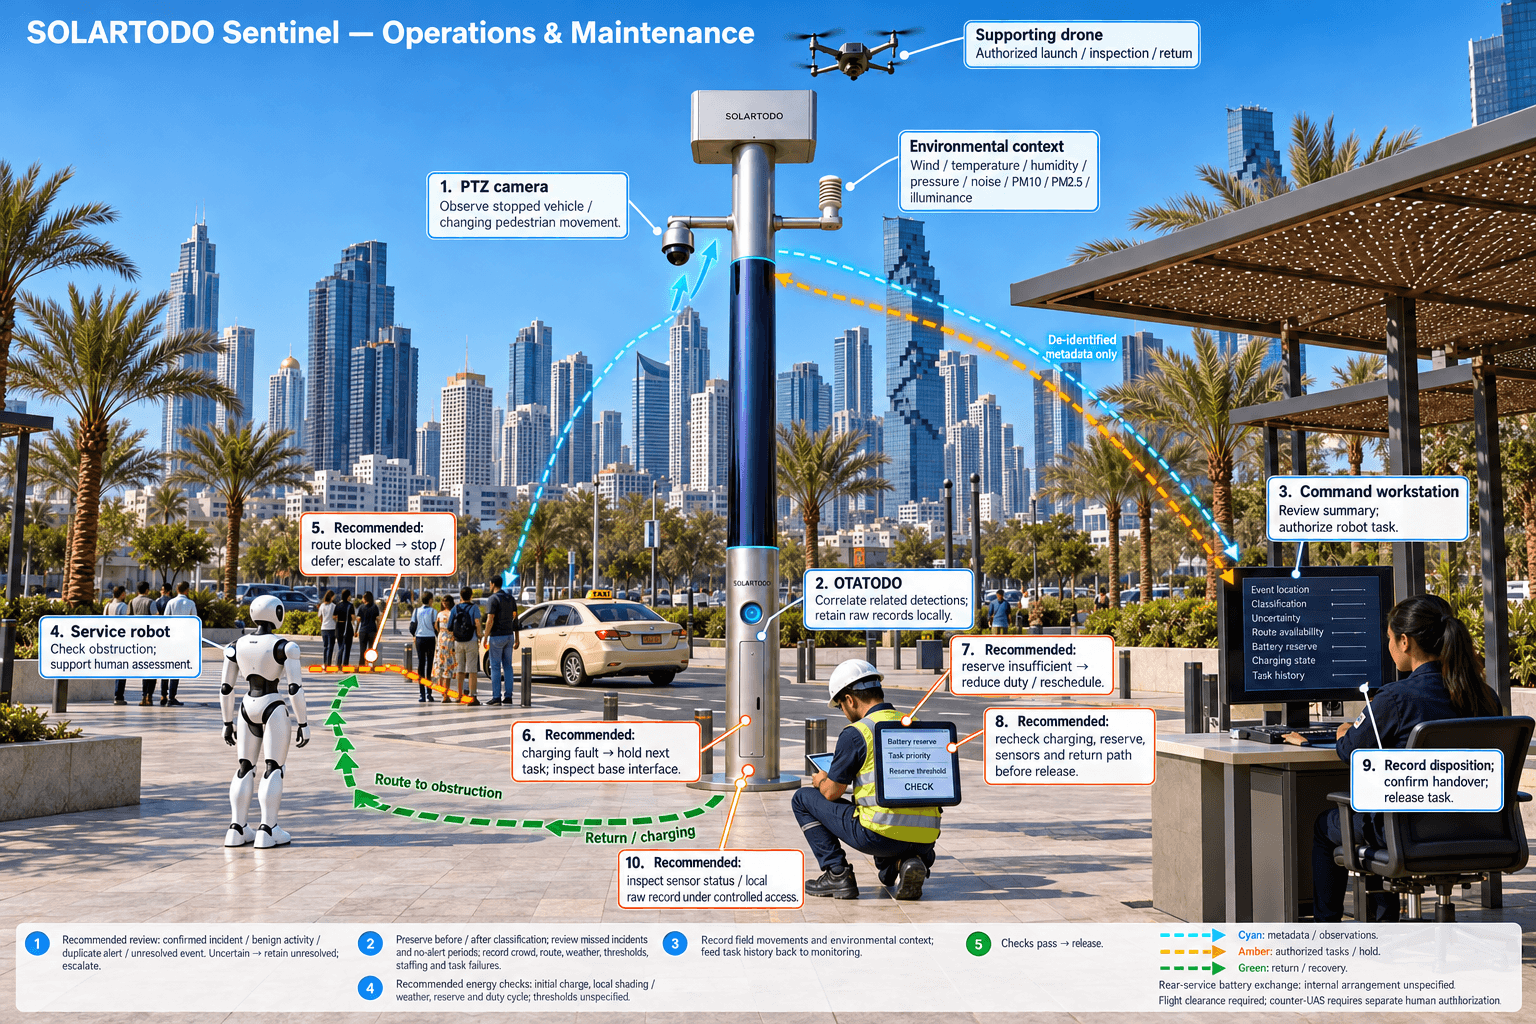
Après qu’un opérateur habilité a évalué le résumé d’événement, la vue de commandement attribue à un robot de service une tâche d’inspection dans une zone d’exploitation préalablement étudiée. Le robot s’approche par un itinéraire approuvé, en maintenant une distance de sécurité avec les voyageurs et les véhicules. Son rôle consiste à établir les conditions autour de l’obstruction et à améliorer la connaissance de la situation, sans diriger la circulation ni exercer les prérogatives des services de secours.
Dans ce cas, les questions pertinentes sont concrètes : le cheminement piéton est-il bloqué, le véhicule est-il toujours à l’arrêt et la situation nécessite-t-elle un intervenant humain ? Les observations du robot appuient l’évaluation sur le mât, seules des conclusions désidentifiées étant intégrées à la vue de commandement élargie. Si la situation reste incertaine, l’événement demeure non résolu et est transmis au personnel. Un itinéraire inaccessible ou encombré justifie l’arrêt ou le report de la tâche du robot, et non le passage en force à travers les spectateurs.
Cela modifie le déroulement des patrouilles à pied. Le personnel peut donner la priorité aux incidents étayés par des observations supplémentaires, tout en conservant la responsabilité des urgences et des cas ambigus. Le robot prend également en charge les patrouilles autonomes, la réponse aux alertes, les inspections et la coordination air-sol. Une fois sa mission terminée, il retourne à la base du mât pour une recharge sans fil. La disponibilité de son itinéraire et son état de charge restent visibles aux côtés de l’incident, afin que l’envoi suivant reflète sa disponibilité réelle.
Les opérations de drones fournissent une vue complémentaire à l’échelle de la zone lorsque les conditions d’exploitation autorisées le permettent. Le nœud prend en charge le décollage autonome, les patrouilles, les inspections, le retour et la réaffectation aux tâches, sans opérateur posté au pied du mât. Un magasin de batteries à plusieurs baies effectue, après l’atterrissage, un échange automatisé par l’arrière et installe une batterie chargée pour un nouveau décollage. Les différentes baies permettent des sorties successives, tandis que la planification des itinéraires, la gestion des états de charge et d’échange, les files de tâches, l’état de la flotte et les journaux de mission coordonnent la séquence. Aucune de ces fonctions n’impose une sortie aérienne pour chaque alerte de circulation.
4. Analyse des limites opérationnelles : énergie, autorisations et données locales
Sky Hub fonctionne entièrement hors réseau grâce au stockage sur batteries et à un apport solaire complémentaire sur le mât, sans alimentation provenant du réseau électrique, de la ville ou du site. Son corps cylindrique d’environ 8 m de haut et 0.6 m de large porte environ 15 m² de couches minces CIGS souples enroulées à 360°, pour une puissance nominale d’environ 2.4–2.7 kWp. Cette puissance nominale ne doit pas être considérée comme une puissance disponible en exploitation tout au long de la journée.
À un instant donné, seule la surface projetée du cylindre orientée vers le soleil reçoit un rayonnement direct. Dans une région de référence à fort ensoleillement comme l’Arabie saoudite, la production réaliste par ciel dégagé est d’environ 0.8–1.1 kW DC en crête et 6–9 kWh/jour, avec des pointes en milieu de matinée ou l’après-midi plutôt qu’à midi. Ces valeurs de référence ne constituent pas une prévision de production pour Bangkok. L’ombrage du site événementiel, les nuages, la pluie, la température et la géométrie d’installation nécessitent une évaluation énergétique locale.
La couche CIGS fournit un apport énergétique complémentaire à une microstation équipée de batteries. Un stockage de la classe 5–20 kWh permet d’absorber les besoins des tâches de drones et de robots les plus énergivores ; OTATODO planifie les charges de travail selon le cycle d’utilisation, l’énergie disponible et la priorité opérationnelle. L’énergie stockée reste limitée. La planification d’un événement temporaire doit donc définir une charge initiale requise, des seuils de réserve et une procédure de fonctionnement réduit. Si le bilan énergétique évalué ne permet pas de tenir le programme de l’événement, la configuration ou le calendrier des tâches doit être modifié avant le déploiement.
Un cadre d’autorisation distinct régit la coordination de la lutte anti-drones. Sentinel détecte et suit un drone non autorisé et ne peut commander à son propre drone allié une capture aérienne non destructive par filet ou une manœuvre de dissuasion par approche rapprochée qu’après autorisation humaine et obtention des autorisations d’exploitation applicables. Le radar n’est pas intégré au mât ; un capteur partenaire optionnel peut fournir des données supplémentaires. Ce processus reste distinct de l’évaluation courante des incidents de circulation.
L’architecture des données est conçue pour le traitement local et s’inscrit dans une démarche orientée PDPL/LGPD, sans revendiquer de certification ni de conformité juridique établie. Un acheteur à Bangkok doit valider séparément les exigences thaïlandaises applicables en matière de protection des données, de conservation, de contrôle des accès et d’autorisations d’exploitation.
5. Clôture de l’analyse : mesurer les fausses alertes sans masquer les incidents manqués
L’évaluation proposée commence par une définition convenue. Pour ce déploiement, le taux de fausses alertes correspond au nombre d’alertes de sécurité examinées et jugées ne pas nécessiter la réponse de sécurité spécifiée, divisé par le nombre total d’alertes de sécurité examinées. Cette mesure opérationnelle est distincte du taux statistique de faux positifs calculé par rapport à l’ensemble des observations réellement négatives. Cette distinction évite que les documents d’achat et les rapports d’exploitation utilisent le même libellé pour des dénominateurs différents.
Les évaluateurs doivent appliquer des catégories cohérentes : incident confirmé, activité sans danger, alerte en double et événement non résolu. Une montée à bord habituelle pourrait être classée comme activité sans danger ; des notifications répétées concernant une seule obstruction pourraient être des doublons. Un cas non résolu doit rester visible au lieu d’être comptabilisé comme sans danger. Une obstruction mineure correctement détectée peut rester utile même si elle ne justifie pas l’envoi des secours ; les seuils de réponse doivent donc être définis explicitement.
Pour déterminer si l’évaluation par robot améliore les décisions, il convient de comparer des périodes événementielles comparables et de consigner les conditions de foule, la disponibilité des itinéraires, la météo, les seuils d’alerte et les effectifs. Les classifications avant et après l’inspection du robot doivent être conservées. Il faut également examiner un échantillon de périodes sans alerte, car une simple baisse du nombre d’alertes ne peut démontrer une amélioration de la sécurité. Les incidents manqués, les cas non résolus et les échecs des tâches du robot constituent des contrôles indispensables face à un indicateur principal apparemment en progrès.
Pour la partie prenante chargée de l’environnement, l’analyse doit également consigner les déplacements inutiles sur le terrain et la disponibilité du contexte environnemental. Ces observations peuvent éclairer des décisions opérationnelles ultérieures, mais elles ne démontrent ni une réduction des émissions ni des bénéfices pour la santé environnementale. Toute conclusion de ce type nécessiterait une méthode de mesure et des éléments probants supplémentaires.
L’incident est clôturé lorsque l’opérateur habilité consigne l’issue du traitement, confirme toute passation aux intervenants et libère la tâche du robot. La maintenance vérifie ensuite la recharge, la réserve de batterie, les capteurs et l’état du trajet de retour avant la mission suivante. Cela achève une boucle opérationnelle : détection, évaluation et réponse autorisées, planification du calcul en périphérie, puis exploitation et maintenance sur le terrain. La décision d’achat doit reposer sur ce processus traçable et sur des résultats d’évaluation mesurés, la configuration finale à Bangkok restant soumise à une validation technique.
Configuration du système
| Paramètre | Configuration |
|---|---|
| Mât et déploiement | Sky Hub PURE sans éclairage ; corps cylindrique d’environ 8 m, d’environ 0.6 m de large ; installation pour événement temporaire dimensionnée par ingénierie |
| Énergie hors réseau | Environ 15 m² de CIGS souple enroulé, puissance nominale d’environ 2.4–2.7 kWp ; stockage sur batteries de la classe 5–20 kWh ; dimensionnement final soumis à une évaluation énergétique |
| Calcul en périphérie et données | Inférence IA sur le mât et planification des charges de travail par OTATODO ; stockage local des données brutes ; seules les métadonnées désidentifiées d’événement et d’état sont transmises vers l’extérieur |
| Sécurité et environnement | Caméra PTZ avec perception locale anonyme ; mesure de la vitesse et de la direction du vent, de la température, de l’humidité, de la pression, du bruit, des PM10, des PM2.5 et de l’éclairement |
| Opérations terrestres | Robot de service pour les patrouilles, les inspections et l’évaluation des alertes ; itinéraires préalablement étudiés et recharge sans fil à la base du mât |
| Opérations aériennes | Interface de décollage et de retour autonomes des drones, échange de batteries par l’arrière à plusieurs baies et gestion des missions ; coordination anti-drones autorisée par un opérateur humain |
Comment ça marche
- La caméra PTZ sur le mât signale un véhicule à l’arrêt et une modification des déplacements piétons.
- OTATODO corrèle les observations localement et crée un résumé d’événement désidentifié.
- Un opérateur habilité évalue le résumé et approuve une inspection par robot terrestre.
- Le planificateur en périphérie vérifie la disponibilité de l’itinéraire, la réserve de batterie et la priorité de la tâche.
- Le robot effectue l’inspection, appuie la passation aux intervenants si nécessaire et retourne se recharger sans fil.
- L’opérateur consigne l’issue du traitement et la classification des fausses alertes, tandis que les enregistrements bruts restent sur le mât.
Hypothèses de planification (indicatives)
Données de planification illustratives que l’acheteur peut recalculer : indicateurs cibles, pas des résultats obtenus. Sous réserve de confirmation finale d’ingénierie.
| Indicateur | Hypothèse de planification | Valeur indicative |
|---|---|---|
| Charge de travail liée à l’examen des alertes | À TITRE ILLUSTRATIF UNIQUEMENT : 40 alertes par jour d’événement sur 3 jours d’événement, nécessitant chacune 2 minutes d’examen. | 40 × 3 × 2 = 240 minutes de travail d’examen prévues |
| Objectif d’évaluation des fausses alertes | À TITRE ILLUSTRATIF UNIQUEMENT : utiliser un ensemble de 120 alertes à examiner et un plafond cible de 30 alertes classées comme ne nécessitant pas la réponse de sécurité spécifiée. | 30 ÷ 120 × 100 = 25% d’objectif illustratif, et non un résultat obtenu |
| Temps d’évaluation manuelle évité | À TITRE ILLUSTRATIF UNIQUEMENT : l’évaluation assistée par robot évite 10 visites manuelles inutiles, nécessitant chacune 8 minutes de travail du personnel ; valider séparément la classification et la sécurité. | 10 × 8 = 80 minutes de travail du personnel hypothétiquement évitées |
| Vérification préliminaire du dimensionnement énergétique | À TITRE ILLUSTRATIF UNIQUEMENT : un stockage nominal de 10 kWh, avec une part utilisable supposée de 70%, alimente une charge moyenne planifiée de 0.5 kW ; exclure l’apport solaire de ce calcul. | 10 × 0.70 ÷ 0.5 = 14 heures de couverture énergétique illustrative avant pertes de conversion ; autonomie non garantie |
Équipements déployés
- Mât Sky Hub sans éclairage avec fixation temporaire dimensionnée par ingénierie
- Couche CIGS souple enroulée pour l’apport solaire complémentaire et stockage sur batteries
- Armoire de calcul sur le mât fonctionnant sous OTATODO avec stockage local
- Caméra de sécurité PTZ et ensemble de capteurs environnementaux à neuf variables
- Robot de service et interface de recharge sans fil à la base du mât
- Interface de décollage et de retour des drones et magasin d’échange de batteries à plusieurs baies
- Terminal de la vue de commandement configuré pour les métadonnées désidentifiées d’événement et d’état
Questions fréquentes
S’agit-il d’un rapport sur un déploiement existant à Bangkok ?
Non. Il s’agit d’une configuration proposée pour un pôle de transport de Bangkok et d’une analyse illustrative d’incident utilisant les capacités éprouvées de Sentinel. Ce document n’identifie aucun client équipé, ne relate aucun incident réel survenu lors d’un événement sportif et ne revendique aucun résultat obtenu. Le choix du site, l’installation, les autorisations et les critères d’évaluation nécessitent l’accord de l’acheteur et une validation technique finale.
Pourquoi donner la priorité à un robot terrestre pour la sécurité liée aux incidents de circulation ?
Un robot terrestre peut fournir des observations supplémentaires autour d’une obstruction lorsqu’une alerte à distance est ambiguë et qu’une patrouille à pied mettrait du temps à l’atteindre. Son utilité dépend d’un itinéraire préalablement étudié et accessible, ainsi que du maintien d’une distance de sécurité avec les personnes et les véhicules. Il appuie l’évaluation humaine et la priorisation des interventions sans remplacer les services de secours ni exercer de prérogatives de régulation de la circulation.
Le mât peut-il fonctionner pendant tout un événement uniquement à l’énergie solaire ?
Un fonctionnement continu reposant uniquement sur le solaire n’est pas promis. Sky Hub est entièrement autonome hors réseau et associe un stockage limité sur batteries à un apport solaire complémentaire. La référence fournie pour une région à fort ensoleillement est d’environ 6–9 kWh/jour ; il ne s’agit pas d’une prévision pour Bangkok. Les ingénieurs doivent évaluer la production locale, l’énergie initialement stockée, les pertes de conversion, les besoins de réserve et les cycles d’utilisation des drones et des robots au regard du programme de l’événement.
Comment les acheteurs doivent-ils interpréter l’indicateur de fausses alertes ?
L’indicateur opérationnel proposé divise le nombre d’alertes examinées ne nécessitant pas la réponse de sécurité convenue par le nombre total d’alertes examinées. Les acheteurs doivent définir les seuils de réponse avant l’évaluation et suivre séparément les doublons et les cas non résolus. Ils doivent également examiner les incidents manqués et la comparabilité des conditions d’exploitation, car une diminution du nombre d’alertes ne suffit pas à démontrer des opérations de sécurité plus précises ou plus sûres.
Quelles données parviennent au centre de commandement ?
Seules les métadonnées désidentifiées d’événement et d’état peuvent quitter le mât. Les vidéos et les données brutes des capteurs restent sur le mât pour un traitement local. La vue de commandement distante appuie donc les décisions au moyen de résumés, d’états des tâches et d’informations sur l’état des équipements. L’examen détaillé des enregistrements bruts nécessite un accès local contrôlé, avec des règles de conservation et des autorisations définies pour le déploiement.
Quelles autorisations régissent les activités de drones et de lutte anti-drones ?
Les opérations de drones nécessitent les autorisations d’exploitation applicables à l’espace aérien, au site et à l’événement. Les mesures de lutte anti-drones nécessitent une autorisation humaine et une procédure opérationnelle approuvée pour une capture aérienne non destructive par filet ou une dissuasion par approche rapprochée effectuée par le drone allié du nœud. La détection n’autorise pas, à elle seule, une intervention. Le radar ne fait pas partie du matériel du mât, bien qu’un capteur partenaire optionnel puisse fournir des données.
Pour aller plus loin
- Gamme de mâts City AI / éclairage public intelligent
- Plus de cas de déploiement de ville intelligente
- Parlez à notre équipe d’ingénierie
Vous planifiez un déploiement d’IA physique similaire pour rues, campus ou espaces publics ? Demander une consultation d’ingénierie