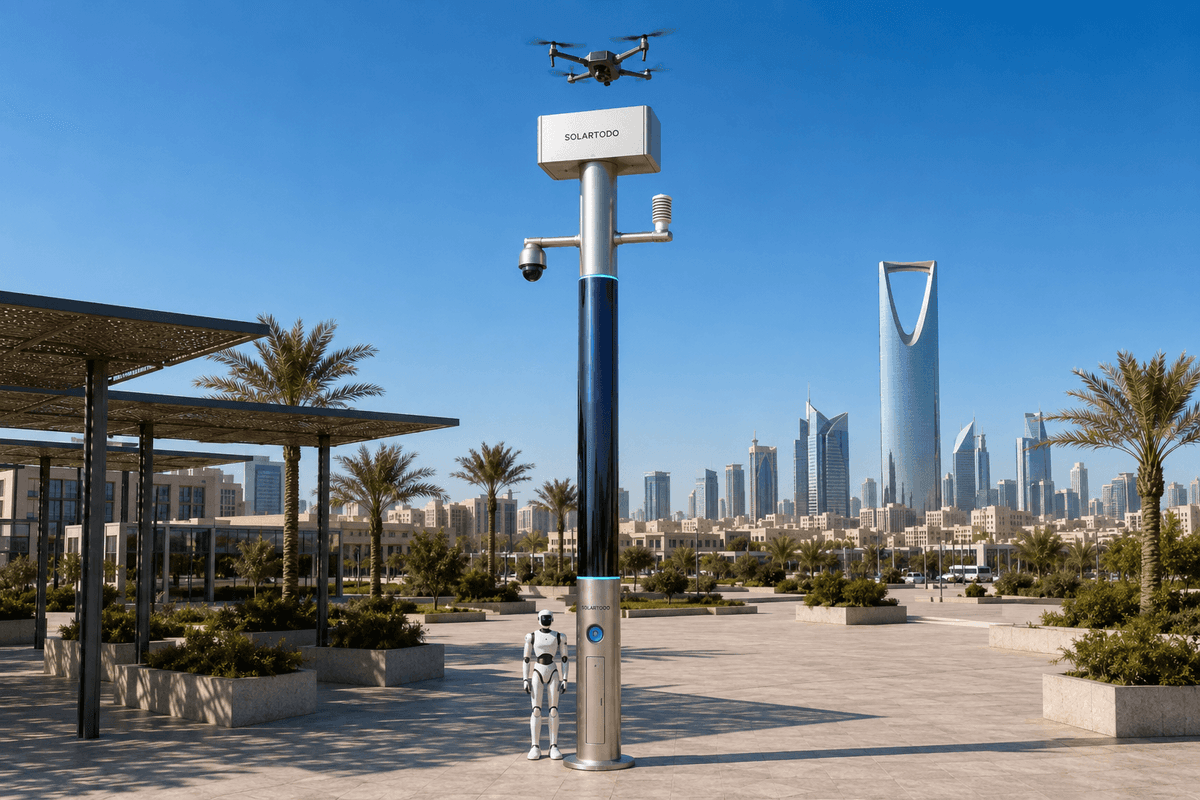
Un City AI Pole est un nœud d’IA physique en périphérie, entièrement hors réseau, qui combine détection locale, calcul en périphérie, recharge solaire adossée à batterie, opérations de drones et coordination de robots dans un même mât urbain non dédié à l’éclairage. Dans cette configuration pilote à Bangkok, SOLARTODO Sentinel Sky Hub prend en charge la sécurité périmétrique du campus et les patrouilles de réponse aux incendies en période de canicule pour l’exploitant d’un parc culturel et touristique.
1. Contexte du pilote à Bangkok
Cette étude de cas sous forme de rapport pilote présente un déploiement proposé de SOLARTODO Sentinel Sky Hub pour l’exploitant d’un parc culturel et touristique à Bangkok gérant un périmètre de type campus. L’environnement opérationnel est familier aux grands sites touristiques en Thaïlande : flux piétons mixtes, espaces paysagers, voies de service, portails périmétriques, événements temporaires, créneaux de maintenance nocturne et périodes de canicule qui augmentent la probabilité de fumée, de défauts électriques, de végétation sèche et de découverte tardive d’incidents.
La mission urbaine principale est la sécurité, mais le scénario déclencheur concerne la réponse aux incendies pendant la saison chaude. Le point de douleur de l’exploitant est la lenteur des rondes manuelles : les agents de sécurité et les équipes techniques peuvent effectuer des itinéraires de patrouille à pied ou en véhicule, mais les limites périmétriques, zones de jardin, marges de stationnement et angles techniques peuvent rester sans observation entre deux intervalles de ronde. Lors des pics de fréquentation, l’attention du personnel se concentre sur le contrôle des foules et la gestion des accès. La nuit, le même site peut disposer de moins de personnel, alors que la zone à vérifier reste identique.
Le mode de déploiement proposé est périmétrique sur campus : les nœuds Sky Hub sont placés à des points sélectionnés du périmètre et des limites internes, où ils peuvent observer les portails, clôtures, couloirs de service et zones à risque d’incendie sans dépendre de l’alimentation électrique de la ville ou du site. Le cadrage KPI porte sur la couverture, et non sur une revendication de taux de détection atteint. Les équipes de planification évalueraient quelle part du plan de ronde périmétrique peut être surveillée en continu, combien de segments de patrouille peuvent être couverts par des sorties autonomes de drones, et avec quelle rapidité une réponse autorisée peut être déclenchée après l’évaluation d’une anomalie locale sur le mât.
Il ne s’agit pas d’un exercice de fiche technique produit. La question pour l’exploitant du parc est opérationnelle : comment un nœud d’IA physique en périphérie réduit-il les intervalles aveugles tout en respectant les attentes de confidentialité dans un environnement touristique ? La réponse de Sentinel consiste à traiter localement sur le mât les vidéos brutes et les données de capteurs, à n’envoyer vers la vue opérationnelle commune que des métadonnées d’événements et d’état désidentifiées, et à appliquer une autorisation humaine dans la boucle avant que les actions de drone ou de C-UAS dépassent la simple observation.
2. Modèle opérationnel du nid de drones
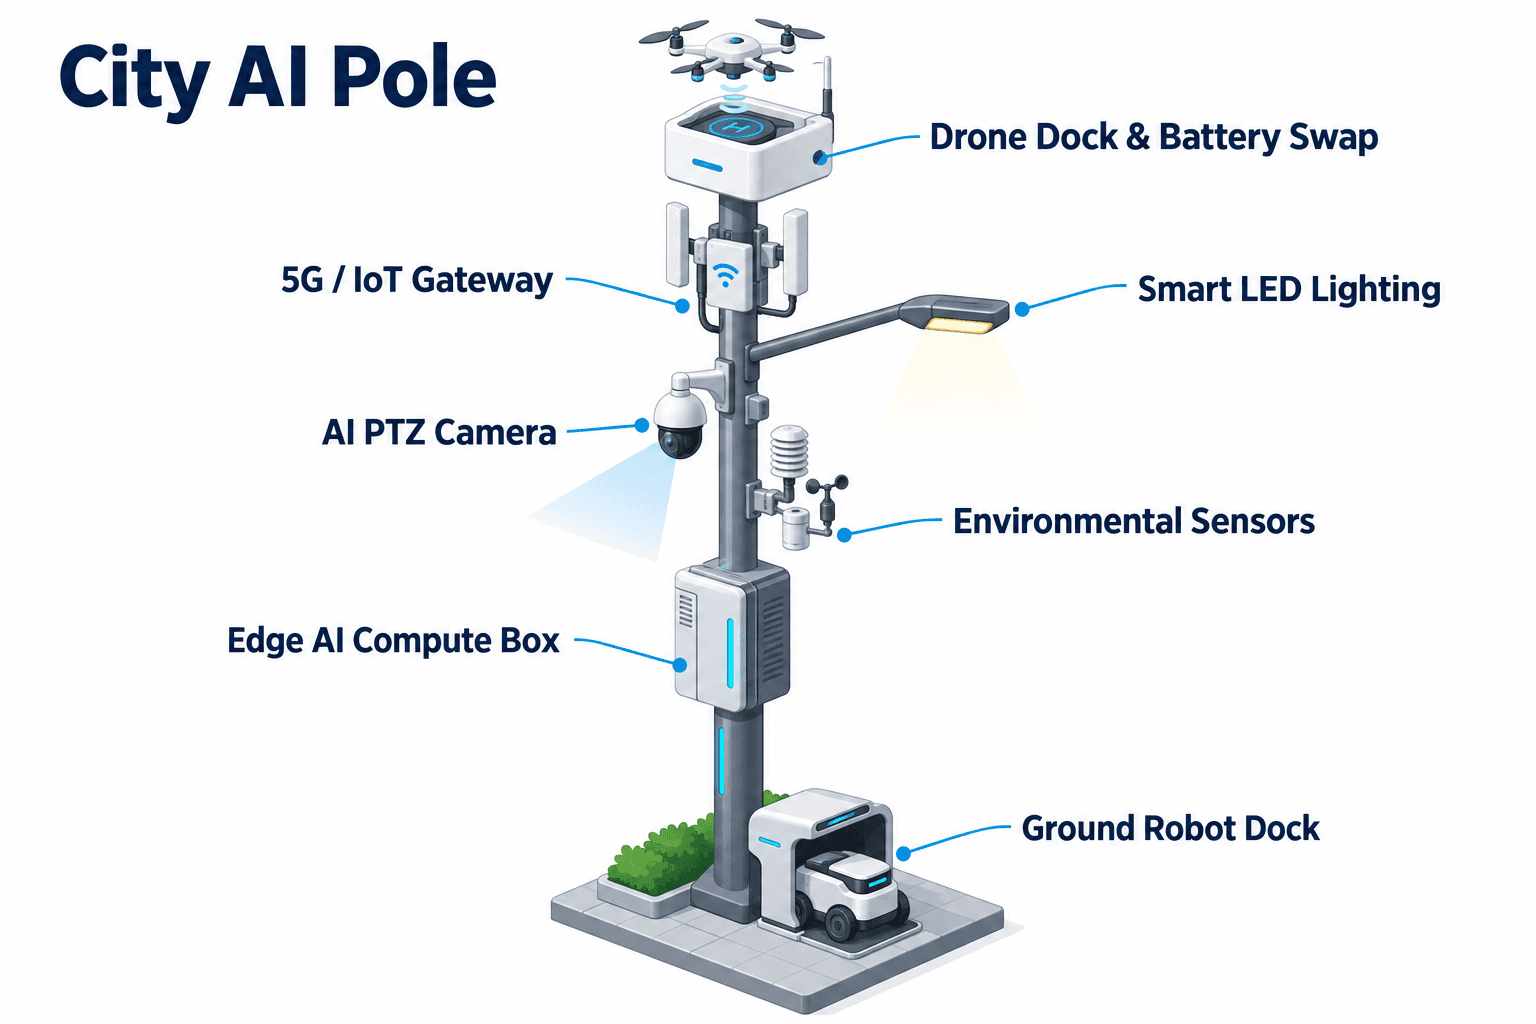
Le module central de cette configuration à Bangkok est le nid de drones. Chaque Sky Hub agit comme une micro-station entièrement hors réseau : un mât intelligent PURE, une réserve d’énergie, un point de perception, une armoire de calcul en périphérie et un nœud d’opérations autonomes de drones. Le flux de travail du drone est conçu pour le lancement de patrouille, l’inspection régionale, le retour, l’échange de batterie et le redéploiement des tâches sans qu’un opérateur soit présent à côté du mât.
Pour réduire la lenteur des rondes manuelles, le nid de drones modifie le rythme de la couverture. Au lieu d’attendre qu’un agent atteigne l’extrémité éloignée du parc, le poste de commandement peut programmer des sorties autonomes périmétriques par segment d’itinéraire, zone à risque thermique ou priorité d’incident. Lorsque la caméra PTZ embarquée sur le mât signale une brume semblable à de la fumée, un mouvement inhabituel de foule, une intrusion périmétrique ou une condition anormale sur une voie de service, OTATODO planifie les charges de travail locales, enregistre les métadonnées d’événement et présente l’élément pour une évaluation autorisée. Si l’exploitant confirme l’escalade, le nœud peut lancer son drone ami pour inspecter le segment depuis les airs, transmettre l’état opérationnel à la vue de commandement, revenir, échanger sa batterie depuis le magasin multi-baies à service arrière, puis repartir pour le segment assigné suivant.
Le magasin à échange à chaud est important pour la planification de la couverture. Un seul vol de drone peut inspecter un segment, mais plusieurs sorties consécutives sont nécessaires lorsqu’une canicule crée de multiples zones de surveillance sur un grand campus. Le mécanisme d’échange multi-baies fournit au drone posé un pack chargé et le remet en service, tandis que la couche de gestion suit le plan d’itinéraire, l’état de charge ou d’échange, la file de tâches, l’état de santé de la flotte et le journal de mission. La métrique de planification n’est donc pas seulement la disponibilité de vol, mais le nombre de segments périmétriques pouvant être inspectés par poste sans ajouter une équipe de ronde manuelle.
Les opérations de robot au sol complètent la boucle air-sol. Un robot humanoïde ou de service peut patrouiller les chemins, répondre à une alarme, inspecter une porte, se coordonner avec la vue aérienne et revenir à la base du mât pour une recharge sans fil. Dans ce cas d’usage proposé à Bangkok, le drone fournit une couverture rapide des sections périmétriques et paysagères, tandis que le robot au sol assure une inspection plus rapprochée lorsque les cheminements, seuils de bâtiments ou entrées de service nécessitent une présence physique.
3. Intelligence en périphérie et confidentialité
Un site culturel et touristique à Bangkok est un environnement sensible et exposé au public. Les visiteurs attendent de la sécurité, mais aussi un traitement proportionné des données. La configuration Sentinel est donc orientée PDPL/LGPD dès la conception : les flux vidéo bruts et les flux bruts de capteurs restent sur le mât pour traitement local, tandis que seules des métadonnées d’événements et d’état désidentifiées peuvent quitter le mât pour la vue de commandement.
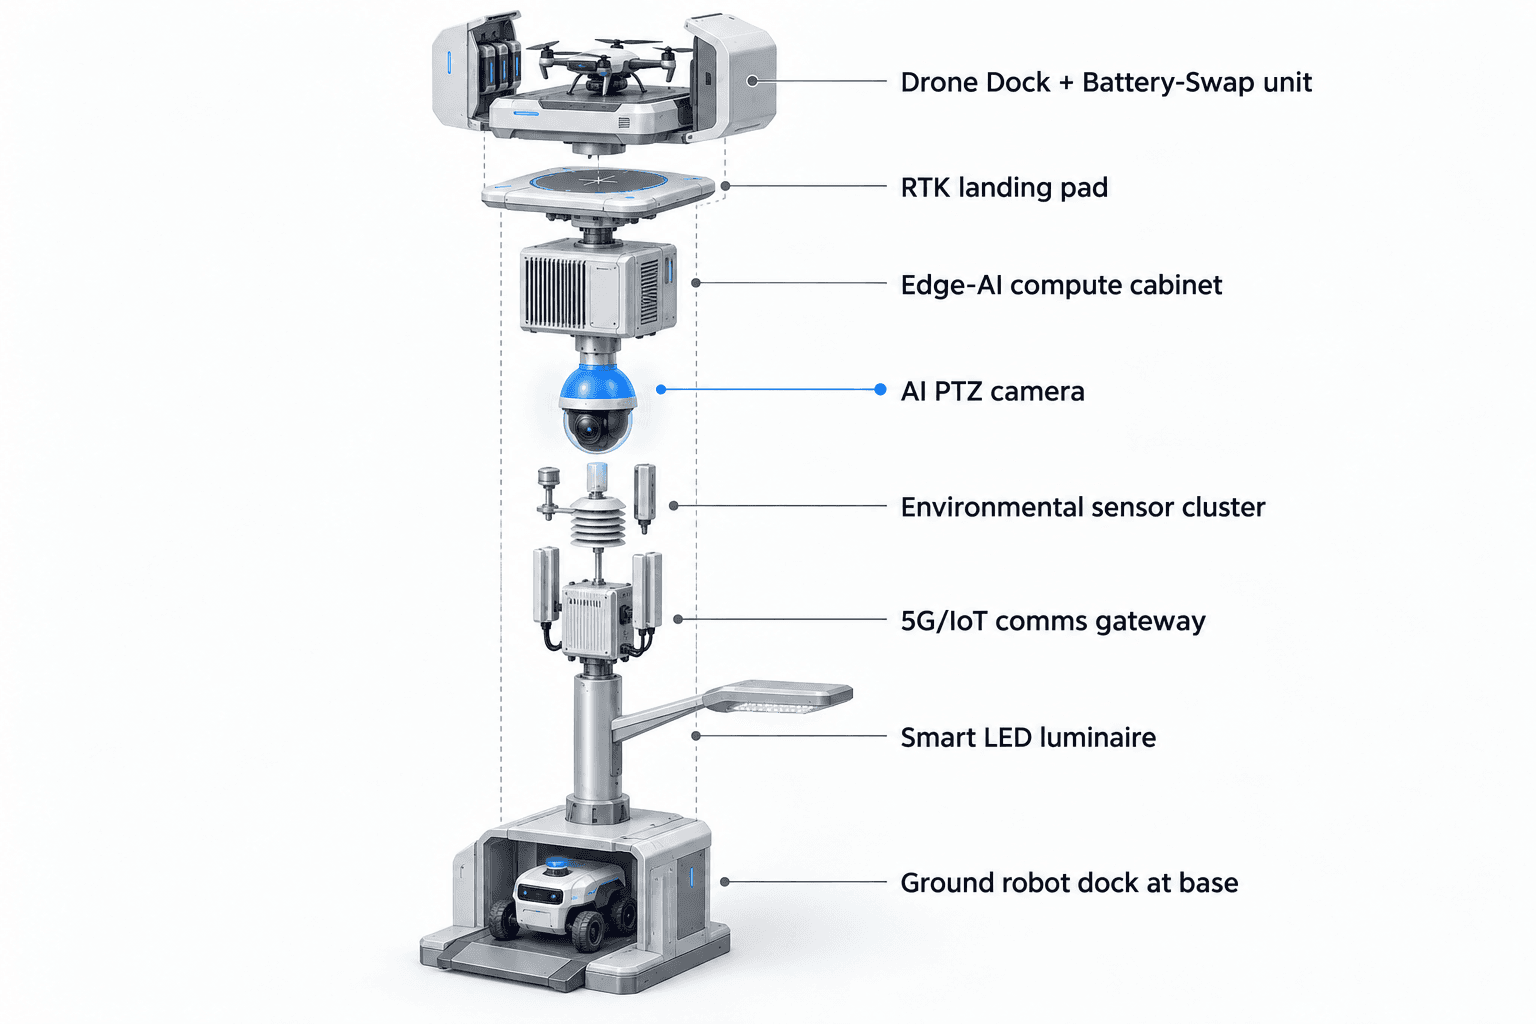
La couche de détection de sécurité utilise une caméra PTZ avec perception locale pour le comptage anonyme des véhicules, la densité de foule, l’intrusion et la connaissance périmétrique. Elle ne repose pas sur la reconnaissance faciale ni sur la reconnaissance des plaques d’immatriculation comme capacités actives déployées. La surveillance environnementale ajoute neuf entrées opérationnelles : vitesse du vent, direction du vent, température, humidité, pression atmosphérique, bruit, PM10, PM2.5 et éclairement. Dans un scénario de réponse aux incendies en période de canicule, ces signaux aident l’exploitant à décider si une anomalie visuelle semblable à de la fumée mérite une inspection immédiate par drone, si la direction du vent affecte l’itinéraire de réponse, et si une tâche de patrouille doit être repriorisée vers des bordures paysagères sèches ou des zones techniques.
Le calcul d’IA en périphérie fonctionne sur un module de classe Jetson, de classe Orin ou Thor selon la confirmation technique finale. Son rôle est pratique : inférence locale, scoring d’événements, planification de mission, allocation des charges de travail et minimisation des données. Il ne s’agit pas d’un modèle de téléversement vers le cloud. La vue de commandement COP présente la boucle opérationnelle sous forme de détection, d’évaluation et de réponse autorisées, de planification par calcul en périphérie, ainsi que d’opérations terrain et de maintenance. Cela correspond au schéma « détection, évaluation, action, maintenance » dont a besoin un exploitant de parc qui doit coordonner sécurité, maintenance des installations et réponse d’urgence sans transformer chaque flux caméra en flux centralisé de données brutes.
La coordination Counter-UAS est incluse comme fonction de sécurité non létale et autorisée par un humain. Le mât peut détecter et suivre un drone non autorisé au moyen de sa détection locale et d’entrées optionnelles approuvées de capteurs partenaires si elles sont intégrées. Il peut ensuite commander le drone ami propre au nœud pour une capture aérienne douce par filet ou une dissuasion par approche rapprochée après autorisation humaine. Le radar n’est pas un matériel intégré au mât dans cette configuration ; si nécessaire, il est traité uniquement comme une entrée externe optionnelle dans l’image de commandement.
4. Réalité énergétique hors réseau
La configuration de Bangkok est conçue comme entièrement hors réseau : stockage sur batterie dans le mât, plus recharge solaire par film mince CIGS flexible enveloppant à 360 degrés, sans exigence d’alimentation par le réseau, la ville ou le site. C’est important pour les campus culturels et touristiques, car les emplacements périmétriques sont souvent choisis pour leur géométrie de sécurité, et non pour la commodité de l’accès électrique. Éviter les tranchées et la dépendance aux réseaux peut faciliter le placement des nœuds près des voies de service, clôtures extérieures, bords de parking ou zones paysagères à risque d’incendie.
Le modèle énergétique doit être formulé avec prudence. Le mât porte environ 15 mètres carrés de film mince CIGS flexible autour d’un corps vertical d’environ 8 mètres de haut et 0,6 mètre de large, correspondant à environ 2,4 à 2,7 kWp de puissance nominale. Comme un cylindre vertical capte le soleil direct principalement sur sa projection orientée vers le soleil plutôt que sur tout l’enveloppement en même temps, la production réaliste par ciel clair dans une région à forte irradiance est d’environ 0,8 à 1,1 kW DC en pointe, avec un pic souvent en milieu de matinée ou en milieu d’après-midi plutôt qu’exactement à midi, et environ 6 à 9 kWh par jour dans ces conditions de forte irradiance.
Pour la planification à Bangkok, le point clé n’est pas une autosuffisance illimitée fournie par l’enveloppe solaire. La couche CIGS est une couche de recharge supplémentaire pour une micro-station adossée à batterie. Les sorties de drones, patrouilles de robots, fonctions de détection, de calcul et de communication sont tamponnées par un stockage de classe 5 à 20 kWh et planifiées selon le cycle de service. L’autonomie finale dépend des conditions solaires de Bangkok, de l’ombre, des hypothèses de saison de mousson, de la fréquence des itinéraires, de la charge utile des drones, de la demande de recharge des robots et de la marge de réserve exigée par l’exploitant.
Cela rend la discussion des KPI plus honnête. Les objectifs de couverture doivent être planifiés autour des cycles de service : combien d’itinéraires de patrouille sont nécessaires par jour, combien de contrôles de réponse aux incendies sont requis pendant une veille canicule, quelle réserve doit rester disponible pendant la nuit, et quelle couverture minimale peut être maintenue pendant les périodes nuageuses. Le pilote proposé devrait mesurer la disponibilité de couverture par rapport à ces intrants de planification plutôt que de présenter la surface d’enveloppe solaire comme une garantie de fonctionnement continu à forte puissance.
5. Plan d’évaluation
Le pilote proposé doit être évalué comme une évolution opérationnelle pour l’exploitant du parc. La référence est la couverture par ronde manuelle : itinéraires, fréquence, heures de personnel, intervalles non observés, étapes de transfert d’incident et qualité de documentation. L’état cible est un programme périmétrique assisté par nœuds en périphérie, dans lequel la détection fixe, les sorties de drones, la réponse robotisée et les enregistrements de la vue de commandement donnent aux superviseurs une image plus claire de la couverture.
Un pilote pratique peut diviser le périmètre du campus en segments d’itinéraire sans publier de mesures sensibles. Chaque segment reçoit un objectif de patrouille : contrôle périmétrique de routine, inspection paysagère à risque d’incendie, observation de voie de service, surveillance de densité de foule à proximité d’un portail, ou inspection rapprochée après alarme. Le nid de drones devient alors le moteur de planification de la couverture aérienne. Les agents restent essentiels, mais leur travail passe d’une traversée répétitive à des tâches de vérification, d’intervention et de réponse orientée visiteurs.
Le KPI cible est la couverture. Les équipes de planification peuvent suivre la part des segments de patrouille assignés à une inspection aérienne automatisée, le nombre de rondes manuelles réservées aux tâches exigeant un jugement humain, le nombre de contrôles de veille canicule effectués selon le plan d’itinéraire, et le pourcentage d’événements produisant un journal de mission propre avec preuves locales conservées sur le mât. Ce sont des métriques d’évaluation, et non des résultats atteints revendiqués.
Sous réserve de confirmation technique finale, l’exploitant d’un parc culturel et touristique à Bangkok utiliserait le pilote pour répondre à quatre questions d’achat : le placement entièrement hors réseau améliore-t-il la géométrie périmétrique ; la capacité d’échange à chaud des drones réduit-elle matériellement les interruptions de patrouille ; le traitement local est-il conforme aux attentes de confidentialité ; et la vue de commandement COP améliore-t-elle la coordination entre sécurité, maintenance des installations et réponse d’urgence pendant les périodes de risque d’incendie en canicule.
Configuration du système
| Paramètre | Configuration |
|---|---|
| Forme de déploiement | Mât intelligent PURE SOLARTODO Sentinel Sky Hub, nœud d’IA physique en périphérie non dédié à l’éclairage pour placement périmétrique sur campus |
| Système énergétique | Micro-station entièrement hors réseau adossée à batterie avec recharge par film mince CIGS flexible enveloppant à 360°, stockage de classe 5-20 kWh sous réserve de confirmation technique |
| Nid de drones | Lancement autonome, retour, échange à chaud de batteries multi-baies à service arrière, attribution d’itinéraires, journaux de mission et gestion de l’état de santé de la flotte |
| Détection de sécurité | Perception IA PTZ pour comptage anonyme des véhicules, densité de foule, intrusion et connaissance périmétrique ; vidéo brute traitée localement |
| Surveillance environnementale | Vitesse du vent, direction du vent, température, humidité, pression atmosphérique, bruit, PM10, PM2.5 et éclairement |
| Calcul IA en périphérie | Module en périphérie de classe Jetson Orin ou Thor pour inférence sur le mât, planification des tâches et reporting limité aux métadonnées |
| Coordination robot et C-UAS | Recharge sans fil du robot au sol à la base du mât, plus réponse non létale par drone ami, autorisée par un humain, pour le suivi de drones non autorisés |
Comment ça marche
- Les capteurs PTZ et environnementaux sur le mât signalent une brume semblable à de la fumée, une intrusion, un changement de densité de foule ou une anomalie périmétrique.
- L’IA en périphérie classe l’événement localement, attribue un score de priorité et conserve la vidéo brute ainsi que les données de capteurs sur le mât.
- La vue de commandement COP présente des métadonnées d’événement désidentifiées pour évaluation et autorisation humaines.
- Après autorisation, le nid de drones lance une sortie d’inspection ou assigne un robot au sol pour une réponse rapprochée.
- Le drone revient, reçoit un échange automatisé de batterie si nécessaire, puis est redéployé vers la tâche suivante en file d’attente.
- OTATODO enregistre l’état de mission, la décision de l’opérateur, l’état de maintenance et l’historique des tâches de suivi.
Hypothèses de planification (indicatives)
Données de planification illustratives que l’acheteur peut recalculer : indicateurs cibles, pas des résultats obtenus. Sous réserve de confirmation finale d’ingénierie.
| Indicateur | Hypothèse de planification | Valeur indicative |
|---|---|---|
| Couverture périmétrique | Le pilote divise le bord du campus du parc en segments de patrouille en nombres ronds pour la planification d’inspection aérienne | ~10-20 segments planifiés par cycle opérationnel |
| Substitution des rondes manuelles | Les patrouilles de drones remplacent les rondes répétitives d’observation périmétrique tandis que le personnel conserve les missions d’intervention | ~20-40 passages de patrouille de routine/semaine ciblés pour automatisation |
| Veille incendie en canicule | Des contrôles aériens supplémentaires sont planifiés pendant les périodes de veille de saison chaude pour les zones paysagères et les bordures techniques | ~4-8 contrôles ciblés de risque d’incendie/jour pendant le déclencheur canicule |
| Planification de la réserve batterie | Les tâches de drones et robots à forte puissance sont tamponnées par le stockage et planifiées selon le cycle de service, et non selon une production solaire illimitée | Stockage de classe 5-20 kWh avec marge de réserve définie par l’exploitant |
| Documentation des incidents | Chaque flux de travail d’anomalie autorisée crée un enregistrement local et des métadonnées d’événement désidentifiées dans la vue de commandement | ~100% des événements escaladés ciblés pour des journaux de mission structurés |
Équipements déployés
- Corps de mât non dédié à l’éclairage SOLARTODO Sentinel Sky Hub avec armoire en périphérie intégrée
- Couche de recharge solaire par film mince CIGS flexible enveloppant à 360°
- Armoire d’alimentation hors réseau adossée à batterie, classe 5-20 kWh sous réserve d’ingénierie du site
- Nid de drones autonome avec magasin multi-baies d’échange à chaud de batteries à service arrière
- Caméra IA PTZ pour perception locale du périmètre et de la densité de foule
- Ensemble de capteurs environnementaux à neuf paramètres
- Base de recharge sans fil pour robot au sol au pied du mât
- Logiciel de vue de commandement COP exécutant le flux d’opérations en périphérie OTATODO
Questions fréquentes
SOLARTODO Sentinel Sky Hub est-il un lampadaire intelligent ?
Non. Dans cette configuration proposée à Bangkok, Sky Hub est un mât intelligent PURE et un nœud d’IA physique en périphérie, pas un équipement d’éclairage. Sa fonction est d’héberger la détection, le calcul en périphérie, le stockage d’énergie hors réseau, les opérations de drones, la coordination de robots et les flux de travail de vue de commandement pour la sécurité périmétrique du campus et la couverture de réponse aux incendies.
Le mât a-t-il besoin de l’alimentation du réseau, de la ville ou du site ?
Non. La configuration proposée est conçue comme entièrement hors réseau, avec stockage sur batterie dans le mât et recharge solaire par film mince CIGS flexible enveloppant à 360°. La couche solaire est supplémentaire, avec une production réaliste régie par la projection orientée vers le soleil, la météo, l’ombre et le cycle de service. Les opérations de drones et de robots à forte puissance sont tamponnées par le stockage et planifiées de manière prudente.
Qu’est-ce qui rend le nid de drones important pour l’exploitant d’un parc culturel et touristique à Bangkok ?
Le nid de drones répond à la lenteur des rondes manuelles en transformant la couverture périmétrique en tâches aériennes planifiées et répétables. Il peut lancer un drone, inspecter, revenir, échanger une batterie via un magasin multi-baies et se redéployer sans opérateur au mât. Les agents conservent les décisions et les interventions, mais l’observation répétitive des itinéraires peut être partiellement automatisée.
Comment la confidentialité des visiteurs est-elle gérée dans cette configuration ?
L’architecture est orientée PDPL/LGPD dès la conception. Les vidéos brutes et les données brutes de capteurs restent sur le mât et sont traitées localement par l’IA en périphérie. La vue de commandement ne reçoit que des métadonnées d’événements et d’état désidentifiées, sauf si la politique de l’exploitant, régie séparément, exige autre chose. Les capacités de sécurité actives sont le comptage anonyme, la connaissance de densité, l’intrusion et la connaissance périmétrique.
Le système effectue-t-il de la reconnaissance faciale ou de la reconnaissance des plaques d’immatriculation ?
Aucune capacité active déployée n’est revendiquée pour la reconnaissance faciale ou la reconnaissance des plaques d’immatriculation dans cette étude de cas. Les fonctions de sécurité proposées sont volontairement cadrées autour du comptage anonyme des véhicules, de la densité de foule, de la détection d’intrusion et de la connaissance périmétrique. Cela maintient le pilote centré sur la couverture, la réponse aux incendies et la coordination opérationnelle plutôt que sur la surveillance fondée sur l’identité.
Comment l’exploitant du parc doit-il évaluer le ROI sans résultats fabriqués ?
Le ROI doit être évalué au moyen d’hypothèses de planification et de mesures pilotes, et non de résultats revendiqués à l’avance. Les intrants utiles comprennent les segments de patrouille ciblés pour automatisation par semaine, les contrôles de veille incendie en canicule par jour, les heures de personnel déplacées de la traversée répétitive vers la réponse, les marges de réserve énergétique, et le pourcentage d’événements escaladés capturés dans des journaux de mission structurés.
Quel est le rôle Counter-UAS, et qu’est-ce qui est exclu ?
La coordination Counter-UAS est uniquement non létale et autorisée par un humain. Le mât peut détecter et suivre un drone non autorisé, puis commander son propre drone ami pour une capture aérienne douce par filet ou une dissuasion par approche rapprochée après approbation. La configuration exclut les tirs de neutralisation, les armes, les attaques autonomes, le brouillage RF ou GNSS, ainsi que toute affirmation selon laquelle un radar serait intégré au mât.
Quels éléments techniques doivent être confirmés avant l’achat ?
La confirmation technique finale doit couvrir le rendement solaire à Bangkok selon les hypothèses d’ombre et de mousson, la marge de réserve batterie, le cycle de service des sorties de drones, la demande de recharge des robots, l’implantation des mâts, le backhaul de communications, l’intégration optionnelle de capteurs partenaires, l’accès de maintenance, la politique locale de gouvernance des données et la référence KPI exacte de couverture utilisée pour l’évaluation du pilote.
Pour aller plus loin
- Gamme de mâts City AI / éclairage public intelligent
- Plus de cas de déploiement de ville intelligente
- Parlez à notre équipe d’ingénierie
Vous planifiez un déploiement d’IA physique similaire pour rues, campus ou espaces publics ? Demander une consultation d’ingénierie