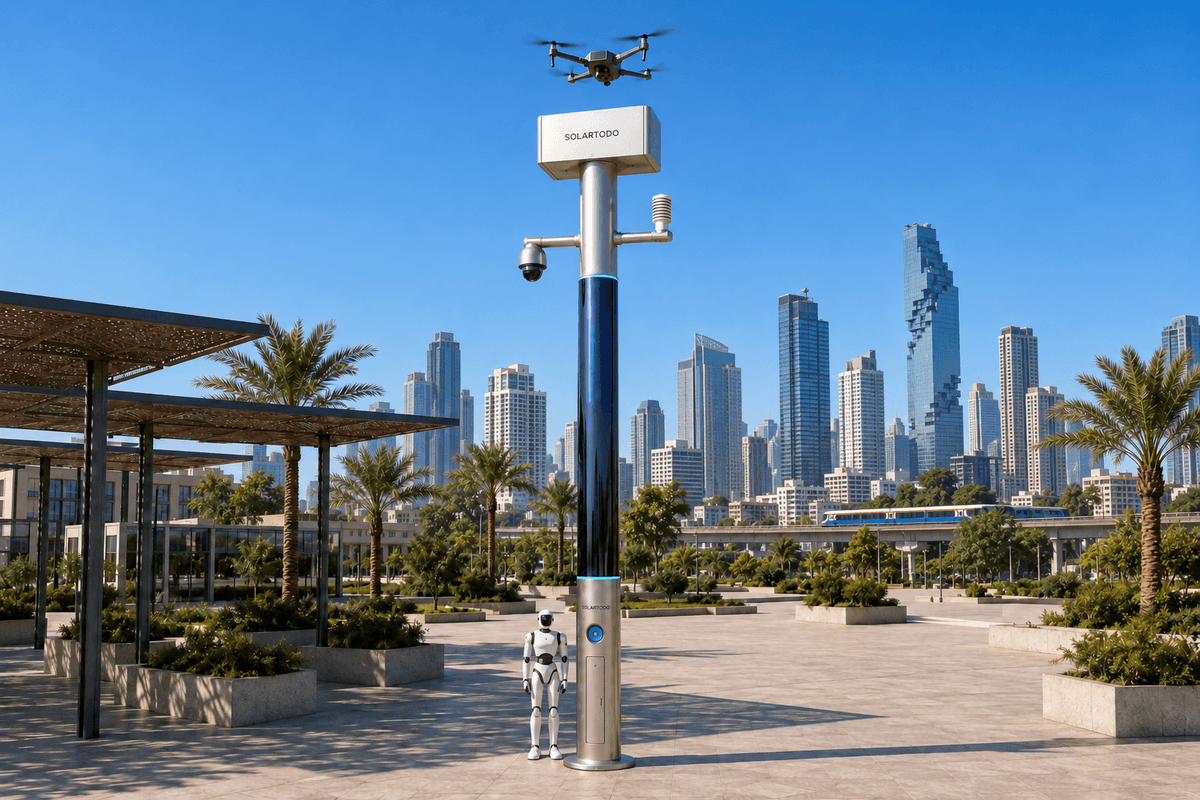
Un City AI Pole est un nœud périphérique d’IA physique sans éclairage qui associe détection locale, calcul, stockage d’énergie hors réseau et opérations de drones et de robots terrestres. La version Sky Hub de SOLARTODO Sentinel exécute OTATODO sur le mât. Cette configuration proposée pour Bangkok permet à un opérateur d’électricité de surveiller ses périmètres après une catastrophe, en coordonnant l’évaluation nocturne à l’aide d’une caméra PTZ et les patrouilles autorisées, tout en conservant les vidéos et les données brutes des capteurs sur le mât.
1. Définir la mission de sécurité pendant les fêtes le long du réseau fluvial
Pour un opérateur d’électricité de Bangkok, la sécurité après une catastrophe commence par les périmètres entourant les actifs en attente de remise en état complète : une enceinte riveraine, une entrée de service au bord d’un canal ou un chemin d’accès longeant des infrastructures de distribution. Ce cas proposé prévoit l’installation de nœuds SOLARTODO Sentinel Sky Hub dans certaines zones présentant des lacunes de surveillance après les inondations, la période des fêtes servant de déclencheur à la planification de la couverture nocturne. Il décrit une configuration illustrative, et ne constitue ni une installation chez un client nommé ni un résultat obtenu.
Le contexte du réseau fluvial de Bangkok rend la planification des périmètres plus complexe que le simple tracé d’une clôture sur une carte. Les voies d’approche par l’eau, les chemins longeant les canaux, les ponts et les entrées terrestres nécessitent des positions d’observation différentes. Le portail de drainage de l’administration métropolitaine de Bangkok documente la cartographie des canaux, le suivi des niveaux d’eau et les systèmes de pompage ; il fournit un contexte géographique pertinent, sans constituer une preuve de ce déploiement proposé. Source : portail de drainage de Bangkok.
Ici, la surveillance des limites désigne la surveillance du périmètre des actifs de l’opérateur et de ses interfaces entre terre et eau. La mission consiste à repérer une approche inattendue, à distinguer un déplacement ordinaire d’une intrusion potentielle et à autoriser une réponse proportionnée. Elle n’implique aucune opération sur une frontière internationale.
Le principal problème opérationnel concerne la réponse nocturne : une équipe distante peut recevoir une alarme sans disposer d’un contexte suffisant pour choisir l’action suivante. Le plan proposé fait donc de l’observation PTZ le premier outil d’évaluation et de la fréquence des patrouilles le principal indicateur d’évaluation. Sky Hub est le déploiement phare de Sentinel sous forme de mât, un produit mature et en service. L’implantation à Bangkok, le cycle de fonctionnement et les objectifs d’acceptation restent proposés et soumis à une confirmation technique finale.
2. Installer des nœuds complémentaires à caméra PTZ là où la remise en état laisse des lacunes d’observation
Commencer par une visite conjointe du site avec les équipes de sécurité, de remise en état et de maintenance de l’opérateur. Repérer les ouvertures temporaires dans les clôtures, les voies d’approche côté canal, les zones de regroupement du matériel et les entrées dont les dispositifs habituels d’observation ont été perturbés. Choisir les emplacements des nœuds en fonction des lignes de vue réelles et de la sécurité des accès, sans supposer que chaque mât couvre un rayon identique. Évaluer l’état des fondations, l’exposition aux inondations, l’accès pour la maintenance et l’espace nécessaire au retour du drone en sécurité avant l’installation.
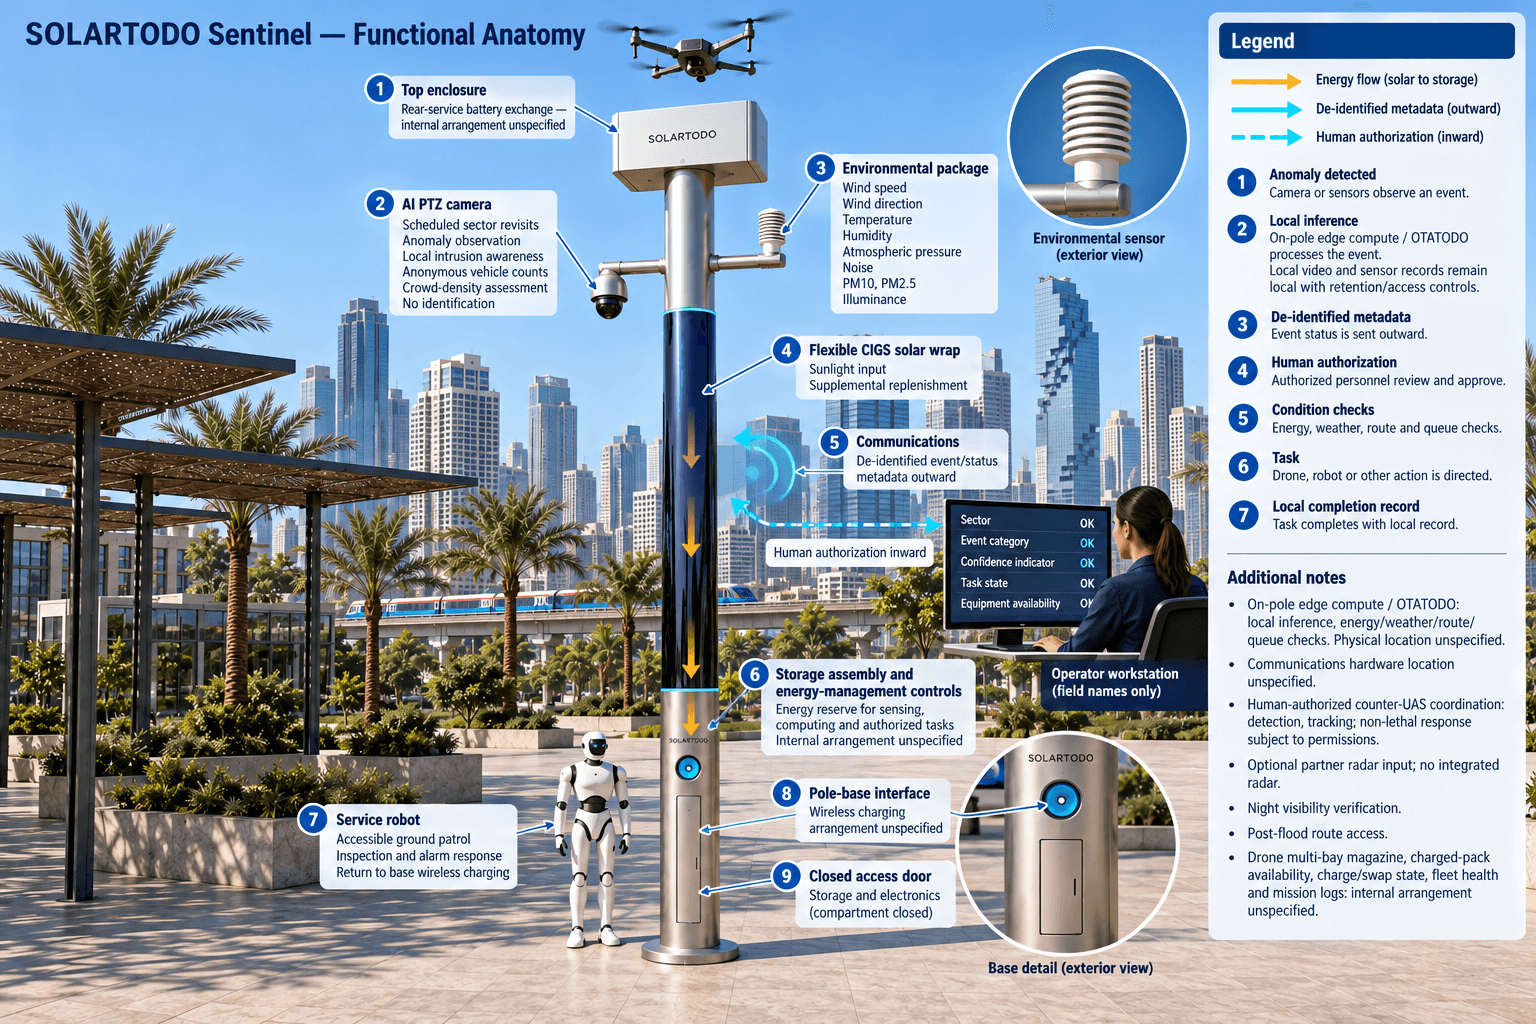
La configuration proposée s’articule autour d’une caméra PTZ avec IA. Ses vues programmées permettent de réobserver des secteurs définis du périmètre, tandis que la perception locale contribue à la détection d’intrusions, au comptage anonyme des véhicules et à l’évaluation de la densité de foule. Lors d’un événement, la caméra s’oriente vers le secteur concerné pour faciliter l’évaluation locale. Ces fonctions ne permettent pas d’établir une identité. L’aptitude à l’utilisation nocturne nécessite des vérifications sur site de la visibilité de la scène, des reflets sur l’eau, de la végétation, de la pluie et des limites de fonctionnement de la caméra ; l’observation en faible luminosité doit être vérifiée dans des conditions représentatives.
Sentinel est un mât intelligent PURE sans système d’éclairage. Ses neuf capacités intégrées associent le mât intelligent, les opérations de drones, l’échange automatisé des batteries de drones, la gestion des opérations de drones, les opérations de robots terrestres, la détection de sécurité, la surveillance environnementale, le calcul d’IA en périphérie et la coordination de la lutte anti-UAS sous autorisation humaine. Chacune contribue à la même mission de sécurité périmétrique, sans créer de silos de surveillance distincts.
L’ensemble de capteurs environnementaux mesure la vitesse du vent, sa direction, la température, l’humidité, la pression atmosphérique, le bruit, les PM10, les PM2.5 et l’éclairement. Les observations relatives au vent et à la visibilité éclairent les décisions opérationnelles ; l’éclairement renseigne sur les conditions d’observation. Ni une image nette de la caméra ni une mesure environnementale ne suffit à autoriser une sortie. Les équipes de maintenance doivent également confirmer que la zone de retour et l’itinéraire terrestre restent utilisables après la catastrophe.
3. Mettre en œuvre une boucle unique de réponse nocturne autorisée
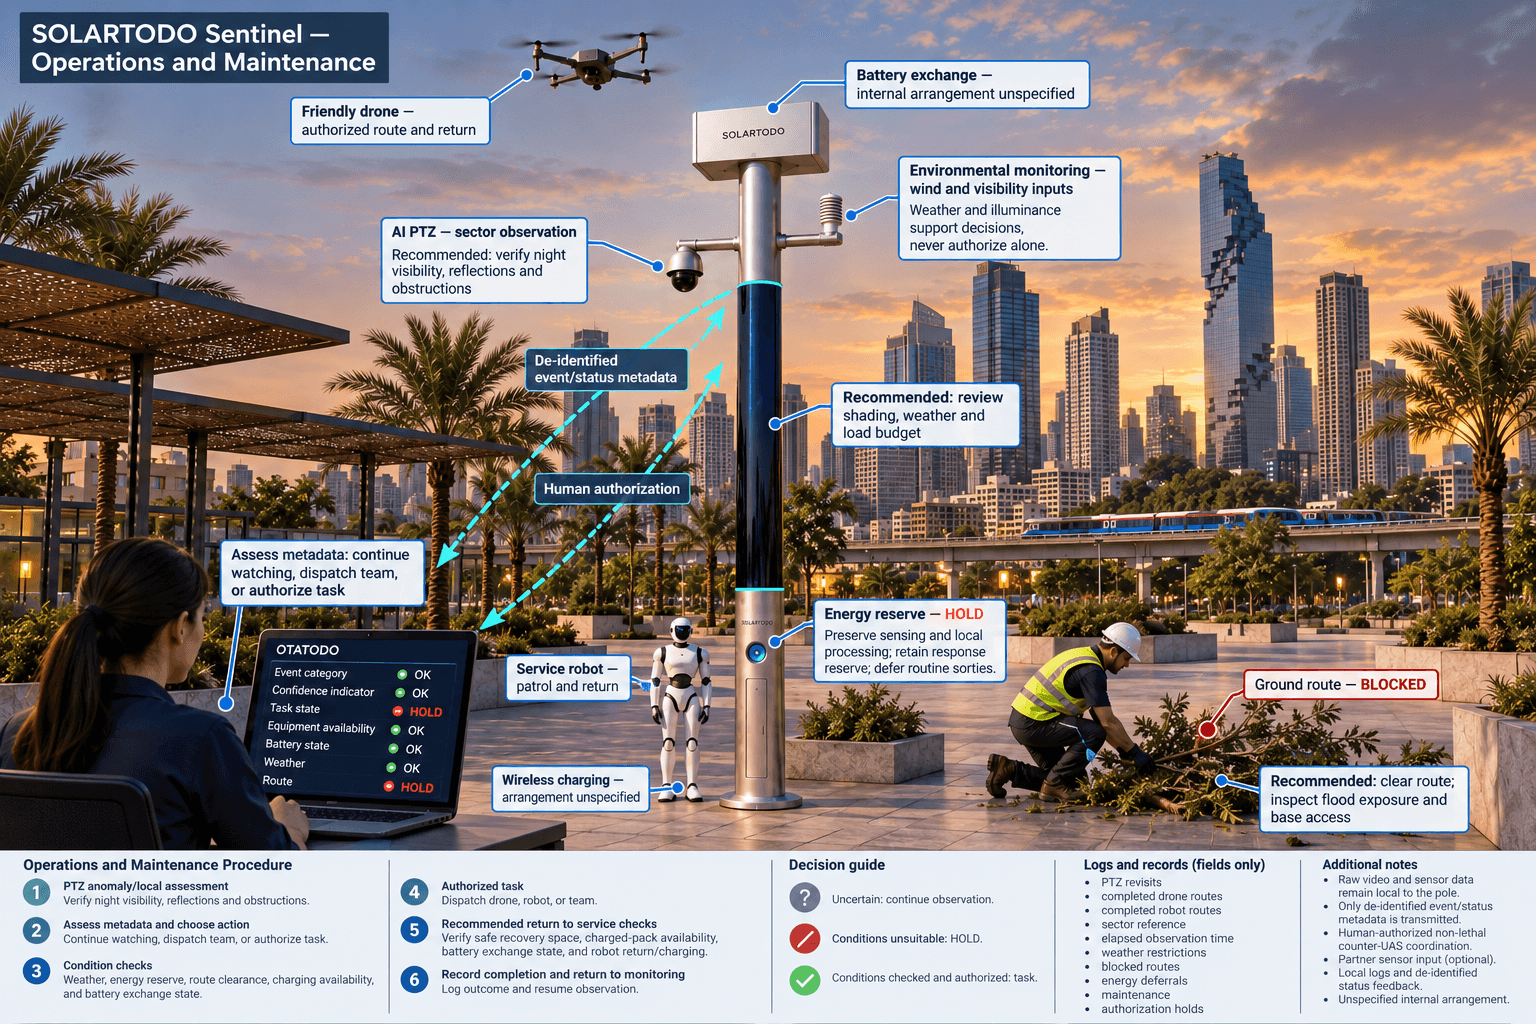
OTATODO relie la détection, l’évaluation et la réponse autorisées, la planification du calcul en périphérie ainsi que les opérations et la maintenance sur le terrain au moyen d’une vue de commandement offrant une situation opérationnelle commune. Dans ce plan, l’opérateur distant du service d’électricité reçoit des métadonnées désidentifiées sur les événements et l’état du système : secteur concerné, catégorie d’événement, indicateur de confiance, état de la tâche et disponibilité des équipements. Les vidéos et les données brutes des capteurs restent sur le mât, où elles sont traitées par inférence locale. L’évaluation à distance doit respecter cette limite informationnelle.
Un événement PTZ déclenche d’abord une observation locale supplémentaire. L’opérateur évalue ensuite les métadonnées de l’événement et décide de poursuivre l’observation, d’envoyer une équipe d’intervention de l’opérateur d’électricité ou d’autoriser une tâche sur le terrain. L’ordonnanceur en périphérie vérifie la réserve d’énergie, les données météorologiques, la disponibilité des itinéraires et la file de tâches existante avant de lancer une mission approuvée. Les observations incertaines restent incertaines ; un score de confiance ne constitue pas une preuve d’intrusion.
Un drone ami peut décoller, inspecter un itinéraire autorisé du périmètre, revenir et recevoir une autre tâche sans qu’un opérateur soit posté au mât. Un magasin de batteries à plusieurs compartiments effectue un échange automatisé de la batterie par l’arrière après l’atterrissage, fournissant une batterie chargée pour un nouveau décollage. Plusieurs sorties consécutives dépendent de la disponibilité des batteries chargées, des conditions d’exploitation et du budget énergétique approuvé. La gestion des drones suit les itinéraires, la machine à états de charge et d’échange, les files de tâches, l’état de la flotte et les journaux de mission.
Un robot de service assure les patrouilles terrestres sur les parcours accessibles, les inspections et les interventions sur alarme, se coordonne avec l’observation aérienne et revient à la base du mât pour une recharge sans fil. En présence d’un drone non autorisé, Sentinel prend en charge la détection, le suivi et la coordination du commandement. Seule une réponse non létale autorisée par un humain peut ordonner au drone ami d’effectuer une capture aérienne au filet souple ou une dissuasion par approche rapprochée, sous réserve des autorisations applicables et des conditions d’exploitation. Aucun radar n’est intégré au mât ; toute contribution radar provient, en option, d’un capteur partenaire.
4. Établir le budget énergétique entièrement hors réseau pour le cycle de fonctionnement pendant les fêtes
Le nœud fonctionne entièrement hors réseau grâce à la recharge solaire sur le mât et au stockage sur batteries, sans alimentation provenant du réseau électrique, de la ville ou du site. L’architecture énergétique proposée associe environ 15 m² de couche mince CIGS flexible enveloppant sur 360° un corps cylindrique d’environ 8 m de haut et 0.6 m de large, avec une puissance nominale d’environ 2.4–2.7 kWp et un stockage de l’ordre de 5–20 kWh. La capacité de stockage utilisable finale dépend de la configuration retenue et des limites d’exploitation.
La puissance nominale ne doit pas être considérée comme une production continue. Un cylindre vertical reçoit le rayonnement solaire direct sur sa projection exposée au soleil, et non simultanément sur toute son enveloppe. À titre de référence pour une région à fort ensoleillement comme l’Arabie saoudite, la production réaliste par ciel dégagé est d’environ 0.8–1.1 kW DC en pointe et d’environ 6–9 kWh par jour, les pointes ayant tendance à se produire en milieu de matinée ou l’après-midi plutôt qu’à midi. Ces chiffres ne constituent pas une prévision de production pour Bangkok.
L’ingénierie à Bangkok doit tenir compte de l’ombrage local, de la couverture nuageuse, de la pluie, de l’orientation, de la température et des pertes de conversion. Le solaire fournit un complément de recharge, tandis que le stockage sert de tampon pour le fonctionnement nocturne et les tâches plus énergivores des drones et des robots. Le stockage ne crée pas d’énergie : un fonctionnement durable exige un budget de consommation équilibré, une recharge planifiée et une réponse de maintenance définie lorsque la production reste insuffisante.
Avant une période de surveillance pendant les fêtes, l’opérateur d’électricité devrait approuver un ordre de priorité : préserver la détection essentielle et le traitement local, conserver une réserve d’intervention et n’autoriser les sorties de routine que dans les limites du budget restant. Reporter les tâches moins prioritaires lorsque les réserves diminuent. Consigner chaque report lié à l’énergie afin que l’évaluation de la fréquence des patrouilles reflète la disponibilité réelle. L’engagement opérationnel devient ainsi un service planifié et mesurable, plutôt qu’une affirmation d’autosuffisance solaire illimitée.
5. Évaluer la fréquence des patrouilles et conserver un historique opérationnel exploitable
Définir ce qu’est une patrouille avant de la comptabiliser. Une nouvelle observation d’un secteur par PTZ, un itinéraire de drone achevé et un itinéraire de robot achevé sont des activités d’observation distinctes, de portée différente. Tenir des compteurs séparés et enregistrer une référence commune au secteur du périmètre afin que l’opérateur puisse déterminer si l’augmentation de l’activité permet réellement de réobserver les voies d’approche vulnérables. Un décollage, une tâche interrompue ou des vues répétées d’une même entrée ne doivent pas gonfler les totaux d’itinéraires achevés.
Utiliser comme principaux indicateurs d’évaluation le nombre de patrouilles achevées par plage de surveillance et le temps écoulé entre deux observations valides d’un secteur. Comparer une situation de référence documentée à un objectif convenu, avec des durées de surveillance et des définitions de secteurs comparables. Consigner les restrictions météorologiques, les itinéraires bloqués, les reports liés à l’énergie, les interruptions de maintenance et les attentes d’autorisation humaine en parallèle des comptages. Un objectif d’augmentation de la fréquence des patrouilles est un objectif de planification, et ne prouve ni une réponse plus rapide ni une diminution des incidents.
Les hypothèses illustratives ci-dessous permettent à un acheteur de calculer la capacité de surveillance et le temps d’examen sans présumer des performances du produit. L’évaluation proposée devrait également vérifier si les métadonnées des événements fournissent un contexte suffisant pour les décisions autorisées, si les enregistrements locaux permettent les investigations et si l’échange de batteries et le retour du robot restent fiables dans les limites d’exploitation convenues. Toute lacune d’observation non résolue donne lieu à une action technique ou opérationnelle.
Les vidéos et les enregistrements bruts des capteurs restent sur le mât, selon des règles définies de conservation et de contrôle d’accès ; seules les métadonnées désidentifiées des événements et de l’état du système peuvent en sortir. Présenter cette architecture comme conçue pour le traitement local et orientée PDPL-LGPD, sans affirmer l’existence d’une certification ou d’une conformité juridique établie. Les exigences de confidentialité et d’exploitation propres à Bangkok nécessitent un examen distinct. La décision d’acceptation doit reposer sur des éléments probants locaux, une observation nocturne vérifiée et une planification durable des patrouilles, la configuration finale restant soumise à une confirmation technique.
Configuration du système
| Paramètre | Configuration |
|---|---|
| Nœud et système d’exploitation | Mât sans éclairage SOLARTODO Sentinel Sky Hub PURE exécutant OTATODO ; entièrement hors réseau |
| Caméra de sécurité | PTZ avec IA, réobservations programmées des secteurs du périmètre et évaluation des intrusions sur le mât ; aptitude à l’utilisation nocturne vérifiée sur site |
| IA en périphérie et données | Inférence et planification des charges de travail sur le mât ; vidéos et données brutes des capteurs conservées localement ; export limité aux métadonnées désidentifiées des événements et de l’état du système |
| Solaire et stockage | Environ 15 m² d’enveloppe CIGS flexible sur 360°, puissance nominale de 2.4–2.7 kWp et stockage de l’ordre de 5–20 kWh ; dimensionnement final soumis à l’étude technique |
| Opérations aériennes et terrestres | Retour autonome du drone et échange de batterie par l’arrière avec un magasin à plusieurs compartiments ; retour du robot de service à la base pour une recharge sans fil |
| Mesures environnementales | Vitesse et direction du vent, température, humidité, pression atmosphérique, bruit, PM10, PM2.5 et éclairement |
| Commandement et coordination | Gestion des tâches à partir d’une situation opérationnelle commune et autorisation humaine ; coordination de la lutte anti-UAS non létale ; aucun radar intégré |
Comment ça marche
- La caméra PTZ signale une anomalie sur le périmètre pour un traitement sur le mât.
- L’IA en périphérie produit des métadonnées d’événement désidentifiées tout en conservant les données brutes localement.
- Un opérateur humain évalue les métadonnées et autorise une réponse proportionnée.
- OTATODO vérifie les conditions énergétiques, météorologiques et d’itinéraire avant de programmer la tâche autorisée.
- Le drone, le robot ou l’équipe de l’opérateur d’électricité réalise l’observation ou l’intervention assignée.
- Le nœud enregistre localement l’achèvement de la tâche et partage des informations d’état désidentifiées pour l’examen des patrouilles.
Hypothèses de planification (indicatives)
Données de planification illustratives que l’acheteur peut recalculer : indicateurs cibles, pas des résultats obtenus. Sous réserve de confirmation finale d’ingénierie.
| Indicateur | Hypothèse de planification | Valeur indicative |
|---|---|---|
| Fréquence de référence des patrouilles | À TITRE ILLUSTRATIF UNIQUEMENT : supposer 4 itinéraires achevés le long du périmètre pendant une surveillance nocturne de 8 heures ; établir séparément la situation de référence réelle. | 4 itinéraires ÷ 8 heures = 0.5 itinéraire achevé/heure |
| Fréquence cible des patrouilles | À TITRE ILLUSTRATIF UNIQUEMENT : évaluer un objectif de 8 itinéraires achevés le long du périmètre pendant la même surveillance de 8 heures ; la faisabilité n’est pas vérifiée. | 8 itinéraires ÷ 8 heures = 1 itinéraire achevé/heure |
| Augmentation prévue du nombre d’itinéraires | À TITRE ILLUSTRATIF UNIQUEMENT : comparer un objectif de 8 itinéraires aux 4 itinéraires de référence par nuit sur 5 nuits de surveillance pendant les fêtes. | (8 − 4) × 5 = 20 itinéraires supplémentaires prévus |
| Énergie des tâches aériennes programmées | À TITRE ILLUSTRATIF UNIQUEMENT : prévoir 4 sorties en supposant 0.25 kWh par sortie ; exclure les pertes de recharge, la réserve et les autres consommations du nœud. | 4 × 0.25 kWh = 1 kWh d’énergie supposée pour les sorties |
| Temps d’examen de l’évaluation | À TITRE ILLUSTRATIF UNIQUEMENT : programmer 2 séances d’examen par semaine pendant 4 semaines, d’une durée de 30 minutes chacune. | 2 × 4 × 30 minutes = 240 minutes d’examen prévues |
Équipements déployés
- Corps de mât sans éclairage Sentinel Sky Hub avec enveloppe solaire CIGS flexible
- Ensemble de stockage sur batteries avec commandes de gestion de l’énergie
- Caméra PTZ avec IA et boîtier de calcul en périphérie sur le mât
- Ensemble de capteurs environnementaux à neuf paramètres
- Drone ami de patrouille avec magasin de batteries automatisé à plusieurs compartiments pour échange par l’arrière
- Robot de service avec interface de recharge sans fil à la base du mât
- Équipements de communication pour l’échange de données désidentifiées sur les événements et l’état du système
Questions fréquentes
S’agit-il d’un déploiement client vérifié à Bangkok ?
Aucune installation précise à Bangkok ni aucun résultat obtenu n’est affirmé. Il s’agit d’un cas opérationnel proposé qui applique les capacités matures et en service de Sentinel à la mission de sécurité périmétrique d’un opérateur d’électricité après une catastrophe. Les emplacements des nœuds, le dimensionnement des équipements, les autorisations et les objectifs d’évaluation nécessitent une évaluation sur site et une confirmation technique finale.
Comment le mât permet-il une réponse nocturne sans système d’éclairage ?
La caméra PTZ réobserve certains secteurs du périmètre et facilite l’évaluation locale des anomalies, suivie de tâches autorisées réalisées par un drone, un robot ou une équipe de l’opérateur d’électricité. L’aptitude de la caméra doit être vérifiée en fonction de la visibilité nocturne réelle, de la pluie, des reflets et des obstacles. Le mât ne comprend aucun système d’éclairage, et la proposition ne garantit pas l’observation dans toutes les conditions d’obscurité.
Le solaire peut-il permettre une activité continue des drones et des robots ?
Une activité continue à forte puissance n’est pas présumée. Le solaire recharge un nœud entièrement hors réseau doté de batteries, tandis que le stockage sert de tampon pour les tâches programmées. La production à Bangkok et la consommation totale nécessitent une évaluation technique. La fréquence des patrouilles doit rester dans les limites du budget énergétique disponible, avec des réserves d’intervention, des reports de tâches et des modalités de maintenance explicitement définis.
Que peut voir l’opérateur distant du service d’électricité ?
La vue de commandement à distance peut recevoir des métadonnées désidentifiées sur les événements et l’état du système, notamment les références des secteurs, l’avancement des tâches et la disponibilité des équipements. Les vidéos et les données brutes des capteurs restent sur le mât pour un traitement local. Les contrôles d’accès locaux et les modalités de conservation doivent permettre un examen autorisé sans introduire d’export de données brutes.
Que signifie la surveillance des limites dans ce plan pour Bangkok ?
Elle désigne la surveillance des périmètres des actifs de l’opérateur, là où se rejoignent les entrées terrestres, les chemins longeant les canaux et les voies d’approche côté eau. Le processus proposé vérifie les mouvements inattendus, facilite l’évaluation autorisée et coordonne l’observation sur le terrain. Il ne décrit pas le contrôle d’une frontière internationale et n’identifie pas les personnes par reconnaissance faciale ou de plaques d’immatriculation.
Comment l’acheteur devrait-il évaluer la valeur opérationnelle ?
Commencer par définir de manière cohérente les patrouilles achevées par plage de surveillance et le temps entre deux observations valides d’un secteur. Comptabiliser séparément les réobservations PTZ, les itinéraires de drones et ceux des robots. Comparer les objectifs à une situation de référence documentée, en conservant les interruptions liées à la météo, à l’énergie et aux autorisations, afin que les comptages d’activité ne masquent pas les lacunes d’observation et ne suggèrent pas des résultats de sécurité non vérifiés.
Pour aller plus loin
- Gamme de mâts City AI / éclairage public intelligent
- Plus de cas de déploiement de ville intelligente
- Parlez à notre équipe d’ingénierie
Vous planifiez un déploiement d’IA physique similaire pour rues, campus ou espaces publics ? Demander une consultation d’ingénierie