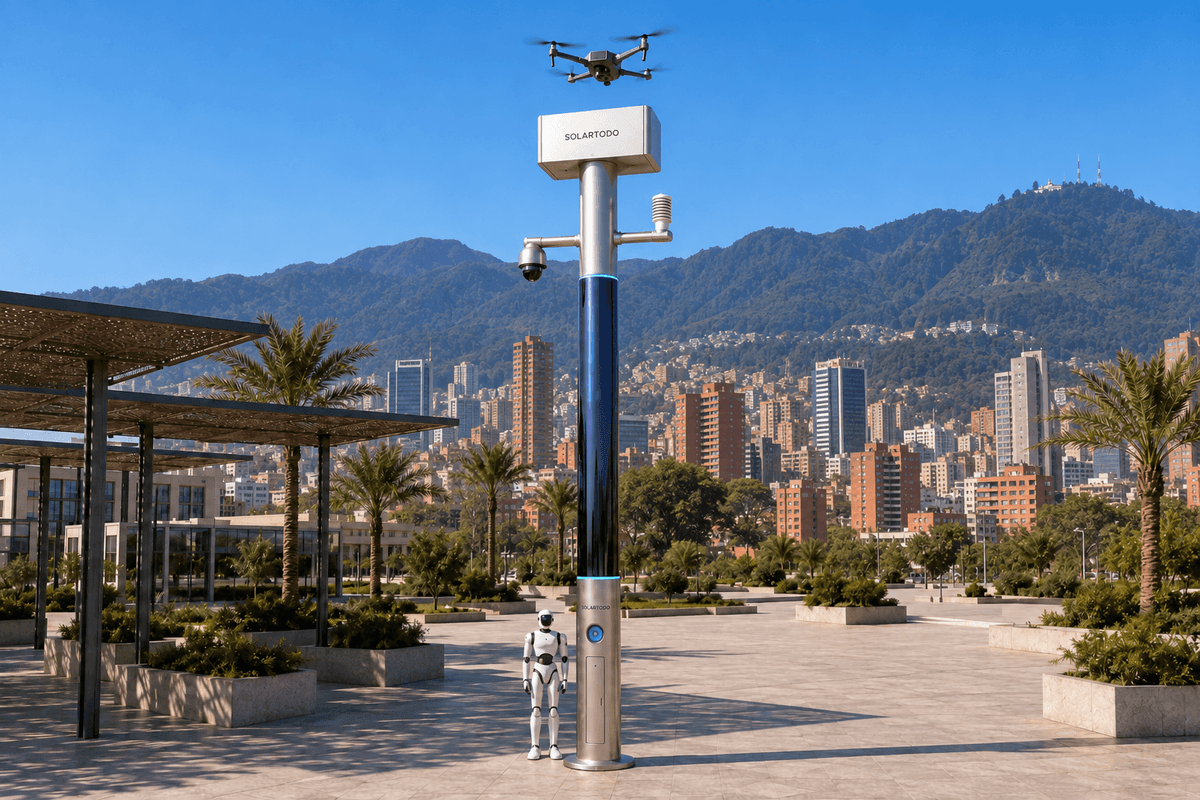
Un City AI Pole est un nœud urbain de périphérie doté d’IA physique, combinant calcul local, détection, communications et opérations autonomes de drones et de robots terrestres. Le Sky Hub de SOLARTODO Sentinel est un mât sans éclairage, entièrement hors réseau, alimenté par un stockage sur batteries avec recharge solaire. Cette configuration proposée à Bogotá permet à une autorité de transport d’évaluer les inondations le long du périmètre d’un campus tout en conservant les données brutes sur le mât.
1. Présentation de l’incident : un accès inondé pendant un pic d’activité nocturne
L’analyse débute par un incident illustratif : lors d’un pic d’activité de l’économie nocturne par temps pluvieux, de l’eau stagnante apparaît près de la voie d’accès d’un campus d’exploitation des transports. Le retour des véhicules de service, les déplacements du personnel et l’activité environnante en soirée se disputent un accès limité. L’autorité de transport doit déterminer si la voie périphérique reste praticable, par où le personnel d’inspection doit s’approcher et si une nouvelle évaluation est nécessaire avant le rétablissement de la circulation normale.
Bogotá présente un contexte hydrographique particulier. Les rivières Salitre, Fucha et Tunjuelo se jettent dans le río Bogotá, reliant les problématiques de drainage urbain de différents bassins versants. Cette géographie justifie une évaluation tenant compte des bassins versants, plutôt que de considérer chaque entrée inondée comme un obstacle isolé. Elle ne permet pas d’établir l’exposition aux inondations d’un campus particulier. Source : autorité environnementale de Bogotá.
Le déploiement proposé prévoit l’installation de SOLARTODO Sentinel Sky Hub à un emplacement défini par une étude technique sur le périmètre du campus, permettant d’accéder à la voie d’approche et aux points de jonction pertinents du réseau de drainage. L’emplacement définitif dépendrait des niveaux d’inondation relevés, des caractéristiques du sol, des dégagements nécessaires au vol et de l’accès pour la maintenance. Aucun client réel, nombre d’installations ou incident historique n’est revendiqué ici.
Le principal problème opérationnel concerne l’autonomie des drones. Une première inspection peut repérer une obstruction possible, mais les conditions peuvent évoluer avant l’arrivée d’une équipe. Les lancements manuels répétés et la manipulation des batteries mobilisent du personnel. L’analyse de l’incident examine donc si une boucle de communication et de maintenance reposant sur le mât peut permettre des réévaluations utiles avec moins d’interventions courantes. Les dépenses d’exploitation sont évaluées à partir du temps de travail du personnel, des déplacements évitables et de la charge de maintenance, sans présumer d’une réduction des inondations.
2. Analyse de la détection : les communications rendent les observations exploitables
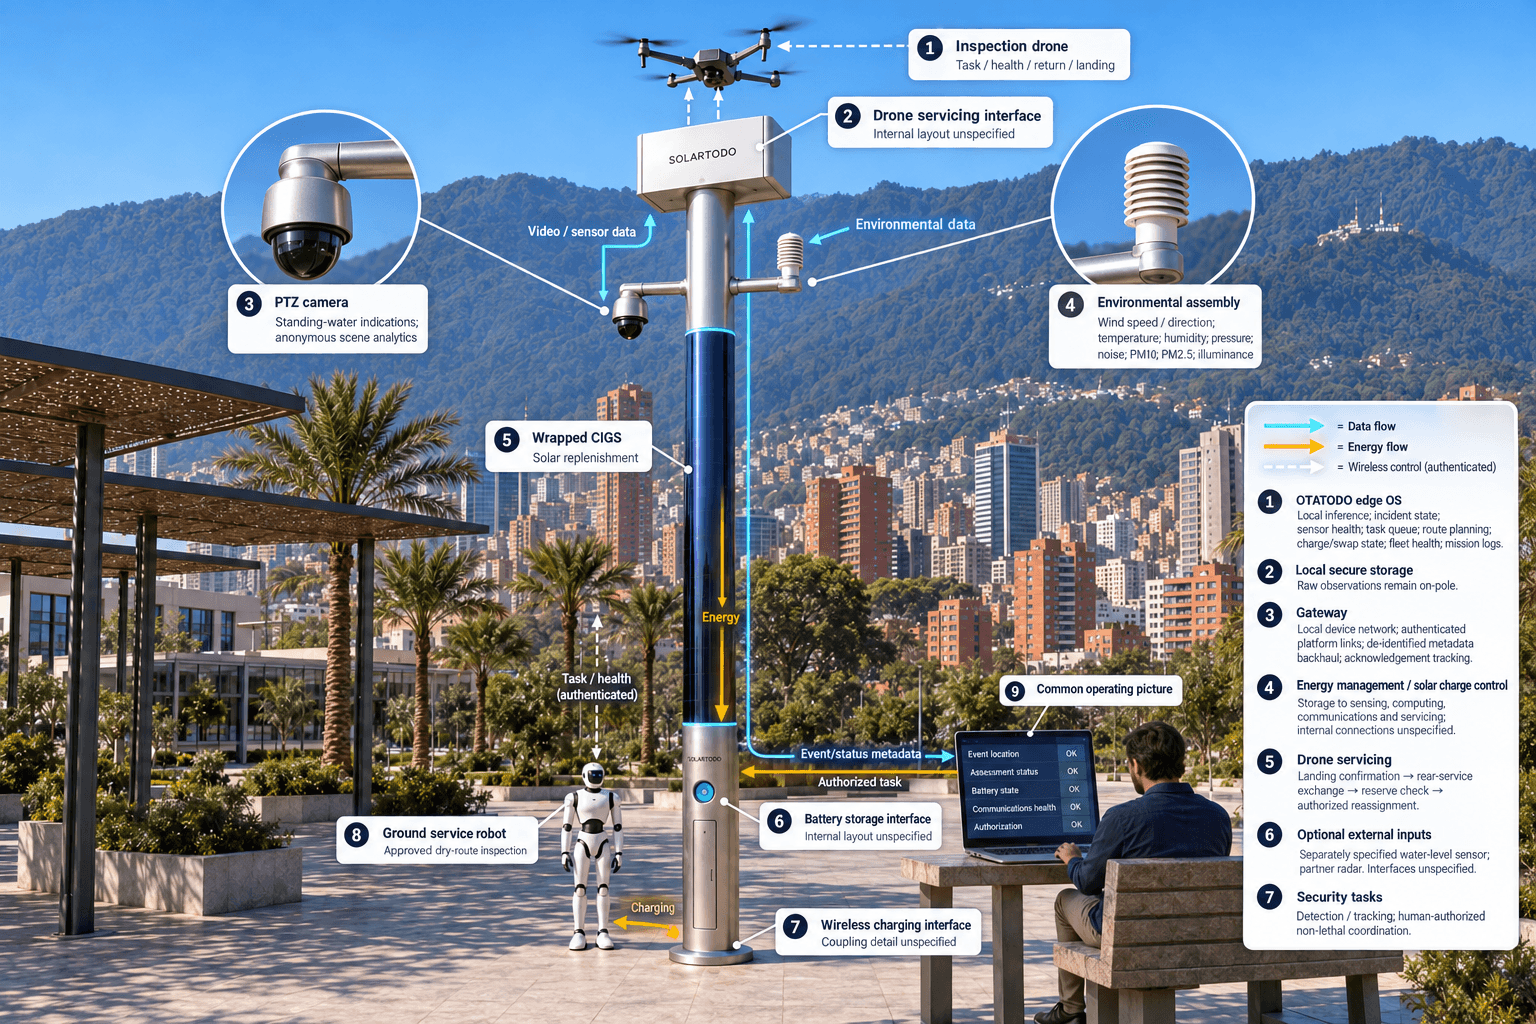
Au stade initial, la caméra PTZ du mât assure une perception locale des indices d’eau stagnante, du comptage anonyme des véhicules, de la densité de la foule, des intrusions et de l’état du périmètre. Un indice visuel déclenche une évaluation ; il ne permet pas d’établir la profondeur de l’eau ni de certifier la sécurité d’un itinéraire. Le module environnemental apporte des mesures de vitesse du vent, de direction du vent, de température, d’humidité, de pression atmosphérique, de bruit, de PM10, de PM2.5 et d’éclairement. Une mesure directe du niveau d’eau nécessiterait une entrée de capteur spécifiée séparément.
Les communications constituent le module structurant de cette configuration. Le nœud proposé associe un réseau local d’équipements, des liaisons authentifiées avec les drones et les robots, ainsi qu’une liaison de collecte sans fil résiliente pour les métadonnées d’événement autorisées. L’étude technique doit définir la position des antennes, les obstacles sur le périmètre, la disponibilité des liaisons et une séparation appropriée entre le contrôle opérationnel et les rapports courants. Toute connectivité supplémentaire entraîne ses propres coûts d’énergie et de maintenance, qui doivent être intégrés au modèle d’exploitation.
OTATODO, le système d’exploitation de périphérie installé sur le mât, associe les observations à un identifiant d’incident, à l’état des capteurs et à l’état des tâches. Les vidéos brutes et les données des capteurs restent sur le mât et sont traitées localement. Seules des métadonnées d’événement et d’état dé-identifiées peuvent en sortir. La vue de commandement distante offrant une situation opérationnelle commune reçoit donc la localisation de l’événement, l’état de l’évaluation, l’état des batteries, l’état des communications et les demandes d’autorisation, plutôt qu’un flux vidéo brut.
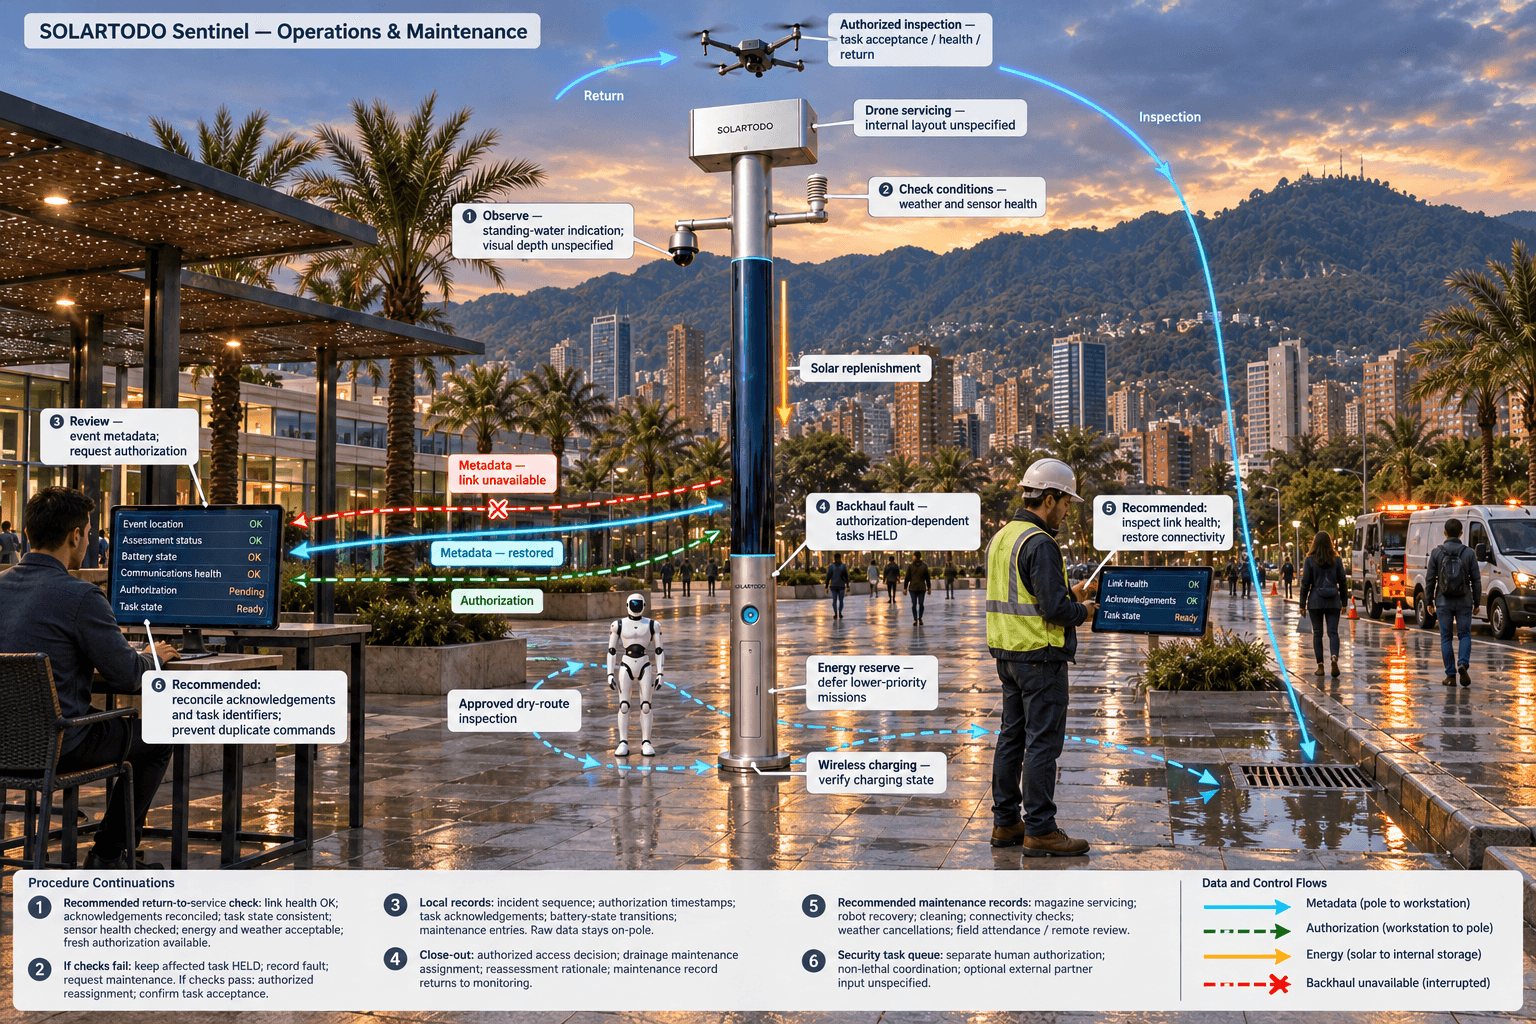
Cette distinction est importante lors d’une soirée très active. Les régulateurs ont besoin d’un état cohérent de l’incident sans devoir demander constamment des mises à jour aux équipes de terrain. Lorsque la liaison de collecte devient indisponible, les enregistrements locaux conservent la chronologie et les fonctions locales approuvées suivent leurs règles de fonctionnement. Une tâche nécessitant une nouvelle autorisation humaine reste en attente jusqu’à l’obtention de cette autorisation. Le rétablissement de la connectivité doit permettre de rapprocher les accusés de réception et les identifiants de tâche sans répéter accidentellement une commande.
3. Analyse de l’intervention : gérer l’autonomie sur l’ensemble du cycle de sortie
Après l’évaluation de l’alerte par un opérateur habilité, le nœud programme une inspection par drone dans les limites opérationnelles approuvées. Le drone décolle, inspecte le secteur périphérique attribué et revient pour maintenance. Les communications transmettent l’acceptation de la tâche, l’état de l’aéronef, l’état du retour et la confirmation d’atterrissage, permettant à l’ordonnanceur de périphérie de distinguer une inspection inachevée d’une mission terminée en attente d’examen.
L’action sur l’autonomie intervient après l’atterrissage. Un magasin de batteries à plusieurs compartiments effectue un échange automatisé de batterie par l’arrière, fournissant au drone posé une batterie chargée pour une autre sortie attribuée. Les différents compartiments permettent plusieurs sorties consécutives, sous réserve de batteries chargées disponibles, d’énergie de recharge suffisante, des conditions météorologiques et de l’état des équipements. Cela réduit la nécessité de maintenir un opérateur à côté du mât ; cela ne prolonge pas indéfiniment la durée de vol d’une batterie individuelle.
La gestion des opérations de drones relie la planification des itinéraires, la machine à états de charge et d’échange, les files de tâches, l’état de la flotte et les journaux de mission. Avant un nouveau déploiement, l’ordonnanceur vérifie la réserve d’énergie restante et détermine si l’observation suivante répondrait à une question opérationnelle utile. Répéter un itinéraire inchangé au seul motif qu’une batterie est disponible augmenterait l’usure sans nécessairement améliorer la décision relative au transport.
Un robot terrestre de service complète l’inspection aérienne. Il peut patrouiller sur un itinéraire sec approuvé, inspecter un équipement accessible ou répondre à une alarme, puis revenir à la base du mât pour une recharge sans fil. La vue de commandement partagée coordonne les affectations aériennes et terrestres afin d’éviter que les deux plateformes n’examinent inutilement le même point. Les eaux d’inondation, les surfaces instables et les déplacements du public limitent les itinéraires du robot. Les décisions de restriction d’accès, d’envoi des équipes de maintenance et de réouverture restent du ressort du personnel habilité, sur la base des observations locales et des résultats de tâches enregistrés.
4. Analyse des ressources : énergie hors réseau et autorité d’intervention
Sky Hub est un mât intelligent PURE sans système d’éclairage. Son corps cylindrique proposé mesure environ 8 m de haut et 0.6 m de large et porte environ 15 m² de modules solaires souples à couches minces CIGS enveloppant sa surface sur 360°. La puissance nominale d’environ 2.4–2.7 kWp décrit la capacité normalisée des modules ; elle ne correspond pas à la puissance attendue du cylindre en fonctionnement.
Seule la surface projetée exposée au soleil intercepte le rayonnement solaire direct à un instant donné. Dans une région à fort ensoleillement comme l’Arabie saoudite, la production réaliste par ciel dégagé atteint environ 0.8–1.1 kW DC en pointe et environ 6–9 kWh par jour, avec des pics vers le milieu de la matinée ou dans l’après-midi plutôt qu’à midi. Ces valeurs de référence ne constituent pas une prévision de production pour Bogotá. La nébulosité locale, l’ombrage, la géométrie de montage et les conditions saisonnières nécessitent une évaluation énergétique propre au site.
Le nœud est entièrement hors réseau, sans raccordement au réseau électrique, à une alimentation municipale ou à celle du site. Le solaire fournit un appoint de recharge ; un stockage sur batteries de classe 5–20 kWh sert de réserve pour le calcul, les communications, la recharge des batteries destinées aux échanges et la recharge des robots. L’énergie stockée est limitée. L’ordonnanceur doit réserver de l’énergie à la détection et aux communications essentielles, reporter les missions moins prioritaires si nécessaire et tenir compte de la recharge des batteries de drones. Le choix du stockage et le cycle de fonctionnement réalisable restent soumis à la confirmation de l’étude technique finale.
La même architecture de commandement régit les événements de sécurité exceptionnels. Sentinel permet la détection et le suivi des drones non autorisés, puis la coordination de son propre drone ami, sur autorisation humaine, pour une capture aérienne douce au filet ou une dissuasion par approche rapprochée. Toute mesure de neutralisation reste non létale et soumise aux autorisations applicables. Aucun radar n’est intégré au mât ; un capteur partenaire optionnel peut fournir une entrée. Les tâches de réponse aux inondations et les tâches de sécurité partagent la planification des ressources, tout en conservant leurs propres exigences d’approbation.
5. Analyse de clôture : évaluer la charge opérationnelle par rapport à une référence justifiable
L’incident proposé est clôturé lorsque l’autorité de transport consigne sa décision d’accès, attribue les éventuels travaux de maintenance du drainage et détermine si d’autres observations sont nécessaires. La situation opérationnelle commune relie la détection, l’évaluation et l’intervention autorisées, l’ordonnancement du calcul de périphérie, ainsi que les opérations et la maintenance sur le terrain. Elle doit présenter les motifs d’une demande de réévaluation aussi clairement que la tâche de drone qui en résulte.
Pour les achats, la principale question d’évaluation est de savoir si cette boucle réduit la charge opérationnelle courante sans transférer ailleurs du travail non mesuré. Les indicateurs envisageables comprennent les minutes de personnel consacrées aux interventions sur les batteries, les demandes d’inspection en double, le temps passé à rapprocher les dossiers d’incident et la charge de maintenance planifiée. La performance des communications compte, car l’absence d’accusés de réception peut entraîner des appels ou des visites sur site inutiles. La bonne transmission des messages ne suffit pas, à elle seule, à démontrer un avantage en matière de coûts d’exploitation.
Les calculs illustratifs ci-dessous établissent des charges de travail recalculables, et non des économies réalisées. Une évaluation doit comparer les mêmes définitions de tâches avant et après le déploiement, consigner les annulations météorologiques et distinguer la supervision à distance de la présence physique du personnel au pied du mât. L’entretien du magasin de batteries, la récupération du robot, le nettoyage, la gestion de la connectivité et l’examen local des éléments de preuve doivent rester visibles dans le registre des charges de travail. La disponibilité des équipements doit être évaluée conjointement avec la réserve d’énergie et les défauts de communication non résolus.
Les éléments de preuve pour la réception comprendraient les dossiers d’incident conservés localement, les horodatages d’autorisation, les accusés de réception des tâches, les transitions d’état des batteries et les entrées de maintenance. Les rapports externes ne peuvent contenir que des métadonnées d’événement et d’état dé-identifiées ; les données sources brutes restent sur le mât. La conception fondée sur le traitement local s’inscrit dans une démarche orientée PDPL/LGPD, sans revendiquer de certification ni de conformité colombienne établie. L’autorité de transport doit confirmer séparément les exigences locales applicables.
Il s’agit d’une proposition d’application à Bogotá de l’ensemble des capacités matures et en service de Sentinel. Elle ne revendique aucun historique de déploiement local ni aucun résultat mesuré. Les décisions d’achat doivent faire suite à l’étude technique du site, à une évaluation opérationnelle autorisée et à une comparaison transparente de la charge opérationnelle.
Configuration du système
| Paramètre | Configuration |
|---|---|
| Mât et implantation | Mât Sky Hub PURE sans éclairage ; corps cylindrique d’environ 8 m de haut × 0.6 m de large ; implantation sur le périmètre du campus soumise aux études hydrauliques et structurelles. |
| Énergie hors réseau | Environ 15 m² de CIGS souple enveloppant le mât, puissance nominale de 2.4–2.7 kWp ; stockage de classe 5–20 kWh ; aucun raccordement électrique externe ; évaluation du cycle de fonctionnement propre au site. |
| Traitement de périphérie et confidentialité | Inférence IA sur le mât et ordonnancement des charges de travail par OTATODO ; vidéos brutes et données des capteurs conservées sur le mât ; exportation limitée aux métadonnées d’événement et d’état dé-identifiées. |
| Communications | Passerelle locale d’équipements, liaisons authentifiées avec les drones et robots et liaison de collecte sans fil résiliente ; suivi des accusés de réception et mise en mémoire tampon locale des événements. |
| Détection | Caméra PTZ avec analyse anonyme de la scène ; vitesse du vent, direction du vent, température, humidité, pression, bruit, PM10, PM2.5 et éclairement. |
| Maintenance des drones et robots | Interface d’atterrissage pour drone avec échange automatisé de batterie par l’arrière et magasin à plusieurs compartiments ; robot terrestre de service avec recharge sans fil à la base. |
| Commandement et intervention | Situation opérationnelle commune avec autorisation humaine, files de missions et pistes d’audit ; coordination anti-UAS non létale ; entrées optionnelles de capteurs partenaires. |
Comment ça marche
- La perception sur le mât signale une possible présence d’eau stagnante à l’approche du campus.
- L’inférence locale associe l’alerte à l’état des capteurs, aux conditions et à l’état de l’incident.
- Un opérateur habilité examine les métadonnées dé-identifiées et approuve une tâche d’inspection.
- L’ordonnanceur de périphérie vérifie les communications, la météo et l’énergie avant d’envoyer le drone ou le robot.
- Les plateformes de retour effectuent un échange de batterie ou une recharge sans fil avant toute réaffectation approuvée.
- Les observations brutes restent sur le mât tandis que les décisions dé-identifiées, les états des tâches et les événements de maintenance mettent à jour la vue de commandement.
Hypothèses de planification (indicatives)
Données de planification illustratives que l’acheteur peut recalculer : indicateurs cibles, pas des résultats obtenus. Sous réserve de confirmation finale d’ingénierie.
| Indicateur | Hypothèse de planification | Valeur indicative |
|---|---|---|
| Référence des interventions manuelles sur les batteries | À TITRE ILLUSTRATIF UNIQUEMENT : hypothèse de 4 visites d’intervention sur les batteries par semaine, de 20 minutes de personnel chacune, sur 4 semaines ; valider les interventions réelles. | 4 visites/semaine × 20 minutes de personnel/visite × 4 semaines = 320 minutes de personnel de charge de travail de référence. |
| Charge de travail d’examen des incidents à distance | À TITRE ILLUSTRATIF UNIQUEMENT : hypothèse de 8 examens d’incident par semaine à raison de 10 minutes de personnel chacun pendant 4 semaines ; aucun gain de productivité réalisé n’est revendiqué. | 8 examens/semaine × 10 minutes de personnel/examen × 4 semaines = 320 minutes de personnel de charge d’examen planifiée. |
| Charge potentielle d’intervention pour défauts de communication | À TITRE ILLUSTRATIF UNIQUEMENT : hypothèse de 2 visites pour défaut de communication par mois, chacune mobilisant 2 personnes pendant 30 minutes ; à valider lors de l’évaluation. | 2 visites/mois × 2 personnes × 30 minutes = 120 minutes de personnel/mois de charge d’intervention supposée. |
| Provision pour la maintenance planifiée du nœud | À TITRE ILLUSTRATIF UNIQUEMENT : prévoir 1 visite de maintenance par semaine mobilisant 2 personnes pendant 45 minutes sur 4 semaines. | 1 visite/semaine × 2 personnes × 45 minutes × 4 semaines = 360 minutes de personnel prévues pour la maintenance. |
| Référence du rapprochement des dossiers d’incident | À TITRE ILLUSTRATIF UNIQUEMENT : hypothèse de 12 dossiers par semaine nécessitant chacun 5 minutes de personnel pour leur rapprochement sur 4 semaines. | 12 dossiers/semaine × 5 minutes de personnel/dossier × 4 semaines = 240 minutes de personnel de travail de rapprochement de référence. |
Équipements déployés
- Mât cylindrique Sky Hub proposé, enveloppé de modules solaires souples CIGS.
- Armoire de stockage sur batteries avec gestion de l’énergie et régulation de la charge solaire.
- Armoire de calcul de périphérie sur le mât et passerelle de communication.
- Caméra PTZ et ensemble de capteurs environnementaux à neuf paramètres.
- Drone d’inspection autonome, interface d’atterrissage et magasin de batteries à plusieurs compartiments pour échange par l’arrière.
- Robot terrestre de service et interface de recharge sans fil à la base du mât.
- Stockage local sécurisé et console de situation opérationnelle commune avec autorisation humaine.
Questions fréquentes
Ce cas décrit-il un déploiement installé chez un client à Bogotá ?
Non. Il s’agit d’une configuration proposée pour le périmètre d’un campus, présentée au moyen d’une analyse illustrative d’incident. Les capacités de Sentinel sont décrites comme matures et en service, mais aucune installation à Bogotá, relation client ou réalisation de résultat n’est revendiquée. Le choix du site, les autorisations, le dimensionnement énergétique et la réception opérationnelle nécessitent une confirmation séparée.
Comment le mât gère-t-il l’autonomie des drones lors d’inspections répétées liées aux inondations ?
Le mât permet des sorties répétées grâce à un échange automatisé de batterie par l’arrière après l’atterrissage. Un magasin à plusieurs compartiments fournit des batteries chargées tandis que la gestion des opérations coordonne les itinéraires, la maintenance et les files de tâches. Les sorties consécutives restent limitées par le stock de batteries chargées, l’énergie de recharge, la météo, l’état de l’aéronef et les autorisations ; l’autonomie de chaque vol n’est pas illimitée.
Les modules solaires enveloppant le mât peuvent-ils assurer des opérations nocturnes continues à Bogotá ?
Les opérations nocturnes utilisent l’énergie stockée. Les modules CIGS enveloppants rechargent la batterie pendant les périodes de lumière du jour disponibles, et les tâches à forte puissance suivent un cycle de fonctionnement défini par une étude technique. La référence citée de 6–9 kWh par jour concerne des conditions de ciel dégagé dans une région à fort ensoleillement, et non Bogotá. Une modélisation énergétique locale doit établir la charge de travail soutenable et les besoins de réserve.
Que peut recevoir l’autorité de transport à distance ?
La vue de commandement distante peut recevoir des métadonnées d’événement et d’état dé-identifiées, notamment la localisation de l’incident, l’état des autorisations, l’avancement des tâches, l’état des équipements et celui des batteries. Les vidéos brutes et les données des capteurs restent sur le mât pour un traitement local. Les procédures d’examen doivent préserver cette séparation, y compris lors du dépannage et de la clôture des incidents.
Le mât détermine-t-il si une route inondée est sûre ou intervient-il automatiquement contre un drone non autorisé ?
Les décisions d’accès routier restent du ressort du personnel habilité ; les seules observations visuelles ne certifient ni la sécurité du passage ni la profondeur de l’eau. Les mesures anti-UAS nécessitent également une autorisation humaine et se limitent à une coordination non létale, telle qu’une capture aérienne douce au filet par un drone ami ou une dissuasion par approche rapprochée. Le radar constitue uniquement une entrée de capteur externe optionnelle.
Pour aller plus loin
- Gamme de mâts City AI / éclairage public intelligent
- Plus de cas de déploiement de ville intelligente
- Parlez à notre équipe d’ingénierie
Vous planifiez un déploiement d’IA physique similaire pour rues, campus ou espaces publics ? Demander une consultation d’ingénierie