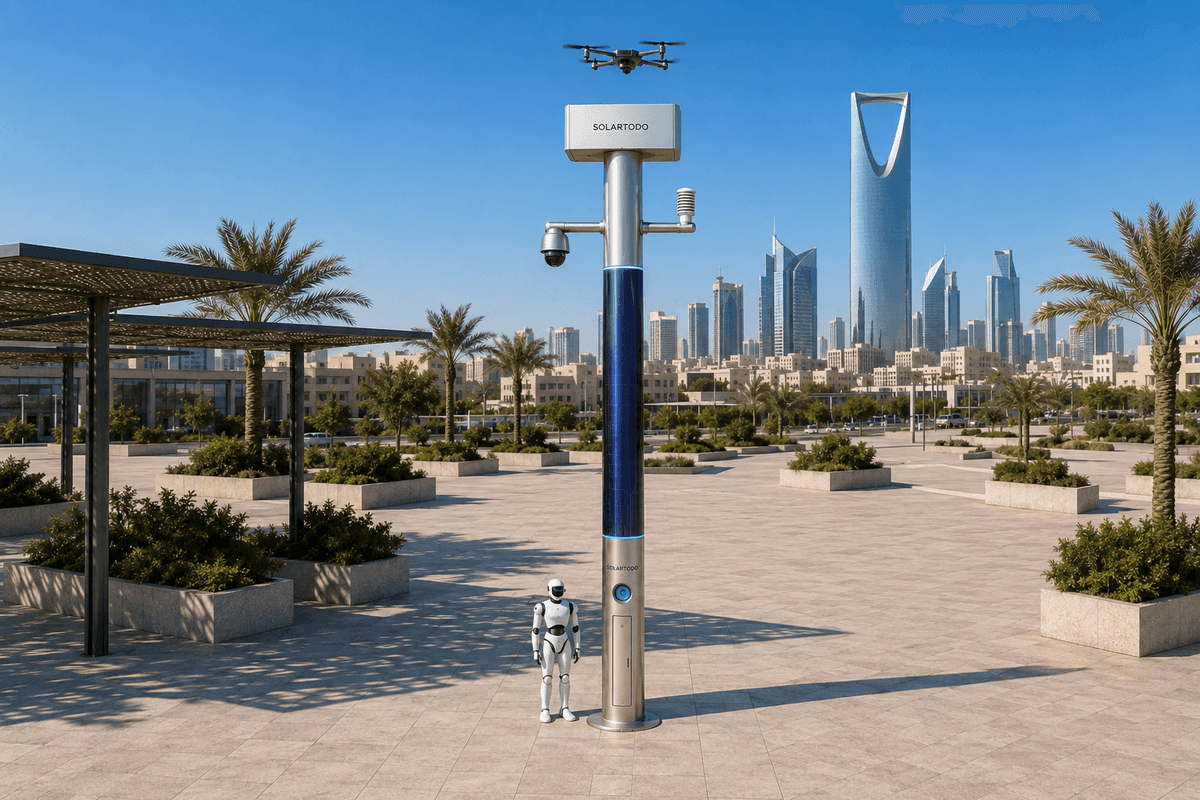
Un poteau IA urbain est un noeud edge Physical AI sans éclairage qui combine détection locale, calcul edge, énergie hors réseau, opérations de drones et assistance robotique dans un même poteau urbain. Dans ce cas au Caire, SOLARTODO Sentinel Sky Hub est configuré pour la surveillance périmétrique d’une autorité de l’eau, la réponse de nuit et le comblement post-catastrophe autour de zones de service d’utilités de type portuaire.
1. Mission Urbaine Et Logique De Déploiement
Pour ce scénario de déploiement au Caire, l’acheteur est une autorité de l’eau chargée de maintenir opérationnel un périmètre de service d’utilités de type portuaire après un événement perturbateur tel que des dégâts d’inondation, une défaillance de travaux civils, un incendie ou une panne localisée d’infrastructure. La zone d’exploitation n’est pas traitée comme un corridor d’éclairage public. Il s’agit d’un périmètre contrôlé de service de l’eau : portails, zones de chargement de type quai, pompes, réserves, cours de maintenance, routes d’accès en bord de canal et barrières temporaires où la visibilité nocturne, la disponibilité électrique et la rapidité d’intervention sont difficiles à garantir.
Le déclencheur saisonnier est une période de grands événements sportifs, lorsque la congestion routière, les mouvements du public et la demande temporaire de services peuvent réduire la fiabilité des patrouilles manuelles. La mission est la surveillance périmétrique : détecter les entrées non autorisées, distinguer les mouvements de service courants des anomalies, coordonner une réponse autorisée par un humain et conserver un enregistrement à des fins d’examen. Le thème principal est celui des opérations robotisées, car l’écart de réponse nocturne est souvent physique : quelqu’un doit inspecter une clôture, vérifier une alarme, contrôler une enceinte de pompe, s’approcher d’un portail ou coordonner l’action avec une vue aérienne.
SOLARTODO Sentinel Sky Hub est proposé comme noeud Physical AI mature et en service, placé là où les bâtiments fixes, locaux techniques ou extensions du réseau électrique sont indisponibles ou retardés. Le mode est le comblement post-catastrophe : ajouter rapidement détection autonome, calcul, préparation drone, recharge robotisée et contrôle local des opérations sans attendre de tranchées ni d’alimentation permanente du site. Le KPI est formulé autour de la réduction du taux de fausses alarmes, et non comme un résultat revendiqué. La cible d’évaluation consiste à déterminer si la perception locale, la confirmation robotisée et l’autorisation opérateur peuvent réduire les dispatchs inutiles tout en préservant une escalade rapide pour les événements périmétriques réels.
2. Plan D’Alimentation Hors Réseau
Le module prioritaire de ce plan au Caire est l’énergie, car le comblement post-catastrophe échoue si un noeud de sécurité devient silencieusement une charge supplémentaire sur une infrastructure endommagée. Sky Hub est spécifié comme une micro-station entièrement hors réseau : stockage sur batterie plus réapprovisionnement solaire par film mince CIGS flexible enveloppé à 360 degrés sur le corps du poteau. Il ne repose pas sur l’électricité urbaine, l’alimentation du site ou une dépendance au réseau comme hypothèse de fonctionnement.
Le poteau porte environ 15 mètres carrés de CIGS flexible enveloppé sur un corps vertical d’environ 8 mètres de haut et 0,6 mètre de large, produisant environ 2,4 à 2,7 kWp de puissance nominale. En exploitation réelle, l’enveloppe complète n’est pas éclairée comme le serait un panneau plat. Un cylindre vertical capte le soleil direct principalement sur sa projection orientée vers le soleil ; ainsi, la sortie réaliste par ciel dégagé dans des conditions de forte irradiation est planifiée autour d’un pic de classe 0,8 à 1,1 kW DC, le pic apparaissant généralement en milieu de matinée ou en milieu d’après-midi plutôt qu’à midi. Le réapprovisionnement quotidien est planifié comme une contribution énergétique à un chiffre, environ 6 à 9 kWh/jour dans les régions à fort ensoleillement.
Cette énergie n’est pas présentée comme une autosuffisance solaire pure illimitée. Elle constitue une couche de réapprovisionnement pour un noeud hors réseau soutenu par batterie. L’enveloppe de planification utilise un stockage de classe 5 à 20 kWh, puis programme les sorties de drones, la recharge des robots, les patrouilles PTZ, l’échantillonnage environnemental et l’inférence edge selon le cycle de service. Pendant les nuits d’événements sportifs, le système donne la priorité à la détection de surveillance périmétrique, à la disponibilité robotisée et à des fenêtres sélectionnées de vérification aérienne. Pendant les périodes de moindre risque, les tâches de calcul, la récupération de batterie et la fréquence des patrouilles peuvent être ajustées par l’ordonnanceur edge OS OTATODO.
3. Opérations De Surveillance Périmétrique Nocturne
La boucle opérationnelle centrale est la détection, l’évaluation et la réponse autorisées, la planification du calcul edge, puis les opérations terrain et la maintenance, affichées dans une vue de commandement à image opérationnelle commune. La nuit, la caméra PTZ du poteau et la perception locale ne téléversent pas de vidéo brute pour l’analyse courante. La vidéo brute et les données de capteurs restent sur le poteau et sont traitées localement ; seules des métadonnées d’événements et d’état désidentifiées peuvent quitter le poteau pour examen par le commandement.
Un événement type commence par une conscience périmétrique anonyme : mouvement près d’un portail restreint, arrêt inhabituel d’un véhicule, attroupement à une entrée de service ou personne pénétrant dans une zone d’exclusion d’une cour de pompes. Le module edge classe et note l’événement localement, le compare aux calendriers de maintenance autorisés, puis présente une alerte concise à l’opérateur. Si l’événement reste incertain, un robot de service peut quitter la base du poteau, inspecter la scène au niveau du sol et revenir pour une recharge sans fil. Lorsque la confirmation aérienne est plus efficace, le noeud peut lancer son drone ami pour un court itinéraire d’inspection, puis le faire revenir pour un échange automatisé de batterie à chaud via un magasin arrière multi-baies.
Le KPI de taux de fausses alarmes est traité en superposant les preuves avant dispatch : perception caméra, contexte environnemental, comparaison au calendrier, confirmation robotisée et décision opérateur. Une nuit venteuse, poussiéreuse et bruyante au Caire peut produire des mouvements et du bruit de capteurs. L’objectif du noeud n’est pas de retirer l’humain de l’autorité ; il est de rendre la réponse humaine mieux informée avant l’envoi d’une équipe de gardes, d’une équipe de maintenance ou d’un agent de liaison d’urgence.
4. Réponse Terrain Priorisant Le Robot
Le robot terrestre est configuré comme l’outil principal de réponse nocturne pour le périmètre de l’autorité de l’eau. Il assure patrouille autonome, réponse aux alarmes, inspection, coordination air-sol et recharge sans fil avec retour à la base. Il est utile là où une patrouille humaine devrait autrement traverser des surfaces industrielles mal éclairées, des débris après une catastrophe, des clôtures temporaires, de la boue, des accumulations d’eau ou une circulation congestionnée liée aux événements. Le robot ne remplace pas l’autorité ; il étend la portée de vérification depuis le poteau.
Lorsque le COP signale une alerte de surveillance périmétrique, l’opérateur peut autoriser le robot à inspecter un portail, s’approcher d’une enceinte restreinte ou se coordonner avec le drone en survol. Le drone fournit un contexte régional, tandis que le robot vérifie les détails au sol tels qu’une obstruction, des dommages de clôture, de l’eau stagnante, de la fumée, un boîtier de service ouvert ou un véhicule immobilisé. Le noeud edge planifie les charges de calcul sur le poteau afin que la mission robot, le balayage PTZ et la machine d’état drone ne se disputent pas aveuglément la batterie ou la capacité d’inférence.
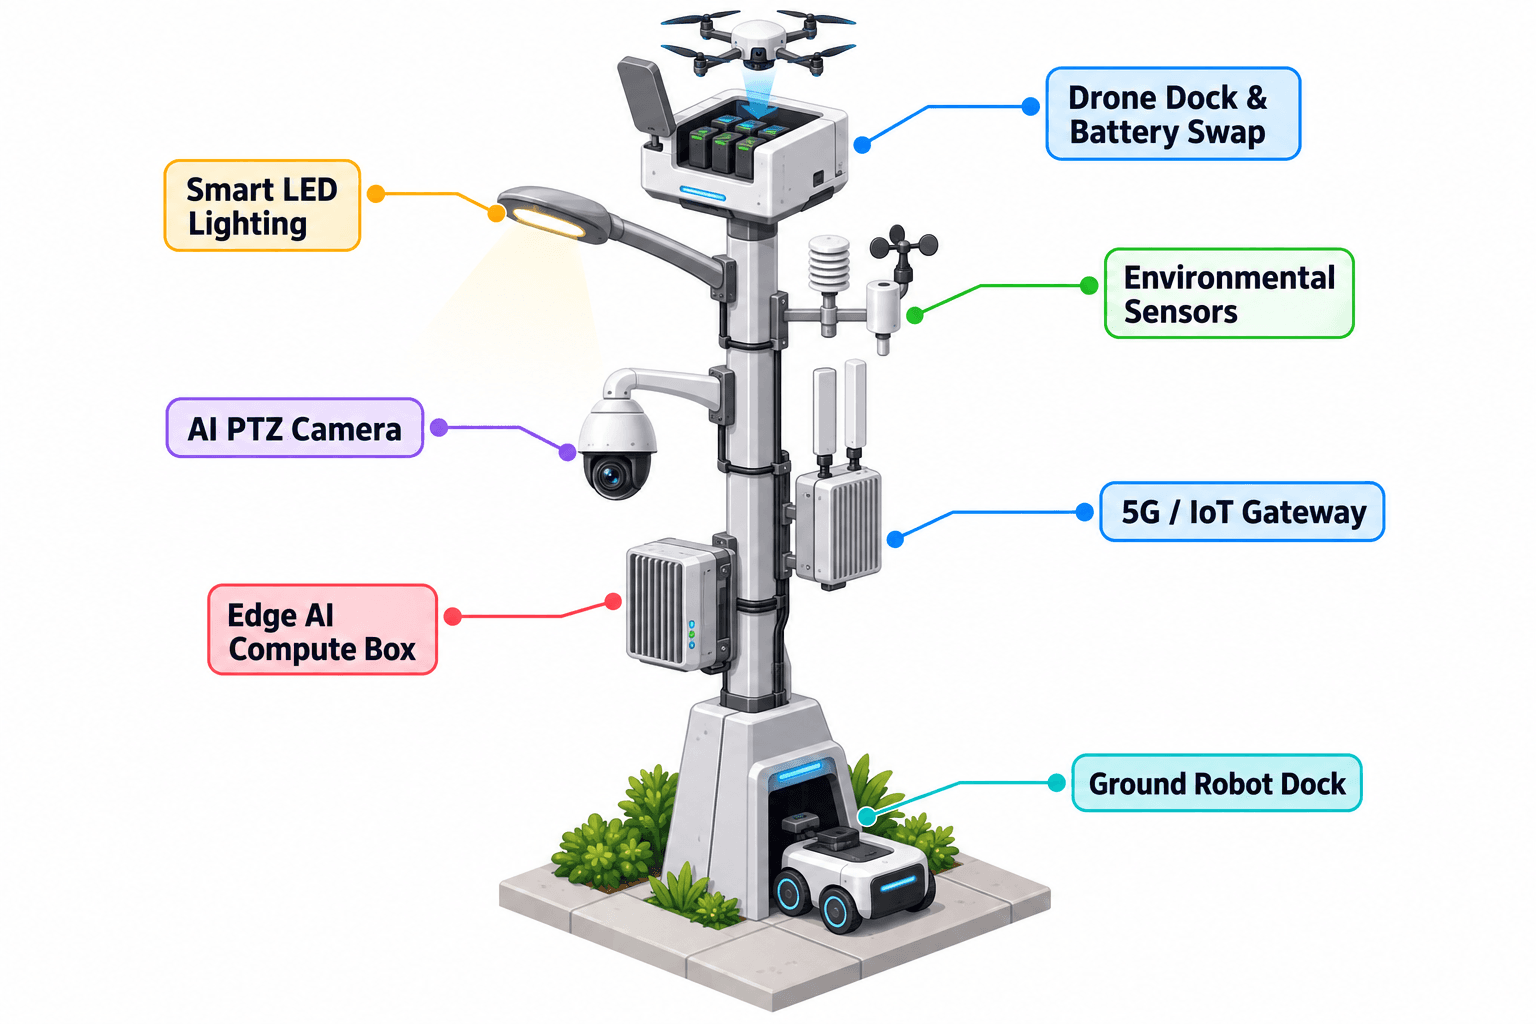
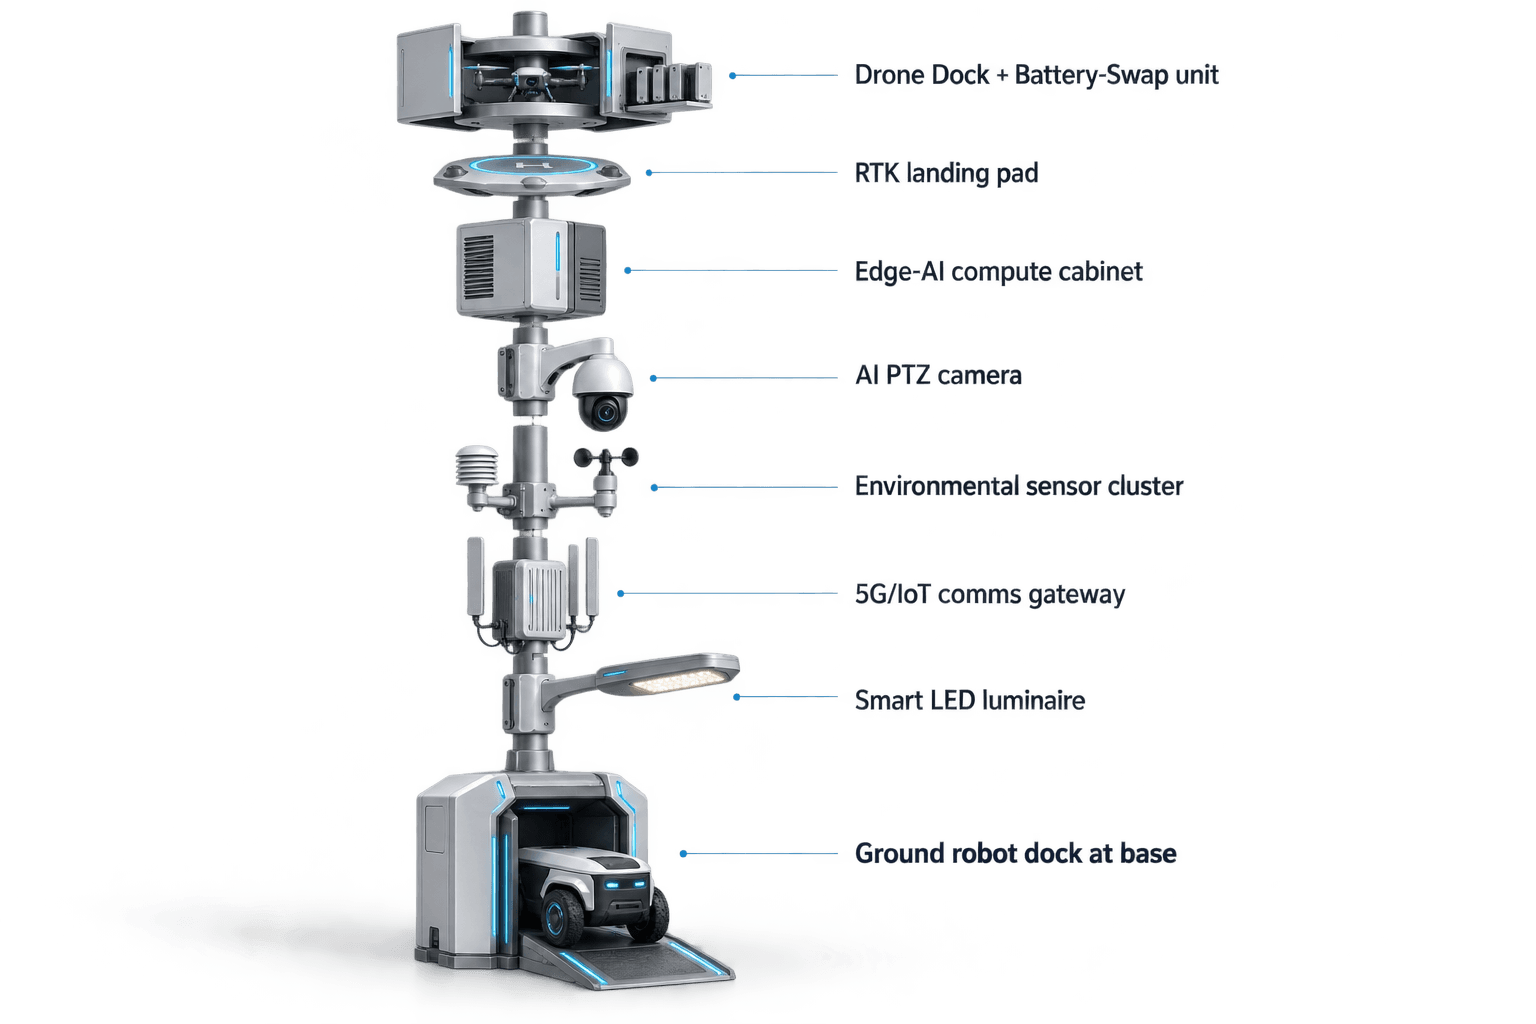
L’ensemble de capacités neuf-en-un est utilisé comme pile opérationnelle plutôt que comme liste de contrôle produit. Le poteau intelligent pur héberge détection, calcul, énergie, opérations drone et robot, sans système d’éclairage. Les opérations drone couvrent lancement, patrouille, inspection, retour et redéploiement de tâches. Le magasin d’échange de batteries à chaud prend en charge plusieurs sorties consécutives selon les packs chargés stockés. La gestion des opérations drone couvre planification d’itinéraire, état de charge ou d’échange, mise en file, santé de la flotte et journaux. La surveillance environnementale ajoute vitesse du vent, direction du vent, température, humidité, pression atmosphérique, bruit, PM10, PM2.5 et éclairement pour expliquer les conditions terrain susceptibles d’affecter les fausses alarmes et la sécurité des missions.
5. Gouvernance, C-UAS Et Évaluation
Pour l’usage par l’autorité de l’eau du Caire, la gouvernance des données est conçue pour le traitement local et des principes d’exploitation orientés PDPL/LGPD. Le noeud est configuré pour que les flux vidéo bruts et les flux de capteurs restent sur le poteau pour l’inférence locale. La vue de commandement reçoit des métadonnées d’événements et d’état désidentifiées : type d’alerte, bande de confiance, zone de localisation, état de la batterie, état du robot, état du drone, condition de maintenance et action opérateur. Cela soutient l’auditabilité sans transformer le déploiement en programme de collecte de vidéo brute.
La coordination Counter-UAS est incluse pour la protection des infrastructures critiques, mais dans des limites strictes. Le poteau peut détecter et suivre un drone non autorisé à l’aide de sa propre détection et, lorsqu’elles sont disponibles, d’entrées optionnelles de capteurs partenaires. Le radar n’est pas intégré au poteau. Avec autorisation humaine, le noeud peut commander à son drone ami d’effectuer une mitigation non létale telle qu’une capture aérienne douce par filet ou une dissuasion par approche rapprochée. Le système n’est pas une plateforme d’abattage, ni un brouilleur, ni un système d’attaque autonome.
Le plan d’évaluation évite les revendications de succès inventées. Pour la première fenêtre opérationnelle, l’autorité de l’eau définirait les entrées de planification cibles : bande acceptable de taux de fausses alarmes, calendrier de couverture des patrouilles nocturnes, cible maximale de délai avant examen humain, politique de réserve batterie, seuil de retour du robot à la recharge et format d’enregistrement des incidents. Pendant la période d’événements sportifs, le déploiement est jugé sur la qualité du tri des événements : moins de dispatchs évitables, meilleure confirmation avant escalade, autonomie hors réseau stable et journaux de mission complets, sous réserve de confirmation finale d’ingénierie.
Configuration du système
| Paramètre | Configuration |
|---|---|
| Type de poteau | Poteau intelligent pur SOLARTODO Sentinel Sky Hub ; noeud edge Physical AI sans éclairage pour les opérations de détection, calcul, énergie, drone et robot. |
| Système d’alimentation | Micro-station entièrement hors réseau soutenue par batterie avec réapprovisionnement par film mince CIGS flexible enveloppé à 360° sur ~15 m² et stockage de classe 5-20 kWh. |
| Calcul IA edge | Module edge de classe Jetson Orin ou de classe Thor dans une armoire de calcul sur poteau ; inférence locale et planification des charges de travail via OTATODO. |
| Caméra et détection | Caméra PTZ IA pour comptage anonyme des véhicules, densité de foule, intrusion et conscience périmétrique ; neuf canaux environnementaux incluant vent, particules, bruit et éclairement. |
| Opérations drone | Lancement autonome, patrouille, inspection, retour, redéploiement de tâches et échange automatisé de batterie à chaud arrière multi-baies. |
| Opérations robot | Patrouille par robot humanoïde ou de service, réponse aux alarmes, inspection, coordination air-sol et recharge sans fil à la base du poteau. |
| Traitement des données | Vidéo brute et données de capteurs traitées localement sur le poteau ; seules des métadonnées d’événements et d’état désidentifiées quittent le site. |
Comment ça marche
- Les capteurs PTZ et environnementaux sur poteau signalent une anomalie périmétrique nocturne au bord du port de service de l’autorité de l’eau.
- L’IA edge classe l’événement localement, vérifie le contexte de calendrier et attribue une bande de confiance sans exporter de vidéo brute.
- Le COP présente à un opérateur humain les métadonnées d’événement désidentifiées, l’état de l’alimentation et les options de vérification recommandées.
- Avec autorisation, le robot terrestre inspecte la zone d’alarme tandis que le drone ami effectue un itinéraire de confirmation en survol si nécessaire.
- L’opérateur décide de rejeter, surveiller, dépêcher du personnel ou autoriser une coordination C-UAS non létale pour un drone non autorisé.
- Le noeud enregistre les métadonnées d’événement, les journaux de mission, l’état de charge du robot, l’état d’échange du drone et les notes de maintenance pour examen.
Hypothèses de planification (indicatives)
Données de planification illustratives que l’acheteur peut recalculer : indicateurs cibles, pas des résultats obtenus. Sous réserve de confirmation finale d’ingénierie.
| Indicateur | Hypothèse de planification | Valeur indicative |
|---|---|---|
| Main-d’oeuvre d’inspection | Entrée de planification cible : la patrouille robotisée et la vérification par drone réduisent les rondes périmétriques nocturnes manuelles pendant les périodes de forte affluence liées aux événements sportifs. | ~10-20 équivalents de patrouilles manuelles/semaine automatisés pour évaluation. |
| Taux de fausses alarmes | Entrée de planification cible : les alarmes sont vérifiées par perception locale plus confirmation robot ou drone avant dispatch courant. | Cible de réduction définie par l’acheteur ; couramment modélisée comme une bande de réduction de 20-40% des dispatchs évitables. |
| Résilience hors réseau | Entrée de planification cible : la réserve batterie prend en charge l’opération de surveillance périmétrique lorsque le réseau voisin ou l’alimentation du site est indisponible après une perturbation. | Stockage de classe 5-20 kWh dimensionné selon le cycle de service final. |
| Capacité de vérification aérienne | Entrée de planification cible : le magasin de batteries multi-baies permet plusieurs courtes sorties d’inspection consécutives avant service manuel des batteries. | ~3-6 courtes sorties par fenêtre nocturne hautement prioritaire pour planification. |
| Charge de travail opérateur | Entrée de planification cible : le COP présente des événements notés, l’état des missions et l’état énergétique au lieu de flux bruts continus. | ~1 vue de commandement consolidée par grappe de noeuds. |
Équipements déployés
- Corps de poteau hors réseau SOLARTODO Sentinel Sky Hub avec couche CIGS flexible enveloppée
- Armoire énergétique sur poteau soutenue par batterie avec ordonnanceur d’alimentation
- Armoire de calcul IA edge sur poteau exécutant OTATODO
- Caméra PTZ IA pour perception périmétrique locale
- Ensemble de surveillance environnementale à neuf canaux
- Lancement de drone autonome et magasin arrière d’échange de batteries à chaud
- Interface de recharge sans fil pour robot terrestre à la base du poteau
- Intégration de vue de commandement COP pour autorisation opérateur et journaux
Questions fréquentes
Sky Hub est-il un lampadaire intelligent pour les routes du Caire ?
Non. Dans ce déploiement, il est spécifié comme un poteau intelligent pur sans système d’éclairage. Son rôle est une infrastructure edge Physical AI pour un périmètre de type portuaire d’une autorité de l’eau : détection locale, alimentation hors réseau, calcul edge, opérations drone, recharge robotisée et coordination par vue de commandement. Il n’est ni conçu ni positionné comme éclairage public.
Comment le noeud peut-il fonctionner après une catastrophe sans alimentation du site ?
La configuration proposée est entièrement hors réseau. Elle combine stockage sur batterie et réapprovisionnement solaire par film mince CIGS flexible enveloppé à 360° sur le corps du poteau. La couche solaire est traitée comme un réapprovisionnement supplémentaire, et non comme une énergie illimitée. Les tâches à forte puissance des robots et drones sont tamponnées par un stockage de classe 5-20 kWh et planifiées selon le cycle de service.
Pourquoi le robot est-il important pour les opérations de réponse nocturne ?
La nuit, une alerte caméra seule peut ne pas justifier l’envoi d’une équipe à travers un périmètre de service de l’eau perturbé. Un robot terrestre peut inspecter portails, barrières, enceintes de pompes et dangers au niveau du sol, puis revenir à la base du poteau pour une recharge sans fil. Cela donne à l’opérateur une deuxième source de preuve terrain avant dispatch.
Le système téléverse-t-il de la vidéo brute vers une salle de contrôle distante ?
La conception de données prévue garde la vidéo brute et les données de capteurs sur le poteau pour traitement local. La vue de commandement reçoit des métadonnées d’événements et d’état désidentifiées, telles que type d’alerte, zone, bande de confiance, état de mission et état de batterie. Cette conception est orientée PDPL/LGPD, sous réserve de confirmation juridique et d’ingénierie finale.
Comment le taux de fausses alarmes est-il évalué sans revendiquer de résultats atteints ?
L’acheteur définit une cible de réduction du taux de fausses alarmes et la mesure pendant la fenêtre opérationnelle. L’évaluation compare les alertes caméra seules aux alertes vérifiées par classification locale, contexte de calendrier, inspection robotisée ou confirmation drone. L’étude de cas utilise uniquement des entrées de planification cibles ; elle ne revendique aucun chiffre de détection ou de réduction atteint.
Sky Hub peut-il répondre à des drones non autorisés près du périmètre de l’autorité de l’eau ?
Oui, dans des limites non létales et autorisées par un humain. Le poteau peut détecter et suivre un drone non autorisé au moyen de capteurs embarqués et d’entrées optionnelles de capteurs partenaires. Après autorisation opérateur, son drone ami peut effectuer une capture aérienne douce par filet ou une dissuasion par approche rapprochée. Il n’effectue pas de brouillage, d’abattage ni d’attaques autonomes.
Le radar est-il inclus dans le matériel du poteau ?
Le radar n’est pas traité comme matériel intégré au poteau dans cette configuration. Si l’autorité de l’eau exige une entrée radar pour un périmètre ou un risque d’espace aérien spécifique, elle peut être considérée comme un flux optionnel de capteur partenaire vers l’image opérationnelle commune. La combinaison finale de capteurs reste soumise à confirmation d’ingénierie.
Pourquoi est-ce utile pendant une période d’événements sportifs au Caire ?
Les périodes d’événements sportifs peuvent accroître la congestion, les changements temporaires d’accès et la charge de travail nocturne autour d’infrastructures de service critiques. Un Sky Hub de comblement post-catastrophe donne à l’autorité de l’eau un noeud local hors réseau pour la vérification de surveillance périmétrique lorsque le calendrier des patrouilles manuelles est moins prévisible. L’objectif est un meilleur tri, des dossiers plus propres et moins de dispatchs évitables.
Pour aller plus loin
- Gamme de mâts City AI / éclairage public intelligent
- Plus de cas de déploiement de ville intelligente
- Parlez à notre équipe d’ingénierie
Vous planifiez un déploiement d’IA physique similaire pour rues, campus ou espaces publics ? Demander une consultation d’ingénierie