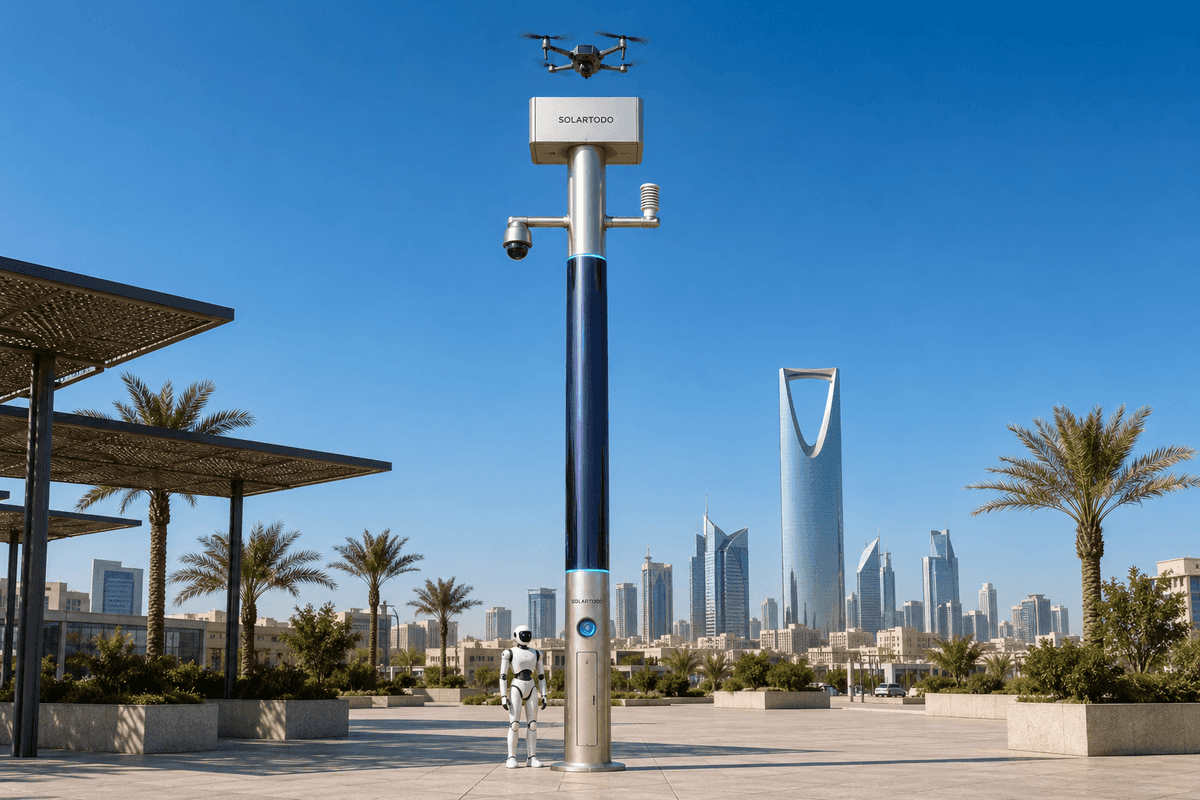
Un poteau IA urbain est un nœud d’IA physique en périphérie, sans fonction d’éclairage, qui combine capteurs, calcul en périphérie, stockage d’énergie hors réseau, opérations de drones, opérations de robots et coordination de commandement dans une micro-station au format poteau. À Casablanca, la configuration Sentinel Sky Hub proposée prend en charge la surveillance des sections transversales de rivière pour les équipes éco-environnementales de parcs industriels, en utilisant la perception PTZ locale et l’inspection autorisée par drone sans exporter les données brutes.
1. Contexte opérationnel à Casablanca : réponse nocturne en période de fêtes autour des sections transversales d’eau industrielles
Cette configuration de rapport pilote proposée est conçue pour une partie prenante éco-environnementale responsable de l’inspection nocturne autour de la bordure d’un parc industriel à Casablanca, au Maroc. La zone d’exploitation n’est pas un couloir général d’embellissement urbain ni un projet d’éclairage. Il s’agit d’une zone pratique d’inspection à basse altitude : points de surveillance des sections transversales de rivière, routes d’accès le long du drainage, limites périmétriques, cours de service, petits ponts et interfaces entre l’activité industrielle et les voies d’eau réceptrices.
Le déclencheur saisonnier est la période des fêtes. Pendant les fêtes, les sites industriels peuvent fonctionner avec une supervision réduite, les prestataires tournent, les mouvements de déchets changent et les équipes d’intervention peuvent être plus limitées la nuit. Le problème central n’est pas que la ville manque de capteurs ; il tient au fait qu’une situation anormale observée après la tombée de la nuit peut se retrouver dans un vide entre l’examen des caméras fixes, l’envoi manuel d’une équipe et l’arrivée physique d’une patrouille à la section transversale. Pour les opérations éco-environnementales, ce délai peut compter lorsqu’une plainte pour odeur, un rejet visible, un canal obstrué, une intrusion près d’un point de surveillance ou un mouvement suspect de véhicule nécessite un premier constat documenté.
Le cadrage des KPI porte sur la fréquence des patrouilles. L’acheteur doit évaluer si le système augmente le nombre de passages d’inspection programmés et déclenchés par exception chaque nuit, sans nécessiter qu’un opérateur se tienne à côté du poteau, et si chaque passage produit un enregistrement d’événement structuré pouvant être examiné dans une vue de commandement à image opérationnelle commune. Le pilote ne revendique pas de taux de détection atteints, de zone de couverture ou de latence de réponse. Ces valeurs doivent être confirmées par l’ingénierie du site, la conception des itinéraires, l’évaluation radio locale et les propres règles opérationnelles de la ville.
Le mode de déploiement choisi est celui de la section transversale de rivière. Au lieu de disperser les nœuds de manière générique, l’implantation proposée place les poteaux Sky Hub là où une caméra PTZ peut observer l’approche de la section transversale, le bord du canal, les points d’accès voisins et les schémas de véhicules ou de foule susceptibles d’indiquer un incident. Le poteau devient alors une micro-station d’inspection hors réseau pouvant solliciter un drone pour une confirmation visuelle à basse altitude et, le cas échéant, coordonner une réponse de robot terrestre depuis la zone de base.
2. Configuration de nœud proposée : connaissance de situation en périphérie pilotée par PTZ, inspection d’abord par drone
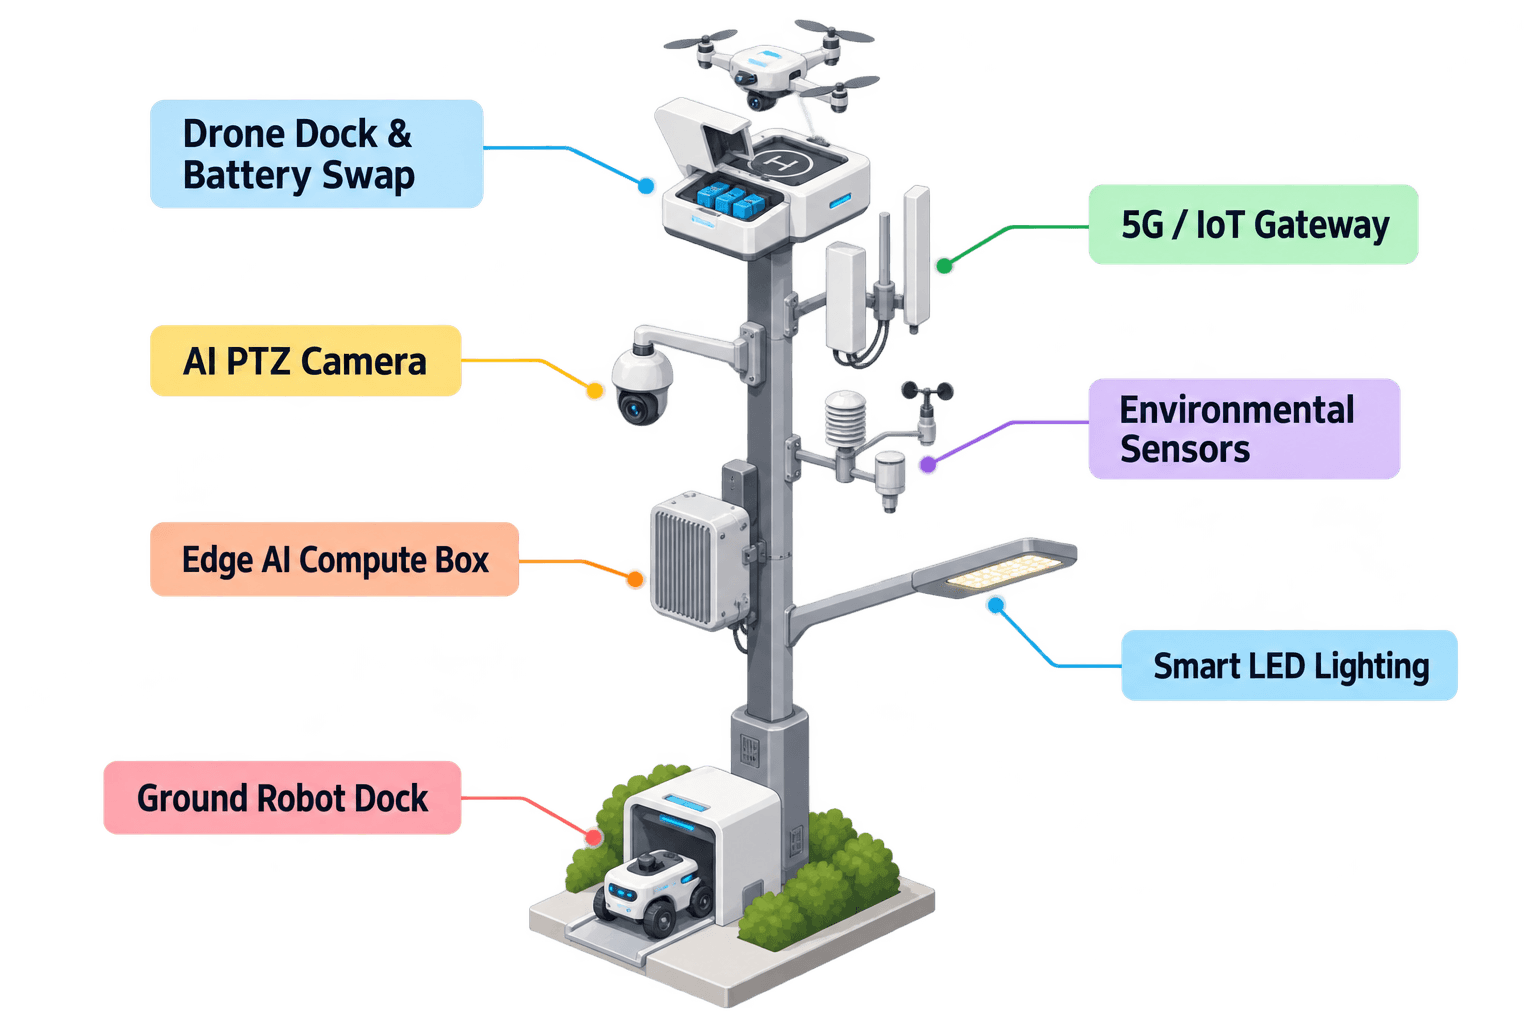
Le nœud proposé pour Casablanca est un SOLARTODO Sentinel Sky Hub : un nœud d’IA physique en périphérie, mature et au format poteau, exécutant OTATODO en périphérie. Il s’agit d’un poteau intelligent pur, sans système d’éclairage. Dans ce cas, sa finalité n’est pas l’illumination, mais l’exploitation des flux de capteurs, de calcul, d’énergie, de drones et de robots sur une section transversale de rivière dans un parc industriel.
Le module central est la caméra PTZ. La PTZ fournit une observation active de la section transversale, de la route de service, de la berge du canal et de la ligne périmétrique. La perception locale prend en charge le comptage anonyme des véhicules, la densité de foule, l’intrusion et la connaissance périmétrique. Elle n’est pas présentée comme un système d’identification personnelle et ne repose pas sur la reconnaissance active déployée des visages ou des plaques d’immatriculation. La valeur opérationnelle est que la PTZ peut surveiller les bons emplacements, classifier localement une anomalie et créer un événement désidentifié suffisamment pertinent pour qu’un opérateur éco-environnemental décide s’il faut envoyer le drone du nœud.
Une fois autorisé, le flux de travail du drone prend en charge le lancement, l’inspection à basse altitude, le retour et le redéploiement de mission sans opérateur présent sur site. Un magasin de batteries multibaies à service arrière effectue un échange à chaud automatisé après l’atterrissage : l’aéronef reçoit un pack chargé et le système peut préparer une nouvelle sortie si le cycle de service et l’état de la batterie le permettent. La couche de gestion traite la planification d’itinéraire, la mise en file des tâches, l’état de charge et d’échange, la santé de la flotte et les journaux de mission. Cela est particulièrement pertinent pendant les fêtes, lorsqu’un seul opérateur de nuit peut devoir superviser plusieurs événements de sections transversales depuis une vue de commandement centralisée.
Le flux de travail du robot terrestre est secondaire dans ce récit pilote, mais demeure une partie des capacités intégrées du nœud. Un robot humanoïde ou de service peut effectuer une patrouille autonome, une réponse à alarme, une inspection de la zone de base du poteau et une coordination air-sol, puis revenir pour une recharge sans fil. Dans un cas d’usage de section transversale de rivière, cela signifie que le drone peut inspecter depuis les airs pendant que le robot vérifie la berge accessible, la ligne de clôture ou la baie de service, sous réserve des règles de sécurité locales et de la confirmation de l’itinéraire.
3. Énergie hors réseau et traitement local des données : pratique, pas illimité
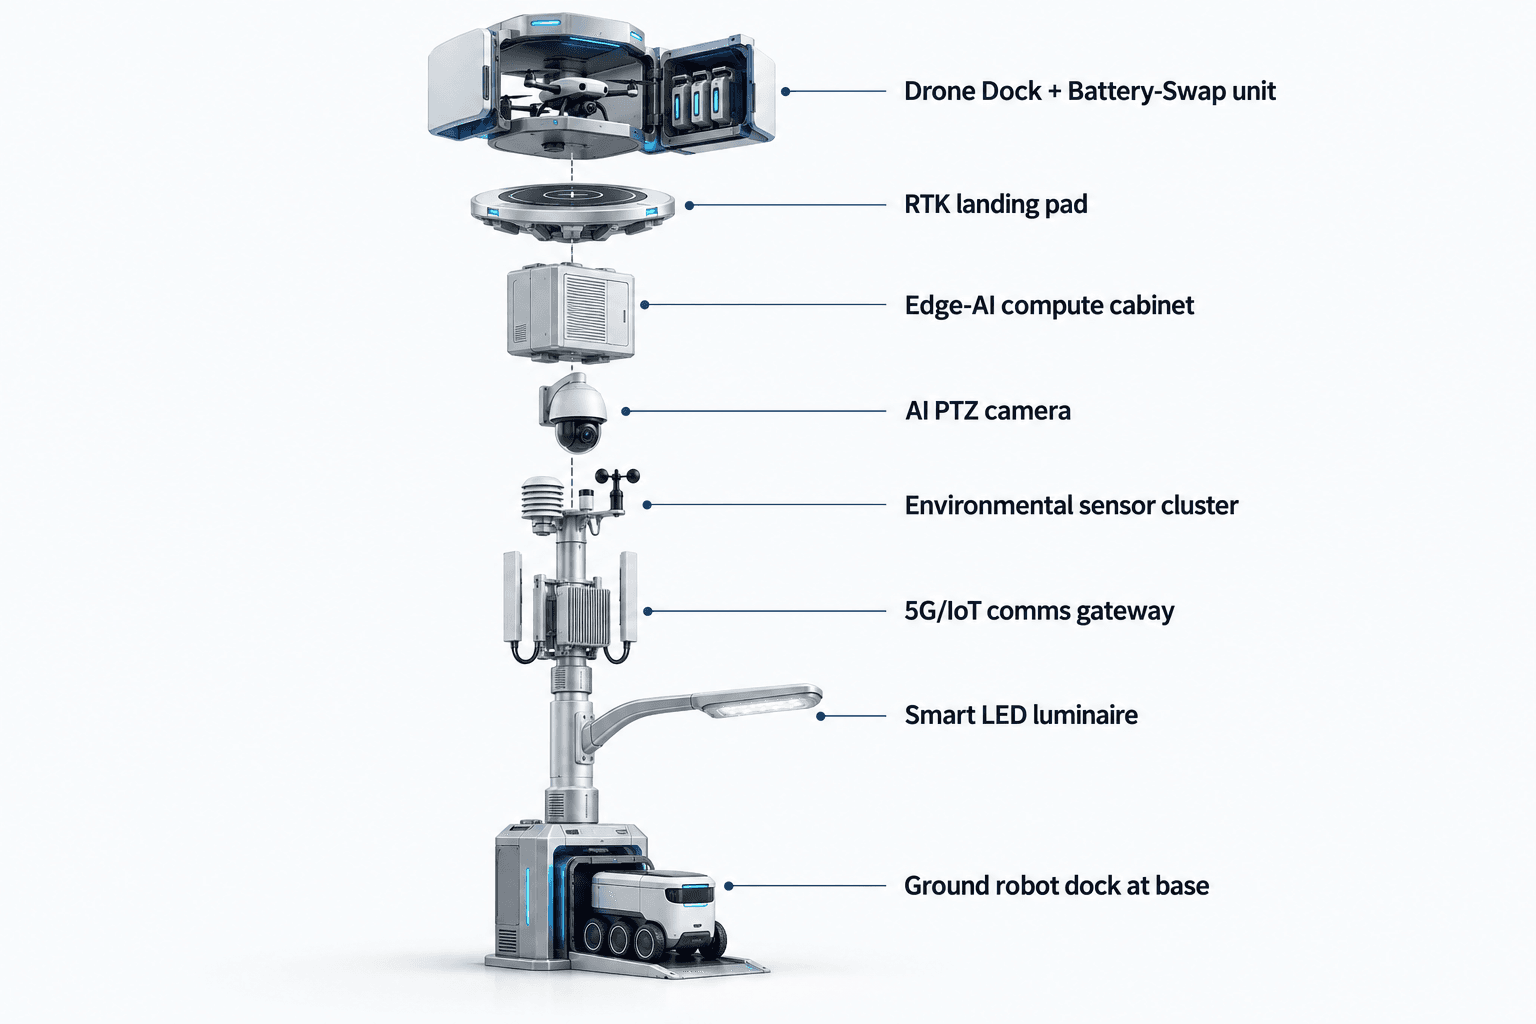
Le nœud Sky Hub proposé est entièrement hors réseau : il ne dépend pas de l’alimentation de la ville, du réseau électrique ou du site. L’architecture énergétique est une micro-station soutenue par batterie, avec recharge solaire sur le poteau. Le poteau porte environ 15 m² de film solaire mince CIGS flexible enveloppant à 360 degrés sur un corps cylindrique vertical d’environ 8 m de haut et environ 0.6 m de large, avec une plage nominale d’environ 2.4 à 2.7 kWp.
Le modèle de planification doit rester réaliste. Un cylindre vertical ne capte pas le soleil direct sur toute sa surface enveloppante en même temps ; il capte le soleil direct principalement sur sa projection orientée vers le soleil. Dans une région de référence à forte irradiation comme l’Arabie saoudite, une attente de production par ciel dégagé est d’environ 0.8 à 1.1 kW DC en crête, avec un pic généralement en milieu de matinée ou en milieu d’après-midi plutôt qu’à midi, et environ 6 à 9 kWh par jour. Le rendement final à Casablanca doit être confirmé par une évaluation solaire locale, une étude d’ombrage, le profil météorologique saisonnier, la géométrie de montage et le cycle de service réel.
Pour cette raison, la couche CIGS doit être comprise comme un appoint de recharge pour un nœud entièrement hors réseau soutenu par batterie, et non comme une revendication de solaire pur illimité. Les tâches de drones et de robots à forte puissance sont tamponnées par un stockage de classe 5 à 20 kWh et programmées selon le cycle de service. Pendant une période de réponse nocturne en période de fêtes, la vue de commandement doit prioriser ensemble la fréquence de patrouille, l’état de la batterie, la disponibilité du drone, l’état de charge du robot et le budget énergétique, plutôt que de traiter chaque sortie isolément.
Le traitement des données suit la même discipline pratique. Les vidéos brutes et les données de capteurs restent sur le poteau et sont traitées localement par un module edge de classe Jetson, avec un calcul de classe Orin ou Thor selon la configuration choisie. Seules les métadonnées d’événements et d’état désidentifiées peuvent quitter le poteau. L’architecture est orientée PDPL/LGPD parce qu’elle est conçue pour le traitement local, la minimisation et l’auditabilité, mais la conformité juridique finale, la politique de conservation des données, la signalétique, le langage d’achat et l’autorisation opérationnelle restent soumis à l’examen de l’acheteur et du conseil juridique local.
4. Boucle opérationnelle : de l’anomalie PTZ à l’inspection autorisée à basse altitude
Le modèle opérationnel quotidien suit une boucle de commandement unique : détection, évaluation et réponse autorisées, planification du calcul en périphérie, puis opérations et maintenance sur le terrain. Dans la vue d’image opérationnelle commune, l’équipe éco-environnementale n’a pas besoin de regarder les flux bruts continus de chaque poteau. Le système doit faire remonter l’état des sections transversales, les cartes d’événements PTZ, la disponibilité du drone, l’état de la batterie, les relevés environnementaux et les journaux de mission sous forme de métadonnées opérationnelles structurées.
Un événement type de nuit de fête commence lorsque la caméra PTZ signale une anomalie : stationnement inhabituel d’un véhicule près du canal, mouvement dans une zone de service restreinte, attroupement en bordure périmétrique, obstruction possible ou preuve visuelle qu’un point de rejet nécessite une inspection plus rapprochée. OTATODO planifie l’inférence locale sur le poteau et note l’événement. L’événement est ensuite présenté à l’opérateur avec l’emplacement, l’heure, la catégorie de confiance, la politique d’instantané caméra telle que configurée, l’état de la batterie et l’itinéraire d’inspection recommandé. L’opérateur autorise la réponse selon les règles de la ville.
Après autorisation, le drone décolle pour un itinéraire d’inspection à basse altitude. Il peut suivre un court passage de section transversale, un passage le long du bord du canal ou une boucle périmétrique, selon la file de tâches et l’état météorologique. La mission peut être redéployée si la PTZ continue de détecter une activité ou si le paquet de capteurs environnementaux indique des conditions à vérifier. Après l’atterrissage, le magasin d’échange à chaud peut remplacer la batterie et remettre le drone en disponibilité pour une autre sortie, sous réserve de la planification énergétique.
La surveillance environnementale ajoute du contexte, pas de la surcharge. Le paquet neuf-en-un mesure la vitesse du vent, la direction du vent, la température, l’humidité, la pression atmosphérique, le bruit, les PM10, les PM2.5 et l’éclairement. Les relevés de vent influencent la décision de lancer ou non une sortie de drone. Les particules, le bruit et les relevés météorologiques de base aident les opérateurs à interpréter les plaintes ou les anomalies nocturnes. L’éclairement est traité comme une valeur environnementale, non comme une fonction d’éclairage.
La coordination Counter-UAS reste strictement encadrée. Si un drone non autorisé apparaît près de la section transversale du parc industriel, le poteau peut le détecter et le suivre grâce à ses entrées de détection disponibles, et peut commander le drone ami du nœud pour une réponse non cinétique autorisée par un humain, comme une capture douce par filet aérien ou une dissuasion par approche rapprochée. Le radar n’est pas un matériel intégré au poteau ; il ne peut être traité que comme une entrée optionnelle de capteur partenaire si l’acheteur l’intègre. Aucune destruction, brouillage, interdiction, attaque autonome ou réponse armée ne fait partie de cette configuration.
5. Plan d’évaluation : objectifs de fréquence de patrouille soumis à confirmation d’ingénierie
Pour l’acheteur de Casablanca, la valeur du pilote proposé doit être évaluée au moyen de métriques de fréquence de patrouille et de disponibilité de réponse plutôt qu’au moyen d’une liste générique de technologies. La question de planification est simple : l’équipe éco-environnementale peut-elle augmenter les passages d’inspection nocturnes autour des sections transversales de rivière prioritaires pendant les fêtes, tout en gardant les données brutes localement, en maintenant une exploitation hors réseau et en préservant l’autorisation humaine sur les actions réglementées ?
L’évaluation doit distinguer les patrouilles programmées des patrouilles déclenchées par événement. Les patrouilles programmées sont des passages d’inspection par drone planifiés à des heures définies, comme le début du service de nuit, le milieu du service et l’avant-aube. Les patrouilles déclenchées par événement sont lancées après des déclencheurs PTZ ou environnementaux. Une conception pilote utile peut comparer une couverture de fêtes uniquement manuelle avec un modèle assisté dans lequel le nœud Sky Hub fournit des balayages PTZ récurrents, une disponibilité drone et des journaux d’événements structurés. Les chiffres doivent être traités comme des données de planification cibles jusqu’à vérification sur site.
Le pilote doit également suivre la discipline opérationnelle. Chaque événement doit produire un journal de mission, un enregistrement de décision, un enregistrement de l’état de la batterie et un état de maintenance. Si un drone n’est pas lancé en raison du vent, de l’état énergétique ou du statut d’autorisation, cela doit également être enregistré. Cela rend le système plus utile aux responsables éco-environnementaux : ils peuvent voir non seulement ce qui s’est produit, mais aussi pourquoi le nœud a agi ou n’a pas agi.
Une revue d’acceptation pratique confirmerait le champ de vision PTZ, l’exposition solaire, les couloirs de drone sûrs, l’accès à la base du robot, la qualité des communications, la politique de conservation des données, les rôles COP et les procédures de personnel pendant les fêtes. Une fois ces conditions confirmées, SOLARTODO Sentinel Sky Hub peut être évalué comme une couche de nœuds d’IA physique en périphérie pour la surveillance des sections transversales de rivière des parcs industriels de Casablanca : hors réseau, traité localement, prêt pour drone, prêt pour robot et conçu autour de la fréquence de patrouille plutôt que de revendications d’automatisation spéculatives.
Configuration du système
| Paramètre | Configuration |
|---|---|
| Archétype de déploiement | Nœud de section transversale de rivière en parc industriel pour la surveillance de réponse nocturne éco-environnementale |
| Plateforme de poteau | Poteau intelligent pur SOLARTODO Sentinel Sky Hub, sans éclairage, entièrement hors réseau |
| Caméra | Caméra IA PTZ pour vues de patrouille à 360 degrés, comptage anonyme des véhicules, densité de foule, intrusion et connaissance périmétrique |
| Calcul IA en périphérie | Module d’inférence sur poteau de classe Jetson, configuration de classe Orin ou Thor soumise à confirmation d’ingénierie finale |
| Système énergétique | Stockage batterie de classe 5-20 kWh plus environ 15 m² de recharge CIGS flexible enveloppante à 360 degrés, environ 2.4-2.7 kWp nominaux |
| Opérations de drone | Lancement autonome, itinéraire d’inspection à basse altitude, retour, échange à chaud de batterie multibaies à service arrière, redéploiement de tâches |
| Politique de données | Vidéos brutes et données de capteurs traitées sur le poteau ; seules les métadonnées d’événements et d’état désidentifiées peuvent quitter le nœud |
Comment ça marche
- La caméra PTZ patrouille la section transversale de rivière et signale localement une anomalie nocturne.
- L’IA en périphérie classifie l’événement, note sa priorité et conserve la vidéo brute sur le poteau.
- Le COP présente les métadonnées d’événement désidentifiées, l’état de la batterie, l’état météorologique et l’itinéraire d’inspection recommandé à un opérateur autorisé.
- L’opérateur approuve l’inspection par drone ou met la tâche en attente selon les règles locales et les conditions de sécurité.
- Le drone effectue le passage de section transversale à basse altitude, revient au poteau et reçoit un échange à chaud de batterie si une autre sortie est en file d’attente.
- OTATODO enregistre la décision, le journal de mission, le contexte environnemental, l’état énergétique et l’état de maintenance pour revue.
Hypothèses de planification (indicatives)
Données de planification illustratives que l’acheteur peut recalculer : indicateurs cibles, pas des résultats obtenus. Sous réserve de confirmation finale d’ingénierie.
| Indicateur | Hypothèse de planification | Valeur indicative |
|---|---|---|
| Fréquence de patrouille nocturne | Le modèle cible compare l’inspection de fêtes uniquement manuelle avec des patrouilles de drone programmées et déclenchées par événement | ~3-6 opportunités de patrouille de section transversale par nuit et par nœud |
| Filtrage des envois manuels | La notation locale des événements pilotée par PTZ filtre les anomalies courantes avant l’envoi d’une équipe terrain | ~30-50% des vérifications de faible priorité examinées d’abord à distance |
| Disponibilité du drone | L’échange à chaud de batteries multibaies prend en charge des sorties consécutives dans le cycle de service du site | ~2-4 courtes sorties d’inspection avant revue de maintenance |
| Budgétisation énergétique | Le stockage batterie tamponne les tâches de drones et de robots à forte puissance pendant que le CIGS recharge en journée | Classe de stockage 5-20 kWh, planifiée par cycle de service |
| Documentation des événements | Chaque inspection autorisée génère un enregistrement de décision, un journal de mission, l’état de la batterie et des métadonnées d’événement désidentifiées | 100% des tâches déclenchées ciblées pour une journalisation structurée |
Équipements déployés
- Corps de poteau SOLARTODO Sentinel Sky Hub avec couche CIGS flexible enveloppante à 360 degrés
- Armoire d’alimentation hors réseau soutenue par batterie
- Paquet caméra IA PTZ
- Armoire de calcul IA en périphérie de classe Jetson
- Paquet de capteurs environnementaux neuf-en-un
- Baie de drone autonome avec magasin de batteries multibaies à échange à chaud et service arrière
- Interface de base de recharge sans fil pour robot humanoïde ou de service
- Logiciel de vue de commandement COP exécutant les flux de travail d’événements, de missions et de santé OTATODO
Questions fréquentes
S’agit-il d’un déploiement réalisé à Casablanca avec des résultats mesurés ?
Non. Il s’agit d’une configuration de rapport pilote proposée et illustrative pour un scénario de section transversale de rivière dans un parc industriel de Casablanca. La fréquence de patrouille, le nombre de sorties, les ratios de filtrage et les objectifs de documentation sont des hypothèses de planification qu’un acheteur peut recalculer. Les quantités finales, les itinéraires, la couverture et les valeurs de performance nécessitent une étude de site, une confirmation d’ingénierie et l’approbation des règles opérationnelles.
Pourquoi la caméra PTZ est-elle le module principal dans ce scénario ?
Le problème est la réponse nocturne en période de fêtes, où le premier besoin opérationnel est de voir si une anomalie de section transversale mérite une inspection. Une caméra PTZ avec perception locale peut patrouiller le bord du canal, la route de service et les approches périmétriques, puis créer un événement désidentifié pour examen par l’opérateur avant l’autorisation d’une sortie de drone.
Comment le flux de travail du drone aide-t-il l’équipe éco-environnementale ?
Le drone fournit un passage d’inspection rapide à basse altitude lorsque l’opérateur l’autorise, en particulier lorsque l’accès manuel est lent, que le personnel est réduit ou que la section transversale est difficile à inspecter après la tombée de la nuit. Le magasin d’échange à chaud maintient l’aéronef prêt pour des sorties courtes consécutives, tandis que les journaux de mission documentent ce qui a été inspecté et pourquoi.
Le poteau nécessite-t-il une alimentation du réseau, de la ville ou du site ?
Non. La configuration Sky Hub proposée est conçue comme une micro-station entièrement hors réseau soutenue par batterie. La couche CIGS flexible enveloppante fournit une recharge complémentaire, tandis qu’un stockage de classe 5-20 kWh tamponne les charges de drones, robots, capteurs, calcul et communications. Le cycle de service final doit être conçu en fonction du rendement solaire local et de la fréquence des missions.
Quelles données quittent le poteau pendant l’exploitation ?
Par défaut, les vidéos brutes et les données de capteurs restent sur le poteau pour le traitement local. La vue de commandement reçoit des métadonnées d’événements et d’état désidentifiées, comme le type d’événement, l’heure, la santé du nœud, l’état énergétique, le contexte météorologique et les entrées du journal de mission. Cela soutient une architecture orientée PDPL/LGPD sans revendiquer de certification ni de conformité juridique finale.
Le système peut-il gérer des drones non autorisés près du site ?
Le nœud peut prendre en charge la détection, le suivi et la coordination autorisée par un humain avec son propre drone ami pour des mesures non cinétiques comme une capture douce par filet aérien ou une dissuasion par approche rapprochée. Ce n’est pas un système de destruction, de brouillage, d’interdiction, d’attaque autonome ou d’armement. Le radar, s’il est utilisé, n’est qu’une entrée optionnelle de capteur partenaire.
Que doit vérifier l’acheteur avant d’approuver un pilote ?
L’acheteur doit vérifier les lignes de visée PTZ, les itinéraires de drone sûrs, les autorisations aéronautiques locales, les règles d’accès aux sections transversales, l’exposition solaire, le cycle de service batterie, la qualité des communications, la sécurité des trajets robot, la politique de conservation des données, les exigences de signalétique et les rôles d’autorisation COP. Ces vérifications transforment la configuration illustrative en plan de déploiement ingénieré.
Pour aller plus loin
- Gamme de mâts City AI / éclairage public intelligent
- Plus de cas de déploiement de ville intelligente
- Parlez à notre équipe d’ingénierie
Vous planifiez un déploiement d’IA physique similaire pour rues, campus ou espaces publics ? Demander une consultation d’ingénierie