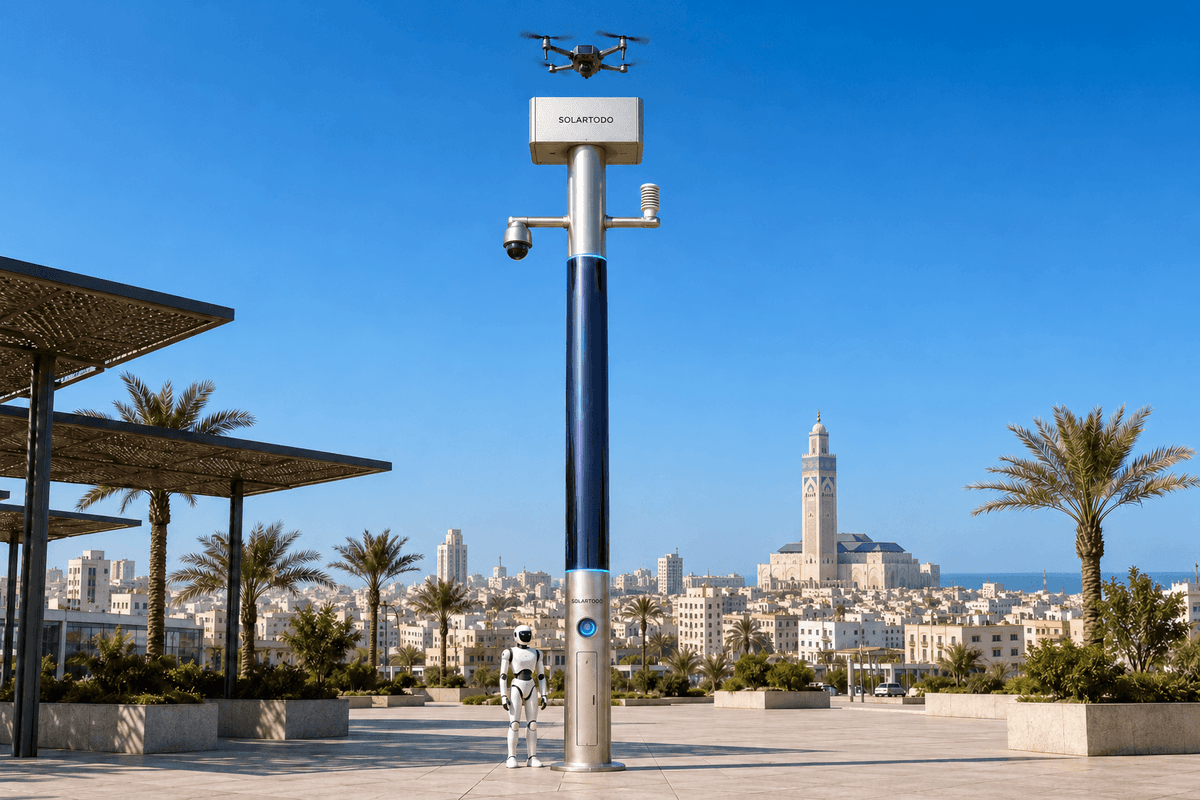
Un mât urbain IA est un nœud d’IA physique en périphérie, sans éclairage, qui associe calcul local, détection, communications, stockage d’énergie et opérations coordonnées de drones et de robots terrestres. La version Sky Hub de SOLARTODO Sentinel exécute OTATODO en périphérie. Cette configuration proposée pour Casablanca permet une surveillance temporaire du périmètre d’un parc industriel pendant la saison des inondations, en traitant les données brutes sur le mât et en ne partageant que des métadonnées désidentifiées relatives aux événements et aux états.
1. La question d’investissement : une couverture temporaire peut-elle combler les angles morts du périmètre ?
Pour l’exploitant d’un parc industriel à Casablanca, la préparation à la saison des inondations implique de conserver une connaissance de la situation lorsque des barrières temporaires, des livraisons déviées, des remorques stationnées ou des restrictions d’accès modifient le périmètre. Ce cas examine un déploiement temporaire proposé pour accompagner une opération logistique pendant la saison des inondations. La surveillance du périmètre désigne ici l’observation de la limite opérationnelle du parc industriel, de ses portails et des voies d’accès adjacentes. La question de l’acheteur est concrète : un nœud de périphérie déplaçable permet-il d’observer des zones auparavant masquées et d’y engager une action pendant l’événement ?
Un précédent local documenté justifie l’examen de ce scénario. L’étude de l’OCDE sur la gestion des risques au Maroc fait état d’importantes inondations dans le quartier industriel de Sidi Bernoussi, à Casablanca, en 2010. Cet exemple historique étaye la planification de la préparation ; il ne permet pas d’établir l’exposition actuelle aux inondations d’un site non identifié. Les conditions de drainage, d’accès, d’altitude et de communication nécessitent une étude du site. Étude de l’OCDE sur la gestion des risques : Maroc
Le déploiement proposé applique les capacités en service de Sky Hub de SOLARTODO Sentinel à cette problématique opérationnelle. Il décrit une configuration illustrative, et non une installation client achevée à Casablanca ou un résultat mesuré. L’exploitant du parc définirait la limite temporaire, les priorités d’observation, la durée de l’événement et les responsabilités en matière d’autorisation avant de positionner les équipements.
La couverture constitue le principal indicateur d’évaluation. Une zone n’est considérée comme couverte que si la tâche d’observation convenue peut être réalisée, si le nœud peut interpréter localement les observations pertinentes et si un événement exploitable peut parvenir à l’opérateur responsable. Une icône de caméra sur une carte ne prouve pas la couverture. Cette définition relie la détection, le calcul en périphérie et les communications à une décision que l’exploitant du parc peut effectivement exploiter.
2. D’où vient le retour : des communications qui rendent l’observation exploitable
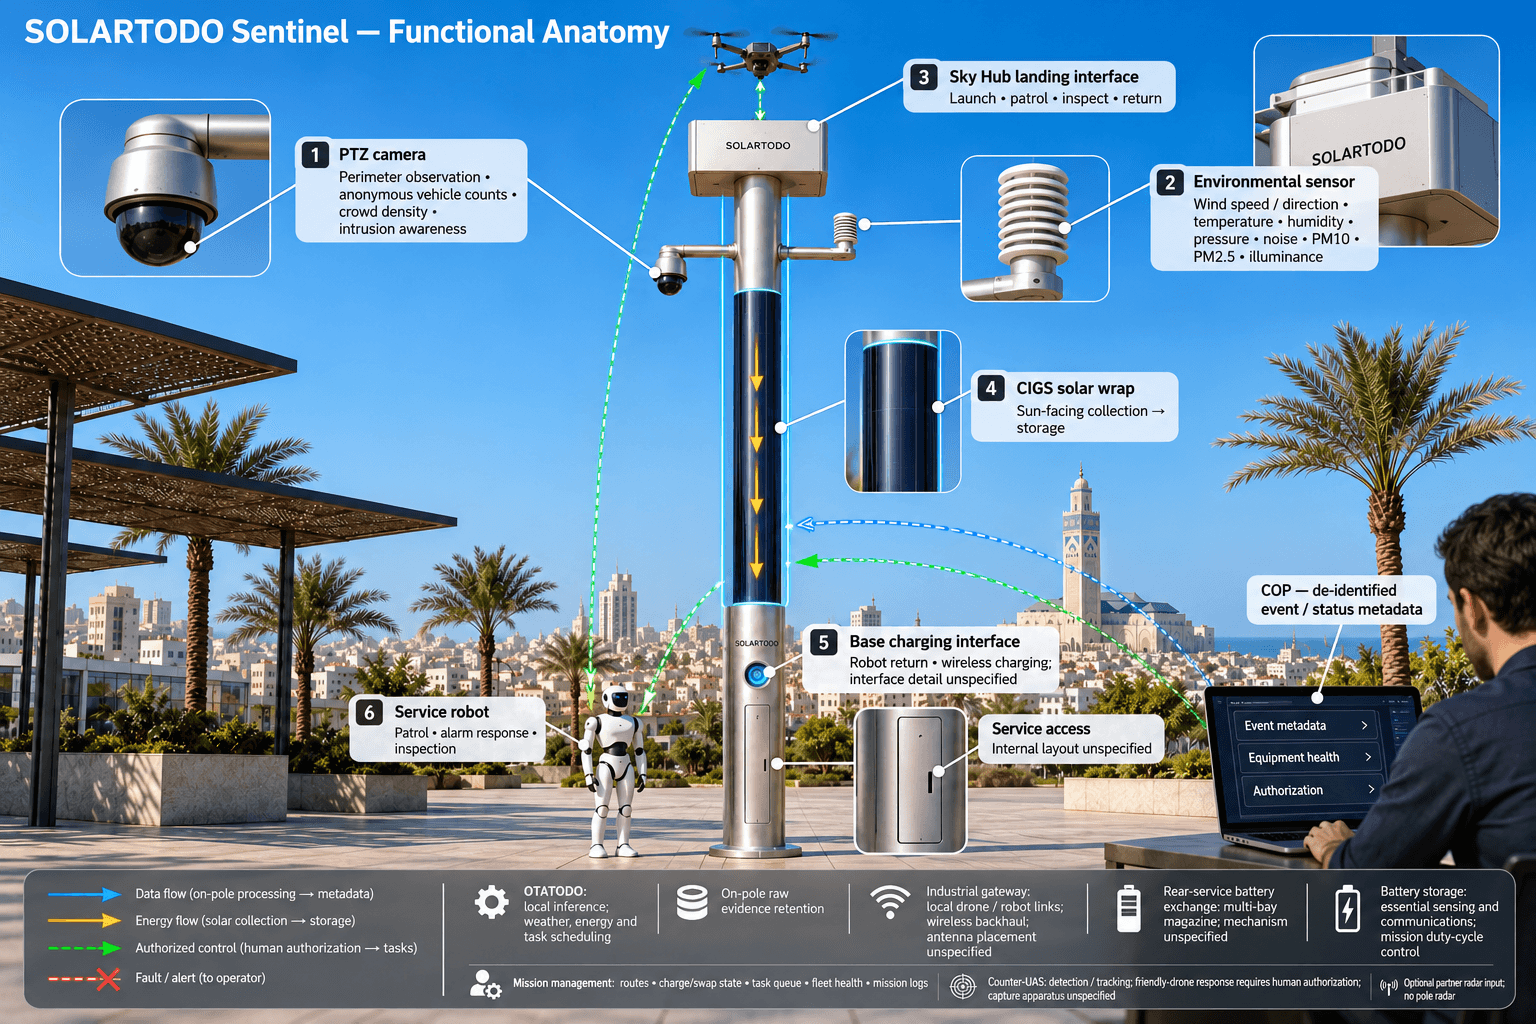
Le principal enjeu de communication est la continuité entre l’observation locale et l’action autorisée. Un périmètre temporaire peut évoluer plus vite que les infrastructures permanentes. Une remorque peut obstruer la vue ; un itinéraire de livraison modifié peut déplacer l’activité hors de l’angle utile d’une caméra existante. Le nœud proposé associe donc une passerelle de communication industrielle installée sur le mât, des liaisons opérationnelles locales et une liaison de collecte sans fil définie à partir d’une étude du site. Le choix des liaisons, le positionnement des antennes et tout chemin secondaire restent soumis à la validation finale des études techniques.
OTATODO exécute l’inférence et ordonnance les charges de travail sur le mât. L’analyse des caméras, le traitement des données environnementales, la coordination des missions et la gestion de l’énergie restent locaux. La couche de communication transmet les événements désidentifiés, les accusés de réception des tâches, l’état de fonctionnement des équipements et les changements d’état à la vue de commandement de la situation opérationnelle commune. Les vidéos et les données brutes des capteurs restent sur le mât ; la vue de commandement à distance ne reçoit ni flux bruts ni flux de données brutes des capteurs.
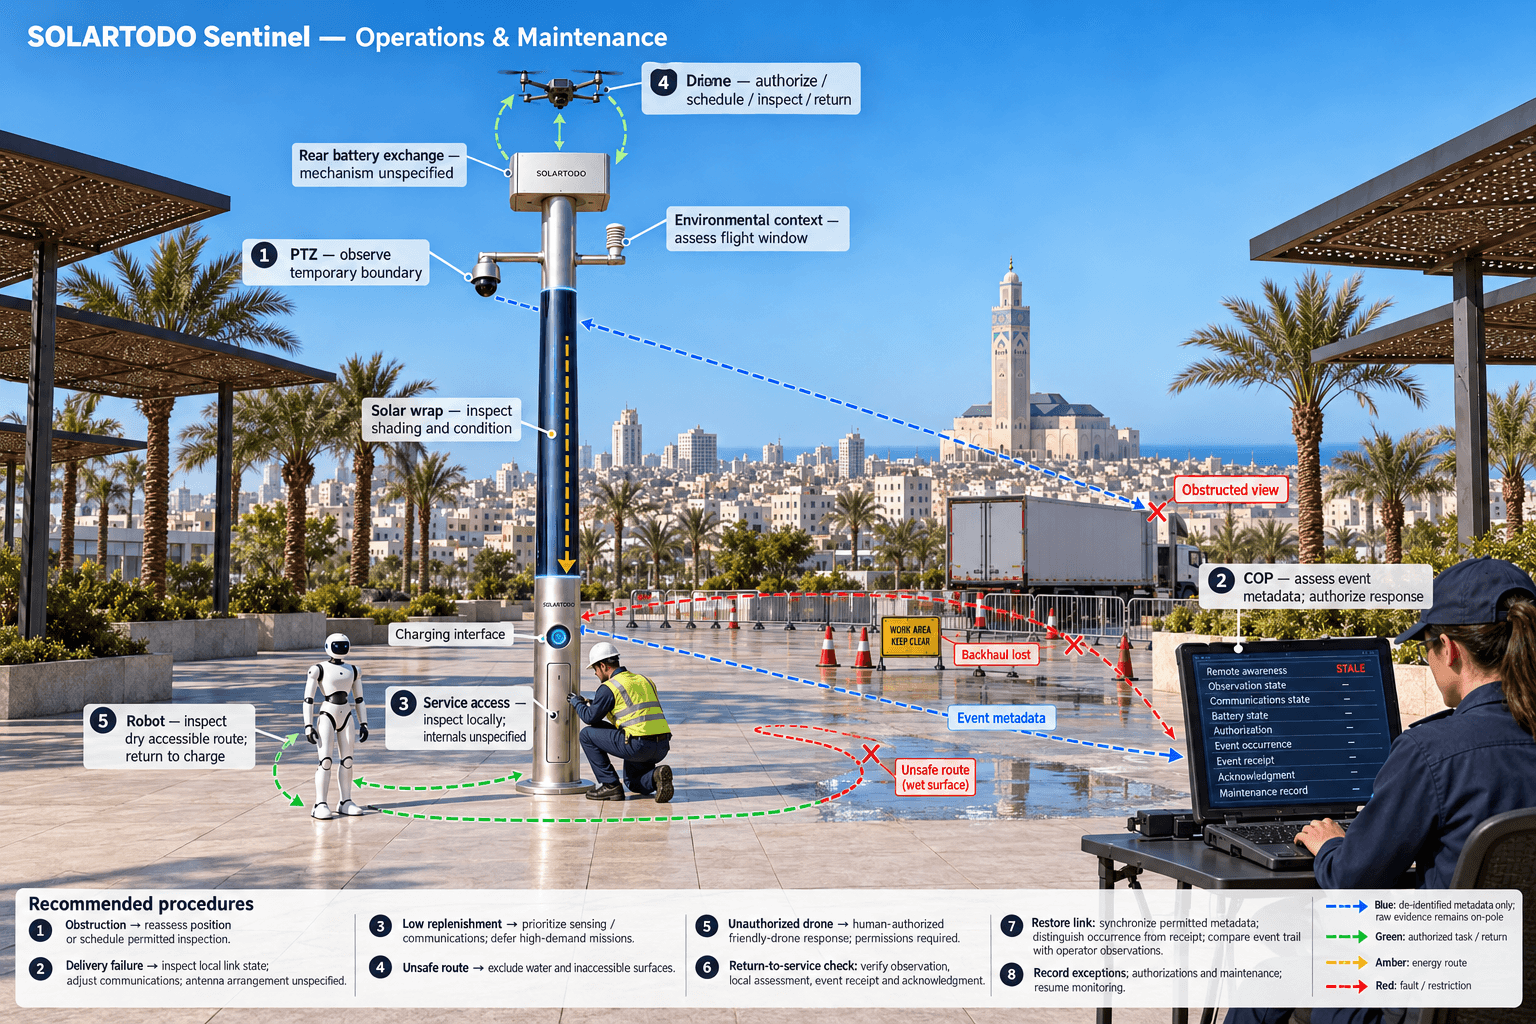
Cette architecture permet d’évaluer la couverture pendant une interruption de la liaison de collecte. Le nœud peut poursuivre la détection locale autorisée et enregistrer les événements sur le mât, tandis que la vue de commandement indique que les informations à distance sont périmées ou indisponibles. Elle ne doit pas afficher une couverture à distance ininterrompue au seul motif que le traitement local se poursuit. La synchronisation ultérieure transmet les métadonnées d’événement et d’état autorisées, avec des horodatages distinguant la survenue de l’événement de sa réception.
L’exploitant doit évaluer chaque zone prioritaire dans des conditions représentatives d’obstacles temporaires et de communication. Un enregistrement utile relie la zone, l’état de l’observation, l’état des communications, l’accusé de réception de l’événement et la réponse autorisée. L’examen de ces enregistrements permet de déterminer si un angle mort provient d’un obstacle physique, d’une observation insuffisante ou d’un échec de transmission de l’événement. Chaque cause appelle une mesure différente : repositionnement, inspection planifiée ou ajustement des communications. Cette valeur diagnostique est au cœur du retour attendu.
3. Comment le nœud intégré transforme la couverture en réponse
Sky Hub est un mât intelligent PURE dépourvu de système d’éclairage. Ses neuf capacités intégrées relient le support physique, les opérations de drones, l’échange automatisé de batteries de drones, la gestion des drones, les opérations de robots terrestres, la détection de sécurité, la surveillance environnementale, le calcul en périphérie et la coordination de la lutte anti-drones. Dans ce cas, elles visent à soutenir la connaissance de la situation sur le périmètre grâce à la couche de communication et de calcul local, plutôt qu’à fonctionner comme des équipements indépendants.
Une caméra PTZ permet le comptage anonyme des véhicules, l’évaluation de la densité des foules, la détection des intrusions et l’observation du périmètre. L’ensemble environnemental neuf-en-un mesure la vitesse du vent, sa direction, la température, l’humidité, la pression atmosphérique, le bruit, les PM10, les PM2.5 et l’éclairement. Ces mesures fournissent un contexte opérationnel ; elles ne mesurent pas directement la hauteur d’eau. Les conditions de vent peuvent aider à décider si une inspection aérienne doit avoir lieu, tandis que la perception locale peut signaler un obstacle nécessitant une évaluation.
Les opérations de drones couvrent le décollage, la patrouille de zone, l’inspection, le retour et le redéploiement sur une tâche, sans opérateur posté au pied du mât. Après l’atterrissage, un mécanisme automatisé de maintenance arrière échange la batterie à l’aide d’un magasin à plusieurs compartiments. Plusieurs batteries chargées permettent des sorties successives dans les limites énergétiques et opérationnelles. La gestion des missions coordonne les itinéraires, la machine à états de charge et d’échange, les tâches en attente, l’état de la flotte et les journaux de mission. Cela n’implique aucune disponibilité de vol illimitée ou continue.
Un robot terrestre de service ou humanoïde assure des patrouilles autonomes, la réponse aux alarmes, l’inspection et la coordination air-sol, puis revient à la base du mât pour une recharge sans fil. Les itinéraires pendant la saison des inondations doivent exclure les zones en eau dangereuses, les surfaces inadaptées et les passages inaccessibles. Ni les opérations aériennes ni les opérations terrestres ne remplacent les contrôles d’accès physiques ou les responsabilités de l’exploitant en cas d’incident.
La situation opérationnelle commune réunit la détection, l’évaluation et la réponse autorisées, l’ordonnancement du calcul en périphérie, ainsi que les opérations et la maintenance sur le terrain. Face à un drone non autorisé, Sentinel détecte et suit l’événement et permet, sur autorisation humaine, de commander son propre drone ami pour une capture aérienne souple au filet ou une dissuasion par approche rapprochée. Ce processus non létal et non cinétique nécessite l’autorisation opérationnelle compétente. Le radar ne fait pas partie du matériel du mât ; toute information radar constituerait une entrée facultative provenant d’un capteur partenaire.
4. La contrainte énergétique hors réseau doit être intégrée au calcul du ROI
Le déploiement temporaire évite de dépendre d’un raccordement électrique, car Sky Hub fonctionne entièrement hors réseau grâce à une recharge solaire sur le mât et au stockage sur batteries. Il n’utilise ni le réseau électrique, ni l’alimentation de la ville, ni celle du site. Toutefois, supprimer un raccordement ne supprime pas les contraintes énergétiques. Le programme d’exploitation proposé doit tenir compte du calcul, des communications, de la détection, de l’échange de batteries, de la recharge des robots et de la réserve nécessaire au maintien de la connaissance essentielle de la situation.
Le corps cylindrique mesure environ 8 mètres de haut et 0.6 mètre de large. Il porte environ 15 mètres carrés de cellules solaires souples à couche mince CIGS, enveloppant le mât sur 360 degrés, pour une puissance nominale d’environ 2.4–2.7 kWp. Toute la surface enveloppante ne reçoit pas simultanément la lumière directe du soleil. La collecte directe dépend de la surface projetée face au soleil ; la puissance nominale ne doit donc pas être considérée comme une puissance disponible en continu.
À titre de référence pour une région à fort ensoleillement telle que l’Arabie saoudite, la production réaliste par ciel dégagé est d’environ 0.8–1.1 kW DC en pointe et de 6–9 kWh par jour, avec des pointes en milieu de matinée ou dans l’après-midi plutôt qu’à midi. Il s’agit de valeurs de référence, et non d’une prévision de production pour Casablanca. L’ombrage local, la météo, l’orientation, les pertes de conversion et les conditions saisonnières doivent être évalués avant de valider un bilan énergétique.
Le solaire fournit une recharge complémentaire à une microstation alimentée par batteries. Un stockage de l’ordre de 5–20 kWh absorbe les appels de puissance des tâches des drones et des robots, tandis que la planification des cycles de fonctionnement limite leur demande. Un programme adapté à la saison des inondations doit donner la priorité à la détection et aux communications essentielles lorsque la recharge diminue. L’évaluation de la couverture doit consigner les missions reportées et les indisponibilités liées à l’énergie. À défaut, un calcul pourrait attribuer à tort une couverture complète à des équipements ne disposant pas de suffisamment d’énergie pour accomplir la tâche convenue.
5. Une analyse de rentabilité recalculable et une décision fondée sur des preuves
Pour l’exploitant du parc, le premier calcul du retour doit utiliser des unités opérationnelles plutôt qu’un délai de retour financier non étayé. Il faut définir les zones prioritaires, les plages d’observation requises et les conditions permettant de considérer chaque zone comme couverte. Il convient ensuite de diviser les heures-zones couvertes par les heures-zones requises. Le dénominateur doit rester fixe pendant la comparaison, et toute modification du périmètre liée à l’événement temporaire doit être déclarée.
Les hypothèses illustratives ci-dessous montrent comment structurer cette comparaison. Ce sont des données hypothétiques de planification, et non des statistiques locales, des performances produit mesurées ou des résultats obtenus. Par exemple, douze zones observées dix heures par jour pendant vingt jours représentent 2,400 heures-zones requises. Comparer différentes hypothèses de couverture à cette même exigence rend explicite l’amélioration proposée sans la présenter comme une promesse.
Un calcul distinct de la charge de travail peut estimer le nombre de rondes manuelles de vérification des angles morts qui pourraient être évitées. L’exploitant doit distinguer le travail réellement évité du travail transféré vers l’examen des événements, la supervision des drones, l’assistance aux robots, l’entretien des batteries ou la maintenance. Il faut également consigner le travail de mise en place, de déplacement, d’obtention des autorisations, de mise à disposition des communications et de retrait. Sans ces données, le déploiement temporaire peut sembler plus efficace que ne le justifie l’ensemble du processus opérationnel.
La réception doit reposer sur des preuves représentatives : obstacles changeants, communications périmées, créneaux de vol indisponibles, restrictions des itinéraires terrestres et diminution de la recharge solaire. Il faut confronter la trace des événements aux observations de l’opérateur et examiner les preuves brutes localement sur le mât lorsque cela est autorisé. Les rapports à distance doivent contenir uniquement des métadonnées désidentifiées relatives aux événements et aux états. Le traitement local et une conception orientée PDPL/LGPD ne constituent ni une certification ni une preuve de conformité juridique ; l’exploitant doit évaluer séparément les exigences marocaines.
La décision consiste à déterminer si la configuration proposée fournit une couverture du périmètre suffisamment fiable et exploitable pour cette opération temporaire à Casablanca afin de justifier le travail de déploiement et d’assistance. Son approbation doit reposer sur des objectifs de couverture convenus, des exceptions documentées et un plan technique confirmé. Ce cas ne présente comme acquis aucun gain de couverture, aucune réduction d’effectifs, aucune réception par un client ni aucun retour financier.
Configuration du système
| Paramètre | Configuration |
|---|---|
| Support physique | Mât intelligent cylindrique PURE sans éclairage, d’environ 8 m de haut et 0.6 m de large ; positionnement temporaire soumis aux études techniques des fondations, de la charge au vent et des accès |
| Calcul en périphérie et données | Inférence IA et ordonnancement des charges de travail OTATODO sur le mât ; vidéos et données brutes des capteurs conservées et traitées sur le mât |
| Communications | Passerelle industrielle, liaisons opérationnelles locales pour drones et robots, et liaison de collecte sans fil définie après étude du site ; trafic sortant limité aux métadonnées désidentifiées d’événement et d’état |
| Détection de sécurité et surveillance environnementale | Caméra PTZ et surveillance de la vitesse du vent, de sa direction, de la température, de l’humidité, de la pression atmosphérique, du bruit, des PM10, des PM2.5 et de l’éclairement |
| Installations pour drones et robots | Interface d’atterrissage pour drone, échange automatisé de batteries par mécanisme arrière à plusieurs compartiments et base de recharge sans fil pour robot terrestre |
| Énergie hors réseau | Environ 15 m² de CIGS souple enveloppant, puissance nominale de 2.4–2.7 kWp et stockage de l’ordre de 5–20 kWh ; capacité et cycle de fonctionnement soumis à la validation finale des études techniques |
Comment ça marche
- La détection sur le mât signale une anomalie du périmètre dans une zone prioritaire convenue.
- L’IA en périphérie évalue l’observation localement et crée un événement désidentifié.
- La situation opérationnelle commune (COP) présente les métadonnées de l’événement pour une évaluation humaine et l’autorisation d’une réponse.
- OTATODO planifie une inspection autorisée en tenant compte des limites liées à l’énergie, à la météo et aux communications.
- Le drone ou le robot terrestre exécute la tâche autorisée et revient pour un échange de batterie ou une recharge.
- Le nœud conserve les preuves brutes sur le mât et enregistre les métadonnées autorisées relatives aux événements, aux autorisations et à la maintenance.
Hypothèses de planification (indicatives)
Données de planification illustratives que l’acheteur peut recalculer : indicateurs cibles, pas des résultats obtenus. Sous réserve de confirmation finale d’ingénierie.
| Indicateur | Hypothèse de planification | Valeur indicative |
|---|---|---|
| Couverture requise | À TITRE ILLUSTRATIF UNIQUEMENT : 12 zones prioritaires nécessitent une observation de 10 heures/jour pendant un événement temporaire de 20 jours. | 12 × 10 × 20 = 2,400 heures-zones requises |
| Situation de référence pour la comparaison | À TITRE ILLUSTRATIF UNIQUEMENT : supposer que 7 zones sur 12 sont considérées comme couvertes pendant chacune des journées de 10 heures, sur 20 jours. | 7 × 10 × 20 = 1,400 heures-zones couvertes ; 1,400 ÷ 2,400 × 100 = 58.3% de couverture supposée |
| Objectif de couverture proposé | À TITRE ILLUSTRATIF UNIQUEMENT : évaluer un objectif de 10 zones couvertes pendant 10 heures/jour sur 20 jours, par rapport à la même exigence de 2,400 heures-zones. | 10 × 10 × 20 = 2,000 heures-zones couvertes visées ; 2,000 ÷ 2,400 × 100 = 83.3% ; 2,000 − 1,400 = 600 heures-zones supplémentaires visées |
| Charge potentielle de vérification manuelle | À TITRE ILLUSTRATIF UNIQUEMENT : supposer que 2 rondes manuelles de vérification des angles morts par jour, de 30 minutes chacune, pourraient être évitées pendant 20 jours ; valider cette hypothèse avant de comptabiliser les économies. | 2 × 30 × 20 = 1,200 minutes, soit 20 heures de travail potentiellement évitées avant prise en compte de la supervision et de l’entretien supplémentaires |
| Charge d’examen de l’évaluation | À TITRE ILLUSTRATIF UNIQUEMENT : prévoir 2 séances d’examen par semaine pendant 4 semaines, de 30 minutes chacune. | 2 × 4 × 30 = 240 minutes, soit 4 heures de travail d’examen prévues |
Équipements déployés
- Mât sans éclairage SOLARTODO Sentinel Sky Hub avec fixation temporaire conçue selon les études techniques
- Armoire de calcul en périphérie installée sur le mât et exécutant OTATODO
- Passerelle de communication industrielle avec antennes positionnées après étude du site
- Caméra PTZ et ensemble de capteurs environnementaux neuf-en-un
- Module d’opérations de drones avec échange de batteries par mécanisme arrière à plusieurs compartiments
- Robot de service avec interface de recharge sans fil à la base du mât
- Ensemble solaire CIGS souple enveloppant et stockage sur batteries
Questions fréquentes
S’agit-il d’une installation vérifiée à Casablanca ?
Cet article décrit une configuration temporaire proposée pour l’exploitant d’un parc industriel à Casablanca. Il ne documente ni un projet client installé ni des résultats obtenus. Les capacités en service de Sentinel constituent la base produit, tandis que le positionnement local, les communications, le dimensionnement énergétique, les autorisations d’exploitation et la réception de la couverture restent soumis à la validation finale des études techniques.
Que signifie la surveillance du périmètre dans ce cas ?
La surveillance du périmètre concerne les limites du parc industriel, la limite d’accès temporaire et les voies opérationnelles adjacentes. L’évaluation porte sur les angles morts causés par l’évolution de l’activité ou des obstacles pendant un événement en saison des inondations. Elle ne décrit pas un déploiement à une frontière nationale et n’implique aucune autorité au-delà des responsabilités approuvées de l’exploitant.
Comment l’exploitant doit-il mesurer la couverture ?
Il faut définir les zones prioritaires et les périodes d’observation requises avant le déploiement. Une zone ne doit être comptée comme couverte que si la tâche d’observation convenue est disponible et si un événement exploitable peut parvenir à l’opérateur responsable. Il faut consigner les vues obstruées, les communications périmées, les restrictions énergétiques et les missions indisponibles, puis calculer les heures-zones couvertes par rapport au nombre fixe d’heures-zones requises.
Le mât nécessite-t-il un raccordement électrique externe ?
Non. Sky Hub fonctionne entièrement hors réseau grâce à une recharge solaire par CIGS souple enveloppant et au stockage sur batteries. La production solaire est limitée par la géométrie cylindrique de collecte et les conditions locales. Le stockage absorbe les appels de puissance des opérations les plus énergivores, tandis que la planification gère la demande. L’autonomie et la disponibilité des missions propres à Casablanca nécessitent un bilan énergétique saisonnier confirmé, plutôt que des hypothèses fondées sur la puissance solaire nominale.
Quelles informations parviennent à la vue de commandement à distance ?
Seules des métadonnées désidentifiées relatives aux événements et aux états peuvent quitter le mât. Les vidéos et les données brutes des capteurs restent sur le mât pour un traitement local. La vue de commandement peut afficher l’horodatage des événements, les références des zones, l’état des équipements et le statut des autorisations sans recevoir de flux bruts. Une conception orientée PDPL/LGPD favorise le traitement local, mais ne constitue ni une certification ni une preuve de conformité aux exigences marocaines.
Les opérations de drones et de robots peuvent-elles se poursuivre sans personnel au pied du mât ?
Le nœud permet le décollage autonome des drones, la patrouille, le retour, l’échange automatisé de batteries et le redéploiement sans opérateur posté sur place. Les robots terrestres peuvent patrouiller et revenir pour une recharge sans fil. Les opérations restent limitées par les missions autorisées, l’énergie disponible, la météo, la sécurité des itinéraires et les conditions de communication ; l’autorisation humaine reste intégrée au processus de commandement.
Quelles sont les limites de la coordination de la lutte anti-drones ?
Le nœud détecte et suit un drone non autorisé et permet, sur autorisation humaine, de commander son propre drone ami pour une capture aérienne souple au filet ou une dissuasion par approche rapprochée. Cette capacité de coordination non létale et non cinétique est soumise aux autorisations et aux procédures opérationnelles applicables. Le radar n’est pas intégré au mât ; il peut fournir une entrée facultative provenant d’un capteur partenaire.
Pour aller plus loin
- Gamme de mâts City AI / éclairage public intelligent
- Plus de cas de déploiement de ville intelligente
- Parlez à notre équipe d’ingénierie
Vous planifiez un déploiement d’IA physique similaire pour rues, campus ou espaces publics ? Demander une consultation d’ingénierie