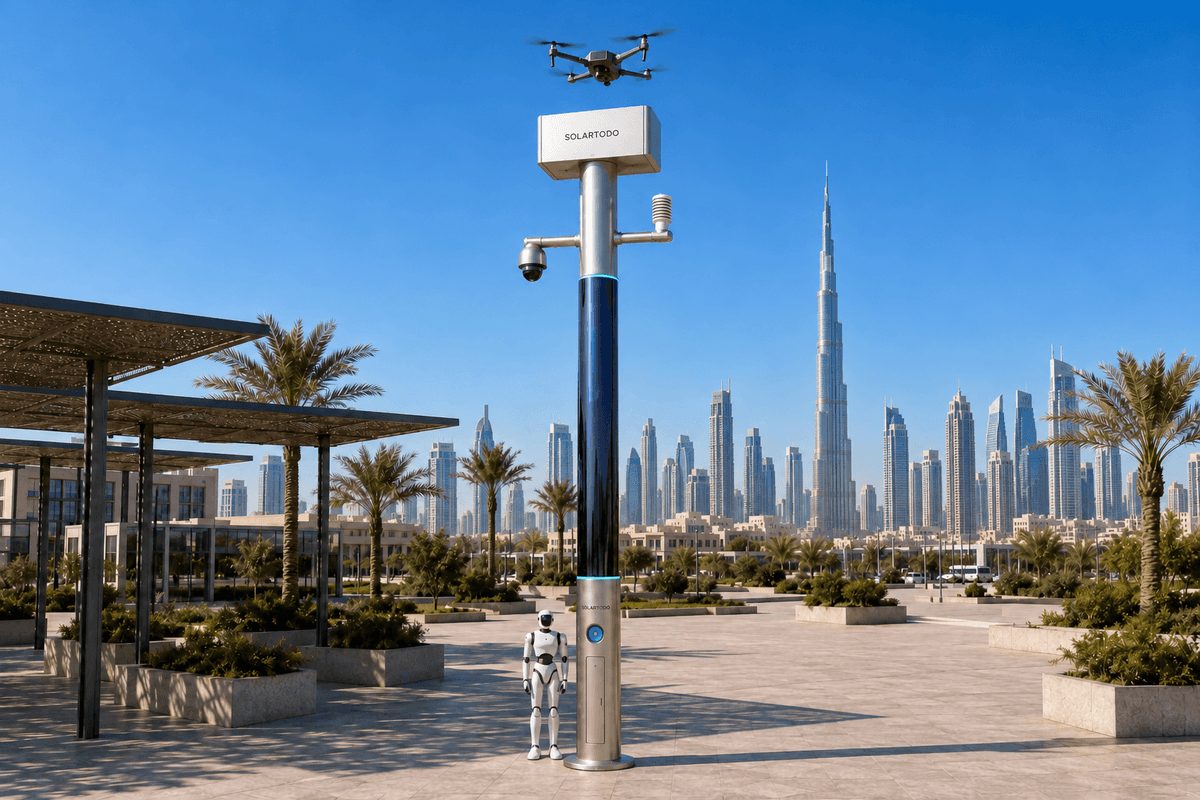
Un City AI Pole est un nœud périphérique d’IA physique sans éclairage qui combine calcul local, détection, communications, stockage d’énergie et opérations coordonnées de drones et de robots terrestres. La version Sky Hub de SOLARTODO Sentinel exécute OTATODO en périphérie. Ce projet de déploiement à Dubaï utilise des nœuds entièrement autonomes hors réseau le long du périmètre d’un site de distribution d’électricité pour recueillir localement des éléments de preuve et coordonner des interventions de sécurité autorisées par un opérateur humain.
1. Cahier des charges : sécurité en période de fêtes à la limite d’un site de distribution d’électricité dans la vieille ville
L’objectif de l’acquisition est de renforcer la collecte d’éléments de preuve le long du périmètre d’un site de distribution d’électricité dans le vieux Dubaï pendant une période d’exploitation correspondant aux fêtes. Le corridor présenté à titre d’exemple suit la limite du site entre les accès de service contrôlés et les voies d’approche piétonnes adjacentes. Il répond à une question de sécurité concrète : lorsqu’une alarme se déclenche près d’un portail, d’un renfoncement du périmètre ou d’une entrée de maintenance, l’équipe de permanence peut-elle établir ce qui s’est passé sans envoyer à répétition du personnel pour reconstituer la séquence des événements ?
Il s’agit d’une proposition de configuration utilisant les capacités en service de Sentinel, et non du compte rendu d’une installation achevée à Dubaï. Aucun client du secteur de l’électricité, aucune quantité déployée et aucun résultat obtenu ne sont revendiqués. Le contexte type de la vieille ville détermine les priorités de conception : accès contraints, flux mixtes de piétons et de véhicules de service, axes de visibilité sensibles et implantation soigneuse autour des bâtiments existants. L’activité liée aux fêtes constitue un facteur de planification pour réexaminer les effectifs et les modalités d’accès ; son effet réel doit être établi à partir des propres données de l’acheteur.
L’acheteur est l’équipe chargée de la sécurité et de l’exploitation de l’entreprise de distribution d’électricité, appuyée par les services de communication, de gestion des installations et d’achats. Sa principale difficulté est la fragmentation des éléments de preuve : des journaux d’alarme, des notes de patrouille et des états d’équipement séparés peuvent laisser planer des incertitudes sur la chronologie, l’autorité ayant approuvé l’intervention et la disponibilité du matériel. L’acquisition proposée porte donc avant tout sur un processus de gestion des preuves soutenu par les communications, plutôt que sur un nombre de caméras.
Le périmètre de l’acquisition doit définir le corridor du site, les zones d’observation autorisées, les intervenants habilités et les responsabilités de conservation avant de finaliser l’emplacement des mâts. La réception doit vérifier si le système remplace des tâches répétitives définies tout en maintenant la couverture des procédures d’escalade. Sky Hub est un mât intelligent PURE sans système d’éclairage. Il sert ici à la détection de sécurité, au calcul en périphérie et à la coordination des opérations sur le terrain, sous réserve de confirmation technique finale.
2. Configuration proposée du corridor : les communications rendent les preuves exploitables
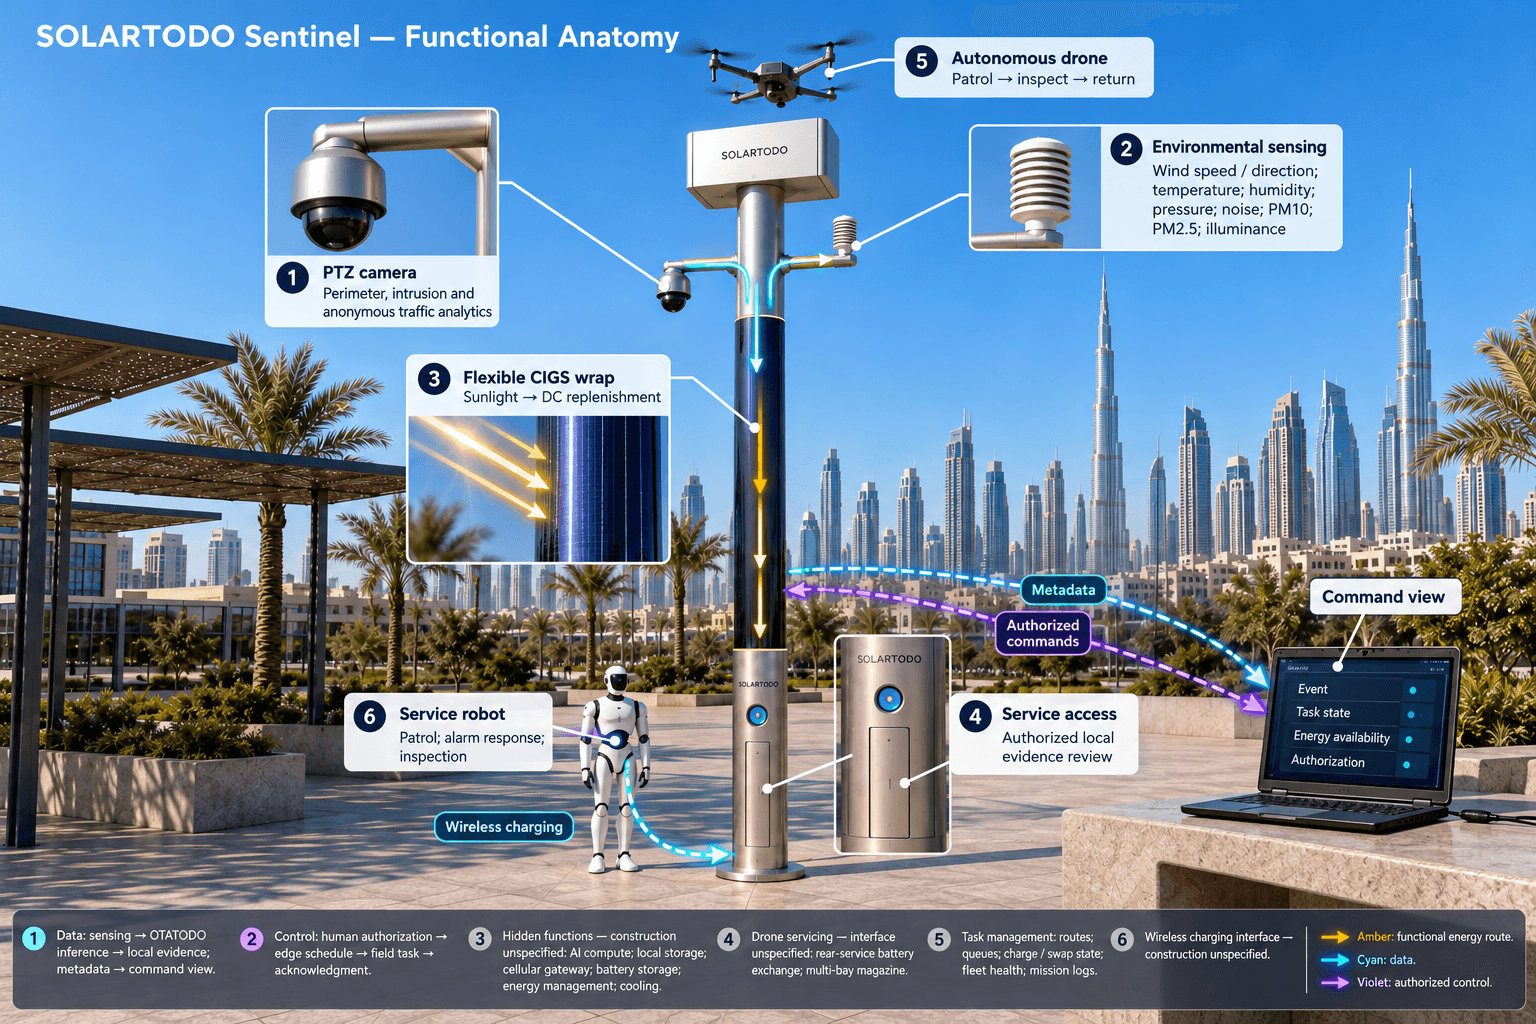
Les communications constituent le module structurant de ce déploiement. L’architecture proposée relie la détection locale, l’environnement d’exécution en périphérie, les opérations de service des drones et la recharge des robots au sein d’une même séquence opérationnelle. Une liaison montante cellulaire sécurisée transmettrait les métadonnées autorisées et désidentifiées relatives aux événements et aux états à l’interface de commandement offrant une situation opérationnelle commune à l’entreprise de distribution d’électricité. Le choix final des équipements radio, le positionnement des antennes et les dispositions réseau nécessitent une étude du corridor ; aucune performance de couverture ou de latence n’est présumée.
Chaque mât traite et conserve localement les vidéos brutes et les données des capteurs. L’interface de commandement à distance reçoit les identifiants d’événement, les classifications désidentifiées, les états des tâches, la disponibilité énergétique et les enregistrements d’autorisation. Elle ne reçoit aucun flux vidéo brut. Le personnel habilité consulte les éléments de preuve originaux au moyen d’un accès contrôlé sur le mât. Cette distinction doit figurer dans la spécification des interfaces de l’appel d’offres afin qu’une fonction de visualisation à distance apparemment pratique ne modifie pas implicitement le périmètre de circulation des données.
La conception des communications doit imposer des commandes authentifiées, des horodatages synchronisés, des accusés de réception et une gestion explicite des messages manquants. La transmission d’une instruction se distingue de l’acceptation ou de l’achèvement d’une tâche sur le terrain. Le cahier des charges doit exiger que ces états restent distincts, y compris après une interruption de connexion. La transmission différée des métadonnées doit préserver la séquence initiale des événements sans exporter les enregistrements sous-jacents.
La configuration intégrée proposée combine le mât sans éclairage ; le lancement, la patrouille, l’inspection, le retour et le redéploiement autonomes des drones ; le remplacement automatisé des batteries par l’arrière au moyen d’un magasin à plusieurs compartiments ; et la gestion des opérations de drones. Cette couche de gestion coordonne les itinéraires, les états de charge et de remplacement des batteries, les files de tâches, l’état de la flotte et les journaux de mission. Les opérations des robots terrestres ajoutent la patrouille, l’intervention sur alarme, l’inspection et la coordination air-sol, avec retour à la base du mât pour une recharge sans fil.
Les autres fonctions sont la détection de sécurité, la surveillance environnementale à neuf paramètres, le calcul d’IA sur le mât et la coordination C-UAS autorisée par un opérateur humain. Une caméra PTZ permet le comptage anonyme des véhicules, l’évaluation de la densité de foule, la détection d’intrusions et la surveillance du périmètre. Les capteurs environnementaux mesurent la vitesse du vent, sa direction, la température, l’humidité, la pression atmosphérique, le bruit, les PM10, les PM2.5 et l’éclairement. Ensemble, ces fonctions contribuent à expliquer un événement et à déterminer si une intervention sur le terrain était appropriée sur le plan opérationnel.
3. Scénario d’exploitation : un incident, un historique des interventions autorisées
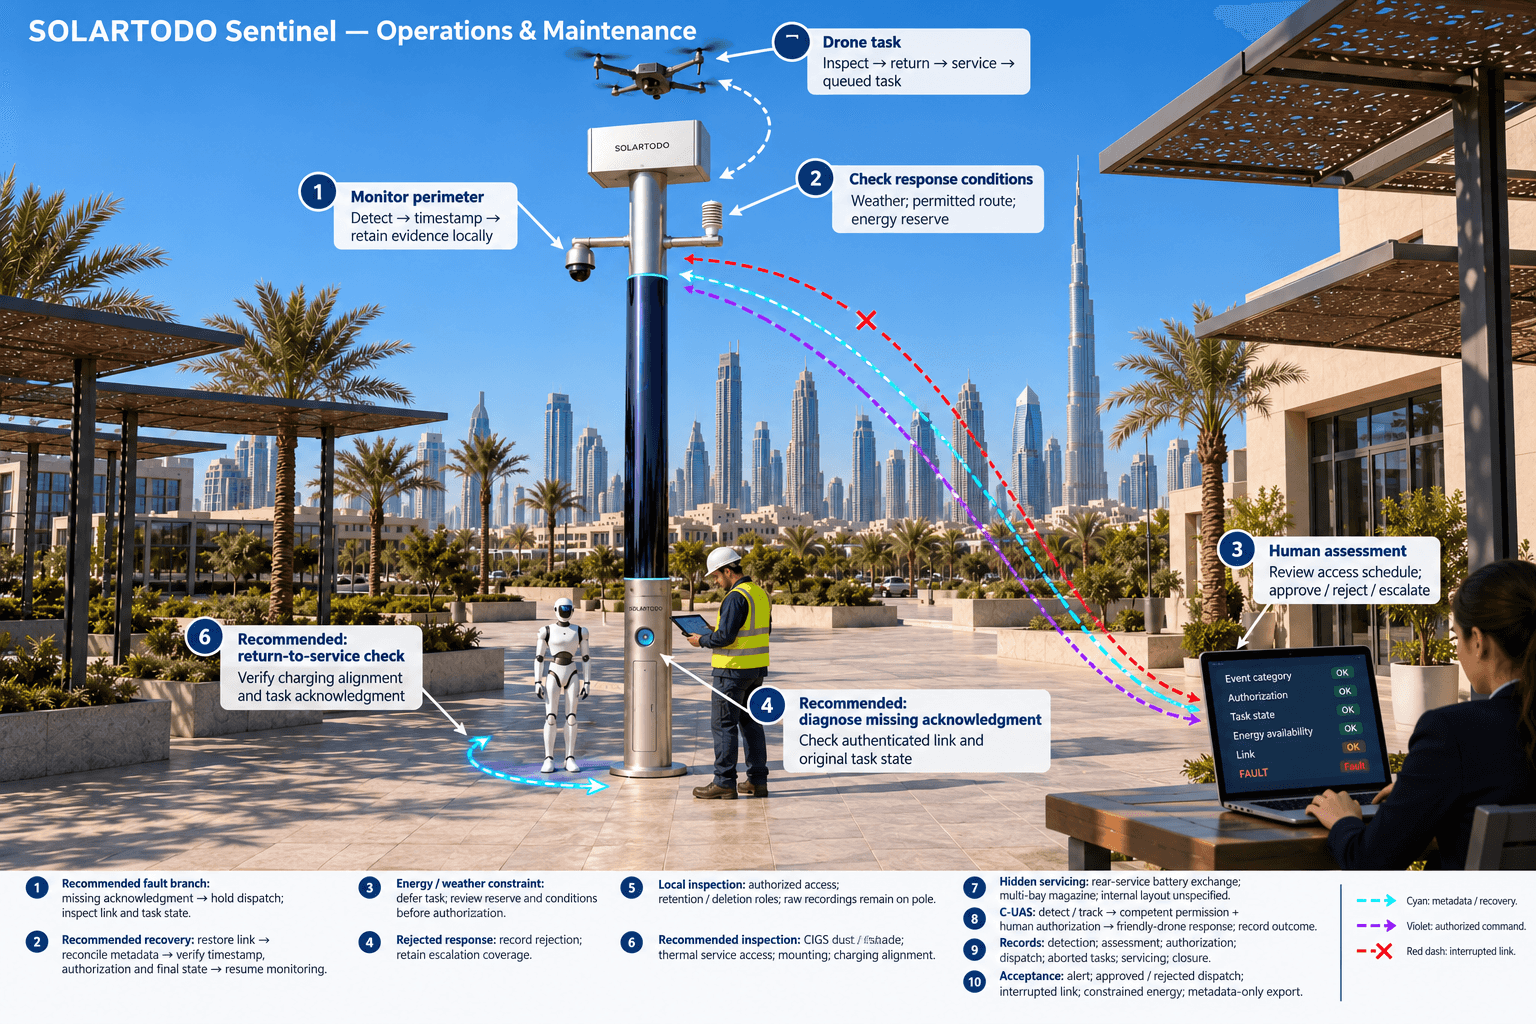
Prenons l’exemple d’une alerte en période de fêtes près d’une entrée de service du site. La caméra PTZ détecte un mouvement franchissant une limite de périmètre configurée. L’inférence locale associe l’observation à un lieu et à une heure, la distingue si possible du trafic anonyme habituel et crée un enregistrement d’événement. L’enregistrement brut reste sur le mât. Les métadonnées désidentifiées de l’événement sont transmises à l’interface de situation opérationnelle commune pour évaluation par l’équipe de permanence habilitée de l’entreprise de distribution d’électricité.
L’opérateur examine la catégorie de l’événement, les horaires d’accès, l’état des équipements et les options d’intervention disponibles. Le système prend en charge la boucle complète : détection, évaluation et intervention autorisées, planification du calcul en périphérie, puis opérations sur le terrain et maintenance. L’interface de commandement regroupe l’incident et les tâches associées. L’autorisation humaine reste visible sous la forme d’une décision enregistrée, plutôt que d’une hypothèse dissimulée dans la planification automatisée.
Pour une tâche d’inspection approuvée, l’environnement d’exécution en périphérie planifie l’intervention d’un robot terrestre ou une sortie autonome de drone en fonction des autorisations d’itinéraire, des conditions météorologiques et de la réserve d’énergie. Un robot de service peut inspecter une portion accessible du périmètre, puis revenir à la base pour une recharge sans fil. Un drone peut inspecter une voie d’approche autorisée du périmètre, revenir, recevoir une batterie chargée grâce au remplacement automatisé par l’arrière, puis redécoller pour une autre tâche en attente. Les différents compartiments du magasin permettent des sorties successives dans les limites des batteries et de l’énergie disponibles, sans opérateur posté au pied du mât.
Un événement impliquant un drone non autorisé suit un circuit d’autorisation distinct. Sentinel détecte et suit l’aéronef et coordonne le drone ami du nœud. Lorsque l’autorité compétente le permet et qu’un opérateur humain l’autorise explicitement, l’intervention peut prendre la forme d’une capture aérienne au filet souple ou d’une dissuasion par approche rapprochée. Le processus reste non létal et soumis à une autorisation humaine. Le radar ne fait pas partie du matériel du mât ; toute contribution radar constituerait une entrée facultative provenant d’un capteur partenaire.
L’enregistrement obtenu relie la détection, l’évaluation, l’autorisation, l’envoi en mission, les opérations de service et la clôture. Les défaillances de communication, les tâches interrompues et les actions de maintenance doivent rester visibles aux côtés des actions réussies. Cet historique constitue l’objectif de l’acquisition : réduire la reconstitution manuelle tout en précisant qui a approuvé chaque intervention et ce que les équipements ont réellement effectué.
4. Contraintes techniques et limites de circulation des données avant l’achat
Chaque nœud proposé est entièrement autonome hors réseau et utilise une recharge solaire sur le mât ainsi qu’un stockage sur batterie, sans alimentation provenant du réseau électrique, de la ville ou du site. La configuration cylindrique comporte environ 15 m² de couche mince CIGS souple enveloppant le corps sur 360°, sur une structure d’environ 8 m de haut et 0.6 m de large, pour une puissance nominale d’environ 2.4–2.7 kWp. La puissance nominale ne doit pas être assimilée à une production réelle simultanée de l’ensemble de la surface enveloppante.
Un cylindre vertical capte le rayonnement solaire direct sur sa projection exposée au soleil. La plage de référence fournie pour un fort ensoleillement est d’environ 0.8–1.1 kW DC en pointe par ciel dégagé et de 6–9 kWh par jour, avec des pointes généralement observées en milieu de matinée ou dans l’après-midi plutôt qu’à midi. Ces chiffres constituent une référence technique, et non une prévision vérifiée de production à Dubaï. Les bâtiments voisins, l’ombrage saisonnier, la chaleur, la poussière et l’accès pour la maintenance nécessitent une évaluation propre au site.
Le solaire fournit un apport énergétique complémentaire à une microstation dotée de batteries. Le stockage proposé est de l’ordre de 5–20 kWh, avec une capacité utile et des réserves dimensionnées en fonction des charges mesurées. Le stockage absorbe les pointes de puissance des tâches des drones et des robots ; il ne crée pas d’énergie supplémentaire. Le cahier des charges doit exiger un bilan énergétique couvrant la détection continue, les communications, le calcul, le refroidissement, le remplacement des batteries et la recharge. Les cycles de fonctionnement des tâches doivent respecter les exigences de recharge et de réserve sur la période d’évaluation.
L’inférence locale et la planification des charges de calcul s’exécutent sur le mât sous OTATODO. Les vidéos brutes et les données des capteurs restent sur le mât ; seules les métadonnées désidentifiées relatives aux événements et aux états peuvent en sortir. Le traitement proposé est conçu pour une exécution locale et s’inscrit dans une approche orientée PDPL/LGPD. Cela décrit une démarche de conception, et non une certification vérifiée ou une affirmation de conformité juridique existante.
Avant l’achat, l’entreprise de distribution d’électricité doit confirmer les exigences de fixation et de fondation, la conception thermique, l’accès pour la maintenance, l’alignement de la recharge sans fil ainsi que les limites autorisées pour les vols et les opérations des robots. La consultation locale des preuves nécessite également la définition de rôles d’accès, de durées de conservation et de procédures de suppression. Il s’agit de conditions de réception techniques et de gouvernance, la configuration finale restant soumise à confirmation technique.
5. Évaluation commerciale : remplacer les tâches répétitives et vérifier la chaîne de preuve
L’analyse du remplacement des tâches humaines doit cibler des activités nommément définies : rondes habituelles du périmètre, appels répétés pour connaître les états, reconstitution manuelle des chronologies d’incident et déplacements évitables pour vérifier la disponibilité des équipements. Elle ne doit pas assimiler la patrouille automatisée à la suppression de tous les rôles de sécurité. L’évaluation humaine, les interventions autorisées, la maintenance et la gestion des exceptions restent intégrées au modèle d’exploitation.
L’acheteur doit établir les durées de référence des tâches à partir de ses propres données, puis les comparer à celles du processus proposé sur une période d’évaluation convenue. Il convient de mesurer les minutes de patrouille habituelle remplacées, les minutes de constitution des dossiers de preuve par incident, les transmissions manuelles d’informations et le temps d’intervention résiduel. Les efforts d’inspection et de maintenance ajoutés par les nœuds doivent être comptabilisés. Les heures nettes de travail libérées doivent être présentées séparément des décisions d’effectif, car le temps dégagé peut être réaffecté plutôt que supprimé du planning.
La réception doit inclure des scénarios contrôlés d’alerte périmétrique, d’envoi en mission autorisé, d’intervention rejetée, d’interruption des communications et de tâche soumise à une contrainte énergétique. Pour chacun, il faut vérifier si les horodatages, les accusés de réception, l’autorisation et les états finaux des tâches forment un enregistrement cohérent. Il faut vérifier à la frontière du réseau que seules les métadonnées autorisées quittent le mât. Les preuves brutes doivent être examinées localement, et il convient de confirmer que l’interface de commandement à distance permet l’évaluation sans dépendre de l’exportation des données brutes.
Les calculs illustratifs ci-dessous définissent une méthode de planification dont les résultats peuvent être recalculés, et non des économies réalisées ou des performances du produit. Une décision d’achat doit dépendre des réductions observées sur les tâches manuelles sélectionnées, d’une charge de travail résiduelle acceptable et d’une chaîne de preuve locale complète. Pour ce corridor de site de distribution d’électricité dans le vieux Dubaï, la valeur de l’acquisition réside dans une opération de sécurité mieux étayée en période de fêtes : les communications relient les décisions aux actions sur le terrain, tandis que les preuves restent à leur source.
Configuration du système
| Paramètre | Configuration |
|---|---|
| Mât et énergie | Mât intelligent cylindrique PURE sans éclairage ; environ 8 m de haut et 0.6 m de large ; entièrement autonome hors réseau, avec environ 15 m² de CIGS souple enveloppant et un stockage de l’ordre de 5–20 kWh. |
| Communications | Liaison montante cellulaire sécurisée proposée pour les métadonnées, canal de commande authentifié, réseau local des équipements et messagerie des états des tâches avec accusés de réception ; configuration radio soumise à une étude. |
| Calcul en périphérie et preuves | Inférence d’IA et planification des charges de calcul sur le mât sous OTATODO ; conservation locale des vidéos brutes et des données des capteurs ; exportation limitée aux métadonnées désidentifiées relatives aux événements et aux états. |
| Sécurité et environnement | Caméra PTZ avec IA ; analyse anonyme du périmètre ; mesure de la vitesse et de la direction du vent, de la température, de l’humidité, de la pression, du bruit, des PM10, des PM2.5 et de l’éclairement. |
| Opérations de drones | Interface de lancement et de retour autonomes, remplacement automatisé des batteries par l’arrière, magasin de batteries à plusieurs compartiments et gestion des itinéraires, des tâches, de l’état des équipements et des missions. |
| Coordination des robots et C-UAS | Robot de service avec recharge sans fil à la base ; détection et suivi des drones non autorisés et coordination d’une intervention par drone ami autorisée par un opérateur humain ; radar exclu du matériel du mât. |
Comment ça marche
- La détection sur le mât signale une anomalie sur le périmètre du site et conserve localement les preuves brutes.
- L’inférence en périphérie crée un événement horodaté et transmet uniquement des métadonnées désidentifiées à l’interface de commandement.
- Un opérateur humain habilité évalue l’événement et approuve, rejette ou soumet l’intervention à un niveau supérieur.
- L’environnement d’exécution en périphérie planifie une tâche approuvée de drone ou de robot dans le respect des contraintes d’itinéraire, de météo et d’énergie.
- Le nœud rattache les accusés de réception, le résultat de la tâche, les opérations de service et la clôture à l’événement initial.
Hypothèses de planification (indicatives)
Données de planification illustratives que l’acheteur peut recalculer : indicateurs cibles, pas des résultats obtenus. Sous réserve de confirmation finale d’ingénierie.
| Indicateur | Hypothèse de planification | Valeur indicative |
|---|---|---|
| Remplacement du travail de patrouille habituel | À TITRE ILLUSTRATIF UNIQUEMENT : 6 rondes/jour de 20 minutes chacune ; hypothèse de remplacement de 50% de ce travail habituel sur 14 jours d’exploitation en période de fêtes. | 6 × 20 × 0.50 × 14 = 840 minutes, soit 14 heures brutes de travail remplacées avant prise en compte du soutien résiduel. |
| Effort de constitution des dossiers de preuve | À TITRE ILLUSTRATIF UNIQUEMENT : 12 incidents pouvant être examinés ; comparaison entre 30 minutes de travail manuel et un objectif de 15 minutes par incident. | 12 × (30 − 15) = 180 minutes, soit 3 heures de travail potentiellement libérées. |
| Transmissions manuelles d’informations sur les états | À TITRE ILLUSTRATIF UNIQUEMENT : 4 transmissions/jour de 5 minutes chacune ; hypothèse de remplacement de 50% sur 14 jours. | 4 × 5 × 0.50 × 14 = 140 minutes de travail de communication potentiellement remplacées. |
| Provision pour le soutien résiduel | À TITRE ILLUSTRATIF UNIQUEMENT : prévoir 20 minutes/jour pour l’inspection et la gestion des exceptions sur 14 jours, à déduire de 840 minutes brutes de patrouille remplacées. | 840 − (20 × 14) = 560 minutes, soit environ 9.3 heures nettes de travail liées à la patrouille libérées. |
Équipements déployés
- Mât cylindrique Sentinel Sky Hub sans éclairage avec apport solaire complémentaire par CIGS souple enveloppant
- Armoire de stockage sur batteries avec gestion de l’énergie et commandes de recharge
- Calcul d’IA sur le mât, stockage local des preuves et passerelle de communication sécurisée
- Caméra de sécurité PTZ et ensemble de capteurs environnementaux à neuf paramètres
- Drone autonome avec interface de batterie accessible par l’arrière et magasin de remplacement à plusieurs compartiments
- Robot terrestre de service et interface de recharge sans fil à la base du mât
Questions fréquentes
S’agit-il d’une installation existante pour une entreprise de distribution d’électricité à Dubaï ?
Cet article décrit une proposition de configuration d’acquisition utilisant les capacités en service de Sentinel. Il n’identifie aucun client réel et ne revendique aucun déploiement achevé à Dubaï. L’emplacement des mâts, l’étendue du corridor, les quantités d’équipements et les critères de réception doivent être établis avec l’acheteur, sous réserve de confirmation technique finale.
Comment le module de communication améliore-t-il la collecte des preuves ?
Il réunit les identifiants d’événement, les horodatages, les enregistrements d’autorisation et les états des tâches des équipements dans une situation opérationnelle commune. L’équipe à distance reçoit des métadonnées désidentifiées tandis que les enregistrements originaux restent sur le mât. Les accusés de réception distinguent une commande émise d’une tâche acceptée ou achevée, ce qui réduit le travail manuel nécessaire pour reconstituer un incident.
La couche solaire enveloppante peut-elle permettre des opérations de drones sans restriction ?
Non. La couche CIGS enveloppante fournit un apport énergétique complémentaire, avec une référence fournie pour un fort ensoleillement d’environ 0.8–1.1 kW DC en pointe et de 6–9 kWh par jour. La production à Dubaï nécessite une évaluation du site. Le stockage sur batterie absorbe les pointes de puissance des tâches exigeantes, tandis que la planification doit maintenir la consommation totale dans les limites de recharge et de réserve.
Que signifie le remplacement du travail humain dans ce projet d’acquisition ?
Il s’agit de remplacer des tâches répétitives mesurables, telles que certaines rondes habituelles, les appels de vérification d’état et la constitution manuelle des dossiers de preuve. L’évaluation doit déduire les efforts de maintenance et de gestion des exceptions. Les calculs illustratifs sont des hypothèses de planification, et non des résultats obtenus ; ils ne démontrent pas qu’un poste précis peut être supprimé.
Quelle autorisation s’applique à une intervention de lutte anti-drones ?
La détection et le suivi contribuent à l’évaluation ; ils n’autorisent pas à eux seuls une action de neutralisation. Lorsque l’autorité compétente le permet, un opérateur humain peut autoriser le drone ami du nœud à effectuer une capture aérienne au filet souple ou une dissuasion par approche rapprochée. L’intervention reste non létale, et l’autorisation ainsi que les résultats des tâches sont enregistrés dans l’historique de l’incident.
Le traitement local établit-il la conformité en matière de protection des données personnelles ?
Le traitement local soutient une conception orientée PDPL/LGPD, mais n’établit ni certification ni conformité juridique. Les vidéos brutes et les données des capteurs restent sur le mât, et seules les métadonnées désidentifiées relatives aux événements et aux états peuvent en sortir. L’acheteur doit néanmoins définir les accès, la conservation, la suppression, les responsabilités opérationnelles et les exigences de gouvernance applicables.
Pour aller plus loin
- Gamme de mâts City AI / éclairage public intelligent
- Plus de cas de déploiement de ville intelligente
- Parlez à notre équipe d’ingénierie
Vous planifiez un déploiement d’IA physique similaire pour rues, campus ou espaces publics ? Demander une consultation d’ingénierie