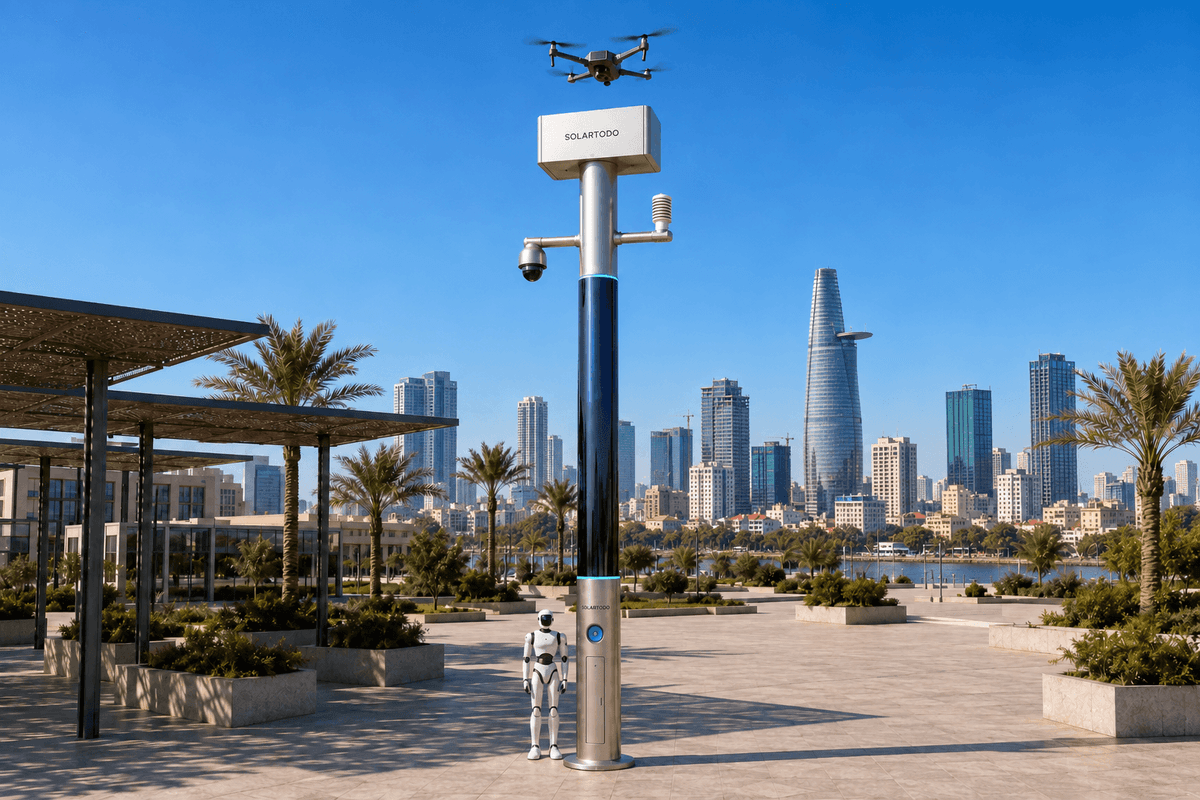
Un mât d’IA urbaine est un nœud périphérique d’IA physique sans éclairage, qui associe calcul local, capteurs, stockage d’énergie et opérations coordonnées de drones et de robots terrestres. La version Sky Hub de SOLARTODO Sentinel exécute OTATODO sur le mât. Ce projet de déploiement dans un parc industriel de Hô Chi Minh-Ville vise à assurer une couverture de l’intervention incendie sur un profil transversal de rivière, grâce à une alimentation entièrement autonome, à l’échange automatisé des batteries de drones et à une coordination opérationnelle soumise à autorisation humaine.
1. Objet de l’analyse : une alerte incendie pendant un événement sportif soulève la question de la couverture
L’incident analysé ici est un scénario de planification illustratif, et non le compte rendu d’un incendie réel ou d’un déploiement ayant fait l’objet d’un marché attribué. Pendant la plage d’exploitation envisagée pour un événement sportif dans un parc industriel, un poste de gestion des urgences reçoit un signalement de fumée près d’une aire de service en bord de rivière. Des entrepôts masquent les voies d’approche depuis les routes situées à l’intérieur des terres, tandis que la rive opposée offre un angle d’observation potentiellement utile. La tâche immédiate consiste à déterminer quelles zones peuvent être évaluées en toute sécurité, lesquelles restent invisibles et par où les équipes de secours doivent approcher.
Hô Chi Minh-Ville fournit un cadre concret à cette problématique. Son tissu industriel et logistique comprend Hiep Phuoc, que l’agence municipale de promotion des investissements et du commerce répertorie comme parc industriel. Cela établit le contexte industriel local, sans établir de relation client avec SOLARTODO. Fiche du parc industriel publiée par l’ITPC de Hô Chi Minh-Ville.
La configuration proposée concerne une portion sélectionnée du périmètre d’un parc industriel donnant sur la rivière dans ce contexte. Un événement sportif constitue un déclencheur temporaire de planification : les lieux de rassemblement des piétons, les véhicules de service et les voies d’accès des secours doivent être pris en compte ensemble. Aucun événement, organisateur ou chiffre de fréquentation particulier n’est affirmé.
Pour l’acheteur chargé de la gestion des urgences, l’analyse pose une question de couverture avant celle de la rapidité d’intervention : le poste de commandement peut-il distinguer une zone observée d’une zone supposée dégagée ? Une caméra fixe peut montrer un portail tout en laissant invisible la façade d’un entrepôt donnant sur la rivière. Un drone peut lever cette obstruction visuelle, mais son retour pour reconstituer ses réserves d’énergie peut recréer une lacune de couverture. Le déploiement est donc centré sur la capacité d’échange automatisé des batteries du mât et sur la couverture opérationnelle qu’elle peut soutenir.
2. Reconstitution de l’angle mort : concevoir la couverture autour d’un profil transversal de rivière
Le déploiement proposé traite un profil transversal de rivière comme un corridor opérationnel reliant la rive industrielle, la surface de l’eau et une zone d’observation autorisée sur la rive opposée. Il s’agit d’une géométrie de couverture, et non de l’affirmation qu’une seule caméra voit à travers les bâtiments ou qu’un drone peut traverser n’importe quelle voie navigable sans restrictions. Les positions définitives des mâts, les enveloppes de vol et les droits d’observation restent soumis à la validation technique finale et aux autorisations applicables.
L’analyse commence par le repérage des zones d’observation prioritaires : l’emplacement de la fumée signalée, les façades des entrepôts voisins, les accès côté rivière, les points de rassemblement d’urgence et les voies d’approche des secours. Les équipes de relevé documentent ensuite ce que la caméra PTZ montée sur le mât peut réellement observer depuis sa position d’installation. Les zones masquées deviennent des tâches explicites au lieu de disparaître dans un rayon de couverture théorique de la caméra. Les observations du drone apportent une vue en hauteur ; le robot terrestre vérifie les itinéraires accessibles et l’état du périmètre au niveau du sol.
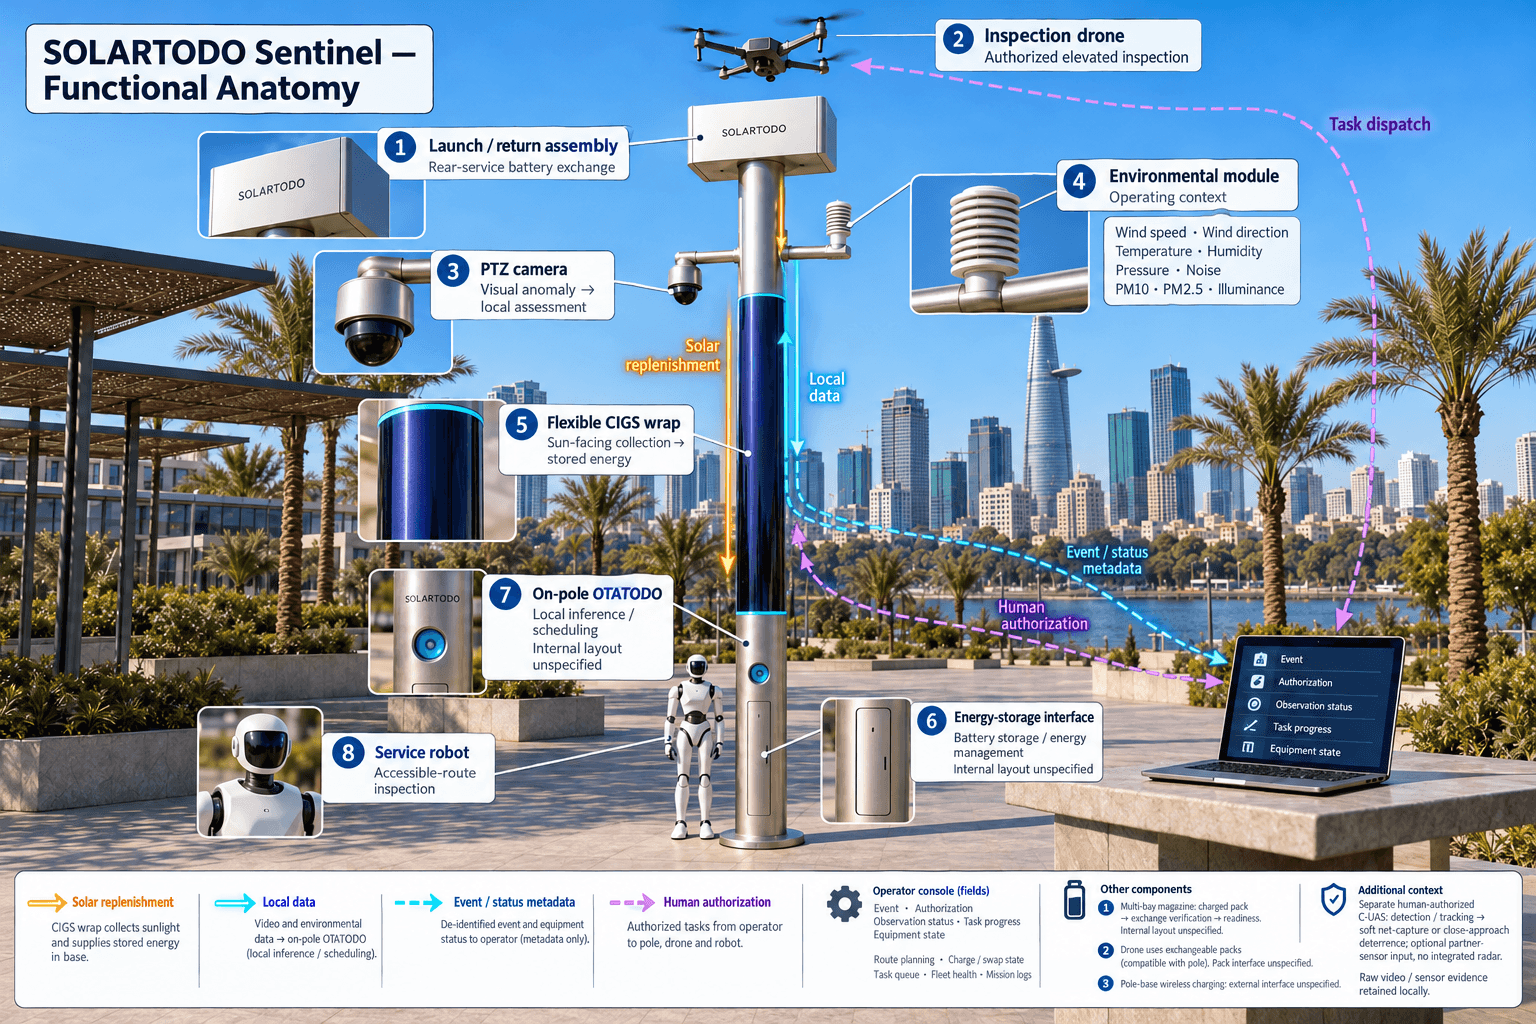
Sky Hub est la version phare de SOLARTODO Sentinel déployée sous forme de mât : un mât intelligent PURE sans système d’éclairage. Son rôle est d’héberger les capteurs, le calcul en périphérie, le stockage d’énergie et les opérations aériennes et terrestres à l’endroit où se pose le problème de couverture. Il fonctionne entièrement hors réseau, grâce à une recharge solaire sur le mât et au stockage sur batterie, sans alimentation provenant du réseau électrique, de la ville ou du site.
L’implantation doit préserver un espace sûr pour le décollage et la récupération du drone, l’accès du robot à la base, les dégagements de maintenance et une distance de séparation avec les zones de rassemblement de l’événement sportif. L’exposition en bord de rivière, les conditions de fondation, les niveaux de crue, l’ombrage et l’accès pour l’entretien nécessitent tous une évaluation du site. La proposition ne fixe ni nombre d’unités à déployer ni surface de couverture avant ces travaux. Le livrable destiné à l’acheteur est une carte indiquant les zones observées, masquées, accessibles sous conditions et indisponibles, avec les raisons de chaque classement.
3. Reconstitution de l’intervention : l’échange de batteries soutient la mission d’observation
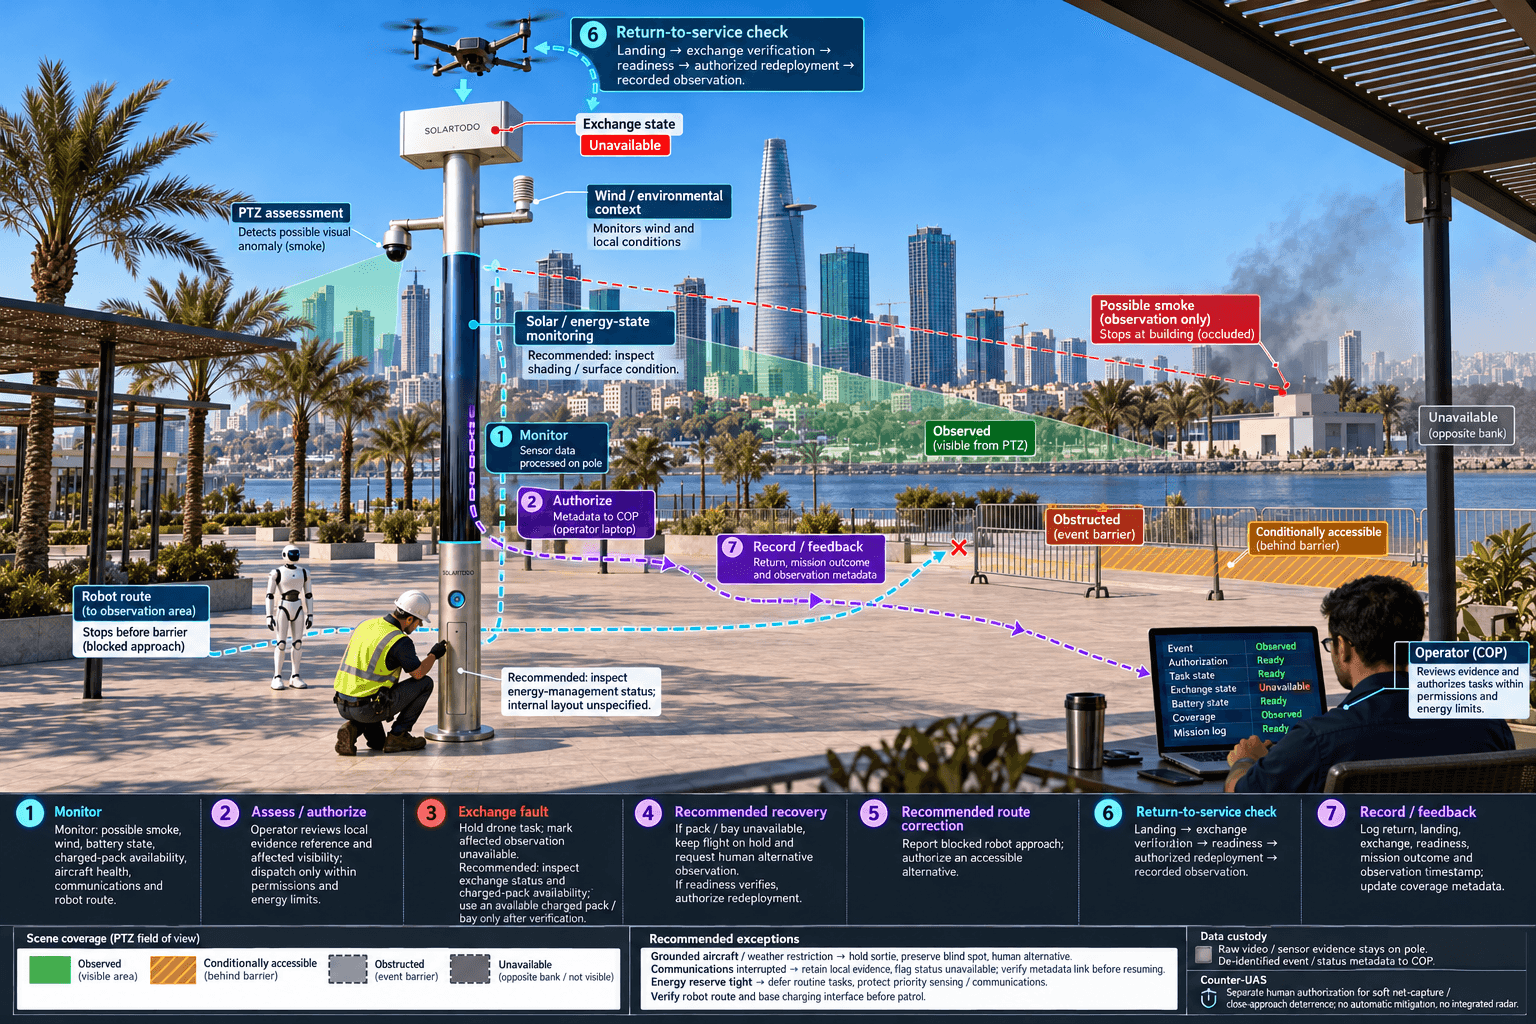
Dans la séquence d’incident illustrative, la caméra PTZ signale une anomalie visuelle à évaluer localement. Les mesures environnementales fournissent du contexte, tandis que l’opérateur de gestion des urgences évalue l’alerte et autorise l’intervention appropriée. Un indice possible de fumée reste un élément d’évaluation ; le nœud n’est pas présenté comme un détecteur d’incendie certifié. Le drone reçoit un itinéraire d’inspection autorisé pour examiner la façade masquée de l’entrepôt et le bord de la rivière, sans nécessiter la présence d’un opérateur au pied du mât.
La question décisive de la couverture apparaît lorsque cet aéronef doit revenir. Le magasin de batteries à plusieurs logements du Sky Hub effectue un échange automatisé par l’arrière : le drone posé reçoit un bloc-batterie chargé, le système vérifie l’état de l’échange et la file de missions peut le redéployer. Plusieurs logements permettent des sorties successives lorsque les blocs chargés, l’état de l’aéronef et le budget énergétique le permettent. Cela réduit la dépendance à une personne sur place pour changer les batteries, sans supprimer le temps nécessaire à l’atterrissage, à l’échange, aux vérifications ou au transit.
La gestion des opérations de drones relie la planification des itinéraires, la machine à états de charge et d’échange, la mise en file des tâches, l’état de la flotte et les journaux de mission. Un échec d’échange ou l’absence de bloc chargé disponible doit se traduire par une limitation explicite de la couverture. La vue de commandement ne doit jamais présenter un vol planifié comme une observation effectuée. La couverture PTZ et les patrouilles au sol peuvent soutenir l’intervention pendant la remise en service, avec leurs propres limites de visibilité clairement indiquées.
Un robot de service ou humanoïde peut inspecter un itinéraire autorisé et accessible, signaler une voie d’approche obstruée, appuyer la réponse aux alarmes et se coordonner avec la mission aérienne. Il retourne à la base du mât pour une recharge sans fil. Il ne pénètre pas dans un environnement d’incendie dangereux au seul motif qu’il est disponible. Les équipes de secours humaines conservent le commandement de l’intervention, tandis que le nœud fournit des observations locales et un appui coordonné sur le terrain.
4. Analyse du commandement : une situation opérationnelle commune avec conservation locale des données
OTATODO exécute la couche de calcul en périphérie et d’ordonnancement sur le mât. Le module de calcul proposé réalise l’inférence locale et répartit les charges de travail entre la perception, les opérations de drones, les tâches des robots et la gestion de l’énergie. Les vidéos brutes et les données des capteurs restent sur le mât et sont traitées localement. Seules des métadonnées d’événement et d’état désidentifiées peuvent en sortir. La vue de commandement à distance offrant une situation opérationnelle commune utilise donc les emplacements des événements, l’état des observations, l’avancement des tâches et l’état des équipements, plutôt que d’exporter des flux bruts.
La boucle opérationnelle associe la détection, l’évaluation et l’intervention autorisées, l’ordonnancement du calcul en périphérie ainsi que l’exploitation et la maintenance sur le terrain. Pour cette analyse d’incident, le poste de commandement doit pouvoir retracer le parcours d’une anomalie signalée jusqu’à son évaluation, son autorisation, la tâche déclenchée et le résultat enregistré. Il doit également voir si une zone prioritaire est actuellement observée, en attente d’une sortie ou indisponible. Le comptage anonyme des véhicules, la densité de foule, la détection d’intrusions et la surveillance du périmètre aident à décrire les conditions d’accès, sans revendiquer de reconnaissance faciale ou de plaques d’immatriculation.
Le module environnemental neuf-en-un mesure la vitesse du vent, sa direction, la température, l’humidité, la pression atmosphérique, le bruit, les PM10, les PM2.5 et l’éclairement. Ces mesures fournissent un contexte opérationnel ; les seules mesures de particules ne permettent pas d’établir l’emplacement ou la gravité d’un incendie. Les observations du vent éclairent également les décisions de vol, conjointement avec les limites d’exploitation de l’aéronef et les instructions du commandant des opérations de secours.
La coordination C-UAS reste un processus distinct soumis à autorisation humaine. Si un drone non autorisé est détecté et suivi, une personne habilitée peut commander au drone ami du nœud d’effectuer une capture aérienne douce au filet ou une dissuasion par approche rapprochée dans des conditions approuvées. La neutralisation est non létale et non cinétique. Aucun radar n’est intégré au mât ; toute information radar proviendrait d’une entrée optionnelle issue d’un capteur partenaire. Ni une alerte d’intrusion ni une urgence n’autorisent automatiquement une neutralisation.
5. Analyse énergétique : préserver la couverture avec un budget hors réseau limité
Le mât cylindrique proposé porte environ 15 m² de film mince CIGS souple, enroulé à 360° autour d’un corps d’environ 8 m de haut et 0.6 m de large. Sa puissance nominale d’environ 2.4–2.7 kWp doit être distinguée de la production sur le terrain. Un cylindre vertical capte le rayonnement solaire direct sur sa projection exposée au soleil, et non sur toute sa surface enveloppée simultanément.
À titre de référence pour une région à fort ensoleillement comme l’Arabie saoudite, la production réaliste par ciel dégagé est d’environ 0.8–1.1 kW DC en pointe et d’environ 6–9 kWh par jour. Le pic de collecte peut survenir en milieu de matinée ou dans l’après-midi plutôt qu’à midi. Ces chiffres ne constituent pas une prévision de rendement pour Hô Chi Minh-Ville. L’ombrage local, les conditions météorologiques saisonnières, l’état des surfaces et la géométrie d’installation nécessitent une évaluation énergétique propre au site.
Le solaire constitue une source complémentaire de recharge au sein d’une microstation entièrement hors réseau, soutenue par des batteries. Le stockage proposé se situe dans la catégorie 5–20 kWh, la capacité finale étant déterminée par la charge de travail convenue et l’étude technique. Le stockage absorbe les pointes de puissance liées à l’activité des drones et des robots ; il ne crée pas une énergie illimitée. Un stock de blocs-batteries de drones chargés représente également de l’énergie stockée qui devra être reconstituée.
L’analyse de gestion des urgences doit donc examiner la couverture parallèlement à l’état énergétique. Avant la plage de l’événement sportif, l’ordonnancement réserve de l’énergie aux fonctions prioritaires de détection, de communication et d’intervention autorisée. Les inspections courantes peuvent être différées lorsque les réserves diminuent. Si la météo, l’état de l’aéronef ou la disponibilité des batteries empêchent un vol, la COP doit identifier l’angle mort concerné et faciliter une décision humaine sur une autre forme d’observation ou l’envoi de moyens. La question de réception est de savoir si les ressources limitées sont affectées de manière transparente aux besoins de couverture les plus prioritaires.
6. Conclusion de l’analyse : évaluer la couverture avant d’affirmer une amélioration
Le cadre de réception proposé mesure l’observation vérifiée de zones prioritaires convenues pendant des plages d’exploitation convenues. Il distingue la visibilité par caméra de l’observation par drone, les missions planifiées des tâches accomplies et la couverture temporaire de l’observation continue. Un profil transversal de rivière n’est considéré comme évalué que dans la mesure étayée par les observations enregistrées et leurs horodatages ; une rive non observée reste une lacune identifiée.
L’évaluation de l’échange de batteries doit enregistrer le retour, l’atterrissage, la vérification de l’échange, l’état de disponibilité et le redéploiement comme des états distincts. Les évaluateurs peuvent ainsi déterminer quelle part d’une interruption d’observation provient du transit de l’aéronef, de l’échange, des restrictions météorologiques ou de la priorisation des missions. Plusieurs blocs chargés peuvent permettre des sorties répétées, mais cette capacité ne doit pas être transformée en une affirmation non étayée de couverture aérienne ininterrompue.
Les calculs associés sont des hypothèses de planification que l’acheteur peut remplacer par des zones relevées sur site, des intervalles d’observation approuvés et une consommation énergétique mesurée par tâche. Il ne s’agit ni de résultats obtenus, ni de statistiques locales, ni de garanties de performance du produit. L’évaluation doit inclure le fonctionnement normal, un logement de batterie indisponible, un aéronef immobilisé au sol, une interruption des communications et un itinéraire de robot bloqué par les infrastructures de l’événement. Chaque situation permet de vérifier si la vue de commandement conserve une représentation fidèle de la couverture.
L’analyse aboutit à une proposition de configuration pour un parc industriel, sous réserve de validation technique finale, d’accès au site et d’autorisation opérationnelle. SOLARTODO Sentinel est présenté comme un produit en service doté de processus éprouvés ; il n’est pas affirmé que cette installation particulière à Hô Chi Minh-Ville existe déjà. Sa conception fondée sur le traitement local est orientée PDPL/LGPD, sans revendiquer de certification ou de conformité au droit vietnamien. L’achat doit s’appuyer sur une carte de couverture convenue, un budget énergétique et de cycles d’activité, ainsi que des exigences de preuve que les responsables de la gestion des urgences peuvent examiner de manière indépendante.
Configuration du système
| Paramètre | Configuration |
|---|---|
| Mât et géométrie du déploiement | Mât cylindrique PURE sans éclairage servant de nœud périphérique ; environ 8 m de haut et 0.6 m de large ; implantation d’observation proposée sur un profil transversal de rivière |
| Énergie hors réseau | Environ 15 m² de CIGS souple enroulé à 360°, puissance nominale de 2.4–2.7 kWp ; stockage sur batterie de catégorie 5–20 kWh ; aucun raccordement électrique externe |
| Calcul en périphérie et données | Calcul d’IA sur le mât exécutant OTATODO ; inférence locale et ordonnancement des charges de travail ; vidéos brutes et données des capteurs conservées sur le mât |
| Opérations de drones et échange de batteries | Décollage, inspection, retour et redéploiement autonomes ; magasin à plusieurs logements avec échange automatisé des batteries par l’arrière et états de disponibilité vérifiés |
| Opérations du robot terrestre | Robot de service ou humanoïde pour les patrouilles, inspections et réponses aux alarmes autorisées ; retour à la base pour recharge sans fil |
| Sécurité et mesures environnementales | Caméra PTZ avec perception locale ; neuf mesures environnementales : vitesse du vent, direction du vent, température, humidité, pression, bruit, PM10, PM2.5 et éclairement |
| Coordination du commandement | COP fondée sur les métadonnées avec autorisation humaine, journaux de mission et état de couverture ; coordination C-UAS non létale soumise à autorisation humaine ; aucun radar intégré |
Comment ça marche
- La perception sur le mât signale une possible anomalie de fumée et enregistre la référence locale des éléments de preuve.
- L’inférence locale ajoute le contexte environnemental et identifie les zones d’observation concernées.
- Un opérateur de gestion des urgences évalue l’événement et autorise la tâche d’inspection.
- OTATODO planifie la sortie du drone et l’appui sécurisé du robot terrestre dans les limites énergétiques.
- À son retour, le drone fait l’objet d’un échange de batterie par l’arrière vérifié avant son redéploiement autorisé.
- Les éléments de preuve bruts restent sur le mât, tandis que les métadonnées désidentifiées relatives à l’événement, à l’autorisation et à l’état de couverture mettent à jour la COP.
Hypothèses de planification (indicatives)
Données de planification illustratives que l’acheteur peut recalculer : indicateurs cibles, pas des résultats obtenus. Sous réserve de confirmation finale d’ingénierie.
| Indicateur | Hypothèse de planification | Valeur indicative |
|---|---|---|
| Objectif de couverture des zones prioritaires | À TITRE ILLUSTRATIF UNIQUEMENT : définir 10 zones prioritaires et viser l’observation vérifiée de 8 d’entre elles pendant une plage d’évaluation convenue. | 8 ÷ 10 × 100 = 80% de couverture cible des zones ; ce n’est pas un résultat obtenu |
| Couverture de la plage d’observation | À TITRE ILLUSTRATIF UNIQUEMENT : prévoir une plage d’exploitation de 120 minutes et viser 90 minutes d’observation valide d’une zone prioritaire sélectionnée. | 90 ÷ 120 × 100 = 75% de couverture cible de la plage d’observation |
| Charge de travail d’examen des échanges de batteries | À TITRE ILLUSTRATIF UNIQUEMENT : examiner 6 enregistrements d’échange pendant 5 minutes chacun ; il s’agit de données de planification documentaire, et non d’affirmations sur la durée des échanges. | 6 × 5 = 30 minutes d’examen prévues |
| Planification du stockage utilisable | À TITRE ILLUSTRATIF UNIQUEMENT : sélectionner un stockage nominal de 10 kWh et soustraire une réserve de 30% à l’allocation aux tâches ; exclure les pertes de conversion de ce calcul simple. | 10 × (1 − 0.30) = 7 kWh avant les pertes de conversion et les autres consommations opérationnelles |
| Allocation énergétique hypothétique des sorties | À TITRE ILLUSTRATIF UNIQUEMENT : prévoir 4 sorties avec une consommation supposée de 0.5 kWh chacune ; remplacer cette hypothèse par des données mesurées sur l’aéronef et la recharge. | 4 × 0.5 = 2 kWh d’allocation énergétique hypothétique pour les sorties |
Équipements déployés
- Mât cylindrique Sentinel Sky Hub sans éclairage, enveloppé de panneaux solaires CIGS souples
- Armoire de stockage sur batterie avec commandes de gestion de l’énergie
- Module de calcul d’IA sur le mât et stockage local des éléments de preuve
- Caméra PTZ et module de mesure environnementale neuf-en-un
- Ensemble de décollage et de retour du drone avec magasin de batteries à plusieurs logements accessible par l’arrière
- Drone d’inspection avec blocs-batteries échangeables compatibles
- Robot de service ou humanoïde avec plateforme de recharge sans fil à la base du mât
- Passerelle de communication pour les métadonnées d’événement et d’état désidentifiées
Questions fréquentes
S’agit-il d’un déploiement client existant à Hô Chi Minh-Ville ?
Cette étude de cas décrit une configuration proposée et un scénario illustratif d’analyse d’incident. Elle ne désigne aucun site client installé, incendie réel ou résultat de couverture obtenu. SOLARTODO Sentinel est un produit en service, tandis que l’implantation particulière sur un profil transversal de rivière, la sélection des équipements et les procédures d’exploitation décrites ici nécessitent une évaluation du site et une validation technique finale.
Comment l’échange automatisé des batteries améliore-t-il le plan de couverture ?
L’échange automatisé par l’arrière permet à un drone posé de recevoir un bloc chargé sans qu’un opérateur change les batteries au pied du mât. Les multiples logements du magasin permettent des sorties successives lorsque l’énergie et la disponibilité des équipements le permettent. L’évaluation de la couverture doit néanmoins inclure le vol de retour, l’atterrissage, la vérification de l’échange et le redéploiement, car ces activités peuvent créer une interruption d’observation.
Le mât peut-il fonctionner sans alimentation du réseau ou du parc industriel ?
Oui. Le système proposé fonctionne entièrement hors réseau, en associant la recharge solaire CIGS sur le mât au stockage sur batterie. Il ne dépend d’aucune alimentation provenant du réseau électrique, de la ville ou du site. La recharge solaire étant limitée, la capacité finale de stockage, le stock de blocs chargés et les cycles d’activité des drones et des robots doivent être dimensionnés en fonction de la charge de travail convenue et des conditions locales.
La vue de commandement de gestion des urgences reçoit-elle des vidéos brutes en direct ?
Les vidéos brutes et les données des capteurs restent sur le mât pour être traitées localement. Seules des métadonnées d’événement et d’état désidentifiées peuvent en sortir. La COP distante présente donc les états des tâches, les synthèses d’événements et les informations de couverture au moyen de métadonnées. Lors de l’achat, il convient de confirmer que ce modèle opérationnel répond aux besoins de commandement des interventions de l’acheteur, sans présumer de l’exportation de flux bruts.
Que peut établir le système en cas de suspicion d’incendie industriel ?
Le système facilite l’évaluation grâce à la perception locale par caméra, au contexte environnemental et aux inspections aériennes ou terrestres autorisées. Il peut aider à identifier les zones observées, les voies d’approche obstruées et les angles morts restants. Une anomalie visuelle ou une mesure de particules ne constitue pas à elle seule un diagnostic d’incendie vérifié, et la configuration proposée ne remplace ni la détection incendie spécialisée ni les équipes de secours.
Qui autorise l’intervention des drones et les activités C-UAS ?
L’opérateur désigné pour la gestion des urgences autorise les tâches d’intervention dans le cadre des procédures approuvées. La neutralisation C-UAS nécessite une autorisation humaine distincte ainsi que les habilitations applicables. La coordination autorisée comprend la détection, le suivi et la commande d’un drone ami pour une capture aérienne douce au filet ou une dissuasion par approche rapprochée dans des conditions approuvées. Une alerte n’autorise pas à elle seule une neutralisation, et aucun radar n’est intégré au mât.
Que doivent vérifier les acheteurs avant de réceptionner la configuration ?
Les acheteurs doivent vérifier la visibilité relevée sur site, les autorisations de vol, les zones d’exploitation sécurisées, l’accès des robots, les limites environnementales, les réserves d’énergie et le comportement de l’échange de batteries. Les dossiers de réception doivent montrer si les zones prioritaires ont effectivement été observées pendant les plages convenues. Le traitement local est orienté PDPL/LGPD, mais cette formulation n’établit ni certification ni conformité aux exigences vietnamiennes ; ces obligations nécessitent une évaluation distincte.
Pour aller plus loin
- Gamme de mâts City AI / éclairage public intelligent
- Plus de cas de déploiement de ville intelligente
- Parlez à notre équipe d’ingénierie
Vous planifiez un déploiement d’IA physique similaire pour rues, campus ou espaces publics ? Demander une consultation d’ingénierie