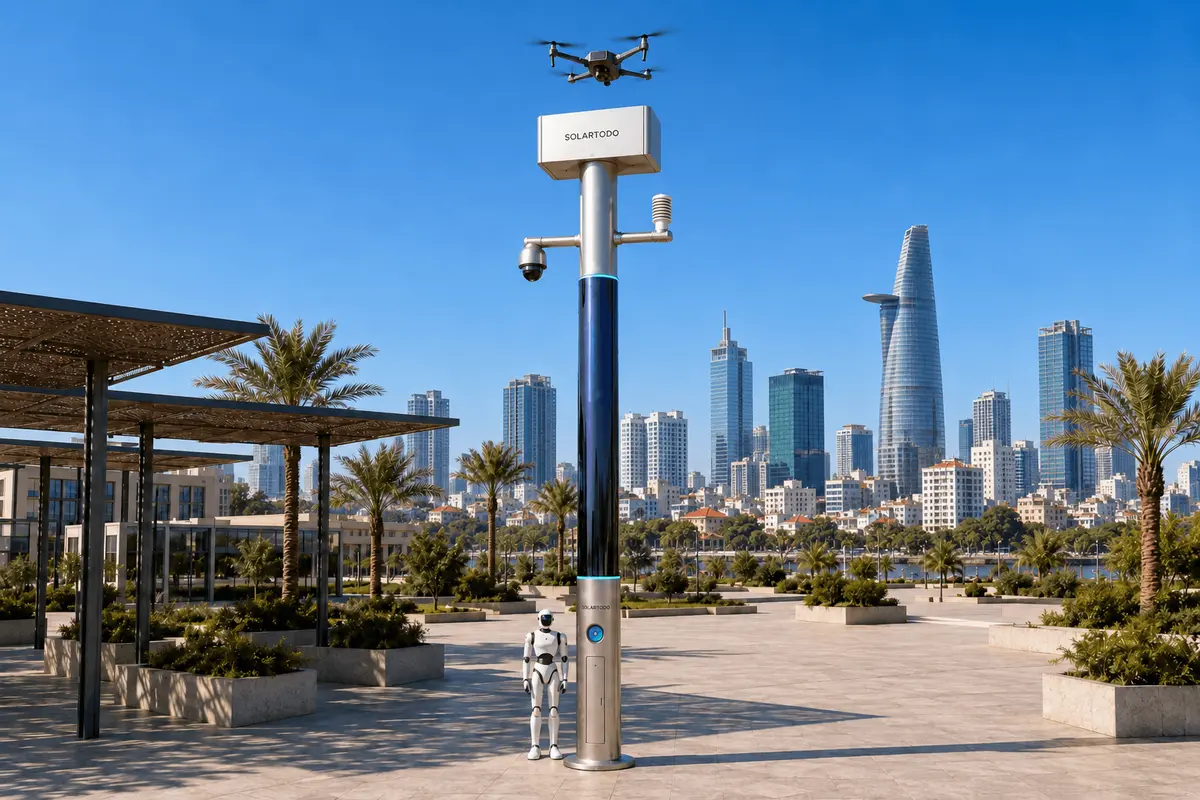
Un City AI Pole est un nœud périphérique d’IA physique sans fonction d’éclairage, combinant calcul local, capteurs, opérations autonomes de drones et de robots terrestres, et stockage d’énergie hors réseau. La version Sky Hub de SOLARTODO Sentinel exécute OTATODO directement sur le mât. Cette configuration proposée pour Hô Chi Minh-Ville accompagne les inspections liées aux interventions incendie d’un opérateur du réseau électrique pendant la saison des inondations, grâce à des robots coordonnés, une évaluation locale et un déploiement autorisé par un responsable humain.
1. Définir la mission de l’opérateur autour du réseau fluvial
Pour un opérateur du réseau électrique à Hô Chi Minh-Ville, l’intervention incendie pendant la saison des inondations commence par déterminer ce qui se passe autour d’un équipement et si une équipe peut s’en approcher. Une zone d’exploitation proposée relierait des sites électriques, des voies d’accès longeant les canaux et des périmètres d’infrastructures associés à la rivière Saïgon et à des cours d’eau tels que Nhieu Loc–Thi Nghe. Les fortes précipitations et les effets des marées sont des facteurs documentés des inondations dans la ville. Leur importance est ici opérationnelle : un itinéraire praticable lors d’une inspection courante peut nécessiter une réévaluation pendant un incident. Source : évaluation du risque d’inondation de la Banque mondiale.
Le problème à traiter dans la planification est la lenteur des rondes manuelles. Lorsqu’une alarme ou un signalement laisse supposer la présence de fumée près d’un site électrique, le personnel peut devoir se déplacer, établir un point d’observation sûr, inspecter le périmètre et transmettre ses constatations avant que le responsable de l’incident puisse décider de la suite. Des accès inondés peuvent accroître l’incertitude et multiplier les déplacements. Il s’agit d’hypothèses de processus proposées à des fins d’étude, et non de conditions mesurées chez un client identifié.
Cette étude de cas présente donc un plan de déploiement illustratif utilisant les capacités éprouvées et déjà en service de SOLARTODO Sentinel ; elle ne fait état ni d’une flotte installée à Hô Chi Minh-Ville ni d’économies réalisées. Sa principale ressource de terrain est un robot terrestre, soutenu par le calcul en périphérie et des observations ponctuelles par drone. L’objectif de l’acheteur est de réduire les efforts d’inspection évitables tout en préservant la traçabilité des responsabilités dans les décisions liées aux incidents. La mise hors tension, la lutte contre l’incendie et l’accès aux zones dangereuses restent du ressort du personnel qualifié et autorisé.
2. Organiser un maillage géographique de nœuds d’exploitation indépendants
Le maillage proposé constitue une organisation opérationnelle de nœuds indépendants répartis sur les sites de l’opérateur. Ici, le terme maillage désigne une organisation géographique du service ; chaque Sky Hub reste entièrement hors réseau, sans raccordement au réseau électrique, à une alimentation municipale ou à celle du site. L’implantation tiendrait compte de l’accès aux équipements, des itinéraires des robots, des zones sûres pour les opérations de drones et de la disponibilité des communications. Les franchissements de canaux et les portails comptent davantage qu’une règle d’espacement uniforme, car des sites voisins sur une carte peuvent présenter des conditions d’accès terrestre très différentes.
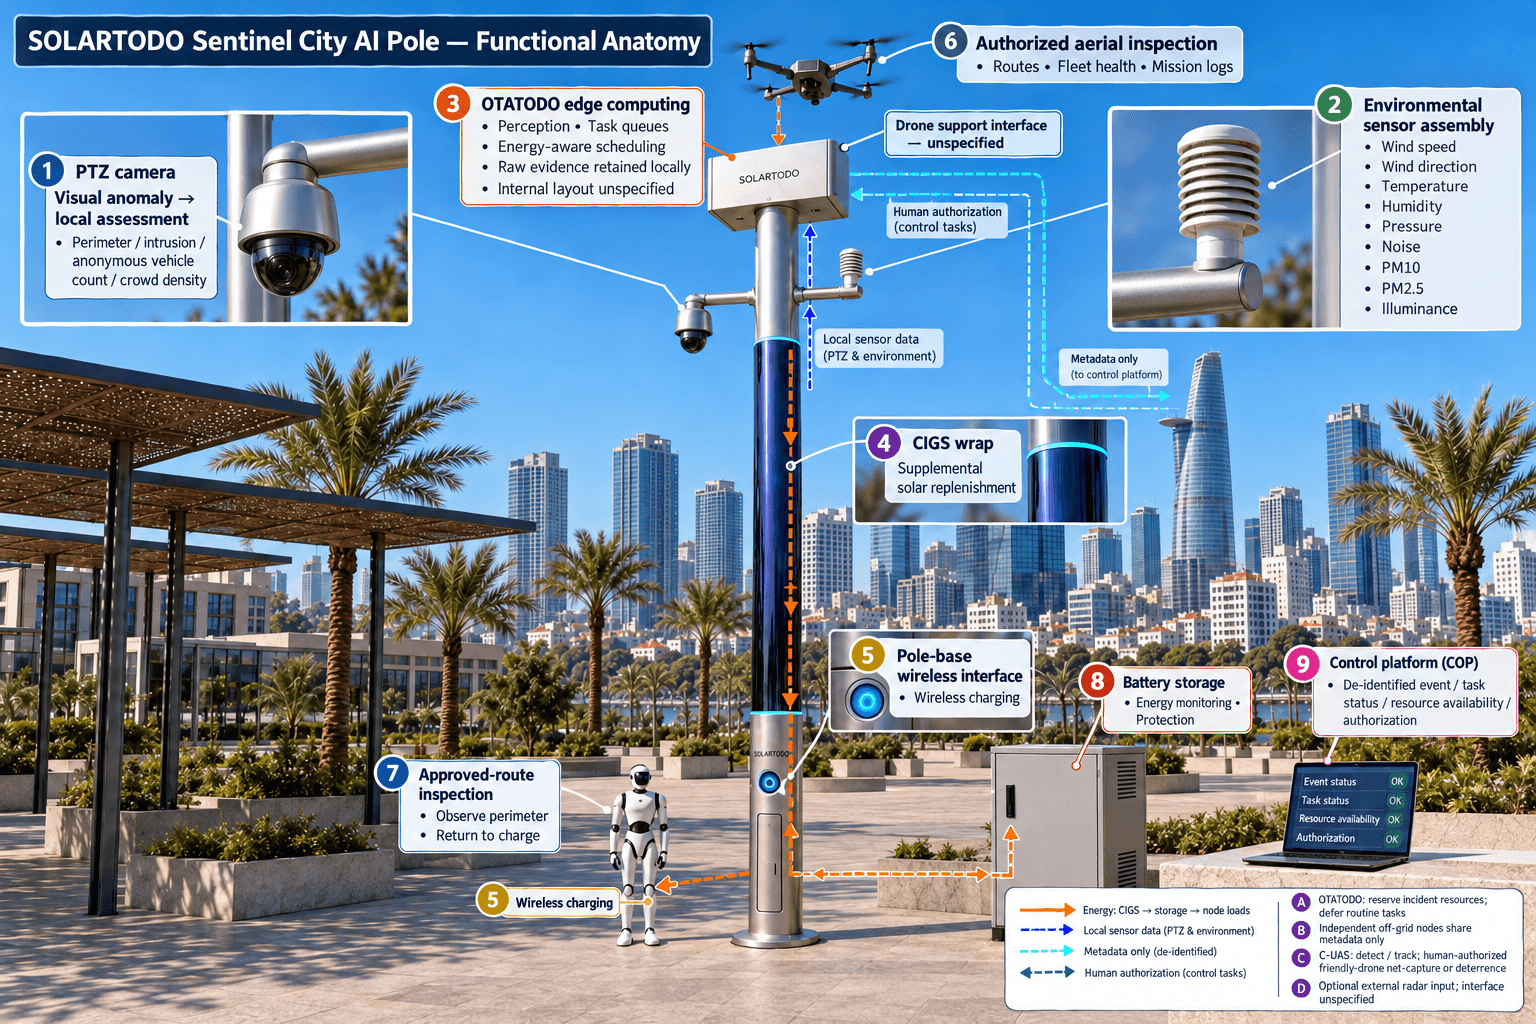
Chaque nœud est un mât intelligent PURE sans système d’éclairage. Ses fonctions intégrées comprennent la plateforme du mât, les opérations de drones, l’échange automatisé des batteries de drones, la gestion des opérations de drones, les opérations de robots terrestres, la détection de sécurité, la surveillance environnementale, le calcul d’IA en périphérie et la coordination C-UAS autorisée par un responsable humain. OTATODO planifie ces fonctions localement. La configuration proposée privilégie les ressources de calcul consacrées à la gestion des tâches robotisées, à la perception par caméra, à la hiérarchisation des incidents et à une planification tenant compte de l’énergie, sans considérer que chaque module reste actif en permanence.
Un robot de service patrouille sur des itinéraires approuvés, répond aux alarmes, inspecte des points d’observation accessibles et revient à la base du mât pour une recharge sans fil. Un drone apporte une vue aérienne lorsque l’inspection terrestre ne permet pas de répondre à la question du responsable de l’incident. Son magasin de batteries à plusieurs compartiments effectue des échanges automatisés par l’arrière après l’atterrissage, permettant des sorties successives lorsque les batteries chargées, les conditions météorologiques et les autorisations d’exploitation le permettent. La planification des itinéraires, les transitions entre états de charge et d’échange, les files de tâches, l’état de la flotte et les journaux de mission permettent une exploitation sans opérateur physiquement posté au niveau du nœud.
L’implantation définitive nécessite une validation technique des fondations, de l’exposition aux inondations, de l’accès à la recharge, de l’accès pour la maintenance et des distances de sécurité vis-à-vis des risques électriques. La coordination du maillage partage des métadonnées dé-identifiées sur les tâches et les états ; les nœuds voisins n’échangent ni vidéos brutes ni données brutes de capteurs.
3. Mettre en œuvre une boucle de détection, d’évaluation et d’intervention privilégiant le robot
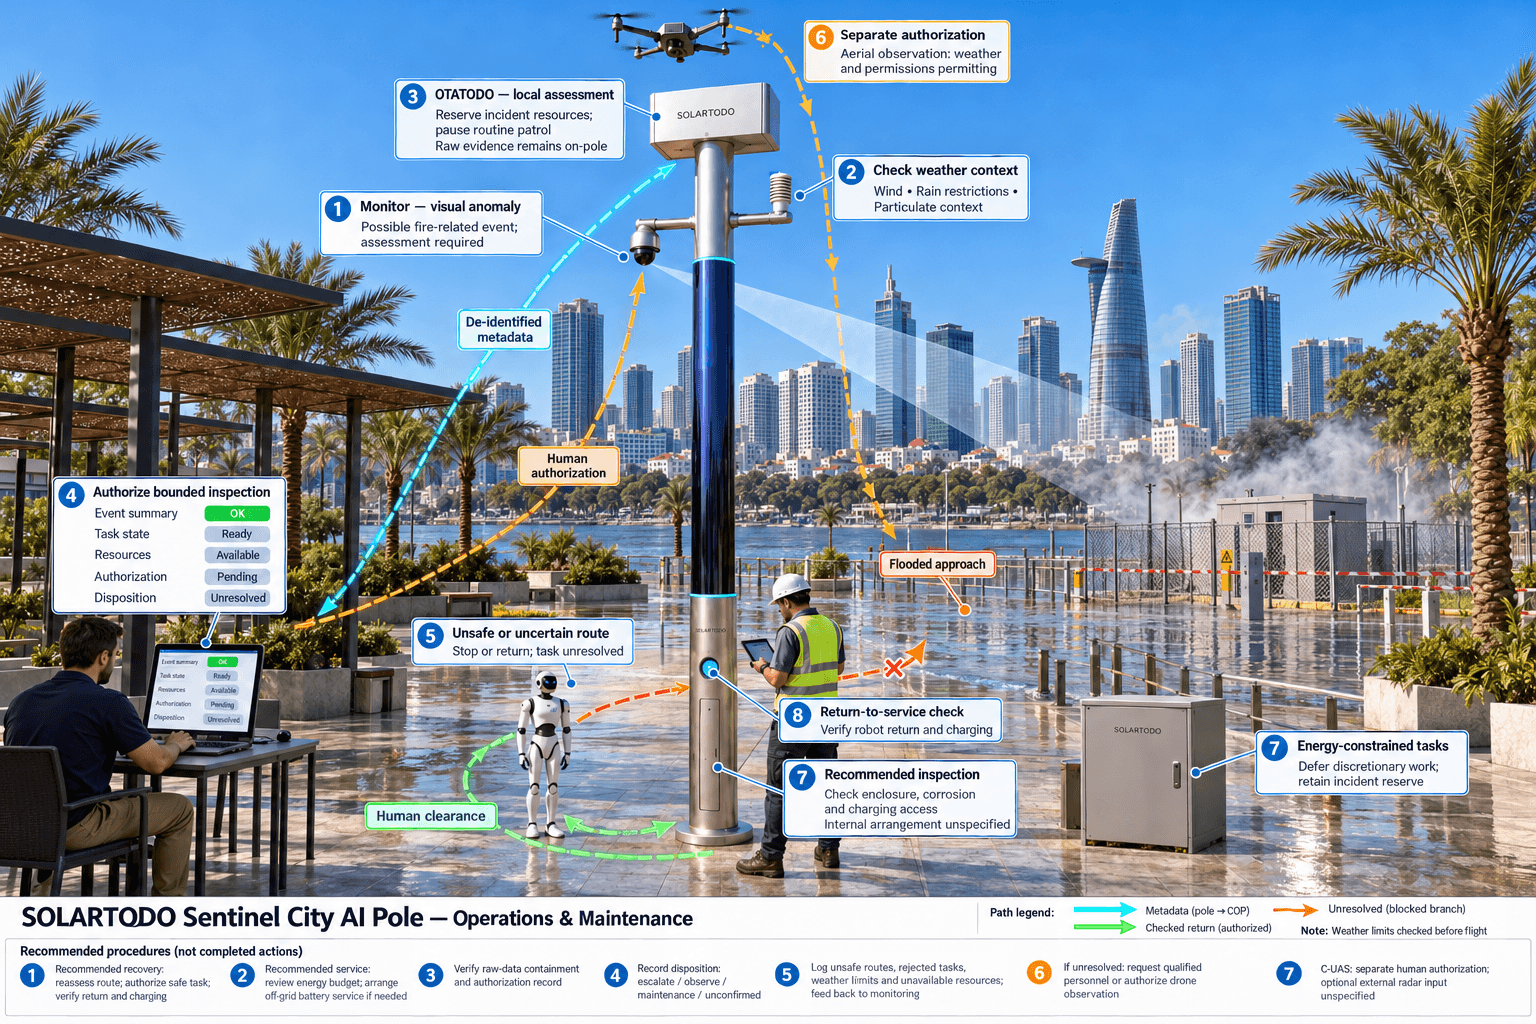
Un incident illustratif commence lorsque la caméra PTZ identifie une anomalie visuelle près du périmètre d’un site électrique. La perception sur le mât génère un événement à évaluer, sans déclarer un incendie électrique confirmé. Les mesures environnementales apportent du contexte : vitesse du vent, direction du vent, température, humidité, pression atmosphérique, bruit, PM10, PM2.5 et éclairement. Les seules variations de particules ne suffisent pas à établir une combustion, et cette configuration n’implique pas la présence d’un instrument thermique dédié ni d’un dispositif certifié de détection incendie.
La vue de commandement de la situation opérationnelle commune (COP) relie la détection, l’évaluation et l’intervention autorisées, la planification du calcul en périphérie ainsi que les opérations et la maintenance sur le terrain. Elle présente des synthèses d’événements dé-identifiées, les états des tâches, la disponibilité des ressources et les enregistrements d’autorisation. Les vidéos brutes et les données brutes de capteurs restent sur le mât d’origine et sont traitées localement. Le personnel local peut examiner les éléments conservés au moyen d’un accès contrôlé sur le mât ; les décisions à distance reposent sur les métadonnées autorisées et sur les canaux établis de communication relatifs aux incidents.
Après qu’un superviseur a autorisé une inspection, OTATODO affecte au robot un itinéraire d’observation approuvé. Le robot vérifie les accès praticables et l’état du périmètre depuis l’extérieur de la zone dangereuse. Il ne pénètre pas dans les eaux d’inondation, ne s’approche pas d’équipements susceptibles d’être sous tension et ne participe pas à la lutte contre l’incendie. Si l’itinéraire devient dangereux ou incertain, il s’arrête ou revient conformément à ses règles d’exploitation et signale une tâche d’inspection non résolue. Le responsable de l’incident peut alors demander l’intervention de personnel qualifié ou autoriser une observation par drone dans les limites des autorisations applicables et des conditions météorologiques.
La planification en périphérie réserve des ressources à l’incident en cours, reporte les rondes courantes et consigne les raisons de l’acceptation, de la suspension ou du rejet d’une tâche. Le robot revient pour une recharge sans fil à la fin de sa tâche. La clôture exige une décision humaine : faire remonter l’incident, poursuivre l’observation, dépêcher la maintenance ou enregistrer l’événement comme non confirmé. L’automatisation soutient cette décision sans clôturer silencieusement une alarme potentiellement grave.
4. Définir les limites énergétiques et les règles de gestion des données pour la saison des inondations
Sky Hub utilise un stockage sur batteries complété par un apport solaire. Le mât proposé porte environ 15 m² de film mince CIGS souple, enroulé à 360° autour d’un corps cylindrique d’environ 8 m de haut et 0.6 m de large, pour une puissance nominale d’environ 2.4–2.7 kWp. Cette valeur nominale ne correspond pas à une puissance de fonctionnement simultanée : le rayonnement solaire direct atteint la projection du cylindre exposée au soleil, et non toute sa surface enveloppée.
À titre de référence pour une région à fort ensoleillement telle que l’Arabie saoudite, une production réaliste par ciel dégagé se situe autour de 0.8–1.1 kW DC en pointe et de 6–9 kWh par jour, avec des pointes pouvant survenir en milieu de matinée ou dans l’après-midi plutôt qu’à midi. Ces chiffres ne constituent pas une prévision pour Hô Chi Minh-Ville. L’ombrage local, la couverture nuageuse, les précipitations, la température et les conditions saisonnières nécessitent une évaluation distincte du rendement. Le déploiement ne doit pas supposer que le seul apport solaire puisse soutenir une activité illimitée des drones et des robots.
Un stockage de l’ordre de 5–20 kWh assure une réserve pour les charges de calcul, de détection, de communication, de recharge et de soutien aux vols. Le choix de la capacité exige un bilan énergétique complet, des hypothèses de réserve utilisable et un plan de maintenance des batteries hors réseau pour les périodes prolongées de faible production. OTATODO planifie les tâches à forte puissance selon leur cycle de fonctionnement, protège les réserves dédiées aux incidents et reporte les activités facultatives lorsque l’énergie est limitée. L’ingénierie doit également définir les hauteurs d’installation des composants à l’abri des inondations, les exigences applicables aux coffrets, la protection contre la corrosion et les procédures de maintenance.
La gouvernance des données suit le même principe de limites explicites. Les vidéos brutes et les données brutes de capteurs restent sur le mât ; seules les métadonnées dé-identifiées relatives aux événements et aux états peuvent en sortir. La conception est orientée PDPL/LGPD grâce au traitement local, sans revendiquer de certification ni de conformité établie. Les exigences légales vietnamiennes, les durées de conservation, les droits d’accès et les responsabilités relatives aux dossiers d’incident nécessitent un examen distinct avant le déploiement.
5. Évaluer les dépenses d’exploitation à partir de relevés d’activité auditables
L’analyse économique proposée mesure les dépenses d’exploitation à travers le temps de travail, les visites répétées et les efforts de maintenance. Elle ne doit pas supposer que chaque inspection robotisée supprime l’envoi d’une équipe : un incendie confirmé, un danger électrique ou une observation ambiguë peuvent nécessiter une intervention immédiate sur place. La comparaison utile consiste à déterminer si l’inspection locale évite des déplacements inutiles et améliore les informations disponibles avant l’arrivée des intervenants qualifiés.
Avant le déploiement, l’opérateur devrait établir une référence pour des tâches de ronde comparables : temps de trajet, temps d’observation, personnel mobilisé, retours sur site et préparation des comptes rendus. L’évaluation compare ensuite ces activités à la supervision des robots, à l’examen des événements, à la maintenance des nœuds, au nettoyage, à l’entretien des batteries et à l’administration de la connectivité. Les inspections courantes et les interventions sur incident devraient être analysées séparément afin qu’une période d’évaluation calme ne produise pas des économies trompeuses.
Les calculs illustratifs ci-dessous fournissent des données de planification permettant de refaire les calculs, et non des statistiques locales ou des performances du produit. Les objectifs définis par l’acheteur peuvent inclure une réduction des heures de travail par inspection courante achevée, une diminution des visites répétées de vérification et un allègement du travail de compte rendu. Les relevés devraient également consigner les tâches rejetées, les itinéraires dangereux, les restrictions météorologiques et les ressources indisponibles. Ces exceptions permettent de déterminer si une réduction apparente du travail humain correspond à une automatisation utile ou à un travail inachevé.
La réception devrait exiger des enregistrements d’autorisation traçables, des vérifications concluantes du retour et de la recharge du robot, une vérification du maintien des données brutes sur le mât et un examen du bilan énergétique saisonnier. Le C-UAS reste une capacité distincte soumise à autorisation : le nœud détecte et suit un drone non autorisé et, avec une autorisation humaine, commande son propre drone allié pour une capture aérienne non destructive au filet ou une dissuasion par approche rapprochée. Le radar constitue uniquement une entrée facultative provenant d’un capteur partenaire. La décision d’achat devrait suivre la validation technique et l’obtention de données mesurées sur les processus opérationnels ; aucune économie réalisée, quantité déployée ou couverture n’est sous-entendue.
Configuration du système
| Paramètre | Configuration |
|---|---|
| Mât et système d’exploitation | Nœud périphérique d’IA physique Sky Hub PURE sans éclairage, exécutant OTATODO ; aucun système d’éclairage |
| Calcul en périphérie et données | Inférence et planification des charges de travail sur le mât ; vidéos brutes et données brutes de capteurs conservées localement ; exportation limitée aux métadonnées dé-identifiées relatives aux événements et aux états |
| Opérations de robots terrestres | Robot de service avec itinéraires de ronde approuvés, inspection en réponse aux alarmes, coordination air-sol et recharge sans fil à la base du mât |
| Opérations de drones | Décollage, patrouille, inspection, retour et redéploiement autonomes ; échange automatisé des batteries par l’arrière avec magasin à plusieurs compartiments |
| Détection de sécurité et mesures environnementales | PTZ avec comptage anonyme des véhicules, densité de foule, détection des intrusions et surveillance du périmètre ; neuf mesures environnementales |
| Énergie hors réseau | Environ 15 m² de CIGS souple enroulé, puissance nominale de 2.4–2.7 kWp ; stockage de l’ordre de 5–20 kWh, sous réserve de validation du bilan énergétique |
| Coordination C-UAS | Détection, suivi et capture non destructive au filet ou dissuasion par approche rapprochée au moyen d’un drone allié, sur autorisation humaine ; entrée radar externe facultative uniquement |
Comment ça marche
- La perception sur le mât signale une anomalie potentiellement liée à un incendie et conserve les éléments bruts localement.
- Le calcul en périphérie met en corrélation les observations locales et publie une synthèse d’évaluation dé-identifiée.
- Un superviseur humain autorise une inspection robotisée au périmètre défini via la COP.
- OTATODO planifie le robot et toute observation par drone autorisée séparément, dans les limites de sécurité et d’énergie.
- Le responsable de l’incident consigne la remontée de l’incident ou sa clôture, tandis que les journaux locaux conservent les éléments de preuve et l’historique des tâches.
Hypothèses de planification (indicatives)
Données de planification illustratives que l’acheteur peut recalculer : indicateurs cibles, pas des résultats obtenus. Sous réserve de confirmation finale d’ingénierie.
| Indicateur | Hypothèse de planification | Valeur indicative |
|---|---|---|
| Travail de référence pour les inspections courantes | À TITRE ILLUSTRATIF UNIQUEMENT : 20 rondes par mois, 2 agents par ronde et 30 minutes par agent. | 20 × 2 × 30 ÷ 60 = 20 heures de travail/mois |
| Travail d’examen avec l’appui du robot | À TITRE ILLUSTRATIF UNIQUEMENT : les mêmes 20 rondes courantes nécessitent 1 personne chargée de l’examen pendant 10 minutes chacune ; valider l’équivalence des tâches. | 20 × 1 × 10 ÷ 60 = 3.33 heures de travail/mois |
| Travail supplémentaire d’entretien du nœud | À TITRE ILLUSTRATIF UNIQUEMENT : 4 visites d’entretien supplémentaires par mois nécessitent 1 technicien pendant 60 minutes, trajet compris. | 4 × 1 × 60 ÷ 60 = 4 heures de travail/mois |
| Potentiel net de réduction du travail courant | À TITRE ILLUSTRATIF UNIQUEMENT : soustraire 3.33 heures d’examen et 4 heures d’entretien des 20 heures de référence ; exclure les interventions d’urgence sur place. | 20 − 3.33 − 4 = 12.67 heures de travail/mois potentiellement économisées avant les autres charges d’exploitation |
| Préparation des dossiers d’incident | À TITRE ILLUSTRATIF UNIQUEMENT : 8 dossiers par mois nécessitent 15 minutes manuellement contre 10 minutes avec des journaux d’événements structurés ; évaluer séparément. | 8 × (15 − 10) ÷ 60 = 0.67 heure de travail/mois potentiellement économisée |
Équipements déployés
- Mât Sky Hub sans éclairage avec apport solaire par CIGS souple enroulé
- Armoire de stockage sur batteries avec surveillance énergétique et protection
- Coffret de calcul en périphérie installé sur le mât et exécutant OTATODO
- Caméra PTZ et ensemble de capteurs environnementaux à neuf mesures
- Robot de service et interface de recharge sans fil à la base du mât
- Drone de patrouille avec magasin de batteries à plusieurs compartiments pour échange automatisé par l’arrière
- Équipements de communication pour les métadonnées dé-identifiées relatives aux événements et aux états
Questions fréquentes
S’agit-il d’un déploiement existant à Hô Chi Minh-Ville ?
Cet article décrit une configuration proposée et illustrative pour Hô Chi Minh-Ville, utilisant les capacités éprouvées et déjà en service de SOLARTODO Sentinel. Il n’identifie aucun client local, nombre d’installations ou résultat obtenu. L’implantation sur site, les autorisations d’exploitation, le dimensionnement énergétique et les critères de réception restent soumis à la validation technique finale et à l’évaluation de l’acheteur.
Le maillage signifie-t-il que les mâts utilisent l’électricité du réseau ?
Le maillage décrit l’organisation géographique et la couverture coordonnée des tâches par des nœuds indépendants. Chaque mât est entièrement hors réseau et utilise un stockage sur batteries complété par un apport solaire CIGS sur le mât, sans alimentation du réseau électrique, de la ville ou du site. La planification énergétique saisonnière doit définir les limites des tâches, les réserves et l’entretien des batteries pour les périodes prolongées de faible production.
Que peut faire le robot en cas de suspicion d’incendie ?
Le robot peut effectuer une inspection autorisée sur des itinéraires approuvés, observer l’état des parties accessibles du périmètre, contribuer à l’évaluation de l’alarme et se coordonner avec une observation aérienne. Il reste à l’extérieur des zones dangereuses définies et revient pour une recharge sans fil. Il ne remplace pas les pompiers, n’effectue pas de mise hors tension et n’est pas autorisé à pénétrer dans des eaux d’inondation dangereuses du seul fait qu’une alarme a été déclenchée.
Quelles informations parviennent à la vue de commandement à distance ?
La COP à distance reçoit uniquement des métadonnées dé-identifiées relatives aux événements et aux états, notamment l’avancement des tâches, la disponibilité des ressources et les enregistrements d’autorisation. Les vidéos brutes et les données brutes de capteurs restent sur le mât d’origine pour un traitement local. L’accès local aux éléments de preuve, leur conservation et les procédures d’audit nécessitent une gouvernance explicite ; une conception orientée PDPL/LGPD n’établit ni certification ni conformité au droit vietnamien.
Comment l’opérateur devrait-il évaluer la valeur en matière de coûts d’exploitation ?
L’opérateur devrait comparer des tâches équivalentes achevées à partir des heures de travail, des retours sur site et du travail de préparation des dossiers, puis intégrer les charges de supervision, de maintenance, de nettoyage, d’entretien des batteries et de communication. Les interventions d’urgence sur place devraient être évaluées séparément. Les calculs fournis constituent des hypothèses de planification ; toute affirmation pertinente d’économies exige des relevés d’exploitation mesurés et la confirmation que le travail d’inspection requis a effectivement été achevé.
Comment les opérations de drones et les interventions C-UAS sont-elles contrôlées ?
La gestion des drones prend en charge les itinéraires, les états de charge et d’échange, les tâches en file d’attente, l’état de la flotte et les journaux de mission, tandis que les autorisations d’exploitation et les limites météorologiques régissent le déploiement. L’intervention C-UAS nécessite une autorisation humaine et se limite à une capture aérienne non destructive au filet ou à une dissuasion par approche rapprochée au moyen d’un drone allié. Le radar n’est pas intégré au mât ; des capteurs partenaires facultatifs peuvent fournir des données de détection.
Pour aller plus loin
- Gamme de mâts City AI / éclairage public intelligent
- Plus de cas de déploiement de ville intelligente
- Parlez à notre équipe d’ingénierie
Vous planifiez un déploiement d’IA physique similaire pour rues, campus ou espaces publics ? Demander une consultation d’ingénierie