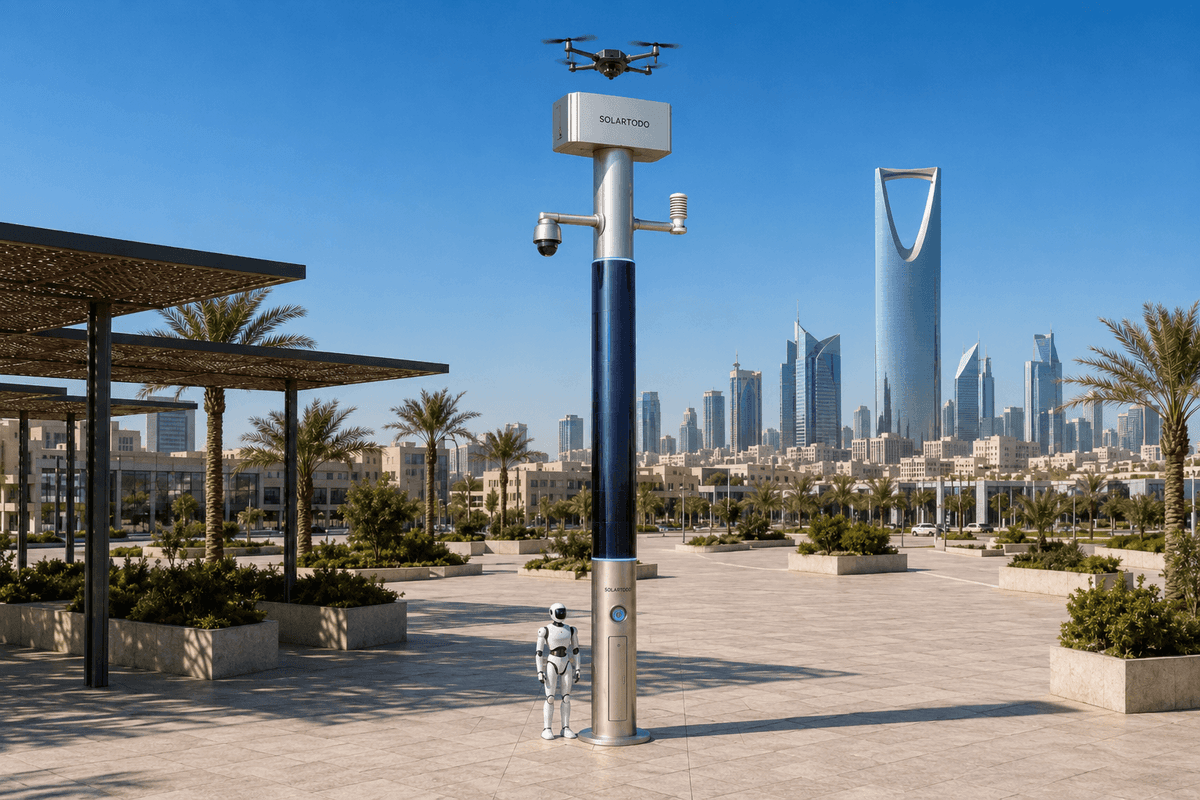
Un mât d’IA urbaine, ici SOLARTODO Sentinel Sky Hub, est un nœud périphérique d’IA physique entièrement hors réseau et sans éclairage qui combine détection locale, calcul en périphérie, opérations de drones, support de robot terrestre, stockage par batterie et recharge solaire. Cette configuration pour Kuala Lumpur prend en charge les patrouilles nocturnes d’un service public d’électricité dans les zones de collines et de corridors sujettes aux coupures, tout en conservant le traitement local des données brutes sur le mât.
1. Contexte d’achat : Kuala Lumpur, service public d’électricité, patrouille nocturne
Kuala Lumpur est une capitale tropicale dense construite dans un bassin de vallée, avec des lisières urbaines vallonnées, des voies surélevées, des corridors de services publics, des canaux de drainage, des postes électriques, des campus, des poches industrielles et des versants boisés situés à proximité de centres de charge résidentiels et commerciaux. Pour un service public d’électricité, la difficulté ne consiste pas seulement à maintenir les équipements par météo normale. Le problème d’achat le plus complexe apparaît pendant l’influence régionale des tempêtes en saison des typhons, les fortes pluies de la mousson du Nord-Est, les rafales de vent, le ruissellement des pentes, le mouvement de la végétation, les pannes partielles de communication et les contraintes d’accès nocturne. Les équipes peuvent devoir gérer des alarmes de départs, des alertes périmétriques, des risques de glissement de terrain près des actifs et des appels de sécurité publique alors que le réseau lui-même est dégradé.
Ce cas présente un déploiement proposé de SOLARTODO Sentinel Sky Hub comme un maillage opérationnel de nœuds périphériques d’IA physique pour les patrouilles nocturnes. Ici, maillage signifie un réseau opérationnel distribué le long des zones pertinentes pour le service public, et non une dépendance à l’alimentation électrique urbaine. Chaque nœud est entièrement hors réseau : stockage par batterie plus recharge solaire via un film mince CIGS flexible enveloppant le corps du mât à 360 degrés. Il s’agit d’un mât intelligent pur, sans aucun système d’éclairage. La valeur n’est pas l’illumination. La valeur réside dans l’intelligence locale persistante, les opérations autonomes sur le terrain et le reporting résilient vers une vue opérationnelle commune lorsque les communications urbaines sont intermittentes.
L’acheteur est un service public d’électricité qui évalue comment réduire le temps de réponse en situation de coupure sans ajouter une présence humaine permanente sur chaque site vulnérable. Le périmètre d’achat proposé donnerait la priorité aux postes électriques, aux corridors de départs sur versants, aux zones d’arrivée de câbles, aux routes de service, aux limites de parcs industriels et aux segments périmétriques critiques où les patrouilles manuelles sont lentes la nuit. Le cadre KPI vise une amélioration cible du temps de réponse : raccourcir l’intervalle entre la détection d’une anomalie et le triage vérifié, entre le triage vérifié et l’envoi autorisé, puis entre l’envoi et la preuve terrain enregistrée. Il s’agit d’objectifs d’évaluation, non de résultats revendiqués comme déjà atteints, et ils restent soumis à la confirmation finale d’ingénierie, au relevé de site et aux règles d’exploitation.
2. Rôle du nœud dans la boucle opérationnelle du service public
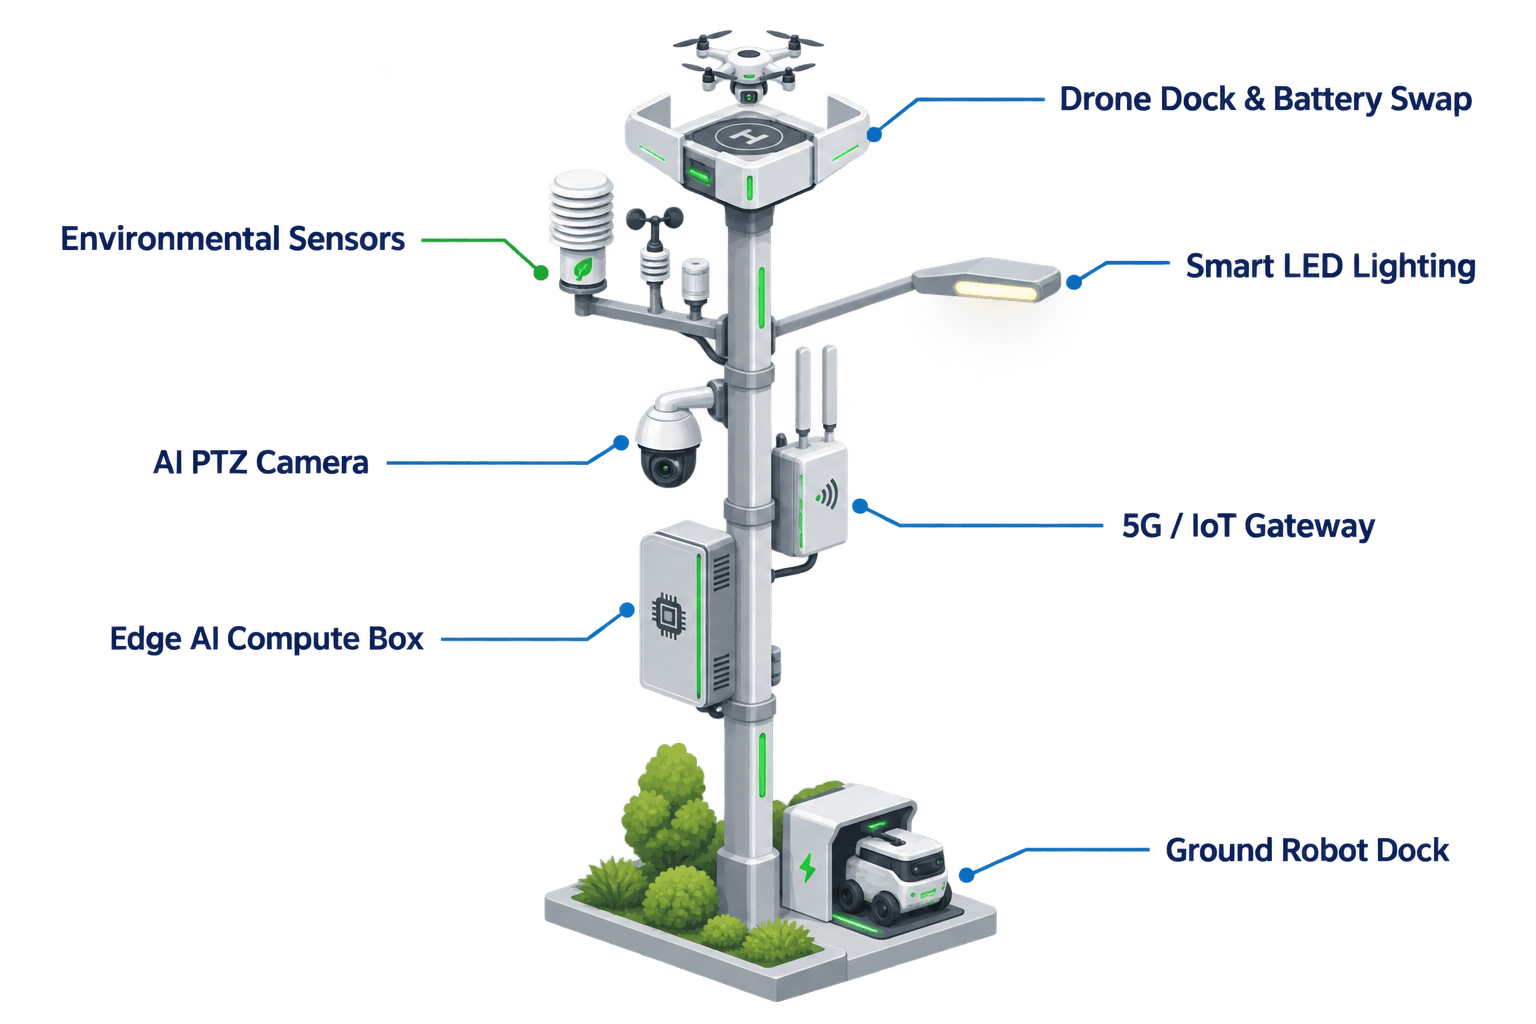
Le nœud Sky Hub est configuré autour de la mission du service public plutôt que comme une installation de mât générique. Sa boucle opérationnelle suit la détection, l’évaluation et la réponse autorisées, la planification du calcul en périphérie, les opérations terrain et la maintenance, présentées dans une vue de commande COP unique. Une caméra PTZ et des services de perception locale surveillent le comptage anonyme des véhicules, la densité de foule à proximité des actifs, les intrusions, les mouvements périmétriques et les déclencheurs environnementaux. Le pack environnemental suit la vitesse du vent, la direction du vent, la température, l’humidité, la pression atmosphérique, le bruit, les PM10, les PM2.5 et l’éclairement, fournissant aux opérateurs un enregistrement local de la météo et des conditions du site pendant les nuits de tempête.
Le calcul d’IA en périphérie est effectué sur le mât par un module de classe Jetson, dans une enveloppe de performance de classe Orin ou Thor selon le profil d’achat. Les flux vidéo bruts et les flux de capteurs restent sur le mât et sont traités localement. Seules les métadonnées d’événement, de santé et d’état désidentifiées peuvent quitter le nœud. Pour les opérations de service public à Kuala Lumpur, ce point est important car la réponse aux coupures se déroule souvent sous le regard du public et autour de propriétés privées. La posture de données est orientée PDPL/LGPD dès la conception, en soutenant le traitement local et la minimisation sans revendiquer de certification.
Le nœud peut coordonner trois couches terrain depuis la même vue de commande. Premièrement, il détecte et classe les anomalies locales. Deuxièmement, il planifie le calcul, le budget énergétique et la priorité des missions sur le mât. Troisièmement, il déclenche soit une sortie autonome de drone, soit une patrouille de robot terrestre, soit les deux, sous réserve de la politique d’exploitation et de l’autorisation humaine lorsque nécessaire. Par exemple, une anomalie périmétrique nocturne sur un poste électrique en bord de colline peut être évaluée localement, résumée dans la COP et affectée à une courte inspection par drone, tandis qu’un robot de service reste disponible à la base du mât pour une réponse terrestre plus proche ou une inspection de suivi. Si le réseau est instable, le nœud poursuit le traitement local des événements et stocke les enregistrements de mission jusqu’à ce que la synchronisation des métadonnées soit possible.
3. Échange de batteries comme module de temps de réponse
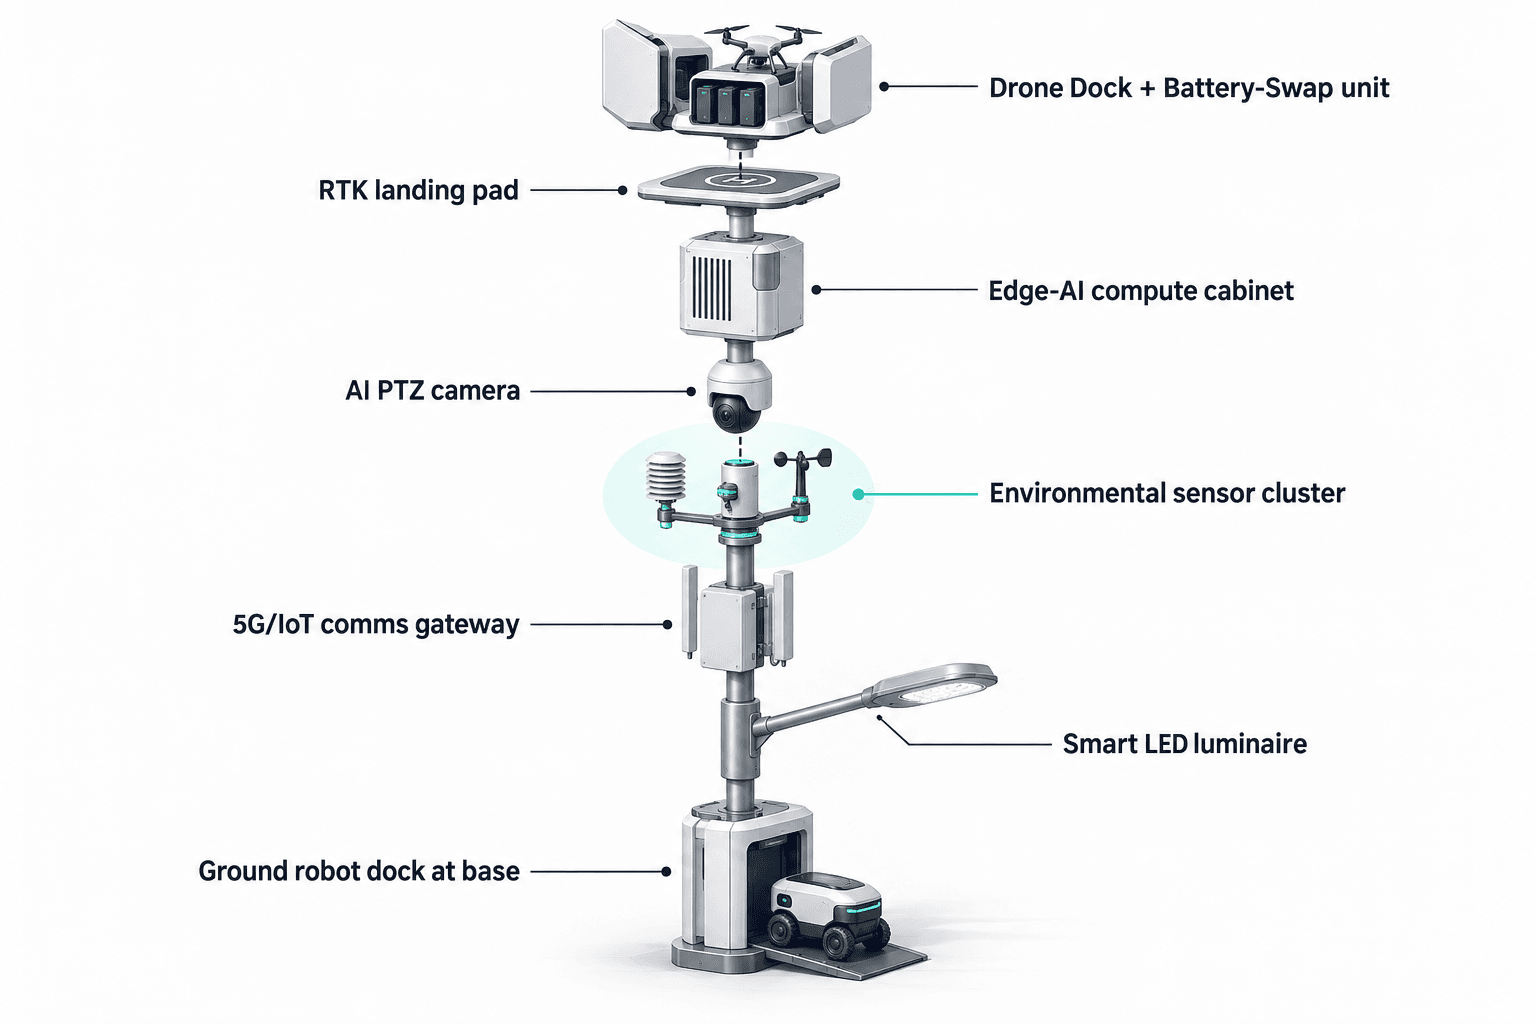
Le module central de ce cas pour Kuala Lumpur est le système d’échange à chaud des batteries de drone, car le temps de réponse en conditions de coupure réseau dépend de la capacité du nœud à maintenir les opérations terrain sans attendre une équipe ou un remplacement manuel de batterie. La configuration Sky Hub comprend un magasin de batteries multi-baies accessible par service arrière. Un drone posé peut revenir au mât, s’aligner pour le service, échanger un bloc déchargé contre un bloc chargé et redécoller. Plusieurs baies prennent en charge plusieurs sorties consécutives, la machine d’état gérant la disponibilité des baies, l’état des batteries, l’autorisation d’atterrissage, la mise en file des missions et l’autorisation de redécollage.
Dans un scénario de service public par nuit de tempête, cela modifie la logique d’achat. Un plan d’inspection conventionnel dépend souvent d’une équipe qui part d’un dépôt, atteint un site sous la pluie ou par des routes bloquées, puis confirme visuellement si une alarme correspond à un contact avec la végétation, une intrusion, des eaux de crue, des dommages au carter d’un équipement ou une fausse alarme de communication. Le maillage Sky Hub rapproche la première vérification de l’actif. Le nœud peut exécuter un itinéraire local de patrouille nocturne, faire revenir le drone pour l’échange de batterie et le redéployer pour inspecter le segment prioritaire suivant pendant que la COP enregistre les journaux de mission et les métadonnées d’événement classifiées en périphérie.
La même logique d’échange de batteries est intégrée à la gestion de l’énergie. Le mât est entièrement hors réseau, mais la couche solaire n’est pas présentée comme une autosuffisance illimitée. Le corps cylindrique vertical porte environ 15 mètres carrés de film mince CIGS flexible enveloppant à 360 degrés sur une forme d’environ 8 mètres de haut et 0,6 mètre de large, avec une puissance nominale d’environ 2,4 à 2,7 kWp. Comme un cylindre vertical capte le soleil direct principalement sur sa projection orientée vers le soleil plutôt que sur tout l’enveloppement simultanément, la production réaliste par ciel clair dans une région à fort ensoleillement est d’environ 0,8 à 1,1 kW DC en crête, avec un pic généralement en milieu de matinée ou en milieu d’après-midi, et d’environ 6 à 9 kWh par jour. Le rendement sur site à Kuala Lumpur doit être confirmé par une évaluation locale de l’ombrage et de la météo. Les tâches à forte puissance des drones et robots sont donc tamponnées par un stockage de classe 5 à 20 kWh et planifiées selon le cycle de service, l’état de batterie, la priorité de tempête et l’urgence de mission.
4. Schéma de déploiement en maillage pour les terrains sujets aux coupures
Un achat proposé à Kuala Lumpur placerait les nœuds comme un maillage opérationnel orienté service public à travers les types de terrains et d’actifs, plutôt que comme un alignement continu de rue. Les zones prioritaires comprennent les corridors de départs près des pentes boisées, les périmètres de postes électriques à visibilité nocturne limitée, les routes de service adjacentes aux zones inondables, les limites de parcs industriels, les actifs énergétiques de campus et les points d’accès en bord de colline où la confirmation manuelle peut être lente. L’archétype de ville montagneuse s’exprime par des pentes locales fortes, la pression de la végétation, l’écoulement des eaux de drainage et les contraintes des routes d’accès, et non par l’affirmation que Kuala Lumpur serait une ville de montagne isolée.
Chaque Sky Hub agit comme une micro-station locale. Son corps de mât intelligent pur héberge la détection, le calcul, le stockage d’énergie, le service drone, le support robot et les communications. Le flux de travail du robot terrestre donne au service public un second mode de réponse : patrouille autonome autour de la zone du mât, réponse aux alarmes, inspection des chemins terrestres accessibles, coordination air-sol avec le drone et retour à la base du mât pour recharge sans fil. Le drone fournit une inspection élevée ou régionale lorsque la ligne de visée, la pente, l’eau ou les obstacles d’accès ralentissent le déplacement au sol. Ensemble, ils aident le service public à distinguer les événements terrain urgents des anomalies de faible priorité avant d’envoyer des équipes.
La coordination Counter-UAS est incluse comme flux de sécurité borné pour les drones non autorisés près des actifs critiques du service public. Le mât peut détecter et suivre un drone non autorisé, puis commander au drone ami du nœud d’effectuer une capture souple par filet aérien ou une dissuasion par approche rapprochée uniquement lorsque cela est autorisé. Il s’agit d’une mesure d’atténuation non cinétique, autorisée par un humain. Ce n’est pas un système d’abattage, ni du brouillage, ni une attaque autonome, ni une fonction d’arme. Le radar n’est pas intégré au mât ; si nécessaire, il serait traité uniquement comme une entrée optionnelle ou fournie par un capteur partenaire vers la COP locale.
Le bénéfice d’achat du mode maillé est la résilience. Pendant une coupure réseau, chaque nœud conserve l’aide à la décision locale et les enregistrements de tâches. Lorsque la connectivité est disponible, la vue de commande du service public reçoit l’état désidentifié, les résumés d’événements, les journaux de mission, l’état énergétique et les indicateurs de maintenance. Lorsque la connectivité est dégradée, le nœud poursuit la détection, l’inférence locale, la planification des missions et la réponse sur site dans le cadre des règles autorisées. Le KPI cible est une conscience situationnelle validée plus rapide : un chemin plus court entre l’alarme, la situation classifiée et l’action terrain autorisée.
5. Méthode d’évaluation et gouvernance acheteur
L’évaluation proposée doit être inscrite dans l’achat comme des critères d’acceptation opérationnelle plutôt que comme des revendications marketing. Un acheteur de service public peut définir des plages cibles de temps de réponse pour les patrouilles nocturnes : anomalie à classification locale, classification locale à alerte COP, alerte COP à décision humaine, décision humaine à lancement du drone, retour du drone à finalisation de l’échange à chaud, et redéploiement vers l’itinéraire suivant. Ces objectifs doivent être testés dans des fenêtres météorologiques réalistes, en conditions de faible luminosité, avec communications partielles, limites d’état de batterie et contraintes de terrain propres au site.
La gouvernance compte autant que le matériel. La COP doit séparer la détection, l’aide à la décision et l’actionnement. Les comptages anonymes, les estimations de densité, les événements périmétriques, les relevés environnementaux, l’état de mission du drone, l’état du robot, l’état du magasin de batteries et la santé du nœud peuvent être affichés ensemble, tandis que la vidéo brute reste traitée localement sur le mât. L’autorisation humaine dans la boucle reste requise pour les actions réglementées, en particulier la coordination C-UAS ou toute réponse affectant des tiers. Les journaux de mission doivent enregistrer ce que le nœud a détecté, ce que l’IA en périphérie a scoré, ce que l’opérateur a autorisé, quel actif a été dépêché et quel résultat désidentifié a été stocké.
Pour Kuala Lumpur, l’achat doit aussi inclure une confirmation d’ingénierie du site : exposition solaire, charge de pluie, conditions de vent, environnement de corrosion, couverture des communications, accès de service, autorisations d’exploitation de drones, adéquation des chemins pour robots, dimensionnement du stockage batterie et cadence de maintenance. Le produit Sky Hub est positionné comme une capacité mature et en service de nœud périphérique d’IA physique, mais le nombre exact de nœuds, leur implantation, le cycle de service et les objectifs KPI doivent être conçus pour les corridors du service public. Cela maintient la crédibilité du dossier économique : le mât n’est pas un lampadaire, ni un mât caméra générique, ni une machine solaire illimitée. C’est un nœud d’IA urbaine hors réseau conçu pour maintenir l’intelligence locale et la réponse terrain disponibles lorsque la pression liée aux coupures est maximale.
Configuration du système
| Paramètre | Configuration |
|---|---|
| Forme du mât | Mât intelligent pur SOLARTODO Sentinel Sky Hub, sans éclairage, corps cylindrique entièrement hors réseau |
| Système énergétique | ~15 m² de film mince CIGS flexible enveloppant à 360°, stockage batterie de classe 5-20 kWh, planification par cycle de service |
| Calcul d’IA en périphérie | Module d’inférence sur mât de classe Jetson, profil de classe Orin ou Thor, planification locale des charges de travail |
| Service drone | Lancement autonome, retour, échange à chaud de batteries multi-baies par service arrière et redéploiement des tâches |
| Support robot terrestre | Coordination de patrouille et d’inspection avec recharge sans fil à la base du mât |
| Pack de détection | PTZ IA pour comptage anonyme des véhicules, densité de foule, intrusion et connaissance périmétrique ; surveillance environnementale à neuf paramètres |
| Traitement des données | Vidéo brute et données de capteurs traitées localement sur le mât ; seules les métadonnées d’événement et d’état désidentifiées peuvent quitter le nœud |
Comment ça marche
- La détection sur mât signale une anomalie périmétrique ou environnementale nocturne près d’un actif du service public.
- L’IA en périphérie classe l’événement localement, attribue un score de priorité et conserve la vidéo brute et les données de capteurs sur le mât.
- La COP présente les métadonnées d’événement désidentifiées, l’état énergétique du nœud, l’état de l’échange de batteries et la réponse recommandée.
- Un opérateur humain autorise le lancement du drone, l’envoi du robot ou la coordination C-UAS bornée lorsque nécessaire.
- Le drone termine l’inspection, revient pour l’échange à chaud automatisé de batterie et se redéploie si la file exige une autre sortie.
- Les journaux de mission, horodatages de réponse et métadonnées d’état désidentifiées sont enregistrés pour l’examen des KPI et la planification de maintenance.
Hypothèses de planification (indicatives)
Données de planification illustratives que l’acheteur peut recalculer : indicateurs cibles, pas des résultats obtenus. Sous réserve de confirmation finale d’ingénierie.
| Indicateur | Hypothèse de planification | Valeur indicative |
|---|---|---|
| Évaluation du temps de réponse | Intervalle cible entre le signalement local d’une anomalie et le résumé d’événement COP pendant la patrouille nocturne | Bande de planification cible ~1-3 minutes |
| Main-d’œuvre d’inspection | La patrouille par drone remplace certains trajets de confirmation manuelle lors des nuits sujettes aux coupures | ~5-10 contrôles de patrouille/semaine automatisés par zone prioritaire |
| Continuité de l’échange de batteries | Le magasin multi-baies prend en charge des sorties consécutives avant réapprovisionnement manuel | ~3-6 courtes sorties par fenêtre de service |
| Filtrage des envois d’équipes | La classification locale en périphérie distingue les événements urgents des anomalies de faible priorité avant l’envoi d’un véhicule | Objectif de réduction du triage ~20-40% à valider |
| Résilience en coupure | Le nœud poursuit l’inférence locale et la journalisation des missions pendant les intermittences du backhaul | Objectif d’autonomie locale ~4-12 heures, dépendant du stockage |
| Contexte environnemental | L’enregistrement par capteur à neuf paramètres prend en charge l’analyse des incidents pendant les nuits de tempête | ~1 instantané des conditions locales par événement plus rapports de santé planifiés |
Équipements déployés
- Corps de mât sans éclairage SOLARTODO Sentinel Sky Hub
- Couche solaire en film mince CIGS flexible enveloppante à 360°
- Stockage batterie de classe 5-20 kWh et armoire de gestion de l’énergie
- Magasin multi-baies d’échange à chaud de batteries de drone par service arrière
- Baie d’opérations de drone autonome et interface d’atterrissage/service
- Interface de recharge sans fil à la base du mât pour robot terrestre
- Caméra PTZ IA avec perception locale
- Pack de capteurs de surveillance environnementale à neuf paramètres
Questions fréquentes
Sky Hub est-il un lampadaire intelligent pour l’éclairage routier de Kuala Lumpur ?
Non. Dans ce cas d’achat, Sky Hub est spécifié comme un mât intelligent pur sans système d’éclairage. Son rôle est d’assurer des opérations d’IA physique en périphérie pour les zones de service public d’électricité : détection locale, inférence en périphérie, opérations de drones, support de robot terrestre, stockage par batterie, recharge solaire et reporting COP. Il ne doit pas être cadré, budgété ou évalué comme une mise à niveau de l’éclairage public.
Comment le module d’échange de batteries affecte-t-il le temps de réponse pendant les coupures réseau ?
Le magasin de batteries multi-baies permet à un drone de retour de recevoir un bloc chargé et de redécoller sans opérateur sur site. Pendant la patrouille nocturne, cela peut réduire le temps d’attente entre les sorties d’inspection et maintenir la vérification près de l’actif. Le KPI doit être mesuré comme un intervalle cible entre le signalement d’anomalie et le lancement autorisé, le retour, l’échange et le redéploiement, et non comme un résultat garanti avant les essais sur site.
La conception entièrement hors réseau signifie-t-elle que le mât peut exécuter un nombre illimité de missions de drones et de robots uniquement à l’énergie solaire ?
Non. Le mât est entièrement hors réseau parce qu’il ne dépend pas de l’alimentation urbaine, du site ou du réseau, mais l’enveloppement CIGS est une couche de recharge plutôt qu’une source d’énergie illimitée. Les travaux à forte puissance des drones et robots sont tamponnés par un stockage de classe 5-20 kWh et planifiés selon le cycle de service, la météo locale, l’état de batterie et la priorité opérationnelle.
Quelles données quittent le mât dans la configuration proposée pour Kuala Lumpur ?
La vidéo brute et les données de capteurs restent sur le mât et sont traitées localement. La vue de commande peut recevoir des résumés d’événements désidentifiés, l’état des missions, la télémétrie de santé, l’état énergétique et les indicateurs de maintenance. Il s’agit d’un langage de traitement local orienté PDPL/LGPD, et non d’une affirmation selon laquelle le déploiement serait déjà certifié ou juridiquement conforme sans examen par l’acheteur.
Le nœud peut-il identifier des visages ou des plaques d’immatriculation pendant les patrouilles du service public ?
Aucune capacité active de reconnaissance faciale ou de reconnaissance de plaques d’immatriculation n’est revendiquée pour ce cas. Le périmètre de détection de sécurité couvre le comptage anonyme de véhicules, la densité de foule, l’intrusion et la connaissance périmétrique au moyen de la perception locale. Cela maintient l’achat centré sur les opérations de service public, la conscience situationnelle et le triage d’événements respectueux de la vie privée, plutôt que sur la surveillance d’identité.
Comment le Counter-UAS est-il géré autour des infrastructures critiques du service public ?
La coordination Counter-UAS est limitée à la détection, au suivi et à une réponse non létale autorisée par un humain. Le nœud peut commander son propre drone ami pour une capture souple par filet aérien ou une dissuasion par approche rapprochée lorsque les règles d’exploitation le permettent. Ce n’est pas un système d’abattage, il ne brouille pas la RF ou le GNSS et il ne mène pas d’attaque autonome. Le radar, si nécessaire, est uniquement une entrée optionnelle de capteur partenaire.
Que doit vérifier le service public avant l’approbation de l’achat ?
L’acheteur doit confirmer l’exposition solaire du site, le dimensionnement des batteries, les autorisations d’exploitation des drones, la qualité des chemins pour robots, la couverture du backhaul, la résistance aux conditions météo, l’accès de service, la gouvernance de cybersécurité et les procédures d’autorisation humaine. Les objectifs KPI doivent être testés dans les conditions nocturnes de pluie de Kuala Lumpur et avec communications partielles, plutôt qu’être supposés à partir d’une fiche technique.
Pour aller plus loin
- Gamme de mâts City AI / éclairage public intelligent
- Plus de cas de déploiement de ville intelligente
- Parlez à notre équipe d’ingénierie
Vous planifiez un déploiement d’IA physique similaire pour rues, campus ou espaces publics ? Demander une consultation d’ingénierie