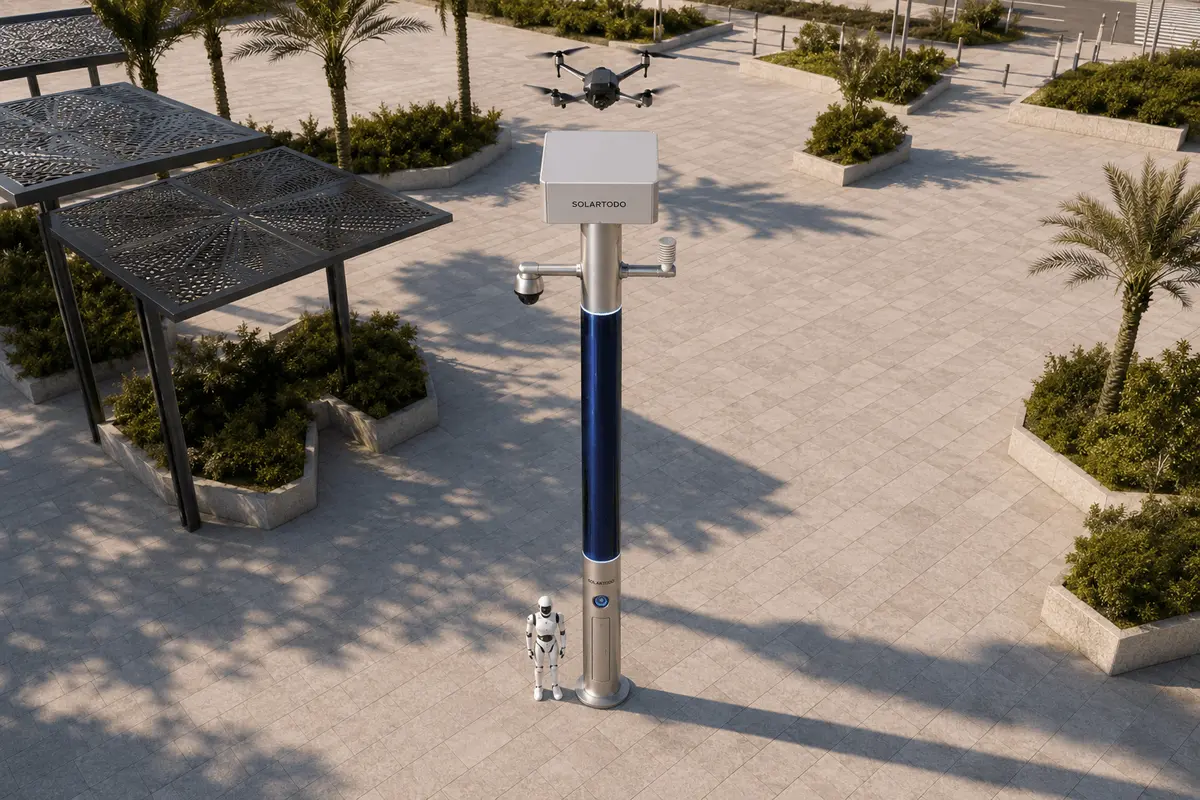
Un poteau d’IA urbaine, ici SOLARTODO Sentinel Sky Hub, est un nœud edge d’IA physique sans éclairage qui combine stockage d’énergie hors réseau, recharge solaire CIGS enveloppante, calcul edge local, capteurs, opérations de drones et opérations de robots terrestres. Cette configuration pour Lagos prend en charge une surveillance temporaire des frontières du front d’eau pendant les fêtes pour une autorité de l’eau, tout en maintenant le traitement des données brutes sur le poteau.
1. Contexte du pilote : opérations de fêtes sur le front d’eau de Lagos
Lagos est autant une ville de tourisme culturel qu’un centre commercial. Pendant les périodes de fêtes, les déplacements sur le front d’eau autour des bords de lagune, des approches de ferries, des promenades événementielles, des plages, des quartiers hôteliers, des embarcadères informels, des voies de service, des couloirs de drainage et des zones de maintenance le long des canaux deviennent plus difficiles à superviser avec des routines de patrouille ordinaires. Pour une autorité de l’eau, la question opérationnelle n’est pas simplement la sécurité ; il s’agit de la continuité de l’accès public, de la connaissance environnementale et de l’identification rapide des mouvements anormaux près des infrastructures hydrauliques.
Ce pilote proposé utilise SOLARTODO Sentinel Sky Hub comme déploiement temporaire de poteaux nœuds edge d’IA physique pour événement, destiné à la surveillance des frontières autour de limites de service sélectionnées sur le front d’eau. Le terme frontière désigne ici des limites contrôlées : lignes périmétriques autour d’actifs de pompage restreints, prises d’eau, zones de maintenance du drainage, zones événementielles temporaires côté lagune, points d’accès des prestataires et zones tampons de sécurité entre les flux touristiques publics et les opérations des services publics. Il n’est pas présenté comme une surveillance à l’échelle de la ville et ne nécessite ni programme public nommé ni hypothèse de déploiement permanent.
Le point de douleur est la lenteur des patrouilles manuelles. Pendant les périodes de fêtes très fréquentées, les équipes manuelles peuvent consacrer trop de temps à parcourir de longues bordures de front d’eau, vérifier l’exposition météorologique, confirmer si une intrusion signalée est réelle et revenir aux postes fixes pour consigner ce qui s’est passé. Un nœud Sky Hub temporaire modifie le flux de travail : le poteau détecte, classifie localement, dépêche une sortie de drone autorisée ou une patrouille de robot terrestre lorsque cela est approprié, et présente aux superviseurs une vue de situation opérationnelle commune. Le KPI est formulé comme un remplacement de main-d’œuvre au sens prudent de la planification : combien de boucles d’inspection de routine peuvent être automatisées ou réorientées, et non comme une affirmation selon laquelle du personnel est supprimé ou que des résultats ont déjà été obtenus.
2. Forme de déploiement : nœuds edge temporaires hors réseau, non des charges d’infrastructure
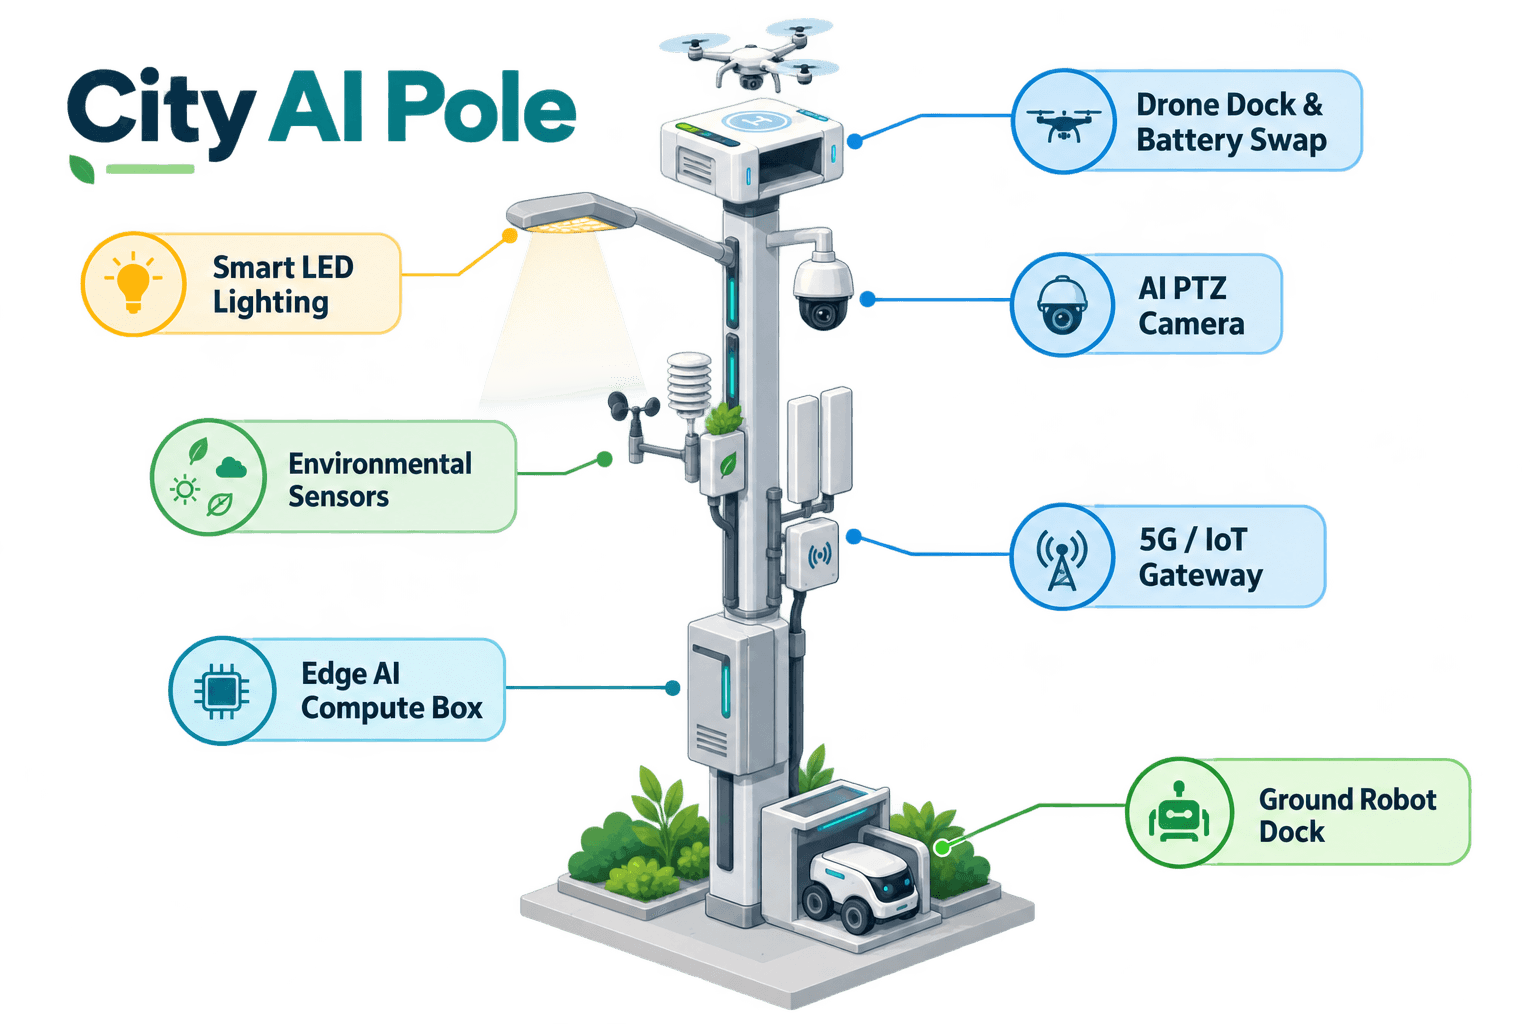
Pour le cas de Lagos, Sky Hub est proposé comme un pur poteau intelligent : un poteau intelligent sans éclairage hébergeant des capteurs, du calcul edge, de l’énergie avec batterie de secours, des opérations de drones et des opérations de robots terrestres. Ce n’est pas une plateforme de luminaire et il n’inclut aucun système d’éclairage. Sa valeur pour les événements temporaires tient au fait que l’unité est conçue pour être entièrement hors réseau. Elle ne dépend pas de l’alimentation du réseau, de la ville, du lieu ou du site, ce qui compte lorsque le point de patrouille utile se trouve près d’un bord de front d’eau plutôt qu’à côté d’une armoire technique préparée.
La conception énergétique doit être lue avec rigueur. Un corps cylindrique Sky Hub typique porte environ 15 mètres carrés de film solaire mince CIGS flexible enveloppant à 360 degrés, sur une section verticale d’environ 8 mètres de haut et 0,6 mètre de large, avec une puissance nominale d’environ 2,4-2,7 kWp. Comme un cylindre vertical capte le soleil direct principalement sur la projection exposée au soleil, et non sur tout l’enveloppement simultanément, la production réaliste par ciel dégagé dans une région à très forte irradiance est d’environ 0,8-1,1 kW DC en pointe, souvent plus forte en milieu de matinée et en milieu d’après-midi plutôt qu’exactement à midi, et d’environ 6-9 kWh par jour. La confirmation d’ingénierie à Lagos ajusterait ces valeurs en fonction de l’humidité côtière, de la couverture nuageuse, de l’ombrage, des conditions de saison des pluies et de l’exposition de l’installation.
Pour le pilote, la couche CIGS est traitée comme une recharge complémentaire pour une micro-station avec batterie de secours, et non comme une autosuffisance illimitée. Les sorties de drones à forte puissance, les patrouilles de robots, les mouvements PTZ, les pics de communication et les charges de travail d’IA locale sont tamponnés par un stockage de classe 5-20 kWh et planifiés par cycle de service. L’avantage opérationnel est l’indépendance de déploiement : une équipe d’autorité de l’eau peut positionner un nœud edge là où se trouve le problème de patrouille pendant les fêtes, puis évaluer l’automatisation des patrouilles, l’exposition météorologique, les journaux d’événements et l’effort de maintenance sans construire d’abord une infrastructure électrique permanente.
3. Veille environnementale pilotée par les capteurs météorologiques
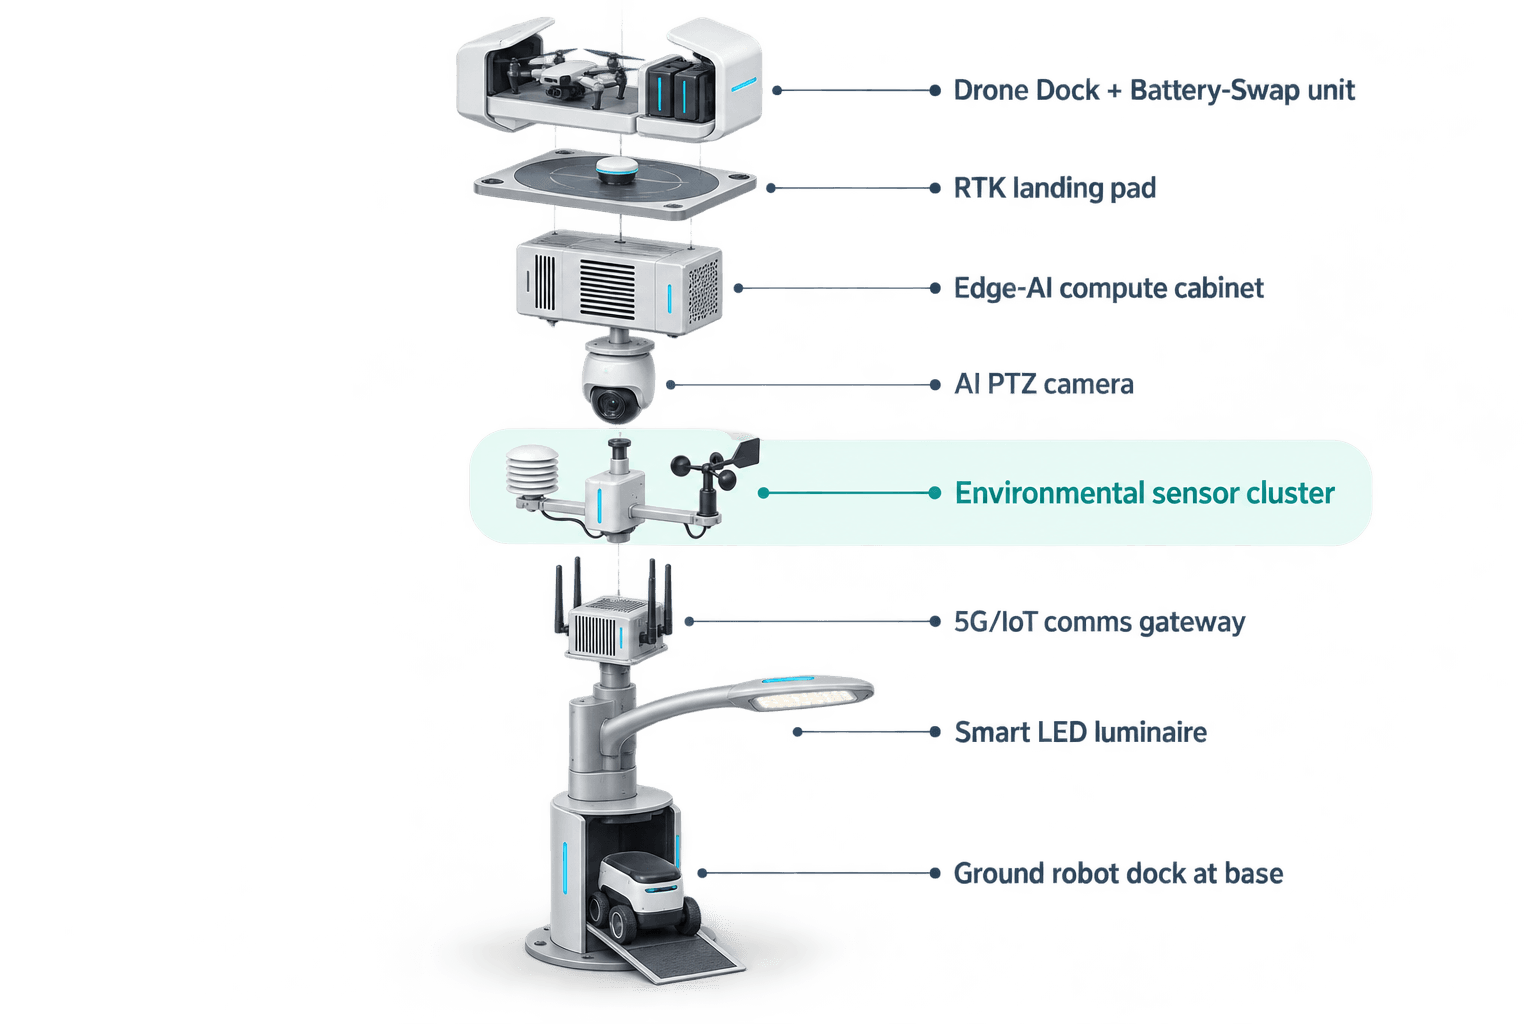
Le module central de ce pilote est la pile de capteurs météorologiques, car le contexte environnemental est ce qui transforme une caméra de patrouille en outil d’exploitation du front d’eau. Le pack de surveillance environnementale comprend la vitesse du vent, la direction du vent, la température, l’humidité, la pression atmosphérique, le bruit, les PM10, les PM2.5 et l’éclairement. À Lagos, ces signaux sont pratiques : le vent influe sur les fenêtres de sortie des drones autour des bords de lagune ; l’humidité, les particules et la pression aident à expliquer la visibilité et le risque de transition orageuse ; l’éclairement aide les superviseurs à comprendre les conditions de patrouille en faible luminosité sans attribuer de fonction d’éclairage au poteau.
La caméra PTZ du poteau prend en charge la perception locale pour le comptage anonyme de véhicules, la densité de foule, l’intrusion et la conscience périmétrique. La configuration proposée ne revendique pas la reconnaissance faciale ni la reconnaissance des plaques d’immatriculation comme capacités actives. Les flux vidéo et capteurs bruts restent sur le poteau, où un module edge de classe Jetson, de classe Orin ou Thor, réalise l’inférence locale et la planification des charges de travail. Seules des métadonnées d’événement ou d’état désidentifiées peuvent quitter le nœud pour la vue de commande, telles que le type d’événement, la gravité, l’horodatage, l’état des capteurs, l’état de mission et la santé des équipements.
Pour une autorité de l’eau, cela fait de la station météo un filtre opérationnel. Si la direction et la vitesse du vent sont défavorables, la COP peut recommander une inspection par robot terrestre ou une confirmation manuelle plutôt qu’une sortie de drone. Si la qualité de l’air, le bruit et la densité de foule augmentent près d’une limite d’événement, le nœud peut relever la priorité de la conscience périmétrique sans téléverser de flux bruts. Si la pression atmosphérique et l’humidité suggèrent un changement de météo, les intervalles de patrouille par drone peuvent être réduits et les réserves de batterie protégées. Le résultat n’est pas un tableau de bord de capteurs générique ; c’est une couche probante pour décider quand observer, quand envoyer une machine, quand envoyer une personne et quand attendre l’autorisation humaine.
4. Boucle opérationnelle de surveillance air-sol des frontières
Le pilote de Lagos suit la boucle opérationnelle connue sous le nom de détection, évaluation et réponse autorisées, planification par calcul edge, et opérations et maintenance sur le terrain. Dans la vue de commande de situation opérationnelle commune, cela apparaît comme un flux de travail unique plutôt que comme des tableaux de bord d’appareils séparés. Le poteau détecte une anomalie périmétrique, un changement météorologique, une accumulation de file d’attente ou un objet aérien non autorisé ; le système edge local note l’événement ; un superviseur humain autorise toute réponse réglementée ; le poteau planifie une action terrain par drone, robot ou intervention manuelle ; l’événement est enregistré sous forme de métadonnées pour examen.
Les opérations de drones sont utilisées pour le lancement, la patrouille régionale, l’inspection, le retour et le redéploiement des tâches sans exiger qu’un opérateur se tienne près du poteau. Le système d’échange à chaud des batteries de drones utilise un magasin de batteries multibaies pour un échange automatisé par service arrière après l’atterrissage, permettant plusieurs sorties consécutives sous réserve de la météo, de l’état de batterie, des autorisations d’espace aérien et de la planification du cycle de service. La couche de gestion prend en charge la planification des itinéraires, l’état d’échange, la mise en file des tâches, la santé de la flotte et les journaux de mission.
Les opérations de robots terrestres fournissent un deuxième mode de réponse lorsque la patrouille aérienne n’est pas la meilleure option. Un robot humanoïde ou de service peut inspecter une courte voie d’accès au front d’eau, approcher une barrière, se coordonner avec une vue de drone et revenir à la base du poteau pour une recharge sans fil. Pour la coordination C-UAS, le poteau peut détecter et suivre un drone non autorisé à l’aide de ses propres capteurs et d’entrées optionnelles de capteurs partenaires ; le radar n’est pas intégré au poteau. Toute mesure d’atténuation reste uniquement non cinétique et autorisée par l’humain : le nœud peut commander son drone ami pour une capture souple par filet aérien ou une dissuasion par approche rapprochée selon des règles approuvées. Il n’effectue ni brouillage, ni destruction, ni attaque autonome, ni réponse militarisée.
5. Modèle d’évaluation : objectifs de remplacement de main-d’œuvre, non résultats revendiqués
Le pilote proposé doit être évalué comme une étude opérationnelle pour une autorité de l’eau. Le KPI principal est le remplacement de main-d’œuvre au sens B2B étroit : les boucles de patrouille manuelle de routine qui peuvent être automatisées, raccourcies ou converties en réponse basée sur les exceptions. Le pilote doit suivre des intrants de planification cibles tels que les patrouilles de routine automatisées par semaine, les heures de personnel réorientées vers la réponse aux exceptions, le temps consacré à confirmer les fenêtres de sortie sûres sur le plan météorologique, le pourcentage d’événements avec des enregistrements de métadonnées complets et le nombre de vérifications manuelles évitées lorsque la COP fournit des preuves désidentifiées suffisantes.
Il s’agit d’une configuration illustrative proposée, soumise à confirmation d’ingénierie finale. Elle ne revendique pas un déploiement achevé à Lagos, des quantités de nœuds spécifiques, une zone de couverture, un taux de détection, une latence, une certification, une récompense ou un résultat obtenu. L’ingénierie du site devrait encore confirmer la stratégie de fondation ou de lestage, l’exposition au vent, la protection anticorrosion près de l’air salin, la disponibilité cellulaire ou d’un réseau privé, les autorisations d’espace aérien, les règles de gestion des foules pendant les fêtes, les procédures opérationnelles de l’autorité de l’eau et l’examen local de la confidentialité.
La posture de traitement des données est orientée PDPL/LGPD dans son langage de conception : traitement local, données brutes conservées par défaut sur le poteau, export limité aux métadonnées d’événement et d’état désidentifiées, et séparation auditables entre détection, aide à la décision et actionnement. Pour les parties prenantes de Lagos, la valeur pratique est un nœud edge temporaire, hors réseau, prêt pour les robots et les drones, qui aide une autorité de l’eau à mener une surveillance des frontières du front d’eau pendant les fêtes avec moins de lentes boucles manuelles, un meilleur contexte environnemental et des décisions plus claires avec humain dans la boucle.
Configuration du système
| Paramètre | Configuration |
|---|---|
| Catégorie de poteau | Poteau d’IA urbaine / nœud edge urbain d’IA physique ; pur poteau intelligent sans éclairage, sans système d’éclairage |
| Système énergétique | Micro-station entièrement hors réseau avec batterie de secours et recharge par film mince CIGS flexible enveloppant à 360 degrés |
| Surveillance environnementale | Vitesse du vent, direction du vent, température, humidité, pression atmosphérique, bruit, PM10, PM2.5, éclairement |
| Calcul IA edge | Module edge de classe Jetson sur poteau, de classe Orin ou Thor, pour l’inférence locale et la planification des charges de travail |
| Caméra et perception | PTZ IA pour le comptage anonyme de véhicules, la densité de foule, l’intrusion et la conscience périmétrique |
| Opérations de drones et de robots | Gestion autonome des sorties, échange à chaud de batteries de drone multibaies, patrouille par robot humanoïde ou de service avec recharge sans fil à la base |
| Traitement des données | Les données vidéo et capteurs brutes restent sur le poteau ; seules les métadonnées d’événement et d’état désidentifiées peuvent sortir |
Comment ça marche
- Les capteurs météorologiques et PTZ sur poteau signalent une condition anormale à la limite.
- L’IA edge classifie l’événement localement et attribue un score de confiance sans exporter de données brutes.
- Un superviseur examine la COP et autorise une réponse par drone, robot ou intervention manuelle.
- Le nœud planifie la sortie, la patrouille robotisée ou la tâche de maintenance selon l’état de la batterie et de la météo.
- Le système enregistre les métadonnées d’événement désidentifiées, l’état de mission et les décisions de l’opérateur pour examen.
Hypothèses de planification (indicatives)
Données de planification illustratives que l’acheteur peut recalculer : indicateurs cibles, pas des résultats obtenus. Sous réserve de confirmation finale d’ingénierie.
| Indicateur | Hypothèse de planification | Valeur indicative |
|---|---|---|
| Boucles de patrouille de routine sur le front d’eau | Les patrouilles de drones et de robots remplacent certaines vérifications manuelles répétitives des bordures pendant la fenêtre d’événement des fêtes | ~10-20 boucles de patrouille par semaine ciblées pour l’automatisation |
| Main-d’œuvre d’inspection | Les équipes manuelles passent de boucles de marche planifiées à la réponse aux exceptions après examen COP | ~30-50 heures de personnel par mois ciblées pour redéploiement |
| Aide à la décision météorologique | Les seuils des capteurs météorologiques guident le choix entre drone, robot ou réponse manuelle | ~80% des décisions de sortie documentées avec le contexte des capteurs |
| Documentation des événements | Chaque anomalie validée crée un enregistrement d’événement désidentifié avec métadonnées d’état et piste de décision de l’opérateur | Objectif de complétude des journaux d’événements de ~90% |
| Productivité du déploiement temporaire | Le placement hors réseau évite la dépendance à une alimentation de site préparée pendant la couverture temporaire des fêtes | 1 nœud prend en charge un segment prioritaire de frontière de front d’eau, sous réserve de confirmation d’ingénierie |
Équipements déployés
- Corps de pur poteau intelligent SOLARTODO Sentinel Sky Hub
- Armoire d’énergie hors réseau avec batterie de secours et recharge solaire CIGS
- Pack de capteurs environnementaux neuf-en-un
- Caméra PTZ IA pour la conscience périmétrique locale
- Armoire d’inférence edge sur poteau
- Baie de drone autonome avec magasin multibaies d’échange à chaud de batteries
- Interface de recharge sans fil pour robot terrestre à la base du poteau
- Logiciel de vue de commande COP pour opérations avec humain dans la boucle
Questions fréquentes
Le Sky Hub est-il proposé comme lampadaire intelligent pour Lagos ?
Non. Dans ce cas, il s’agit d’un pur poteau d’IA urbaine sans éclairage et d’un nœud edge d’IA physique. Le cas d’usage de Lagos est une surveillance temporaire des frontières du front d’eau pendant un événement pour une partie prenante de l’autorité de l’eau, centrée sur la détection, le calcul local, les opérations de drones, les opérations de robots et le stockage d’énergie hors réseau, et non sur l’éclairage public ou l’infrastructure d’éclairage.
Le poteau peut-il fonctionner sans alimentation du réseau, de la ville, du lieu ou du site ?
Oui, la configuration proposée est conçue comme une micro-station entièrement hors réseau avec batterie de secours et recharge solaire CIGS sur poteau. L’enveloppement solaire est une couche de recharge plutôt qu’une affirmation de puissance illimitée. Les charges de travail des drones et robots sont tamponnées par le stockage et planifiées par cycle de service, avec un dimensionnement final soumis à l’ingénierie du site à Lagos.
Pourquoi le module de capteurs météorologiques est-il important pour une autorité de l’eau ?
Les décisions de patrouille sur le front d’eau sont fortement influencées par le vent, l’humidité, la pression, les particules, le bruit et le contexte de visibilité. Le pack environnemental neuf-en-un aide à décider si une sortie de drone, une patrouille de robot terrestre ou une réponse manuelle est appropriée. Il crée aussi un contexte structuré pour l’examen des événements sans transformer le système en plateforme d’export de données brutes.
Le système téléverse-t-il les vidéos ou flux de capteurs bruts vers une plateforme cloud ?
La posture de données proposée est local-first. Les flux vidéo et capteurs bruts sont traités et conservés par défaut sur le poteau. Seules des métadonnées d’événement ou d’état désidentifiées, comme la classe d’événement, l’heure, la gravité, la santé de l’appareil, l’état de batterie et les enregistrements de décision de l’opérateur, peuvent quitter le poteau pour la vue COP ou des rapports autorisés.
Le pilote revendique-t-il la reconnaissance faciale, la reconnaissance des plaques d’immatriculation ou une conformité certifiée ?
Non. Le langage de détection active se limite au comptage anonyme de véhicules, à la densité de foule, à l’intrusion et à la conscience périmétrique. Le langage de conformité est également circonscrit : l’architecture est orientée PDPL/LGPD et conçue pour le traitement local, mais cette étude de cas ne revendique ni certification, ni approbation juridique achevée, ni statut de conformité déjà vérifié.
Comment la lutte anti-UAS est-elle gérée dans ce scénario de Lagos ?
La coordination anti-UAS est traitée comme réglementée et autorisée par l’humain. Le poteau peut détecter et suivre un drone non autorisé, y compris avec des entrées optionnelles de capteurs partenaires lorsqu’elles sont approuvées, mais le radar n’est pas intégré au poteau. Toute réponse est non cinétique, comme une capture souple par filet via un drone ami commandé ou une dissuasion par approche rapprochée selon des règles approuvées.
Pour aller plus loin
- Gamme de mâts City AI / éclairage public intelligent
- Plus de cas de déploiement de ville intelligente
- Parlez à notre équipe d’ingénierie
Vous planifiez un déploiement d’IA physique similaire pour rues, campus ou espaces publics ? Demander une consultation d’ingénierie