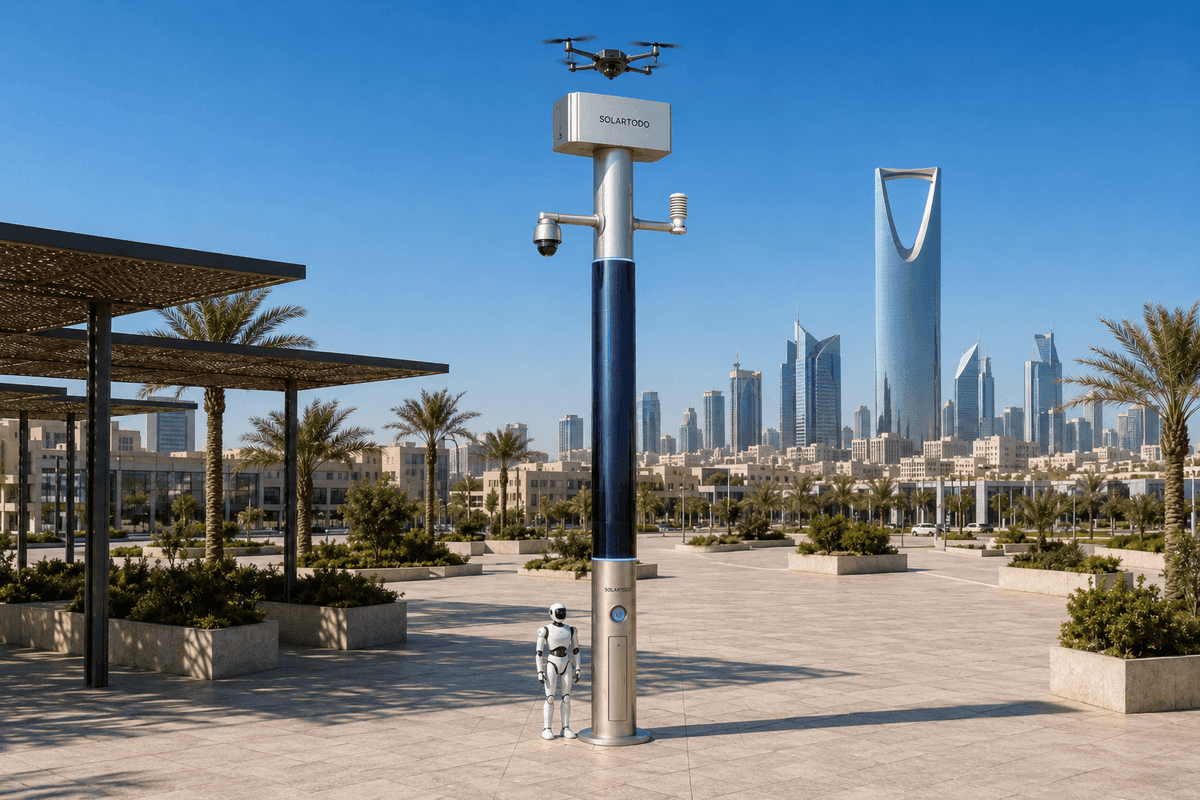
Un poteau IA urbain est un nœud edge de physical AI non dédié à l’éclairage qui combine énergie hors réseau, détection embarquée sur poteau, calcul edge, opérations de drones, opérations de robots terrestres et coordination de vue de commandement. Dans ce déploiement proposé à Lisbonne, SOLARTODO Sentinel Sky Hub soutient les patrouilles nocturnes de gestion des urgences autour des périmètres de campus en vieille ville, tout en traitant les données brutes localement et en ne partageant que des métadonnées d’événements ou d’état désidentifiées.
Mission à Lisbonne : patrouille nocturne canicule en vieille ville
L’environnement opérationnel de la vieille ville de Lisbonne est particulièrement exigeant pour la gestion des urgences. Les quartiers historiques tels qu’Alfama, Baixa et les abords de campus civiques ou universitaires associent accès étroits, densité piétonne nocturne variable, exposition aux vents du front de mer, surfaces en pierre retenant la chaleur, flux touristiques après la tombée de la nuit et accès véhicules contraint. Pendant les périodes de canicule, la mission urbaine ne consiste pas simplement à « surveiller » une zone. Elle consiste à comprendre si un périmètre reste sûr, si une foule se forme dans un lieu soumis au stress thermique, si un schéma d’intrusion ou de risque médical apparaît, et si du personnel doit être envoyé avant qu’un incident mineur ne devienne une intervention interservices.
Cette étude de cas présente une configuration proposée de SOLARTODO Sentinel Sky Hub pour un déploiement de périmètre de campus dans le contexte de la vieille ville de Lisbonne. L’acheteur est l’acteur de la gestion des urgences, mais le flux de travail est volontairement interservices : protection civile, sécurité du campus, opérations municipales, services généraux, coordination de la mobilité et maintenance sous contrat ont tous besoin de la même image opérationnelle commune. Le point de douleur est la lenteur des patrouilles manuelles. Un agent de sécurité ou une équipe de patrouille municipale parcourant un périmètre historique ne peut se trouver que dans une seule ruelle, à une seule porte ou dans une seule cour de service à la fois, et les contrôles nocturnes deviennent souvent répétitifs, retardés et fortement consommateurs de main-d’œuvre.
Sky Hub est positionné ici comme un poteau IA urbain / nœud edge urbain de physical AI, et non comme un poteau classique d’espace public ni comme un produit d’éclairage. Il s’agit d’un pur poteau intelligent sans système d’éclairage. Le rôle du poteau est d’héberger la détection, le calcul, l’énergie, les opérations de drones et de robots à la périphérie, afin que les équipes de gestion des urgences passent d’une patrouille de routine à une patrouille par exception. Sous réserve de confirmation technique finale, le déploiement proposé utiliserait chaque nœud comme micro-station hors réseau autour de points sensibles de périmètre de campus où les patrouilles manuelles lentes créent aujourd’hui une pression OPEX.
Le calcul edge comme centre opérationnel
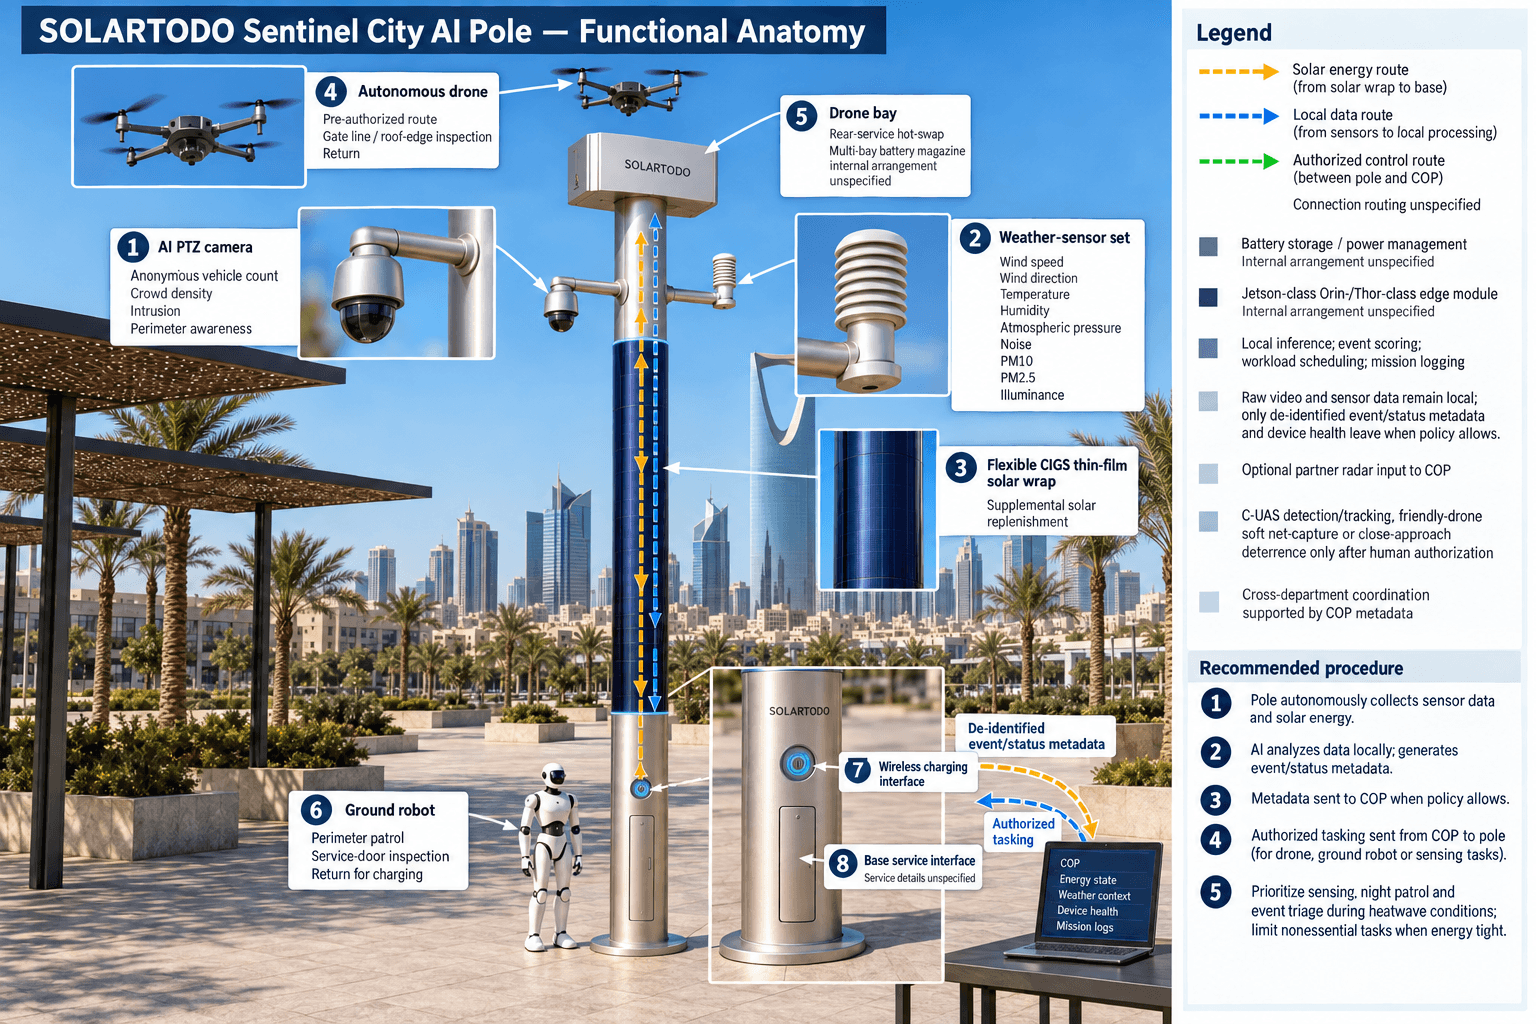
Le choix de conception principal est le calcul edge. Dans un environnement dense de vieille ville, diffuser de la vidéo brute ou des données environnementales continues vers une plateforme distante est coûteux sur le plan opérationnel, sensible en matière de confidentialité et fragile en cas de congestion réseau. La configuration Sky Hub conserve les données vidéo et capteurs brutes sur le poteau. L’inférence locale, la notation des événements, la planification des charges de travail et la journalisation des missions s’exécutent sur un module edge de classe Jetson installé sur le poteau, seules les métadonnées d’événements désidentifiées, l’état de santé des appareils et les synthèses de statut quittant le nœud lorsque la politique l’autorise.
Pour la gestion des urgences à Lisbonne, cela crée une vue de commandement COP pratique plutôt qu’un flux caméra supplémentaire. Le poteau fusionne les événements de caméra PTZ, le comptage anonyme des véhicules, les estimations de densité de foule, la détection d’intrusion et la surveillance périmétrique, ainsi que l’ensemble de capteurs météo neuf-en-un : vitesse du vent, direction du vent, température, humidité, pression atmosphérique, bruit, PM10, PM2.5 et éclairement. Pendant une nuit de canicule, cet ensemble météo devient une couche décisionnelle. Une température retenue élevée, un vent faible, un bruit accru, un éclairement réduit ou une densité piétonne changeante peuvent modifier la priorité de patrouille sans envoyer du personnel vérifier manuellement chaque point.
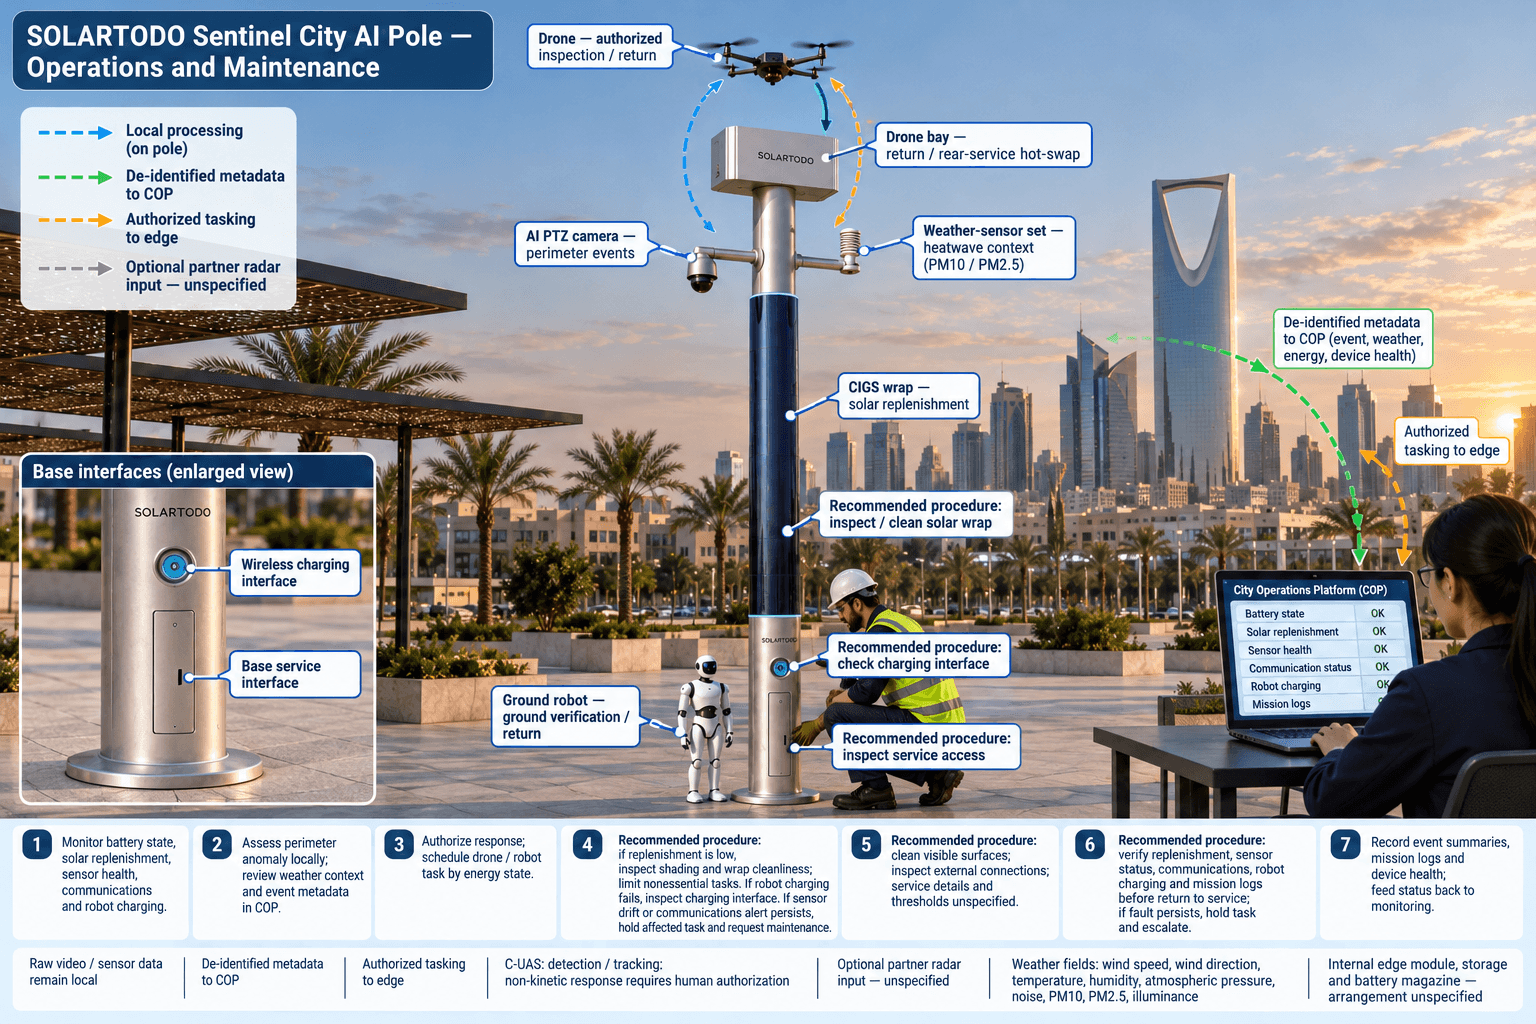
La boucle opérationnelle suit le schéma « détection → évaluation/réponse autorisée → planification par calcul edge → opérations et maintenance terrain ». La détection et l’évaluation sont séparées de l’action. Le poteau peut classer une anomalie périmétrique, recommander une tâche de drone ou de robot terrestre, et présenter l’événement dans la COP. Le personnel de gestion des urgences reste dans la chaîne d’autorisation pour toute réponse réglementée ou escaladée. C’est essentiel pour la crédibilité : un nœud edge mature peut réduire le délai de prise de conscience, mais il ne remplace pas l’autorité légale, le jugement du commandement terrain ni les règles locales d’engagement.
Réponse air-sol sans opérateurs sur site
L’automatisation de la patrouille nocturne n’a de valeur que si elle réduit la partie lente et répétitive de la patrouille manuelle tout en préservant le contrôle humain sur les décisions importantes. Dans la configuration proposée pour Lisbonne, Sky Hub prend en charge les sorties autonomes de drones, les patrouilles de robots terrestres et la coordination des tâches air-sol depuis le poteau. Un drone peut décoller du nœud, suivre un itinéraire de patrouille régional préautorisé, inspecter une ligne de portail ou un accès en bordure de toiture, revenir au poteau et entrer dans un processus arrière de remplacement à chaud de batterie. Le magasin de batteries multi-baies échange le pack déchargé d’un drone posé contre un pack chargé afin que des sorties consécutives puissent être planifiées sans opérateur présent sur le site.
Le rôle du robot terrestre est complémentaire. Un robot humanoïde ou de service patrouille le périmètre immédiat, répond aux alarmes, vérifie les portes de service, inspecte les zones où la vue aérienne est insuffisante, se coordonne avec l’actif aérien et revient à la base du poteau pour une recharge sans fil. Le drone fournit rapidement du contexte à travers ruelles, cours et lignes de toit ; le robot apporte une vérification plus rapprochée au niveau du sol et une présence là où une patrouille à pied serait autrement dépêchée en premier.
Pour la coordination C-UAS, le poteau détecte et suit un drone non autorisé et peut commander son propre drone allié pour une capture souple par filet aérien ou une dissuasion par approche rapprochée uniquement après autorisation humaine. La posture d’atténuation est non cinétique et encadrée par l’autorité compétente. Le radar n’est pas traité comme un matériel intégré au poteau ; si nécessaire, il peut constituer une entrée optionnelle ou partenaire de capteur vers la COP. Cette distinction est importante pour les équipes d’achat de Lisbonne, car elle maintient l’honnêteté de la configuration : le nœud prend en charge la détection, le suivi, la coordination de commandement et la réponse autorisée, sans revendiquer d’application autonome ni de méthodes de neutralisation interdites.
Énergie hors réseau et cycle de service en canicule
Le déploiement est conçu comme entièrement hors réseau : recharge solaire sur poteau plus stockage par batterie, sans dépendance au réseau, à la ville ou à l’alimentation du site. La proposition de Lisbonne utilise un corps cylindrique Sky Hub portant environ 15 mètres carrés de film mince CIGS flexible enveloppé à 360 degrés sur un corps vertical d’environ 8 mètres de haut et environ 0,6 mètre de large, fournissant approximativement 2,4–2,7 kWp de puissance nominale. Cette puissance nominale ne doit pas être confondue avec la production sur le terrain. Un cylindre vertical ne présente à la lumière directe du soleil qu’une projection orientée vers le soleil à un instant donné, et non la totalité de la surface enveloppée.
Par souci de planification réaliste, SOLARTODO traite cette couche CIGS comme une recharge complémentaire pour une micro-station adossée à batterie, et non comme une autosuffisance solaire illimitée. Dans une région à fort ensoleillement comme l’Arabie saoudite, un enveloppement cylindrique vertical comparable produirait de façon réaliste environ 0,8–1,1 kW DC en pic par ciel dégagé, avec des pics souvent en milieu de matinée ou en milieu d’après-midi plutôt qu’exactement à midi, et environ 6–9 kWh par jour. Le rendement propre à Lisbonne, l’ombrage, l’exposition au sel, les effets de canyon des rues historiques et l’angle saisonnier doivent être confirmés lors de l’ingénierie.
Cela compte pour l’OPEX. Les sorties de drones à forte puissance, les patrouilles de robots et les charges de travail d’IA edge sont tamponnées par un stockage de classe 5–20 kWh et planifiées selon le cycle de service. Pendant une canicule, le nœud peut prioriser la patrouille nocturne, la détection environnementale et le tri des événements tout en limitant les tâches non essentielles lorsque le budget énergétique est contraint. L’objectif n’est pas de revendiquer un fonctionnement perpétuel sous toutes les charges de travail possibles ; il est de réduire les déplacements de véhicules, la fréquence des patrouilles manuelles et les travaux d’alimentation de site en associant énergie locale, calcul local et autonomie planifiée.
Cadrage KPI interservices
Pour un acheteur de gestion des urgences, la discussion sur les KPI doit être cadrée comme une planification OPEX plutôt que comme un résultat déjà atteint. Le déploiement proposé à Lisbonne donne aux services une manière commune d’évaluer l’efficacité des patrouilles avant l’achat : combien de contrôles périmétriques répétitifs peuvent être automatisés, combien de vérifications d’alarme peuvent être prises en charge par drone ou robot avant l’envoi de personnel, combien de contrôles météo manuels peuvent être remplacés par une mesure locale, et à quelle fréquence la maintenance peut être planifiée à partir de l’état de santé des appareils plutôt qu’à partir de visites réactives sur site.
La protection civile voit les métadonnées liées à la canicule et au risque de foule. La sécurité du campus voit les événements périmétriques et les tâches de patrouille autorisées. Les services généraux voient la batterie, la recharge solaire, l’état des capteurs et le statut de recharge du robot. La mobilité ou les opérations municipales voient le comptage anonyme des véhicules et les indices de densité sans recevoir de vidéo brute continue. La maintenance voit les alertes de nettoyage, d’état de batterie, de statut de communication et de dérive des capteurs météo. La COP devient la couche opérationnelle partagée, tandis que les données brutes restent locales sur le poteau.
Une évaluation réaliste devrait commencer par un petit plan périmétrique conçu par ingénierie plutôt que par une revendication de déploiement à l’échelle de la ville. Les emplacements candidats seraient choisis selon la charge de patrouille manuelle, le profil de risque nocturne, l’exposition solaire, la couverture radio, les contraintes patrimoniales, les permissions d’exploitation de drones et la faisabilité des itinéraires de robots. Les indicateurs de réussite seraient mesurés comme des entrées de planification cibles : patrouilles automatisées, envois humains évités grâce à la vérification à distance, changements de tâches déclenchés par la météo, autonomie énergétique selon des cycles de service définis et visites de maintenance réduites. Les quantités finales, la couverture et les critères d’acceptation ne devraient être confirmés qu’après relevé de site, revue de sécurité, revue des autorisations aéronautiques et validation technique locale.
Configuration du système
| Paramètre | Configuration |
|---|---|
| Catégorie de poteau | SOLARTODO Sentinel Sky Hub poteau IA urbain / nœud edge urbain de physical AI ; pur poteau intelligent non dédié à l’éclairage |
| Système énergétique | Micro-station entièrement hors réseau adossée à batterie avec recharge par film mince CIGS flexible enveloppé à 360° sur ~15 m² |
| Calcul IA edge | Module edge sur poteau de classe Jetson Orin-/Thor-class pour l’inférence locale, la planification des charges de travail et la génération de métadonnées d’événements |
| Détection de sécurité | Caméra IA PTZ pour comptage anonyme des véhicules, densité de foule, intrusion et surveillance périmétrique |
| Ensemble de capteurs météo | Vitesse du vent, direction du vent, température, humidité, pression atmosphérique, bruit, PM10, PM2.5 et éclairement |
| Opérations air-sol | Décollage/retour autonome de drone, remplacement à chaud de batteries multi-baies, planification d’itinéraires, journaux de mission et recharge sans fil de robot terrestre |
| Traitement des données | Données vidéo et capteurs brutes traitées localement sur le poteau ; seules des métadonnées d’événements/statut désidentifiées peuvent quitter le site |
Comment ça marche
- La caméra PTZ sur poteau et les capteurs météo signalent une anomalie périmétrique nocturne en conditions de canicule.
- L’IA edge classe l’événement localement et note l’urgence sans exporter de vidéo brute ni de flux de capteurs.
- La COP présente des métadonnées d’événement désidentifiées, l’état énergétique, le contexte météo et la tâche recommandée pour drone ou robot.
- Le personnel de gestion des urgences autorise le niveau de réponse et toute coordination C-UAS réglementée, le cas échéant.
- Le drone ou le robot terrestre réalise l’inspection assignée, revient au poteau, puis se recharge ou échange sa batterie.
- Les journaux de mission, synthèses d’événements, états de santé des appareils et données d’évaluation OPEX sont enregistrés pour revue interservices.
Hypothèses de planification (indicatives)
Données de planification illustratives que l’acheteur peut recalculer : indicateurs cibles, pas des résultats obtenus. Sous réserve de confirmation finale d’ingénierie.
| Indicateur | Hypothèse de planification | Valeur indicative |
|---|---|---|
| Patrouille nocturne manuelle | L’automatisation cible remplace les rondes périmétriques de routine par des contrôles guidés par exception sous supervision humaine | ~10–20 contrôles de routine/semaine automatisés |
| Vérification des alarmes | Le drone ou le robot effectue une vérification de première vue avant l’envoi du personnel lorsque les règles le permettent | ~30–50% des alarmes de faible gravité triées à distance |
| Opérations déclenchées par la météo | La priorité de patrouille en canicule utilise les mesures locales de température, vent, humidité, bruit, particules PM et éclairement | ~3–5 mises à jour dynamiques de priorité de patrouille/nuit |
| OPEX énergétique | La batterie hors réseau plus la recharge CIGS évitent le creusement de tranchées ou le raccordement à l’alimentation du site pour les points périmétriques sélectionnés | 0 raccordement au réseau ciblé par nœud |
| Planification de maintenance | L’état de santé des appareils, l’état de la batterie et le statut des capteurs sont examinés avant l’envoi de techniciens | ~1 fenêtre de maintenance planifiée/mois par nœud |
Équipements déployés
- Corps de poteau non dédié à l’éclairage SOLARTODO Sentinel Sky Hub
- Enveloppe solaire en film mince CIGS flexible
- Stockage par batterie de classe 5–20 kWh et armoire de gestion de l’alimentation
- Ensemble caméra IA PTZ
- Pack de surveillance environnementale neuf-en-un
- Armoire de calcul IA edge sur poteau
- Baie de drone autonome avec magasin multi-baies de remplacement à chaud des batteries
- Base de recharge sans fil pour robot terrestre au niveau du poteau
Questions fréquentes
Sky Hub est-il un remplacement de lampadaire intelligent pour Lisbonne ?
Non. Dans cette étude de cas, Sky Hub est un pur poteau intelligent non dédié à l’éclairage et un nœud edge de physical AI. Son objectif est d’héberger le calcul edge, la détection, l’alimentation hors réseau, les opérations de drones, les opérations de robots et la coordination de vue de commandement pour des missions urbaines telles que la patrouille nocturne de périmètre de campus, et non de fournir un service d’éclairage.
Comment le déploiement protège-t-il la confidentialité dans une zone urbaine historique ?
L’architecture proposée est conçue pour le traitement local. Les données vidéo et capteurs brutes restent sur le poteau et sont traitées par le module edge embarqué. La vue de commandement peut recevoir des métadonnées d’événements désidentifiées, des données de statut et des journaux de mission, mais les flux bruts continus ne sont pas le modèle opérationnel par défaut. La posture est orientée PDPL/LGPD et soumise à une revue juridique locale.
Le poteau peut-il fonctionner sans réseau électrique ni alimentation de site ?
Oui, la configuration Sky Hub proposée est conçue comme entièrement hors réseau, utilisant le stockage par batterie plus une recharge solaire par film mince CIGS flexible enveloppé à 360 degrés. La couche solaire est complémentaire, et non une revendication d’énergie illimitée. Les charges de travail des drones et robots sont tamponnées par le stockage et planifiées selon la météo, l’état de batterie et le cycle de service.
Qu’apporte le module de capteurs météo au-delà de la surveillance de sécurité ordinaire ?
Pour un scénario de patrouille nocturne en canicule, la météo locale constitue un contexte opérationnel. Vent, température, humidité, pression, bruit, PM10, PM2.5 et éclairement aident les équipes de gestion des urgences à prioriser les patrouilles, comprendre le risque de confort des foules, ajuster les tâches de drone ou de robot, et distinguer le stress environnemental des mouvements périmétriques ordinaires.
Le flux de travail C-UAS agit-il de manière autonome contre les drones non autorisés ?
Non. Le poteau peut détecter et suivre un drone non autorisé et coordonner son propre drone allié pour une capture souple par filet aérien ou une dissuasion par approche rapprochée uniquement avec autorisation humaine et conformément aux règles d’autorité applicables. La posture est non cinétique et contrôlée ; l’étude de cas ne suppose pas d’application autonome ni de méthodes de neutralisation interdites.
Que doit évaluer Lisbonne avant l’achat ?
L’acheteur doit confirmer l’exposition solaire, les contraintes patrimoniales, la couverture de communications, les permissions d’exploitation de drones, la faisabilité des itinéraires de robots, la politique d’exploitation en canicule, les exigences de traitement des données et l’accès maintenance. Les cibles OPEX doivent être recalculées à partir des calendriers de patrouille locaux, du modèle de main-d’œuvre, du volume d’incidents et du cycle de service approuvé, plutôt que traitées comme des résultats atteints.
Pour aller plus loin
- Gamme de mâts City AI / éclairage public intelligent
- Plus de cas de déploiement de ville intelligente
- Parlez à notre équipe d’ingénierie
Vous planifiez un déploiement d’IA physique similaire pour rues, campus ou espaces publics ? Demander une consultation d’ingénierie