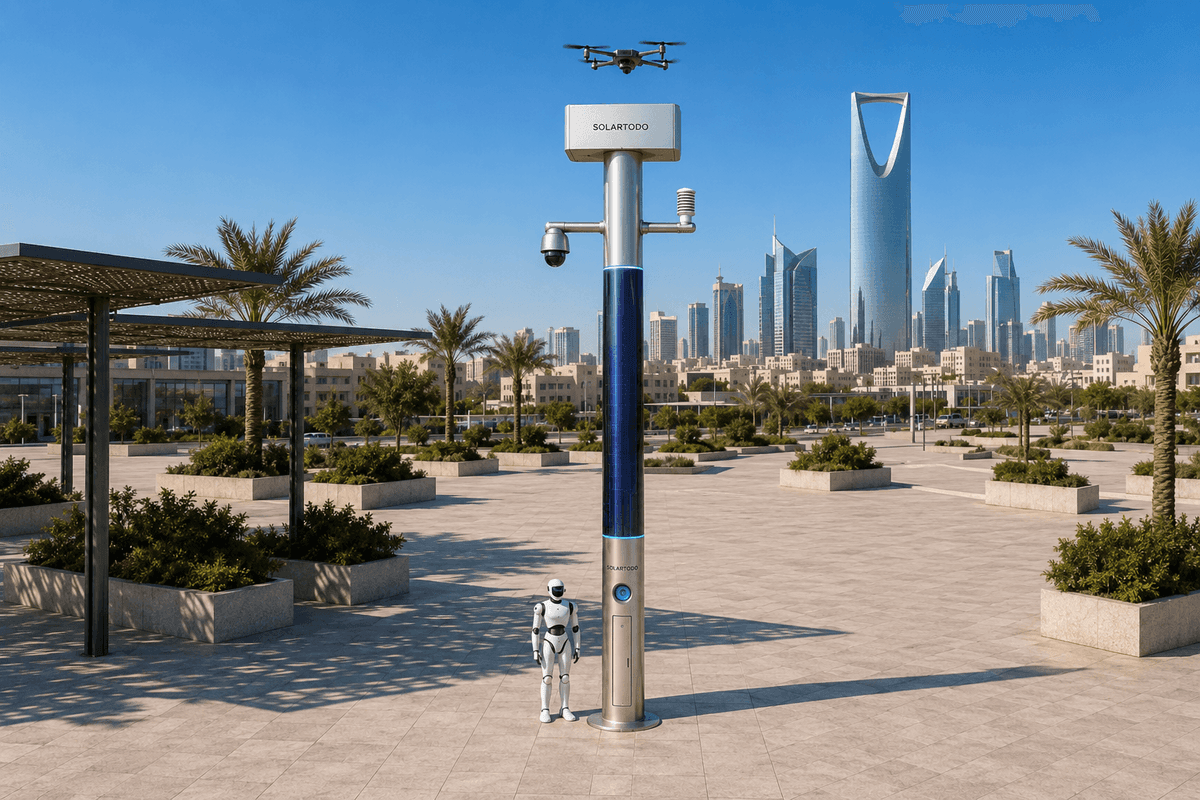
Un poteau d’IA urbaine est un nœud de périphérie d’IA physique sans éclairage qui combine énergie hors réseau, détection locale, calcul en périphérie, opérations de drones et soutien aux robots terrestres dans un seul poteau urbain. À Lisbonne, SOLARTODO Sentinel Sky Hub est proposé comme déploiement transversal fluvial pour la surveillance de frontière par l’autorité de transport, la surveillance environnementale et la couverture en période de vacances, sans exporter de vidéo brute depuis le poteau.
1. Contexte opérationnel à Lisbonne : section transversale fluviale de la vieille ville pendant les pics de vacances
L’environnement de mobilité de la vieille ville de Lisbonne concentre de nombreuses pressions opérationnelles sur une bordure urbaine étroite : terminaux de ferry, accès de tramway, connexions ferroviaires, flux liés aux croisières, itinéraires piétons en pente, rues patrimoniales et front fluvial du Tage. Pendant les périodes de vacances, la préoccupation de l’autorité de transport ne se limite pas au débit passagers. Elle concerne aussi la couverture situationnelle d’une frontière changeante entre l’eau, les quais, les ponts, les places publiques, les voies de service et les zones opérationnelles restreintes.
Cette configuration de rapport pilote considère le front fluvial comme une section transversale plutôt que comme une ligne unique. Les nœuds SOLARTODO Sentinel Sky Hub proposés seraient positionnés pour observer et coordonner certaines tranches du bord du fleuve : voies d’approche, zones d’attente le long des quais, transitions de périmètre, points de service véhicules et corridors piétons voisins de la vieille ville. L’objectif est une conscience environnementale et opérationnelle pour une vue de commandement de l’autorité de transport, et non l’éclairage public ni l’export continu de vidéo brute.
Le déclencheur saisonnier est l’afflux des vacances, lorsque la densité de passagers, le stationnement informel, le bruit, les barrières temporaires, les horaires d’exploitation prolongés et les changements météorologiques peuvent interagir. Une autorité de transport peut devoir savoir si un périmètre riverain devient congestionné, si les conditions de vent conviennent à une inspection par drone, si les niveaux de bruit et de particules dépassent les seuils de planification habituels, ou si un robot terrestre doit être envoyé pour vérifier une alarme locale sans détourner le personnel d’un terminal.
Le point de douleur retenu pour cette configuration est l’endurance des drones. Les patrouilles aériennes sont précieuses le long d’une section transversale fluviale, car un drone peut se déplacer rapidement entre les bords de quai, les routes d’approche et les zones restreintes. Mais l’endurance est limitée par les cycles de batterie, le délai de retour à la base, les fenêtres météorologiques et la nécessité d’éviter de placer un opérateur sur site pour chaque sortie. Dans cette conception de déploiement, Sky Hub prend en charge le lancement, la patrouille, l’inspection, le retour, l’échange automatisé à chaud de batterie par service arrière et le redéploiement du drone dans le cadre d’un cycle de service géré.
Le cadrage des KPI porte sur la couverture : non pas des kilomètres revendiqués, des taux de détection ou des temps de réponse atteints, mais l’évaluation cible de la constance avec laquelle l’autorité peut maintenir une conscience des sections choisies du front fluvial pendant les périodes de forte demande. La couverture est mesurée par les fenêtres de patrouille planifiées achevées, les points de contrôle de section transversale observés, les échantillons environnementaux capturés, les tâches de vérification par robot clôturées et les métadonnées d’événement transmises à la vue de situation opérationnelle commune pour la prise de décision humaine.
2. Configuration de nœud proposée : IA physique hors réseau, pas éclairage public
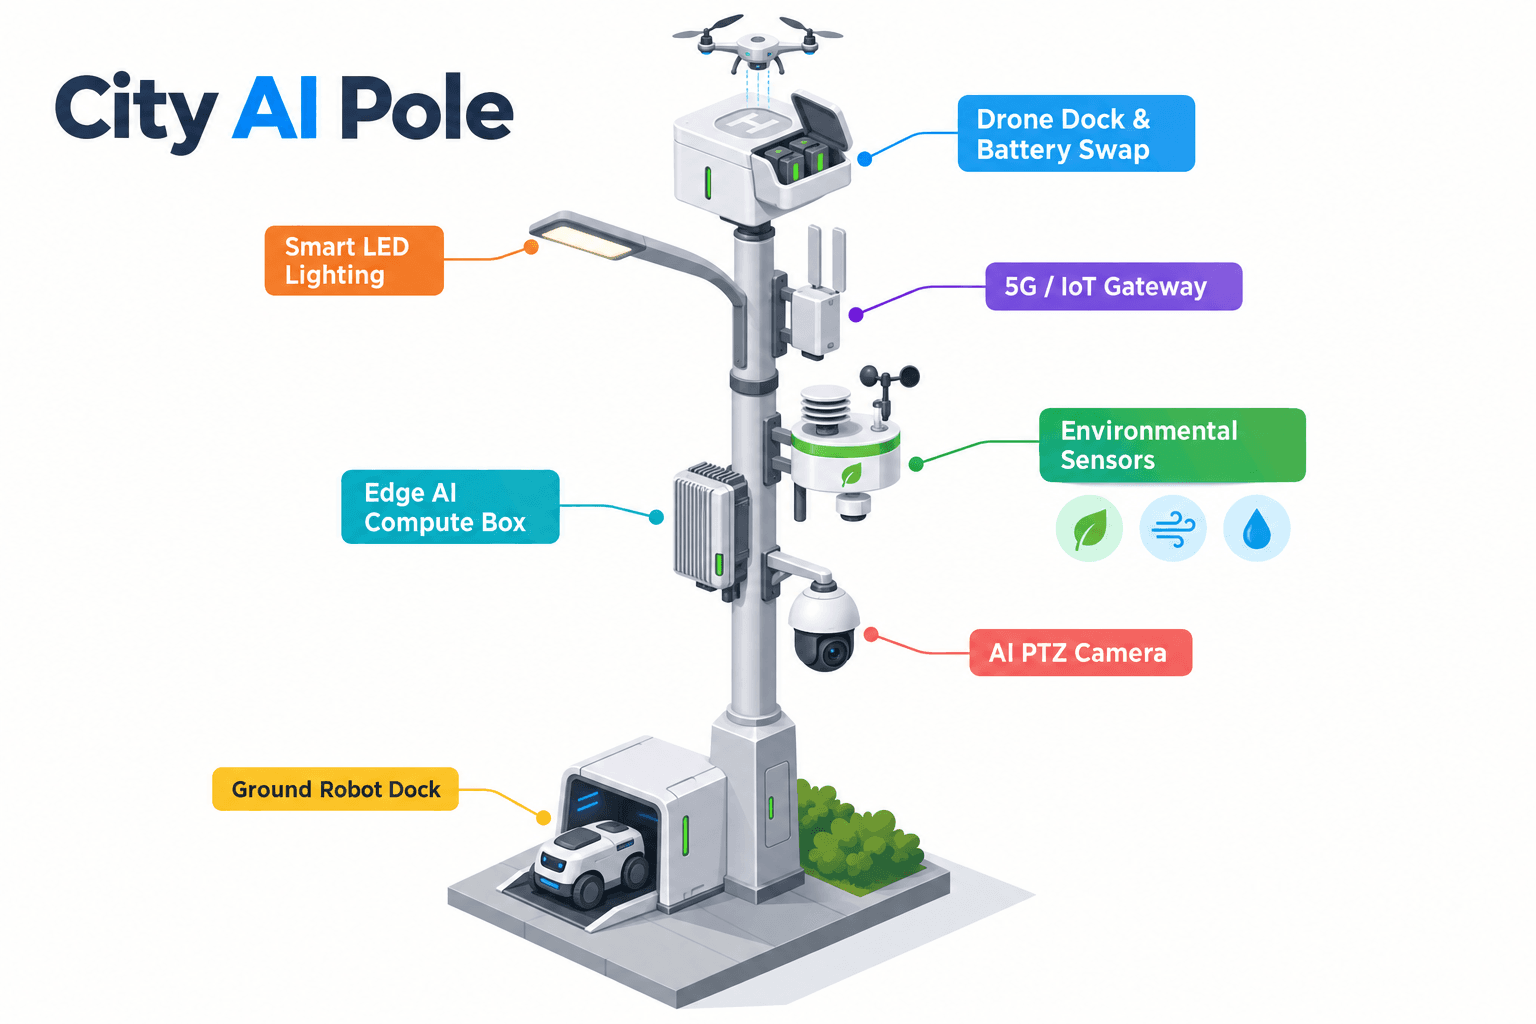
Le nœud proposé est SOLARTODO Sentinel dans sa forme de déploiement en poteau Sky Hub. Il s’agit d’un pur poteau intelligent sans système d’éclairage. Ce n’est pas un lampadaire intelligent, il n’inclut pas de têtes de lampe et il ne dépend pas du réseau électrique, de l’alimentation municipale ni de l’alimentation du site. Le poteau est configuré comme une micro-station d’IA physique entièrement hors réseau, secourue par batterie, avec calcul en périphérie, détection, opérations de drones et opérations de robots terrestres.
La conception énergétique est importante car le cas d’usage de Lisbonne est saisonnier, mobile et sensible sur le plan opérationnel. Le poteau porte environ 15 m² de solaire flexible CIGS en couche mince enveloppant à 360 degrés un corps vertical d’environ 8 m de haut et 0,6 m de large, avec une capacité nominale d’environ 2,4 à 2,7 kWp. L’enveloppement vertical ne doit pas être interprété comme une production simultanée sur toute la surface. Une surface cylindrique capte le soleil direct principalement sur sa projection orientée vers le soleil. Dans les régions à forte irradiance, la sortie réaliste par ciel dégagé est d’environ 0,8 à 1,1 kW DC en pointe, avec un pic généralement en milieu de matinée ou en milieu d’après-midi plutôt qu’à midi, et environ 6 à 9 kWh par jour. La planification à Lisbonne devrait appliquer les hypothèses locales d’irradiance, d’ombrage, de vent sur le front fluvial et de cycle de service saisonnier avant la confirmation technique finale.
La couche CIGS est donc traitée comme un réapprovisionnement complémentaire pour une station entièrement hors réseau secourue par batterie, et non comme une revendication d’autosuffisance solaire pure illimitée. Les tâches de drones et de robots à forte puissance sont amorties par un stockage de classe 5 à 20 kWh et planifiées selon le cycle de service. Pendant une fenêtre d’exploitation de vacances, l’autorité peut prioriser la fréquence des patrouilles, le redéploiement des drones, la vérification par robot et l’échantillonnage environnemental selon l’état de l’énergie stockée, la météo et l’urgence de la mission.
Le calcul d’IA en périphérie est hébergé sur le poteau pour l’inférence locale et la planification des charges de travail. Un module edge de classe Jetson, de classe Orin ou Thor, peut être spécifié techniquement sans faire du fournisseur de calcul le sujet principal. Les vidéos brutes et les données de capteurs restent sur le poteau et sont traitées localement. Seules des métadonnées d’événement et d’état désidentifiées peuvent quitter le poteau vers la vue de commandement, comme une tranche de densité de foule, un comptage anonyme de véhicules, un indicateur d’intrusion, l’état de batterie du drone, l’état du vent, l’état de charge du robot ou une référence de journal de mission.
Pour la surveillance environnementale, l’ensemble de capteurs neuf-en-un couvre la vitesse du vent, la direction du vent, la température, l’humidité, la pression atmosphérique, le bruit, les PM10, les PM2.5 et l’éclairement. Ces mesures sont pertinentes pour le front fluvial de Lisbonne, car le vent maritime, la chaleur, la poussière, le bruit et les conditions de foule peuvent influencer la pertinence d’une sortie de drone, l’opportunité de dépêcher plutôt une patrouille robotisée, et la décision de l’autorité de modifier le personnel ou le contrôle d’accès autour d’un nœud de transport.
3. Scénario opérationnel : surveillance de frontière axée sur les robots terrestres
Le scénario opérationnel est la surveillance de frontière, interprétée pour Lisbonne comme une conscience supervisée à la limite urbaine du front d’eau et du périmètre de transport adjacent. L’objectif n’est pas un contrôle militarisé. Il s’agit d’une couverture pratique par l’autorité de transport : savoir ce qui se passe au bord d’un terminal, d’un chemin de service restreint, d’une transition de quai, d’une approche de pont ou d’une zone de foule riveraine, et décider quel actif terrain doit vérifier ou répondre.
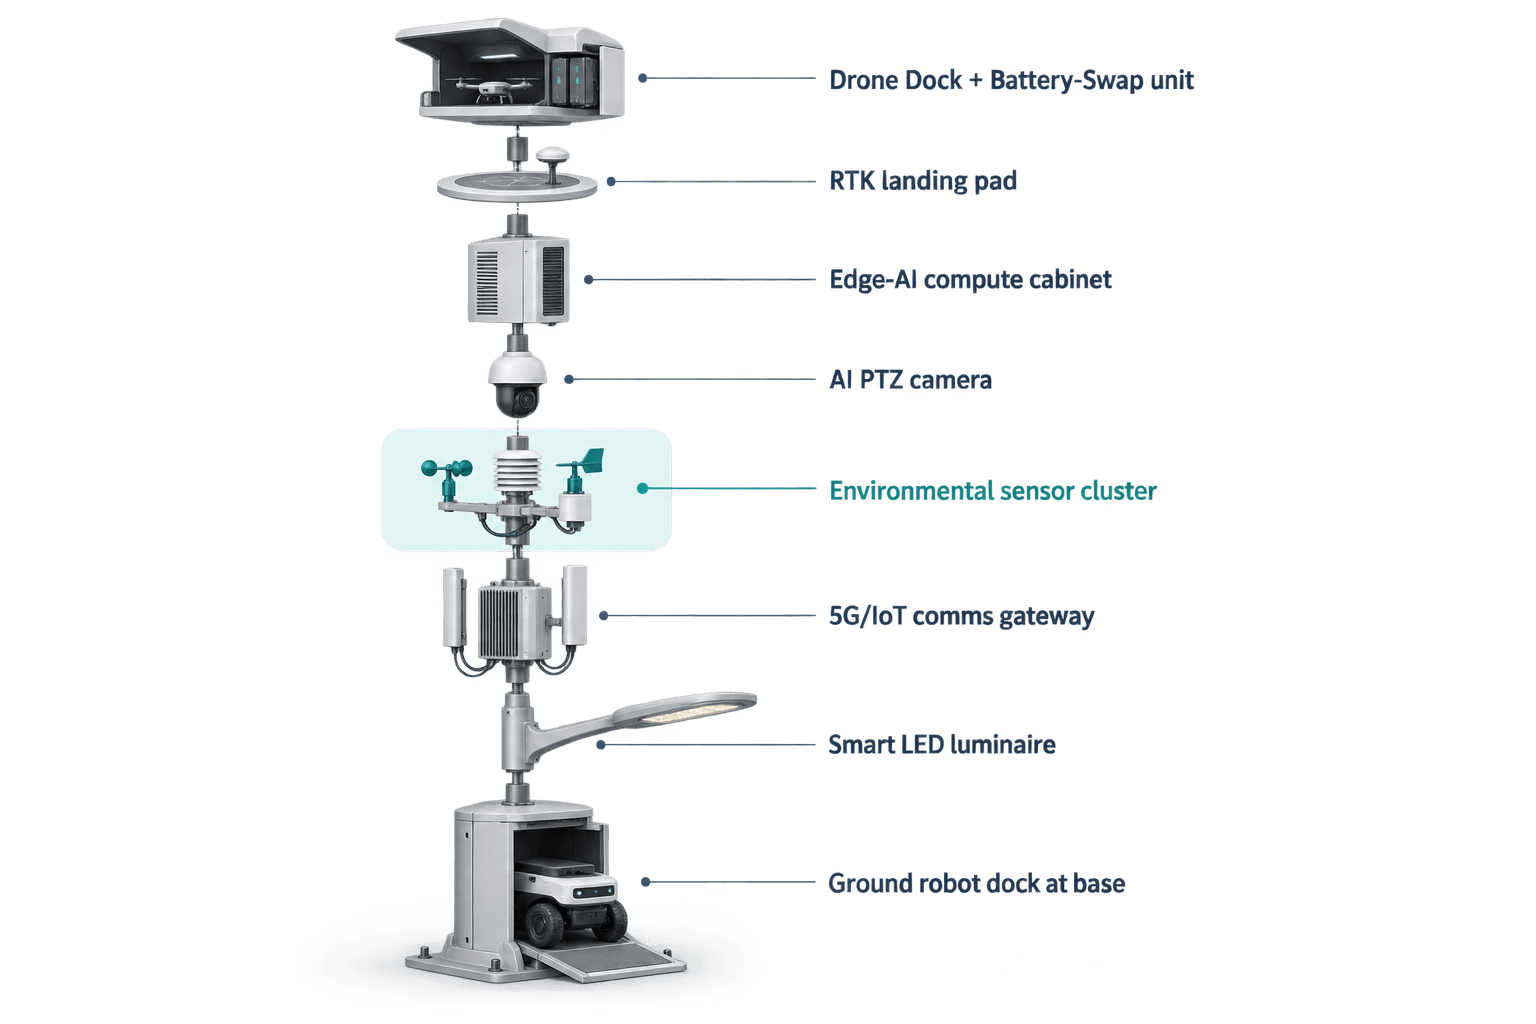
Le module central concerne les opérations de robots terrestres. La base Sky Hub agit comme un point de service prêt pour robot, où un robot humanoïde ou de service peut patrouiller de manière autonome, répondre aux alarmes, inspecter les points d’accès, se coordonner avec l’observation aérienne et revenir pour une recharge sans fil. C’est important parce que le point de douleur lié à l’endurance des drones ne peut pas être résolu par les seuls drones. Lorsque le vent se renforce, lorsque les batteries sont en cours d’échange, lorsqu’une route aérienne doit être préservée pour une inspection ultérieure, ou lorsque la vérification exige une proximité au niveau du sol, le robot devient le stabilisateur de la couverture.
Une séquence typique de vacances commence par la détection sur le poteau. La caméra PTZ et la couche de perception locale peuvent identifier des changements de densité de foule, une accumulation anonyme de véhicules, une intrusion dans un périmètre restreint ou un modèle de mouvement sur le front fluvial différent des règles d’exploitation normales. Le module environnemental vérifie les conditions de vent, de bruit, de particules et d’éclairement. Le planificateur en périphérie décide ensuite si l’événement est mieux traité par une confirmation caméra, un déploiement de robot terrestre, une sortie de drone ou une mission combinée air-sol.
Si l’événement est accessible au sol, le robot de service peut quitter la base du poteau et inspecter le site pendant que le poteau tient la COP à jour avec des métadonnées d’état désidentifiées. Si l’événement nécessite un contexte aérien, le système d’opérations de drones peut lancer une sortie, suivre un itinéraire planifié, inspecter un point de contrôle de section transversale, revenir et recevoir un échange automatisé de batterie par service arrière depuis le magasin de batteries multibaies. Plusieurs baies prennent en charge plusieurs sorties consécutives, sous réserve de la planification du cycle de service et de l’état des batteries.
La coordination counter-UAS est incluse comme flux de travail non létal et autorisé par un humain. Le poteau peut détecter et suivre un drone non autorisé à l’aide de sa détection locale et d’entrées optionnelles de capteurs partenaires lorsque cela est conçu. Le radar n’est pas intégré au poteau ; s’il est requis, le radar serait traité uniquement comme une entrée optionnelle de capteur externe ou partenaire. Après autorisation humaine, le nœud peut commander son propre drone ami pour effectuer une capture aérienne douce par filet ou une dissuasion par approche rapprochée. Le flux de travail exclut les abattages, les mesures hard-kill, le brouillage RF ou GNSS, les effets de déni, l’attaque autonome ou la réponse armée.
La vue de commandement unifie la boucle opérationnelle dite de détection, d’évaluation et de réponse autorisées, de planification par calcul en périphérie, et d’exploitation et maintenance terrain. En pratique, cela signifie que l’autorité de transport voit dans un seul écran de situation opérationnelle commune la classe d’événement, la bande de confiance, la disponibilité des actifs, l’état énergétique, l’adéquation environnementale, l’état de mission et les journaux. L’autorisation humaine reste le point de contrôle pour toute réponse escaladée.
4. KPI de couverture : ce que le pilote évaluerait
Ce cadrage de rapport pilote évite de revendiquer des résultats atteints. Il définit plutôt des métriques d’évaluation cibles qu’une autorité de transport de Lisbonne pourrait tester sous réserve de la confirmation technique finale. Le KPI central est la couverture de la section transversale fluviale sélectionnée : déterminer si la configuration combinant poteau, drone et robot terrestre peut maintenir une conscience plus constante pendant les pics de vacances qu’un dispositif uniquement fondé sur des caméras ou uniquement sur des patrouilles manuelles.
La couverture doit être évaluée en unités opérationnelles que l’acheteur peut recalculer. Par exemple, les planificateurs peuvent définir des points de contrôle de section transversale aux approches de ferry, aux portails de service, aux points de resserrement piétons, aux segments de barrières riveraines et aux zones d’attente de véhicules. La métrique cible devient alors le nombre de contrôles planifiés achevés par fenêtre d’exploitation, avec les tâches de drone, les tâches de robot et la détection fixe comptabilisées séparément. Cela évite qu’une revendication technologique vague remplace un plan opérationnel auditable.
L’endurance des drones est mesurée indirectement par la continuité des tâches. Au lieu de demander si un drone peut voler indéfiniment, l’autorité évalue combien d’inspections aériennes planifiées peuvent être achevées avant que le nœud n’atteigne un seuil de réserve de batterie, à quelle vitesse un drone posé peut réintégrer la file de tâches après un échange automatisé de batterie, et à quelle fréquence les règles météo ou énergie déplacent le travail vers le robot terrestre. C’est une mesure plus crédible, car la couche solaire réapprovisionne l’énergie pendant que le stockage sur batterie absorbe les pics de mission.
La couverture environnementale est aussi un KPI de transport. La vitesse et la direction du vent déterminent la faisabilité aérienne ; le bruit, les PM10, les PM2.5, la température, l’humidité, la pression et l’éclairement aident à caractériser les conditions d’exploitation le long du front fluvial de la vieille ville. Pendant les périodes de vacances, ces mesures peuvent soutenir les décisions concernant l’orientation des files d’attente, le personnel temporaire, l’inspection terrain, et la qualification d’une anomalie locale comme environnementale, opérationnelle ou liée à la sécurité.
La gouvernance des données fait partie de l’évaluation. Sky Hub est conçu pour le traitement local et une gestion orientée PDPL/LGPD, avec les vidéos brutes et les données de capteurs restant sur le poteau. Le pilote vérifierait que seules des métadonnées d’événement et d’état désidentifiées sont exportées vers la COP, comme le type d’événement, l’horodatage, la zone de localisation, l’état des actifs, les valeurs environnementales et les références de journal de mission. Cela soutient les opérations de transport tout en limitant les déplacements inutiles de données.
Une évaluation réussie serait donc définie par des preuves de planification, et non par des revendications exagérées : couverture de patrouille cible, achèvement des tâches, stabilité de l’état de batterie, complétude de l’échantillonnage environnemental, registres d’autorisation humaine et charge de maintenance. Le placement final, l’autonomie énergétique, la géométrie des capteurs, la disponibilité des communications et la conception des itinéraires de robot restent soumis à une étude de site et à une confirmation technique.
5. Message clé pour l’acheteur : un nœud de périphérie pratique pour les opérations de transport à Lisbonne
Pour une autorité de transport de Lisbonne, la valeur du déploiement SOLARTODO Sentinel Sky Hub proposé n’est pas de remplacer tous les systèmes existants. Sa valeur est de créer des nœuds d’IA physique hors réseau dans des emplacements difficiles du front d’eau où la détection, la surveillance environnementale, les opérations aériennes, l’inspection au sol et le calcul local doivent fonctionner ensemble sans tirer d’énergie de la ville ou du site.
Le contexte de la vieille ville compte. Le front fluvial de Lisbonne est visuellement sensible, opérationnellement dense et variable selon les saisons. Un poteau intelligent sans éclairage évite de positionner le système comme de l’éclairage public et maintient le déploiement centré sur la couverture de transport, la conscience périmétrique, les conditions environnementales et les opérations terrain. La forme en poteau peut accueillir la pile de périphérie, le système énergétique, le flux de service des drones et l’interface de recharge des robots dans un emplacement géré unique.
L’accent mis sur le robot terrestre est particulièrement pertinent pour les opérations de vacances. Un robot peut inspecter un portail fermé, confirmer une barrière temporaire, vérifier un chemin de service, répondre à un indicateur d’intrusion ou se coordonner avec une vue aérienne pendant que le drone se recharge, échange ses batteries ou reste au sol à cause du vent. Cela rend la couverture plus résiliente, car l’autorité ne dépend pas d’un seul type d’actif.
Le pilote proposé devrait être cadré comme une évaluation mesurée : zones de section transversale fluviale sélectionnées, fenêtres d’exploitation de vacances définies, points de contrôle de couverture cibles, cycles de service de drones planifiés, itinéraires de patrouille de robots terrestres et seuils environnementaux. Le résultat devrait être un flux de travail de situation opérationnelle commune qui aide les superviseurs humains à décider quand observer, quand dépêcher, quand autoriser une réponse et quand enregistrer un événement pour maintenance ou examen.
Sky Hub doit donc être compris comme un nœud urbain de périphérie d’IA physique pour la couverture par une autorité de transport dans des environnements complexes de front d’eau. Il combine calcul en périphérie, opérations de drones autonomes, opérations de robots terrestres, détection locale, énergie hors réseau et réponse autorisée par l’humain dans une seule station terrain, tout en gardant les données brutes sur le poteau et en traitant le solaire comme un réapprovisionnement réaliste plutôt que comme une promesse d’énergie illimitée.
Configuration du système
| Paramètre | Configuration |
|---|---|
| Mode de déploiement | Placement en section transversale fluviale pour certaines zones de transport du front d’eau de la vieille ville de Lisbonne, sous réserve de l’étude de site finale |
| Type de poteau | Poteau intelligent pur SOLARTODO Sentinel Sky Hub ; nœud de périphérie d’IA physique sans éclairage et sans système d’éclairage |
| Système énergétique | Micro-station entièrement hors réseau secourue par batterie avec réapprovisionnement CIGS flexible enveloppant à 360° d’environ 15 m² et stockage de classe 5 à 20 kWh |
| Calcul d’IA en périphérie | Module edge de classe Jetson sur poteau pour l’inférence locale, la planification des charges de travail et la génération de métadonnées d’événement |
| Détection de sécurité | Perception IA PTZ pour le comptage anonyme de véhicules, la densité de foule, l’intrusion et la conscience périmétrique |
| Module environnemental | Vitesse du vent, direction du vent, température, humidité, pression atmosphérique, bruit, PM10, PM2.5 et éclairement |
| Opérations de robots et de drones | Recharge sans fil du robot terrestre à la base du poteau, plus lancement, patrouille, retour, échange à chaud automatisé de batteries multibaies et journalisation des missions de drones |
Comment ça marche
- La détection sur le poteau signale une anomalie sur le front fluvial, un seuil environnemental ou un événement de périmètre.
- L’IA en périphérie classe l’événement localement et évalue si une vérification par caméra, robot, drone ou combinaison est adaptée.
- Un superviseur humain examine l’invite COP et autorise toute réponse terrain escaladée.
- Le planificateur dépêche le robot terrestre, lance une sortie de drone ou met les deux en file selon l’énergie, la météo et l’état de mission.
- Le nœud enregistre l’état de mission, l’état de batterie, les mesures environnementales et les métadonnées d’événement désidentifiées pour examen opérationnel.
Hypothèses de planification (indicatives)
Données de planification illustratives que l’acheteur peut recalculer : indicateurs cibles, pas des résultats obtenus. Sous réserve de confirmation finale d’ingénierie.
| Indicateur | Hypothèse de planification | Valeur indicative |
|---|---|---|
| Points de contrôle de couverture | L’autorité de transport définit des points de contrôle fixes de section transversale fluviale pour les fenêtres d’exploitation de vacances | ~10 à 20 points de contrôle par zone planifiés |
| Main-d’œuvre d’inspection | Les patrouilles par drone et robot réduisent le besoin de rondes périmétriques manuelles répétitives pendant les périodes de pointe | ~5 à 10 patrouilles de routine/semaine automatisées par zone |
| Continuité des drones | L’échange à chaud automatisé de batterie prend en charge le redéploiement des tâches sans maintenir un opérateur au poteau | ~3 à 6 sorties consécutives planifiées avant examen de la réserve |
| Vérification au sol | Le robot terrestre traite la confirmation d’alarme locale lorsque le déploiement aérien est limité par la météo ou contraint par la batterie | ~50 à 70% des tâches de vérification à faible risque ciblées pour triage par robot |
| Échantillonnage environnemental | Les mesures environnementales neuf-en-un sont capturées à intervalles de planification réguliers pour le contexte opérationnel | Cadence d’échantillonnage configurable de ~5 à 15 minutes |
| Minimisation des données | Les vidéos brutes et les données de capteurs restent sur le poteau tandis que la COP reçoit des événements désidentifiés et des métadonnées d’état | Objectif de traitement local de 100% des données brutes |
Équipements déployés
- Corps de poteau intelligent sans éclairage SOLARTODO Sentinel Sky Hub
- Couche solaire flexible CIGS en couche mince enveloppante à 360°
- Armoire de stockage batterie sur poteau de classe 5 à 20 kWh
- Armoire de calcul d’IA en périphérie sur poteau
- Caméra IA PTZ pour perception locale
- Ensemble de capteurs environnementaux neuf-en-un
- Baie de drone autonome avec magasin d’échange à chaud de batteries multibaies
- Interface de recharge sans fil du robot terrestre à la base du poteau
Questions fréquentes
S’agit-il d’un déploiement de lampadaires intelligents pour Lisbonne ?
Non. La configuration Sky Hub proposée est un pur poteau intelligent et un nœud urbain de périphérie d’IA physique sans système d’éclairage. Elle ne doit pas être traitée comme une modernisation de l’éclairage public. La mission de déploiement est la couverture par l’autorité de transport, la surveillance environnementale, les opérations de drones et le soutien aux robots terrestres le long de sections transversales sélectionnées du front fluvial de la vieille ville.
Comment le système traite-t-il le point de douleur lié à l’endurance des drones ?
La conception évite de supposer qu’un drone peut fonctionner en continu. Le poteau gère plutôt le lancement, la patrouille, le retour, l’échange automatisé de batterie par service arrière, la mise en file des tâches et le redéploiement. Plusieurs baies de batteries prennent en charge des sorties consécutives, tandis que le planificateur en périphérie utilise l’état de batterie, la réserve de stockage, la météo et la priorité de mission pour décider quand voler et quand transférer le travail au robot terrestre.
Quel rôle joue le robot terrestre dans cette configuration pilote ?
Le robot terrestre est l’actif terrain stabilisateur de la couverture. Il peut quitter la base du poteau pour patrouiller, inspecter, répondre aux alarmes et effectuer une vérification rapprochée, puis revenir pour une recharge sans fil. C’est particulièrement utile lorsque les conditions de vent limitent les sorties de drones, lorsque les batteries sont en cours d’échange, ou lorsqu’un superviseur humain a besoin d’une confirmation au niveau du sol avant de prendre une mesure opérationnelle.
La vidéo brute quitte-t-elle le poteau ou est-elle téléversée vers un cloud central ?
Le modèle de traitement des données proposé conserve les vidéos brutes et les données de capteurs sur le poteau pour un traitement local. La vue de situation opérationnelle commune reçoit uniquement des métadonnées d’événement ou d’état désidentifiées, telles que la catégorie d’événement, la zone, l’horodatage, les mesures environnementales, l’état de mission et la santé des actifs. La conception est orientée PDPL/LGPD, sous réserve d’un examen juridique et technique final.
Le poteau peut-il effectuer des actions counter-UAS près du front fluvial ?
Le flux de travail counter-UAS est limité à une coordination non létale et autorisée par un humain. Le poteau peut détecter et suivre un drone non autorisé à l’aide de la détection locale et d’entrées optionnelles de capteurs partenaires, puis demander l’autorisation du superviseur avant de commander un drone ami pour une capture douce par filet ou une dissuasion par approche rapprochée. Il n’effectue pas de brouillage, d’abattage, d’actions hard-kill ni d’attaques autonomes.
La couche solaire hors réseau suffit-elle pour une exploitation illimitée ?
Aucune revendication d’autosuffisance illimitée n’est formulée. Le poteau est entièrement hors réseau parce qu’il combine stockage sur batterie et réapprovisionnement CIGS sur poteau, mais les tâches de drones et de robots à forte puissance sont planifiées selon le cycle de service. L’enveloppement solaire vertical est une couche de réapprovisionnement complémentaire, et l’autonomie finale dépend des conditions du site à Lisbonne, de l’ombrage, de la saison, de la charge de travail et de la politique de réserve.
Que devrait mesurer une autorité de transport pendant le pilote ?
Le cadre d’évaluation le plus solide est la couverture plutôt que la performance technologique générique. L’autorité peut mesurer les points de contrôle planifiés achevés, les sorties de drones redéployées après échange de batterie, les tâches de vérification par robot clôturées, les échantillons environnementaux capturés, les registres d’autorisation humaine, la stabilité de la réserve de batterie et la qualité des métadonnées d’événement désidentifiées présentées dans la COP.
Pour aller plus loin
- Gamme de mâts City AI / éclairage public intelligent
- Plus de cas de déploiement de ville intelligente
- Parlez à notre équipe d’ingénierie
Vous planifiez un déploiement d’IA physique similaire pour rues, campus ou espaces publics ? Demander une consultation d’ingénierie