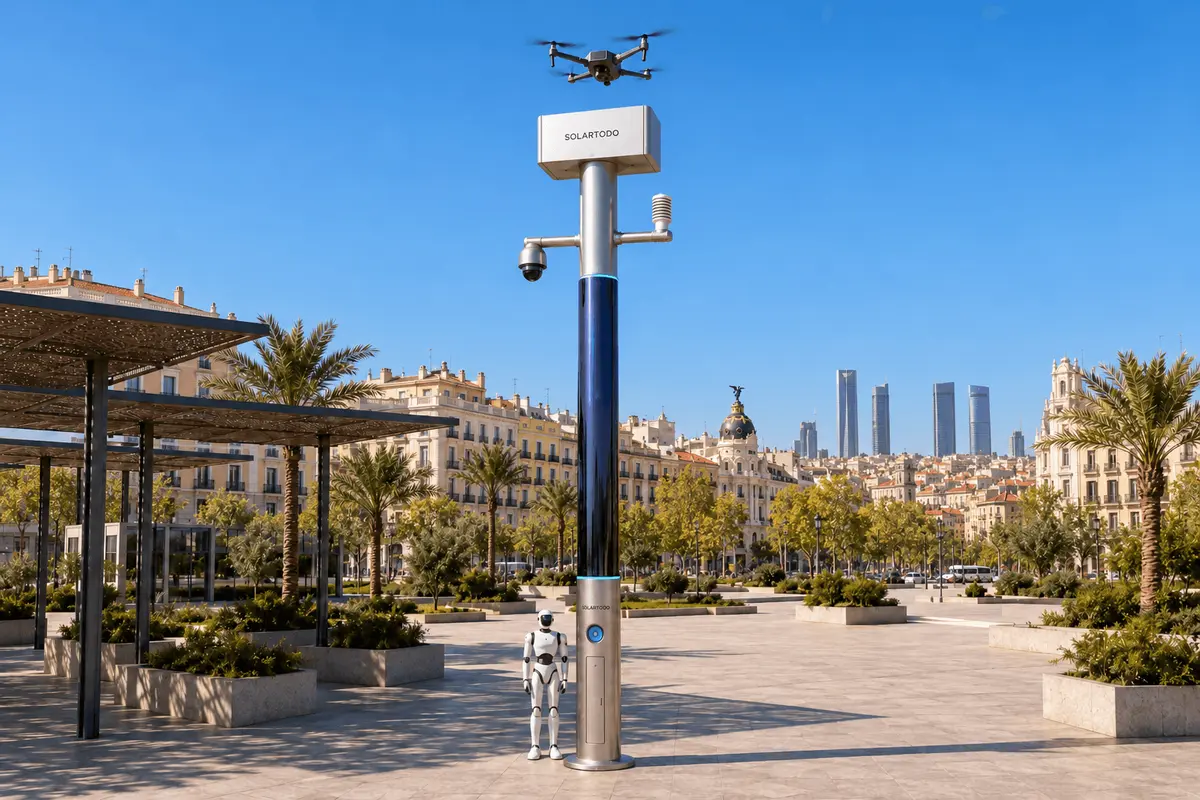
Un City AI Pole est un nœud d’IA physique en périphérie, sans fonction d’éclairage, qui intègre calcul local, capteurs, stockage sur batterie, recharge solaire et opérations coordonnées de drones et de robots terrestres. La version Sky Hub de SOLARTODO Sentinel exécute OTATODO en périphérie. Ce déploiement proposé pour un campus de port sec à Madrid utilise l’inférence locale et une planification tenant compte de l’énergie disponible pour augmenter la fréquence des patrouilles périmétriques pendant le rétablissement après sinistre, en période de canicule.
1. Cahier des charges d’achat : rétablir la cadence des patrouilles environnementales
L’objectif de l’achat est de rétablir des contrôles environnementaux réguliers du périmètre d’un campus logistique de port sec dans la région de Madrid pendant une canicule, après qu’un incident hypothétique ayant causé des dommages a perturbé les itinéraires d’inspection habituels. L’acheteur est l’équipe chargée de l’écologie et de l’environnement du campus, en collaboration avec les responsables des installations, de la sécurité et de la coordination du rétablissement. Son problème immédiat est la lenteur des patrouilles manuelles : le personnel doit composer avec des restrictions d’accès temporaires, inspecter des segments de périmètre éloignés les uns des autres, puis revenir consigner ses observations avant le début de la ronde suivante.
Le modèle portuaire madrilène est intérieur. Le port sec de Madrid-Coslada relie les flux de fret de la région aux portes d’entrée maritimes, offrant un cadre pertinent pour ce scénario de surveillance du périmètre d’un campus. Ce contexte géographique est documenté dans la description du terminal intérieur par le Port de Barcelone. Le campus proposé est présenté à titre illustratif ; cet article ne désigne pas ce terminal comme client et ne revendique aucune installation sur place.
Pour la planification de l’achat, supposons qu’un incendie localisé ait endommagé une section du périmètre et interrompu l’accès aux points d’inspection. La canicule qui suit rend les rondes à pied répétées plus difficiles à maintenir. La poussière, le bruit, les clôtures endommagées et l’évolution des conditions d’accès nécessitent une observation régulière pendant la poursuite des travaux de rétablissement. Il s’agit d’hypothèses de scénario, et non d’incidents signalés à Madrid ou de conditions locales mesurées.
La réponse proposée consiste à compléter les installations après sinistre avec des nœuds SOLARTODO Sentinel Sky Hub implantés à des emplacements ayant fait l’objet d’un relevé sur le site de rétablissement. Sky Hub est la configuration phare sur mât de Sentinel, un produit d’IA physique mature et en service. La configuration madrilène reste une proposition, soumise à une validation technique finale. La décision d’achat doit dépendre de la capacité du calcul embarqué sur mât à maintenir une cadence de patrouille définie dans les contraintes réelles du rétablissement.
2. Sélection technique : acquérir l’ordonnanceur en périphérie, et non des capteurs isolés
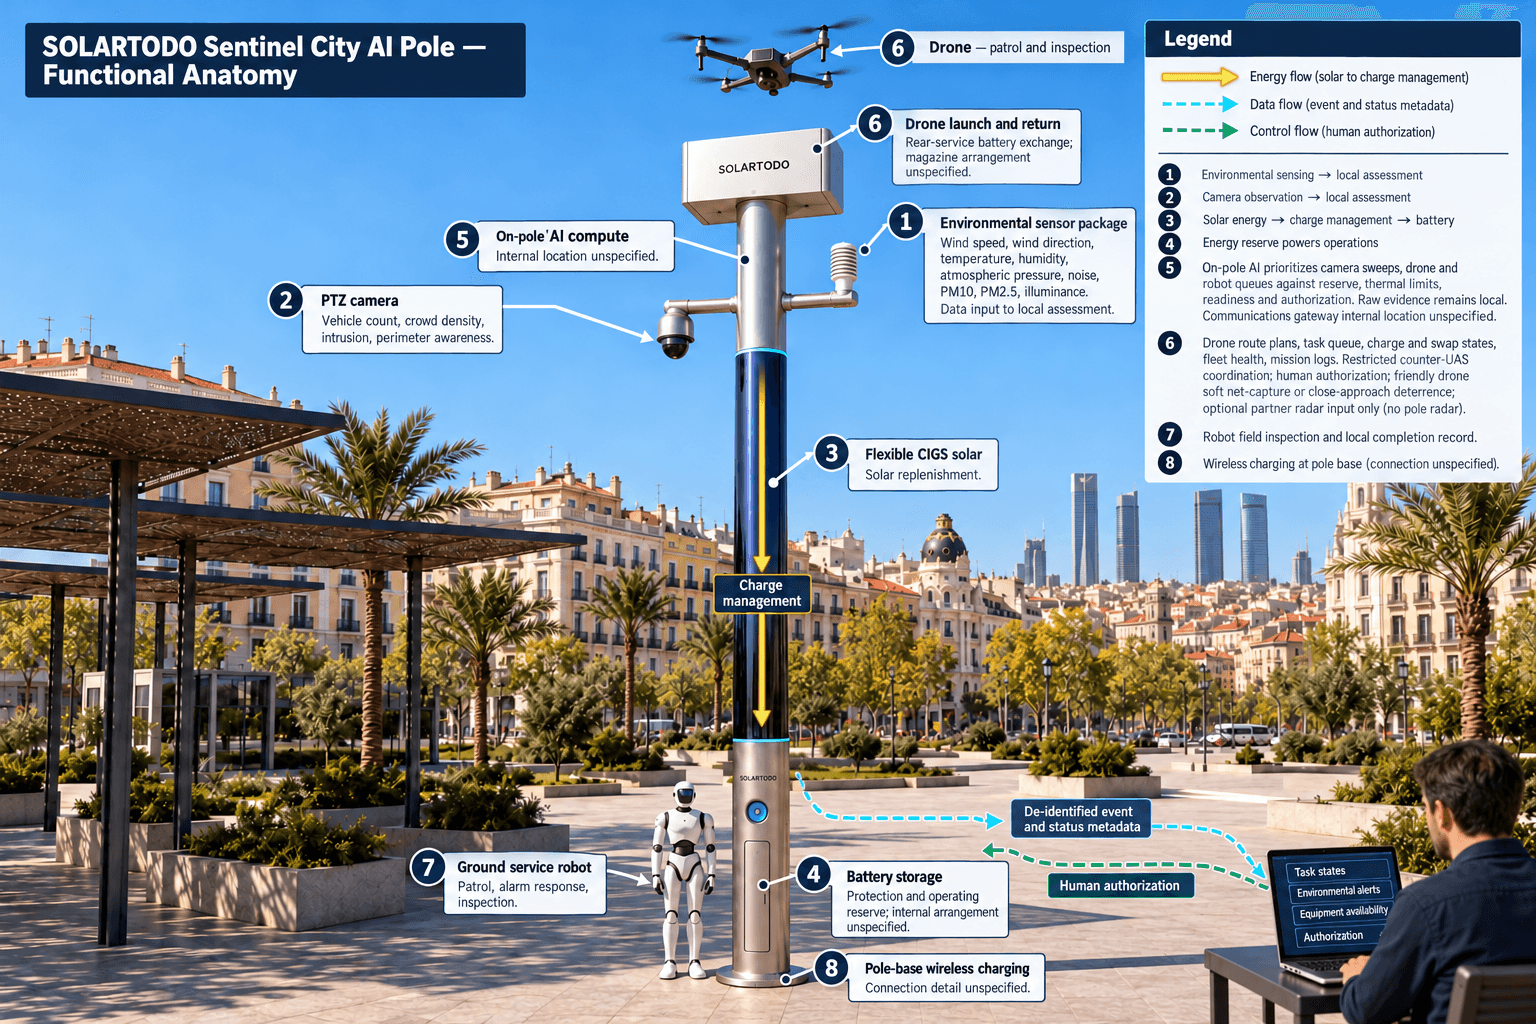
L’exigence centrale de l’achat est le calcul en périphérie. OTATODO traite les observations sur le mât, hiérarchise les tâches d’inspection et planifie les charges de travail en fonction de l’énergie disponible, de l’état de préparation des équipements et des autorisations humaines. Cela relie la détection environnementale aux interventions sur le terrain sans obliger le personnel à examiner chaque observation avant qu’une tâche courante puisse être mise en file d’attente. Les réponses exceptionnelles ou soumises à restriction conservent leurs étapes d’autorisation.
Sky Hub intègre neuf domaines fonctionnels : un mât intelligent exclusivement sans éclairage, les opérations de drones, le remplacement automatisé à chaud des batteries de drones, la gestion des opérations de drones, les opérations de robots terrestres, la détection de sécurité, la surveillance de neuf variables environnementales, le calcul d’IA en périphérie et la coordination de la lutte anti-UAS. Pour cet acheteur, leur valeur réside dans leur contribution à un programme commun d’inspection du périmètre. Le mât ne comporte aucun système d’éclairage.
L’ensemble de capteurs environnementaux mesure la vitesse du vent, la direction du vent, la température, l’humidité, la pression atmosphérique, le bruit, les PM10, les PM2.5 et l’éclairement. Le traitement local peut associer les observations aux zones d’inspection et signaler les conditions à examiner. Une caméra PTZ permet le comptage anonyme des véhicules, l’évaluation de la densité de foule ainsi que la détection des intrusions et la surveillance du périmètre. Les relevés environnementaux fournissent un contexte opérationnel ; ils ne doivent pas être présentés comme des mesures de qualité réglementaire sans vérification distincte des instruments.
Le module d’inférence embarqué sur mât gère également les charges de travail concurrentes. Un balayage de caméra programmé, une demande d’inspection par robot et un départ de drone ne doivent pas chacun présumer d’une disponibilité illimitée du calcul et de l’énergie. Le cahier des charges doit exiger des règles de priorité documentées, une visibilité sur la file d’attente et les motifs de report des tâches. Pendant une canicule, les limites thermiques doivent influer sur la planification au même titre que la réserve de batterie.
Les vidéos et les données brutes des capteurs restent sur le mât et sont traitées localement. Seules des métadonnées d’événement et d’état désidentifiées peuvent en sortir. La situation opérationnelle commune reçoit donc les états des tâches, les alertes environnementales et la disponibilité des équipements plutôt que des flux bruts. Cette conception fondée sur le traitement local est orientée PDPL/LGPD ; elle ne constitue pas une déclaration de certification ni de conformité établie en Espagne.
3. Conception opérationnelle : transformer les observations en patrouilles régulières
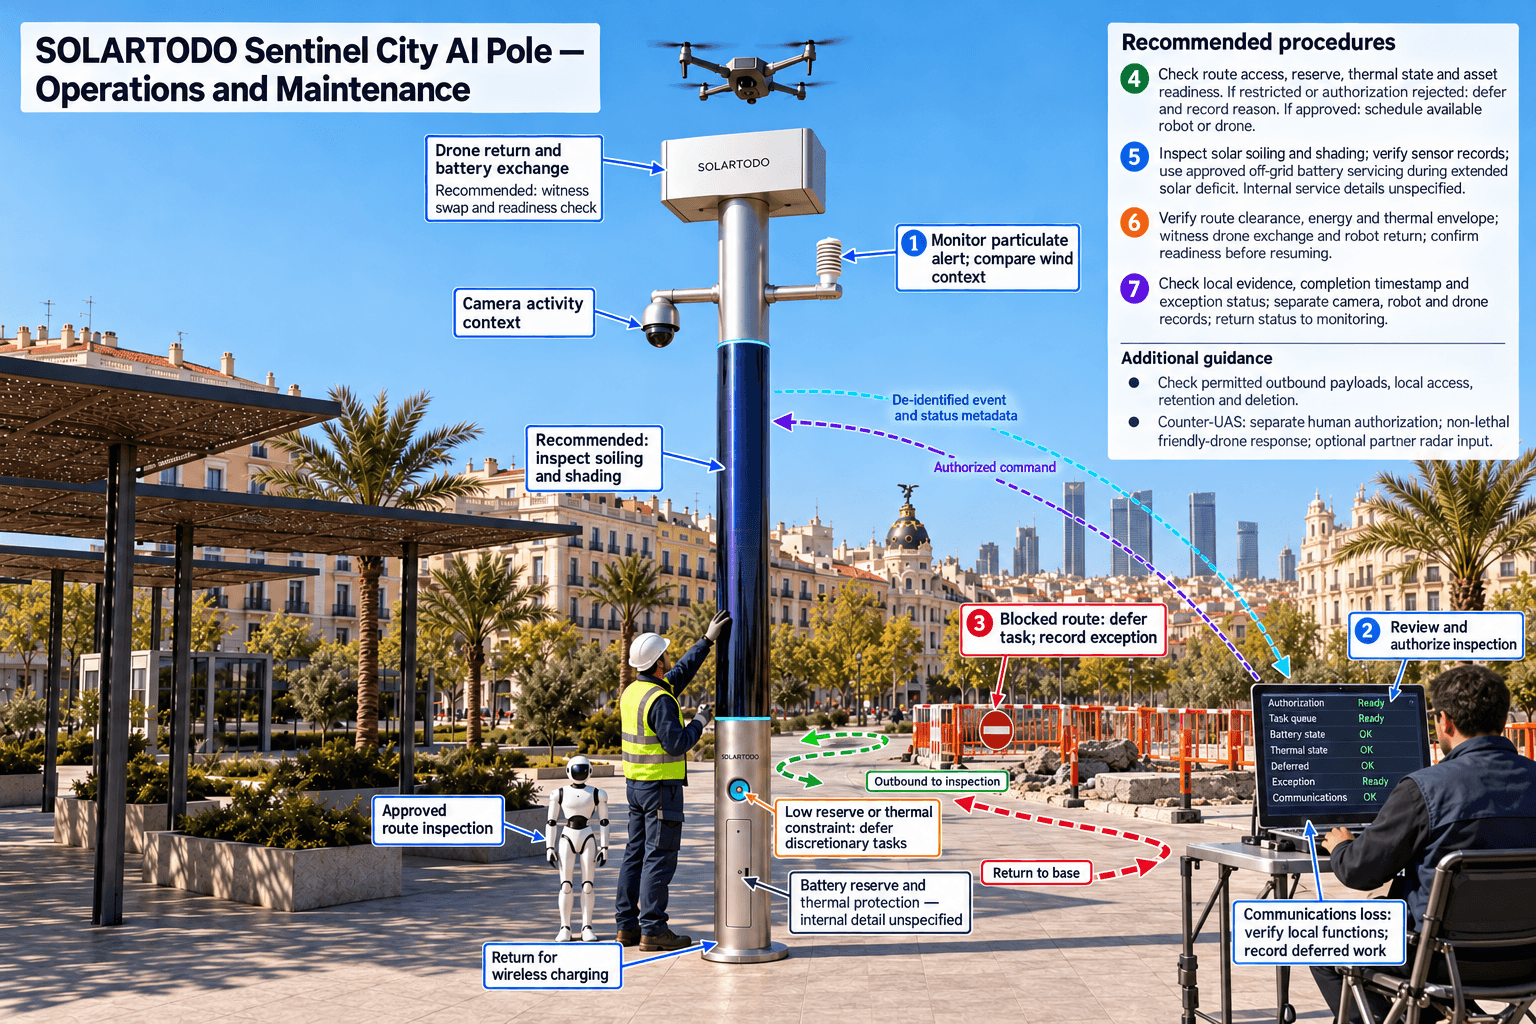
La boucle opérationnelle est la suivante : détection → évaluation et réponse autorisées → planification par calcul en périphérie → opérations sur le terrain et maintenance. Une vue de commande unique de la situation opérationnelle commune relie ces étapes. Le responsable de l’écologie et de l’environnement voit quels segments du périmètre nécessitent une inspection, quelles tâches sont autorisées, quels moyens sont disponibles et quels contrôles sont en retard. Le contrôle humain dans la boucle est visible dans le même historique des tâches.
Par exemple, une alerte aux particules à proximité d’une limite de la zone de rétablissement peut déclencher une évaluation sur le mât à partir de la direction du vent, des relevés récents et du contexte d’activité déduit par caméra. Le système consigne une anomalie environnementale sans affirmer de cause non vérifiée. Un examinateur habilité sélectionne une réponse d’inspection, puis l’ordonnanceur en périphérie affecte un robot terrestre ou un drone disponible selon l’accès à l’itinéraire, la réserve d’énergie et les autorisations d’exploitation.
Le robot de service terrestre effectue des patrouilles autonomes, répond aux alarmes et réalise des inspections, se coordonne avec les opérations aériennes et revient à la base du mât pour une recharge sans fil. Son itinéraire doit être limité aux surfaces ayant fait l’objet d’un relevé et aux couloirs de rétablissement approuvés. Un sol endommagé, des passages bloqués et les déplacements des travailleurs sont des motifs de report ou de réorientation d’une tâche, l’exception étant consignée pour le segment concerné.
Le processus opérationnel du drone prend en charge le lancement, la patrouille régionale, l’inspection, le retour et la réaffectation à une tâche sans opérateur posté sur place. Un magasin de batteries à plusieurs baies effectue un remplacement automatisé par l’arrière après l’atterrissage, en fournissant un bloc chargé pour un nouveau départ. Les baies multiples permettent des sorties consécutives, tandis que le gestionnaire des opérations suit les plans d’itinéraire, les états de charge et de remplacement, les files d’attente de tâches, l’état de la flotte et les journaux de mission. La supervision à distance et les autorisations opérationnelles restent intégrées à la conception du déploiement.
La coordination de la lutte anti-UAS constitue une voie de réponse distincte et soumise à restriction. Le nœud détecte et suit un drone non autorisé et, uniquement avec une autorisation humaine, commande son propre drone ami pour une capture aérienne au filet souple ou une dissuasion par approche rapprochée. Il s’agit d’une coordination non létale. Le radar ne fait pas partie du matériel du mât ; toute contribution radar proviendrait d’un capteur partenaire optionnel. L’achat destiné aux patrouilles environnementales ne doit pas laisser entendre qu’il autorise automatiquement cette réponse.
4. Validation technique : maintenir la cadence dans les limites d’un budget énergétique hors réseau
Sky Hub fonctionne entièrement hors réseau, grâce à la recharge solaire sur mât et au stockage sur batterie, sans alimentation provenant du réseau électrique, de la ville ou du site. Cette indépendance convient au déploiement complémentaire pendant le rétablissement, mais le cahier des charges d’achat doit néanmoins établir un budget énergétique durable. Le stockage amortit les pointes de demande ; il ne crée pas d’énergie, et les tâches répétées à forte puissance nécessitent une stratégie de recharge et de réserve.
Le corps cylindrique proposé mesure environ 8 mètres de haut et 0.6 mètre de large. Il porte environ 15 mètres carrés de film photovoltaïque mince CIGS souple enveloppant le mât sur 360°, pour une puissance nominale d’environ 2.4–2.7 kWp. L’ensemble de cette enveloppe ne reçoit pas simultanément un ensoleillement direct. Un cylindre vertical capte le soleil direct par sa projection orientée vers le soleil ; la puissance nominale ne doit donc pas être assimilée à la puissance produite sur le terrain.
Pour une référence à fort ensoleillement comme l’Arabie saoudite, une production réaliste par ciel dégagé correspond à une puissance de pointe d’environ 0.8–1.1 kW DC et à environ 6–9 kWh par jour, avec des pointes en milieu de matinée ou dans l’après-midi plutôt qu’à midi. Ces chiffres sont des références techniques contextuelles fournies pour cette configuration, et non une prévision de production pour Madrid. L’achat à Madrid exige une évaluation propre au site tenant compte de la saison, de l’orientation, des obstacles, de la température, de l’encrassement et de l’ombrage sur le site de rétablissement.
Une configuration de batteries de la classe 5–20 kWh doit être sélectionnée en fonction de la consommation de base mesurée, de la capacité utilisable, des réserves opérationnelles et des cycles de service proposés pour les drones et les robots. L’ordonnanceur doit réduire ou reporter les activités discrétionnaires avant que la surveillance essentielle n’épuise la réserve. L’ingénierie adaptée aux canicules doit également traiter la température du boîtier, la protection des batteries, la réduction des performances de calcul et l’accès pour la maintenance.
Avant toute commande, exigez du fournisseur qu’il documente la manière dont l’énergie stockée est reconstituée pendant un déficit solaire prolongé, sans introduire de raccordement au réseau. L’enveloppe opérationnelle qui en résulte peut limiter la fréquence des sorties ou nécessiter un dispositif approuvé d’entretien des batteries hors réseau. La réception doit démontrer le respect du programme de patrouille convenu dans cette enveloppe, plutôt que présumer une autonomie solaire illimitée.
5. Évaluation et attribution : mesurer les contrôles réalisés par segment
L’indicateur clé de performance principal est la fréquence des patrouilles : le nombre de contrôles périmétriques valides et achevés par segment défini et par plage d’exploitation. Un contrôle valide nécessite un itinéraire ou un point d’observation approuvé, des éléments probants suffisants conservés localement, un horodatage de fin et un statut d’exception. Les balayages de caméra, les rondes de robot et les sorties de drone doivent conserver des comptages distincts afin que plusieurs observations d’un segment facile d’accès ne puissent pas masquer une portion de périmètre non inspectée.
Établissez la référence manuelle par observation avant d’évaluer la configuration proposée. Consignez les contrôles programmés, les contrôles achevés, les plages manquées et les motifs de retard. Pendant l’évaluation, comparez des segments et des plages d’exploitation équivalents, en tenant compte des conditions d’accès liées au rétablissement et des restrictions dues à la chaleur. Présentez à la fois la fréquence prévue et la fréquence réalisée ; une tâche en file d’attente n’est pas une patrouille achevée.
À titre d’exemple de planification, une plage de 12 heures avec des contrôles toutes les 3 heures produit 4 rondes, tandis que des contrôles toutes les 2 heures produisent 6 rondes. Cela représente un objectif d’augmentation de 50%, sous réserve de la faisabilité des itinéraires et de la disponibilité énergétique. Ces chiffres sont des données hypothétiques de planification d’achat, et non des performances atteintes par Sentinel ou des statistiques mesurées à Madrid. Les acheteurs doivent les remplacer par leur propre référence et par leur exigence de service approuvée.
L’évaluation doit inclure des itinéraires obstrués, une faible réserve de batterie, des contraintes thermiques, une perte de communication et une demande d’autorisation rejetée. Vérifiez si le nœud préserve les fonctions locales convenues, consigne les travaux reportés et évite de présenter des moyens indisponibles comme prêts à l’emploi. Vérifiez séparément que les vidéos et les données brutes des capteurs restent sur le mât et que les messages sortants ne contiennent que les métadonnées d’événement ou d’état désidentifiées autorisées.
L’attribution doit dépendre d’éléments probants : implantation approuvée, bilan énergétique documenté, séquences de remplacement de batterie et de retour du robot observées, enregistrements d’autorisation traçables et journaux de fréquence des patrouilles couvrant les conditions convenues. L’équipe chargée de l’écologie et de l’environnement doit également confirmer la vérification des capteurs et les responsabilités de maintenance. Le dossier d’achat devient ainsi précis : un déploiement proposé pour le rétablissement d’un port sec à Madrid obtient sa réception en démontrant une observation régulière du périmètre, soutenue par le calcul local et un plan d’exploitation hors réseau aux limites définies.
Configuration du système
| Paramètre | Configuration |
|---|---|
| Forme du mât et solaire | Mât cylindrique exclusivement sans éclairage ; environ 8 m de haut × 0.6 m de large ; environ 15 m² de CIGS souple enveloppant le mât, puissance nominale de 2.4–2.7 kWp |
| Énergie hors réseau | Stockage sur batterie de la classe 5–20 kWh, gestion de la charge solaire et planification tenant compte de la réserve ; capacité finale soumise à validation technique |
| Calcul en périphérie et données | Module d’inférence d’IA sur mât exécutant OTATODO ; stockage local des données brutes ; seules des métadonnées d’événement et d’état désidentifiées sont transmises |
| Sécurité et environnement | Caméra PTZ et mesure de la vitesse du vent, de la direction du vent, de la température, de l’humidité, de la pression atmosphérique, du bruit, des PM10, des PM2.5 et de l’éclairement |
| Opérations de drones | Interface de lancement et de retour, remplacement des batteries par l’arrière avec plusieurs baies, planification des itinéraires, file d’attente des tâches et journaux de mission |
| Opérations terrestres | Robot de service avec itinéraires périmétriques ayant fait l’objet d’un relevé, coordination des tâches air-sol et recharge sans fil à la base du mât |
| Commande et autorisation | Interface de situation opérationnelle commune avec enregistrements des autorisations humaines et coordination restreinte de la lutte anti-UAS non létale |
Comment ça marche
- Les capteurs sur mât signalent une anomalie environnementale ou périmétrique.
- L’IA locale évalue le contexte et conserve les éléments probants bruts sur le mât.
- Un examinateur humain autorise l’intervention de terrain requise dans la situation opérationnelle commune (COP).
- OTATODO planifie l’affectation d’un moyen disponible en fonction des contraintes d’énergie, d’itinéraire et d’autorisation.
- Le drone ou le robot inspecte le segment attribué et revient pour un remplacement de batterie ou une recharge sans fil.
- Le nœud consigne localement l’achèvement et n’envoie que des métadonnées d’événement et d’état désidentifiées.
Hypothèses de planification (indicatives)
Données de planification illustratives que l’acheteur peut recalculer : indicateurs cibles, pas des résultats obtenus. Sous réserve de confirmation finale d’ingénierie.
| Indicateur | Hypothèse de planification | Valeur indicative |
|---|---|---|
| Fréquence de patrouille de référence | À TITRE ILLUSTRATIF UNIQUEMENT : une plage d’exploitation de 12 heures et 1 ronde achevée toutes les 3 heures ; à remplacer par les données de référence observées. | 12 heures ÷ 3 heures par ronde = 4 rondes par plage d’exploitation |
| Fréquence de patrouille cible | À TITRE ILLUSTRATIF UNIQUEMENT : une plage d’exploitation de 12 heures et 1 ronde cible toutes les 2 heures ; valider la faisabilité des itinéraires, de l’énergie et des autorisations. | 12 ÷ 2 = 6 rondes cibles ; (6 − 4) ÷ 4 × 100 = 50% d’augmentation cible de la fréquence |
| Charge de travail des contrôles par segment | À TITRE ILLUSTRATIF UNIQUEMENT : 4 segments de périmètre définis, chacun contrôlé au cours de 6 rondes cibles par jour. | 4 segments × 6 rondes = 24 contrôles de segment cibles par jour |
| Charge de travail d’examen des événements | À TITRE ILLUSTRATIF UNIQUEMENT : 8 synthèses d’événements à examiner par jour, avec 3 minutes d’examen humain chacune. | 8 synthèses × 3 minutes = 24 minutes d’examen prévues par jour |
| Échantillon d’évaluation | À TITRE ILLUSTRATIF UNIQUEMENT : 10 jours d’évaluation avec 6 rondes cibles par jour, à l’exclusion des plages non valides documentées séparément. | 10 jours × 6 rondes = 60 rondes programmées pour l’évaluation |
Équipements déployés
- Mât Sky Hub sans éclairage, enveloppé de modules solaires CIGS souples
- Armoire de stockage sur batterie avec gestion de la charge et protection
- Module de calcul d’IA sur mât et stockage local
- Caméra PTZ
- Ensemble de capteurs mesurant neuf variables environnementales
- Ensemble de lancement et de retour de drone avec magasin de batteries à plusieurs baies
- Robot de service terrestre et chargeur sans fil à la base du mât
- Passerelle de communication pour les métadonnées autorisées et le trafic de commande
Questions fréquentes
S’agit-il d’un déploiement client documenté à Madrid ?
Non. Il s’agit d’une configuration d’achat proposée pour un campus de port sec illustratif dans la région de Madrid. Le sinistre, le programme d’exploitation et les calculs d’évaluation sont hypothétiques. Le contexte régional du port sec est réel, mais aucun terminal nommé n’est présenté comme client et aucune installation locale, quantité ou résultat atteint n’est revendiqué.
Pourquoi donner la priorité au calcul en périphérie lorsque le problème est la lenteur des patrouilles manuelles ?
L’ajout de capteurs ne suffit pas, à lui seul, à établir un programme de patrouille régulier. Le calcul sur mât relie les observations à la priorité des tâches, à la disponibilité des moyens, à la réserve de batterie et au statut des autorisations. Les acheteurs doivent évaluer si cette coordination augmente le nombre de contrôles achevés par segment dans les plages d’exploitation convenues, tout en préservant un historique clair des tâches reportées et échouées.
L’enveloppe solaire peut-elle alimenter une activité illimitée des drones et des robots ?
Non. La couche CIGS enveloppante recharge une station entièrement hors réseau dotée de batteries. Sa puissance nominale ne correspond pas à une production continue, et la référence à fort ensoleillement n’est pas une prévision pour Madrid. Les charges de travail des drones et des robots doivent respecter un budget énergétique propre au site, la capacité de stockage utilisable, la politique de réserve et un cycle de service durable.
Quelles informations peuvent quitter le mât ?
Seules des métadonnées d’événement et d’état désidentifiées peuvent quitter le mât. Les vidéos et les données brutes des capteurs restent sur le mât pour être traitées et conservées localement. Le cahier des charges d’achat doit prévoir la vérification du contenu des messages sortants, des contrôles d’accès locaux, des paramètres de conservation et des procédures de suppression. Une conception orientée PDPL/LGPD décrit une approche, et non une certification ou une conformité établie en Espagne.
Le fonctionnement autonome des drones supprime-t-il l’autorisation humaine ?
Non. Le lancement, l’inspection, le retour, le remplacement de batterie et la réaffectation peuvent fonctionner sans opérateur posté sur place, dans le cadre de modalités d’exploitation approuvées. La supervision humaine reste intégrée au processus de commande. Les mesures de lutte anti-UAS exigent spécifiquement une autorisation humaine et se limitent à une capture aérienne non létale au filet souple ou à une dissuasion par approche rapprochée au moyen du drone ami du nœud.
Que doit exiger l’acheteur chargé de l’écologie et de l’environnement avant la réception ?
Exigez une configuration établie à partir d’un relevé du site, des comptes rendus de vérification des capteurs, une enveloppe d’exploitation énergétique et thermique, des séquences d’entretien des drones et des robots observées, ainsi que des journaux de tâches traçables. Évaluez la fréquence des patrouilles achevées par segment de périmètre, y compris les plages manquées et les exceptions. La réception finale doit reposer sur des éléments probants observés dans les conditions convenues, sous réserve de la validation technique finale.
Pour aller plus loin
- Gamme de mâts City AI / éclairage public intelligent
- Plus de cas de déploiement de ville intelligente
- Parlez à notre équipe d’ingénierie
Vous planifiez un déploiement d’IA physique similaire pour rues, campus ou espaces publics ? Demander une consultation d’ingénierie