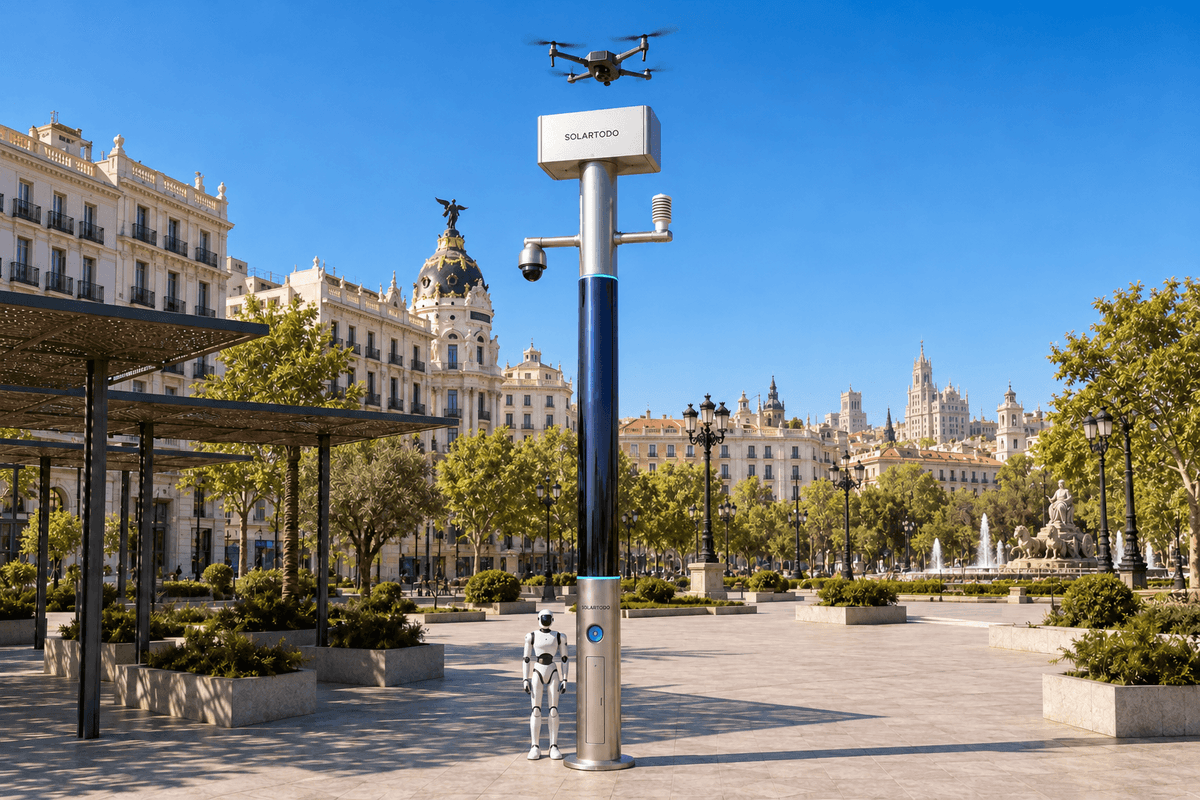
Un mât urbain à IA est un nœud urbain physique d’informatique en périphérie, sans éclairage, qui associe capteurs, calcul local, prise en charge de drones autonomes et opérations de robots terrestres. La version Sky Hub de SOLARTODO Sentinel exécute OTATODO sur le mât et fonctionne entièrement hors réseau grâce au stockage sur batteries et à la recharge solaire. Cette configuration proposée pour Madrid permet des inspections de sécurité après sinistre, l’échange automatisé de batteries de drones et la conservation locale des preuves, sous autorisation humaine.
1. La mission à Madrid : rétablir la continuité des inspections avant la reprise des événements
La mission de gestion urbaine part d’un scénario hypothétique de remise en état : des dégâts causés par une tempête ont interrompu l’accès au périmètre d’un quartier et aux itinéraires de loisirs attenants avant un événement sportif saisonnier. Les équipes ont besoin d’observations régulières des barrières endommagées, des entrées à accès restreint et des voies d’accès de service. Recueillir des photographies isolées ne suffit pas ; les responsables ont besoin d’une séquence traçable montrant ce qui a changé, où une inspection s’est arrêtée et quels constats nécessitent une visite sur le terrain.
Madrid offre un cadre crédible lié à la montagne, sans pour autant assimiler son centre urbain à un terrain alpin. Les informations touristiques officielles situent la Sierra de Guadarrama au nord-ouest de la ville et décrivent les activités de loisirs en montagne dans la région. Cette proposition applique ce modèle montagnard aux accès accidentés de la périphérie urbaine et à leurs contraintes d’inspection ; elle ne suppose aucune installation dans un espace montagnard protégé. Tourisme dans la région de Madrid
Le déploiement proposé constitue un renforcement ponctuel après sinistre : installer un SOLARTODO Sentinel Sky Hub à un emplacement dont les conditions structurelles ont été évaluées, afin de desservir un périmètre de sécurité touché. Il vise l’inspection à basse altitude et la collecte de preuves pendant la remise en état et la préparation de l’événement. Aucun client madrilène, sinistre, contrat événementiel ou nombre d’installations n’est affirmé ici. La configuration applique des capacités produit matures et déjà en service à une mission locale illustrative, sous réserve de confirmation technique finale.
Le principal indicateur d’évaluation de l’acheteur est la fréquence des patrouilles assorties de preuves exploitables : le nombre de circuits d’inspection achevés avec des enregistrements locaux consultables par plage d’exploitation. Compter uniquement les décollages valoriserait l’activité, même lorsque la météo, des observations manquantes ou des alarmes non résolues rendent l’inspection inexploitable.
2. Le mécanisme d’investissement : l’échange de batteries permet de maintenir des inspections répétées
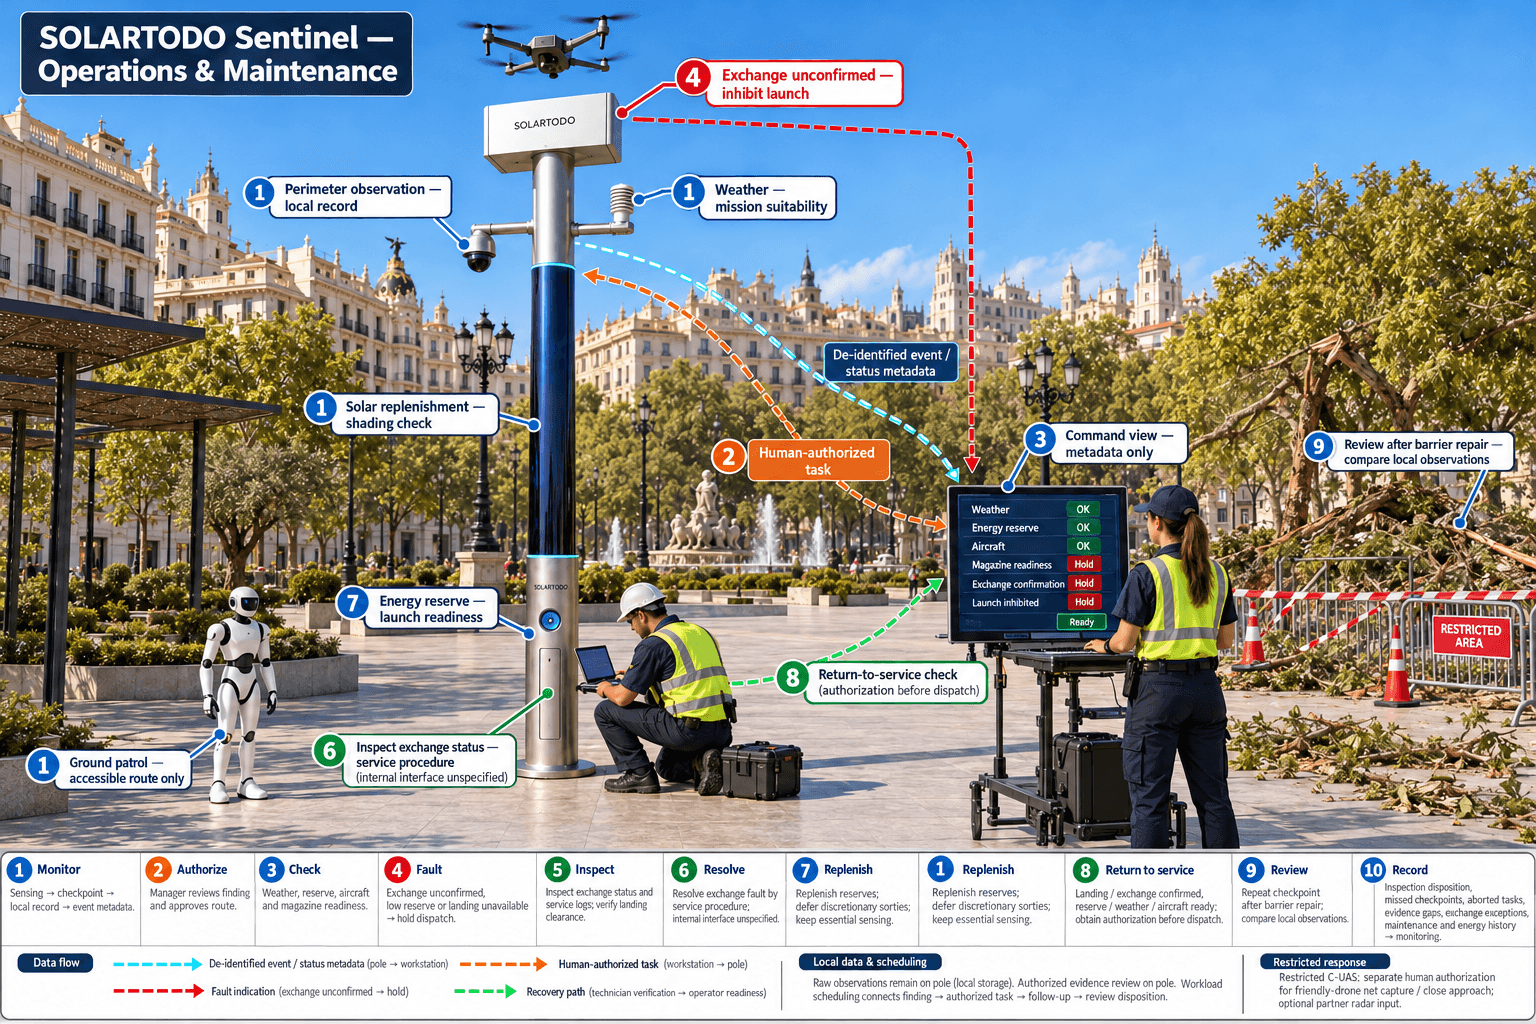
Pour cette mission, le module d’échange de batteries relie l’investissement dans l’équipement à la fréquence des patrouilles. Un drone décolle sur un itinéraire autorisé, inspecte les éléments désignés du périmètre, revient et atterrit. Un magasin de batteries à plusieurs emplacements effectue un échange automatisé par l’arrière, remplaçant le bloc déchargé par un bloc chargé avant une nouvelle mission. Plusieurs emplacements permettent des sorties consécutives, dans les limites du stock de batteries chargées, de la capacité de recharge, de la météo et des exigences de maintenance.
L’avantage opérationnel réside dans la continuité entre les inspections, sans opérateur posté à côté du mât. Cela ne garantit ni un délai de remise en service ni une autonomie illimitée. La planification des itinéraires, la machine à états de charge et d’échange, la mise en file d’attente des tâches, l’état de la flotte et les journaux de mission coordonnent chaque retour avec la mission suivante. Une confirmation d’échange défaillante, une réserve insuffisante ou une zone d’atterrissage indisponible empêche tout nouveau décollage et génère un besoin d’intervention.
Pour les responsables municipaux de Madrid, les itinéraires répétés produisent des observations comparables d’un portail endommagé, d’une limite temporaire ou d’un couloir d’accès. Une inspection de suivi peut reprendre la même référence de tâche après qu’une équipe de réparation a signalé la fin de son intervention. Les enregistrements locaux relient alors le constat initial, la mission autorisée et l’observation ultérieure, permettant de justifier la décision de réaliser ou non une nouvelle inspection.
Le retour doit donc être évalué en nombre d’inspections exploitables supplémentaires au regard de la charge opérationnelle. Les visites de maintenance, la manipulation des batteries, la supervision à distance et l’examen des preuves restent inclus dans cette charge. L’échange automatisé peut supprimer une interruption récurrente au niveau du mât, tandis que les équipes municipales conservent la responsabilité de décider si les observations obtenues justifient une action.
3. Une vue de commandement unique relie détection, autorisation et travail sur le terrain
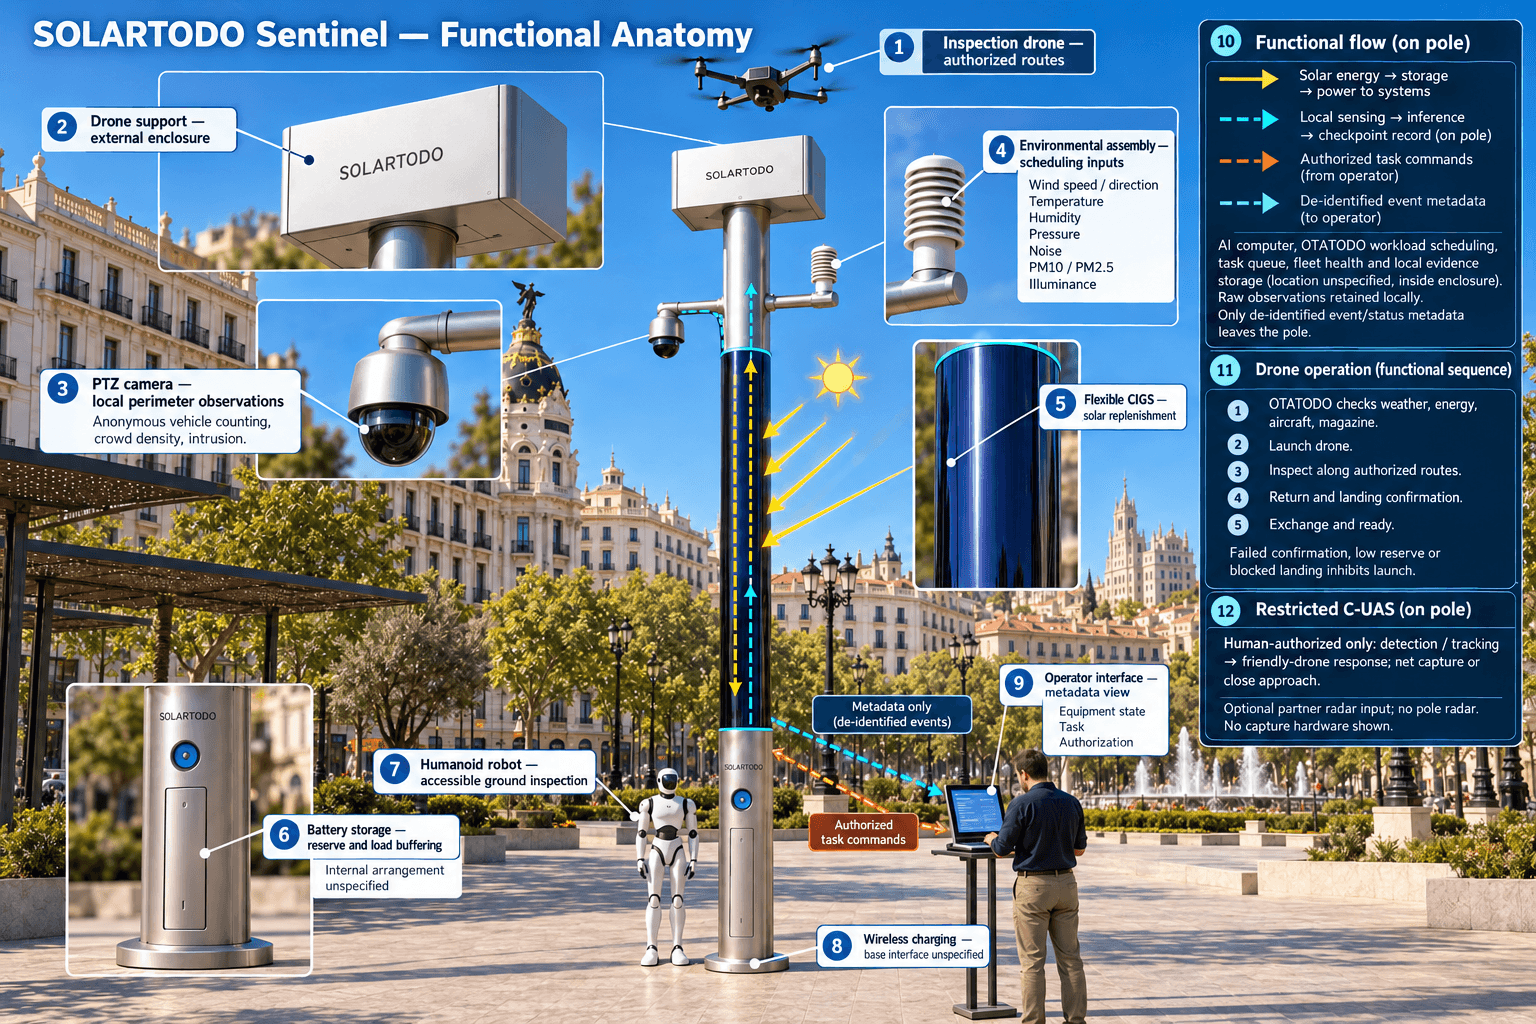
Sky Hub est un mât intelligent sans système d’éclairage. Ses capacités intégrées prennent en charge une boucle opérationnelle unique : détection, évaluation et réponse autorisées, ordonnancement du calcul en périphérie, puis opérations sur le terrain et maintenance. Une vue de commandement présentant une situation opérationnelle commune relie ces étapes au moyen d’identifiants de tâches, de l’état des équipements et de métadonnées d’événements désidentifiées. Les vidéos et données brutes des capteurs restent sur le mât et sont traitées localement ; la vue de commandement n’exporte aucune image brute.
Une caméra PTZ permet le comptage anonyme des véhicules, l’estimation de la densité des foules, la détection d’intrusions et la surveillance du périmètre. La surveillance environnementale ajoute la vitesse et la direction du vent, la température, l’humidité, la pression atmosphérique, le bruit, les PM10, les PM2.5 et l’éclairement. Ces observations apportent du contexte aux inspections et alimentent leur planification. Elles ne remplacent ni les limites de vol ni l’évaluation, par une personne habilitée, des conditions permettant une mission.
L’IA en périphérie installée sur le mât exécute les inférences localement et ordonnance les charges de travail via OTATODO. La gestion des drones coordonne le décollage, la patrouille de zone, l’inspection, le retour et le redéploiement. Un robot de service ou humanoïde prend en charge les patrouilles au sol sur les parcours accessibles, la réponse aux alarmes et les inspections rapprochées, puis revient à la base du mât pour une recharge sans fil. La coordination air-sol permet aux responsables d’affecter des observations complémentaires sans envoyer un robot sur des débris dangereux ni supposer que chaque itinéraire endommagé est praticable.
La coordination de lutte anti-drones C-UAS reste une voie de réponse distincte et à accès restreint. Le nœud détecte et suit un drone non autorisé et peut commander son propre drone ami pour une capture aérienne non destructive au filet ou une dissuasion par approche rapprochée, uniquement après autorisation humaine. Le radar ne fait pas partie des équipements du mât ; toute contribution radar constituerait une entrée optionnelle provenant d’un capteur partenaire. La planification des inspections courantes ne vaut jamais autorisation de neutralisation.
4. Le bilan énergétique hors réseau fixe le plafond des patrouilles
Le nœud proposé fonctionne entièrement hors réseau grâce à la recharge solaire sur le mât et au stockage sur batteries, sans alimentation du réseau électrique, de la ville ou du site. Environ 15 m² de film mince CIGS souple enveloppent un corps cylindrique d’environ 8 m de haut et 0.6 m de large, offrant une puissance nominale d’environ 2.4–2.7 kWp. Cette puissance nominale ne doit être considérée ni comme une production continue sur le terrain ni comme une puissance disponible pour la recharge des drones.
Un cylindre vertical reçoit le rayonnement solaire direct sur sa surface projetée face au soleil, et non sur la totalité de sa surface enveloppée simultanément. La référence fournie pour des conditions de fort ensoleillement, comme en Arabie saoudite, est d’environ 0.8–1.1 kW DC en pointe par ciel dégagé et d’environ 6–9 kWh par jour, avec des pointes en milieu de matinée ou dans l’après-midi plutôt qu’à midi. Ces chiffres correspondent à des conditions de référence et ne constituent pas une prévision de production pour Madrid. L’ombrage local, la saison, la température et la géométrie d’installation nécessitent une étude technique.
Un stockage de l’ordre de 5–20 kWh sert de tampon pour le calcul, les capteurs, l’échange de batteries, la recharge des batteries de drones et la recharge des robots. La capacité utile finale doit tenir compte de la politique de réserve, des pertes de conversion et de l’état des batteries. L’énergie stockée est limitée : la demande soutenue doit rester compatible avec la recharge sur la période d’exploitation. Un plus grand nombre d’emplacements dans le magasin augmente la disponibilité immédiate pour les sorties, sans créer d’énergie supplémentaire.
Pour la période de l’événement sportif, les responsables doivent donner la priorité aux circuits d’inspection et préserver les réserves nécessaires au retour en sécurité et aux fonctions essentielles des capteurs. L’ordonnanceur réduit les missions non prioritaires lorsque l’énergie disponible diminue. La réception doit tester une cadence de patrouille durable dans des conditions représentatives de météo et d’ombrage, y compris la reconstitution des réserves après une plage d’exploitation intense, plutôt que de présenter le nombre de décollages d’un après-midi favorable.
5. Analyse du ROI : mesurer la fréquence des patrouilles assorties de preuves exploitables
L’analyse proposée privilégie le rendement opérationnel avant la valorisation financière. Une patrouille qualifiée se définit comme un circuit autorisé qui couvre les points de contrôle requis, produit un dossier local d’inspection complet et aboutit à une conclusion d’examen documentée. Les points de contrôle manqués, les vols interrompus et les preuves indisponibles doivent être enregistrés séparément. Cette approche préserve la pertinence de la fréquence des patrouilles lors de la comparaison entre un processus d’inspection existant et le processus proposé avec échange de batteries.
Les hypothèses illustratives ci-dessous utilisent des valeurs de planification arrondies, et non des résultats obtenus ou des statistiques madrilènes vérifiées. Avec ces paramètres, une plage de huit heures assortie d’un intervalle d’inspection de deux heures produit quatre circuits planifiés ; un intervalle cible d’une heure en produit huit. L’écart représente une possibilité de planification cible. La météo, les limites énergétiques, les autorisations, la maintenance et la qualité des preuves déterminent le nombre de circuits réellement qualifiés. Aucune précision de détection, superficie couverte ou latence de réponse n’en est déduite.
La charge d’examen doit figurer dans le même calcul. Davantage d’observations peuvent générer davantage de travail d’examen, notamment lorsque les dégâts causés par une tempête provoquent des alarmes répétées. Les responsables municipaux doivent suivre les circuits qualifiés par plage d’exploitation, ainsi que les minutes d’examen par circuit qualifié, les anomalies d’échange, les visites d’intervention et le respect des réserves. Des itinéraires et des définitions de points de contrôle comparables permettent de distinguer une meilleure continuité des inspections d’une simple modification du périmètre de chaque patrouille.
Une décision d’achat doit faire suite à une évaluation convenue comprenant l’examen des enregistrements locaux, des journaux d’échange de batteries, des historiques énergétiques et des registres de maintenance. Les règles de conservation, les droits d’accès et les procédures de gestion des preuves doivent relever de responsabilités explicitement attribuées. Le traitement local correspond à un positionnement de conception orienté PDPL/LGPD, et non à une déclaration de certification ou de conformité établie en Espagne. La configuration de Madrid reste une proposition ; sa valeur dépend d’une continuité des patrouilles vérifiée et de preuves exploitables, sous réserve de confirmation technique finale.
Configuration du système
| Paramètre | Configuration |
|---|---|
| Configuration du déploiement | Mât Sky Hub sans éclairage ; corps cylindrique d’environ 8 m, d’environ 0.6 m de large ; fondation et accès sous réserve de confirmation technique |
| Énergie hors réseau | Environ 15 m² de CIGS souple enveloppant le mât, puissance nominale d’environ 2.4–2.7 kWp ; stockage sur batteries de l’ordre de 5–20 kWh ; aucun raccordement électrique externe |
| Échange de batteries de drones | Magasin de blocs chargés à plusieurs emplacements, échange automatisé par l’arrière, confirmation d’atterrissage et verrouillages de sécurité de charge et d’échange |
| Calcul en périphérie et enregistrements | Inférence IA sur le mât, ordonnancement des charges de travail par OTATODO et stockage local des preuves ; seules des métadonnées désidentifiées d’événements et d’état peuvent être transmises à l’extérieur |
| Capteurs de sécurité et environnementaux | Caméra PTZ et capteurs de vitesse du vent, direction du vent, température, humidité, pression atmosphérique, bruit, PM10, PM2.5 et éclairement |
| Opérations au sol | Robot de service ou humanoïde, itinéraires de patrouille accessibles et recharge sans fil à la base du mât |
| Coordination du commandement | Situation opérationnelle commune, autorisation humaine, journaux de mission et coordination C-UAS restreinte avec un drone ami ; aucun radar intégré |
Comment ça marche
- Les capteurs du mât signalent une anomalie sur le périmètre et conservent les observations brutes localement.
- L’IA en périphérie relie le constat à un point de contrôle d’inspection et crée des métadonnées d’événement désidentifiées.
- Un responsable habilité examine l’événement et approuve une tâche d’inspection adaptée.
- OTATODO vérifie la météo, l’énergie ainsi que l’état de préparation de l’aéronef et du magasin de batteries avant l’envoi en mission.
- Le drone effectue l’inspection, revient et procède à un échange automatisé de batterie par l’arrière lorsqu’une autre sortie est programmée.
- Le mât conserve les preuves localement et enregistre la conclusion de l’examen, la tâche de suivi et les anomalies de maintenance.
Hypothèses de planification (indicatives)
Données de planification illustratives que l’acheteur peut recalculer : indicateurs cibles, pas des résultats obtenus. Sous réserve de confirmation finale d’ingénierie.
| Indicateur | Hypothèse de planification | Valeur indicative |
|---|---|---|
| Fréquence de référence des patrouilles planifiées | À TITRE ILLUSTRATIF UNIQUEMENT : une plage d’exploitation de 8 heures avec 1 circuit toutes les 2 heures. | 8 heures ÷ 2 heures/circuit = 4 circuits planifiés par plage |
| Fréquence cible des patrouilles planifiées | À TITRE ILLUSTRATIF UNIQUEMENT : la même plage de 8 heures avec un objectif de 1 circuit toutes les 1 heure. | 8 heures ÷ 1 heure/circuit = 8 circuits planifiés ; 8 − 4 = 4 circuits cibles supplémentaires |
| Charge d’examen des preuves | À TITRE ILLUSTRATIF UNIQUEMENT : 8 circuits qualifiés par jour, 5 minutes d’examen par circuit et 10 jours d’évaluation. | 8 × 5 × 10 = 400 minutes de travail d’examen planifié |
| Demande énergétique planifiée des drones | À TITRE ILLUSTRATIF UNIQUEMENT : 8 sorties consommant chacune 0.3 kWh ; remplacer cette valeur par la consommation mesurée des missions. | 8 × 0.3 kWh = 2.4 kWh d’énergie de mission, hors pertes de recharge et autres consommations du nœud |
| Énergie de stockage disponible pour l’exploitation | À TITRE ILLUSTRATIF UNIQUEMENT : stockage nominal de 10 kWh avec une réserve de 30%, avant pertes de conversion. | 10 kWh × (1 − 0.30) = 7 kWh restants avant pertes et répartition entre les consommations |
Équipements déployés
- Corps de mât Sky Hub sans éclairage et fondation dimensionnée par étude technique
- Couche enveloppante de CIGS souple pour la recharge et coffret de stockage sur batteries
- Drone d’inspection et magasin automatisé de batteries à plusieurs emplacements avec échange par l’arrière
- Caméra de sécurité PTZ et ensemble de capteurs environnementaux à neuf paramètres
- Calculateur IA sur le mât, environnement d’exécution OTATODO et stockage local des preuves
- Robot de service ou humanoïde avec recharge sans fil à la base du mât
- Équipements de communication pour les métadonnées désidentifiées et les commandes de tâches autorisées
Questions fréquentes
S’agit-il d’un déploiement existant à Madrid ?
Cet article décrit une configuration proposée pour Madrid, fondée sur les capacités matures et déjà en service de SOLARTODO Sentinel. Il ne fait état d’aucune installation locale, d’aucun contrat client ni d’aucun résultat obtenu. Les emplacements de déploiement, les limites des missions, le dimensionnement énergétique et les critères d’évaluation doivent être confirmés pour la zone de remise en état retenue.
L’échange automatisé de batteries garantit-il des patrouilles toutes les heures ?
Non. Les patrouilles horaires constituent un objectif de planification illustratif. L’échange automatisé permet des sorties consécutives lorsque des blocs chargés sont disponibles, mais la fréquence réelle dépend de la durée de l’itinéraire, de la météo, des réserves énergétiques, de la maintenance et des autorisations. Il faut évaluer les circuits achevés avec des preuves locales exploitables plutôt que compter uniquement les décollages.
Le centre de commandement peut-il recevoir les vidéos brutes des inspections ?
Les vidéos et données brutes des capteurs restent sur le mât et sont traitées localement. Seules des métadonnées désidentifiées d’événements et d’état peuvent être transmises à l’extérieur. Avant le déploiement, les acheteurs doivent définir les modalités autorisées d’examen des preuves sur le mât, les contrôles d’accès, la conservation et les procédures d’audit, y compris la manière dont les enregistrements locaux contribuent aux enquêtes sur les incidents.
Comment les responsables municipaux doivent-ils évaluer le bénéfice pour la sécurité de l’événement sportif ?
Il convient de comparer la fréquence des patrouilles assorties de preuves exploitables sur des itinéraires et des plages d’exploitation équivalents, puis d’intégrer le travail d’examen, les visites de maintenance et les restrictions énergétiques. La préparation d’un événement sportif fixe une échéance pour la continuité des inspections, mais ne justifie pas de présumer des vols sans restriction ou une neutralisation automatisée. L’autorisation humaine reste intégrée au processus opérationnel.
Pour aller plus loin
- Gamme de mâts City AI / éclairage public intelligent
- Plus de cas de déploiement de ville intelligente
- Parlez à notre équipe d’ingénierie
Vous planifiez un déploiement d’IA physique similaire pour rues, campus ou espaces publics ? Demander une consultation d’ingénierie