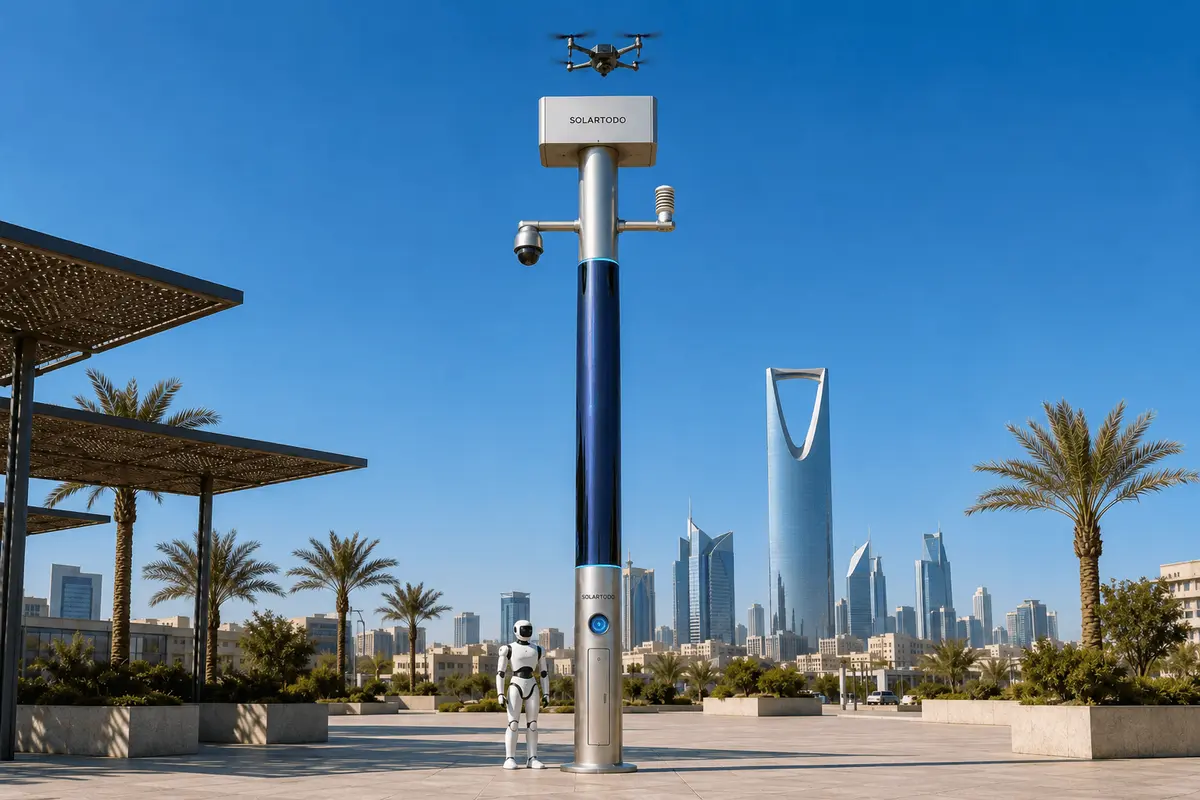
Un City AI Pole / SOLARTODO Sentinel Sky Hub est un nœud périphérique d’IA physique entièrement hors réseau, sans éclairage, qui combine stockage par batterie, recharge solaire CIGS enveloppante à 360 degrés, calcul IA local, détection, opérations de nid de drones et support robotique. Dans cette configuration pour Manama, il aide les équipes de gestion des urgences à inspecter les zones de pôles de transport et à collecter des preuves désidentifiées après une perturbation liée à une vague de chaleur.
Contexte d’urgence à Manama
Manama est une capitale du Golfe compacte et très mobile, où les corridors de transport, la logistique adjacente au port, les voies d’accès à l’aéroport, les quartiers riverains, les mouvements sur la chaussée, les parkings en structure, les voies de service et les périmètres d’infrastructures critiques sont très proches les uns des autres. Lors d’une vague de chaleur sévère, les perturbations peuvent prendre la forme de pannes d’équipement, de véhicules immobilisés, d’équipes de travail exposées, d’incidents de contrôle d’accès, d’affluence près des nœuds de transit ou de dommages après une intervention d’urgence. Pour les parties prenantes de la gestion des urgences, le problème n’est pas seulement la rapidité de réponse. Il s’agit de la collecte de preuves : savoir ce qui s’est passé, où l’accès est bloqué, ce qui a changé entre les inspections et quels actifs nécessitent une attention prioritaire avant la reprise des opérations normales.
Cette étude de cas présente une configuration proposée, sous réserve de confirmation technique finale, pour déployer des mâts SOLARTODO Sentinel Sky Hub comme nœuds d’infill post-catastrophe dans les zones de pôles de transport de Manama. L’objectif n’est pas de remplacer les salles de contrôle, les équipes de patrouille ou les règles aéronautiques. L’objectif est d’ajouter une capacité locale d’IA physique en périphérie, là où l’infrastructure fixe peut être indisponible, surchargée ou trop lente à étendre après un incident. Chaque Sky Hub fonctionne comme un nœud périphérique urbain mature, avec un nid de drones intégré, une perception locale, des capteurs environnementaux, une alimentation secourue par batterie et une vue de commandement sous forme d’image opérationnelle commune.
Le mode de déploiement est l’infill post-catastrophe : placer des nœuds hors réseau dans les lacunes prioritaires après une urgence liée à une vague de chaleur, une interruption planifiée des transports, une défaillance d’infrastructure ou un incident de périmètre. Comme le système est conçu pour fonctionner sans réseau électrique, alimentation urbaine ou alimentation de site, le positionnement peut se concentrer sur la couverture et la géométrie de sécurité plutôt que sur les tranchées, l’alimentation des armoires ou la disponibilité immédiate des services publics. Pour un acheteur, le KPI principal est la couverture : quelle quantité de travail d’inspection prioritaire peut être rendue observable, répétable et auditable par nœud et par cycle de service, sans envoyer d’abord du personnel dans chaque lieu d’inspection à faible valeur ou dangereux.
Architecture de déploiement
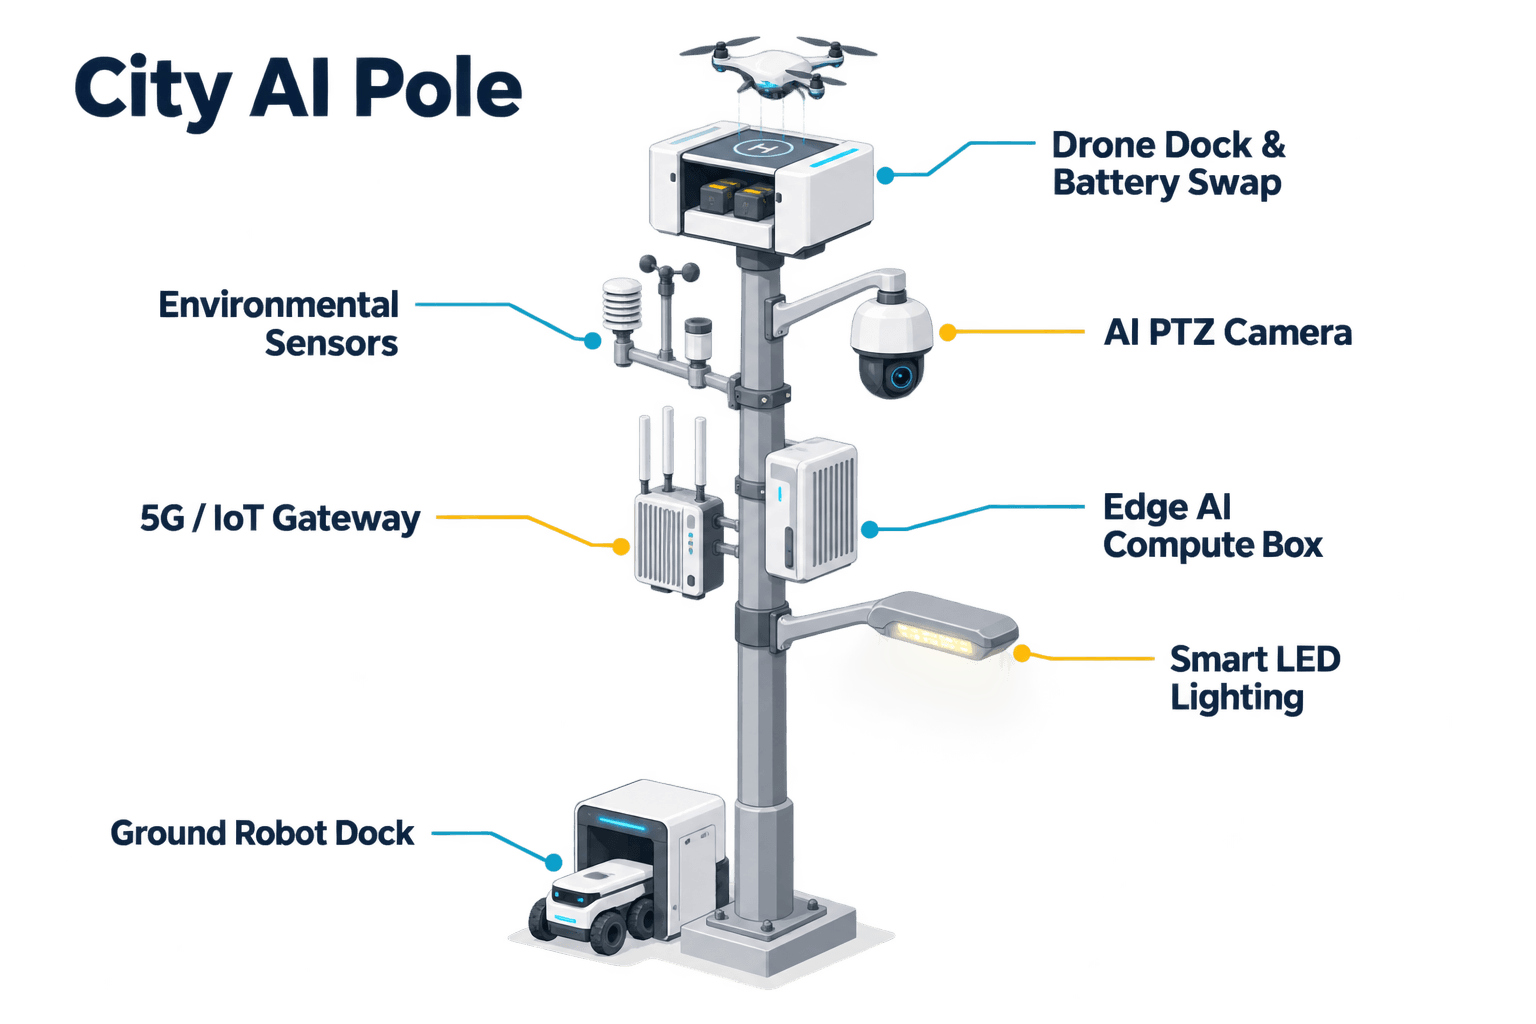
L’architecture proposée pour Manama s’articule autour du mât Sky Hub comme nœud périphérique urbain d’IA physique, et non comme un actif d’agrément conventionnel. Le corps du mât héberge l’alimentation, le calcul, la détection, les opérations de drones et la pile de support robotique dans une forme unique déployable sur le terrain. Sa couche flexible CIGS à film mince enveloppante à 360 degrés fournit une recharge solaire complémentaire autour d’un corps cylindrique vertical d’environ 8 m de hauteur et 0,6 m de largeur, avec environ 15 m2 d’enveloppe active et une surface nominale d’environ 2,4-2,7 kWp. En fonctionnement réel, toute l’enveloppe n’est pas orientée vers le soleil direct en même temps. Une plage de planification réaliste en ciel clair à fort ensoleillement est d’environ 0,8-1,1 kW DC en crête, généralement avec des pics en milieu de matinée et en milieu d’après-midi plutôt qu’à midi, et d’environ 6-9 kWh/jour.
Ce modèle énergétique est important pour la crédibilité. Sky Hub est entièrement hors réseau parce qu’il combine la recharge sur mât avec un stockage secouru par batterie, et non parce que la surface solaire verticale promet à elle seule un fonctionnement illimité. Les tâches de drones et de robots à forte puissance sont tamponnées par un stockage de classe 5-20 kWh et planifiées par cycle de service. Le flux de commandement peut différer les sorties non urgentes, prioriser les itinéraires d’inspection d’urgence et préserver une réserve d’énergie pour les tâches de réponse. C’est particulièrement pertinent lors des vagues de chaleur, lorsque les charges de refroidissement, le comportement des batteries et la planification des sorties exigent des marges opérationnelles prudentes.
Pour l’archétype du pôle de transport, les nœuds seraient positionnés afin d’observer les approches, les routes d’accès, les zones de rassemblement, les bords de périmètre exposés, les échangeurs, les parcs de service et les itinéraires des véhicules d’urgence. Le module de nid de drones assure le lancement, le retour, l’échange à chaud des batteries, le redéploiement, la journalisation des missions, l’état de santé de la flotte et la planification des itinéraires. Un drone posé peut recevoir un échange automatisé de batterie par service arrière depuis un magasin multi-baies, permettant plusieurs sorties consécutives sous réserve de la longueur de l’itinéraire, de la météo, de l’autorisation d’espace aérien, de la charge utile et des règles d’exploitation locales. La caméra PTZ sur mât et la suite environnementale fournissent du contexte avant et après chaque sortie. Les opérations de robot au sol peuvent soutenir la patrouille de zone de base, la réponse aux alarmes, l’inspection, la coordination air-sol et la recharge sans fil au retour à la base lorsque les surfaces et procédures adaptées sont confirmées.
Flux de preuves
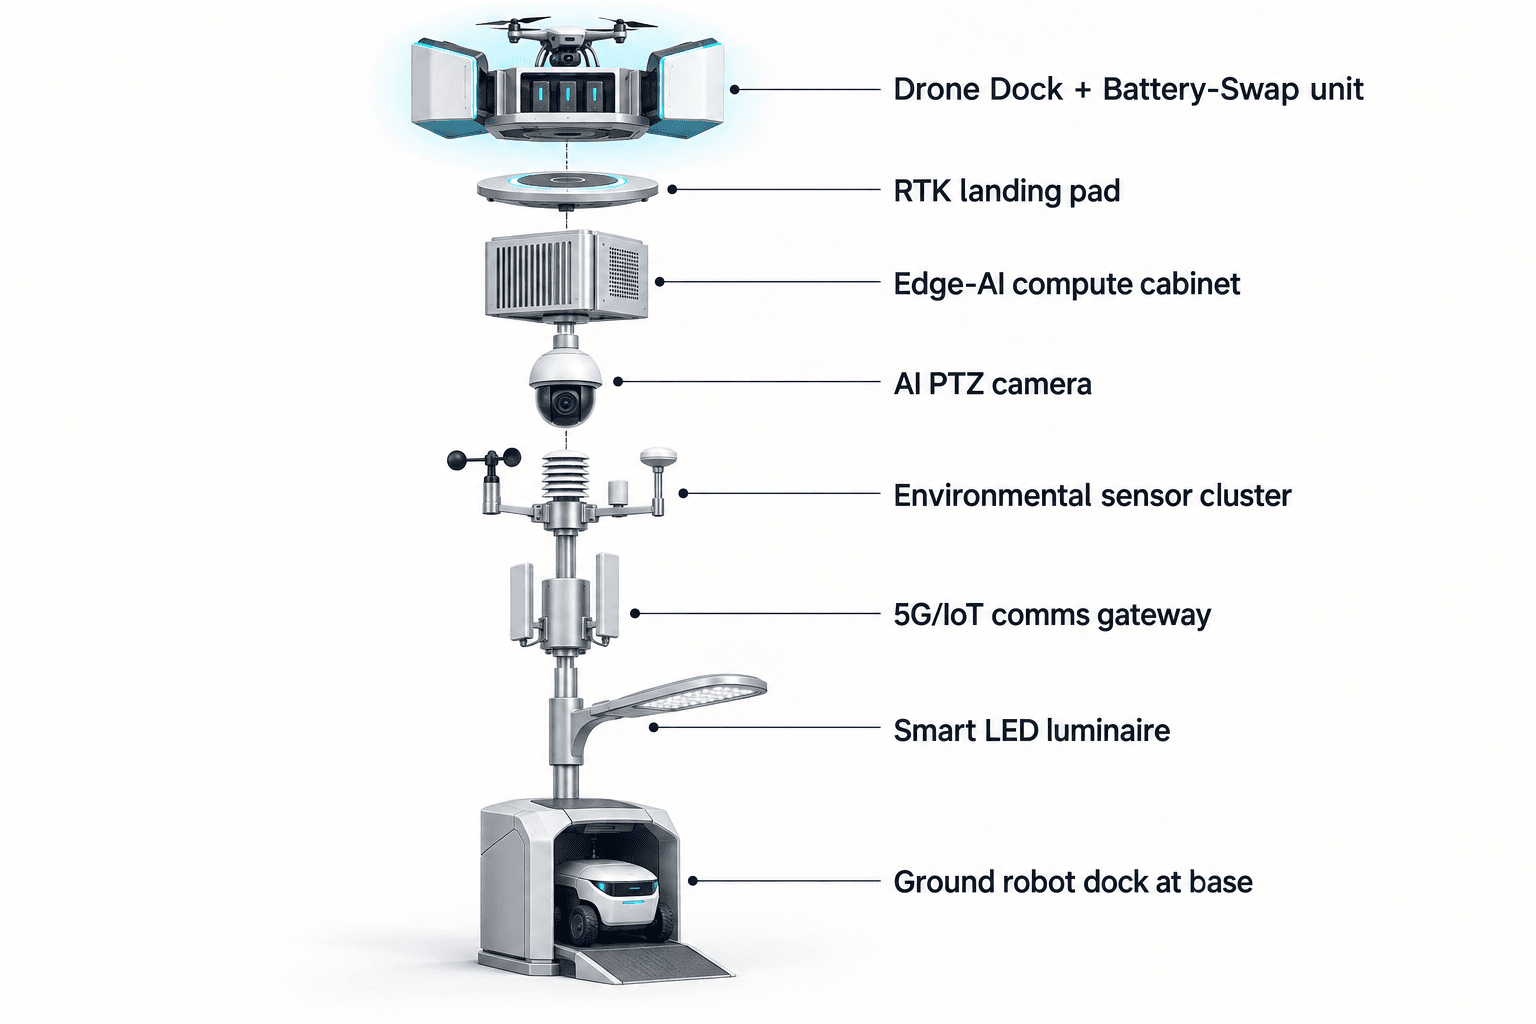
Pour la gestion des urgences à Manama, la tâche centrale consiste à constituer un dossier opérationnel défendable sans déplacer des données sensibles brutes à travers la ville. Sentinel gère cela par un traitement local en périphérie. Les flux vidéo et capteurs bruts restent sur le mât et sont traités localement. Seules des métadonnées d’événement et d’état désidentifiées peuvent quitter le nœud vers la vue COP, comme le type d’événement, la bande de confiance, l’horodatage, l’état de santé du nœud, l’état de l’itinéraire, les relevés environnementaux et les enregistrements de décision opérateur.
La boucle opérationnelle suit la détection, l’évaluation et la réponse autorisées, la planification par calcul en périphérie, ainsi que les opérations et la maintenance sur le terrain. Une inspection déclenchée par une vague de chaleur peut commencer par un balayage PTZ montrant un arrêt inhabituel de véhicules près d’une approche de transport, un bruit élevé, un changement de densité de foule ou une intrusion dans un périmètre de service restreint. Le module périphérique classe l’événement localement, note son urgence et présente une fiche de preuve à un opérateur autorisé. L’opérateur peut approuver une sortie de drone, demander un autre angle de caméra, dépêcher un robot au sol pour confirmation locale ou marquer l’événement pour un suivi manuel.
Une fois autorisé, le nid de drones assigne un itinéraire qui privilégie la collecte de preuves plutôt que la surveillance large. La sortie peut capturer du contexte d’inspection à basse altitude concernant l’état des infrastructures, les obstructions d’accès, la formation de files, les équipements exposés, les indicateurs de brèche de périmètre ou l’état de la scène après intervention. Après l’atterrissage, le magasin d’échange à chaud de batteries permet le redéploiement lorsque la file de tâches exige des passages supplémentaires. Le journal de mission enregistre l’intention de l’itinéraire, l’approbation de commandement, l’état de l’échange, les relevés environnementaux, les métadonnées d’événement et l’état de maintenance. Cela crée un dossier structuré pour l’examen par la gestion des urgences, sans revendiquer de reconnaissance faciale, de reconnaissance de plaques d’immatriculation ou de téléversement centralisé d’images brutes.
La coordination Counter-UAS est traitée comme un flux non létal et autorisé par un humain. Si un drone non autorisé est détecté et suivi par des entrées locales ou des capteurs partenaires approuvés, le Sky Hub peut coordonner son propre drone ami pour une capture aérienne douce par filet ou une dissuasion par approche rapprochée après autorisation. Le radar, lorsqu’il est utilisé, est traité uniquement comme une entrée facultative de capteur partenaire, et non comme du matériel intégré au mât. L’objectif est la connaissance du périmètre et la coordination contrôlée de la réponse, et non une attaque autonome.
Analyse du ROI de couverture
Le cadrage économique de ce cas d’usage à Manama doit être un ROI de couverture, et non une affirmation d’économies réalisées. L’acheteur peut évaluer si un nœud hors réseau augmente la part des actifs prioritaires qui peuvent être inspectés, réinspectés et documentés pendant une fenêtre d’urgence définie. La couverture peut s’exprimer en nombre d’itinéraires cibles, fréquence d’inspection, intervalle de revisite de scène, pourcentage de points de contrôle prioritaires observés ou nombre de dossiers de preuves créés pour examen par un superviseur.
L’inspection manuelle après une perturbation due à une vague de chaleur est souvent contrainte par l’accès, la sécurité, la lumière du jour, les effectifs et la cohérence de la documentation. Un nid de drones Sky Hub modifie l’équation de planification en transférant le premier regard vers un actif autonome sur site. Les équipes de gestion des urgences peuvent réserver le déploiement humain aux exceptions validées, aux conditions dangereuses ou aux travaux de rétablissement nécessitant une intervention directe. La valeur est maximale lorsque le même corridor ou pôle doit être vérifié à plusieurs reprises : avant la réouverture, après un mouvement de foule, après une réinitialisation d’équipement, pendant la stabilisation du périmètre ou lors de la coordination avec la maintenance terrain.
Le modèle de ROI proposé doit rester recalculable. Les planificateurs peuvent commencer avec des entrées cibles arrondies : itinéraires d’inspection automatisés par semaine, points de contrôle prioritaires par itinéraire, visites manuelles évitées, dossiers de preuves examinés et escalades opérateur par classe d’événement. Ils doivent également inclure les limites : cycles de service par forte chaleur, réserve de stockage, autorisations de drones, contraintes d’espace aérien local, implantation des mâts, ligne de visée, disponibilité du réseau et accès de maintenance. Comme le système est entièrement hors réseau, le modèle doit inclure séparément la politique de réserve batterie et les hypothèses de recharge solaire. La couche CIGS fournit une recharge utile, mais les charges de travail des drones et robots doivent être planifiées en fonction du stockage, de la météo et de la priorité de mission.
Pour les achats B2B, cela garde le dossier crédible. Le Sky Hub n’est pas présenté ici comme une transformation urbaine instantanée ou un déploiement à l’échelle nationale. C’est une capacité d’infill pour des lacunes spécifiques de pôles de transport où la couverture, la qualité des preuves et la coordination de la réponse comptent après un stress lié à la chaleur. L’ingénierie finale doit confirmer l’implantation, les autorisations, les enveloppes d’itinéraires, le dimensionnement du stockage, les communications, les fenêtres de maintenance et les exigences locales de gouvernance des données avant tout plan de déploiement engagé.
Adéquation acheteur
La partie prenante la mieux adaptée est une organisation de gestion des urgences responsable de coordonner la visibilité post-incident sur des zones mixtes de transport et d’infrastructure. L’acheteur peut travailler avec des opérateurs de transport, des gestionnaires portuaires ou logistiques, la police, la défense civile, les autorités de district et les propriétaires d’installations, mais l’exigence opérationnelle est commune : créer rapidement une image terrain fiable, sans attendre une infrastructure alimentée permanente ni envoyer d’abord des équipes partout.
Pour Manama, la thèse de déploiement pratique consiste à utiliser les nœuds Sky Hub comme points d’observation et d’action hors réseau à certains bords de pôles de transport. Ils fournissent une base terrain prête pour drones et robots, un tri IA local, un contexte environnemental et une intégration à la vue de commandement. L’ensemble de capacités neuf-en-un reste intégré mais guidé par les tâches : le mât intelligent pur héberge les fonctions ; le nid de drones effectue les sorties d’inspection ; l’échange à chaud prolonge le redéploiement ; la gestion des opérations gouverne les itinéraires, files, journaux et états de santé ; les robots soutiennent la réponse au niveau du sol ; la détection PTZ prend en charge les comptages anonymes et la connaissance du périmètre ; la surveillance environnementale ajoute le contexte de vague de chaleur et de qualité de l’air ; le calcul en périphérie garde les données brutes localement ; et la coordination Counter-UAS ajoute, si nécessaire, une action protectrice autorisée et non létale.
La question d’achat n’est donc pas de savoir si la ville a besoin d’un autre actif intelligent générique. Elle est de savoir si les gestionnaires d’urgence ont besoin d’une méthode hors réseau répétable pour inspecter, documenter et coordonner l’action dans les zones de pôles de transport après une perturbation due à une vague de chaleur. Lorsque la réponse est oui, SOLARTODO Sentinel Sky Hub donne aux acheteurs une configuration de nœud concrète et un cadre de couverture mesurable, tout en laissant les quantités finales, l’espacement des nœuds, les approbations aéronautiques, les procédures d’exploitation et le périmètre d’intégration soumis à l’ingénierie du site.
Configuration du système
| Paramètre | Configuration |
|---|---|
| Configuration du mât | Mât intelligent pur sans éclairage ; nœud périphérique d’IA physique entièrement hors réseau avec stockage par batterie et recharge solaire CIGS flexible enveloppante à 360 degrés |
| Nid de drones | Lancement, atterrissage, retour, redéploiement de tâches, planification d’itinéraires, journaux de mission, état de santé de la flotte et échange à chaud de batteries par service arrière multi-baies autonomes |
| Calcul IA en périphérie | Module d’inférence sur mât de classe Jetson, classe Orin ou Thor, planifiant les charges de travail locales tout en conservant les données vidéo et capteurs brutes sur le mât |
| Détection de sécurité | Caméra IA PTZ pour le comptage anonyme des véhicules, la densité de foule, l’intrusion, la connaissance du périmètre et les preuves d’événement examinées par opérateur |
| Surveillance environnementale | Vitesse du vent, direction du vent, température, humidité, pression atmosphérique, bruit, PM10, PM2.5 et éclairement |
| Système énergétique | Enveloppe CIGS verticale d’environ 15 m2, puissance nominale d’environ 2,4-2,7 kWp, pic DC réaliste en ciel clair d’environ 0,8-1,1 kW et environ 6-9 kWh/jour dans des conditions de planification à fort ensoleillement, tamponné par un stockage de classe 5-20 kWh |
| Vue de commandement | Tableau de bord d’image opérationnelle commune pour la détection, l’évaluation autorisée, l’approbation de réponse, la planification des charges de travail en périphérie, l’O&M terrain et l’examen des métadonnées désidentifiées |
Comment ça marche
- La caméra PTZ sur mât et les capteurs environnementaux signalent une anomalie près d’une voie d’accès à un pôle de transport.
- L’IA en périphérie classe l’événement localement et crée une fiche de preuve désidentifiée pour le COP.
- Un opérateur autorisé approuve un itinéraire d’inspection par drone ou assigne une confirmation par robot au sol.
- Le nid de drones lance l’appareil, enregistre l’état de l’itinéraire, le fait atterrir et effectue un échange à chaud de batterie si un redéploiement est nécessaire.
- Le COP stocke les journaux de mission, les métadonnées d’événement, les décisions opérateur, l’état énergétique et l’état O&M pour examen.
Hypothèses de planification (indicatives)
Données de planification illustratives que l’acheteur peut recalculer : indicateurs cibles, pas des résultats obtenus. Sous réserve de confirmation finale d’ingénierie.
| Indicateur | Hypothèse de planification | Valeur indicative |
|---|---|---|
| Couverture d’inspection | Les sorties de drones couvrent certains points de contrôle de pôles de transport qui nécessiteraient autrement une inspection visuelle manuelle répétée | Environ 20-40 points de contrôle prioritaires ciblés par cycle d’exploitation |
| Déplacement des patrouilles manuelles | L’inspection automatisée à basse altitude fournit des preuves de premier regard avant l’envoi des équipes vers les exceptions | Environ 5-10 patrouilles manuelles de premier regard par semaine ciblées pour automatisation |
| Dossiers de preuves | Chaque événement ou itinéraire approuvé produit un dossier structuré pour examen par superviseur, avec métadonnées désidentifiées et données brutes locales conservées | Environ 10-30 dossiers de preuves examinables par semaine planifiés |
| Continuité de redéploiement | L’échange à chaud de batteries multi-baies prend en charge des sorties autorisées consécutives lorsque la réserve de stockage et les limites météo le permettent | Environ 3-6 courtes sorties consécutives planifiées avant examen de maintenance |
| Réserve d’énergie | Les tâches de drones et de robots à forte puissance sont planifiées en fonction de la réserve batterie, de la recharge solaire, des conditions de chaleur et de la classe de priorité | Stockage de classe 5-20 kWh dimensionné selon le cycle de service du site |
Équipements déployés
- Corps de mât SOLARTODO Sentinel Sky Hub sans éclairage
- Couche solaire flexible CIGS à film mince enveloppante à 360 degrés
- Armoire de stockage par batterie de classe 5-20 kWh
- Nid de drones autonome avec magasin multi-baies d’échange à chaud de batteries
- Caméra IA PTZ et pile de perception locale
- Suite de capteurs environnementaux à neuf paramètres
- Module de calcul IA en périphérie de classe Jetson
- Interface de recharge sans fil pour robot au sol à la base du mât
Questions fréquentes
Le déploiement de Manama décrit ici est-il un résultat de projet réalisé ?
Non. Il s’agit d’une configuration B2B proposée et illustrative pour la planification de la gestion des urgences à Manama, sous réserve de confirmation technique finale. Elle ne revendique pas de résultats obtenus, de quantités déployées, de performance certifiée, d’adoption par un client nommé, de zone de couverture fixe ni de taux de détection mesurés. Les valeurs KPI sont des entrées de planification qu’un acheteur peut recalculer.
Pourquoi le scénario de pôle de transport convient-il bien à Sky Hub ?
Les zones de pôles de transport concentrent les mouvements, les infrastructures, les accès restreints, les voies de service et la pression de sécurité publique dans une petite zone opérationnelle. Après une perturbation liée à une vague de chaleur, les gestionnaires d’urgence ont besoin d’une collecte de preuves répétable sans envoyer d’abord du personnel partout. Un nœud périphérique avec nid de drones peut inspecter des itinéraires sélectionnés, documenter les conditions et soutenir le tri depuis une position terrain hors réseau.
Le mât téléverse-t-il la vidéo brute vers une plateforme centrale ?
Non. La conception de gestion des données conserve les données vidéo et capteurs brutes sur le mât pour un traitement local. Le COP reçoit des métadonnées d’événement et d’état désidentifiées, comme le type d’événement, l’horodatage, l’état de l’itinéraire, les relevés environnementaux, l’état énergétique et les décisions opérateur. Il s’agit d’une architecture orientée PDPL/LGPD, et non d’une revendication de certification formelle.
Comment les acheteurs doivent-ils interpréter les revendications solaires et batterie ?
Sky Hub est conçu comme entièrement hors réseau parce que le stockage par batterie tamponne la charge de travail opérationnelle tandis que la couche CIGS enveloppante recharge l’énergie. La surface solaire verticale doit être planifiée de manière réaliste à environ 0,8-1,1 kW DC de pic en ciel clair et environ 6-9 kWh/jour dans des conditions à fort ensoleillement, et non comme une autonomie illimitée.
Que change opérationnellement le module d’échange à chaud de batterie de drone ?
Le magasin de batteries multi-baies permet à un drone posé de recevoir un pack chargé via un échange automatisé par service arrière et de reprendre les tâches lorsqu’il est autorisé. Cela prend en charge des sorties d’inspection consécutives pour la collecte de preuves, à condition que la météo, la réserve de stockage, l’état de maintenance, les autorisations d’espace aérien et les procédures d’exploitation locales permettent la poursuite du déploiement.
Sentinel effectue-t-il une reconnaissance faciale ou de plaques d’immatriculation ?
Aucune reconnaissance faciale active ni reconnaissance de plaques d’immatriculation n’est revendiquée pour cette configuration. Le flux de détection de sécurité est cadré autour du comptage anonyme de véhicules, de la densité de foule, de l’intrusion et de la connaissance du périmètre. Les événements sont traités localement, examinés via le flux de commandement et représentés hors du mât uniquement sous forme de métadonnées désidentifiées lorsque cela est approprié.
Comment le Counter-UAS est-il géré dans cette configuration ?
La coordination Counter-UAS est non létale et autorisée par un humain. Le nœud peut détecter et suivre un drone non autorisé, puis commander son propre drone ami pour effectuer une capture aérienne douce par filet ou une dissuasion par approche rapprochée après approbation. Le radar n’est pas intégré au mât ; le cas échéant, il n’est qu’une entrée facultative de capteur partenaire.
Pour aller plus loin
- Gamme de mâts City AI / éclairage public intelligent
- Plus de cas de déploiement de ville intelligente
- Parlez à notre équipe d’ingénierie
Vous planifiez un déploiement d’IA physique similaire pour rues, campus ou espaces publics ? Demander une consultation d’ingénierie