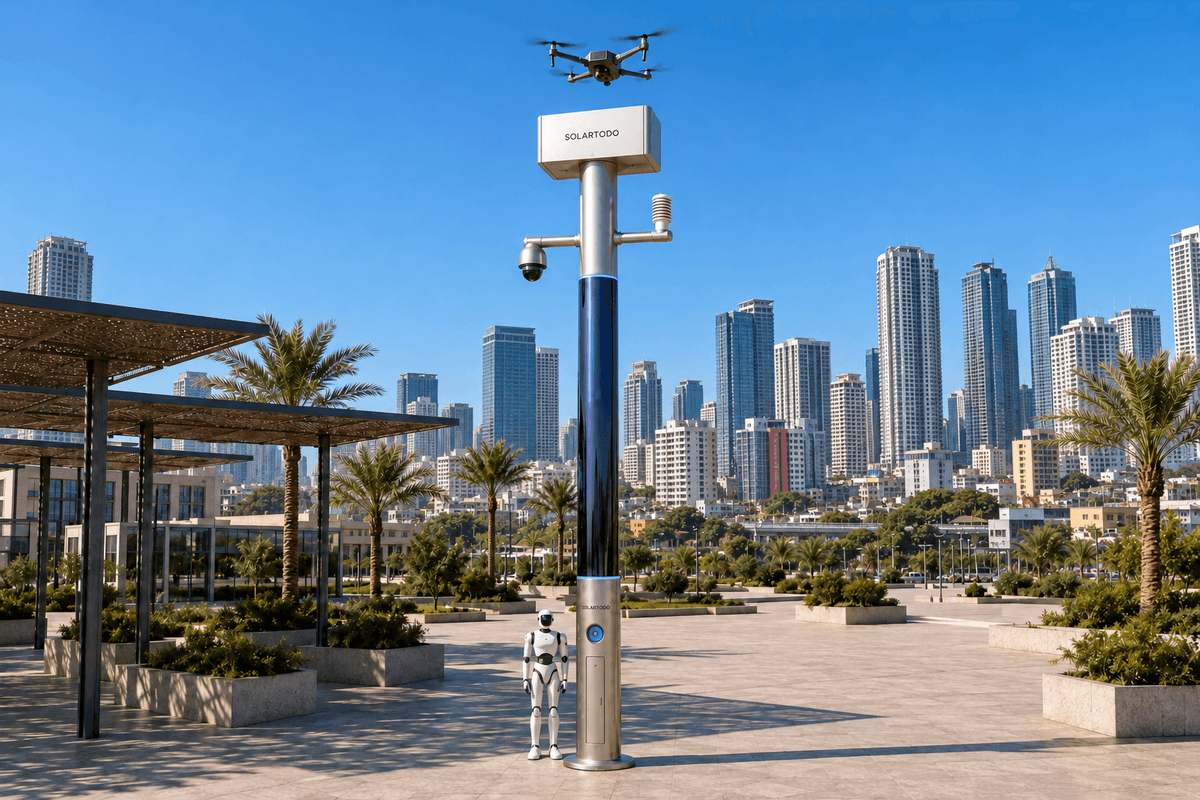
Un City AI Pole est un nœud périphérique d’IA physique sans éclairage qui combine calcul local, capteurs, opérations autonomes de drones et prise en charge de robots terrestres. La configuration Sky Hub de SOLARTODO Sentinel exécute OTATODO en périphérie et utilise un stockage sur batteries avec un appoint solaire intégré au mât. Ce déploiement proposé pour Manille coordonne l’évaluation nocturne des incendies, soumise à une autorisation humaine, dans les zones culturelles et touristiques, tout en conservant les vidéos et les données brutes des capteurs sur chaque mât.
1. Définir la mission urbaine : évaluation nocturne des incendies pendant une vague de chaleur
Pour les services de gestion urbaine de Manille, la question opérationnelle est précise : comment une équipe de commandement de nuit peut-elle obtenir une connaissance utile de la situation autour d’un incendie présumé tout en préservant l’accès des visiteurs, les voies d’intervention des secours et les biens patrimoniaux ? Cette étude de cas propose un déploiement en maillage de nœuds SOLARTODO Sentinel Sky Hub autour de zones culturelles et touristiques sélectionnées. Elle décrit une configuration de planification, et non une installation achevée à Manille ou des performances déjà obtenues. Sentinel est présenté comme un produit mature et en service ; les conditions locales d’implantation et d’exploitation restent soumises à une confirmation technique finale.
Intramuros fournit un contexte concret de planification. Ses informations officielles destinées aux visiteurs recensent des sites patrimoniaux, notamment le fort Santiago, la cathédrale de Manille et l’église San Agustin. Ces lieux définissent le cadre culturel et touristique ; leur mention n’implique aucune participation, aucun achat ni aucune autorisation d’installation d’équipements. La ville sélectionnerait les zones d’observation et les voies d’intervention effectives au moyen de relevés sur site et de consultations des parties prenantes. Informations destinées aux visiteurs de l’Administration d’Intramuros
Le déclencheur saisonnier est une période de préparation aux vagues de chaleur. Les services de gestion urbaine utiliseraient les informations météorologiques officielles, parallèlement à leurs propres procédures d’intervention, pour adapter les effectifs, les priorités d’inspection et les réserves des batteries. PAGASA publie des informations sur l’indice de chaleur qui peuvent éclairer les décisions de préparation ; une alerte à la chaleur ne suffit pas, à elle seule, à établir l’existence d’un incendie. Informations de PAGASA sur l’indice de chaleur
Le principal résultat à évaluer est la couverture : la proportion des emplacements prioritaires convenus pour lesquels l’équipe de commandement peut obtenir une évaluation autorisée et utile sur le plan opérationnel pendant la plage nocturne. La disponibilité des stations d’accueil de drones, la possibilité de voler en toute sécurité et une attribution claire des responsabilités de commandement comptent davantage qu’un cercle théorique tracé autour de chaque mât.
2. Disposer le maillage de stations d’accueil de drones autour des voies d’intervention
Le plan de déploiement commence par une cartographie des zones d’observation prioritaires, des positions potentielles de décollage, de l’activité piétonne, des accès des secours et des lieux où les vols doivent être exclus. Les emplacements envisagés près du périmètre d’Intramuros et le long des voies de liaison empruntées par les visiteurs seraient évalués individuellement. Les perspectives visuelles sur le patrimoine, les contraintes de fondation, le dégagement nécessaire à l’atterrissage, les communications et l’accès pour la maintenance déterminent leur adéquation. Aucune installation sur un ouvrage patrimonial n’est présumée.
Le maillage décrit l’organisation spatiale et la coordination des communications entre des nœuds indépendants. Il ne désigne pas un raccordement électrique : chaque Sky Hub reste entièrement autonome hors réseau, sans alimentation provenant du réseau électrique, de la ville ou du site. Les nœuds voisins échangent des métadonnées désidentifiées sur les événements et les états afin que l’interface de commandement puisse identifier une station disponible lorsqu’un autre nœud est occupé, limité en énergie ou indisponible. Les vidéos et les données brutes des capteurs restent sur leur mât d’origine.
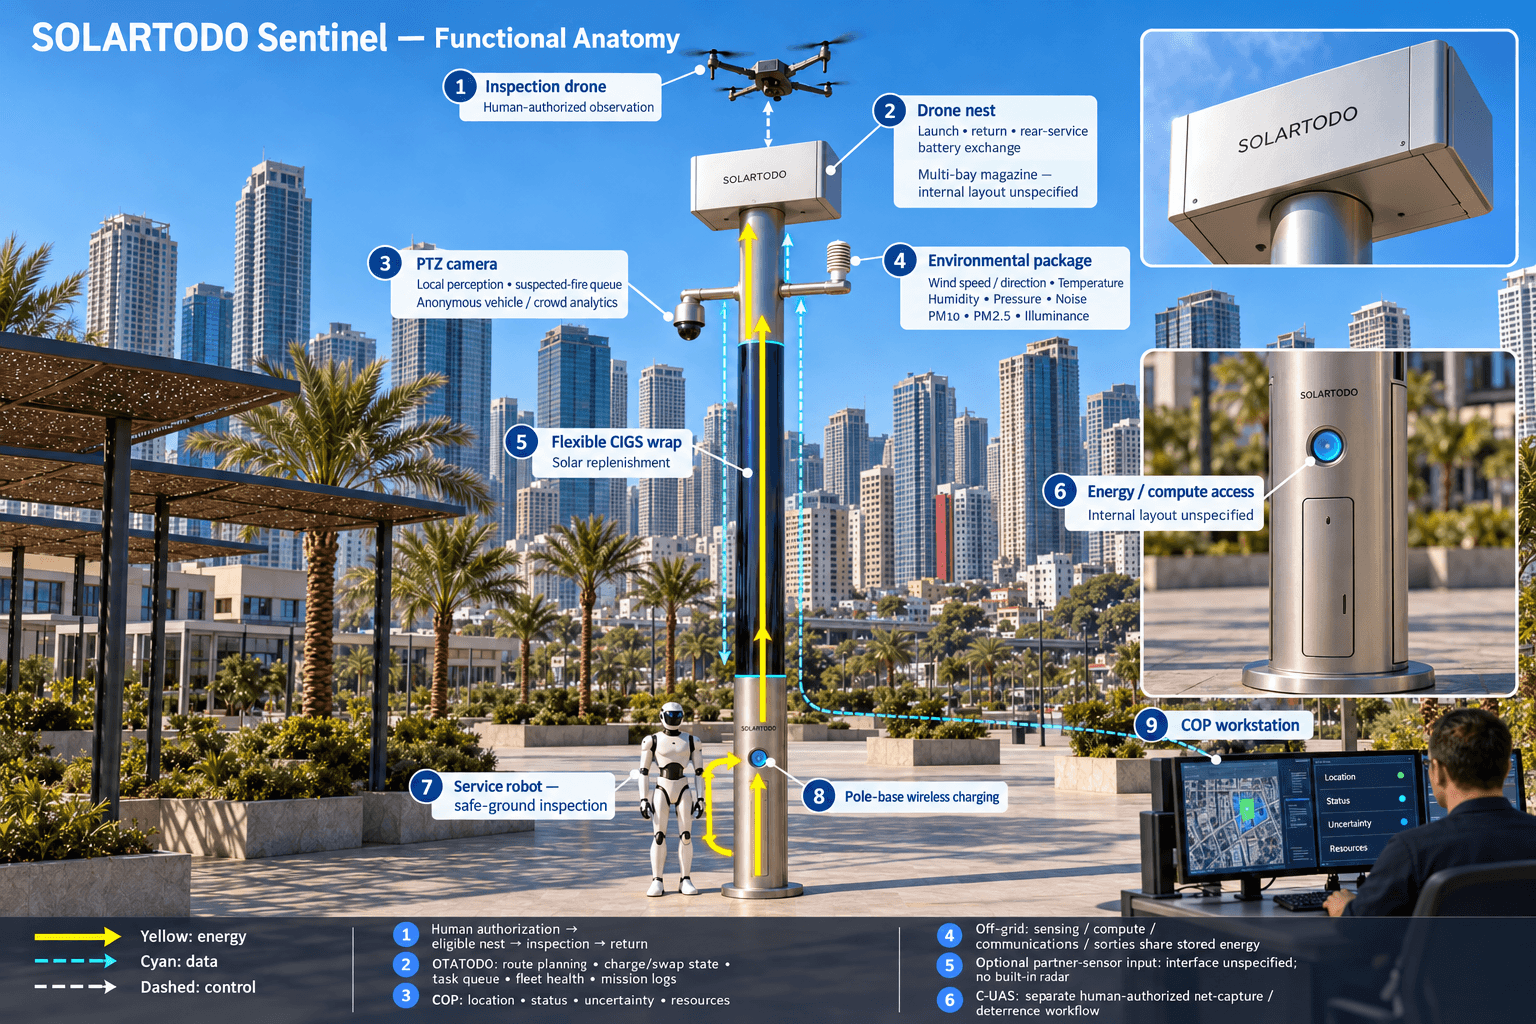
La station d’accueil de drones constitue le centre opérationnel de cette configuration. Après un décollage autorisé, un drone effectue une patrouille de zone ou une inspection ciblée, revient, puis peut recevoir une autre mission en attente. Un magasin de batteries à plusieurs compartiments assure un remplacement automatisé de la batterie par l’arrière après l’atterrissage. Une batterie chargée permet un nouveau décollage, tandis que les multiples compartiments permettent plusieurs sorties consécutives dans les limites de l’aéronef, des batteries et de l’énergie disponible. Aucun opérateur n’est requis à côté de la station ; la supervision et l’autorisation par le commandement restent actives.
La couverture inclut donc la continuité entre les missions. L’équipe de planification doit tester si une station voisine peut prendre en charge une mission d’inspection pendant que le premier drone revient ou change de batterie. Elle doit également identifier les emplacements qui restent inobservables en raison d’obstacles, de restrictions météorologiques ou d’autorisations d’exploitation. Ces lacunes doivent figurer sur la carte de couverture de la ville.
3. Exécuter une boucle autorisée de la détection à l’intervention
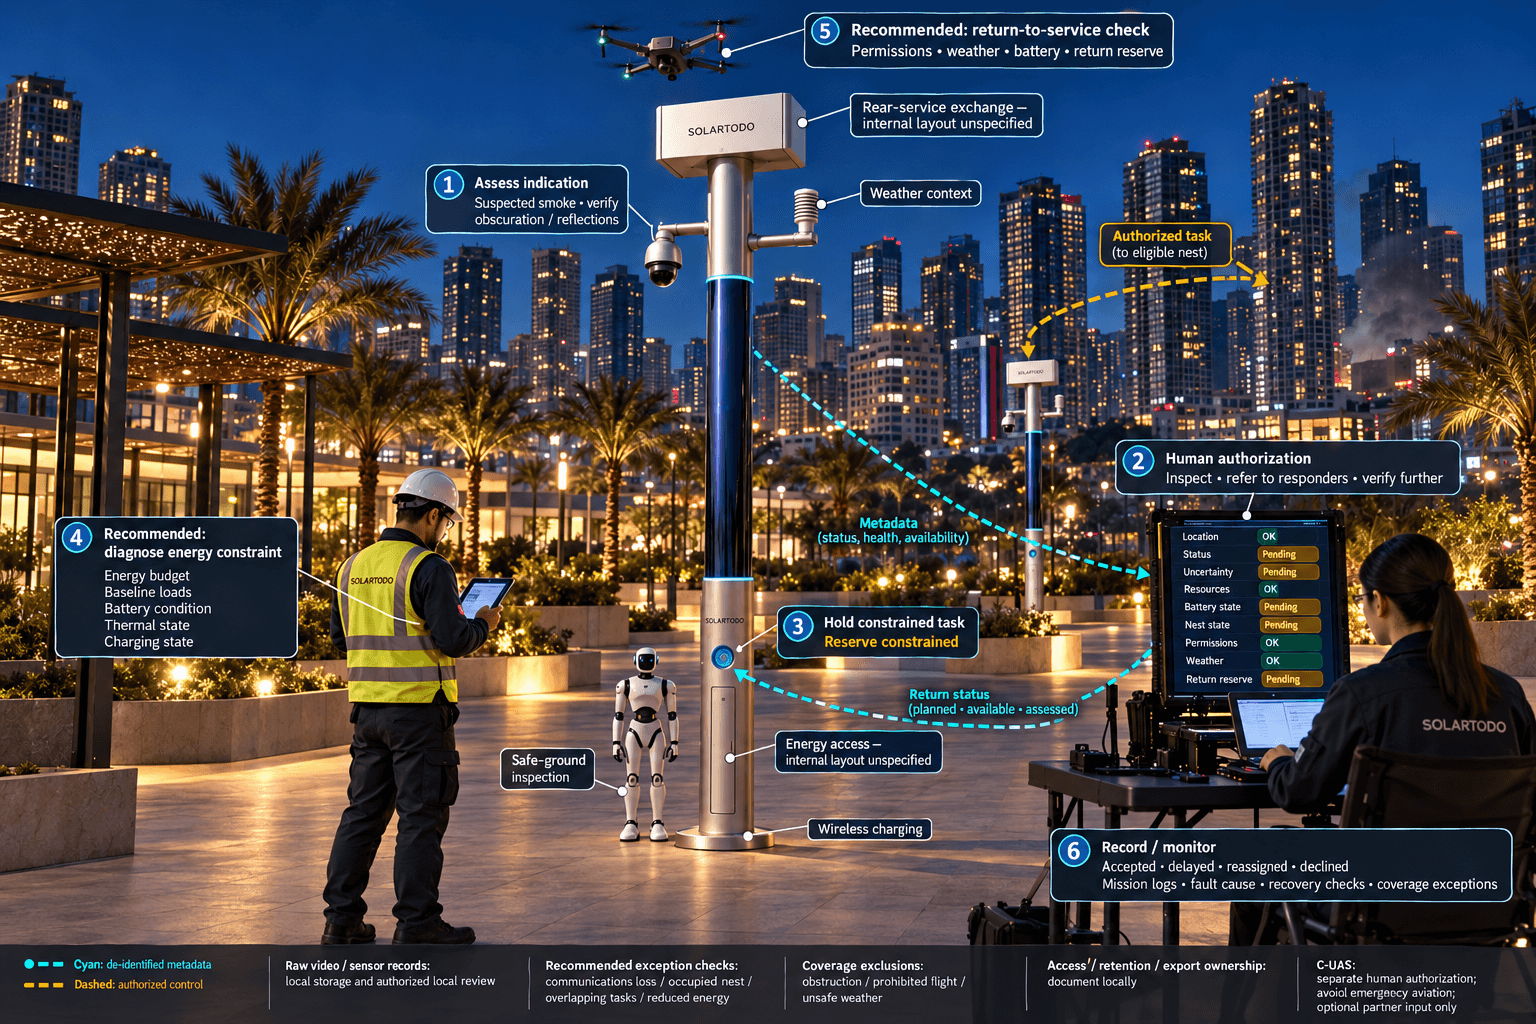
La nuit, une caméra PTZ installée sur le mât assure une perception locale pour la détection d’intrusions, la surveillance périmétrique, le comptage anonyme des véhicules et la mesure de la densité de foule. Un indice présumé de fumée ou d’incendie est placé dans une file d’attente d’évaluation ; il n’est pas automatiquement considéré comme une urgence confirmée. L’obscurité, les occultations et les reflets peuvent limiter l’interprétation ; l’adéquation de la caméra et les procédures d’observation nocturne doivent donc être vérifiées sur site. Le système n’utilise pas la reconnaissance faciale ni la reconnaissance des plaques d’immatriculation comme fonctionnalités actives.
OTATODO planifie l’inférence locale et met l’événement en corrélation avec les éléments de contexte disponibles. Le module environnemental mesure la vitesse du vent, sa direction, la température, l’humidité, la pression atmosphérique, le bruit, les PM10, les PM2.5 et l’éclairement. Les mesures du vent et des particules peuvent étayer l’évaluation, mais elles ne prouvent pas à elles seules l’existence d’un incendie. Un résumé désidentifié de l’événement est transmis à l’interface de commandement présentant la situation opérationnelle commune (COP), avec l’emplacement, l’état, l’incertitude et les moyens d’intervention disponibles.
La personne désignée pour autoriser les opérations examine le résumé et décide de demander une inspection par drone, de transmettre directement le signalement aux services d’incendie ou de solliciter une vérification complémentaire. Le gestionnaire des opérations de drones contrôle les autorisations de trajet, les limites météorologiques, l’état de la batterie, la réserve de retour et la disponibilité de la station avant de lancer la mission. Sa planification des trajets, sa machine à états de charge et de remplacement de batterie, sa file de missions, le suivi de l’état de la flotte et ses journaux de mission permettent des opérations reproductibles. Un aéronef ne doit pas gêner les moyens aériens de secours ni pénétrer dans un environnement d’incendie dangereux.
Le rôle du drone est l’observation et l’inspection, et non la lutte contre l’incendie. Les vidéos brutes des missions et les relevés des capteurs restent sur le mât associé pour un traitement local et un examen local autorisé ; seules des métadonnées désidentifiées sur les événements ou les états peuvent en sortir. Les équipes de secours reçoivent des synthèses exploitables, sans qu’un flux vidéo brut à distance soit présumé disponible.
Un robot de service ou humanoïde peut inspecter une voie d’approche terrestre sûre, appuyer la réponse aux alarmes et se coordonner avec la mission aérienne. Il retourne à la base du mât pour une recharge sans fil. Il n’est pas chargé d’entrer dans un bâtiment en feu. La boucle commune comprend la détection, l’évaluation et l’intervention autorisées, la planification du calcul en périphérie, puis les opérations de terrain et la maintenance, avec une autorisation humaine visible à chaque étape.
4. Préserver la couverture nocturne grâce à un bilan énergétique réaliste
La couverture des interventions nocturnes dépend de l’énergie stockée. Le Sky Hub cylindrique proposé utilise environ 15 m² de film mince CIGS souple enveloppant à 360° un corps d’environ 8 m de haut et 0.6 m de large. Sa puissance solaire nominale est d’environ 2.4–2.7 kWp. Ces dimensions décrivent un mât intelligent sans système d’éclairage.
La puissance nominale ne doit pas être présentée comme une puissance disponible en continu sur le terrain. Un cylindre vertical reçoit le rayonnement solaire direct sur sa surface projetée face au soleil, et non sur l’ensemble de son enveloppe simultanément. Dans une région de référence à fort ensoleillement comme l’Arabie saoudite, la production réaliste par ciel dégagé atteint environ 0.8–1.1 kW DC en pointe et environ 6–9 kWh par jour, les pointes ayant tendance à survenir en milieu de matinée ou l’après-midi plutôt qu’à midi. Ces valeurs de référence ne constituent pas une prévision de production pour Manille.
La couche CIGS fournit un appoint énergétique à une microstation entièrement autonome hors réseau et dotée de batteries. Le stockage proposé est de l’ordre de 5–20 kWh, la capacité finale étant déterminée par les consommations de base mesurées, les limites de fonctionnement des batteries, les marges météorologiques et le cycle d’utilisation prévu. Le stockage absorbe les pointes de puissance liées aux échanges de batteries de drones, à la recharge des batteries et à l’activité des robots ; il ne crée pas d’énergie supplémentaire. Un fonctionnement durable exige un équilibre validé entre les apports et la consommation.
Pour Manille, l’ingénierie doit tenir compte de l’ombrage, de la couverture nuageuse, des conditions saisonnières, de la chaleur, de l’exposition au vent et de la gestion thermique des batteries. Avant la plage nocturne, OTATODO attribue un budget énergétique aux capteurs, au calcul, aux communications et aux sorties autorisées. Les patrouilles moins prioritaires peuvent être différées afin de préserver la capacité d’évaluation des urgences. Lorsque l’énergie ou la météo empêche une mission, la COP doit indiquer explicitement cette perte de couverture et orienter la mission vers une autre ressource disponible.
5. Évaluer la couverture, documenter les exceptions et encadrer les opérations
Les services de gestion urbaine doivent définir le dénominateur du calcul de couverture avant d’évaluer le système. Un emplacement prioritaire n’est comptabilisé comme couvert que lorsque la mission d’évaluation convenue est réalisable dans les conditions consignées : la station est disponible, les autorisations sont valides, la réserve d’énergie est suffisante et l’observation permet de répondre à la question opérationnelle. Il faut distinguer la couverture prévue, la couverture disponible et les emplacements effectivement évalués. Une vue obstruée ou un vol interdit ne doivent pas être comptabilisés comme une couverture opérationnelle.
L’évaluation doit inclure les patrouilles nocturnes courantes, les demandes simultanées liées à plusieurs incidents, l’indisponibilité d’une station, une perte de communication et une disponibilité énergétique réduite. Il faut consigner pourquoi chaque mission a été acceptée, retardée, réattribuée ou refusée. Les lacunes constatées doivent être examinées avec les personnels de lutte contre l’incendie, les parties prenantes des sites culturels et les équipes de maintenance. Les calculs indicatifs ci-dessous fournissent des hypothèses de planification dont les résultats peuvent être recalculés ; aucun ne représente des performances mesurées à Manille, un engagement de déploiement ou un résultat promis.
Le traitement local façonne également la gouvernance. Les vidéos et les données brutes des capteurs restent sur le mât. Les responsabilités relatives aux contrôles d’accès, aux durées de conservation, aux procédures d’examen local et aux exportations désidentifiées doivent être documentées. La conception s’inscrit dans une approche orientée PDPL/LGPD grâce au traitement local, mais cela ne constitue ni une certification ni une preuve de conformité au droit philippin. Les exigences locales applicables et les autorisations aéronautiques doivent faire l’objet d’un examen distinct avant l’exploitation.
La coordination de lutte anti-drones constitue un processus distinct, soumis aux compétences des autorités habilitées. Sentinel détecte et suit un drone non autorisé et, uniquement après autorisation humaine, commande son propre drone allié pour une capture aérienne non létale au filet ou une dissuasion par approche rapprochée. Toute opération de ce type doit éviter de perturber les interventions contre l’incendie. Aucun radar n’est intégré au mât ; un capteur partenaire optionnel peut fournir des données d’entrée. Cette capacité ne confère aucun droit automatique d’intervention.
Le plan d’exploitation final doit attribuer les responsabilités en matière d’autorisation, de supervision des vols, d’entretien des batteries, d’accès des robots, d’examen local des éléments de preuve et de rétablissement après une panne. La réception exige des observations documentées de la couverture et une confirmation technique, plutôt que des affirmations déduites de la présence d’équipements.
Configuration du système
| Paramètre | Configuration |
|---|---|
| Configuration du nœud et énergie | Mât cylindrique sans éclairage ; environ 8 m de haut et 0.6 m de large ; entièrement autonome hors réseau, avec environ 15 m² de CIGS souple enveloppant et un stockage sur batteries de l’ordre de 5–20 kWh, sous réserve de validation technique finale. |
| Station d’accueil de drones | Interface de décollage et de retour autonomes avec remplacement automatisé de la batterie par l’arrière et magasin de batteries chargées à plusieurs compartiments. |
| Gestion des opérations de drones | Planification des trajets, machine à états de charge et de remplacement de batterie, file de missions, suivi de l’état de la flotte et journaux de mission. |
| Calcul en périphérie et données | Calcul d’IA sur le mât exécutant OTATODO ; inférence locale et conservation des données brutes ; exportation limitée aux métadonnées désidentifiées sur les événements et les états. |
| Sécurité et environnement | Caméra PTZ avec analyses anonymes ; mesure de la vitesse et de la direction du vent, de la température, de l’humidité, de la pression, du bruit, des PM10, des PM2.5 et de l’éclairement. |
| Interface pour robot terrestre | Robot de service ou humanoïde pour les patrouilles en zone sûre, la réponse aux alarmes et l’inspection, avec recharge sans fil à la base du mât. |
| Coordination | Réseau maillé de communication de métadonnées et COP soumise à une autorisation humaine ; coordination C-UAS non létale ; données d’entrée optionnelles provenant de capteurs partenaires, sans radar intégré. |
Comment ça marche
- La perception sur le mât signale un indice présumé d’incendie pour une évaluation locale.
- OTATODO met en corrélation les données contextuelles des capteurs et émet un résumé désidentifié de l’événement.
- Une personne habilitée décide de l’intervention après examen des contraintes d’exploitation.
- Le planificateur attribue une station d’accueil de drones admissible et réserve l’énergie nécessaire au retour.
- Le drone inspecte, revient et bénéficie d’un remplacement automatisé de sa batterie si nécessaire.
- Les enregistrements bruts restent sur le mât ; les résultats désidentifiés et les exceptions de couverture mettent à jour la COP.
Hypothèses de planification (indicatives)
Données de planification illustratives que l’acheteur peut recalculer : indicateurs cibles, pas des résultats obtenus. Sous réserve de confirmation finale d’ingénierie.
| Indicateur | Hypothèse de planification | Valeur indicative |
|---|---|---|
| Objectif de couverture des emplacements prioritaires | À TITRE INDICATIF UNIQUEMENT : définir 20 emplacements d’observation prioritaires et viser la possibilité d’en évaluer 16 dans les conditions d’exploitation nocturne convenues. | 16 ÷ 20 × 100 = 80% de couverture cible ; il ne s’agit pas d’un résultat obtenu. |
| Plage d’évaluation de la couverture nocturne | À TITRE INDICATIF UNIQUEMENT : évaluer 8 heures par nuit sur 5 nuits. | 8 × 5 = 40 heures d’évaluation prévues. |
| Demande de missions d’inspection | À TITRE INDICATIF UNIQUEMENT : prévoir 6 missions d’inspection par nuit, avec 10 minutes d’observation en vol par mission. | 6 × 10 = 60 minutes d’observation en vol par nuit ; hors transit, réserves et remplacement de batterie. |
| Exercice d’allocation du stockage | À TITRE INDICATIF UNIQUEMENT : partir d’un stockage nominal de 10 kWh et en affecter 60% à une enveloppe énergétique de planification avant l’étude technique propre à chaque mission. | 10 × 0.60 = 6 kWh alloués à la planification ; il ne s’agit ni d’une capacité utilisable validée ni d’une affirmation d’autonomie. |
| Temps consacré à la revue opérationnelle | À TITRE INDICATIF UNIQUEMENT : organiser 2 séances de revue par semaine pendant 4 semaines, d’une durée de 30 minutes chacune. | 2 × 4 × 30 = 240 minutes de revue prévues. |
Équipements déployés
- Ensemble proposé de mât intelligent Sky Hub sans éclairage, avec enveloppe cylindrique en CIGS souple
- Armoire de stockage sur batteries avec gestion de l’énergie et dispositifs de protection
- Station d’accueil de drones avec magasin de batteries à plusieurs compartiments et mécanisme de remplacement par l’arrière
- Drone d’inspection configuré pour des opérations nocturnes autorisées
- Boîtier de calcul en périphérie et stockage local installés sur le mât
- Caméra PTZ et module de capteurs environnementaux à neuf paramètres
- Robot de service ou humanoïde avec interface de recharge sans fil à la base du mât
- Équipements de communication en réseau maillé pour les métadonnées
Questions fréquentes
S’agit-il d’un projet installé à Manille avec des résultats vérifiés ?
Non. Il s’agit d’une étude de cas proposant une configuration et des opérations à Manille à partir des capacités matures et en service de Sentinel. Elle ne désigne aucun client sous contrat, aucune quantité installée ni aucun résultat de couverture obtenu. Les emplacements effectifs, les autorisations, le bilan énergétique et les critères de réception nécessitent une évaluation sur site et une confirmation technique finale.
Le déploiement en maillage signifie-t-il que les mâts utilisent l’électricité de la ville ?
Le maillage désigne l’organisation spatiale du déploiement et la coordination des communications. Chaque mât est entièrement autonome hors réseau et utilise un stockage sur batteries avec un appoint solaire CIGS intégré au mât. La production solaire est limitée et dépend de la météo ; l’ingénierie doit donc équilibrer les apports avec la consommation de base et les missions programmées des drones ou des robots. Aucune autosuffisance solaire illimitée n’est revendiquée.
Comment la station d’accueil de drones permet-elle des inspections nocturnes répétées ?
Après une sortie autorisée, le drone retourne à la station pour un remplacement automatisé de sa batterie par l’arrière. Un magasin à plusieurs compartiments fournit des batteries chargées pour plusieurs sorties consécutives dans les limites d’exploitation. Le planificateur vérifie l’état des batteries, les batteries disponibles, la réserve d’énergie, la météo et les autorisations de trajet avant d’attribuer une autre mission.
Le commandement municipal peut-il visionner les vidéos brutes à distance ?
Cette configuration conserve les vidéos et les données brutes des capteurs sur le mât pour un traitement local et un examen local autorisé. Seules des métadonnées désidentifiées sur les événements et les états peuvent quitter le mât. L’interface de commandement à distance utilise donc des synthèses, les états des missions et la disponibilité des ressources, plutôt que d’exporter les vidéos brutes vers une plateforme centrale.
Que signifie la couverture pour le déploiement proposé ?
La couverture désigne la proportion des emplacements prioritaires convenus où une mission d’évaluation autorisée est réalisable sur le plan opérationnel dans des conditions documentées. Elle dépend de la qualité de l’observation, de la disponibilité des stations, des autorisations, de la météo et de la réserve d’énergie. Un simple rayon sur une carte ne démontre pas la couverture, et l’évaluation doit identifier les emplacements obstrués, indisponibles ou exclus.
Quelles sont les limites des opérations d’intervention en cas d’incendie et de lutte anti-drones ?
Le drone appuie l’inspection et l’évaluation de la situation ; il ne remplace pas les pompiers et n’intervient pas dans des conditions d’exploitation dangereuses. La coordination de lutte anti-drones exige une autorisation humaine et se limite à une capture aérienne non létale au filet ou à une dissuasion par approche rapprochée effectuée par le drone allié du nœud. Le radar est disponible uniquement sous forme de données d’entrée optionnelles provenant d’un capteur partenaire.
Pour aller plus loin
- Gamme de mâts City AI / éclairage public intelligent
- Plus de cas de déploiement de ville intelligente
- Parlez à notre équipe d’ingénierie
Vous planifiez un déploiement d’IA physique similaire pour rues, campus ou espaces publics ? Demander une consultation d’ingénierie