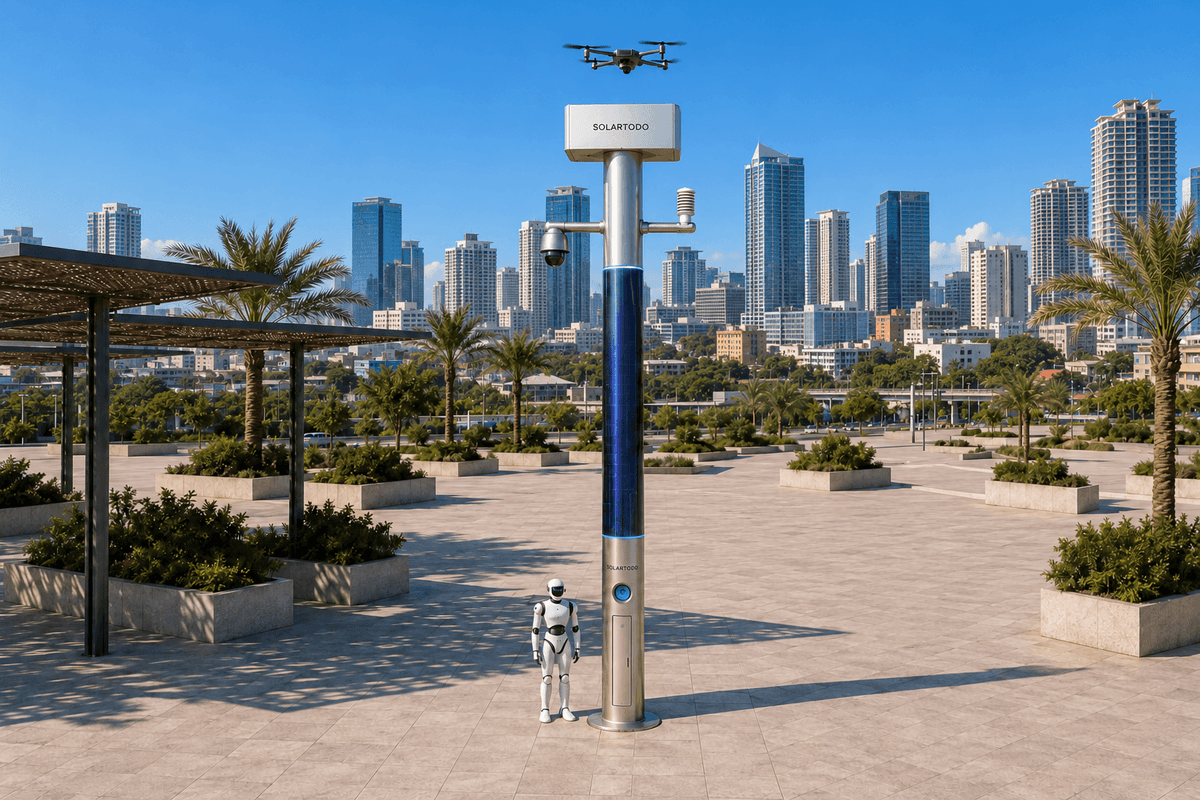
Un City AI Pole est un nœud périphérique d’IA physique sans éclairage intégrant la détection locale, le calcul, les communications, le stockage d’énergie ainsi que les opérations de drones et de robots terrestres. La version Sky Hub de SOLARTODO Sentinel exécute OTATODO en périphérie. Ce déploiement proposé sur le périmètre d’un campus à Manille vise à assurer des patrouilles environnementales nocturnes pour une autorité de transport, avec une alimentation entièrement autonome hors réseau et des opérations autorisées par un humain, tout en conservant les données brutes sur le mât.
1. Cadre de l’évaluation : continuité de la surveillance environnementale autour d’un campus accueillant des événements
Pour une autorité de transport à Manille, une saison de manifestations sportives soulève une question opérationnelle précise : la connaissance des conditions environnementales peut-elle rester disponible sur le périmètre d’un campus pendant les arrivées en soirée, la dispersion du public après les événements et les heures plus calmes qui suivent ? Le déploiement proposé couvre les entrées du campus, les voies d’approche des navettes, les limites des zones piétonnes et les accès de service. Son objectif est d’aider les responsables du transport à évaluer les conditions qui influent sur la sécurité des déplacements, tout en maintenant un service fiable de patrouille nocturne.
Il s’agit d’une étude de cas de déploiement proposé, présentée sous la forme d’un rapport pilote. L’évaluation porte sur l’adéquation du site et les performances opérationnelles ; elle ne présente pas les capacités éprouvées et déjà en service de Sentinel comme expérimentales. Aucun campus, contrat avec une autorité, nombre d’installations ou résultat obtenu n’est revendiqué. La configuration, les autorisations d’exploitation et les critères de réception restent soumis à une validation technique finale.
L’archétype de la ville de montagne sert de grille d’analyse opérationnelle pour un campus desservant Manille, avec des accès en pente ou des liaisons vers un bassin de desserte situé en altitude. Il ne décrit pas le centre de Manille comme montagneux. La sélection du site devra déterminer si le relief, la végétation et les bâtiments créent des zones d’ombre radio, compliquent l’accès des patrouilles ou modifient l’exposition au vent. Ces conditions sont importantes, car les interruptions de communication peuvent réduire l’autonomie utile d’un drone par des attentes, des missions répétées ou des retours inutiles.
La surveillance environnementale constitue la priorité de cette évaluation. Le vent, les particules en suspension, le bruit et la température fournissent le contexte nécessaire aux décisions de patrouille pendant la saison événementielle. PAGASA situe la saison des pluies générale aux Philippines entre juin et novembre, ce qui rend pertinente une planification tenant compte de la météo si les événements ont lieu pendant cette période. Les conditions réelles d’exploitation doivent être établies par des observations sur site plutôt que par des hypothèses saisonnières. Source : PAGASA, Climat des Philippines.
2. Configuration proposée : des communications qui préservent l’autonomie utile
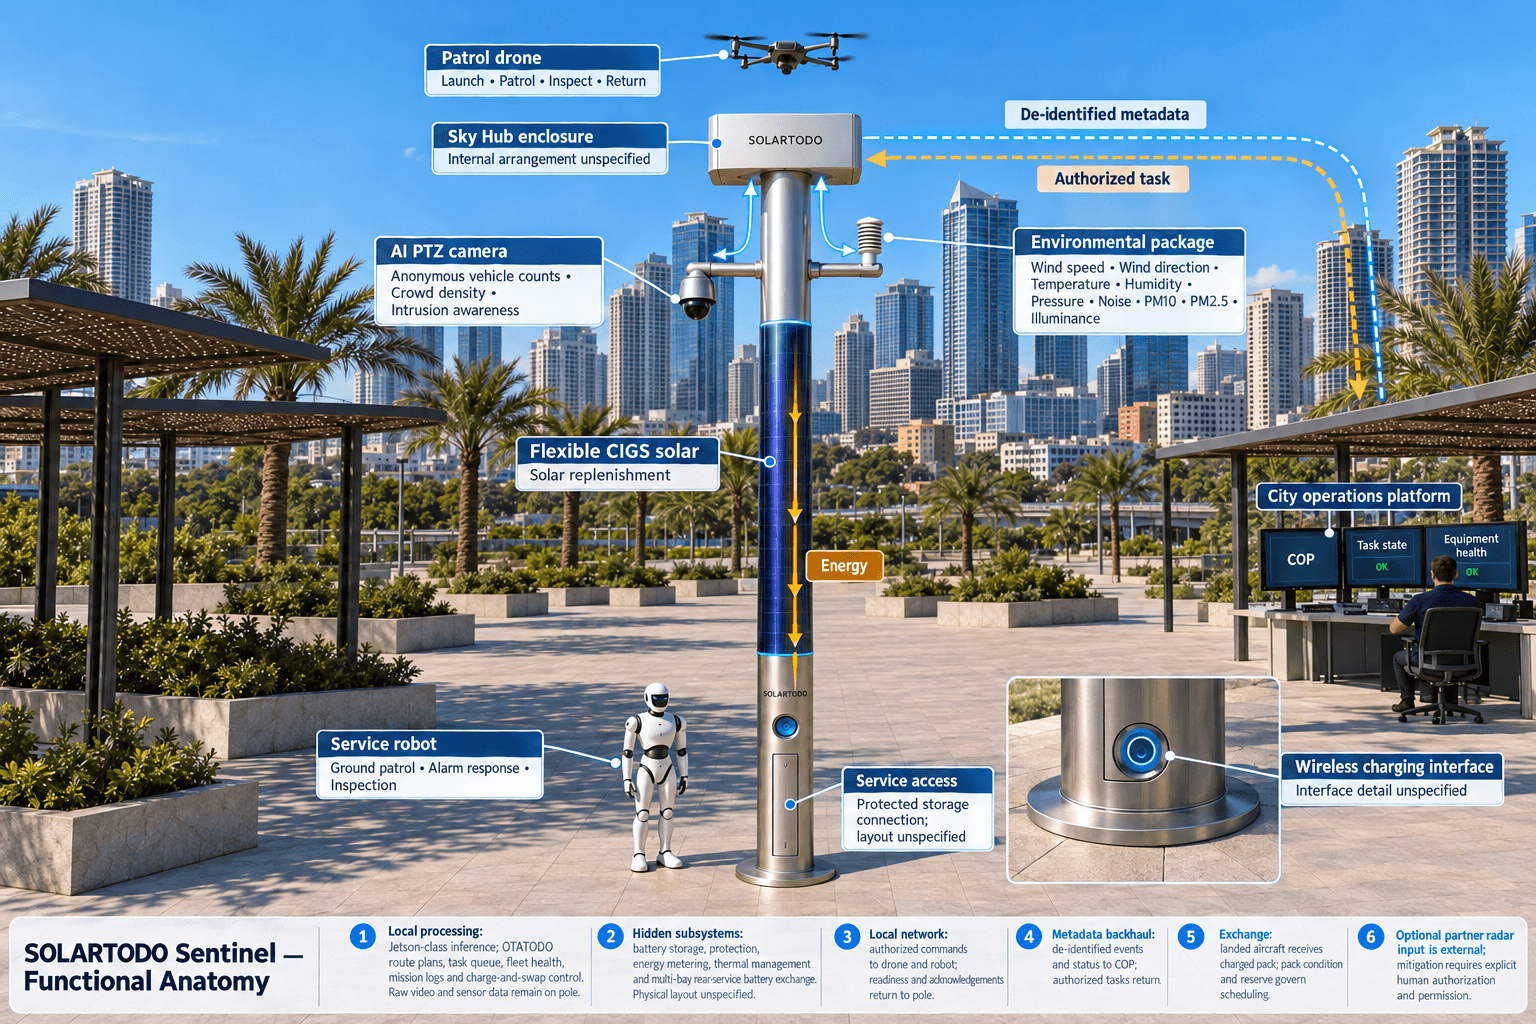
Sky Hub est un mât intelligent PURE dépourvu de système d’éclairage. La configuration proposée pour le périmètre du campus associe des capteurs environnementaux, une caméra PTZ avec IA, du calcul embarqué sur le mât, des communications, une prise en charge des drones autonomes et une prise en charge des robots terrestres. Cette forme physique réunit ces fonctions à la limite de la zone d’exploitation, là où l’autorité a besoin d’informations d’état fiables et d’un contexte environnemental exploitable.
Les communications constituent le principal axe d’intégration. La conception proposée utilise un réseau opérationnel local pour coordonner le nœud, les aéronefs et les robots, ainsi qu’une liaison de collecte gérée séparément pour les métadonnées désidentifiées relatives aux événements et aux états. Le choix des liaisons, l’implantation des antennes et le comportement de basculement nécessitent une étude du périmètre. La diversité des liaisons n’est utile que si les chemins retenus évitent les lacunes de couverture communes et les points de défaillance partagés ; elle ne constitue pas une garantie présumée de connectivité continue.
OTATODO gère sur le mât les plans d’itinéraire, la machine à états de charge et d’échange, les files de tâches, l’état de la flotte et les journaux de mission. Un module de calcul périphérique de classe Jetson exécute l’inférence locale et planifie les charges de travail. Les commandes comportent un contexte d’autorisation et des identifiants de tâche afin qu’un accusé de réception tardif ne déclenche pas une sortie en double involontaire. L’évaluation doit tester la perte de liaison, la reconnexion, les messages périmés et la gestion des accusés de réception avant les opérations des soirées événementielles.
L’autonomie des drones est abordée par une planification des missions utiles et une remise en service automatisée. Après une sortie, l’aéronef posé reçoit un bloc-batterie chargé grâce à un échange automatisé par une interface de maintenance arrière, à partir d’un magasin de batteries à plusieurs compartiments. Plusieurs compartiments prêts à l’emploi permettent d’enchaîner les sorties, sous réserve de l’état des batteries, de leur recharge et des réserves d’énergie. Aucun opérateur n’est nécessaire sur place pour cet échange.
Ce mécanisme ne prolonge pas la durée de vol d’une batterie. Il réduit la dépendance à la manipulation manuelle des blocs-batteries entre les missions. Les communications rendent cet avantage exploitable en synchronisant la disponibilité des batteries, l’état d’atterrissage, la priorité des tâches et les instructions de retour, tandis que le contrôle local maintient un comportement défini lorsque la liaison de collecte est indisponible.
3. Séquence de patrouille nocturne : de la détection environnementale à l’action autorisée
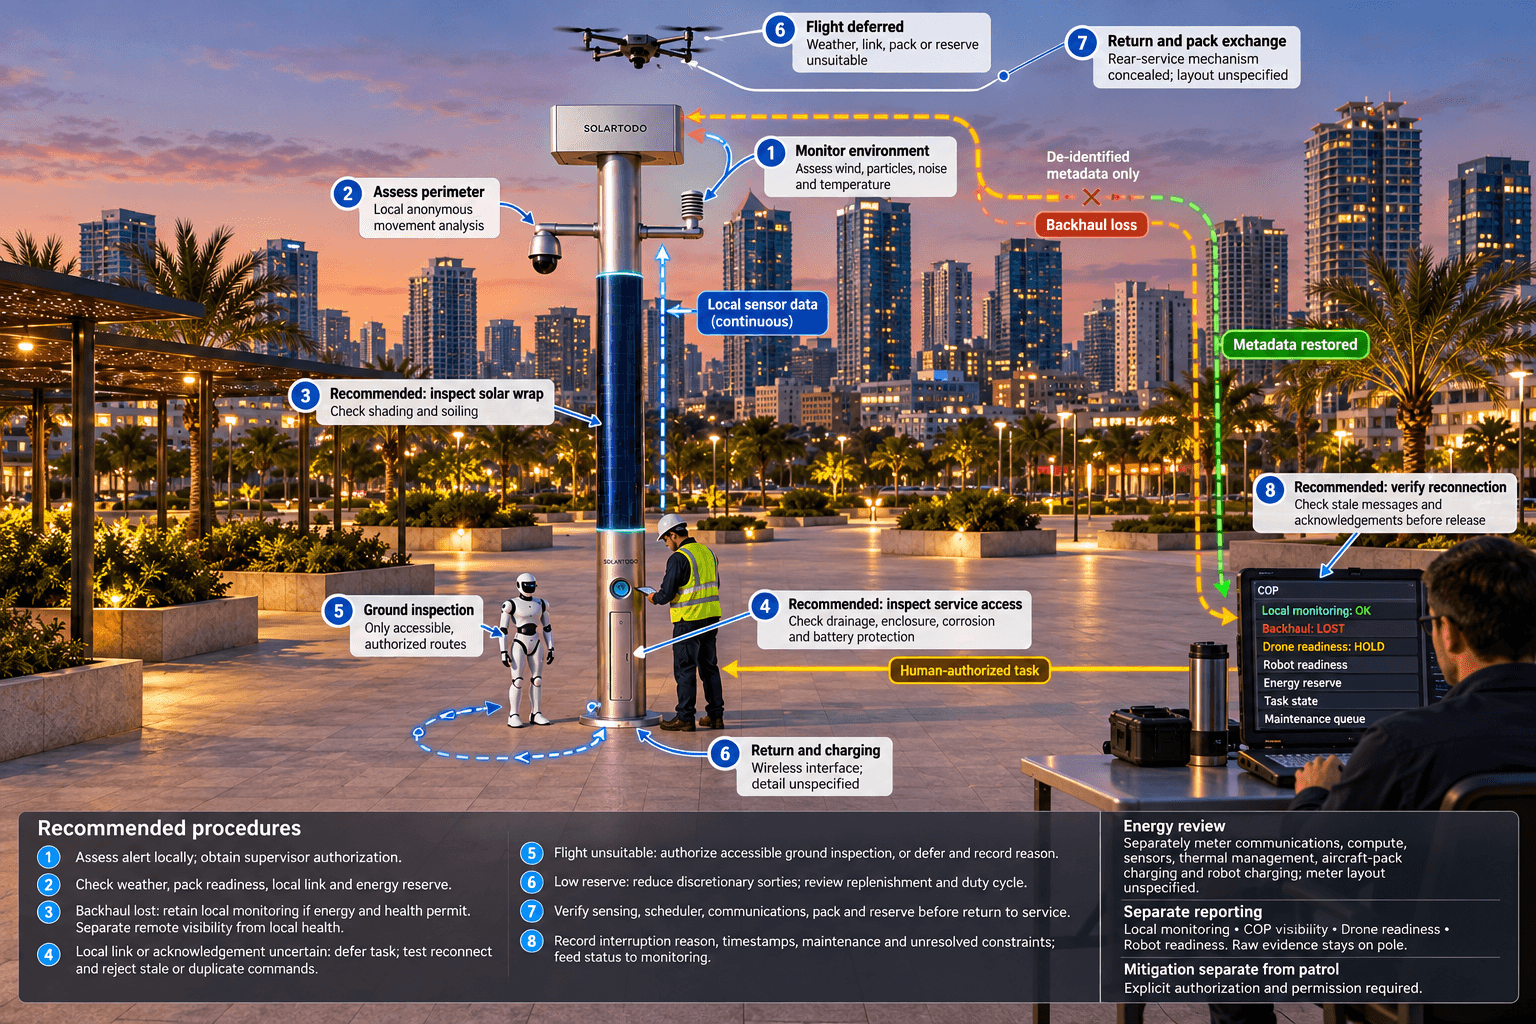
La séquence proposée pour les soirées événementielles commence par des observations environnementales locales et une connaissance de la situation périmétrique. L’ensemble environnemental neuf-en-un mesure la vitesse du vent, sa direction, la température, l’humidité, la pression atmosphérique, le bruit, les PM10, les PM2.5 et l’éclairement. Ces relevés contextualisent les conditions au niveau du mât ; ils ne constituent pas une cartographie de l’exposition à l’échelle du campus et ne remplacent pas les instruments spécialisés lorsqu’une mesure de qualité réglementaire est requise.
La caméra PTZ permet le comptage anonyme des véhicules, l’évaluation de la densité de foule, la détection d’intrusions et la connaissance de la situation périmétrique grâce à la perception locale. Par exemple, une alerte environnementale à proximité d’une voie d’approche des navettes peut être évaluée en parallèle des tendances anonymes de déplacement et de la disponibilité actuelle des aéronefs. L’autorité définit les seuils d’escalade et les priorités d’inspection avant les opérations. Une alerte déclenche une évaluation ; elle ne suffit pas à établir automatiquement un danger ni à justifier une intervention.
La vue de commandement fondée sur une situation opérationnelle commune (COP) relie la détection, l’évaluation et la réponse autorisées, la planification du calcul périphérique ainsi que les opérations et la maintenance sur le terrain. Un superviseur peut autoriser une tâche d’inspection, tandis que la planification locale vérifie l’adéquation des conditions météorologiques, les batteries disponibles, l’état des communications et la réserve d’énergie. Les sorties autonomes couvrent le décollage, la patrouille de zone, l’inspection, le retour et la réaffectation à une tâche dans les limites d’exploitation approuvées. La supervision humaine ne nécessite pas la présence d’une personne à côté du mât.
Un robot de service assure des patrouilles terrestres, la réponse aux alarmes, l’inspection et la coordination air-sol, puis revient à la base du mât pour une recharge sans fil. Les tâches terrestres offrent une autre possibilité d’inspection lorsque le vol est inadapté, à condition que l’itinéraire reste lui-même accessible et autorisé. Ni l’aéronef ni le robot ne doivent être envoyés uniquement pour maintenir un compteur d’activité élevé.
Sentinel permet également la détection et le suivi de drones non autorisés, avec une coordination par le commandement de son propre drone ami pour une capture aérienne en douceur par filet ou une dissuasion par approche rapprochée. Toute mesure de ce type est non létale et nécessite une autorisation humaine explicite ainsi que les permissions applicables. Elle est distincte de la patrouille environnementale courante. Le radar ne fait pas partie du matériel du mât ; toute information radar proviendrait uniquement d’une entrée optionnelle issue d’un capteur partenaire.
4. Ingénierie hors réseau : la réserve d’énergie détermine la disponibilité nocturne
Le nœud proposé est entièrement autonome hors réseau : il utilise la production solaire sur le mât et le stockage sur batteries, sans alimentation provenant du réseau, de la ville ou du site. Son corps cylindrique d’environ 8 m de haut et 0.6 m de large porte environ 15 m² de panneaux solaires souples à couches minces CIGS, enroulés à 360°, pour une puissance nominale d’environ 2.4–2.7 kWp. Cette valeur nominale ne doit pas être considérée comme une puissance d’exploitation disponible en continu.
Un cylindre vertical reçoit le rayonnement solaire direct sur sa surface projetée face au soleil, et non simultanément sur toute la surface enveloppante. Dans une région à fort ensoleillement comme l’Arabie saoudite, une production réaliste par ciel dégagé est d’environ 0.8–1.1 kW DC en pointe et de 6–9 kWh par jour, avec des pointes vers le milieu de matinée et l’après-midi plutôt que nécessairement à midi. Il s’agit de conditions de référence, et non d’une prévision de production pour Manille. L’ombrage local, la couverture nuageuse, l’orientation, l’encrassement et les pertes de conversion nécessitent une évaluation distincte.
Pour les patrouilles nocturnes à Manille, le solaire constitue une source de recharge complémentaire pour une microstation alimentée par batteries. Le stockage proposé est de l’ordre de 5–20 kWh, la capacité finale étant choisie à partir des charges mesurées, de la capacité utile des batteries et de la réserve d’exploitation requise. Le stockage répartit l’énergie dans le temps ; il ne remplace pas l’énergie consommée au fil des nuits successives. Une recharge insuffisante peut donc imposer de réduire les sorties facultatives ou de réviser les horaires de service.
L’évaluation doit mesurer séparément les consommations des communications, du calcul, des capteurs, de la gestion thermique, de la recharge des batteries d’aéronefs et de la recharge des robots. OTATODO planifie ensuite les tâches à forte puissance selon leur cycle de fonctionnement, tout en préservant la réserve convenue pour la surveillance et le contrôle. La seule présence d’une batterie d’aéronef chargée ne suffit pas à justifier un décollage si sa recharge compromet la prochaine plage de patrouille requise.
L’examen mécanique et électrique doit porter sur les charges dues au vent, le drainage, la protection des enveloppes, l’exposition à la corrosion, la protection des batteries et l’accès pour la maintenance. Il s’agit de points à valider par l’ingénierie, et non de certifications implicites. La disponibilité dépend du bilan énergétique complet et d’une installation permettant la maintenance, et non de la surface visuelle de l’enveloppe solaire.
5. Méthode d’évaluation : rendre compte de la disponibilité sans masquer les interruptions
Le principal indicateur de performance est la disponibilité du service pendant les plages de patrouille nocturne convenues. Avant le début de l’évaluation, l’autorité doit définir ce qui constitue une minute de disponibilité opérationnelle : les capteurs environnementaux requis fonctionnent, la planification locale est opérationnelle, les communications essentielles répondent à l’état d’exploitation convenu et une réserve suffisante existe pour le service attribué. La disponibilité correspond au nombre de minutes de disponibilité opérationnelle divisé par le nombre de minutes de service programmées. Aucun pourcentage obtenu n’est revendiqué ici.
Les rapports doivent distinguer la disponibilité de la surveillance locale, la visibilité à distance dans la COP, la disponibilité des drones pour les missions et celle des robots terrestres. Sans cela, des capteurs opérationnels peuvent masquer une pénurie de batteries d’aéronefs, ou une interruption de la liaison de collecte peut être confondue avec une panne totale du nœud. La continuité locale pendant une déconnexion et la visibilité à distance sont des propriétés différentes et doivent conserver des horodatages et des motifs d’interruption distincts.
Des calculs illustratifs de planification peuvent établir la charge de travail liée à l’examen. Quatre nuits de six heures chacune constituent une période d’observation de 24 heures. Une interruption hypothétique de 30 minutes pendant cette période donnerait une disponibilité de 97.9%. Il s’agit d’un exemple de calcul, et non d’une promesse produit, d’un résultat mesuré ou d’un seuil de réception recommandé. L’acheteur doit remplacer chaque donnée d’entrée par le calendrier réel des événements et la définition du service approuvée.
Les vidéos et les données brutes des capteurs restent sur le mât et sont traitées localement. Seules des métadonnées désidentifiées relatives aux événements et aux états peuvent en sortir. La COP reçoit des synthèses opérationnelles ; l’examen détaillé et autorisé des éléments de preuve s’effectue localement. La conception privilégie le traitement local et les principes PDPL/LGPD, sans revendiquer de certification ni de conformité juridique établie aux Philippines. La conservation, les contrôles d’accès et les obligations locales de protection de la vie privée nécessitent un examen distinct par l’acheteur.
Le rapport final d’évaluation doit expliquer chaque intervalle d’indisponibilité, préciser si les communications ont affecté l’autonomie utile des drones, décrire comment l’échange de batteries a permis d’enchaîner les missions et indiquer si les réserves ont tenu pendant la plage programmée. Il doit également consigner les interventions de maintenance et les contraintes du site non résolues. Une autorité de transport peut alors juger le déploiement proposé sur le campus à partir des éléments observés dans les conditions d’exploitation de ses manifestations sportives, plutôt que d’extrapoler une affirmation de déploiement.
Configuration du système
| Paramètre | Configuration |
|---|---|
| Mât et énergie | Corps cylindrique sans éclairage, d’environ 8 m de haut et 0.6 m de large ; environ 15 m² de panneaux souples CIGS enveloppants, puissance nominale de 2.4–2.7 kWp ; entièrement autonome hors réseau. |
| Stockage sur batteries | Stockage proposé de l’ordre de 5–20 kWh, avec réserve d’exploitation protégée et planification selon le cycle de fonctionnement ; capacité utile finale soumise à validation technique. |
| Calcul périphérique et communications | Inférence sur le mât et planification OTATODO ; réseau opérationnel local et liaison de collecte des métadonnées gérée séparément, avec implantation des antennes définie par une étude de site. |
| Détection environnementale | Vitesse et direction du vent, température, humidité, pression atmosphérique, bruit, PM10, PM2.5 et éclairement. |
| Détection de sécurité | Caméra PTZ avec IA assurant localement le comptage anonyme des véhicules, l’évaluation de la densité de foule, la détection d’intrusions et la connaissance de la situation périmétrique. |
| Opérations des drones | Décollage, patrouille, inspection et retour autonomes ; échange automatisé des batteries par une interface de maintenance arrière à partir d’un magasin à plusieurs compartiments. |
| Opérations terrestres | Robot de service pour les patrouilles, l’inspection, la réponse aux alarmes et la coordination air-sol, avec recharge sans fil à la base du mât. |
Comment ça marche
- Les capteurs environnementaux du mât signalent un franchissement de seuil pendant une patrouille nocturne sur le périmètre du campus.
- L’inférence locale met les conditions en corrélation avec les déplacements anonymes et l’état de disponibilité des équipements.
- La COP présente des métadonnées d’événement désidentifiées pour permettre leur évaluation par un superviseur autorisé.
- OTATODO planifie une inspection approuvée par drone ou robot après vérification des communications, de la météo et de l’énergie.
- L’équipement déployé revient pour un échange de batterie ou une recharge sans fil, et les anomalies nécessitant une maintenance sont ajoutées à la file de tâches.
- Les éléments de preuve bruts restent sur le mât, tandis que les résultats désidentifiés des tâches et les horodatages de disponibilité mettent à jour la COP.
Hypothèses de planification (indicatives)
Données de planification illustratives que l’acheteur peut recalculer : indicateurs cibles, pas des résultats obtenus. Sous réserve de confirmation finale d’ingénierie.
| Indicateur | Hypothèse de planification | Valeur indicative |
|---|---|---|
| Période d’évaluation programmée | À TITRE ILLUSTRATIF UNIQUEMENT : observer 4 nuits à raison de 6 heures par nuit ; remplacer ces données par le calendrier des événements de l’autorité. | 4 × 6 = 24 heures programmées, soit 1,440 minutes. |
| Calcul de disponibilité | À TITRE ILLUSTRATIF UNIQUEMENT : supposer 30 minutes d’indisponibilité sur une période de 1,440 minutes ; il ne s’agit ni d’un objectif ni d’un résultat mesuré. | (1,440 − 30) ÷ 1,440 × 100 = environ 97.9% de disponibilité hypothétique. |
| Énergie de base réservée | À TITRE ILLUSTRATIF UNIQUEMENT : supposer une charge combinée de surveillance, de calcul et de communications de 100 W pendant 6 heures ; hors propulsion, recharge et charges thermiques supplémentaires. | 100 W × 6 h ÷ 1,000 = 0.6 kWh d’énergie de base. |
| Besoins énergétiques des batteries d’aéronefs | À TITRE ILLUSTRATIF UNIQUEMENT : programmer 6 sorties consommant 0.2 kWh par sortie et supposer un rendement global de recharge de 80% ; confirmer la consommation réelle des aéronefs. | 6 × 0.2 kWh ÷ 0.80 = 1.5 kWh d’énergie fournie par la station. |
| Temps consacré à l’examen des rapports | À TITRE ILLUSTRATIF UNIQUEMENT : prévoir 2 séances d’examen par semaine pendant 4 semaines, d’une durée de 30 minutes chacune. | 2 × 4 × 30 = 240 minutes, soit 4 heures d’examen prévues. |
Équipements déployés
- Mât Sky Hub proposé, sans éclairage, avec panneaux solaires souples CIGS enveloppants
- Armoire de stockage sur batteries avec protections et comptage énergétique
- Armoire de calcul périphérique et de communications sur le mât
- Caméra PTZ et ensemble de capteurs environnementaux neuf-en-un
- Drone de patrouille autonome avec interface de batterie accessible par l’arrière
- Magasin automatisé d’échange de batteries de drones à plusieurs compartiments
- Robot de service et interface de recharge sans fil à la base du mât
Questions fréquentes
S’agit-il d’un rapport de déploiement vérifié à Manille ?
Cet article décrit une configuration proposée et illustrative pour Manille ainsi qu’une méthode d’évaluation. Il ne revendique aucun contrat client, nombre d’installations ou résultat opérationnel obtenu. Les capacités en service de Sentinel constituent la base produit ; l’agencement du campus, la conception des communications, les autorisations, le budget énergétique et les critères de réception nécessitent une validation propre au site.
Comment le module de communications contribue-t-il à l’autonomie des drones ?
Les communications relient la priorité des tâches, l’état des aéronefs, la disponibilité des batteries et les instructions de retour afin que l’énergie de vol disponible serve à des inspections utiles. La planification locale et un comportement de reconnexion défini réduisent les attentes évitables et les envois en double. L’échange automatisé de batteries permet les sorties suivantes, mais ni les communications ni l’échange n’augmentent l’autonomie d’un bloc-batterie individuel.
Le mât peut-il fonctionner toute la nuit sans raccordement à une alimentation externe ?
Le système est entièrement autonome hors réseau et associe la recharge solaire sur le mât au stockage sur batteries. Le fonctionnement nocturne dépend de l’énergie stockée utilisable, des charges mesurées et des activités programmées des drones et des robots. La plage de stockage de l’ordre de 5–20 kWh nécessite un dimensionnement propre au site ; plusieurs journées consécutives de faible ensoleillement peuvent imposer une réduction des cycles de fonctionnement pour préserver la surveillance et le contrôle essentiels.
Pourquoi utiliser un archétype d’exploitation de ville de montagne pour Manille ?
Cet archétype guide l’évaluation d’un campus desservant Manille, avec des accès en pente ou une liaison vers un bassin de desserte situé en altitude ; il ne qualifie pas le centre de Manille de montagneux. Une étude de site doit établir le relief réel, les zones d’ombre radio et les contraintes de patrouille. Ces constats déterminent si la diversité des liaisons de communication et la révision des itinéraires d’inspection améliorent la disponibilité opérationnelle.
Quelles informations parviennent à la vue de commandement de l’autorité de transport ?
Seules des métadonnées désidentifiées relatives aux événements et aux états peuvent quitter le mât, notamment l’état des tâches, l’état des équipements et les horodatages de disponibilité. Les vidéos et les données brutes des capteurs restent sur le mât pour un traitement local et un examen local autorisé. Une conception axée sur le traitement local et les principes PDPL/LGPD ne constitue pas en elle-même une certification ni une preuve de conformité aux exigences philippines applicables.
Que se passe-t-il lorsque la météo ou la connectivité empêche une patrouille aérienne ?
Le planificateur respecte l’enveloppe d’exploitation approuvée et consigne la raison du report d’une sortie. La surveillance locale peut se poursuivre lorsque la liaison de collecte est indisponible, sous réserve de l’énergie disponible et de l’état des équipements. Un robot de service peut inspecter un itinéraire terrestre accessible et autorisé. Les restrictions météorologiques, les interruptions de communication et la disponibilité des équipements restent présentées séparément dans le rapport de disponibilité.
La coordination de lutte anti-drones autorise-t-elle une intervention autonome ?
La détection et le suivi des drones non autorisés peuvent contribuer à l’évaluation, mais toute mesure de neutralisation nécessite une autorisation humaine explicite et les permissions opérationnelles applicables. Le nœud peut coordonner son drone ami pour une capture aérienne en douceur par filet ou une dissuasion par approche rapprochée. Ce processus non létal est distinct de la patrouille environnementale, et les informations radar ne sont disponibles que par une entrée optionnelle issue d’un capteur partenaire.
Pour aller plus loin
- Gamme de mâts City AI / éclairage public intelligent
- Plus de cas de déploiement de ville intelligente
- Parlez à notre équipe d’ingénierie
Vous planifiez un déploiement d’IA physique similaire pour rues, campus ou espaces publics ? Demander une consultation d’ingénierie