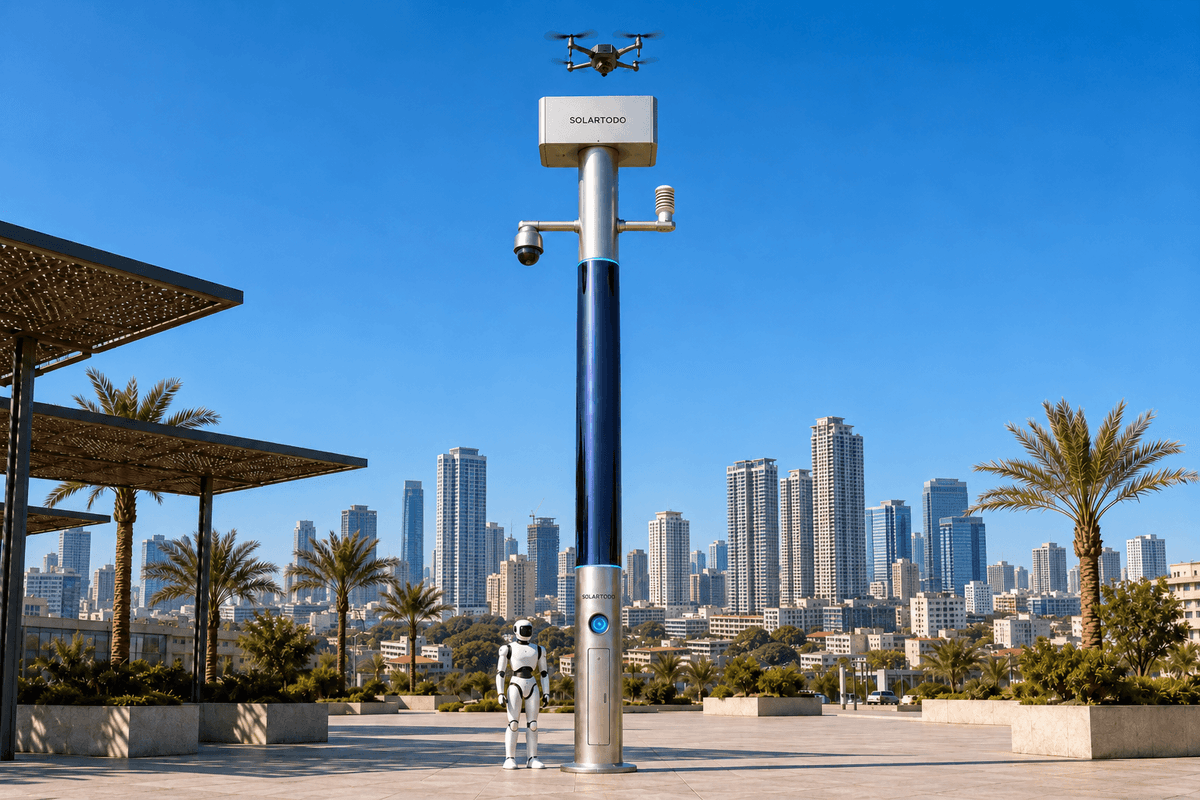
Un mât urbain à IA est un nœud urbain d’IA physique en périphérie combinant calcul local, détection, prise en charge de drones autonomes et opérations de robots terrestres. Le Sky Hub de SOLARTODO Sentinel est un mât entièrement autonome sur le plan énergétique, sans éclairage, qui exécute OTATODO en périphérie. Ce déploiement proposé à Manille soutient les inspections environnementales d’un organisme de gestion de l’eau dans un pôle de transport, en conservant les données brutes sur chaque mât et en partageant uniquement des métadonnées désidentifiées d’événements et d’état.
1. Présentation de l’incident : une alerte de drainage pendant les fêtes exige des preuves solides
L’analyse commence par un incident donné à titre d’illustration : pendant une période de départs liée à la fête d’Undas, un organisme de gestion de l’eau reçoit des signalements d’eau stagnante à proximité d’un pôle d’échanges de transport à Manille. La zone d’inspection proposée relie les voies d’accès aux terminaux, un canal de drainage et une voie d’accès de maintenance en direction du corridor du fleuve Pasig. Il s’agit de lieux envisagés pour la planification, et non d’une installation client revendiquée. La question opérationnelle consiste à déterminer si l’eau visible indique une évacuation obstruée nécessitant une intervention, une accumulation temporaire en surface ou une observation qui exige des vérifications supplémentaires.
Les opérations pendant les fêtes placent la collecte de preuves au cœur du problème. Un signalement peut relever un problème sans en établir la localisation, la persistance ou l’importance pour la maintenance. Une image aérienne peut montrer une obstruction sans clarifier les possibilités d’accès au sol. Des signalements répétés peuvent également décrire le même événement. Envoyer des équipes pour chaque alerte non vérifiée mobilise les capacités d’inspection et peut compliquer les accès dans les zones de circulation des voyageurs.
Les conditions saisonnières font partie de cette évaluation. PAGASA situe la saison des pluies aux Philippines de juin à novembre, ce qui fait des inspections liées aux précipitations un sujet de planification pertinent pour cette période de fêtes ; cela ne constitue pas une prévision météorologique pour un jour donné. Source : aperçu du climat de PAGASA.
La réponse proposée utilise des nœuds SOLARTODO Sentinel Sky Hub disposés en grille spatiale avec des communications maillées. Ici, la grille maillée décrit la topologie du déploiement, chaque mât étant entièrement autonome sur le plan énergétique. L’analyse de l’incident suit la manière dont le calcul local en périphérie rassemblerait les preuves, soutiendrait une inspection autorisée et produirait une décision de maintenance auditable. L’évaluation porte sur le taux de fausses alertes. Aucun résultat de déploiement à Manille, aucune approbation client ni aucune réduction obtenue ne sont revendiqués.
2. Reconstitution des preuves : classifier localement avant de transmettre pour traitement
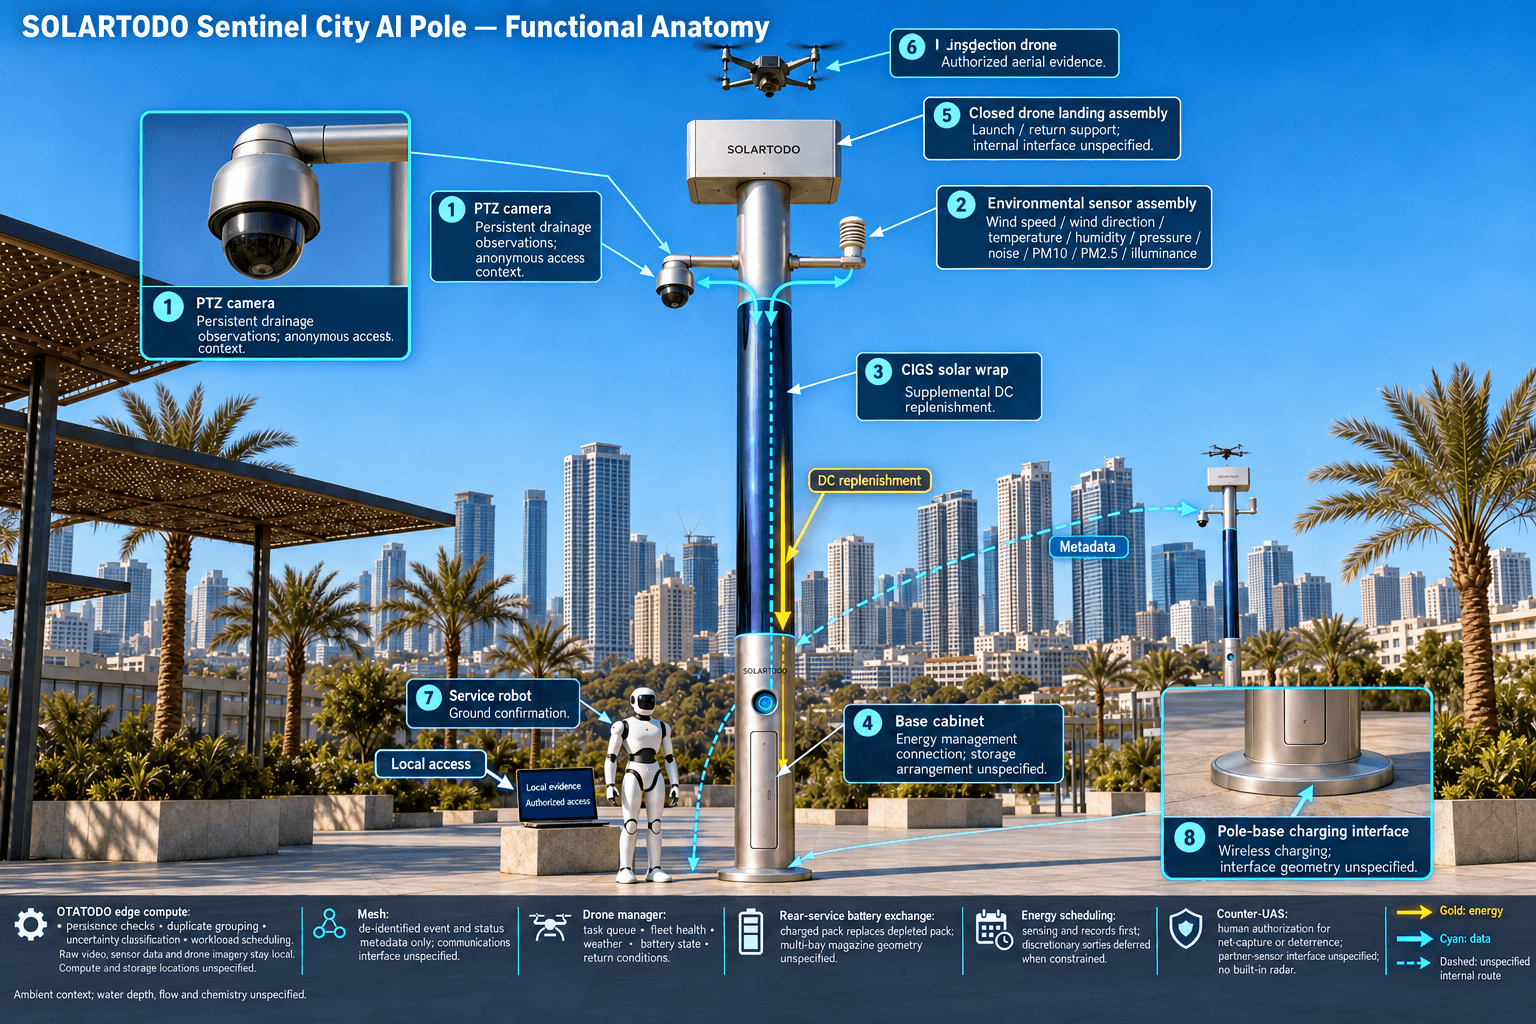
Dans le scénario d’incident proposé, la caméra PTZ d’un mât repère un changement visuel persistant près d’une ouverture de drainage. OTATODO planifie l’inférence locale, vérifie les observations dans le temps et associe l’événement potentiel à une zone d’inspection définie. Des comptages anonymes de véhicules et des estimations de la densité de foule fournissent un contexte sur les accès. La détection des intrusions et la surveillance périmétrique aident à distinguer une inspection environnementale d’une activité dans une zone de maintenance à accès restreint, sans identifier les personnes ni lire les plaques d’immatriculation.
L’ensemble intégré de capteurs environnementaux mesure la vitesse du vent, la direction du vent, la température, l’humidité, la pression atmosphérique, le bruit, les PM10, les PM2.5 et l’éclairement. Ces relevés contextualisent la visibilité, l’exposition et les conditions d’inspection. Ils ne mesurent ni la composition chimique de l’eau, ni le débit de drainage, ni la profondeur de l’eau. Une indication visuelle reste donc une situation potentielle jusqu’à ce qu’une inspection appropriée établisse ce qui s’est produit.
Le module de calcul en périphérie assure l’organisation du processus. Il regroupe les observations répétées, distingue les classifications incertaines des alertes nécessitant une action et conserve le lien entre le déclencheur initial et l’évaluation ultérieure. Sur le réseau maillé, des identifiants d’événements désidentifiés et des synthèses d’état permettent de corréler les signalements de zones adjacentes. Chaque mât conserve ses propres données vidéo et capteurs brutes ; les nœuds voisins n’échangent pas de flux bruts.
La vue de commandement de la situation opérationnelle commune présente la localisation, la classification, le niveau de confiance, l’heure d’observation, la disponibilité des équipements et l’état des autorisations. Les personnes chargées de l’examen à distance reçoivent des métadonnées désidentifiées, notamment les motifs de transmission pour traitement ou d’incertitude. L’examen autorisé des preuves originales s’effectue par un accès au mât d’origine. Cette distinction est essentielle pour l’organisme de gestion de l’eau : une synthèse concise de l’événement facilite l’envoi d’équipes, tandis qu’un dossier local traçable préserve les fondements d’une analyse ultérieure de l’incident.
3. Réponse autorisée : inspection à basse altitude et confirmation au sol
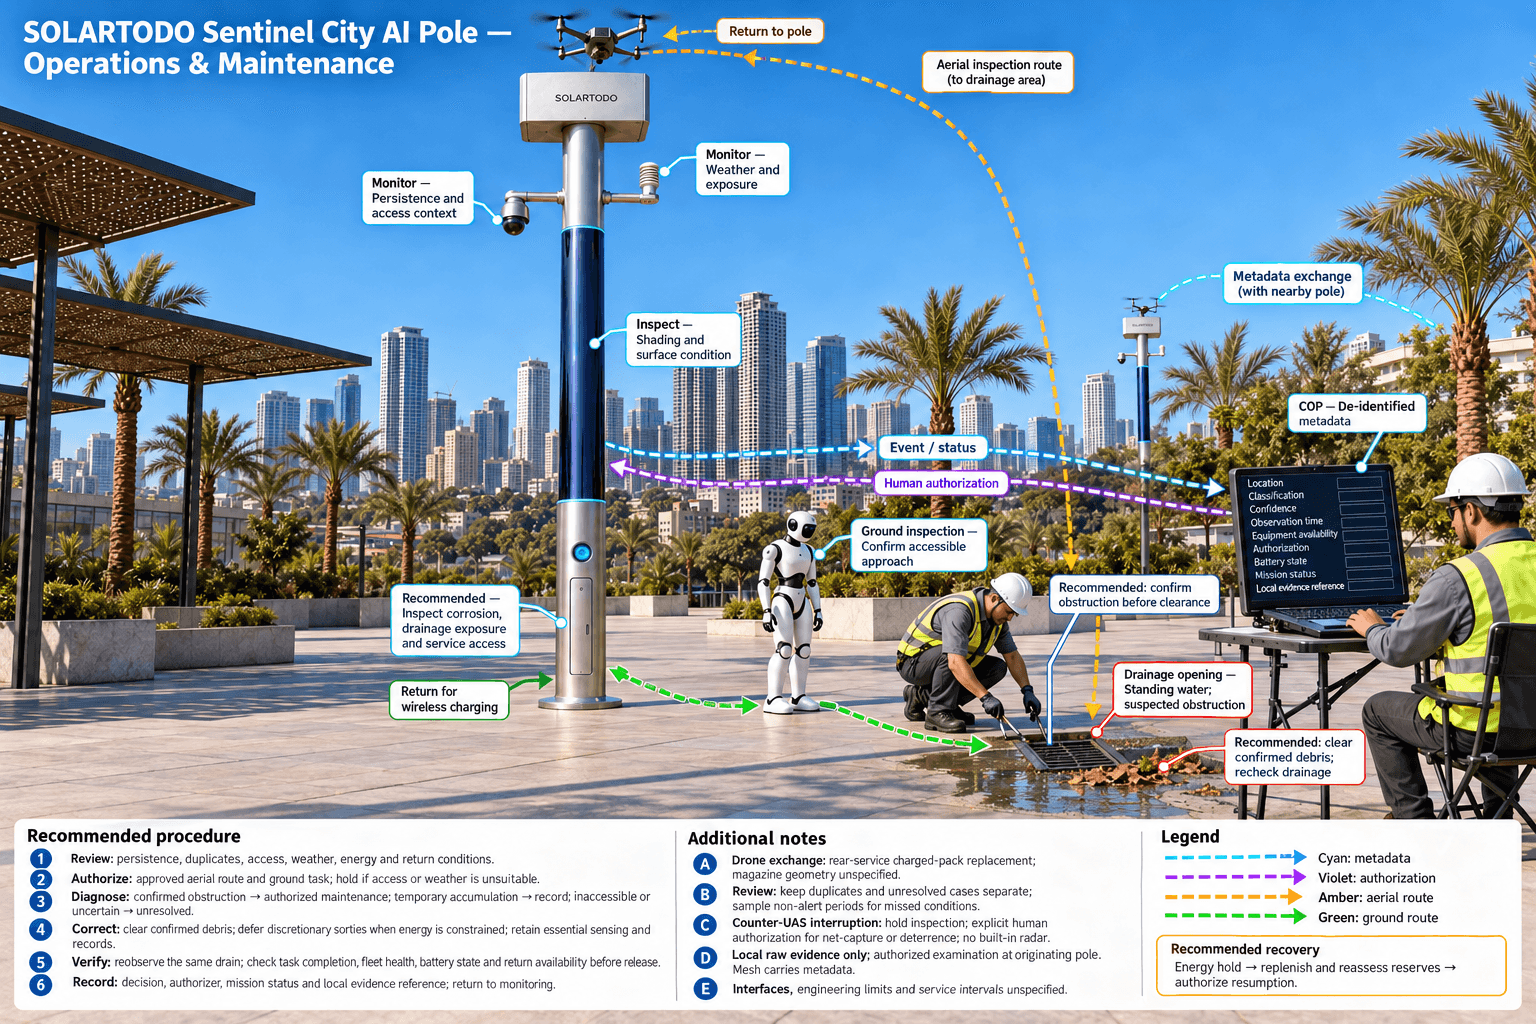
Lorsqu’une personne habilitée à l’examen détermine que des preuves supplémentaires sont nécessaires, le gestionnaire des opérations de drones sélectionne un itinéraire d’inspection approuvé à basse altitude. Il vérifie la file des tâches, l’état de la flotte, les données météorologiques, l’état de la batterie et les conditions de retour. Dans le cadre des modalités d’exploitation autorisées, le drone décolle, inspecte le corridor de drainage, revient et peut être redéployé sans opérateur posté au mât. Les zones de voyageurs et les mouvements de véhicules restent des contraintes pour le choix de l’itinéraire et l’autorisation de décollage.
Après l’atterrissage, un magasin de batteries à plusieurs compartiments effectue un échange automatisé de batterie par l’arrière. Une batterie chargée remplace la batterie déchargée, permettant une autre sortie planifiée. Les différents compartiments permettent des sorties consécutives dans les limites du stock de batteries chargées, des réserves d’énergie et des conditions d’exploitation. La planification des itinéraires, les transitions d’état de charge et d’échange, ainsi que les journaux de mission restent coordonnés par le gestionnaire embarqué sur le mât. Les images brutes du drone sont conservées sur son mât d’origine ; seuls les constats désidentifiés et l’état des missions peuvent être transférés à l’extérieur.
Un robot de service assure une inspection complémentaire au sol. Il peut patrouiller sur un itinéraire de maintenance autorisé, répondre à une alarme, examiner un accès de drainage accessible et coordonner ses observations avec la mission aérienne. Il revient à la base du mât pour une recharge sans fil. Le dossier d’incident distingue une obstruction observée d’une obstruction suspectée et consigne les zones inaccessibles comme non résolues, sans considérer une inspection incomplète comme une confirmation.
La coordination de la lutte anti-drones reste une capacité distincte, soumise à une autorisation humaine. Si un drone non autorisé interrompt l’inspection, le nœud peut le détecter et le suivre, puis coordonner son propre drone ami pour une capture aérienne non destructive au filet ou une dissuasion par approche rapprochée. Toute mesure de neutralisation nécessite une autorisation humaine explicite et un domaine d’exploitation approprié. Aucun radar n’est intégré au mât ; des données optionnelles de capteurs partenaires peuvent compléter la détection.
4. Analyse d’ingénierie : continuité du réseau maillé avec un budget énergétique limité
Sky Hub est un mât intelligent sans système d’éclairage. Sa configuration proposée à Manille associe détection, calcul en périphérie, prise en charge de drones et opérations de robots dans une microstation entièrement autonome sur le plan énergétique. Chaque mât utilise une recharge solaire intégrée et un stockage sur batteries, sans alimentation provenant du réseau électrique, de la ville ou du site. La connectivité maillée assure la coordination entre les nœuds sans modifier cette architecture énergétique indépendante.
Le corps cylindrique mesure environ 8 mètres de haut et 0.6 mètre de large et porte environ 15 mètres carrés de modules solaires souples à couche mince CIGS enveloppant sa surface sur 360 degrés. Sa puissance nominale d’environ 2.4–2.7 kWp doit être distinguée de la production réelle. Le rayonnement solaire direct atteint la surface projetée du cylindre face au soleil, et non l’ensemble de la surface enveloppée simultanément.
Pour une référence à fort ensoleillement telle que l’Arabie saoudite, la production réaliste par ciel dégagé est d’environ 0.8–1.1 kW DC en pointe et d’environ 6–9 kWh par jour, avec des pics généralement en milieu de matinée ou dans l’après-midi plutôt qu’à midi. Ces chiffres ne constituent pas une prévision de production pour Manille. L’ombrage local, la couverture nuageuse, l’orientation, la température et la géométrie de l’installation doivent être évalués avant de définir un programme d’exploitation.
L’enveloppe solaire fournit un apport énergétique complémentaire. Un stockage de l’ordre de 5–20 kWh absorbe les besoins des tâches à forte puissance des drones et des robots ; son énergie utilisable et sa recharge restent limitées. OTATODO planifie donc les cycles de fonctionnement en tenant compte des besoins de calcul, des communications, de la détection, de la recharge des batteries et des réserves requises. Pendant les périodes de disponibilité énergétique réduite, la politique proposée donne la priorité à la détection essentielle et aux dossiers d’incident, tout en reportant les sorties facultatives. L’ingénierie finale doit confirmer le dimensionnement du stockage, la résistance structurelle aux charges de vent, l’exposition aux eaux de drainage, la protection contre la corrosion, la gestion thermique et les accès de maintenance. Une analyse crédible de l’incident consigne un report lié à l’énergie comme une limitation de service, et non comme une inspection effectuée.
5. Décision à l’issue de l’analyse : évaluer les fausses alertes sans masquer les événements manqués
Le processus de réception proposé pour l’organisme de gestion de l’eau commence par une règle commune d’étiquetage. Une alerte nécessitant une action exige la preuve d’une situation justifiant la réponse d’inspection ou de maintenance convenue. Une fausse alerte est une alerte transmise pour traitement, puis confirmée comme ne nécessitant aucune action selon cette règle. Les cas non résolus restent distincts jusqu’à la décision de qualification. Les notifications en doublon sont suivies séparément afin que leur regroupement n’améliore pas artificiellement le score de classification.
Pour les rapports opérationnels, la proportion de fausses alertes correspond au nombre d’alertes transmises pour traitement et confirmées comme ne nécessitant aucune action, divisé par l’ensemble des alertes transmises ayant fait l’objet d’une décision de qualification. Si l’acheteur exige le taux de faux positifs au sens formel, l’évaluation doit également étiqueter des fenêtres d’observation négatives et calculer les faux positifs divisés par la somme des faux positifs et des vrais négatifs. Préciser les deux dénominateurs évite que différentes équipes publient des taux incompatibles sous une même appellation.
Comparer le processus d’examen existant au flux de travail proposé assisté par le calcul en périphérie sur des périodes d’exploitation comparables pendant les fêtes. Maintenir constantes la définition de l’incident, les zones d’inspection et les règles de qualification. Examiner si les vérifications de persistance, le regroupement des doublons et la confirmation aérienne autorisée réduisent les transmissions inutiles pour traitement. Échantillonner également les périodes sans alerte et examiner les cas non résolus pour révéler les situations manquées. Une baisse du chiffre des fausses alertes ne suffit pas si l’exhaustivité des inspections se dégrade.
L’analyse se termine par une décision de maintenance, l’identification d’un responsable de l’autorisation et une référence aux preuves conservées localement. La situation opérationnelle commune (COP) consigne la détection, l’évaluation et la réponse autorisées, la planification du calcul en périphérie, ainsi que les opérations et la maintenance sur le terrain dans une boucle continue. Les capacités établies de SOLARTODO déjà en service constituent la configuration proposée ; les détails de l’installation à Manille et les seuils de réception restent soumis à la confirmation de l’ingénierie finale. Le traitement des données est conçu pour une exécution locale et s’inscrit dans une démarche orientée PDPL/LGPD, sans impliquer de certification ni de conformité vérifiée aux exigences philippines.
Configuration du système
| Paramètre | Configuration |
|---|---|
| Mât et topologie de déploiement | Sky Hub cylindrique sans éclairage, d’environ 8 m de haut et 0.6 m de large ; grille spatiale avec communications maillées ; entièrement autonome sur le plan énergétique. |
| Calcul d’IA en périphérie | Module d’inférence embarqué sur le mât exécutant OTATODO, avec planification locale des charges de travail, corrélation des événements et stockage des données brutes. |
| Détection de sécurité | Caméra PTZ avec perception locale pour le comptage anonyme des véhicules, la densité de foule, la détection des intrusions et la surveillance périmétrique. |
| Surveillance environnementale | Neuf mesures : vitesse du vent, direction du vent, température, humidité, pression atmosphérique, bruit, PM10, PM2.5 et éclairement. |
| Opérations aériennes et terrestres | Prise en charge de l’atterrissage et du décollage autonomes des drones, échange de batterie par l’arrière avec magasin à plusieurs compartiments, gestionnaire de missions, robot de service et recharge sans fil à la base. |
| Système énergétique | Environ 15 m² de modules CIGS souples enveloppants, puissance nominale d’environ 2.4–2.7 kWp ; stockage de l’ordre de 5–20 kWh, sous réserve du dimensionnement final. |
| Coordination de la lutte anti-drones | Détection et suivi avec capture non destructive au filet par un drone ami ou dissuasion par approche rapprochée, sous autorisation humaine ; aucun radar intégré. |
Comment ça marche
- La perception embarquée sur le mât signale une anomalie persistante dans la zone de drainage et conserve les preuves brutes localement.
- Le calcul en périphérie corrèle les observations, regroupe les doublons et publie des métadonnées d’événements désidentifiées.
- Une personne chargée de l’examen autorise une inspection après vérification des accès, de la météo et de l’état énergétique.
- Le nœud planifie une inspection par drone à basse altitude et toute confirmation nécessaire par robot terrestre.
- L’organisme de gestion de l’eau statue sur l’événement et prescrit une maintenance ou une investigation complémentaire.
- La COP consigne l’autorisation, l’état de la mission et la référence aux preuves locales du mât d’origine.
Hypothèses de planification (indicatives)
Données de planification illustratives que l’acheteur peut recalculer : indicateurs cibles, pas des résultats obtenus. Sous réserve de confirmation finale d’ingénierie.
| Indicateur | Hypothèse de planification | Valeur indicative |
|---|---|---|
| Proportion illustrative de fausses alertes | À TITRE D’ILLUSTRATION UNIQUEMENT : supposer 100 alertes transmises pour traitement ayant fait l’objet d’une décision de qualification, dont 20 cas confirmés comme ne nécessitant aucune action ; il s’agit de données d’évaluation hypothétiques. | 20 ÷ 100 × 100 = 20% de fausses alertes à titre d’illustration, et non un résultat obtenu ou un seuil de réception. |
| Charge d’examen manuel | À TITRE D’ILLUSTRATION UNIQUEMENT : supposer que 100 alertes transmises pour traitement nécessitent chacune 6 minutes d’examen au cours d’une période d’évaluation. | 100 × 6 = 600 minutes, soit 10 heures de travail d’examen hypothétique. |
| Potentiel de réduction de l’examen des doublons | À TITRE D’ILLUSTRATION UNIQUEMENT : supposer que 20 notifications en doublon nécessiteraient chacune 4 minutes d’examen distinct. | 20 × 4 = 80 minutes d’examen potentiellement évitables ; valider l’exactitude du regroupement avant de comptabiliser tout bénéfice. |
| Charge d’échantillonnage des périodes sans alerte | À TITRE D’ILLUSTRATION UNIQUEMENT : examiner 10 fenêtres d’observation sans alerte par jour pendant 5 jours, en prévoyant 3 minutes par fenêtre. | 10 × 5 × 3 = 150 minutes d’échantillonnage planifié pour rechercher les situations manquées. |
Équipements déployés
- Mât cylindrique Sky Hub sans éclairage, enveloppé de modules solaires CIGS souples.
- Armoire de stockage sur batteries avec contrôleur de gestion énergétique.
- Module de calcul en périphérie embarqué sur le mât et stockage local des preuves.
- Caméra PTZ et ensemble de capteurs environnementaux à neuf variables.
- Drone d’inspection avec interface automatisée de batterie accessible par l’arrière.
- Magasin de batteries pour drone à plusieurs compartiments et ensemble d’atterrissage.
- Robot de service avec interface de recharge sans fil à la base du mât.
- Équipements de communication maillée pour l’échange de données désidentifiées d’événements et d’état.
Questions fréquentes
S’agit-il d’un véritable déploiement client à Manille ?
Cet article décrit une configuration proposée à Manille au travers d’une analyse d’incident illustrative. Il ne désigne aucune installation client et ne revendique aucun résultat local obtenu. Les capacités de SOLARTODO Sentinel déjà en service constituent la base produit, tandis que le choix du site, les autorisations, les procédures d’exploitation, le dimensionnement énergétique et les seuils d’évaluation nécessitent une confirmation propre au projet.
Une grille maillée signifie-t-elle que les mâts nécessitent une alimentation électrique de la ville ?
La grille maillée décrit l’organisation spatiale et la topologie des communications. Chaque mât est entièrement autonome sur le plan énergétique, grâce à la recharge solaire par modules CIGS enveloppants et au stockage sur batteries, sans alimentation provenant du réseau électrique, de la ville ou du site. L’énergie disponible limite néanmoins les cycles de fonctionnement ; les sorties de drones, la recharge des robots et les charges de calcul doivent donc être planifiées en fonction d’un budget énergétique local vérifié.
Comment l’organisme de gestion de l’eau peut-il examiner les preuves si les données brutes restent sur le mât ?
La vue de commandement à distance reçoit uniquement des métadonnées désidentifiées d’événements et d’état, notamment les classifications, les horodatages, les enregistrements d’autorisation et les résultats des missions. Les données vidéo et capteurs brutes restent sur le mât d’origine. L’examen détaillé autorisé des preuves s’effectue par un accès local sur place, avec des durées de conservation, des droits d’accès et des procédures d’intégrité des enregistrements définis pendant l’ingénierie.
Les capteurs environnementaux peuvent-ils prouver une obstruction du drainage ou une contamination de l’eau ?
L’ensemble à neuf variables mesure les conditions atmosphériques et environnementales ambiantes, notamment les particules, le vent et l’éclairement. Il ne mesure pas directement la profondeur, le débit ou la composition chimique de l’eau. Les observations par caméra et les inspections aériennes ou terrestres soutiennent l’évaluation, tandis que toute conclusion sur la qualité de l’eau nécessite un échantillonnage ou une instrumentation spécifiés séparément, ainsi qu’une procédure de vérification appropriée.
Comment les acheteurs doivent-ils évaluer les performances en matière de fausses alertes ?
Convenir de la définition de l’événement et du dénominateur avant l’évaluation. Rapporter les alertes transmises pour traitement et confirmées comme ne nécessitant aucune action en proportion des alertes ayant fait l’objet d’une décision de qualification, et utiliser des fenêtres d’observation négatives étiquetées pour calculer le taux de faux positifs au sens formel. Suivre séparément les doublons, les cas non résolus et les situations manquées. Comparer des périodes d’exploitation équivalentes plutôt que de présenter des calculs hypothétiques comme une amélioration mesurée.
Pour aller plus loin
- Gamme de mâts City AI / éclairage public intelligent
- Plus de cas de déploiement de ville intelligente
- Parlez à notre équipe d’ingénierie
Vous planifiez un déploiement d’IA physique similaire pour rues, campus ou espaces publics ? Demander une consultation d’ingénierie