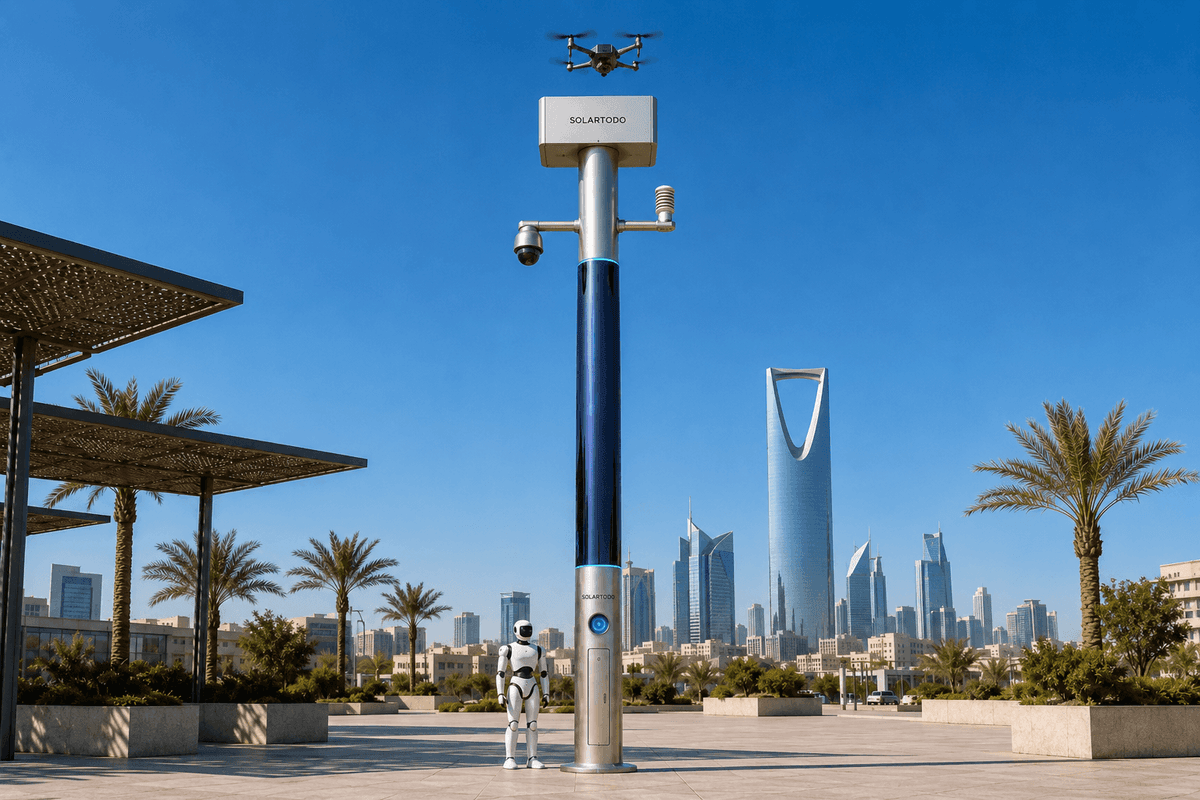
Un poteau IA urbain / SOLARTODO Sentinel Sky Hub est un edge node d’IA physique, sans éclairage et entièrement hors réseau, qui combine stockage d’énergie sur poteau, recharge solaire CIGS enveloppante, edge computing, détection, opérations autonomes de drones, recharge de robots terrestres et coordination C-UAS. Dans cette configuration pour Mexico, il prend en charge la patrouille nocturne de périmètre de campus pendant les périodes de vague de chaleur ainsi que la collecte de preuves orientée PDPL/LGPD.
Mission urbaine et contexte de déploiement
L’environnement dense du CBD de Mexico crée une fenêtre opérationnelle difficile pour les équipes éco-environnementales responsables des périmètres de campus, des complexes à usage mixte, des quartiers d’affaires et des limites de sites critiques. Les périodes de vague de chaleur intensifient la mission. Des températures nocturnes plus élevées peuvent prolonger l’activité extérieure, mettre les équipes terrain sous tension, accroître les réclamations environnementales et rendre la collecte manuelle de preuves moins cohérente sur de longues lignes de périmètre. Le déploiement proposé de SOLARTODO Sentinel Sky Hub est cadré autour de cette mission urbaine plutôt qu’autour d’une vitrine produit : maintenir une zone de périmètre de campus observable la nuit, collecter des preuves environnementales et de sécurité défendables, et préserver la disponibilité opérationnelle sans tirer d’énergie de la ville, du réseau ou de l’infrastructure du site.
La configuration est proposée pour un archétype de périmètre de campus dans le CBD de Mexico : entrées, voies de service, zones de chargement, cours intérieures, zones adjacentes aux réseaux techniques et lignes de retrait extérieures où les opérateurs éco-environnementaux ont besoin d’une vue commune de ce qui s’est passé, du moment où cela s’est produit et de la réponse autorisée. Le poteau est un poteau intelligent PURE et un edge node d’IA physique, et non un équipement d’éclairage public. Son rôle est d’héberger la détection, le calcul, l’énergie, les opérations de drones et les opérations de robots terrestres dans une seule micro-station hors réseau.
Le déclencheur saisonnier est une période d’exploitation en vague de chaleur. Pendant ces fenêtres, un site peut avoir besoin de patrouilles nocturnes plus fréquentes pour les intrusions périmétriques, la densité de foule près des portails, les mouvements anormaux de véhicules, les pics de bruit, les variations de particules et les préoccupations de sécurité localisées. L’objectif du déploiement n’est pas d’affirmer un déploiement public achevé ni des résultats obtenus. Il s’agit de définir une configuration illustrative, sous réserve de confirmation finale d’ingénierie, qu’un acheteur peut évaluer par rapport à la disponibilité cible, à l’exhaustivité des preuves, au cycle de service et aux exigences locales de traitement des données.
Concept opérationnel : boucle droneport et robot terrestre
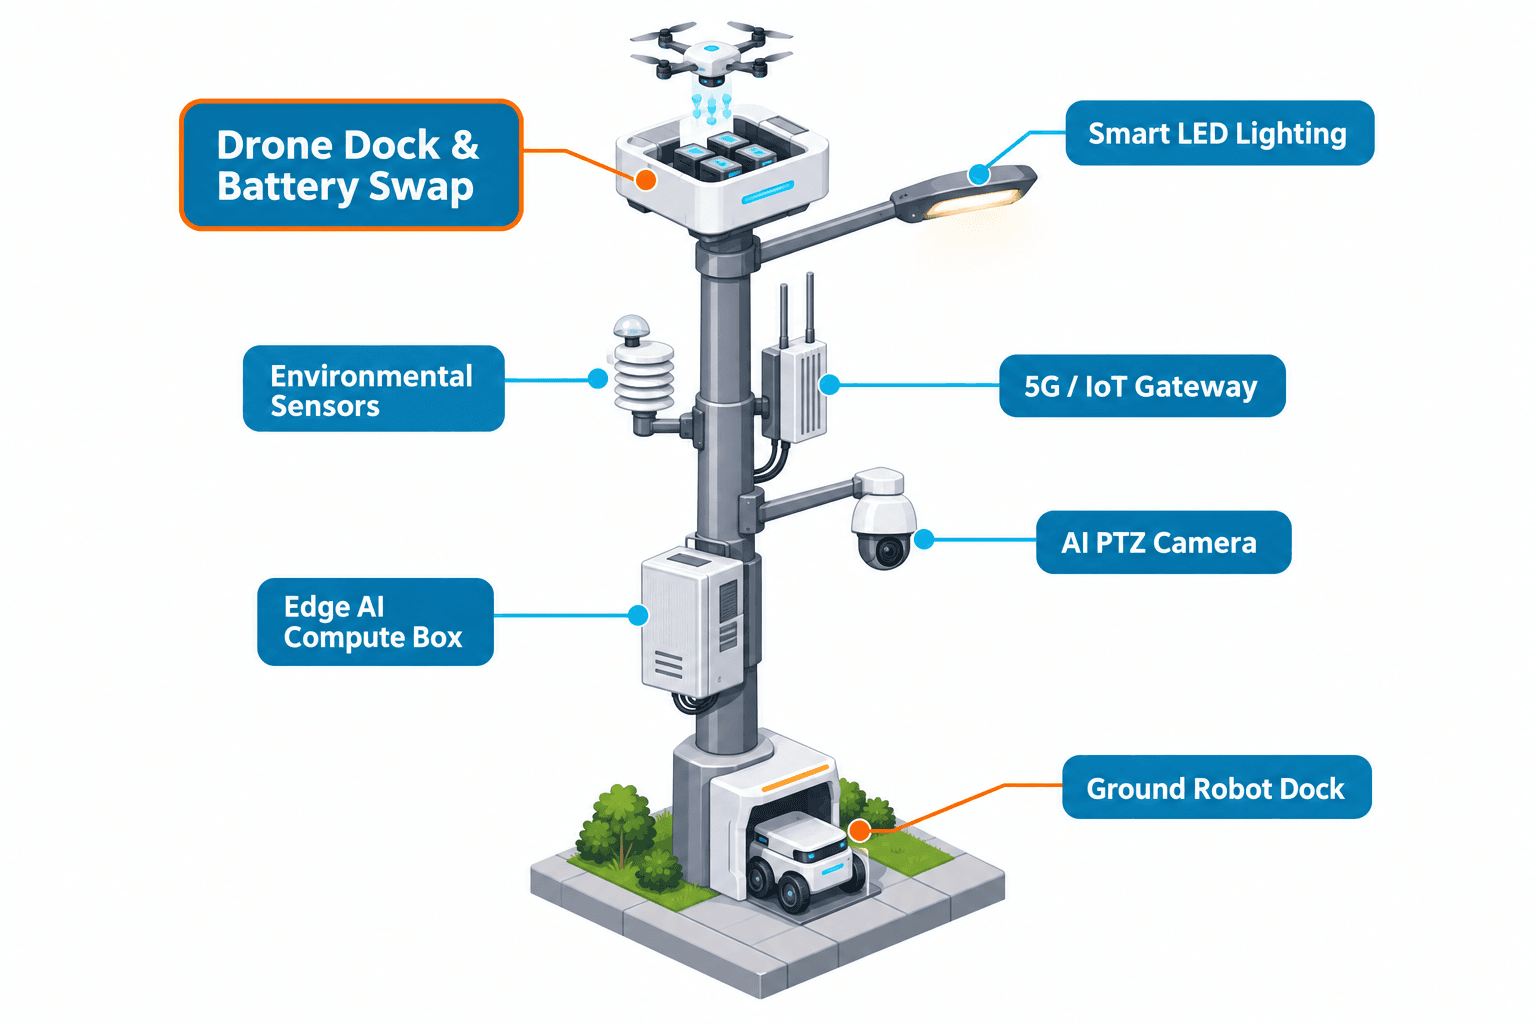
Le Sky Hub est positionné comme un droneport compact et un edge node prêt pour robot destiné à la patrouille nocturne de périmètre de campus. Dans un cycle normal de patrouille, la caméra PTZ sur poteau et l’ensemble de capteurs environnementaux surveillent le périmètre depuis l’emplacement du poteau. La perception locale signale un changement dans la scène, par exemple un nombre inhabituel de véhicules, une densité de foule en hausse, une intrusion dans une zone restreinte ou une anomalie environnementale telle que du bruit et des mouvements de particules pendant une nuit de vague de chaleur.
L’armoire edge computing traite les données vidéo et capteurs brutes sur le poteau. Les flux bruts restent sur le poteau. La vue COP de situation opérationnelle commune ne reçoit que des métadonnées d’événement et d’état désidentifiées : heure, zone de localisation, classe d’événement, intervalle de confiance, état des capteurs, disponibilité du drone, état de charge du robot et état du journal de mission. C’est important pour une posture opérationnelle orientée PDPL/LGPD, car cela réduit le besoin de déplacer des éléments bruts sensibles hors du dispositif terrain tout en donnant aux superviseurs suffisamment de contexte pour autoriser une action.
Pour les opérations de drones, le poteau gère la planification des itinéraires, la préparation au lancement, l’envoi autonome des sorties, le retour, l’échange de batteries à chaud, l’état de santé de la flotte et les journaux de mission. Lorsqu’une patrouille nocturne nécessite une vue aérienne, un opérateur autorisé peut libérer un itinéraire depuis la COP. Le drone décolle, inspecte le segment de périmètre, revient au poteau et entre dans un échange automatisé de batterie par service arrière. Un magasin multibaies peut prendre en charge plusieurs sorties consécutives en échangeant un pack déchargé contre un pack chargé, sous réserve du cycle de service et du budget énergétique configurés.
Dans ce cas, le module central est le robot terrestre. Le robot assure la couche d’inspection plus lente et plus rapprochée que la patrouille aérienne ne peut pas remplacer : se déplacer le long du bord du campus, approcher un lieu d’alarme, vérifier une zone de portail, confirmer si une réclamation environnementale a une source visible, se coordonner avec la vue aérienne du drone et revenir à la base du poteau pour une recharge sans fil. Le résultat n’est pas une revendication d’application autonome. Il s’agit d’une boucle opérationnelle structurée : détection, évaluation et réponse autorisées, planification par edge computing, puis opérations terrain et maintenance, le tout visible dans une seule vue de commande COP avec autorisation humaine dans la boucle.
Collecte de preuves et traitement des données
Le principal point de douleur est la collecte de preuves. Les parties prenantes éco-environnementales ont souvent besoin d’éléments opportuns, organisés et explicables : journal de patrouille, contexte capteur, classification locale d’événement, autorisation opérateur, enregistrement de réponse robot, enregistrement de sortie drone et état de maintenance. Les patrouilles nocturnes manuelles peuvent produire des lacunes lorsque les conditions de vague de chaleur modifient les schémas de dotation, lorsque les zones périmétriques sont éloignées les unes des autres ou lorsqu’un incident couvre plusieurs capteurs et actions terrain.
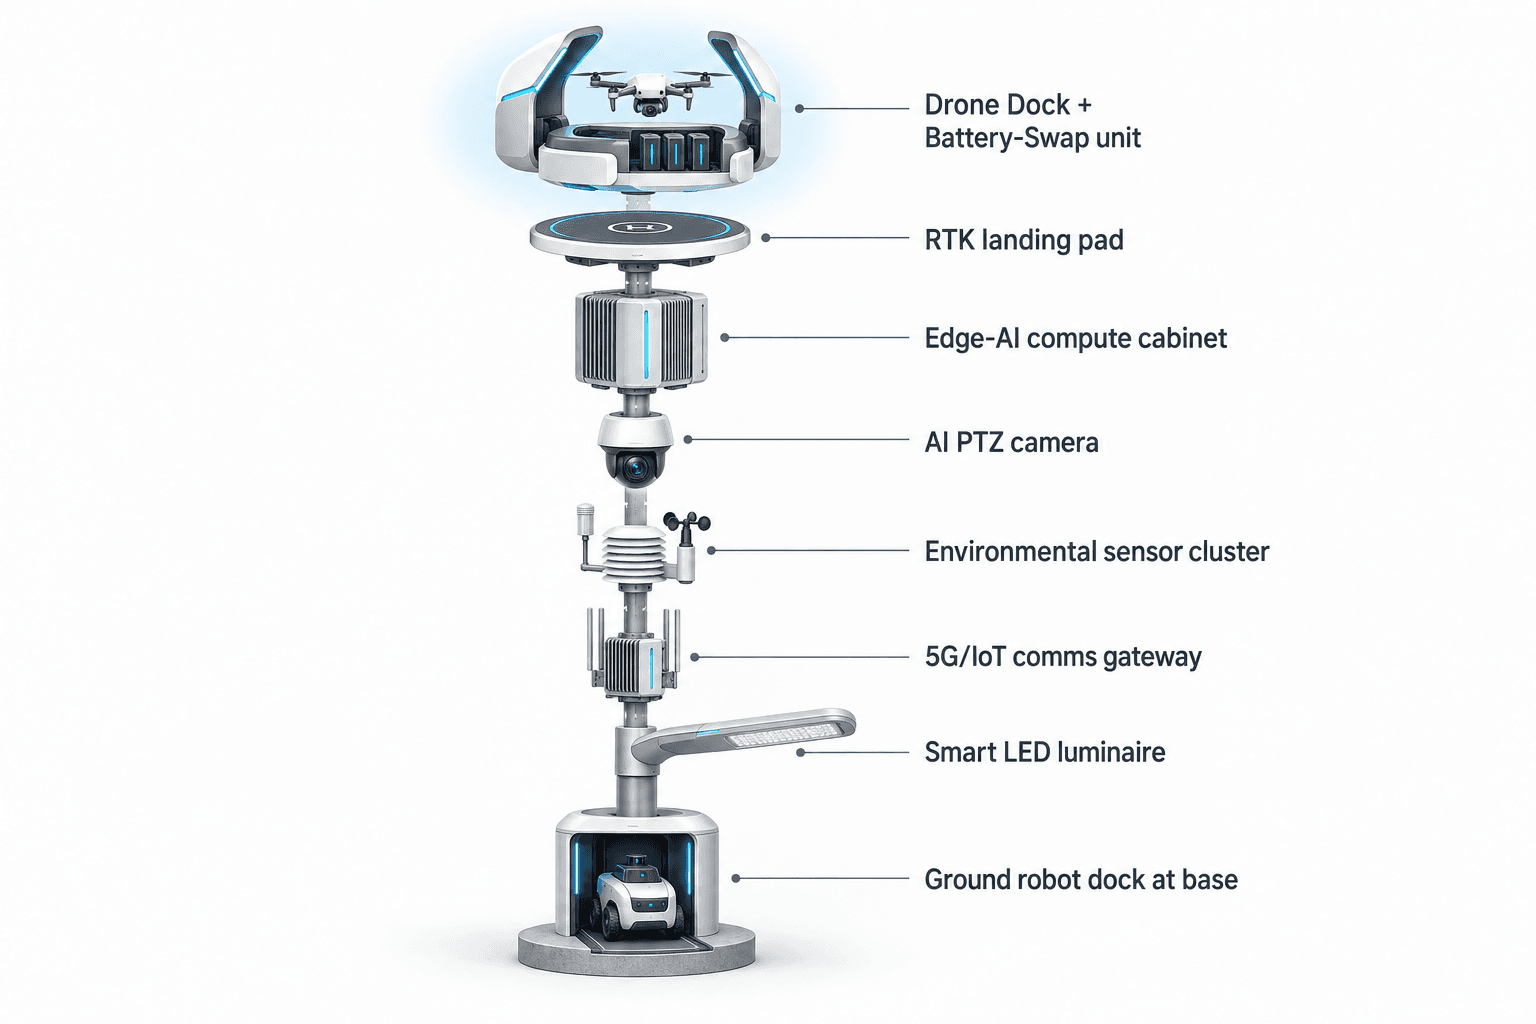
Dans la configuration proposée, la preuve est constituée sous forme de dossier d’événement plutôt que d’export de données brutes. Le Sky Hub enregistre les métadonnées d’événement issues de la couche de perception PTZ, des neuf canaux environnementaux, de l’état de mission du drone, de l’état du robot terrestre et de la trace d’autorisation. Le poteau peut classifier localement le nombre anonyme de véhicules, la densité de foule, l’intrusion et la conscience périmétrique. Il ne revendique pas de reconnaissance faciale active ni de reconnaissance de plaques d’immatriculation. Cette distinction compte pour les achats, car l’objectif des preuves est la responsabilité opérationnelle et la reconstruction situationnelle, et non une collecte large d’identités.
Pour un cas de patrouille nocturne en vague de chaleur, la COP pourrait montrer une séquence liée dans le temps : le bruit et les PM2.5 augmentent près d’une entrée de service, la caméra signale un schéma de mouvement inhabituel, le robot terrestre est chargé d’inspecter la limite à faible vitesse, et une sortie de drone est autorisée pour une courte vue aérienne. L’edge node planifie le calcul et l’énergie entre ces tâches, consigne les transitions d’état et pousse uniquement les métadonnées d’événement et d’état désidentifiées vers la vue de commande.
La coordination C-UAS est également présentée comme un flux de travail contrôlé de preuve et de réponse. Le poteau peut détecter et suivre un drone non autorisé à l’aide de sa propre pile de perception et, lorsqu’ils sont disponibles, d’entrées optionnelles de capteurs partenaires. Le radar n’est pas traité comme un matériel intégré au poteau. Avec une autorisation humaine, le node peut commander à son drone ami d’effectuer une capture douce par filet aérien ou une dissuasion par approche rapprochée. Le langage du déploiement reste non cinétique et autorisé par l’humain ; l’étude de cas ne positionne pas le node comme une arme autonome ni comme un système de déni spectral.
Planification de l’énergie hors réseau et de la disponibilité
La disponibilité est le cadrage KPI de cette proposition pour Mexico. L’acheteur doit évaluer le Sky Hub non pas selon une affirmation d’autonomie solaire illimitée, mais selon la capacité de sa micro-station hors réseau avec batterie à maintenir les fonctions prioritaires de patrouille disponibles pendant les fenêtres nocturnes convenues. Le poteau porte environ 15 m² de film mince CIGS flexible enveloppant à 360 degrés sur un corps vertical d’environ 8 m de haut et 0,6 m de large, avec une puissance nominale d’environ 2,4-2,7 kWp. Comme un cylindre vertical capte le soleil direct principalement sur la projection orientée vers le soleil plutôt que sur l’ensemble de l’enveloppe en même temps, la production réaliste par ciel clair dans une région à forte irradiance est d’environ 0,8-1,1 kW DC en crête, avec un pic généralement en milieu de matinée ou en milieu d’après-midi plutôt qu’à midi, et d’environ 6-9 kWh par jour.
Pour Mexico, le rendement final doit être confirmé par l’ingénierie du site, l’analyse d’ombrage, l’irradiance saisonnière, la qualité de l’air, la finition de montage, l’intervalle de nettoyage et la modélisation du cycle de service. La couche CIGS doit être considérée comme une recharge supplémentaire pour une station entièrement hors réseau, et non comme une garantie de fonctionnement continu à forte puissance. Le principal tampon énergétique est un système de batteries de classe 5-20 kWh. La fréquence de relance des drones, la durée des patrouilles robot, les fenêtres d’enregistrement des capteurs, la charge de travail d’inférence edge et les cycles de service des communications doivent être planifiés par rapport à cette enveloppe de stockage.
L’analyse ROI doit donc commencer par les objectifs de disponibilité. Un acheteur peut définir la fenêtre de couverture de patrouille nocturne requise, le temps de disponibilité cible du node, le nombre minimal de sorties drone consécutives, les cycles de patrouille robot par quart, le taux d’achèvement des dossiers de preuves et l’intervalle de maintenance acceptable. La valeur est créée lorsque le poteau réduit les lacunes dans la collecte de preuves nocturnes, standardise les journaux de réponse et maintient la capacité de patrouille disponible pendant les périodes de vague de chaleur sans exiger de travaux d’alimentation électrique sur site. Toute analyse de rentabilité finale doit être recalculée à partir des modèles locaux de main-d’œuvre, du volume d’incidents, des règles de sécurité, des besoins de reporting environnemental et de la confirmation finale d’ingénierie.
Évaluation acheteur et logique ROI
Pour un acheteur éco-environnemental, le prisme d’évaluation le plus solide n’est pas le nombre de gadgets. Il s’agit de savoir si le périmètre du campus devient plus facile à exploiter avec moins d’angles morts et des enregistrements plus clairs. Le Sky Hub combine caméra edge, canaux environnementaux, droneport, magasin d’échange à chaud, base de charge pour robot terrestre, planification edge AI et coordination C-UAS dans un seul node hors réseau. Cela donne à l’acheteur une structure de test pratique : comparer la couverture actuelle des patrouilles manuelles et la qualité des preuves avec un modèle opérationnel cible qui automatise les segments de patrouille répétables tout en conservant l’autorisation et la gestion des exceptions auprès des humains.
Un modèle ROI illustratif peut attribuer des intrants de planification à chaque couche opérationnelle. La patrouille par drone remplace certaines rondes périmétriques répétées par des sorties programmées. Le robot terrestre prend en charge les inspections rapprochées et les itinéraires de réponse aux alarmes qui exigeraient autrement que le personnel traverse le site la nuit. Le traitement edge réduit le besoin de transmettre des éléments bruts hors du poteau. La COP réduit le temps consacré à assembler a posteriori des notes de patrouille, des relevés de capteurs et des dossiers d’incident dispersés. La disponibilité devient la métrique directrice, car chaque bénéfice dépend de la disponibilité du node lorsque la fenêtre de patrouille nocturne s’ouvre.
Le déploiement proposé à Mexico ne devrait être accepté qu’après confirmation, par la conception finale du site, de l’emplacement du poteau, de l’exposition solaire, de la capacité de stockage, de l’enveloppe opérationnelle du drone, de la sécurité de l’itinéraire du robot, de la couverture sans fil, de l’étalonnage des capteurs environnementaux, de l’accès maintenance et des règles d’exploitation locales. Le cas ne revendique pas de résultats obtenus, de clients nommés, de conformité certifiée, de taux de détection fixes ni de couverture à l’échelle de la ville. Il définit une configuration crédible pour un périmètre de campus de CBD sensible aux vagues de chaleur, où la collecte de preuves, la disponibilité du droneport, la réponse par robot terrestre et la disponibilité hors réseau sont les principales questions d’achat.
Configuration du système
| Paramètre | Configuration |
|---|---|
| Forme de déploiement | SOLARTODO Sentinel Sky Hub, poteau edge-node d’IA physique sans éclairage pour les opérations de périmètre de campus en CBD |
| Système énergétique | Micro-station entièrement hors réseau avec batterie, recharge solaire par film mince CIGS flexible enveloppant à 360 degrés et stockage de classe 5-20 kWh |
| Calcul edge AI | Armoire d’inférence sur poteau et de planification des charges de travail de classe Jetson, classe Orin ou Thor, avec données vidéo et capteurs brutes traitées localement |
| Opérations de droneport | Lancement, patrouille, inspection et retour autonomes, échange de batterie à chaud par service arrière, mise en file d’attente des tâches, état de santé de la flotte et journaux de mission |
| Module robot terrestre | Patrouille par robot humanoïde ou de service, réponse aux alarmes, inspection rapprochée, coordination air-sol et recharge sans fil avec retour à la base |
| Ensemble de détection | Perception PTZ pour le comptage anonyme de véhicules, la densité de foule, l’intrusion et la conscience périmétrique, plus neuf canaux environnementaux |
| Coordination C-UAS | Détection et suivi avec capture douce par filet via drone ami ou dissuasion par approche rapprochée autorisée par l’humain ; entrées optionnelles de capteurs partenaires uniquement |
Comment ça marche
- La perception PTZ sur poteau ou les capteurs environnementaux signalent une anomalie périmétrique pendant la fenêtre nocturne de vague de chaleur.
- L’edge AI classifie l’événement localement et crée des métadonnées désidentifiées pour la vue de commande COP.
- Un superviseur humain examine le score de l’événement, le contexte de patrouille et l’état disponible du drone ou du robot avant d’autoriser l’action.
- Le Sky Hub envoie une sortie drone, un itinéraire de robot terrestre ou une réponse air-sol coordonnée selon la tâche approuvée.
- Le node enregistre la chronologie de l’événement, le contexte capteur, l’étape d’autorisation, l’état de mission et l’état de maintenance sous forme de dossier de preuves.
- Les opérations terrain examinent le dossier, clôturent l’événement et ajustent les futurs cycles de service de patrouille ou les tâches de maintenance.
Hypothèses de planification (indicatives)
Données de planification illustratives que l’acheteur peut recalculer : indicateurs cibles, pas des résultats obtenus. Sous réserve de confirmation finale d’ingénierie.
| Indicateur | Hypothèse de planification | Valeur indicative |
|---|---|---|
| Automatisation de la patrouille nocturne | Les patrouilles par drone et robot remplacent une partie des rondes périmétriques manuelles répétées pendant les fenêtres nocturnes de vague de chaleur | ~10-20 cycles de patrouille automatisés par semaine ciblés |
| Exhaustivité des dossiers de preuves | Chaque événement qualifié doit inclure horodatage, zone, contexte capteur, enregistrement d’autorisation, action drone ou robot et journal de mission | Objectif de 90-95 % de dossiers d’événement complets pour les incidents examinés |
| Disponibilité du node | Le stockage par batterie, la recharge solaire et la planification du cycle de service sont dimensionnés pour la fenêtre de patrouille convenue | Objectif de 95-98 % de disponibilité pendant les heures de patrouille nocturne définies |
| Continuité des sorties drone | Le magasin multibaies d’échange à chaud prend en charge des missions de patrouille courtes consécutives avant qu’un service manuel soit requis | ~3-6 possibilités de sorties consécutives par bloc de patrouille configuré |
| Utilisation du robot terrestre | Le robot prend en charge les inspections rapprochées et les itinéraires de réponse aux alarmes à forte friction pour le personnel de nuit | ~1-3 itinéraires de réponse par quart de nuit ciblés |
Équipements déployés
- Corps de poteau SOLARTODO Sentinel Sky Hub avec couche de film mince CIGS flexible enveloppante à 360 degrés
- Armoire d’alimentation hors réseau avec batterie, classe 5-20 kWh selon la conception finale du site
- Armoire edge AI sur poteau pour l’inférence locale et la planification des tâches
- Caméra de perception PTZ pour la conscience périmétrique et les cas d’usage de comptage anonyme
- Ensemble de capteurs environnementaux à neuf canaux : vitesse du vent, direction du vent, température, humidité, pression atmosphérique, bruit, PM10, PM2.5 et éclairement
- Module droneport autonome avec magasin multibaies d’échange de batteries à chaud par service arrière
- Base de recharge sans fil pour robot terrestre intégrée à la base du poteau
- Tableau de bord de commande de situation opérationnelle commune pour l’autorisation humaine dans la boucle et les journaux de mission
Questions fréquentes
La configuration Sky Hub est-elle destinée à remplacer l’alimentation électrique urbaine existante ou les travaux électriques du site ?
Oui, pour ce cas d’usage périmétrique proposé, le Sky Hub est spécifié comme un node entièrement hors réseau utilisant le stockage par batterie et la recharge solaire CIGS sur poteau. La couche solaire est supplémentaire et ne doit pas être interprétée comme une autosuffisance illimitée. Le dimensionnement final du stockage, la fréquence des patrouilles et les intervalles de maintenance doivent être confirmés par une modélisation énergétique propre au site.
En quoi cela aide-t-il une partie prenante éco-environnementale, et pas seulement une équipe de sécurité ?
Le déploiement est organisé autour de la collecte de preuves pour les opérations nocturnes en période de vague de chaleur. Les canaux environnementaux, la perception locale, les journaux de patrouille drone et les enregistrements d’inspection du robot terrestre sont réunis dans des dossiers d’événements. Cela aide les équipes éco-environnementales à corréler bruit, particules, température, humidité et activité périmétrique sans déplacer les flux vidéo ou capteurs bruts hors du poteau.
Qu’est-ce qui rend le robot terrestre important dans ce scénario de périmètre de campus à Mexico ?
Le drone fournit une inspection aérienne rapide, mais le robot terrestre assure une vérification rapprochée et plus lente le long des portails, voies de service, lignes de retrait et points d’alarme. Il peut approcher une zone signalée, se coordonner avec la vue aérienne du drone, documenter les conditions locales et revenir à la base du poteau pour une recharge sans fil dans un flux de patrouille contrôlé.
Le poteau identifie-t-il les personnes ou les véhicules par visage ou plaque d’immatriculation ?
Aucune capacité d’identification active n’est revendiquée dans cette configuration proposée. La couche de perception PTZ est cadrée pour le comptage anonyme de véhicules, la densité de foule, l’intrusion et la conscience périmétrique. Les données vidéo et capteurs brutes restent sur le poteau pour un traitement local, tandis que seules des métadonnées d’événement et d’état désidentifiées sont destinées à sortir vers la vue de commande.
Comment la disponibilité doit-elle être évaluée pour l’achat ?
La disponibilité doit être mesurée par rapport à la fenêtre de patrouille nocturne convenue, et non comme une affirmation générale d’activité continue à forte puissance. Les acheteurs peuvent tester si la batterie, la recharge solaire, le cycle d’échange à chaud des drones, le cycle de recharge du robot et la charge de travail edge compute maintiennent le node prêt pour le planning de patrouille requis pendant les périodes d’exploitation en vague de chaleur.
Comment la lutte anti-UAS est-elle gérée dans cette étude de cas ?
Le C-UAS est traité comme une réponse coordonnée, non cinétique et autorisée par l’humain. Le poteau détecte et suit un drone non autorisé à l’aide de sa pile de perception et d’entrées optionnelles de capteurs partenaires lorsqu’elles sont disponibles. Un superviseur peut autoriser le drone ami à effectuer une capture douce par filet aérien ou une dissuasion par approche rapprochée, l’événement étant enregistré dans le journal de mission.
Pour aller plus loin
- Gamme de mâts City AI / éclairage public intelligent
- Plus de cas de déploiement de ville intelligente
- Parlez à notre équipe d’ingénierie
Vous planifiez un déploiement d’IA physique similaire pour rues, campus ou espaces publics ? Demander une consultation d’ingénierie