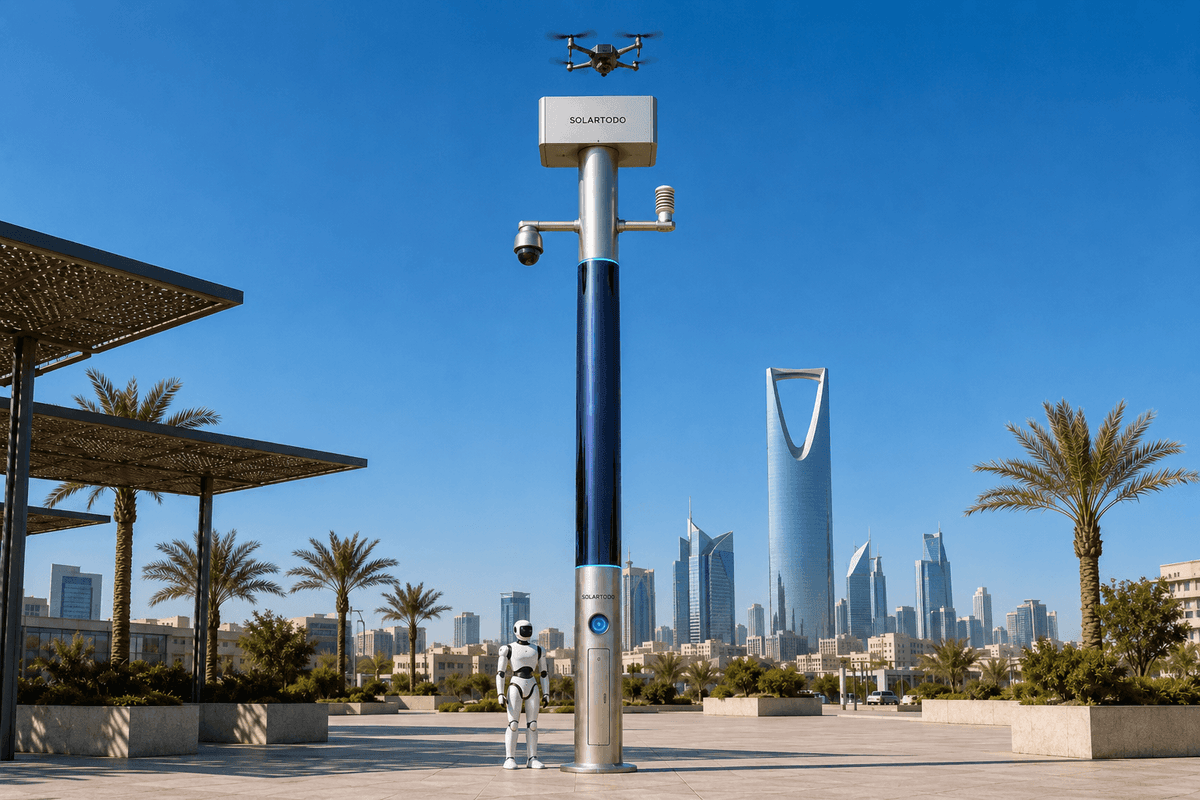
Un City AI Pole / SOLARTODO Sentinel Sky Hub est un nœud urbain d’IA physique en périphérie, sans éclairage : un poteau hors réseau, soutenu par batterie, avec détection embarquée, edge compute, opérations d’échange de batteries de drones, recharge de robots terrestres et workflows de vue de commandement. Dans cette configuration pour Mexico, il prend en charge les patrouilles périmétriques de campus de transport tout en conservant le traitement local des données vidéo et capteurs brutes.
1. Mission urbaine et contexte opérationnel
Le patrimoine de transport de Mexico ne se présente pas comme une frontière unique et nette. Stations de métro, pôles d’échange de bus, dépôts, passerelles piétonnes, cours de service, canaux de drainage, voies d’eau canalisées, routes de maintenance et abords publics fortement occupés par des vendeurs forment un schéma urbain en réseau fluvial : de longs corridors linéaires avec de nombreux virages, croisements, passages inférieurs et points d’accès informels. Pour une autorité de transport, le problème opérationnel n’est pas seulement la distance. C’est la discontinuité. Une équipe de sécurité peut disposer d’une couverture aux portes et sur les quais, tout en conservant des angles morts le long des murs de dépôt, aux coins des voies de service, sur les approches côté canal, aux abords des parkings et sur les itinéraires piétons nocturnes alimentant l’économie de nuit.
Cette étude de cas présente une configuration proposée et illustrative du SOLARTODO Sentinel Sky Hub pour le périmètre d’un campus de transport à Mexico, sous réserve de confirmation technique finale, d’étude de site, d’autorisations, d’examen aéronautique et de règles d’exploitation de l’autorité. L’objectif est d’accroître la fréquence de patrouille planifiée et la connaissance du périmètre sans dépendre du réseau électrique, de l’alimentation urbaine ou de l’énergie du site à chaque nœud. Sky Hub est positionné ici comme un city-ai-pole et un nœud urbain d’IA physique en périphérie, et non comme un équipement d’aménagement urbain ni comme un actif d’éclairage. Il ne comporte aucun système d’éclairage. Sa valeur réside dans l’intégration de l’edge computing, des opérations autonomes de drones, des opérations de robots terrestres, de la détection, du tampon énergétique et de la coordination de commandement dans un seul nœud de terrain hors réseau.
Le déclencheur saisonnier est la période de l’économie nocturne : soirées, week-ends, événements, commerce de fin d’année et activité prolongée à proximité des stations. Durant ces fenêtres, l’autorité de transport a besoin de contrôles périmétriques plus fréquents tout en évitant les rondes manuelles constantes dans les zones à faible visibilité. Le mode de déploiement proposé est un maillage de nœuds autour du bord du campus de transport. Chaque nœud couvre un secteur local, partage des métadonnées d’événements et d’état dé-identifiées avec la vue de situation opérationnelle commune, et peut coordonner les tâches de patrouille avec les nœuds adjacents. Les données vidéo et capteurs brutes restent sur le poteau pour traitement local ; ce qui quitte le poteau est limité aux résumés d’événements, alertes, états de santé, journaux de mission et autres métadonnées dé-identifiées conformément à la politique applicable.
2. Plan d’edge computing en maillage
Le plan opérationnel proposé place les nœuds Sky Hub aux points du périmètre où la visibilité fixe se dégrade : angles de dépôt, approches côté canal ou drainage, arrivées de passerelles piétonnes, entrées de routes de service, retraits de murs de cour et limites partagées entre propriété de transport et zones commerciales de l’économie nocturne. Le nombre exact et l’espacement ne sont pas indiqués ici, car ils exigent des études de ligne de visée, d’exposition solaire, de trajectoire de vol, de fixation civile, de radio et de sécurité. Le principe de planification est que le maillage ferme les angles morts grâce à des secteurs d’observation qui se chevauchent et à un transfert de tâches, et non par un flux vidéo central unique.
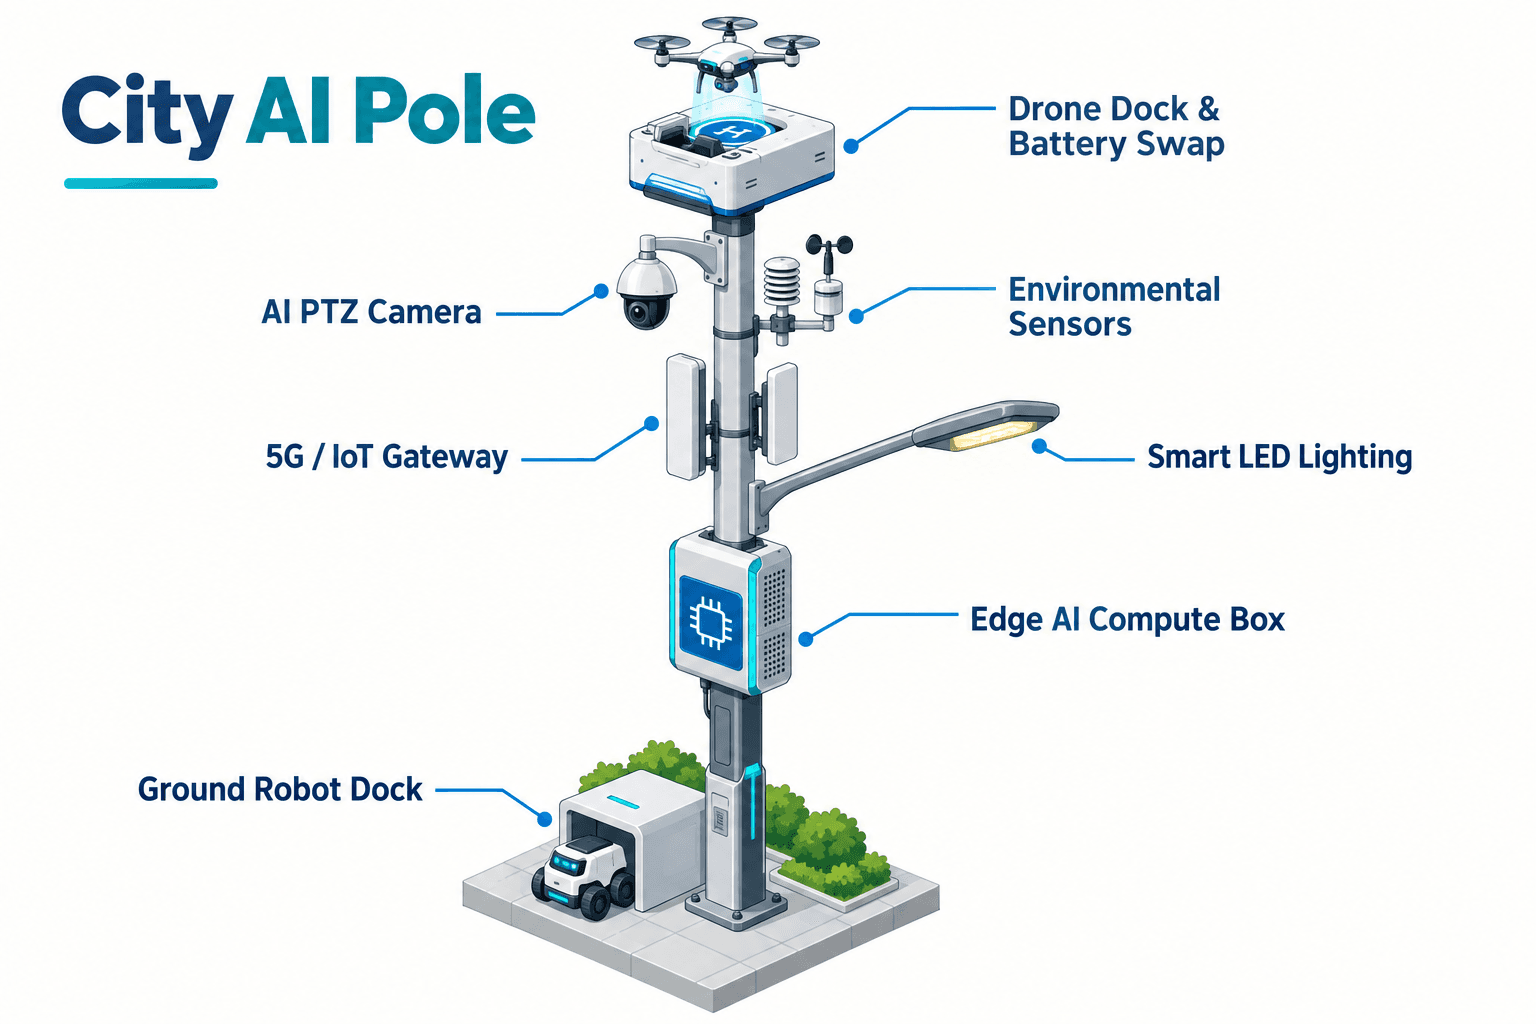
Chaque nœud exécute OTATODO en périphérie sur un module de calcul de classe Jetson. L’inférence locale prend en charge le comptage anonyme de véhicules, la densité de foule, l’intrusion, la connaissance du périmètre, les relevés environnementaux, le budget énergétique, la planification des missions de drones, l’affectation des robots et la priorisation des événements. La vue de commandement du transport reçoit une situation opérationnelle commune : état du secteur, catégorie d’événement, plage de confiance, état de batterie, file de patrouille, état d’échange du drone, état de charge du robot et indicateurs de maintenance. Elle n’est pas conçue autour de la diffusion continue de vidéo brute hors du site.
La posture de données est orientée PDPL/LGPD : traitement local par conception, exportation de métadonnées d’événements encadrée par des règles, et préférence pour la dé-identification avant transmission. Cette formulation est importante. Elle ne revendique ni certification ni conformité juridique automatique. Elle fournit à l’autorité une architecture technique pouvant être examinée au regard des attentes du Mexique en matière de confidentialité, de la politique interne de conservation, des exigences d’achat et des règles d’exploitation.
Pour l’environnement bâti mixte de Mexico, l’edge computing protège aussi la continuité opérationnelle. Une panne réseau ne devrait pas effacer la connaissance locale. Le nœud peut continuer à détecter, classifier, planifier, journaliser et préserver les enregistrements locaux de preuve pendant que la vue de commandement reçoit les mises à jour lorsque la connectivité revient. Sur le périmètre d’un campus de transport, c’est essentiel, car les moments importants surviennent souvent dans les conditions les moins commodes : pluie, congestion, événements, connectivité partielle ou lacunes de personnel en équipe de nuit.
3. Modèle de fréquence de patrouille avec échange de batteries
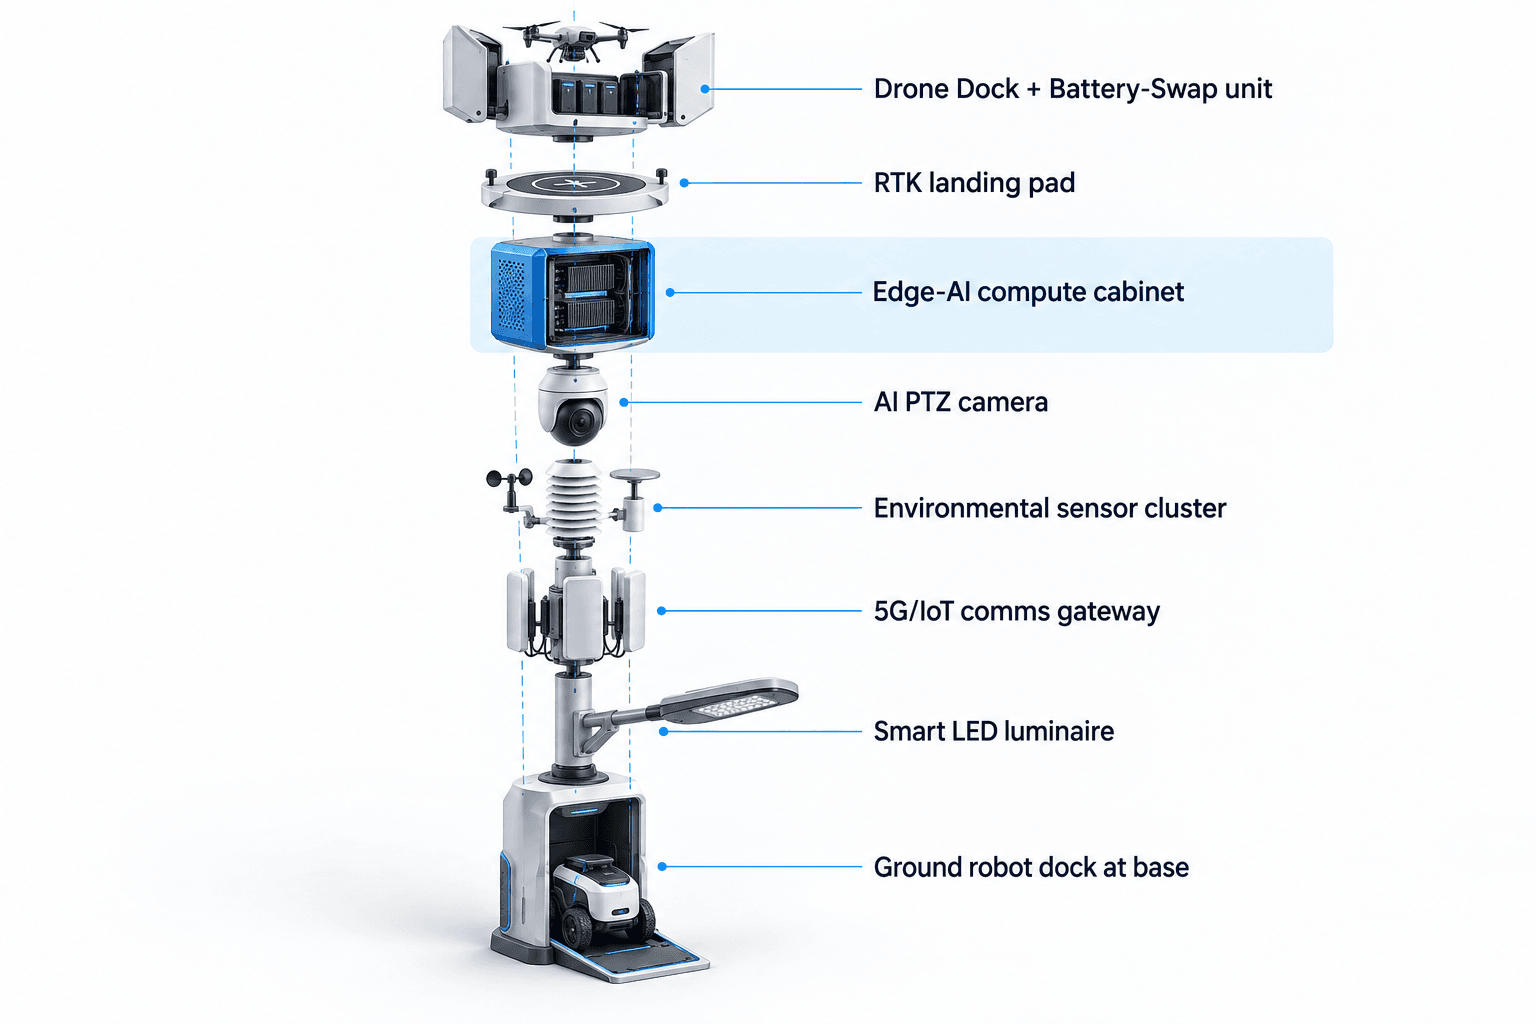
Le module central de ce déploiement est le système d’échange à chaud des batteries de drones Sky Hub. Le KPI cible de l’autorité de transport est la fréquence de patrouille : à quelle fréquence les secteurs périmétriques peuvent être vérifiés par des moyens aériens et terrestres pendant la fenêtre de l’économie nocturne. Un workflow de drone conventionnel perd du temps lorsqu’un opérateur doit récupérer, charger, relancer ou entretenir physiquement l’appareil. Sky Hub change le modèle de planification en faisant du poteau le point de service.
Un drone décolle du nœud pour une patrouille régionale, un itinéraire d’inspection, une réponse à alarme ou une tâche de redéploiement. Après l’atterrissage, le système d’échange de batteries par service arrière retire le pack déchargé, le place dans une baie de charge, indexe un pack chargé, l’insère dans l’aéronef, vérifie l’état, enregistre l’échange et met en file la sortie suivante. Plusieurs baies de batteries permettent plusieurs sorties consécutives, sous réserve de la météo, des règles de vol, du budget énergétique, de l’approbation locale et de la politique de maintenance. Aucun opérateur n’a besoin de rester au pied du poteau pour les cycles de relance ordinaires.
L’objectif n’est pas de revendiquer un vol illimité ou une autosuffisance solaire illimitée. Le poteau est entièrement hors réseau parce qu’il combine stockage par batterie et recharge par film mince CIGS flexible enveloppant à 360 degrés. Un corps cylindrique vertical de 8 m de haut et 0,6 m de large porte environ 15 m² de CIGS, soit environ 2,4-2,7 kWp de puissance nominale. Comme un cylindre vertical collecte le soleil direct sur sa projection exposée au soleil plutôt que sur tout l’enveloppement, la production réaliste par ciel clair dans une région à forte irradiation est d’environ 0,8-1,1 kW DC de crête et environ 6-9 kWh par jour. Le rendement final à Mexico nécessiterait une modélisation solaire locale. Le point de planification est que le CIGS recharge une micro-station soutenue par batterie ; les tâches de drones et de robots à forte puissance sont tamponnées par un stockage de classe 5-20 kWh et planifiées selon le cycle de service.
Pour l’autorité de transport, le KPI de fréquence de patrouille peut être évalué en sorties planifiées par nuit, pourcentage de secteurs périmétriques cibles vérifiés par heure, délai moyen entre alarme et vérification aérienne, nombre de patrouilles manuelles réorientées du contrôle de routine vers le traitement des exceptions, et pourcentage de sorties réalisées dans le budget énergétique approuvé.
4. Boucle de réponse air-sol
La boucle opérationnelle suit la détection, l’évaluation et la réponse autorisées, la planification par edge compute, ainsi que les opérations et la maintenance de terrain comme un workflow unique de situation opérationnelle commune. Une caméra PTZ avec perception locale surveille les variations anonymes de densité de foule, les mouvements de véhicules, les schémas d’intrusion et les anomalies périmétriques. L’ensemble environnemental mesure la vitesse du vent, la direction du vent, la température, l’humidité, la pression atmosphérique, le bruit, les PM10, les PM2.5 et l’éclairement, donnant aux répartiteurs et aux règles d’automatisation un contexte avant l’envoi d’un drone ou d’un robot terrestre.
Lorsque le poteau détecte une anomalie près d’un angle mort périmétrique du campus, OTATODO classifie et note l’événement localement. La vue de commandement présente le type d’événement, le secteur, l’heure, la plage de confiance locale, l’état énergétique actuel, la disponibilité du drone, la disponibilité du robot et la tâche recommandée. Un opérateur humain ou un ensemble de règles autorisé peut approuver la réponse. La réponse peut envoyer un drone pour une vérification aérienne, déployer un robot humanoïde ou de service pour une inspection au niveau du sol, ou coordonner les deux lorsqu’une approche côté canal, une porte de cour ou une arrivée de passerelle nécessite une confirmation air-sol.
Les opérations de robots terrestres sont planifiées autour de la patrouille autonome, de la réponse à alarme, de l’inspection, de la coordination air-sol et du retour à la base pour recharge sans fil au pied du poteau. Le robot n’est pas traité comme un substitut itinérant au personnel ; c’est un actif de terrain qui étend l’observation vers des itinéraires de patrouille répétables et ramène l’état dans la situation opérationnelle commune.
La coordination Counter-UAS reste encadrée. Le poteau peut détecter et suivre un drone non autorisé au moyen de sa détection locale et d’entrées optionnelles de capteurs partenaires ; le radar n’est pas intégré au poteau. Si l’autorité humaine responsable et les règles d’exploitation l’autorisent, le nœud peut commander à son drone ami d’effectuer une capture aérienne souple par filet ou une dissuasion par approche rapprochée. Le plan exclut les abattages, les effets hard-kill, le brouillage, le déni ou l’attaque autonome. Détection, aide à la décision, autorisation, action et audit restent séparés.
5. Plan d’achat et d’évaluation
Pour une autorité de transport de Mexico, le cas d’usage de Sky Hub doit être évalué comme un plan opérationnel plutôt que comme une fiche produit. Le prisme d’achat recommandé est le suivant : quels angles morts sont matériellement réduits, comment la fréquence de patrouille évolue pendant les pics de l’économie nocturne, combien de contrôles de routine peuvent être automatisés sans affaiblir l’autorité humaine, avec quelle clarté le système enregistre les décisions, et dans quelle mesure le budget énergétique hors réseau soutient le cycle de service prévu.
Une évaluation pratique commencerait par une visite de site, une carte des risques périmétriques, un examen de l’exposition solaire, une étude d’impact sur la vie privée, un examen des trajectoires de vol et de l’aviation locale, une étude des itinéraires de robot, une étude des communications et un atelier d’intégration COP. Le maillage proposé peut ensuite être configuré secteur par secteur. Certains nœuds peuvent privilégier les sorties de drones. D’autres peuvent privilégier le retour et la recharge du robot, la télémétrie environnementale ou la connaissance du périmètre. La règle commune est que chaque nœud traite localement, exporte par défaut uniquement des métadonnées d’événements et d’état dé-identifiées, et reste indépendant du réseau ou de l’alimentation du site.
Le succès ne doit pas être présenté comme un chiffre universel fixe. Mexico présente des microclimats, des obstructions verticales, une canopée urbaine, des abords publics denses et des régimes de pluies saisonniers. L’engagement B2B honnête est un modèle recalculable : patrouilles cibles par nuit, secteurs cibles par route, politique de réserve batterie, estimation de recharge solaire, hypothèses de cycles d’échange, workflow d’autorisation humaine et champs d’audit. C’est ce qui rend le déploiement crédible pour une autorité de transport : moins d’angles morts par conception, une fréquence de patrouille planifiée plus élevée par ordonnancement, et une chaîne plus claire de la détection en périphérie à l’action autorisée puis au résultat enregistré.
Configuration du système
| Paramètre | Configuration |
|---|---|
| Type de nœud | SOLARTODO Sentinel Sky Hub, city-ai-pole / nœud urbain d’IA physique en périphérie purement sans éclairage |
| Système énergétique | micro-station entièrement hors réseau, soutenue par batterie, avec recharge par CIGS flexible enveloppant à 360 degrés et planification d’un stockage de classe 5-20 kWh |
| Calcul Edge AI | module d’inférence sur poteau de classe Jetson exécutant perception locale, planification, scoring d’événements et gestion de charge de travail |
| Module drone | décollage autonome, patrouille, atterrissage, échange à chaud de batteries multi-baies par service arrière, relance, journaux de mission et état de santé de la flotte |
| Module robot terrestre | patrouille périmétrique autonome, inspection, réponse à alarme, coordination air-sol et recharge sans fil au pied du poteau |
| Pack de détection | PTZ IA pour comptage anonyme de véhicules, densité de foule, intrusion et connaissance du périmètre, plus surveillance environnementale à neuf paramètres |
| Gestion des données | les données vidéo et capteurs brutes restent sur le poteau ; seules des métadonnées d’événements et d’état dé-identifiées peuvent sortir selon la politique |
Comment ça marche
- La détection sur poteau signale une anomalie périmétrique dans un secteur d’angle mort cartographié.
- L’Edge AI classifie l’événement localement et envoie uniquement des métadonnées d’état dé-identifiées au COP.
- Un opérateur humain examine l’événement, l’état énergétique, la file de patrouille et la réponse recommandée.
- Le nœud déploie un drone, un robot terrestre ou une tâche air-sol coordonnée après autorisation.
- OTATODO enregistre l’état de mission, l’état de l’échange de batterie, le résultat de la réponse et les indicateurs de maintenance.
Hypothèses de planification (indicatives)
Données de planification illustratives que l’acheteur peut recalculer : indicateurs cibles, pas des résultats obtenus. Sous réserve de confirmation finale d’ingénierie.
| Indicateur | Hypothèse de planification | Valeur indicative |
|---|---|---|
| Fréquence de patrouille | un nœud planifie des sorties répétées de drones pendant une fenêtre d’économie nocturne en utilisant l’échange à chaud automatisé des batteries | objectif de 4-8 patrouilles aériennes par nœud et par nuit |
| Charge d’inspection manuelle | les contrôles périmétriques de routine passent de rondes pédestres fixes à une revue et une réponse humaines guidées par exception | objectif de 2-4 segments de patrouille de routine automatisés par quart |
| Revue des angles morts | les nœuds en maillage sont placés après étude aux angles, arrivées de passerelles, abords de routes de service, approches côté canal et retraits de cour | objectif de 80-100% des secteurs d’angles morts prioritaires affectés à un nœud ou à une route de transfert |
| Réserve énergétique | les tâches de drones et de robots sont planifiées en fonction de l’état de batterie, de la météo, des prévisions de recharge solaire et de la politique de réserve minimale | objectif de 20-30% de réserve maintenue avant les sorties non critiques |
| Workflow de commandement | les événements créent des journaux structurés pour les étapes détecter, décider, agir et enregistrer sans exporter de vidéo continue brute | objectif de 100% des réponses autorisées journalisées avec métadonnées d’événement |
Équipements déployés
- Corps de poteau hors réseau SOLARTODO Sentinel Sky Hub avec surface CIGS flexible enveloppante
- Armoire de stockage batterie et système de gestion de l’énergie
- Armoire d’edge compute sur poteau exécutant OTATODO
- Caméra PTZ IA pour perception périmétrique locale
- Ensemble de capteurs de surveillance environnementale à neuf paramètres
- Module de décollage de drone et d’échange à chaud de batteries multi-baies
- Drone de patrouille ami avec interface de batterie échangeable par service arrière
- Socle de recharge sans fil pour robot terrestre au pied du poteau
Questions fréquentes
Sky Hub est-il un lampadaire intelligent ou inclut-il de l’éclairage ?
Non. Dans cette configuration, Sky Hub est un poteau intelligent purement sans éclairage et un nœud edge d’IA physique. Ce n’est pas un lampadaire intelligent, il n’est pas spécifié comme actif d’éclairage et sa valeur ne dépend pas de têtes de lampe ou de luminaires. Le cas de déploiement porte sur l’edge computing, les opérations de drones, les opérations de robots, la détection, le stockage d’énergie et la coordination de commandement.
Comment le maillage proposé pour Mexico réduit-il les angles morts ?
Le maillage est planifié autour des discontinuités périmétriques plutôt que d’une couverture générique. Les nœuds sont placés après étude aux angles de dépôt, approches côté canal, arrivées de passerelles, entrées de routes de service et retraits de murs de cour. Chaque nœud traite son secteur local, contribue des métadonnées d’événements à la situation opérationnelle commune et peut transmettre des tâches à des drones ou à des robots terrestres sans nécessiter d’alimentation réseau à cet endroit.
Pourquoi l’échange à chaud de batteries est-il central pour le KPI de fréquence de patrouille ?
La fréquence de patrouille dépend de la rapidité avec laquelle un drone peut reprendre le service après une sortie. Le module d’échange à chaud multi-baies permet à un drone posé de recevoir un pack chargé via un échange automatisé par service arrière, puis de redécoller selon la file de tâches approuvée. Cela fait passer la planification de vols ponctuels à des patrouilles consécutives planifiées, sous réserve de l’énergie, de la météo, de la maintenance et des règles d’exploitation locales.
Le système téléverse-t-il la vidéo brute vers une plateforme cloud ?
La posture de données proposée conserve les données vidéo et capteurs brutes sur le poteau pour traitement local. La vue de commandement reçoit des métadonnées d’événements et d’état dé-identifiées, telles que la catégorie d’événement, le secteur, l’heure, la santé, l’état énergétique et l’état de mission. Cette approche est orientée PDPL/LGPD par conception, mais le libellé de conformité final dépend de la revue juridique de l’acheteur et des politiques configurées.
Le poteau peut-il fonctionner sans alimentation de la ville ou du site ?
Oui, la configuration Sky Hub proposée est entièrement hors réseau : stockage batterie plus recharge solaire CIGS sur poteau. La couche solaire n’est pas décrite comme une autosuffisance illimitée. C’est une source de recharge pour une micro-station soutenue par batterie, tandis que les tâches de drones et de robots à forte puissance sont gérées par le cycle de service, la capacité de stockage, la politique de réserve et la modélisation solaire finale spécifique au site.
Que signifie la coordination Counter-UAS dans ce plan ?
Cela signifie que le nœud peut détecter et suivre un drone non autorisé et, uniquement après autorisation humaine et dans le cadre des règles d’exploitation, commander à son drone ami une capture aérienne souple par filet ou une dissuasion par approche rapprochée. Le plan exclut les abattages, les méthodes hard-kill, le brouillage RF ou GNSS, les effets de déni et l’attaque autonome. Le radar, s’il est utilisé, serait une entrée optionnelle de capteur partenaire, et non un matériel intégré au poteau.
Les KPI sont-ils présentés comme des résultats atteints ?
Non. Les chiffres de fréquence de patrouille, d’angles morts, de réserve et de workflow dans cette étude de cas sont des intrants de planification illustratifs pour l’évaluation par l’acheteur. Ils ne constituent pas des résultats terrain revendiqués, des performances certifiées ni des garanties. Une autorité de transport les recalculerait après étude de site, conception des itinéraires, examen de l’espace aérien, revue de confidentialité et confirmation technique finale.
Pour aller plus loin
- Gamme de mâts City AI / éclairage public intelligent
- Plus de cas de déploiement de ville intelligente
- Parlez à notre équipe d’ingénierie
Vous planifiez un déploiement d’IA physique similaire pour rues, campus ou espaces publics ? Demander une consultation d’ingénierie