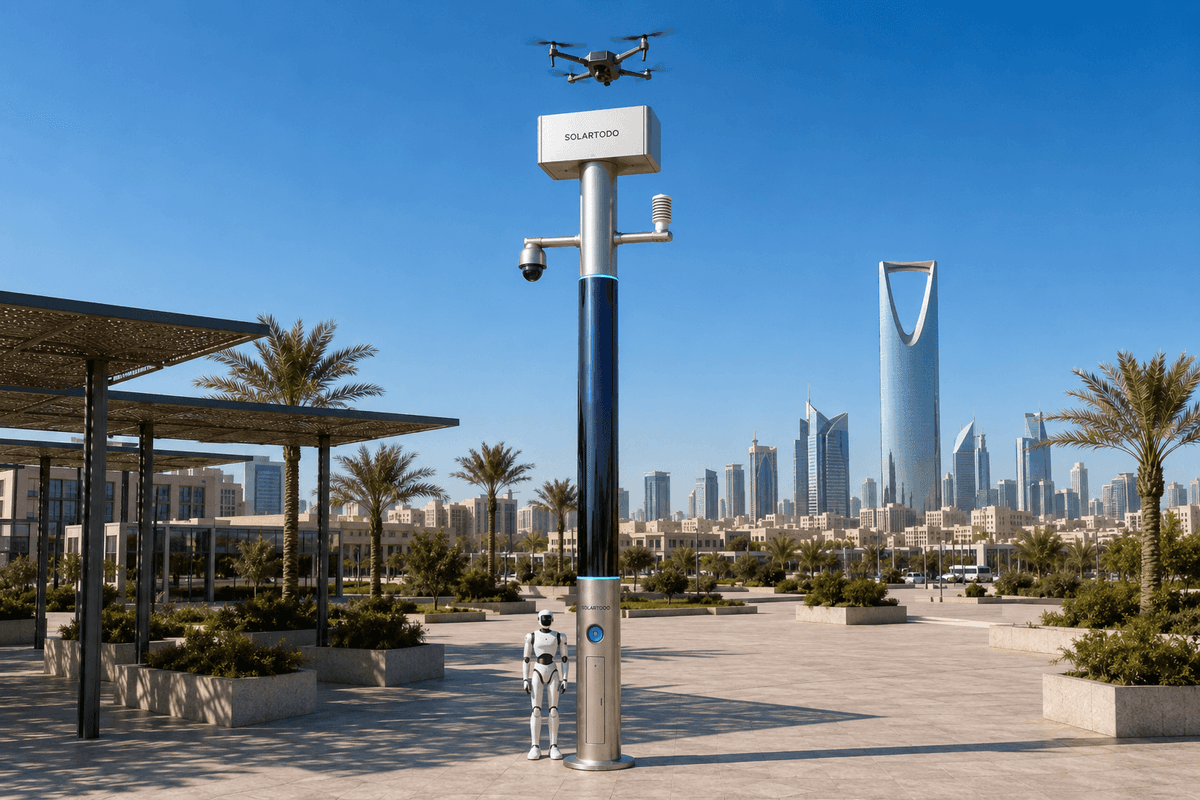
Un mât IA urbain est un nœud physique IA en périphérie, sans éclairage, qui combine énergie hors réseau, détection, calcul en périphérie, opérations de drones et opérations de robots terrestres dans une station urbaine en forme de mât. Dans ce cas à Mexico, SOLARTODO Sentinel Sky Hub est proposé pour le périmètre du campus d’un pôle de transport, en conservant les données brutes localement tout en coordonnant les interventions terrain autorisées.
Mission Urbaine
Les équipes de gestion des urgences de Mexico font face à un schéma opérationnel difficile autour des pôles de transport : volume normal de navetteurs, pics liés aux événements, activité informelle en bordure de trottoir, franchissements de canaux de drainage, voies de service, passerelles piétonnes et congestion cellulaire périodique peuvent tous se produire dans le même corridor. Pour un événement sportif saisonnier, la pression est plus forte. Une zone de stade ou d’arène peut pousser des passagers tard le soir vers un échangeur Metro, Metrobús, taxi, VTC et navettes, tandis que des vendeurs temporaires, bus et véhicules d’urgence compriment l’espace de périmètre disponible. Le déploiement proposé de Sentinel Sky Hub est cadré pour cette mission, et non comme une mise à niveau générale du mobilier urbain. L’objectif de la ville est de maintenir le périmètre du campus d’un pôle de transport observable et exploitable lorsque le principal point de douleur est une panne réseau ou une fenêtre de communications dégradées.
Le mode de déploiement est une configuration en section transversale de rivière : les nœuds sont positionnés des deux côtés d’une rivière canalisée, d’un canal de drainage ou d’un corridor de mobilité encaissé, avec une attention portée aux ponts, passages inférieurs, rampes de maintenance et traversées piétonnes. À Mexico, cela compte, car de nombreux corridors à fort trafic longent ou traversent des sections hydrauliques et routières aménagées. Un incident de périmètre peut ne pas respecter la limite administrative d’une station, d’un dépôt ou d’un campus événementiel ; il peut se déplacer d’une place vers une tête de pont, puis vers une voie de service ou une berge de drainage où la fibre fixe, l’alimentation du site et la couverture de patrouille sont plus faibles. Sky Hub est proposé comme un nœud physique IA entièrement hors réseau afin de maintenir une image opérationnelle commune locale à travers ces zones de rupture. Il s’agit d’un mât intelligent pur, sans système d’éclairage. Son rôle est la détection, le calcul en périphérie, l’énergie, les opérations de drones et les opérations de robots, pas l’éclairage.
Adéquation à l’Achat
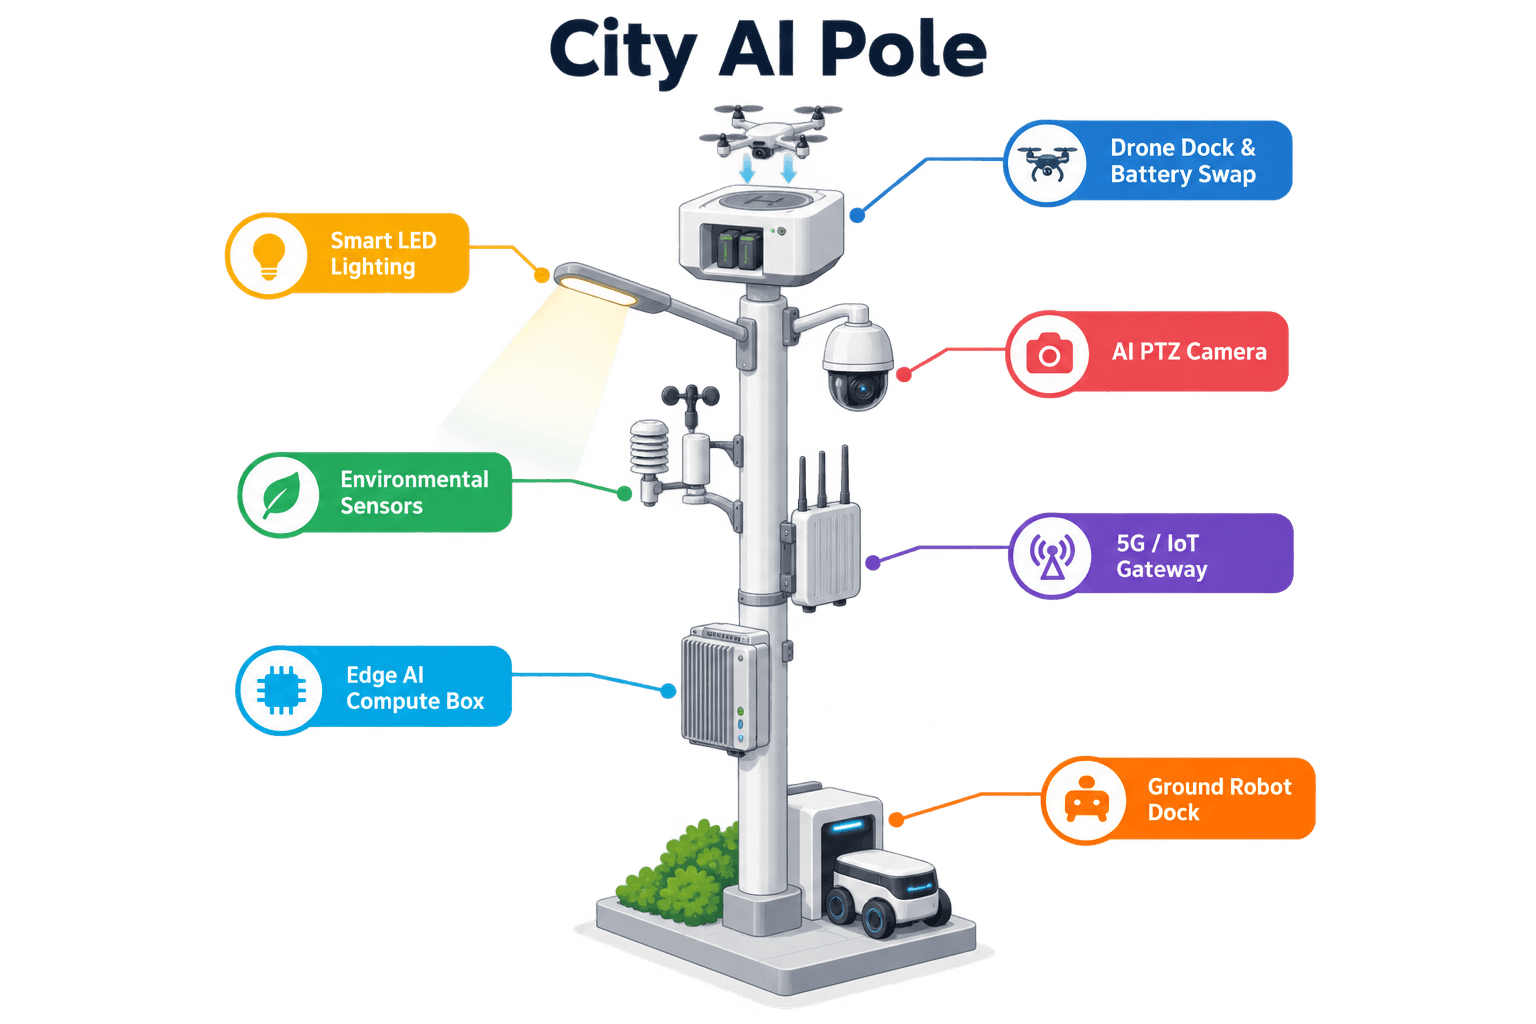
Pour un acheteur de gestion des urgences, la question d’achat n’est pas simplement de savoir si une autre caméra peut être installée. La question la plus difficile est de savoir si la ville peut préserver la continuité opérationnelle lorsque le réseau est dégradé, que l’horloge de l’événement tourne et que les équipes terrain sont déjà saturées. Dans cette configuration proposée, chaque Sky Hub fonctionne comme une micro-station périphérique autonome. Le stockage batterie porte le cycle de service, tandis qu’environ 15 m2 de solaire flexible CIGS à couche mince, enveloppé à 360 degrés, recharge le système. La couche CIGS est traitée honnêtement comme une recharge complémentaire, et non comme une autosuffisance solaire illimitée. Le corps cylindrique vertical présente une capacité solaire nominale d’environ 2,4-2,7 kWp, mais comme seule la projection orientée vers le soleil reçoit un ensoleillement direct à un moment donné, la production réaliste en ciel dégagé dans une région à forte irradiance est d’environ 0,8-1,1 kW DC en pointe et d’environ 6-9 kWh par jour. Une confirmation d’ingénierie à Mexico ajusterait ces valeurs de planification selon l’ombrage local, la qualité de l’air, la saison, les précipitations et l’orientation du nœud.
Le cas d’achat se concentre donc sur la maîtrise de l’opex. Un Sky Hub ne supprime pas le besoin de personnel autorisé, de procédures d’urgence ni de discipline radio. Il réduit les déplacements inutiles de véhicules et les trajets de confirmation manuelle en assurant sur le mât une première passe de détection, classification, planification de mission et création d’enregistrements. Les données vidéo et capteurs brutes restent sur le nœud pour traitement local ; seules les métadonnées d’événement et d’état dé-identifiées peuvent quitter le mât. Cette posture de données orientée PDPL/LGPD est conçue pour soutenir le traitement local et l’auditabilité, et non pour revendiquer une certification. Pendant une panne réseau, le nœud peut continuer à détecter les anomalies de périmètre, maintenir les journaux de mission, planifier les charges de travail locales et préparer des dossiers de preuves pour synchronisation ultérieure. L’acheteur peut l’évaluer comme un nœud opérationnel résilient pour la continuité du périmètre de campus, plutôt que comme un point terminal de caméra distante gourmand en bande passante.
Opérations de Remplacement de Batterie
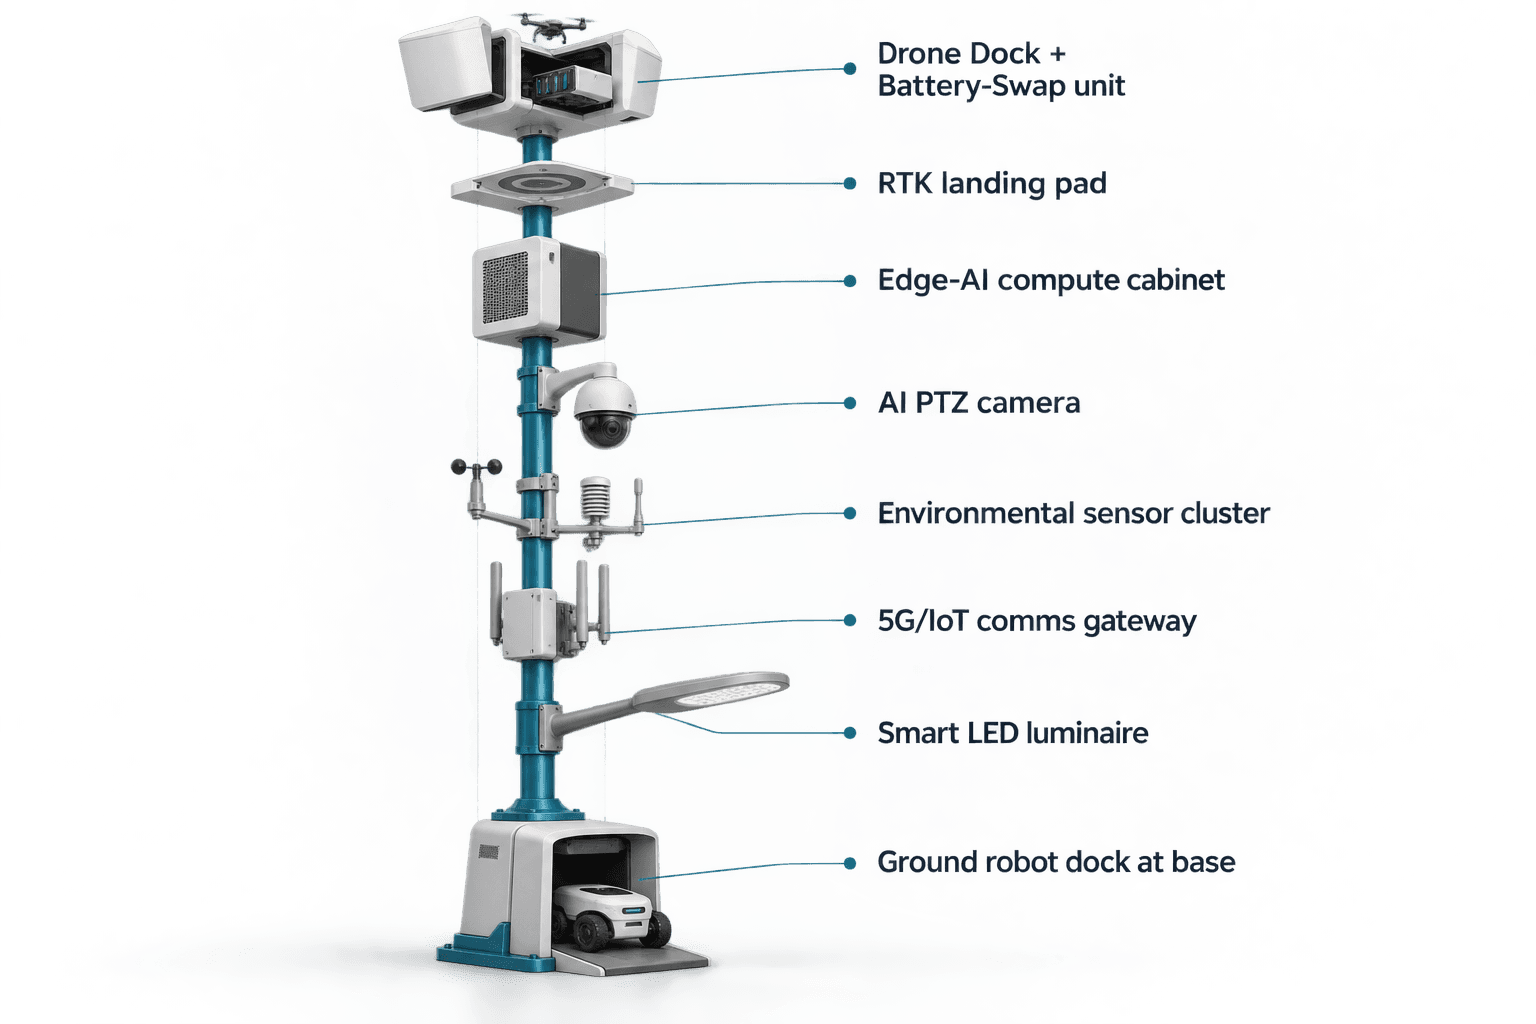
Le module central de ce cas à Mexico est le remplacement à chaud des batteries de drone. Le périmètre du pôle de transport peut nécessiter des sorties courtes répétées pendant un pic lié à un événement sportif : vérifier l’approche d’un pont, observer une voie de service bloquée, inspecter un franchissement de canal de drainage, confirmer une accumulation de foule hors d’une porte, puis revenir au mât. Un flux de travail drone conventionnel peut rapidement devenir très consommateur de main-d’œuvre, car chaque cycle de batterie mobilise du personnel pour la récupération, la recharge et le redécollage. Sky Hub modifie ce profil d’opex en plaçant le flux de batteries dans la station d’opérations de drones en tête de mât.
Un drone posé revient au Sky Hub, s’aligne sur la baie d’atterrissage et reçoit un échange automatisé de batterie par service arrière depuis un magasin multi-baies. Un pack déchargé est retiré, un pack chargé est inséré, la machine d’état valide l’échange, et le drone peut redécoller pour la prochaine mission autorisée. Plusieurs baies prennent en charge plusieurs sorties consécutives, sous réserve du cycle de service, de la météo, de l’autorisation d’espace aérien, du niveau de stockage et des règles opérateur. La valeur n’est pas une revendication de vol continu ; c’est une méthode contrôlée pour transformer le changement de batterie, d’une interruption manuelle sur site, en une opération périphérique gérée.
Le même nœud gère également les itinéraires, files de tâches, états de charge et de remplacement, santé de flotte et journaux de mission. Si le lien de communications est dégradé, le mât peut poursuivre localement la planification et la tenue des enregistrements, puis partager uniquement des métadonnées d’état et d’événement dé-identifiées au retour de la connectivité. Les opérations de robots terrestres complètent la boucle aérienne. Un robot de service ou humanoïde peut patrouiller le périmètre de base, répondre aux alarmes locales, inspecter les actifs accessibles au niveau du sol, se coordonner avec la vue aérienne et revenir à la base du mât pour une recharge sans fil. Ensemble, le flux air-sol soutient la boucle opérationnelle de détection, d’évaluation et de réponse autorisées, de planification par calcul en périphérie, et d’opérations et maintenance terrain dans une vue de commandement COP unique.
Limites de Contrôle
La détection de sécurité dans la configuration proposée à Mexico utilise une caméra PTZ avec perception locale pour le comptage anonyme des véhicules, la densité de foule, l’intrusion et la connaissance du périmètre. Elle ne revendique pas de reconnaissance faciale active ni de reconnaissance de plaques d’immatriculation. La surveillance environnementale soutient le contexte opérationnel avec vitesse du vent, direction du vent, température, humidité, pression atmosphérique, bruit, PM10, PM2.5 et éclairement. C’est utile autour des pôles de transport, car la météo, la poussière, le bruit, la charge de foule et la visibilité influencent à la fois l’envoi de drones et les décisions d’intervention d’urgence.
Le calcul IA en périphérie est spécifié comme un module embarqué sur mât de classe Jetson, de classe Orin ou Thor selon la confirmation d’ingénierie finale. Le module exécute l’inférence locale, planifie les charges de travail et gère le moment où prioriser la perception caméra, la planification de missions drone, la détection environnementale, la recharge robot ou le mode basse consommation. Il n’est pas positionné comme une caméra cloud. Les vidéos brutes et flux capteurs bruts restent par défaut sur le mât ; les sorties normales sont les résumés d’événements, l’état de santé, les entrées d’audit et les alertes dé-identifiées.
La coordination Counter-UAS est délibérément bornée. Si un drone non autorisé est détecté et suivi, le nœud peut coordonner le drone ami pour un flux de capture aérienne douce par filet ou de dissuasion par approche rapprochée, autorisé par un humain. Cette approche est non létale et encadrée par l’autorité compétente. Le système n’est pas un outil d’abattage, ni un système de déni RF ou GNSS, ni un système d’attaque autonome. Le radar n’est pas intégré au mât ; lorsque le lot d’achat nécessite une connaissance de type radar, celle-ci doit être traitée comme une entrée optionnelle de capteur partenaire alimentant le COP, sous réserve des autorisations locales et des règles d’engagement.
Évaluation de l’Opex
L’évaluation proposée doit être rédigée comme un cas d’achat avec des entrées de planification cibles plutôt que comme des résultats revendiqués. La ville peut comparer les opérations de périmètre de référence pendant une semaine d’événement sportif à un modèle assisté par Sky Hub. La référence peut inclure des rondes manuelles, des appels de superviseurs, des remorques caméra temporaires, la gestion des batteries de drones, des contrôles radio, la consolidation des notes d’incident et la rédaction du rapport post-événement. Le modèle Sky Hub remplace certaines de ces répétitions par une détection sur mât, un échange automatisé de batteries, un conditionnement local des preuves, des points de contrôle robotisés et une file COP partagée.
Les questions d’opex utiles incluent : combien de contrôles de périmètre de nuit peuvent passer d’un premier regard manuel à une confirmation par drone ou robot ; combien d’incidents peuvent être triés localement avant l’envoi d’un véhicule ; combien de sorties drone peuvent être prises en charge sans affecter un technicien batterie au nœud ; et dans quelle mesure le rapprochement post-événement peut être raccourci parce que les journaux de mission, états capteurs et enregistrements d’autorisation sont créés en périphérie. Ce sont des métriques cibles pour recalcul par l’acheteur, et non des résultats atteints.
La confirmation d’ingénierie finale doit valider les fondations, l’exposition au vent, le rendement solaire dans l’ombrage local, la capacité batterie, les procédures d’espace aérien, la solution de repli des communications, les lignes de vue vers les ponts et canaux de drainage, l’accès maintenance, l’examen de confidentialité et l’intégration au commandement d’urgence. La force de l’approche Sky Hub proposée est qu’elle traite le périmètre du pôle de transport comme un problème d’opérations physique IA : énergie hors réseau, calcul en périphérie, support autonome aux drones, recharge robot, détection et réponse autorisée par l’humain sont achetés comme une architecture de nœud unique.
Configuration du système
| Paramètre | Configuration |
|---|---|
| Forme du mât | Mât intelligent pur sans éclairage, corps cylindrique d’environ 8 m pour ce nœud de périmètre de campus proposé, sous réserve de confirmation structurelle |
| Système énergétique | Micro-station entièrement hors réseau, adossée à batterie, avec recharge solaire flexible CIGS enveloppée à 360 degrés et planification du cycle de service |
| Module drone | Lancement et atterrissage autonomes en tête de mât, remplacement à chaud de batterie multi-baies par service arrière, mise en file des itinéraires et journaux de mission |
| Calcul IA en périphérie | Module d’inférence sur mât de classe Jetson, planification locale des charges de travail et stockage local chiffré des événements |
| Détection de sécurité | Perception IA PTZ pour comptage anonyme des véhicules, densité de foule, intrusion et connaissance du périmètre |
| Module environnemental | Vitesse du vent, direction du vent, température, humidité, pression atmosphérique, bruit, PM10, PM2.5 et éclairement |
| Interface robot terrestre | Recharge sans fil côté base et coordination des tâches pour patrouille, inspection, réponse aux alarmes et transfert air-sol |
Comment ça marche
- La PTZ sur mât et les capteurs environnementaux signalent une anomalie le long du périmètre de campus en section transversale de rivière.
- L’IA en périphérie classe l’événement localement et lui attribue un score pour examen par la gestion des urgences.
- Le COP présente une alerte dé-identifiée, l’état énergétique et une tâche drone ou robot recommandée.
- Un opérateur autorisé approuve la réponse avant l’exécution de l’action terrain.
- Le drone décolle, revient pour un remplacement automatisé de batterie à chaud si nécessaire, puis se redéploie vers la tâche suivante.
- Le nœud stocke les données brutes localement et exporte uniquement les métadonnées dé-identifiées d’événement, d’état et d’audit.
Hypothèses de planification (indicatives)
Données de planification illustratives que l’acheteur peut recalculer : indicateurs cibles, pas des résultats obtenus. Sous réserve de confirmation finale d’ingénierie.
| Indicateur | Hypothèse de planification | Valeur indicative |
|---|---|---|
| Main-d’œuvre d’inspection | Les contrôles de premier regard par drone et robot remplacent certaines rondes manuelles de périmètre pendant les fenêtres opérationnelles d’événements sportifs | ~10-20 contrôles de patrouille/semaine automatisés |
| Gestion des batteries | Le remplacement à chaud automatisé des batteries de drone réduit le besoin de personnel d’échange de batteries sur site pendant des sorties courtes répétées | ~4-8 cycles de sorties consécutives planifiés par fenêtre d’événement |
| Déplacements de véhicules | Le triage local et le reporting de santé en périphérie réduisent les envois non critiques pendant la dégradation du réseau | ~20-30% de réduction cible des contrôles évitables |
| Préparation des rapports | Les journaux de mission, l’état des capteurs et les enregistrements d’autorisation humaine sont capturés au niveau du nœud pour l’examen post-événement | ~1 chronologie d’incident partagée par quart d’événement |
| Résilience de connectivité | Le traitement local se poursuit pendant les pannes réseau et téléverse des métadonnées dé-identifiées après rétablissement | Objectif de tampon local d’enregistrements de ~24-72 heures |
Équipements déployés
- Nœud mât hors réseau SOLARTODO Sentinel Sky Hub
- Armoire de stockage batterie avec BMS et contrôleur de cycle de service
- Couche solaire flexible CIGS à film mince enveloppée à 360 degrés
- Module autonome d’atterrissage drone et de remplacement à chaud de batterie
- Magasin multi-baies de batteries de drone
- Caméra IA PTZ et pipeline de perception locale
- Ensemble de surveillance environnementale à neuf paramètres
- Interface de recharge sans fil et de coordination pour robot terrestre
Questions fréquentes
Sky Hub est-il un lampadaire intelligent ou une mise à niveau d’éclairage pour Mexico ?
Non. Dans ce cas d’achat, Sky Hub est spécifié comme un mât intelligent pur et un nœud physique IA en périphérie, sans système d’éclairage. Ses fonctions sont le calcul en périphérie, la détection, l’énergie hors réseau, les opérations autonomes de drones, la coordination de robots terrestres et le support aux flux de gestion des urgences autour du périmètre du campus d’un pôle de transport.
Comment la conception énergétique entièrement hors réseau affecte-t-elle les opérations pendant une panne réseau ?
La conception énergétique est séparée du réseau de communications. Le stockage batterie soutient le cycle de service local, et la couche CIGS enveloppée recharge le nœud lorsque les conditions solaires le permettent. Pendant une panne réseau, le mât peut continuer l’inférence locale, la journalisation des événements, la planification des charges de travail et la préparation des tâches terrain autorisées sans dépendre de l’alimentation de la ville ou du site.
Pourquoi le remplacement à chaud des batteries de drone est-il important dans un scénario d’événement sportif saisonnier ?
Les pics liés aux événements sportifs créent de nombreux besoins d’inspection courte aux portes, approches de ponts, voies de service et franchissements de canaux de drainage. Le remplacement automatisé à chaud des batteries permet à un drone posé de recevoir un pack chargé et de redécoller sans placer un opérateur au mât à chaque cycle. Cela soutient des sorties répétées tout en gardant les hypothèses de personnel plus faibles et plus faciles à planifier.
Quelles données quittent le mât dans la configuration proposée ?
Les vidéos brutes et les flux capteurs bruts sont traités et conservés localement sur le mât par défaut. Le flux de données externe normal est constitué de métadonnées d’événement dé-identifiées, de l’état de l’appareil, des journaux de mission et des résumés d’audit. Il s’agit d’une posture de conception orientée PDPL/LGPD pour le traitement local et la minimisation des données, et non d’une revendication de certification formelle.
Le déploiement inclut-il la reconnaissance faciale ou la reconnaissance de plaques d’immatriculation ?
Non. Le périmètre de détection de sécurité dans ce cas couvre le comptage anonyme des véhicules, la densité de foule, l’intrusion et la connaissance du périmètre. L’article ne positionne pas la reconnaissance faciale ni la reconnaissance de plaques d’immatriculation comme des capacités actives déployées. Tout futur flux réglementé d’identification nécessiterait une base juridique distincte, une gouvernance et une autorisation explicite.
Comment le Counter-UAS est-il géré sans dépasser les limites juridiques ?
Le nœud peut détecter et suivre un drone non autorisé, puis présenter la situation au COP pour examen humain. Toute mesure d’atténuation est non létale et autorisée par un humain, par exemple commander au drone ami d’effectuer une capture aérienne douce par filet ou une dissuasion par approche rapprochée lorsque cela est permis. Le mât n’est pas un système de destruction ni de brouillage.
Pour aller plus loin
- Gamme de mâts City AI / éclairage public intelligent
- Plus de cas de déploiement de ville intelligente
- Parlez à notre équipe d’ingénierie
Vous planifiez un déploiement d’IA physique similaire pour rues, campus ou espaces publics ? Demander une consultation d’ingénierie