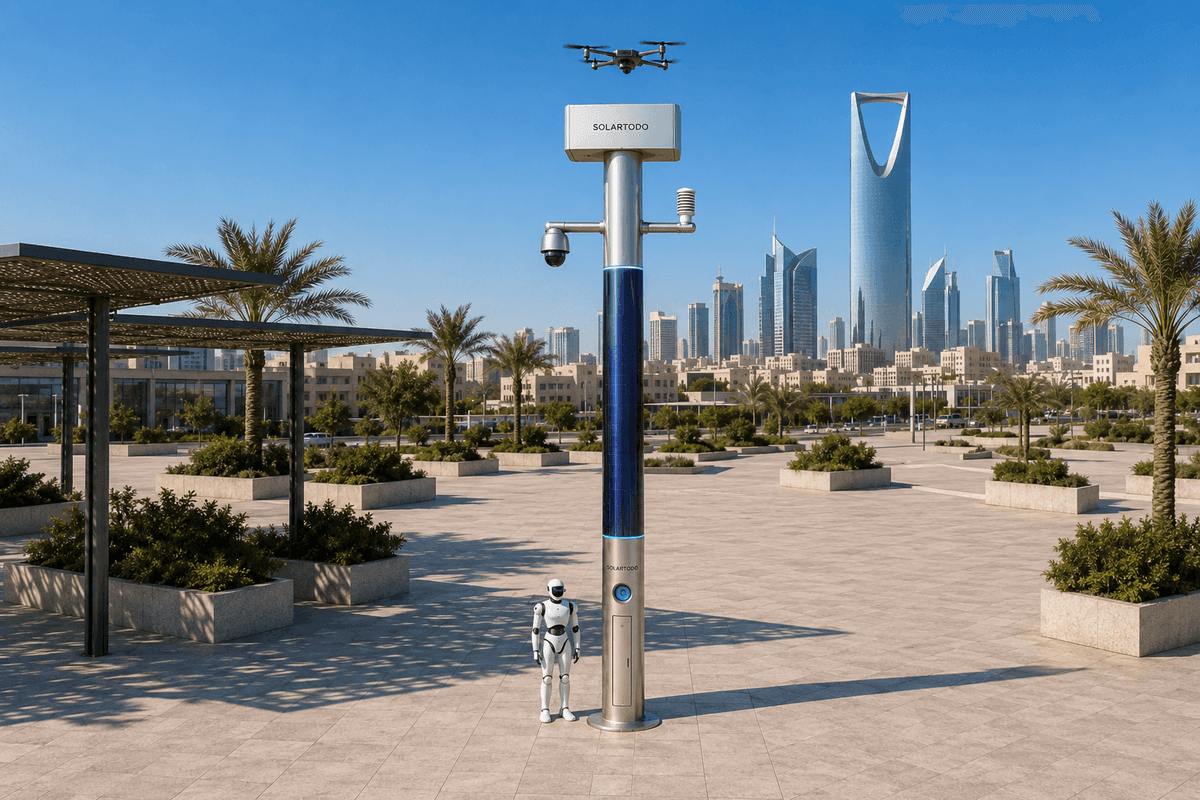
Un City AI Pole est un nœud urbain de périphérie en IA physique, sans éclairage, qui combine énergie hors réseau, détection locale, calcul en périphérie, opérations de drones, opérations de robots et workflows de commandement dans une station intégrée sous forme de mât. Dans ce cas à Mexico, SOLARTODO Sentinel Sky Hub est configuré pour la sécurité périmétrique d’un événement temporaire sur un campus industriel de service public d’électricité, avec réduction des angles morts et évaluation du temps de réponse.
Contexte d’achat
Pour un service public d’électricité de Mexico préparant un événement temporaire dans un environnement de parc industriel, le problème de sécurité n’est pas une couverture générale de surveillance ; il s’agit de l’ensemble des angles morts de courte durée créés lorsque le périmètre de l’événement s’étend au-delà de la configuration fixe de sécurité du campus. Les portails d’accès, parkings de sous-traitants, zones de préparation, voies de service des transformateurs et couloirs logistiques temporaires peuvent évoluer pendant plusieurs semaines. Les caméras fixes existantes peuvent encore couvrir les entrées principales, mais elles laissent souvent sans conscience opérationnelle continue des vues obliques le long des clôtures, des allées de service sombres, des zones de stockage et des voies d’accès d’urgence. Pendant la saison des cyclones tropicaux, les tempêtes affectant les côtes du Golfe et du Pacifique peuvent perturber la logistique régionale, créer des mouvements soudains de sous-traitants et accroître le besoin d’inspections de terrain autonomes fiables, même si Mexico elle-même est située à l’intérieur des terres. Ce cas d’achat présente donc Sentinel Sky Hub comme une couche de sécurité temporaire pour événement, appliquée au périmètre d’un campus industriel, sous réserve d’une confirmation technique finale. Le déploiement proposé ne suppose ni déploiement à l’échelle de la ville, ni programme public nommé, ni résultat de performance déjà atteint. Il décrit comment un acheteur pourrait évaluer un ensemble de mâts nœuds de périphérie en IA physique hors réseau au regard d’objectifs de temps de réponse, d’hypothèses de substitution de patrouilles et de priorités de suppression des angles morts pendant une fenêtre d’événement définie.
Conception du déploiement
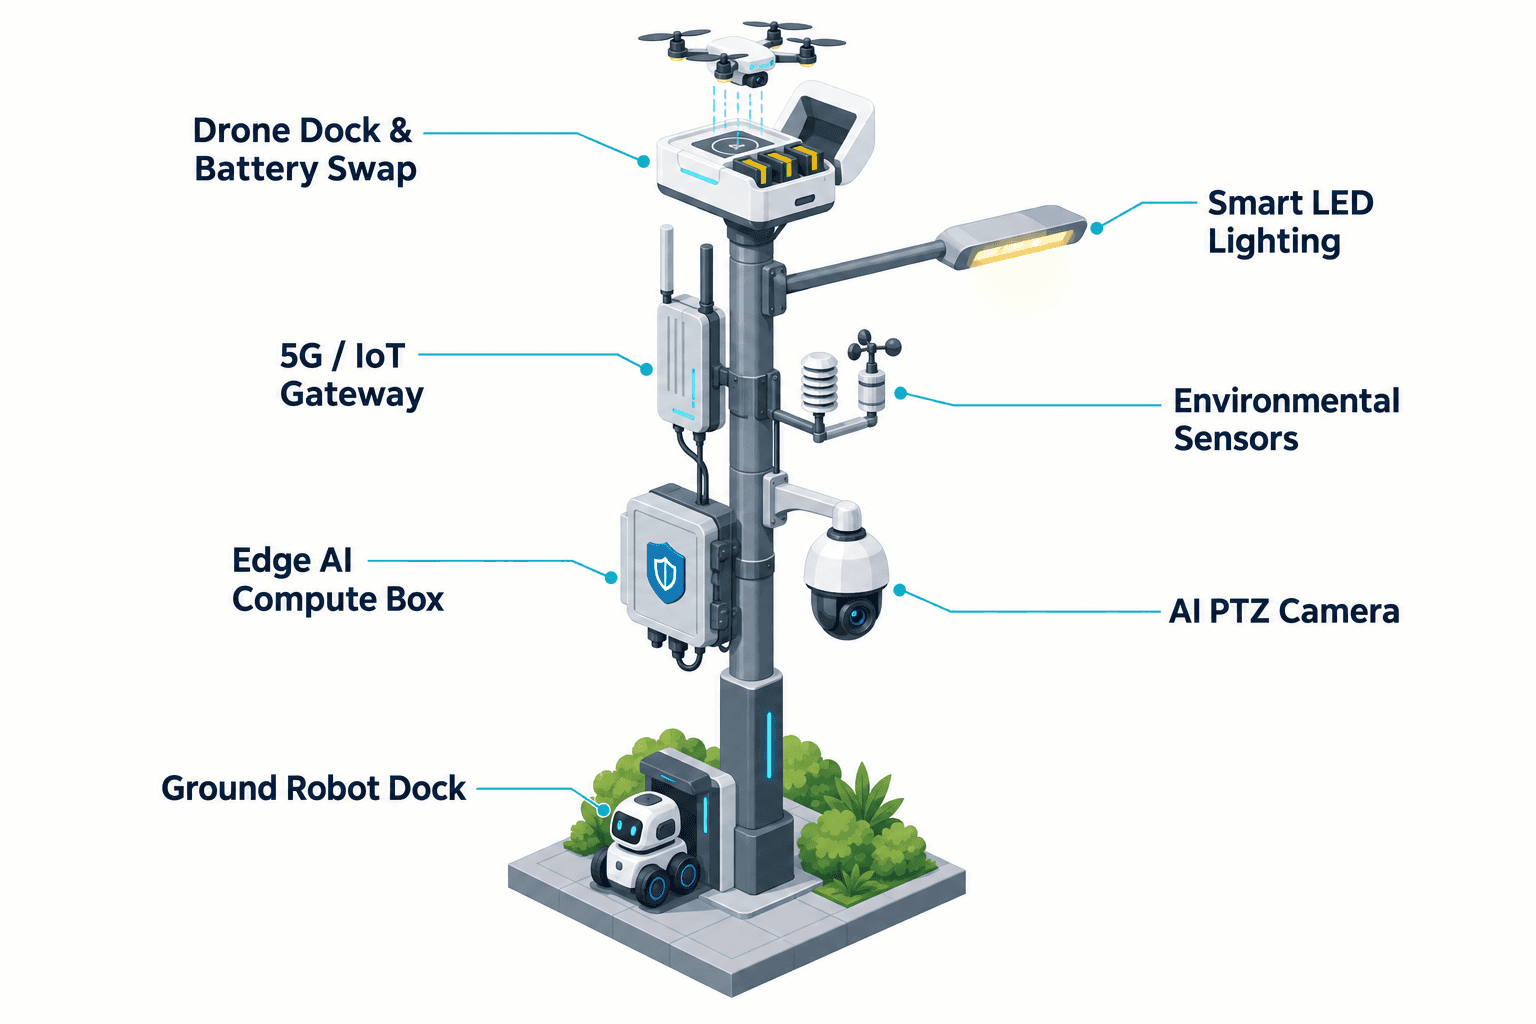
La configuration proposée utilise SOLARTODO Sentinel Sky Hub comme mât intelligent pur, sans système d’éclairage. Chaque mât est une micro-station entièrement hors réseau combinant stockage sur batterie, recharge solaire par film mince CIGS flexible enveloppant à 360 degrés, calcul IA en périphérie, détection de sécurité PTZ, surveillance environnementale, opérations de drones et opérations de robots terrestres. Le mât ne nécessite aucune alimentation du réseau, de la ville ou du site. Son corps cylindrique vertical porte environ 15 mètres carrés de CIGS flexible sur une forme d’environ 8 mètres de haut et 0,6 mètre de large, avec une puissance nominale d’environ 2,4 à 2,7 kWp. Comme seule la projection orientée vers le soleil capte l’ensoleillement direct à un instant donné, la planification doit considérer l’enveloppe solaire comme une recharge complémentaire plutôt que comme une autosuffisance solaire illimitée. Dans une région à fort ensoleillement, la production réaliste par ciel dégagé est d’environ 0,8 à 1,1 kW DC en pointe et d’environ 6 à 9 kWh par jour ; la planification d’événements à Mexico doit encore appliquer des coefficients de réduction liés à la météo locale, à l’ombre, à la qualité de l’air et à la géométrie du site. Les tâches à forte puissance des drones et robots sont donc tamponnées par un stockage de classe 5 à 20 kWh et planifiées selon le cycle de service. Pour le périmètre du campus, les achats positionneraient généralement les nœuds aux portails temporaires, aux coudes de clôture, aux zones de dépôt d’équipements et aux endroits où les caméras fixes ne peuvent pas voir derrière les véhicules ou les structures. L’objectif n’est pas de remplacer la salle de contrôle sécurité, mais de lui fournir une couche mobile de vision opérationnelle commune au périmètre, sans tranchées, carburant de générateur ni dépendance à une autorisation de raccordement au réseau.
Opérations d’échange de batteries
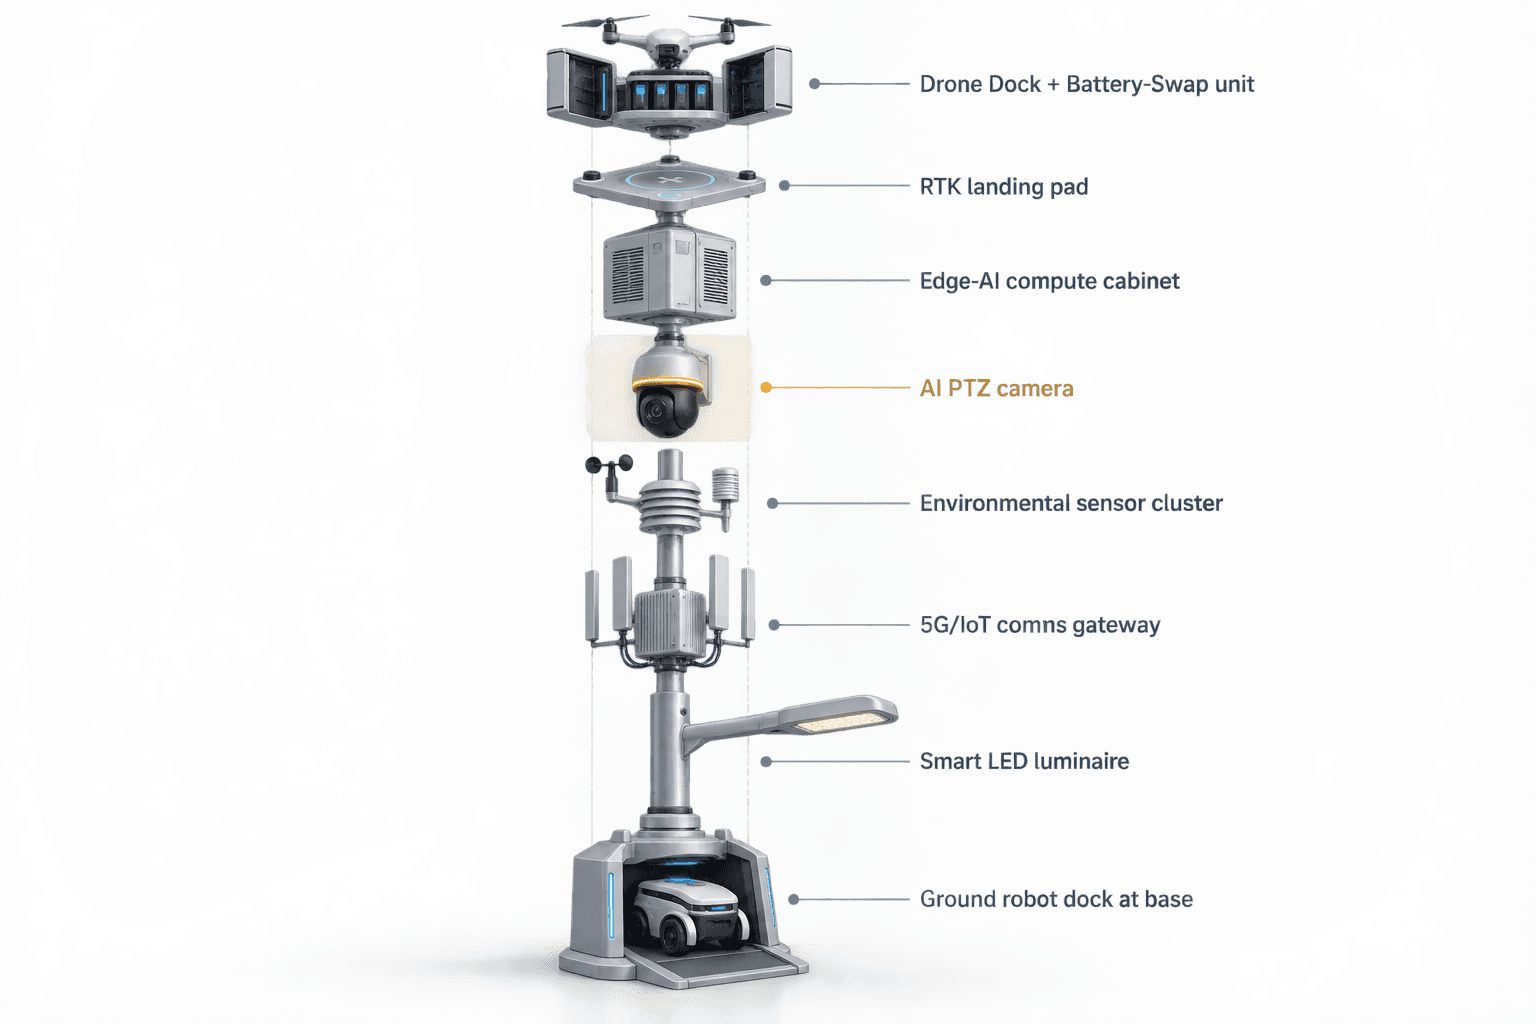
Le module central de ce cas est l’échange à chaud des batteries de drone, car le temps de réponse est le plus affecté lorsqu’un drone peut atterrir, remplacer une batterie déchargée via un magasin de batteries multi-baies à service arrière, puis redécoller sans opérateur sur site. Dans un périmètre d’événement temporaire, la première sortie peut inspecter une alarme de clôture, la deuxième suivre l’itinéraire d’un véhicule suspect dans une voie de service, et la troisième vérifier une cour d’équipements après du vent ou de la pluie. Un processus manuel de batterie obligerait l’équipe de sécurité à envoyer une personne vers la zone d’atterrissage, manipuler les batteries, consigner la mission et autoriser le drone pour la tâche suivante. Sky Hub gère plutôt la machine d’état de charge et d’échange sur le mât : drone posé reconnu, pack échangé, baie chargée attribuée, statut de mission mis à jour et itinéraire suivant libéré lorsque l’autorisation humaine est en place. Plusieurs baies permettent plusieurs sorties consécutives dans le plan de sécurité de l’événement, sous réserve de l’état du stockage, des limites météo et des règles du site. Le même nœud peut coordonner un robot terrestre pour une inspection plus rapprochée de la clôture ou de la voie de service, lorsque la seule vidéo aérienne est insuffisante. Le robot retourne à la base du mât pour une recharge sans fil, tandis que le drone assure l’inspection en hauteur et la vérification rapide d’itinéraire. Pour la détection de drones non autorisés, Sky Hub peut détecter et suivre un objet à l’aide de capteurs locaux et d’entrées optionnelles de capteurs partenaires ; le radar n’est pas intégré au mât. Toute mitigation reste non létale et autorisée par un humain, par exemple en commandant le drone ami du nœud pour une capture aérienne douce par filet ou une dissuasion par approche rapprochée. Le workflow exclut expressément l’abattage, le brouillage, les effets de déni, les armes ou l’attaque autonome.
Données et COP
La boucle opérationnelle suit la détection, l’évaluation et la réponse autorisées, la planification par calcul en périphérie, les opérations de terrain et la maintenance, le tout présenté dans une vue de commandement à image opérationnelle commune. La caméra PTZ et la perception locale sont utilisées pour le comptage anonyme de véhicules, la densité de foule, l’intrusion et la connaissance du périmètre ; cette configuration ne revendique pas la reconnaissance faciale ni la reconnaissance de plaques d’immatriculation comme capacité déployée active. La surveillance environnementale ajoute la vitesse du vent, la direction du vent, la température, l’humidité, la pression atmosphérique, le bruit, les PM10, les PM2.5 et l’éclairement, aidant les opérateurs à comprendre si le vent, la poussière, la pluie ou les conditions de visibilité doivent modifier l’itinéraire du drone ou déclencher plutôt l’envoi d’un robot terrestre. Le calcul IA en périphérie exécute l’inférence locale et planifie les charges de travail sur le mât. La vidéo brute et les données capteurs restent sur le mât et sont traitées localement ; seules des métadonnées d’événement et de statut désidentifiées peuvent quitter le mât. Il s’agit d’un langage de conception orienté PDPL-LGPD pour le traitement local et les opérations respectueuses de la confidentialité, et non d’une revendication de certification ou de conformité déjà acquise. En termes d’achat, l’acheteur doit demander aux fournisseurs et intégrateurs de documenter les paramètres de conservation des données, les journaux d’audit, les approbations fondées sur les rôles, les schémas de métadonnées, les points d’autorisation humaine et les politiques d’exportation des preuves avant l’acceptation finale.
Indicateurs d’évaluation
Comme il s’agit d’une configuration proposée pour un événement temporaire, le cadrage des KPI doit utiliser des objectifs et indicateurs d’évaluation plutôt que des résultats revendiqués. Le KPI principal est le temps de réponse : la rapidité avec laquelle l’équipe de sécurité peut passer d’une anomalie périmétrique à une réponse aérienne ou terrestre autorisée, puis à un dossier d’événement enregistré dans le COP. Les indicateurs secondaires comprennent la fréquence d’inspection des angles morts, la substitution de patrouilles autonomes, le temps de rotation du drone après atterrissage, le nombre de sorties consécutives disponibles selon un cycle de service défini, et le pourcentage d’alarmes résolues sans envoyer un agent dans des zones périmétriques à faible visibilité. Pendant la fenêtre de planification de la saison des cyclones tropicaux à Mexico, le service public doit également tester les règles en conditions météorologiques dégradées, notamment les seuils de vent, les pauses en cas de pluie, la réduction solaire, les politiques de réserve batterie et les procédures de reprise manuelle. Le cas d’achat doit exiger une étude de site, un examen électromagnétique et aéronautique, une carte des risques périmétriques, une revue de l’accès d’urgence et un modèle énergétique final avant installation. L’acceptation doit reposer sur des workflows documentés, des approbations avec humain dans la boucle, le traitement local des données brutes, le comportement de l’alimentation hors réseau et la fiabilité pendant la fenêtre d’événement. Le meilleur argument économique n’est pas un discours générique de ville intelligente ; c’est une réduction mesurable des angles morts périmétriques et un cycle détection-réponse plus court et plus reproductible pour un campus industriel de service public d’électricité lorsque la configuration de sécurité est temporaire.
Configuration du système
| Paramètre | Configuration |
|---|---|
| Forme du mât | Mât nœud de périphérie en IA physique Sky Hub pur sans éclairage pour la sécurité périmétrique temporaire d’un campus lors d’un événement |
| Système d’alimentation | Micro-station entièrement hors réseau avec batterie de secours, recharge par CIGS flexible enveloppant à 360 degrés et planification par cycle de service |
| Échange de batteries de drone | Magasin de batteries multi-baies à service arrière pour échange automatisé de packs et sorties autorisées consécutives |
| Calcul IA en périphérie | Armoire d’inférence sur mât de classe Jetson pour perception locale, planification des charges de travail et logique d’état de mission |
| Détection de sécurité | Caméra PTZ IA pour comptage anonyme de véhicules, densité de foule, intrusion et connaissance du périmètre |
| Pack environnemental | Vitesse du vent, direction du vent, température, humidité, pression atmosphérique, bruit, PM10, PM2.5 et éclairement |
| Opérations robotisées | Coordination de patrouille par robot de service terrestre avec recharge sans fil à la base du mât et transfert de tâches air-sol |
Comment ça marche
- La détection PTZ sur mât signale une anomalie périmétrique dans une zone d’angle mort cartographiée.
- L’IA en périphérie classe l’événement localement et envoie des métadonnées de statut désidentifiées au COP.
- Un opérateur humain examine le contexte, autorise la réponse et sélectionne une mission drone, robot ou combinée.
- Sky Hub planifie la sortie, l’état d’échange de batterie et l’itinéraire tout en préservant les règles de réserve énergétique.
- Le drone ou le robot terrestre inspecte la zone, revient au mât et enregistre le statut de mission.
- Le COP stocke les métadonnées d’événement, l’action de l’opérateur, l’état des actifs et le suivi de maintenance.
Hypothèses de planification (indicatives)
Données de planification illustratives que l’acheteur peut recalculer : indicateurs cibles, pas des résultats obtenus. Sous réserve de confirmation finale d’ingénierie.
| Indicateur | Hypothèse de planification | Valeur indicative |
|---|---|---|
| Objectif de temps de réponse | Le délai entre anomalie et sortie autorisée est évalué par rapport au workflow actuel d’envoi d’agents | Objectif d’environ 5 minutes pour la décision de lancement après alerte vérifiée |
| Main-d’œuvre d’inspection | La patrouille par drone remplace les contrôles périmétriques manuels répétés pendant la fenêtre d’événement | Environ 20 segments de patrouille de routine automatisés par semaine |
| Rotation du drone | L’échange à chaud des batteries évite la manipulation manuelle des packs entre sorties consécutives | Objectif d’intervalle au sol d’environ 3 à 5 minutes après atterrissage |
| Couverture des angles morts | Les mâts temporaires sont positionnés aux coudes de clôture, voies de service et lacunes des zones de préparation cartographiés | Environ 6 à 10 angles morts prioritaires associés à des itinéraires de patrouille |
| Réserve énergétique | Les tâches à forte puissance sont planifiées selon l’état de la batterie et la réduction liée à la météo | Plage de planification de stockage de classe 5 à 20 kWh par nœud |
Équipements déployés
- Corps de mât intelligent pur SOLARTODO Sentinel Sky Hub
- Enveloppe solaire CIGS flexible à 360 degrés
- Armoire de stockage batterie de classe 5 à 20 kWh
- Magasin multi-baies d’échange à chaud de batteries de drone
- Interface de drone de patrouille autonome et module de service d’atterrissage
- Base de recharge sans fil pour robot de service terrestre
- Caméra de sécurité PTZ IA
- Pack de surveillance environnementale à neuf paramètres
Questions fréquentes
Sky Hub est-il un lampadaire intelligent ?
Non. Dans ce cas d’achat, Sky Hub est spécifié comme un mât intelligent pur et un nœud de périphérie en IA physique, sans système d’éclairage. Son rôle est la détection périmétrique, le calcul local, les opérations de drones, les opérations de robots, la gestion de l’énergie hors réseau et le support des workflows de commandement, et non l’éclairage de rue ni le remplacement de l’éclairage routier.
Comment le système est-il alimenté pendant un événement temporaire ?
Le nœud est conçu comme une micro-station entièrement hors réseau avec batterie de secours. L’enveloppe solaire CIGS flexible recharge l’énergie, mais elle n’est pas considérée comme une autosuffisance solaire pure et illimitée. Les charges de travail des drones et robots sont planifiées selon l’état de la batterie, la réduction météo, les règles de réserve et les priorités de temps de réponse de l’événement.
Pourquoi se concentrer sur l’échange à chaud des batteries de drone pour un campus de service public d’électricité ?
L’échange à chaud des batteries affecte directement la planification du temps de réponse. Un drone posé peut recevoir un pack chargé via le magasin multi-baies du mât et redécoller pour la tâche autorisée suivante, réduisant la dépendance à la manipulation de batteries sur site. Cela compte lorsque les angles morts d’un événement temporaire créent plusieurs besoins d’inspection en séquence rapide.
Quelles données quittent le mât ?
Le modèle opérationnel prévu conserve la vidéo brute et les données capteurs sur le mât pour traitement local. Seules des métadonnées d’événement et de statut désidentifiées peuvent quitter le nœud pour la vue d’image opérationnelle commune. Il s’agit d’un langage d’architecture orienté PDPL-LGPD, qui doit être validé par une revue juridique, sécurité et gouvernance des données finale.
La configuration inclut-elle la reconnaissance faciale ou de plaques d’immatriculation ?
Aucune capacité déployée active n’est revendiquée pour la reconnaissance faciale ou la reconnaissance de plaques d’immatriculation dans ce cas. Le périmètre de détection de sécurité couvre le comptage anonyme de véhicules, la densité de foule, l’intrusion et la connaissance du périmètre. Les équipes achats doivent maintenir ces limites explicites dans les critères d’acceptation et les supports de formation des opérateurs.
Comment fonctionne la coordination Counter-UAS dans ce cas ?
Le mât peut détecter et suivre un drone non autorisé à l’aide de ses capteurs locaux et d’entrées optionnelles de capteurs partenaires, tandis que le radar n’est pas intégré au mât. Toute mitigation est uniquement non létale et autorisée par un humain, par exemple une capture aérienne douce par filet ou une dissuasion par approche rapprochée réalisée par le drone ami du nœud.
Que faut-il vérifier avant l’approbation d’achat ?
L’acheteur doit exiger une étude de site, un modèle énergétique final, une revue aéronautique et de sécurité, une évaluation des communications, une conception de la conservation des données, un workflow d’autorisation humaine et une carte de patrouille propre à l’événement. L’acceptation doit mesurer le temps de réponse cible, la rotation du drone, la couverture des tâches liées aux angles morts et la fiabilité pendant la fenêtre d’événement temporaire définie.
Pour aller plus loin
- Gamme de mâts City AI / éclairage public intelligent
- Plus de cas de déploiement de ville intelligente
- Parlez à notre équipe d’ingénierie
Vous planifiez un déploiement d’IA physique similaire pour rues, campus ou espaces publics ? Demander une consultation d’ingénierie