Résumé
Montevideo constitue uniquement un site proposé dans cette évaluation. Les éléments fournis n’établissent ni la sélection d’une parcelle, ni un déploiement existant, ni une autorisation d’exploitation locale, ni des performances mesurées du système. Ils ne fournissent aucune distance de séparation permettant d’approuver la construction.
La restriction d’exploitation étayée par la source est précise : les robots STTBOT doivent rester en dehors de la zone d’exclusion liée à l’atterrissage de l’aéronef et à ses rotors pendant que l’armoire reçoit ou libère le drone, comme indiqué à la page 58 du manuel. L’approche d’achat proposée consiste à documenter cette limite sur un plan établi à partir d’un relevé topographique, à évaluer les itinéraires du STTBOT-T1 et l’accès à la recharge au regard de cette limite, puis à demander des éléments attestant les modalités effectives d’autorisation avant de décider d’accepter une implantation physique. Il s’agit d’une recommandation d’évaluation, et non d’une preuve de l’existence d’un système installé de contrôle des itinéraires.
Points clés
- Documenter les trajectoires de réception et de libération de l’aéronef, les interfaces avec les équipements mobiles et les accès de maintenance avant de choisir l’emplacement proposé du hangar.
- Appliquer l’interdiction prévue par le manuel concernant l’entrée des robots dans la zone d’exclusion liée à l’atterrissage de l’aéronef et à ses rotors pendant la réception et la libération.
- Inclure les itinéraires des tâches au sol, les positions d’attente et l’accès à la recharge dans l’évaluation de l’implantation proposée.
- Distinguer la fin de l’échange de batterie du transfert ultérieur à l’opérateur, des vérifications avant vol, de l’autorisation de vol et du départ.
- Demander des dossiers d’évaluation couvrant les autorisations, les positions physiques, les interventions et les décisions de reprise.
- Reporter l’acceptation de l’implantation lorsque les limites d’exclusion, les exigences d’installation ou les moyens de maintien de la séparation restent à clarifier.
Problématique proposée
La question d’achat consiste à déterminer si un emplacement proposé pour un hangar indépendant STT-HUB1101 et un plan d’itinéraires pour le STTBOT-T1 peuvent respecter la restriction du manuel relative à la zone de l’aéronef tout en permettant les tâches au sol prévues. La seule longueur des itinéraires ne permet pas de répondre à cette question. L’évaluation nécessite une limite d’exclusion définie et une base documentée permettant de décider quand chaque itinéraire au sol est disponible.
Les scénarios proposés ci-dessous portent sur les demandes de réception, les retours à la recharge, la fin de l’échange et les interruptions de tâches au sol. Il s’agit de cas d’évaluation, et non de conflits observés à Montevideo ni d’un constat sur les principaux risques du site.
Les sources fournies ne contiennent aucun relevé topographique d’une parcelle à Montevideo, aucune évaluation des déplacements piétons ni aucun dossier d’autorisation locale. La mention de la ville ne permet de tirer aucune conclusion sur le climat local, la demande ou l’adéquation du site. L’aménagement du site reste à l’état de proposition et soumis à évaluation.
Périmètre du produit étayé par les sources
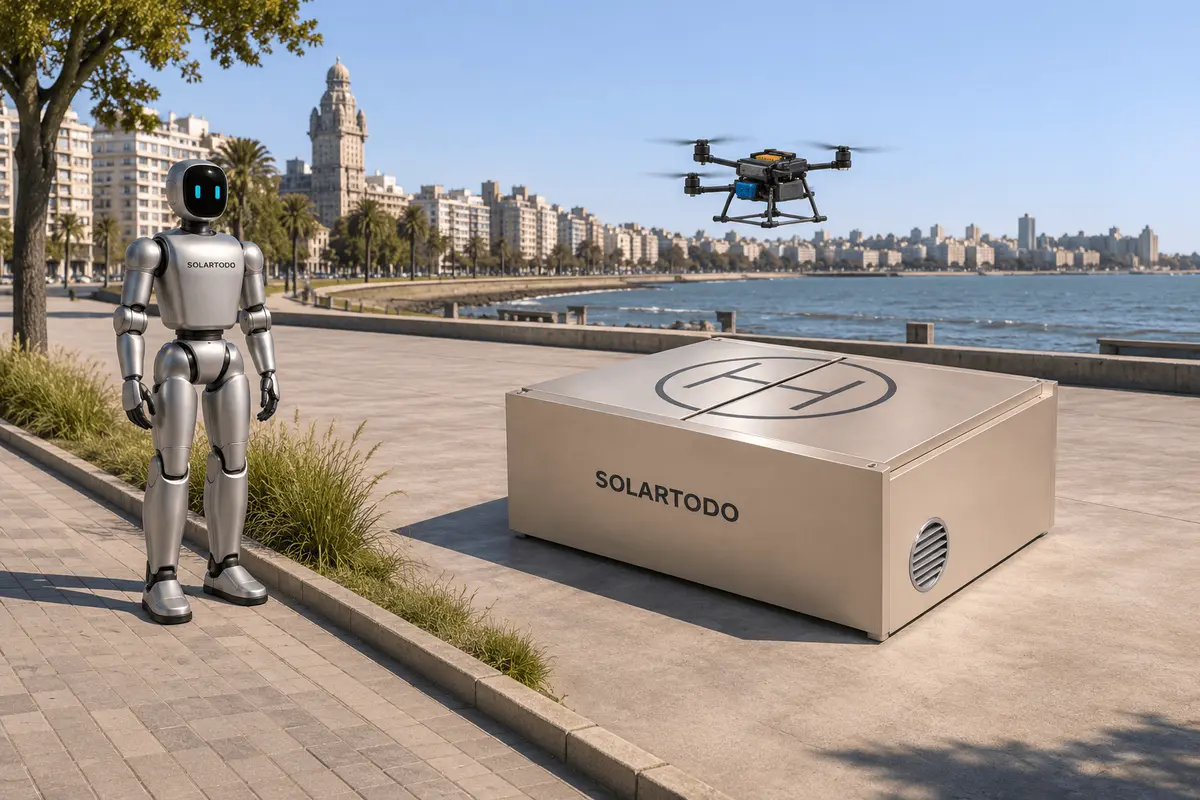
Le document de référence produit fourni pour cet article est le manuel SkyHub en anglais, révision 1.3, daté du 27 septembre 2026. Son identification de la famille de produits à la page 1 répertorie le drone STT 1S MAX, le hangar d’échange de batteries STT-HUB1101 et les robots terrestres STTBOT-S1 / STTBOT-T1. Le périmètre d’évaluation proposé dans cet article comprend le STT 1S MAX, la configuration indépendante STT-HUB1101 et le STTBOT-T1 ; ce périmètre n’établit aucune livraison ni aucun déploiement.
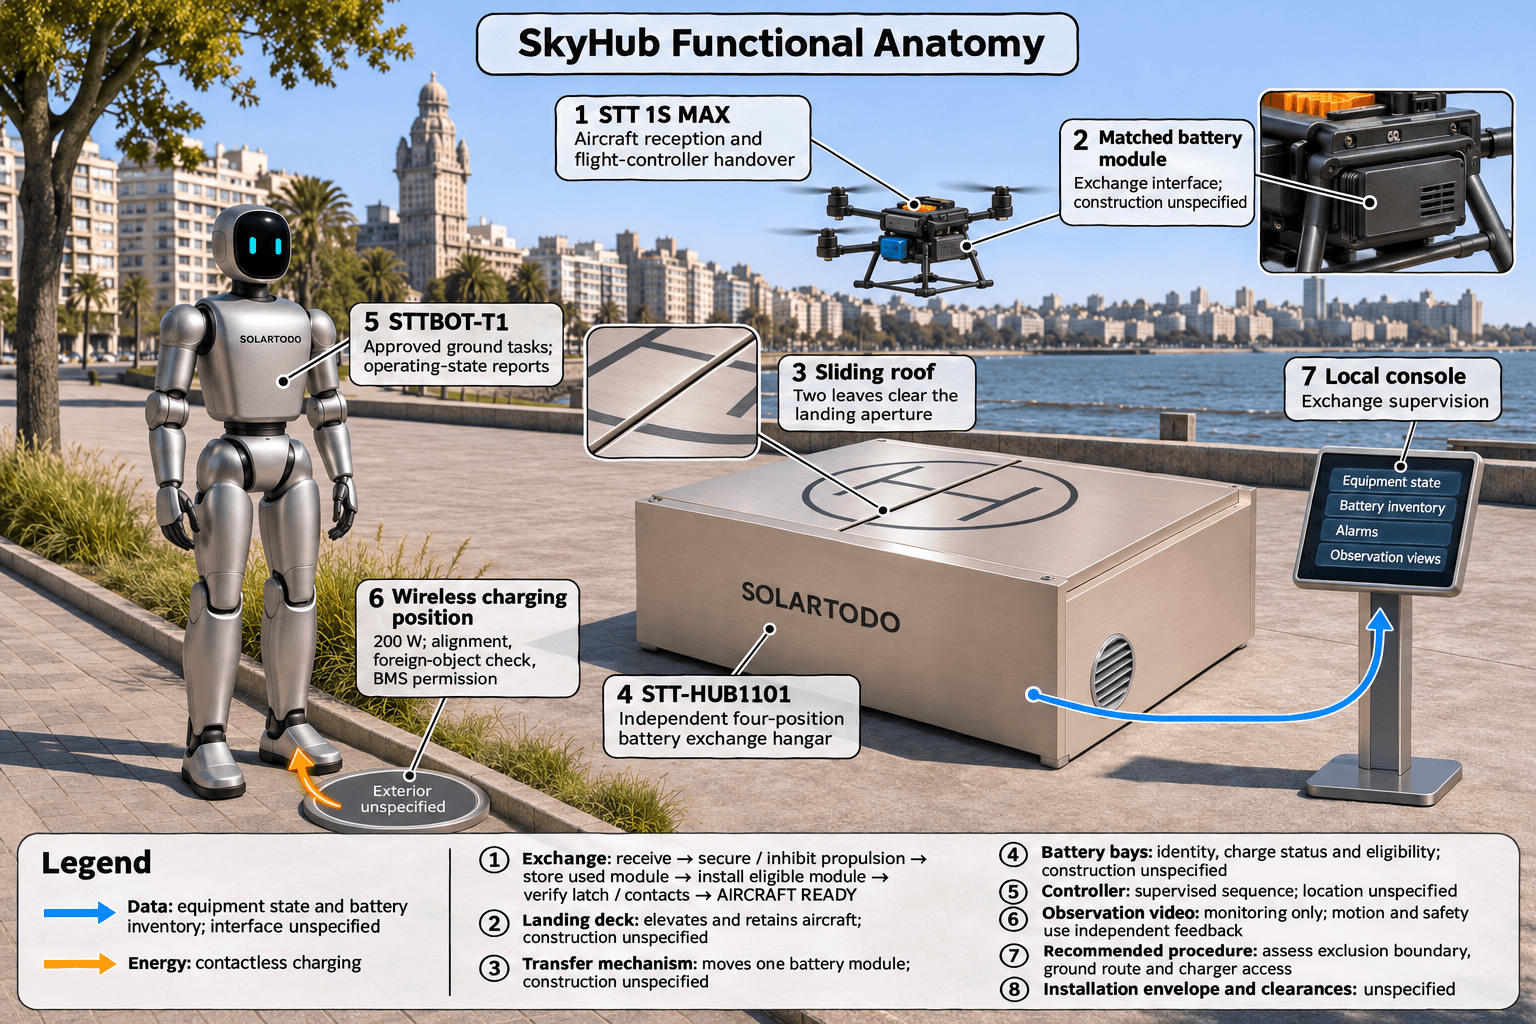
Pour le STT-HUB1101, la page 24 précise la configuration du hangar indépendant à quatre baies, associé au STT 1S MAX et à son module de batterie adapté. Le hangar reçoit l’aéronef, le sécurise sur une plateforme d’atterrissage élévatrice, échange son module de batterie amovible, enregistre l’emplacement des batteries et leur état de charge, puis restitue l’aéronef au contrôleur de vol. Le contrôleur local du hangar supervise la séquence d’échange. Les opérateurs peuvent surveiller l’état du système depuis la console locale et, lorsque cette fonction est activée, depuis le tableau de bord distant. La page 22 présente l’inventaire à quatre emplacements, l’échange supervisé de batteries et le rôle de préparation de l’aéronef entre deux vols.
La page 25 définit le chronométrage de l’échange depuis la détection du toucher des roues jusqu’à la confirmation E10 indiquant que la plateforme est à la hauteur de libération, que l’outil de transfert est dégagé, que l’inventaire des batteries est concordant et que l’état AÉRONEF PRÊT est atteint. La capture et l’inhibition de la propulsion au sol sont incluses. La demande ultérieure de transfert par l’opérateur, les vérifications avant vol de l’aéronef, l’autorisation de vol et le départ sont exclus de ce chronométrage. Ainsi, le point final de l’échange précède des activités exclues de sa durée ; il ne constitue pas un compte rendu du départ de l’aéronef. La page fournie ne définit pas les autorisations de réouverture des itinéraires au sol.
La page 27 distingue le toit coulissant, la plateforme d’atterrissage, le mécanisme de transfert, les baies de batteries et les vues d’observation. Elle décrit la vidéo comme une source d’observation et indique que les mouvements et la sécurité reposent sur des retours d’état indépendants. Pour l’évaluation proposée, demander les retours d’état physiques pertinents et les justificatifs d’autorisation, en complément des observations vidéo.
La page 57 indique que chaque robot STTBOT peut recevoir une tâche au sol approuvée, signaler son état de fonctionnement et revenir à sa propre position de recharge sans fil de 200 W. L’inspection au sol nécessite un examen par l’opérateur de la zone de travail et du trajet à parcourir. Le suivi d’un événement aérien exige un identifiant d’événement commun et une séparation sûre par rapport au volume de récupération de l’aéronef.
La comparaison des modèles à la page 58 indique pour le STTBOT-T1 une hauteur en position debout de 1320 mm, une masse batterie comprise d’environ 35 kg et une largeur × profondeur en position debout de 450 × 200 mm. Sa spécification de recharge sans fil correspond à un module sans contact de 200 W. Ces données décrivent le robot et le module de recharge ; la page fournie ne contient aucune spécification relative à la largeur des couloirs ou aux dégagements par rapport à l’aéronef. Le retour automatique pour recharge implique de naviguer jusqu’à la position de recharge attribuée et de demander la charge, avec comme conditions de coordination l’alignement sur la station, la vérification de l’absence de corps étrangers et l’autorisation du BMS.
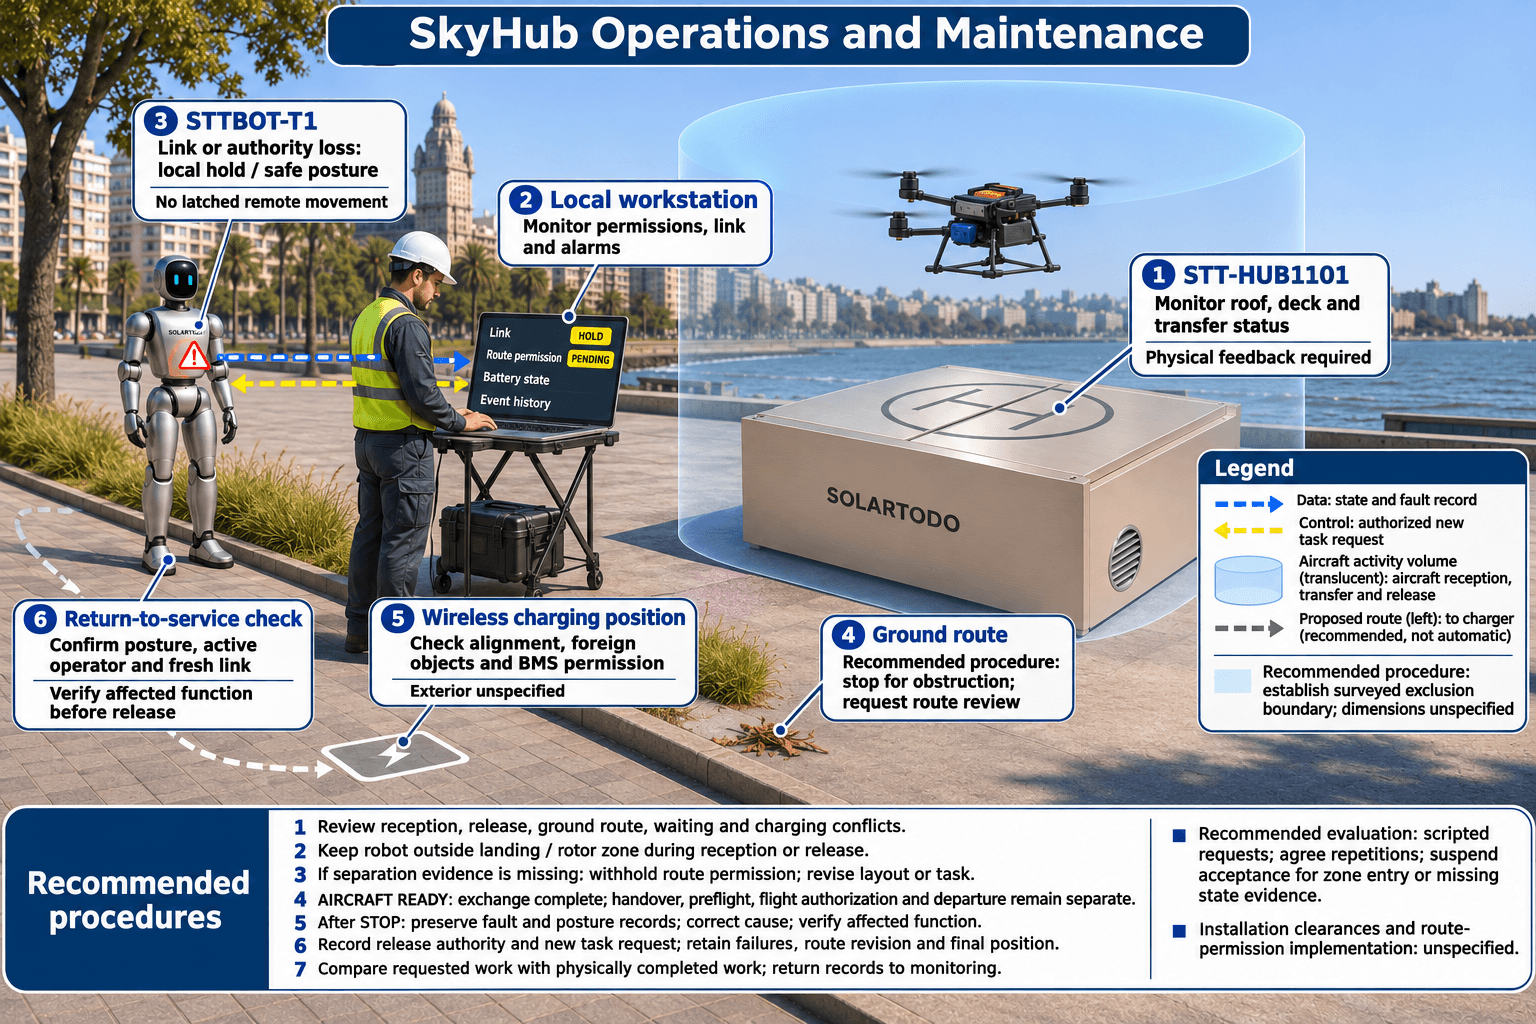
La page 58 indique également que les robots n’entrent pas dans la zone d’exclusion liée à l’atterrissage de l’aéronef et à ses rotors pendant que l’armoire reçoit ou libère le drone. Une tâche robotisée impliquant un contact avec une infrastructure ou une personne nécessite une décision distincte de l’opérateur, conformément à la procédure du site.
La page 59 explique que l’écartement de la structure des épaules du S1 ne correspond pas à la largeur totale du corps et que la portée effective du bras du S1 et l’envergure des bras du T1 reposent sur des définitions de mesure différentes. Elle désigne le dossier de l’unité livrée comme source de référence pour l’encombrement extérieur du S1 et l’outil effectivement monté sur chaque robot. Aucun dossier de ce type ne figure parmi les éléments justificatifs de cet article.
Conception proposée
Implanter le hangar en fonction de l’accès de l’aéronef
Documenter les trajectoires proposées de réception et de libération, les interfaces avec les équipements mobiles, les accès de maintenance et la circulation environnante sur un même plan établi à partir d’un relevé topographique avant de choisir l’emplacement du hangar. Obtenir les données manquantes sur l’enveloppe d’installation, les fondations et les dégagements requis avant d’accepter les détails de construction. Les extraits fournis n’établissent pas ces exigences d’installation.
Demander une évaluation du site et les informations applicables du fabricant définissant la limite d’exclusion liée à l’atterrissage de l’aéronef et à ses rotors. Consigner son fondement, la configuration des équipements, le responsable de l’examen et les états de fonctionnement associés. Ne pas calculer cette limite à partir des dimensions du corps de l’aéronef ou de la largeur du robot : la géométrie de l’aéronef présentée à la page 9 ne fournit pas de tableau des dégagements du hangar.
Évaluer les itinéraires au sol et l’accès à la recharge
Pour l’implantation proposée, privilégier des itinéraires au sol, des positions d’attente et un accès à la recharge situés en dehors de la zone d’exclusion de l’aéronef. Évaluer l’espace nécessaire pour la configuration prévue du robot, l’outil monté et la posture autorisée, sans considérer les dimensions en position debout comme une enveloppe complète des mouvements.
Maintenir tout itinéraire proposé dans un espace partagé indisponible tant que ses conditions d’accès et sa procédure de séparation avec l’aéronef n’ont pas été définies et vérifiées. L’interdiction de réception et de libération prévue par le manuel n’établit pas un accès sans restriction aux autres moments. Lorsque la séparation ne peut pas être justifiée, revoir l’emplacement du hangar, l’itinéraire ou le périmètre des tâches au sol avant d’accepter l’implantation.
Expliciter les autorisations
Préparer une matrice d’autorisation proposée reliant la réception de l’aéronef, l’échange, le transfert et la libération à la disponibilité des itinéraires au sol. Identifier les rôles habilités à autoriser, les retours d’état physiques requis et le traitement des demandes contradictoires. Demander des éléments attestant la mise en œuvre de la restriction relative à la zone de l’aéronef dans la configuration prévue ; les extraits fournis n’établissent pas l’existence d’un interverrouillage automatique des itinéraires au sol.
Consigner les révisions des itinéraires et les identifiants des tâches. Ne pas utiliser la seule fin de l’échange comme fondement proposé pour rouvrir un itinéraire au sol à proximité. Après une condition STOP, appliquer le processus contrôlé de reprise et de remise en service décrit à la page 76, notamment une nouvelle demande de tâche plutôt qu’une reprise sans notification.
Hypothèses d’évaluation mesurables et hypothétiques
Les hypothèses suivantes décrivent un protocole d’évaluation proposé, et non des essais achevés ou des performances démontrées du produit.
Hypothèse d’évaluation hypothétique : Chaque implantation candidate serait évaluée à l’aide des mêmes limites documentées, positions de départ et demandes d’autorisation scénarisées.
Hypothèse d’évaluation hypothétique : L’acheteur et l’équipe d’évaluation conviendraient du nombre de répétitions avant les essais et en consigneraient la justification, sans considérer un échantillon initial de présélection comme une preuve de fiabilité statistique.
Hypothèse d’évaluation hypothétique : Toute entrée d’un robot dans la zone d’exclusion définie pour l’atterrissage de l’aéronef et ses rotors pendant la réception ou la libération empêcherait l’acceptation du scénario concerné.
Hypothèse d’évaluation hypothétique : Chaque compte rendu d’essai comprendrait l’itinéraire demandé, l’itinéraire autorisé, l’état des équipements, la position physique du robot, l’intervention et la décision finale.
Hypothèse d’évaluation hypothétique : Une autorisation inexpliquée d’accès à un itinéraire ou l’absence de preuve d’état suspendrait l’acceptation du scénario concerné dans l’attente d’une investigation et d’une nouvelle évaluation.
Hypothèse d’évaluation hypothétique : Un conflit lors du retour à la recharge serait évalué après documentation, avant l’essai, de l’état énergétique du robot et de son comportement d’attente autorisé.
Scénarios de conflit reproductibles
Convenir de procédures d’essai contrôlées avant les exercices impliquant des mouvements d’équipements. Commencer par un examen documenté du scénario afin d’identifier les fonctions non étayées avant de demander une démonstration physique.
Demande de réception pendant une tâche au sol
Hypothèse d’évaluation hypothétique : Un scénario sur table placerait une tâche au sol proposée à proximité de l’approche restreinte au moment où une demande de réception de l’aéronef est introduite.
Identifier les autorisations qui doivent être refusées et l’endroit où le robot pourrait rester en dehors de la limite d’exclusion. Demander des preuves de mise en œuvre avant de transposer le scénario en exercice avec les équipements.
Demande de libération pendant le retour à la recharge
Hypothèse d’évaluation hypothétique : Une demande scénarisée de retour du robot à sa station de recharge coïnciderait avec une demande de libération de l’aéronef.
Examiner si l’itinéraire proposé vers la station de recharge est indépendant de la zone restreinte ou crée un conflit non résolu. Consigner les demandes différées, les interventions et les responsables concernés.
Fin de l’échange avant le départ
Hypothèse d’évaluation hypothétique : Un exercice sur table présenterait le point final documenté AÉRONEF PRÊT alors qu’une demande proposée d’accès à un itinéraire au sol reste en attente.
Vérifier si la décision d’accès proposée distingue la fin de l’échange du transfert et des activités de vol ultérieurs. Consigner l’autorisation et l’état physique nécessaires pour décider de l’accès au sol.
Interruption de la téléopération et reprise
Hypothèse d’évaluation hypothétique : Une procédure contrôlée convenue testerait la perte de la liaison de téléopération ou de l’habilitation de l’opérateur actif.
La page 76 prévoit, pour ROB-TEL-12, un maintien local ou une posture sûre, sans maintien d’un mouvement commandé à distance. Avant la restitution du contrôle ou la réentrée, le superviseur confirme la posture du robot, l’opérateur actif et le caractère récent des données de liaison. Comparer toute réponse démontrée à ces exigences et conserver les enregistrements des défauts et des postures.
Itinéraire au sol bloqué
Hypothèse d’évaluation hypothétique : Un obstacle contrôlé serait introduit sur un itinéraire au sol autorisé situé en dehors de la zone d’exclusion de l’aéronef.
Examiner la réponse et toute décision d’autorisation ultérieure. Maintenir les personnes en dehors des zones de conflit et ne pas présumer d’une capacité de recalcul autonome d’itinéraire que les éléments fournis n’ont pas établie.
Les méthodes du NIST pour les robots terrestres décrivent des dispositifs et procédures reproductibles, des indicateurs quantitatifs et des conditions de défaut enregistrées. La foire aux questions du NIST sur les essais aériens distingue les méthodes de mesure des seuils d’acceptation choisis par les organismes qui les utilisent et précise que le NIST ne forme ni ne certifie personne. Ces références fournissent un contexte méthodologique ; elles n’établissent ni les exigences d’exploitation en Uruguay, ni une certification SkyHub, ni la réussite d’essais SkyHub. Les scénarios ci-dessus ne sont pas présentés comme des essais normalisés du NIST.
Liste de contrôle du relevé et de l’acceptation
Utiliser cette liste de contrôle proposée pour organiser la demande de justificatifs de l’acheteur :
- Demander la configuration prévue des équipements et leurs dossiers d’identification avant d’évaluer les limites propres à chaque modèle.
- Préparer un plan établi à partir d’un relevé topographique indiquant les trajectoires proposées de l’aéronef, les limites d’exclusion, les itinéraires au sol, les positions d’attente, l’accès à la station de recharge et les interfaces de maintenance.
- Obtenir les enveloppes d’installation et les dégagements requis manquants plutôt que de les estimer à partir des illustrations.
- Documenter la relation proposée entre la réception, l’échange, le transfert, la libération et les autorisations des itinéraires au sol.
- Demander des éléments montrant comment la restriction relative à la zone de l’aéronef est mise en œuvre, observée et maintenue.
- Conserver les essais échoués, les interventions et les changements de configuration avec les essais réussis.
- Consigner l’autorité de reprise et les vérifications des fonctions concernées avant de remettre les équipements en service.
- Résoudre la question des autorisations locales applicables séparément de l’évaluation technique.
La page 77 cite notamment l’identité de l’équipement, la révision de l’itinéraire, les approbations des opérateurs, les durées réelles de mouvement, l’emplacement final et les informations sur les défauts et les interventions parmi les enregistrements destinés au client. L’objectif déclaré de l’examen du compte rendu de mission est de distinguer le travail demandé du travail au sol physiquement accompli. Demander ces enregistrements parmi les justificatifs d’évaluation ; les extraits fournis n’établissent aucun format d’exportation ni mécanisme de livraison particulier.
Limites
Les éléments fournis sont insuffisants pour accepter une parcelle précise à Montevideo ou prescrire des distances de séparation. Ils n’établissent ni les dégagements d’installation, ni une intégration livrée, ni les autorisations locales, ni des performances observées de gestion des conflits.
Les valeurs maximales de l’aéronef ne comblent pas ces lacunes. La page 8 avertit que la durée maximale de vol n’est pas une durée d’itinéraire garantie et que la distance radio maximale n’est pas un rayon d’exploitation approuvé. À la page 10, la valeur maximale de 54 minutes en vol vers l’avant s’applique à 12 m/s, sans vent, en mode photo, avec la réaction aux obstacles désactivée et une décharge de 100% à 0% SOC. Cette valeur n’établit ni les dégagements du site ni l’autorisation de mission.
Questions d’achat
Demander au fournisseur l’enveloppe d’installation du hangar, les dégagements des pièces mobiles, les exigences d’accès pour la maintenance et le fondement de la définition de la zone d’exclusion de l’aéronef. Demander les dossiers de configuration du robot terrestre prévu et une description des modalités d’autorisation proposées, y compris toute procédure opérateur ou intégration supplémentaire nécessaire au maintien de la séparation.
Demander un plan d’évaluation en présence de témoins, avec conservation des échecs, des dossiers de reprise et désignation de l’autorité d’acceptation. Distinguer l’acceptation commerciale de l’autorisation locale. Consulter la page produit SkyHub pour accéder aux informations produit et utiliser la page de contact pour les questions de configuration et d’évaluation.
Foire aux questions
Montevideo est-il un site de déploiement SkyHub établi ?
Montevideo constitue uniquement un site proposé dans cet article ; les éléments fournis n’établissent aucun déploiement ni résultat local mesuré.
Quels aménagements et accès à la recharge l’acheteur doit-il évaluer ?
Dans le cadre d’une étape d’achat proposée, demander un plan établi à partir d’un relevé topographique indiquant les limites d’exclusion de l’aéronef, les itinéraires des tâches au sol, les positions d’attente et l’accès à la station de recharge, accompagné de justificatifs expliquant comment la séparation serait maintenue.
Peut-on spécifier ici une distance de dégagement fixe ?
Non. Les éléments fournis n’établissent pas les distances de séparation du site ; obtenir les exigences d’installation et une évaluation du site avant de les fixer.
Les robots terrestres peuvent-ils entrer dans la zone d’exclusion liée à l’atterrissage et aux rotors pendant la réception ou la libération du drone ?
Non. La page 58 du manuel indique que les robots n’entrent pas dans cette zone pendant que l’armoire reçoit ou libère le drone.
La fin de l’échange de batterie autorise-t-elle l’accès au sol ?
Le manuel fourni ne définit pas l’autorisation d’accès aux itinéraires au sol au moyen de la fin de l’échange. La page 25 exclut du chronométrage de l’échange le transfert ultérieur à l’opérateur, les vérifications avant vol, l’autorisation de vol et le départ ; demander une base documentée distincte pour l’accès au sol.
Quelles informations sont nécessaires si le STTBOT-S1 remplace le STTBOT-T1 ?
Les pages 58–59 indiquent des dimensions et des définitions de mesure différentes selon les modèles. Demander l’encombrement extérieur de l’unité S1 livrée et le dossier de l’outil monté, puis réévaluer l’itinéraire proposé pour cette configuration.
Les références du NIST certifient-elles SkyHub ou autorisent-elles l’exploitation locale ?
Non. Elles fournissent un contexte relatif aux méthodes d’évaluation ; elles n’établissent ni une certification SkyHub, ni la réussite d’essais, ni une autorisation d’exploitation à Montevideo.
Que doit-il se passer après une condition STOP du robot ?
Appliquer une reprise contrôlée, conserver les preuves du défaut, vérifier la fonction concernée et consigner l’autorité de remise en service ainsi qu’une nouvelle demande de tâche ; la page 76 indique que la tâche initiale ne reprend pas sans notification après une condition STOP.
Références
Les liens vers le manuel ci-dessus identifient les extraits fournis utilisés pour l’identité du produit, la configuration, les restrictions d’exploitation, la reprise et les enregistrements. Les méthodes du NIST pour les robots terrestres et la foire aux questions sur les essais aériens accessibles par les liens fournissent uniquement un contexte relatif aux méthodes d’évaluation. Aucune des sources fournies n’établit une autorisation locale ni un déploiement achevé à Montevideo.
Équipements proposés
- Aéronef multirotor STT 1S MAX
- Hangar indépendant d’échange de batteries STT-HUB1101 à quatre baies
- Modules de batterie amovibles adaptés au STT 1S MAX
- Robot terrestre bipède STTBOT-T1
- Position de recharge sans contact de 200 W attribuée au STTBOT-T1